点击标签,查看该标签下的文章、视频和新闻
机器视觉选型最怕花 3D 的钱干 2D 的活。这篇把读码、量方、缺陷检测四类任务一一对号入座,帮小卖家把钱花在刀刃上。
传送带卡件误报不是算法不够聪明,多半是光照、件型和相机位置三处出了问题;这篇文章把三个原因拆开讲,再算一笔误报与漏报的停机账。
我们这种小仓,十个里有九个根本用不上 3D,2D 相机就能把活干了。本文从小仓主的视角聊机器视觉选型:哪些活 2D 相机够用、什么时候非 3D 不可、标定和维护的账怎么算,以及小仓怎么用土办法低成本起步,把钱花在刀刃上。先把 2D 用到位,3D 该来的时候自然会来。
仓库机器视觉选 2D 相机还是 3D 相机,分界线不在价格,而在你的货到底需不需要"看高度"。这篇按真实项目复盘,把那条线算清楚。
仓库机器视觉 2D 与 3D 相机选型的真正分界线,是任务需不需要深度信息:读码、贴标这类平面任务 2D 足够,码垛、体积测量与无序抓取则非 3D 不可。
陈博士聊 AI 审装车照片:出货留证自动化能审出什么、审不了什么,为什么照片本身不是证据,以及人工拍照留证与 AI 全量审核的成本账。
仓库 3D 相机选型怎么看?ToF、结构光、双目三种技术路线各有各的脾气,选错了就是几十万打水漂。3PL 销售总监讲两个真实客户的翻车与回本案例,四个维度对比表,以及跟集成商谈合同时必须问的三句话。
计算机视觉收货验货 (computer vision inbound receiving inspection warehouse) 怎么做?这篇讲透相机在收货口数件数、跟 PO 对单、破损自动拍照取证的技术细节:2D 与 3D 相机怎么选、光照粉尘的坑、与 WMS 收货流程如何对接,附两个真实落地案例和人工对比算账。
仓库 AI 项目十个有八个死在"没数据"上:破损件照片攒一年不够 200 张,异常场景可遇不可求。本文讲合成数据的三条实战路线——3D 仿真渲染、生成式扩增、混合训练,拆 Ontario 3PL 破损检测与 AMR 夜班避障两个真实案例,算一笔"纯真实 vs 合成+真实"的账,并提醒你注意仿真到现实的鸿沟:仿真里 99 分,现场可能不及格。
先说个让集成商集体头疼的事实:同一套视觉拣选系统,抓纸箱时识别率 99%,一碰到透明 polybag,直接掉到 80% 出头。这不是算法不行,是物理定律不给面子——这也是为什么"how robot vision handles transparent items"(机器人视觉如何处理透明件)成了行业论坛里的月经帖,隔三差五就有人问。
AI模型漂移不是AI变笨,是世界变了:卖家阿K从自家审图工具翻车讲起,拆解仓库视觉分拣识别率从98%掉到91%的根因,给出发现→诊断→行动三步法、漂移代价账和合同避坑三条。这招亲测有效。
很少有 AI 厂商愿意正面回答:“how much data does warehouse AI need”——仓库 AI 到底要多少数据才够用?跟踪了数十个公开部署案例后,我发现答案不是一个数字,而是一张分场景的门槛表;真正的分水岭也不在试点,而在从试点到上线的路上。
传送带卡件 AI 异常检测一天误报上百次,操作员索性关了报警——等于白花钱。大刘用两个真实仓的误报调优案例,讲清异常检测的误报从哪来、阈值怎么分层、报警怎么和现场联动,以及判断这钱花得值不值的唯一指标。
WMS实施顾问跨界写的机器视觉选型指南:2D相机和3D相机的真正分界线只有一句话,附选型对照表和三个生产现场翻车点。
AI 质检误报率太高,一线员工一定会关掉它。WMS 实施顾问林晓分享误报率调优四步实战:bad case 标注、阈值分级、光照改造、灰度发布,附真实项目救场故事与隐性成本算账。
从亚马逊 Project P.I. 到收货月台:机器视觉做来料质检,破损、标签、清点三项任务成熟度不同,光照与布点的投入常超过算法本身。本文给出相机选型、误报调参、WMS 对接的完整框架,以及一张「什么货值得上、什么货别折腾」的决策表。
仓库 AI 视觉模型是怎么训练出来的?老周拆解三条训练路线——人工标注、CAD 仿真、合成数据渲染,算清 10 万张图的真实成本,讲透 sim-to-real 鸿沟与 Zebra STRIPES 这类新数据集的解法。
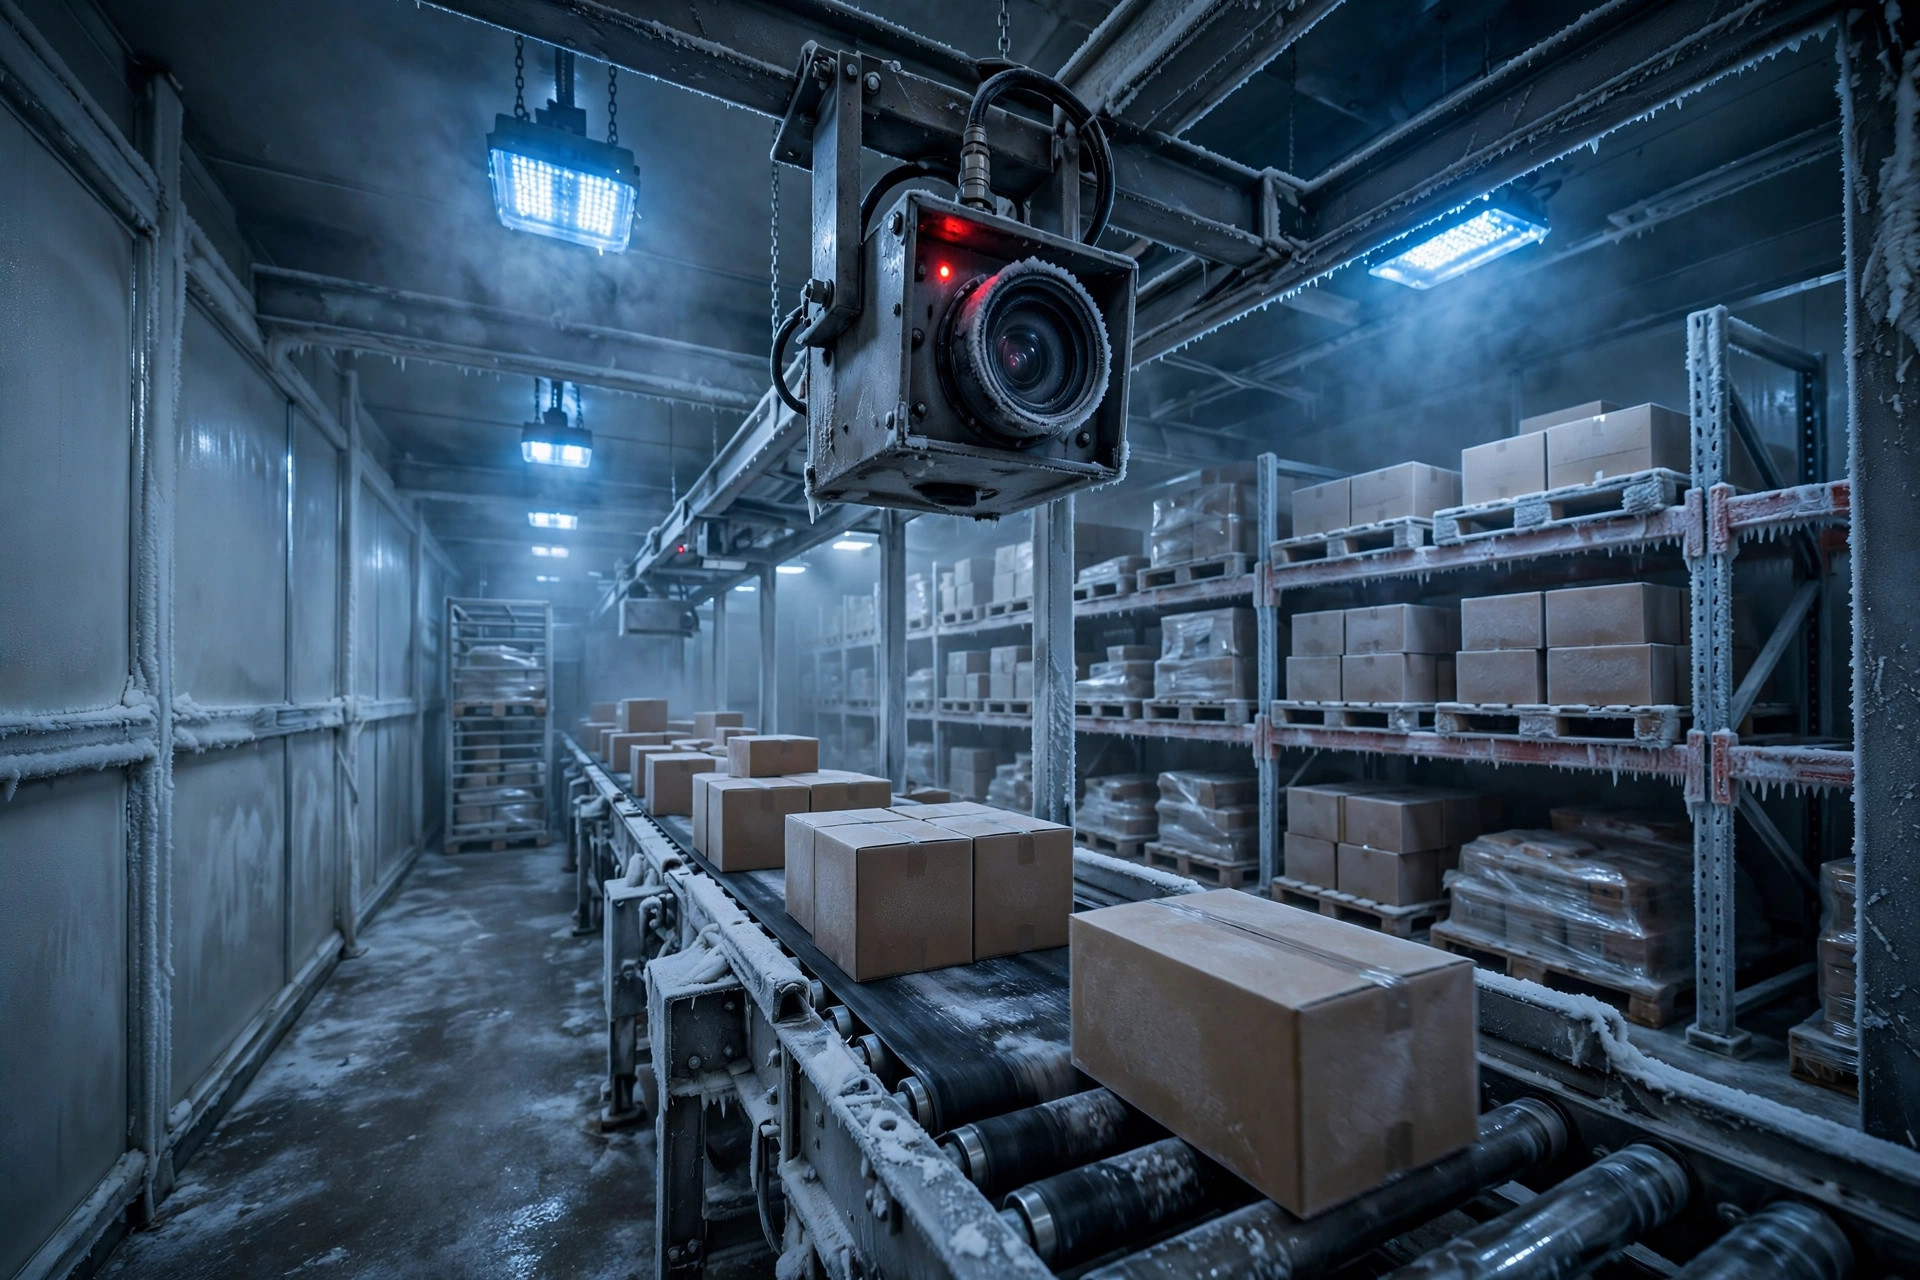
同一台相机在实验室读码率 99.8%,进 -22°C 冷冻库三个月掉到 96%。问题不在算法,在镜头前的物理环境——结露、结霜、温漂这三个死法,加热罩选型的三条分界线,以及值不值的算法,一次讲透。
视觉质检系统上线后,误报成了复核工位的新负担:每天几十到上百次报警,真正有问题的不到一成,复核员还逐渐对报警脱敏。本文从研究者视角拆解误报的三层成本、置信度阈值背后的精度-召回跷跷板、三档调参策略的适用场景,以及调参之前必须先做的误报归因四步法,并给出判断:2024~2026年调参红利耗尽,竞争点正转向数据飞轮。
新 SKU 上架,视觉模型没见过就硬认——这是传统分类器的死穴。本文讲清小样本学习的原理、好用与别碰的场景分界、三个落地大坑、四周落地路线图,以及选厂商时必问的五个问题。
视觉检测、AMR 避障这类毫秒级闭环必须放边缘,需求预测、报表这类能等的事放云上更划算。小仓别一上来买 GPU 服务器,先拿一台工控机把一两个点位跑通。
视觉模型上线掉准确率,大概率不是模型不行,是光照、相机、数据和发布流程没管住——老米讲版本管理、影子模式与灰度发布的工程实战。
破损箱、泄漏、错标签都是小概率事件,等真实照片攒够项目窗口早过了——老米讲透三条合成数据路线:三维仿真、域随机化、生成式模型,哪条真能打、哪条是烧钱的坑,一篇说清。
AI 视觉叉车防撞听起来很美,实测里的坑也不少。老米讲它的工作原理、实测要看的四个数、和传统方案的对比,以及落地前的清单和 ROI 算法——值不值,坑在哪,一次说透。
同一套视觉算法,实验室99%,仓库现场只剩92%。差距不在算法,在光照、粉尘、变形包裹和线速度。老米拆解这7个点从哪来:真实工况数据采集、难样本回流、误报漏报的代价不对称、人机协同兜底,并给出一份签合同前逐项过的验收清单。
一家食品分销商花三个月标了一万多张 SKU 图片,模型上线第一周很准,换季换包装后准确率直接跳水。本文讲透仓库视觉模型真正卡住的地方:照片要的不是多、是全(光照、角度、背景、包装状态四类变量清单);标注先框选再谈分割,外包和自己标怎么分工;绝大多数仓库不需要从零训练,微调开源预训练模型就够;上线后把认错和拿不准的难例捞回来定期重训,让新 SKU 长尾不再击穿模型。
仓库里九成以上的视觉场景,2D 相机够用了,还便宜一个数量级。什么时候非 3D 不可?老米用 Chino 和 Fontana 两个仓的实战,讲清 2D/3D 的分水岭和选型前必问的三个问题。
同一个摄像头,数空托盘准确率 99%,数缠了膜的混放托盘掉到 83%——差的这 16 个点,全是现场细节。这是我在加州安大略市一家第三方物流仓做的盘点试点,2025 年秋天,仓库面积大约 12000 平方米,出货以快消和汽配为主。供应商拍胸脯说"准确率 98% 以上",我只信自己测出来的数。
Riverside 一家电商仓的视觉检测上线第一周就翻车:云端推理延迟半拍,问题件直接流进分拣格口。老米拆开延迟、带宽、费用、合规四笔账,给出边缘/云端/混合三档部署清单和三步落地顺序。
2D 相机和 3D 相机的分界线不在价格,在任务。一句话划清界限:四个选型坑、六步清单、技术路线对照表,帮你省下一半预算。
新文章发布时,第一时间发到你的邮箱。