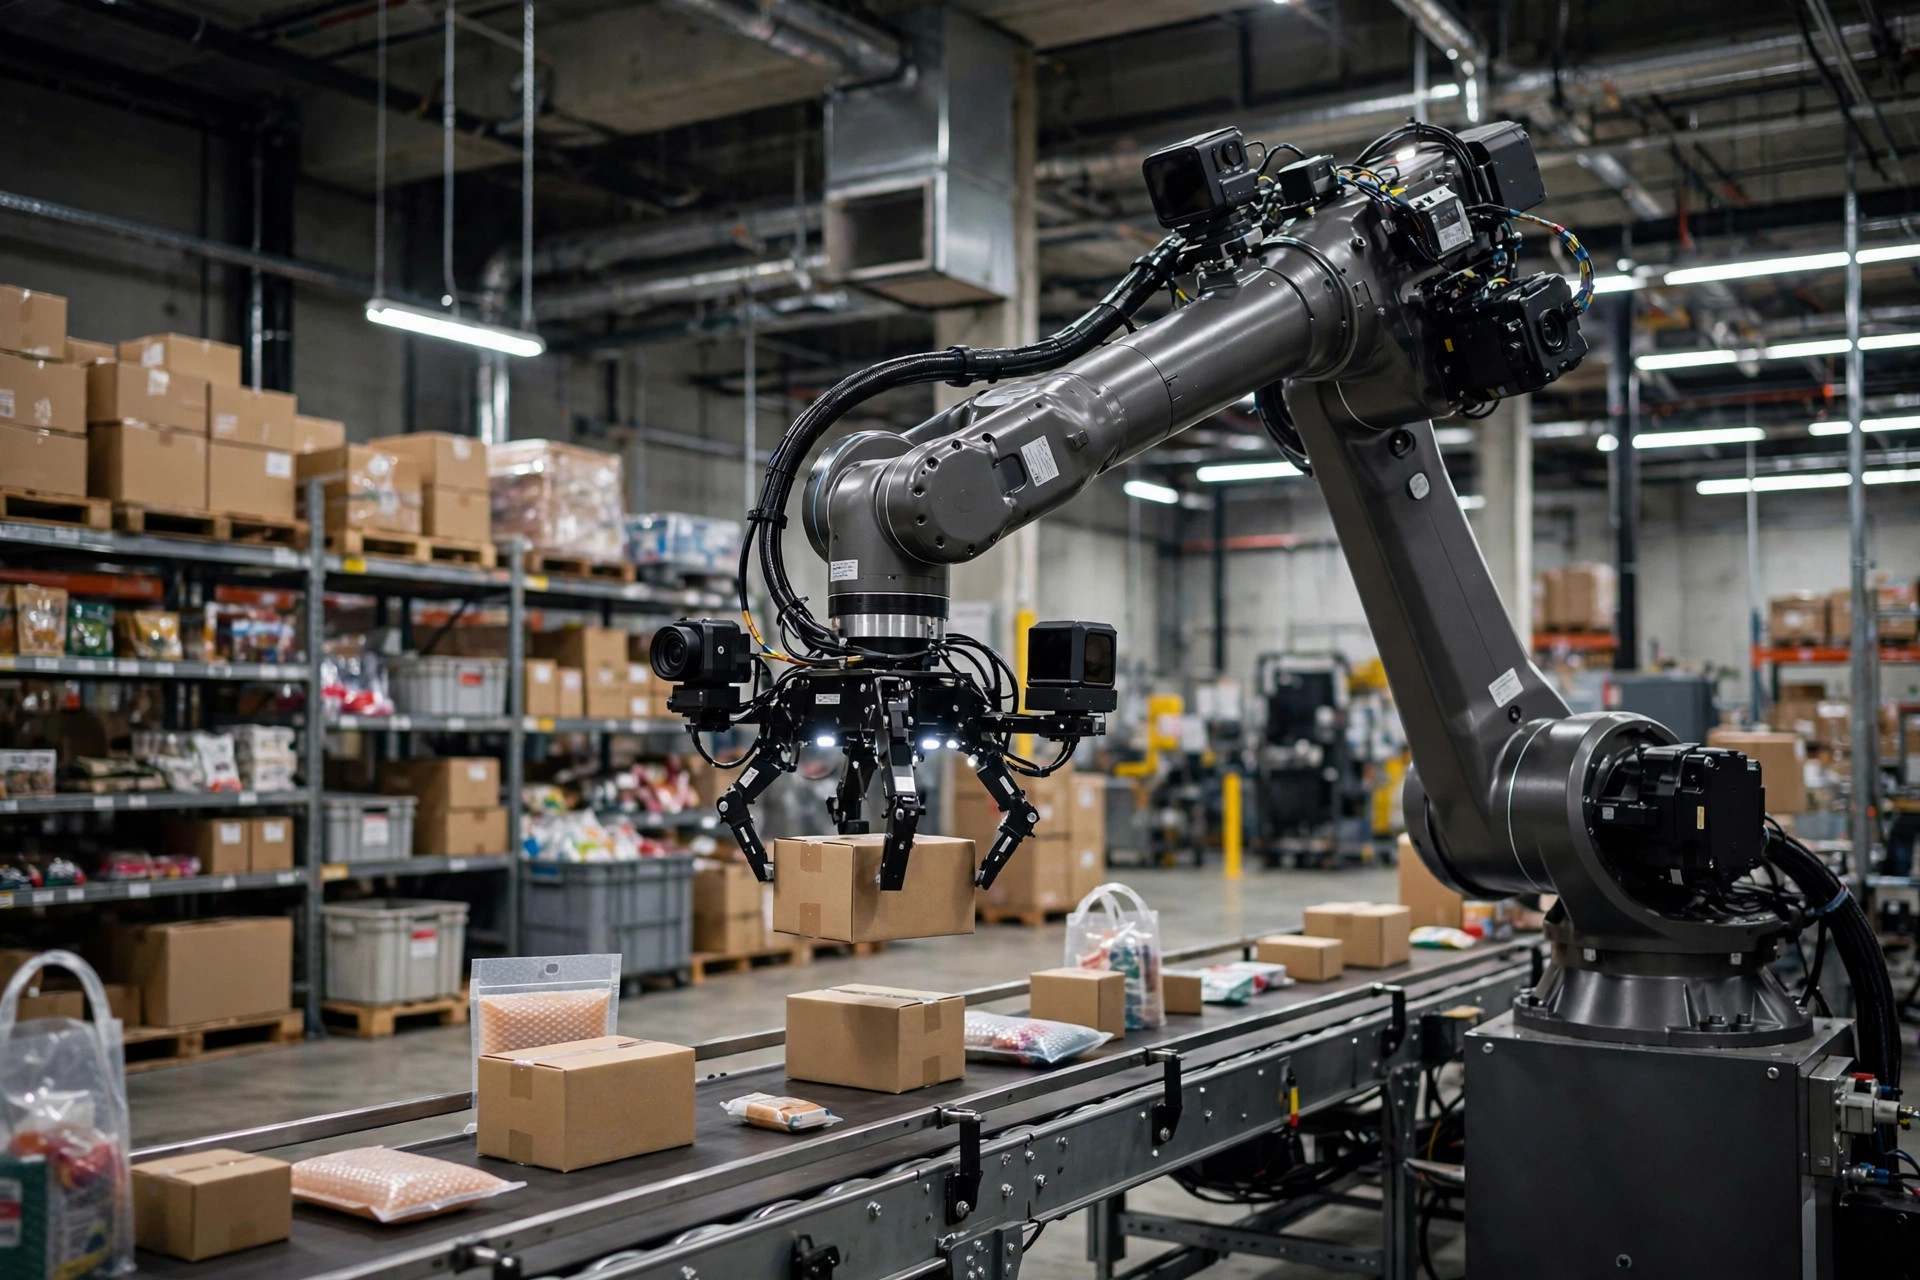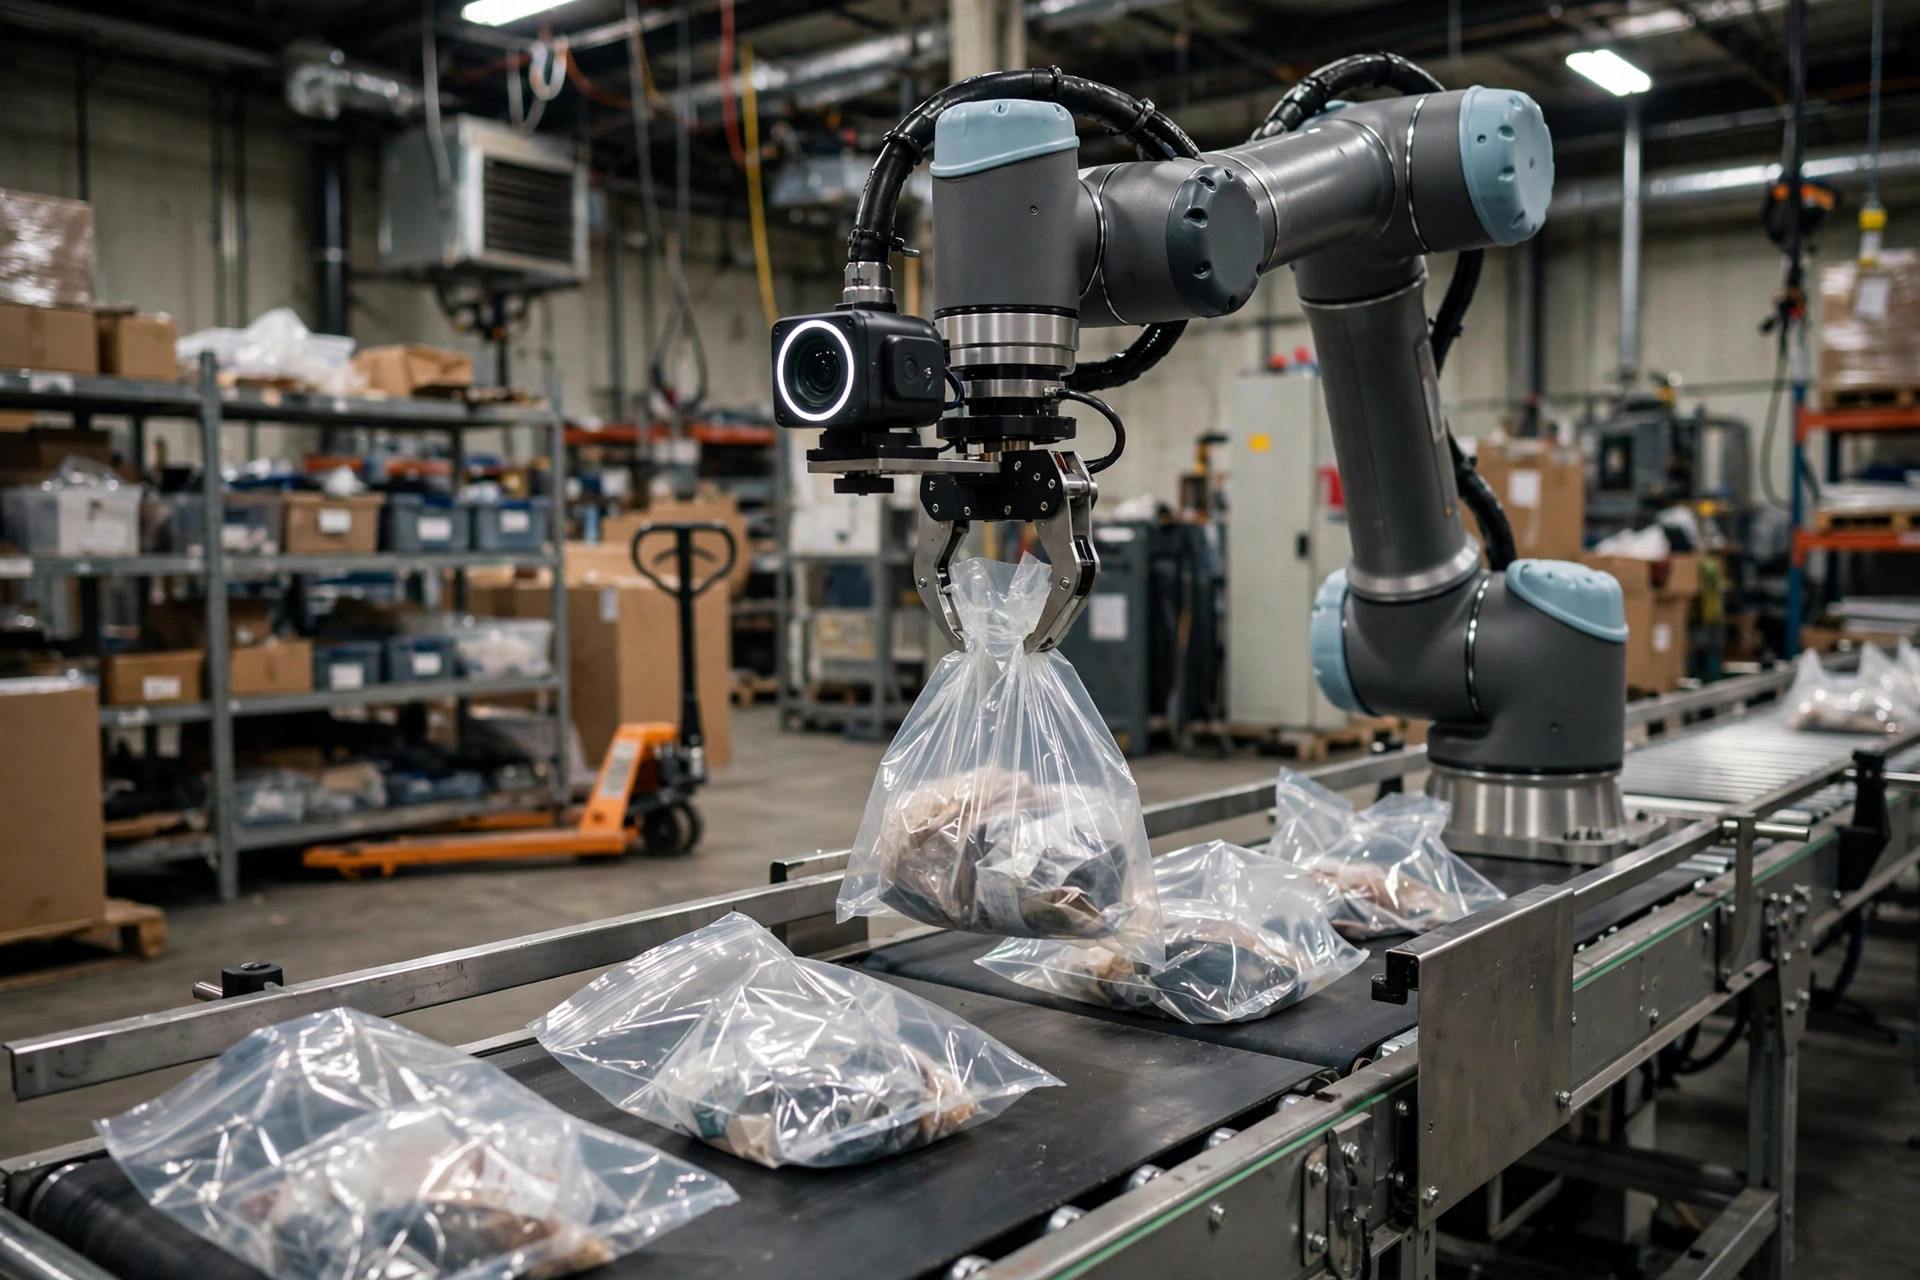
先说个让集成商集体头疼的事实:同一套视觉拣选系统,抓纸箱时识别率 99%,一碰到透明 polybag,直接掉到 80% 出头。这不是算法不行,是物理定律不给面子——这也是为什么"how robot vision handles transparent items"(机器人视觉如何处理透明件)成了行业论坛里的月经帖,隔三差五就有人问。
为什么普通相机看不见透明件
2D 相机找东西,靠的是边缘——图像上灰度突变的地方。但透明袋透光,袋子和背景融为一体,边缘检测直接失效。这就像让你隔着玻璃找一只玻璃杯:光线好的时候你能看见反光,角度一变,它就"消失"了。
3D 结构光也好不到哪去。结构光的原理是往物体上打条纹或散斑,再算深度——你可以理解为给物体"纹身",看纹身变形来推形状。但透明件透光、亮面袋镜面反射,条纹打上去要么穿过去了,要么被弹飞,点云上直接是个大洞。相机看到的不是袋子,是袋子后面的传送带。
2024 年我在东莞一个做服装退货件的分拣中心吃过这个亏。透明 polybag 占比超过六成,上线第一周,每百次抓取有十几次落空——机械臂要么抓了个空,要么一爪子下去把袋子推跑了。旺季一天几万件的量,这个误抓率,现场的人脸都绿了。
2023 年深圳一个 3C 配件仓更邪门:亮面收缩膜包的充电器,在某个特定光照角度下,3D 相机直接"看不见"它。现场调了三天光源,加遮光罩、换角度,才勉强把识别率拉回来。记住这个教训:透明和反光,是两个不同的敌人,但经常结伴出现。
三条路线:机器人视觉处理透明件的主流方案
目前业内就三条路,各有各的代价,没有银弹。
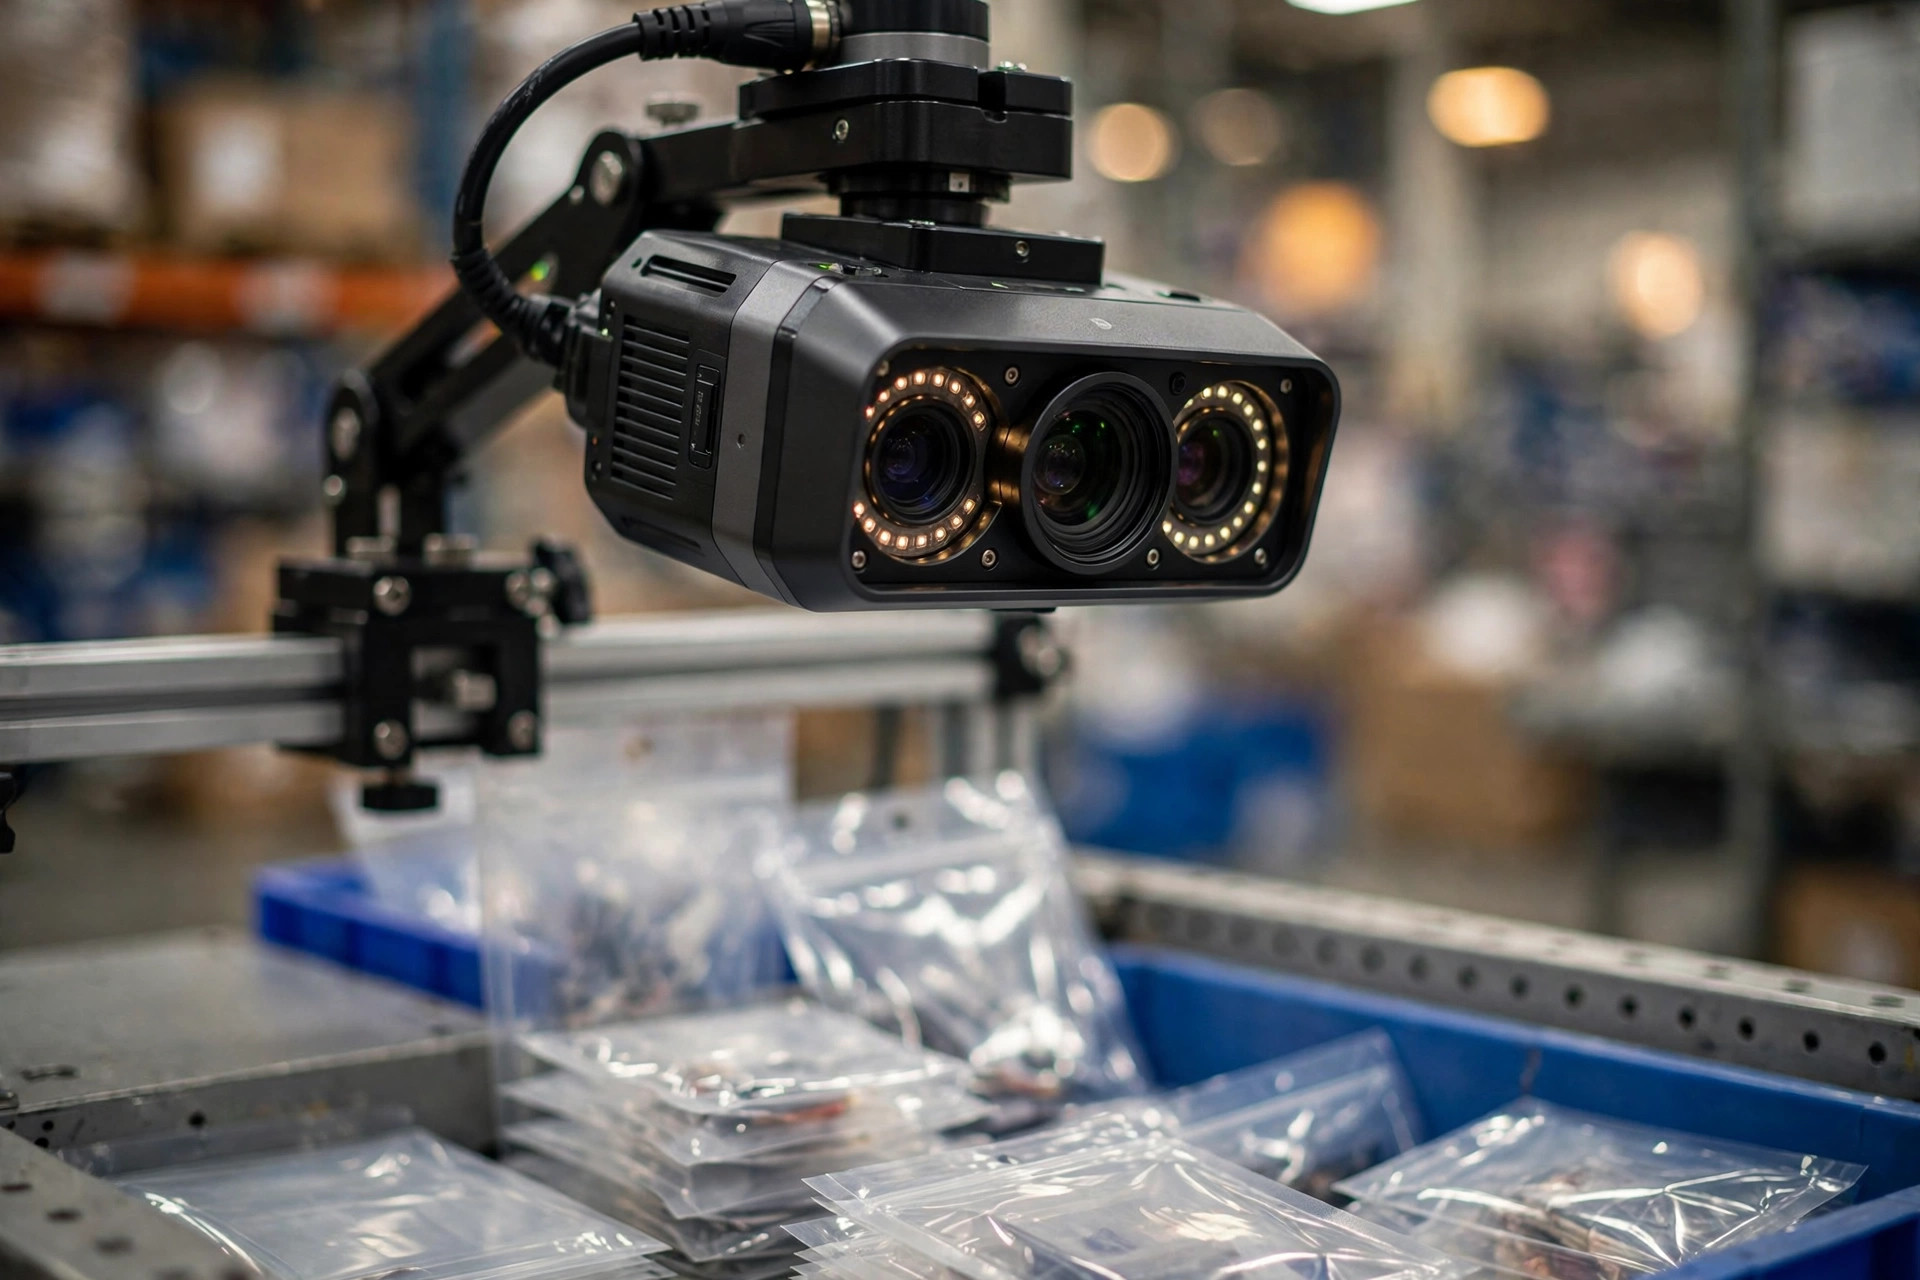
**路线一:偏振光成像。**在镜头前加偏振片,过滤掉镜面反射,只留下漫反射——这就像戴偏光墨镜看水面,眩光没了,鱼看清了。对付亮面袋、收缩膜,这招最直接。代价:进光量损失大,得加补光;偏振片是耗材,粉尘大的环境老化快,得定期换。一套下来是几十万量级(因厂商和配置而异)。
**路线二:多视角融合。**多个相机从不同角度拍,互相补盲区——你可以理解为"三个臭皮匠,顶个诸葛亮"。一个角度看不见,换个角度可能就看见了。代价:标定复杂,节拍变慢(一次抓取要拍好几张,cycle time 往上涨),成本随相机数量线性增加。适合件型稳定、节拍要求不极端的场景。
**路线三:深度学习补全。**用大量透明件数据训练模型,靠纹理和上下文"猜"出形状。听起来最智能,坑也最深:透明件的数据采集和标注贵得离谱,泛化还差——换一批新包装,模型可能就得重训。推理还要吃算力,工控机配张好显卡是起步价。
| 路线 | 擅长对付 | 一次性投入量级 | 持续成本 | 最怕什么 |
|---|---|---|---|---|
| 偏振光成像 | 亮面袋、收缩膜 | 几十万 | 偏振片耗材、补光电费 | 粉尘、强环境光 |
| 多视角融合 | 异形透明件 | 随相机数线性涨 | 标定维护 | 支架被撞、节拍要求高 |
| 深度学习补全 | 件型多变的透明件 | 数据+算力投入大 | 重训、数据团队 | 换包装、长尾件型 |
怎么选?我画条分界线:透明件占比不到一成、件型稳定——别折腾,普通视觉加人工兜底最划算;占比超过三成、长期稳定——偏振光成像,ROI 最实在;件型天天变(比如退货仓)——深度学习是唯一解,但预算要留足,数据团队要配齐;亮面袋、镜面膜——偏振或多视角二选一,别指望算法魔改能解决物理问题。
先别急着升级视觉:换包装可能便宜一个数量级
说个反常识的:很多时候,换包装比升级视觉便宜一个数量级。
透明袋换成磨砂袋,成本一个涨几分钱;贴一张不干胶标签当"视觉锚点",成本忽略不计。而上一套偏振光成像,是几十万量级的投入,还要搭上调试周期和后期维护。这账我替甲方算过不止一次:包装工程师改一行 spec,视觉工程师少掉一半头发。
当然,换包装不是万能。品牌方对包装有硬性要求的(比如服装行业透明袋是标配,消费者要看到衣服),你换不了,那就老老实实走技术路线。但凡是自有品牌、内包装、周转场景,先问一句"这透明袋非用不可吗"——八成项目,这一个问题能省掉后面所有的折腾。
维护的坑:上线只是开始
选型定了,维护的坑还在后面等着。
偏振片是耗材。粉尘大的仓,偏振片老化、划伤是常态,不列入定期更换计划,半年后识别率悄悄往下掉,你都不知道为什么。
多视角系统最怕"被撞"。叉车蹭一下相机支架,标定就偏了,Uptime 直接掉。现场一定要做防撞保护,标定流程要傻瓜化——别指望每次都叫集成商来,差旅费比零件贵。
深度学习方案最怕"换包装"。上新一批袋子,材质、反光率一变,模型就退化。预算里一定要留重训的钱和数据采集的人,不然第一年好用,第二年抓瞎。
这钱花得值不值,看这一个数:透明件占你总处理量的比例。超过三成,专用视觉值得谈;不到一成,先把包装换了。这个数一算,八成项目当场就有答案了。
作者:大刘|自动化设备工程师