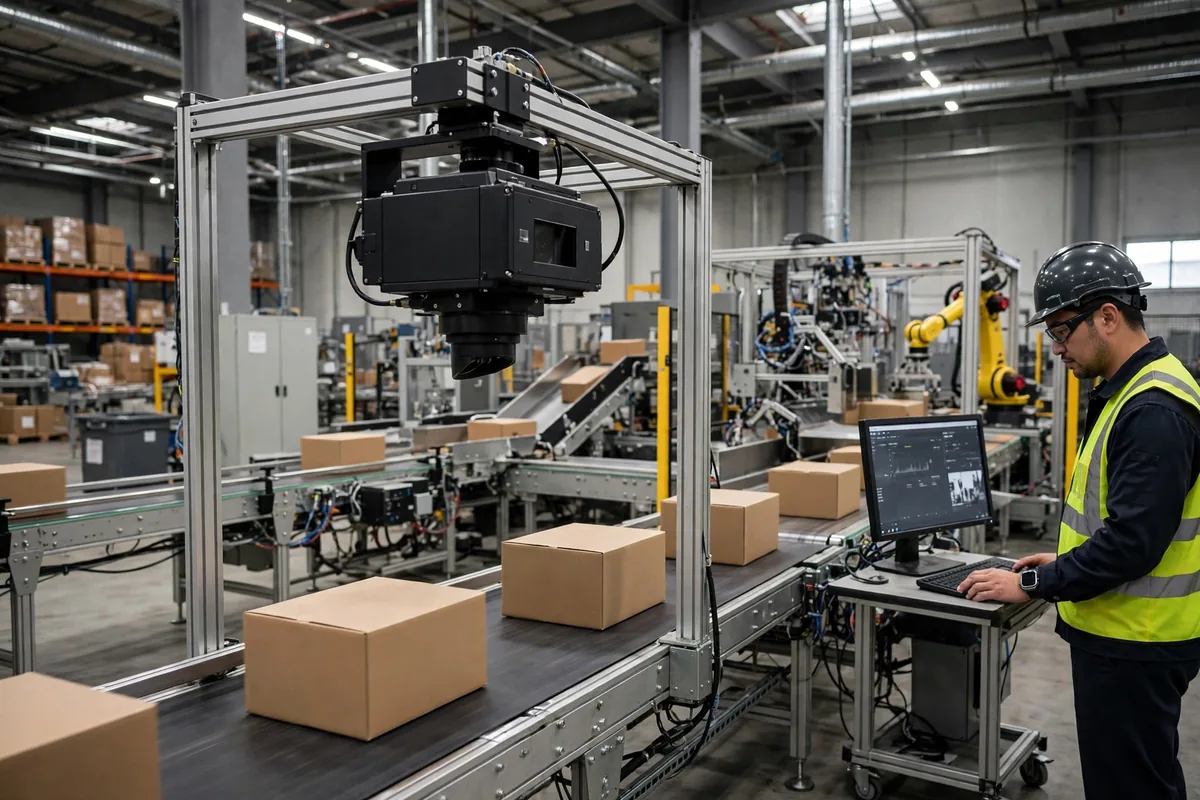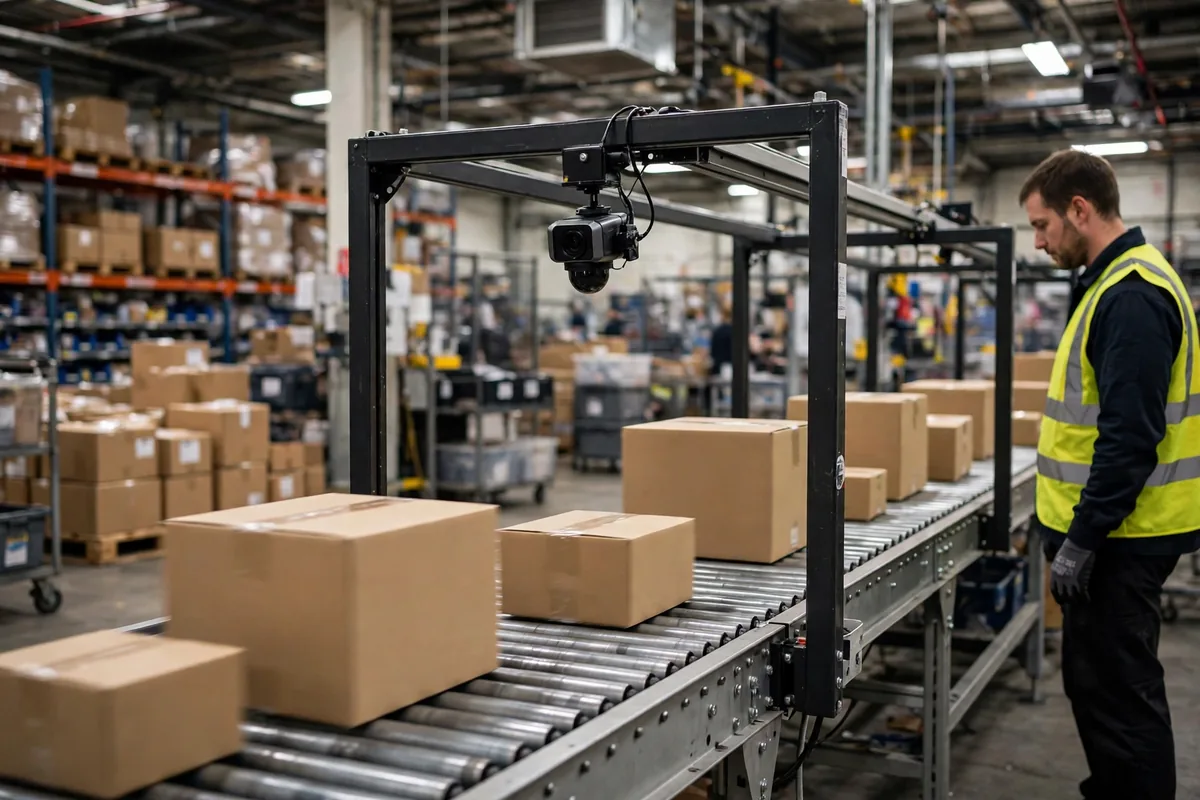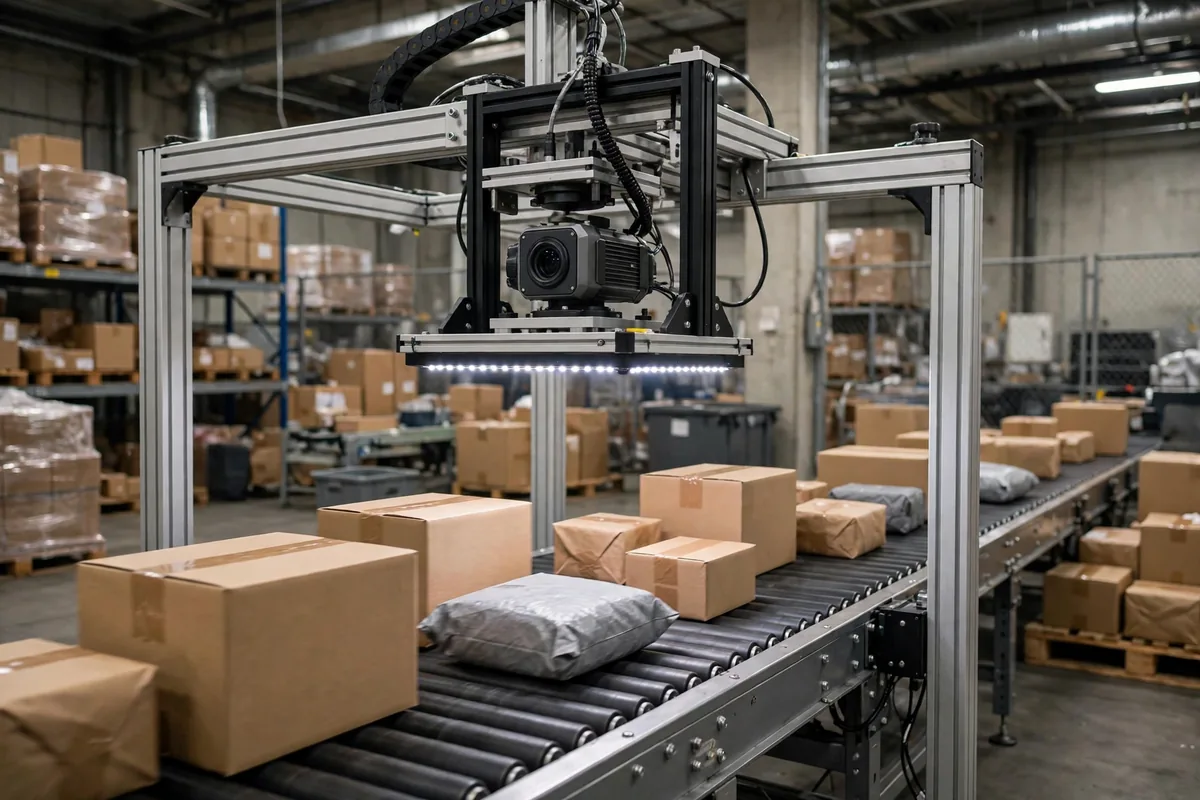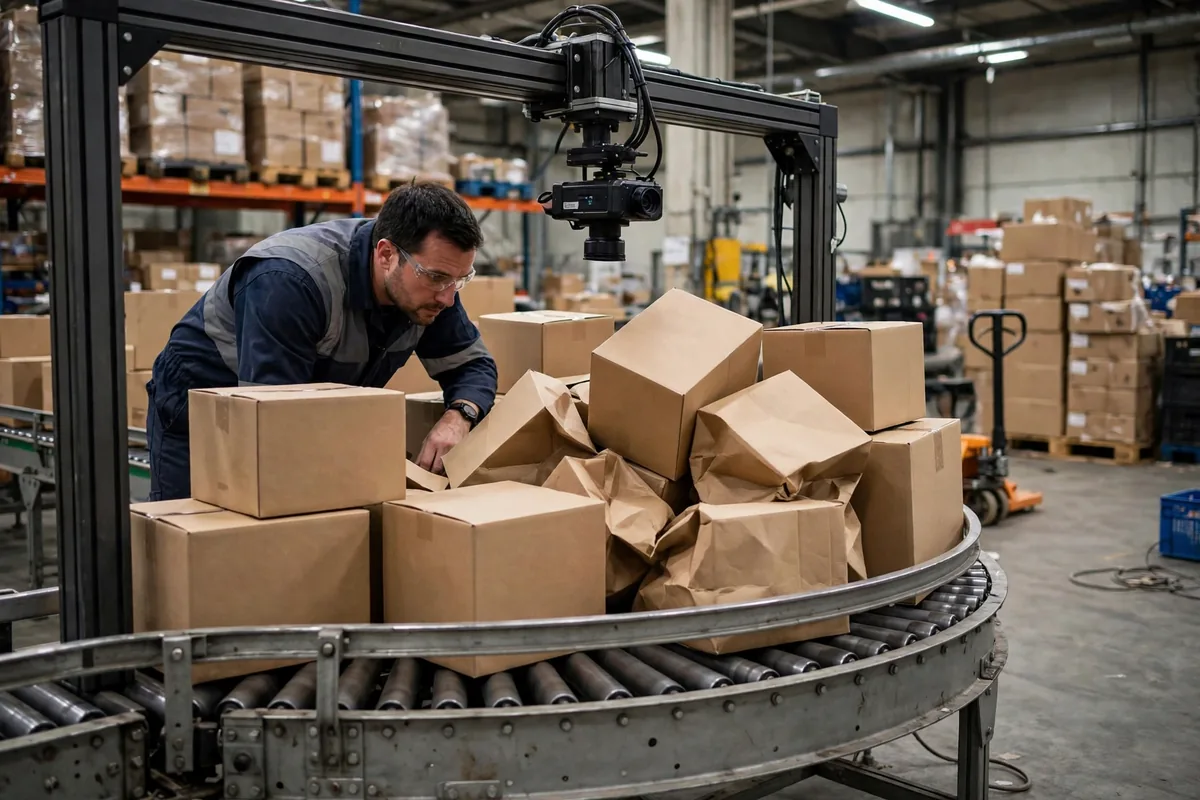
传送带卡件误报这件事,很多人第一反应是算法不够聪明。我的看法正好反过来:大部分误报跟算法关系不大,问题出在光、件和相机位置这三处。你可以理解为,相机不是看不懂,是看不清、看不全、看错地方。做集成那几年,我见过不少仓花了大钱上视觉检测,误报率还是下不来,到后来操作员干脆把报警提示音关了——这比误报本身更危险,因为真卡件来的时候也没人理了。
传送带卡件误报的头号原因:光照和反光
先讲原理。相机判断卡件,靠的是连续几帧画面里包裹有没有动。一个包裹停在原地不动超过设定时间,系统就报卡件。逻辑本身没毛病,毛病出在输入的画面质量上。光一变,画面就变,算法看到的“动”与“不动”也就跟着变。
仓库里的光比你想象的要难伺候。头顶的灯直射在黑色收缩膜上,膜面一反光,相机眼里那块区域就白成一片,包裹的边缘直接丢了。轻飘的快递袋更麻烦,袋面一皱一展,反光点到处跑,算法会把反光点的移动误读成包裹在动,或者把静止的包裹误读成在动。还有一种常见情况:下午的阳光从装卸口斜射进来,地面和带面亮一块暗一块,阴影随着云走,系统以为有东西在带上爬。
场景示意:某分拣仓的出库线,上午跑得好好的,下午两点一过误报就开始冒头。查了一圈,算法没动过,件型没换过,变的是阳光角度。遮光帘一拉,误报当场少了一大半。这就像拍照逆光,镜头再好也白搭,解决办法不在镜头,在光。
现场调参的路子其实很固定:光源改成漫射,别让点光源直打带面;反光厉害的工位加偏振片;相机曝光和白平衡锁死,不许自动来回跳;有条件的在相机上方搭个遮光罩,把环境光挡在外面。还有一条容易被忽略的:灯要定期换。灯管老化后亮度慢慢往下掉,画面一天比一天暗,误报率就一天比一天高,很多人到最后才发现是灯的问题。
件型一变,传送带卡件误报就跟着涨
第二个原因在件上。电商仓的件型没有一天是固定的:上午是规整的纸箱,下午是软塌塌的快递袋,旺季再加一堆异形件和超大件。模型在一种件型上训得好好的,件型一换,判断就失灵。纸箱边缘清晰,算法看得准;快递袋边角软、会塌、会互相叠,两个袋子贴在一起,算法可能当成一个大件,也可能当成卡住了。
假设算例:某仓平时一天处理 2 万件,误报每天不到 10 次;大促一到,件型里快递袋占比从三成涨到六成,误报一天冲到 60 多次。件还是那些件,算法还是那个算法,变的是件型分布。数字都是假设的,但方向是真的:误报率跟着件型走,不是跟着算法版本号走。
对付这条没有捷径,只有笨办法。训练样本必须覆盖全量件型,纸箱、快递袋、异形件、反光膜包一个都不能少;阈值按件型分组设,别拿一个阈值管所有件;上线后持续采集误报样本,每周回炉一次。很多项目栽就栽在验收那天:验收用的是最规整的纸箱,误报率当然好看,旺季一到全露馅。验收的时候就该拿最难的那批件去测,测不过就别签字。
相机装错位置,传送带卡件误报治不好
第三个原因在安装位置。相机装在哪,决定了它能看到什么。装得太低,视野只能盖住一小段带面,包裹一扎堆就互相遮挡,后面的包裹动没动根本看不见;装得太高,画面里包裹缩成小点,细微的移动分辨不出来;装在弯道正上方,包裹转弯时的速度变化会被误读成停滞。
这就像在路口装监控,角度偏一点,盲区就出来了。还有一种隐蔽的坑:相机支架装在传送带机架上,带子一跑,机架跟着轻微振动,画面就一直在抖。抖动不大的时候人眼看不出来,算法却会把抖动当成包裹在动,或者反过来,把真的停滞淹没在抖动里。解决办法是支架独立落地,别跟带机共用一个架子;镜头定期擦,灰一积,画面发雾,误报跟着涨。
选型上有条分界线要记住:光电传感器只看一个点,挡住就是卡件,没挡住就是没事,简单可靠,但分不清真卡还是假卡;视觉方案看的是一整段带面,能分辨包裹是在犹豫还是真卡住了,代价是怕光、怕件型变化、怕装错位置。件型单一、光线稳定的线,光电加延时判断就够了,硬上视觉属于花冤枉钱;件型杂、流量大的分拣线,视觉才有价值。这条线划不清,误报率降不下来,钱也白花了。
误报还是漏报:先算停机账再定阈值
误报和漏报是一对跷跷板,阈值往哪边松,另一边就往上翘。阈值设得松,轻微停滞也报警,误报多;设得严,系统要等很久才确认,轻微卡件可能拖成真堵。调参的本质不是把误报清零,而是把总成本算清楚。
行业媒体公开报道过一组数字:大型分拣设施非计划停机的直接成本,每小时在 6000 到 20000 美元之间。同一来源还提到,假卡件这类事件在全球各地的设施里每天会重复出现上千次。数字摆在这里,账就好算了。假设算例:一条线每天误报 40 次,每次从停线、确认到复位平均花 3 分钟,一天就是 120 分钟的断断续续;按每小时 6000 美元的低档算,这 2 小时相当于 12000 美元的产能在原地打转。反过来,漏报一次真卡件,包裹在带上越堆越多,轻则清场半小时,重则扯坏带面、撞坏分拣机,修起来就不是几分钟的事。
| 情形 | 单次代价 | 发生频率 | 典型后果 | | 误报 | 每次几分钟停线确认 | 每天几十次甚至上百次 | 报警疲劳,操作员开始无视报警 | | 漏报 | 清场半小时起,设备损坏另算 | 低,但一次就够受 | 堵成一团,严重时损坏设备 |
所以判断框架可以定成这样:误报率可接受的上限,取决于每次误报的处理时长和每天的误报次数,两者相乘就是你每天为误报交的税;漏报的上限,取决于一次真堵的清场成本和设备风险。两边都折算成停机分钟数,哪个大就先治哪个。还有一条现场经验:新系统上线先跑两周影子模式,只记录不报警,拿这两周的数据定阈值,别凭感觉拍一个数上去。阈值定下来之后,每换一次大件型就复核一次,别让阈值在后台悄悄过期。
这钱花得值不值,看这一个数:每天为误报交的停机分钟数。如果这个数在往下走,视觉检测就是在赚钱;如果它纹丝不动,问题多半不在算法,在光、在件、在相机装的位置。先把这三处查一遍,再谈换模型、加算力。
作者:大刘|自动化设备工程师,前集成商技术负责人