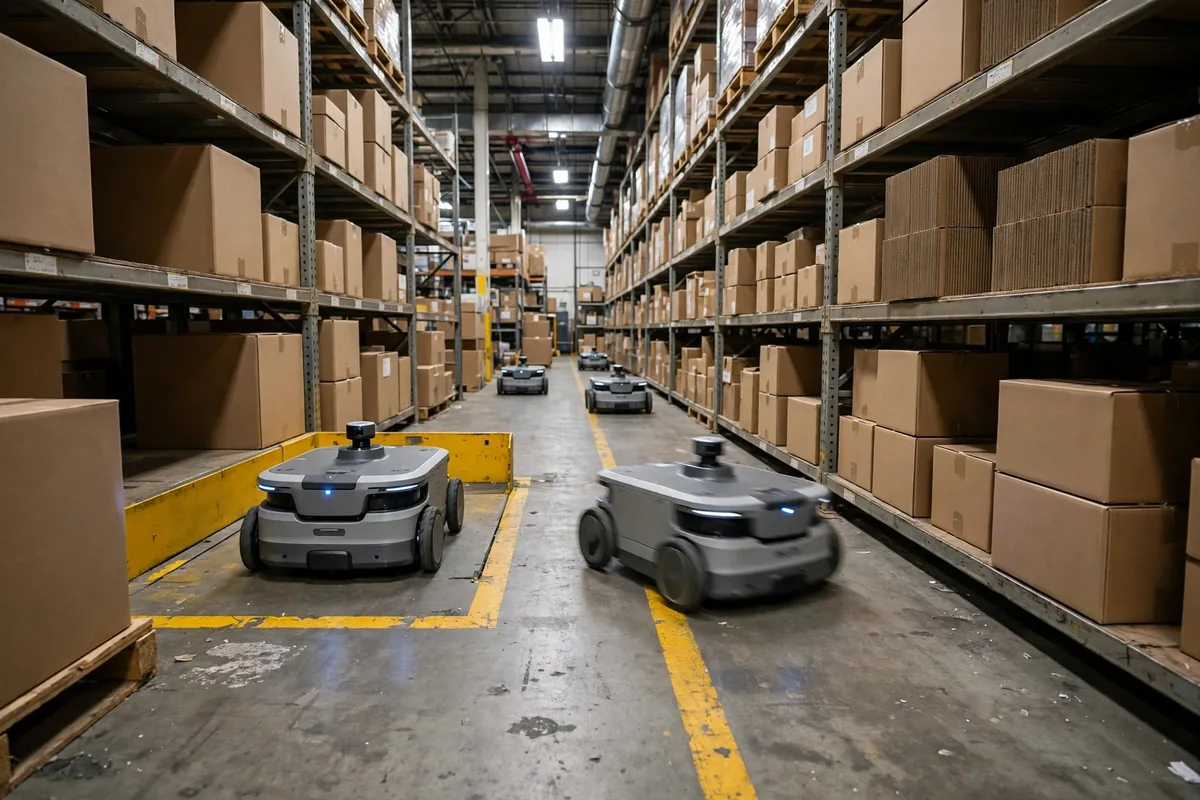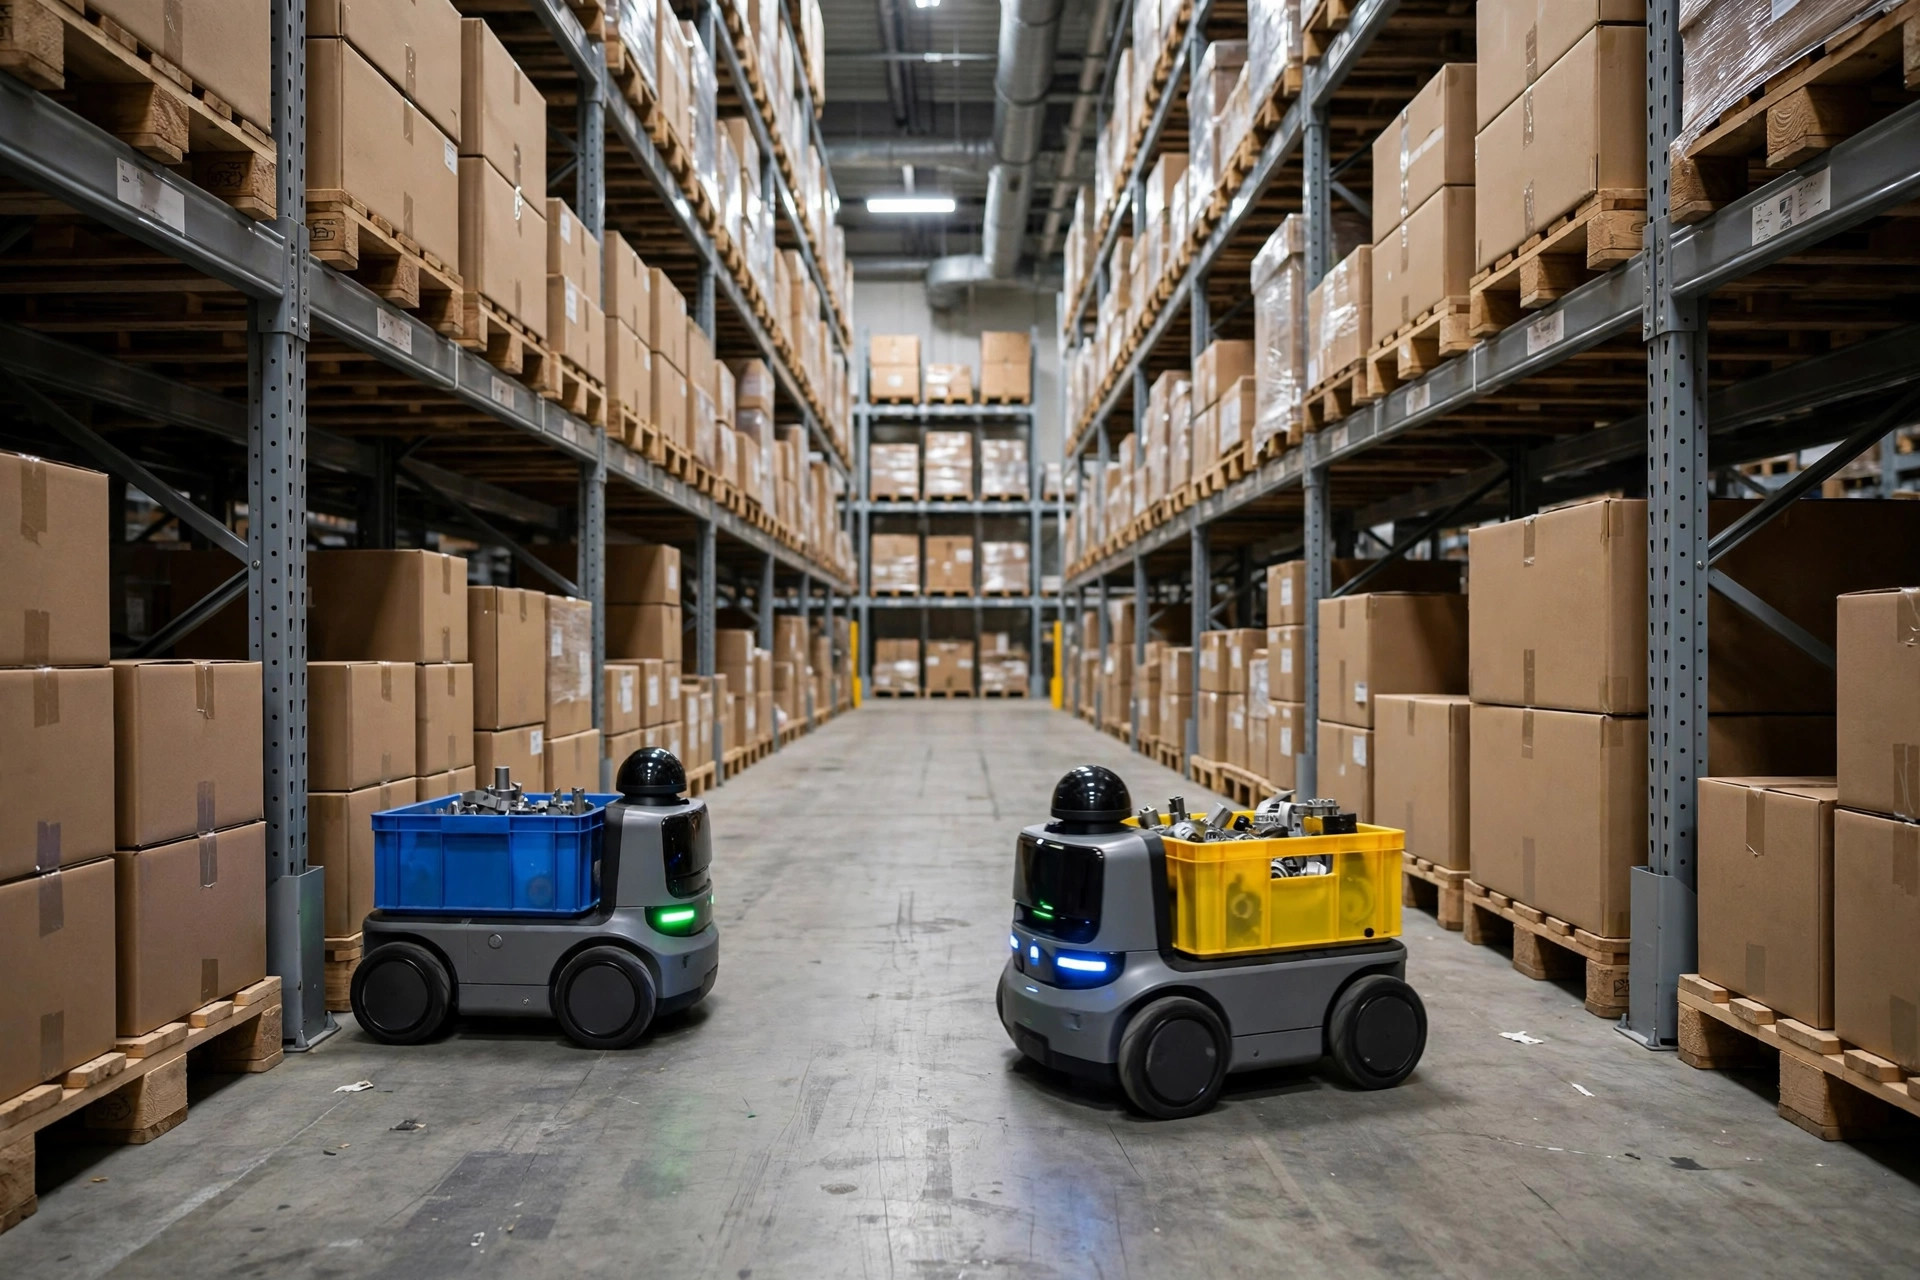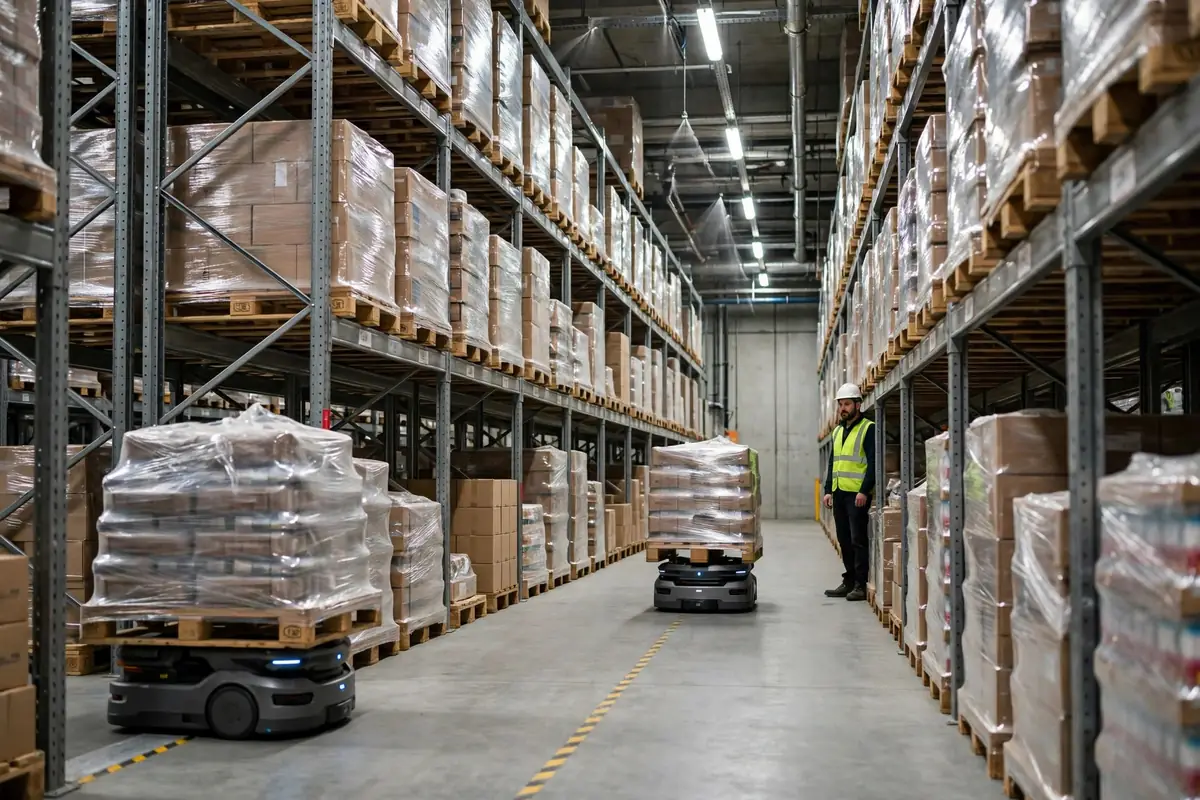
AMRのデッドロック防止について、私が最初に学んだ教訓は、フリート全体が1.8メートルの通路で凍りつくのを目の当たりにしたときのことでした。2台のAMRが正面衝突し、互いに譲り合おうと丁寧に停止しましたが、どちらも動きませんでした。後ろに並んでいた6台のロボットも止まりました。その列は、誰かが歩いて入ってきて1台ずつ手で運び出すまで、1時間近く動かないままでした。これがAMRのデッドロックです。2台以上のロボットが互いを待ち合い、誰も動かない状態です。以下に紹介する2つのケースは、現場でよくある状況をもとに作った例示的なシナリオです。数値は仮定のものですが、教訓は本物です。
AMRのデッドロック防止が実際に解決するもの
こう考えてみてください。デッドロックとは、信号機のない交差点です。AGVは電車のように固定された軌道を走ります。配車係が時刻表を決め、正面衝突は起きません。AMRには固定された経路がありません。自由に移動します。これは、自動運転車のグループを道路ルールも与えずに同じ駐車場に放つようなものです。2台のロボットが1台しか通れない通路に入り、それぞれの障害物回避機能が「止まって相手を待て」と指示し、両方とも永遠に待ち続けます。複数AMRの交通管理に関する公開研究は、はっきりとこう述べています。2台以上のAMRが同時に1台しか通れない狭い通路に入ると、デッドロックに陥り、通常は人が解消する必要があります。
交差点はさらに厄介です。4台のロボットが4方向から同時に到着し、それぞれが右側のロボットを待っている様子を想像してみてください。ループが閉じます。各ロボットの判断は局所的には正しく、フリート全体は完全に立ち往生します。フリートが大きくなればなるほど、こうしたループは頻繁に現れます。ルールを追加せずにロボットを追加することは、すでに渋滞している交差点にさらに車を送り込むようなものです。
覚えておく価値のある数字があります。MiR600のような積載量600 kgのAMRを例に取ると、満載時の最高速度は2.0 m/s、1台分の標準通路幅は1.80 m、2台がすれ違うには3.50 mが必要です。1.8メートルの通路には物理的にロボットが1台しか入りません。そこで2台のロボットがすれ違うことを期待する計画は、最初のスケッチの時点で間違っています。通路が塞がれてロボットが立ち往生しているとき、最高速度は何の意味もありません。
デッドロックは渋滞とは別物です。渋滞は遅いだけで、ロボットはまだ動いています。デッドロックは停止です。フリートはまったく動きません。2つ目の例示的なシナリオは充電エリアです。バッテリー残量の少ない数台のロボットが、1台しか通れない短いレーンを通って2台の充電器に一度に向かいます。最初の1台がドッキングして充電する間、残りは入ることも戻ることもできず、その枝全体が一緒に死んでしまいます。フリートソフトウェアの待機時間レポートで両者を見分けることができます。渋滞では各ロボットの平均速度が下がりますが、デッドロックでは数台のロボットの待機時間が突然上限に達してそのままになります。ログにロボットが1センチも動かずに20分待ったと記録されていたら、それは交通ではありません。デッドロックでした。
実践におけるAMRのデッドロック防止:まず一方通行の通路から
アプローチは3つあり、それぞれ問題の解決方法がまったく異なります。間違ったものを選べば、お金の無駄です。
| 手法 | 仕組み | 代償 | 向いている倉庫 |
|---|---|---|---|
| 一方通行ループ | 各狭い通路は一方向のみ許可し、復路は別の通路を使う | ルートが長くなり、走行距離が増える | 通路のグリッドを循環できる倉庫 |
| ゾーン予約 | 狭い通路には一度に1台のロボットしか入れず、残りは外で待つ | 入口での待ち行列、1回あたり数十秒の待ち時間 | 通路が1本しかなく迂回できない倉庫 |
| 優先順位+タイムアウト回避 | 積載済みまたは緊急のロボットを優先し、設定したタイムアウト後に1台が後退して出る | フリートソフトウェアの対応と実際の調整時間が必要 | ロボットが多く、タスクの種類が混在するフリート |
一方通行ループは最も粗い方法であり、最も信頼できます。都市の一方通行の通りを思い浮かべてください。迂回に見えますが、渋滞の確率はほぼゼロに下がります。ゾーン予約は、1車線の橋の信号機のようなものです。1台ずつ渡り、待つ数十秒はフリート全体が立ち往生するのに比べれば安いものです。優先順位+タイムアウトは最も賢く聞こえますが、調整が最も難しい方法です。タイムアウトを短く設定しすぎるとロボット同士が譲り合い続け、長く設定しすぎるとデッドロックが何分もそこに居座ってから動き出します。
ここで、私がよく耳にする偽の要件を指摘しなければなりません。「AIスマート配車」を前面に出し、アルゴリズムが自ら競合を回避するよう学習すると約束するベンダーです。買ってはいけません。一方通行のルールと予約ゾーンが土台になければ、最も賢いアルゴリズムでも信号機のない交差点で賭けをしているのと同じです。まず一方通行の通路を引き、専用ゾーンを定めてから、知能について話してください。順序を逆にすれば、お金は無駄になります。
3つの選択は、率直に言ってトレードオフです。一方通行ループは、余分な走行距離と引き換えにデッドロックをゼロにします。ゾーン予約は、入口での待ち時間と引き換えに立ち往生をゼロにします。優先ルールは、調整時間と引き換えにピーク時のスループットを得ます。ただ飯はありません。最も負担できるコストを選んでください。
これを展開するときは、すべてを一度に変えようとしないでください。まずパイロットから始めます。最悪の通路を1本選び、チョークで一方通行の方向を書き、スケジューラでその通路を専用ゾーンに設定し、1週間運用します。このやり方でのAMRのデッドロック防止はほとんどコストがかかりません。チョークと7日間だけです。そして数字が、展開すべきか、別の通路を試すべきかを教えてくれます。停止時間が減れば拡大し、減らなければ渋滞は別の場所にあります。人が忘れがちなことが1つあります。人と共有する通路では、一方通行のルールは人にも適用しなければなりません。フォークリフトの運転手やピッカーは、ロボットと反対方向に走るルートが必要です。そうでなければ、ロボットがデッドロックしなくなり、代わりに人が立ち往生し始めます。
お金をかける価値はあるか?1つの数字を見よう
ロボットが滑らかに動き回るデモ動画は忘れてください。受け入れテストは1つの数字に集約されます。週あたりのデッドロック停止時間(分)です。仮定の例を挙げましょう。フリートが1日に3回デッドロックし、1回あたり15分だと、週に315分、5時間以上になります。1時間あたり40パレットを運ぶ(仮定)と、建物を出られなかったパレットは210個です。ピークシーズンには、1日に200個を超えるパレットは本物のペナルティと本物の残業を意味します。
一方通行の通路とゾーン予約を導入するコストは、ほとんどが新しい床面のマーキングと数個のスケジューリングパラメータです。仮定の展開では、2週間の作業で週の停止時間を30分未満に押し下げることができます。これには財務モデルは不要です。停止時間が下がれば、ルールは元を取ったことになります。下がらなければ、市場で最も高価なロボットでもそこに塞がれたままです。これがAMRのデッドロック防止が買ってくれるものです。より速いロボットではなく、決して止まらないロボットです。
では、お金をかける価値はあるのでしょうか?その1つの数字、週あたりのAMRデッドロック停止時間(分)を見てください。ルールを1つでも変える前に、書き留めておきましょう。
Da Liu(自動化エンジニア)著 英語版からの翻訳。内容に相違がある場合は英語版を優先します。