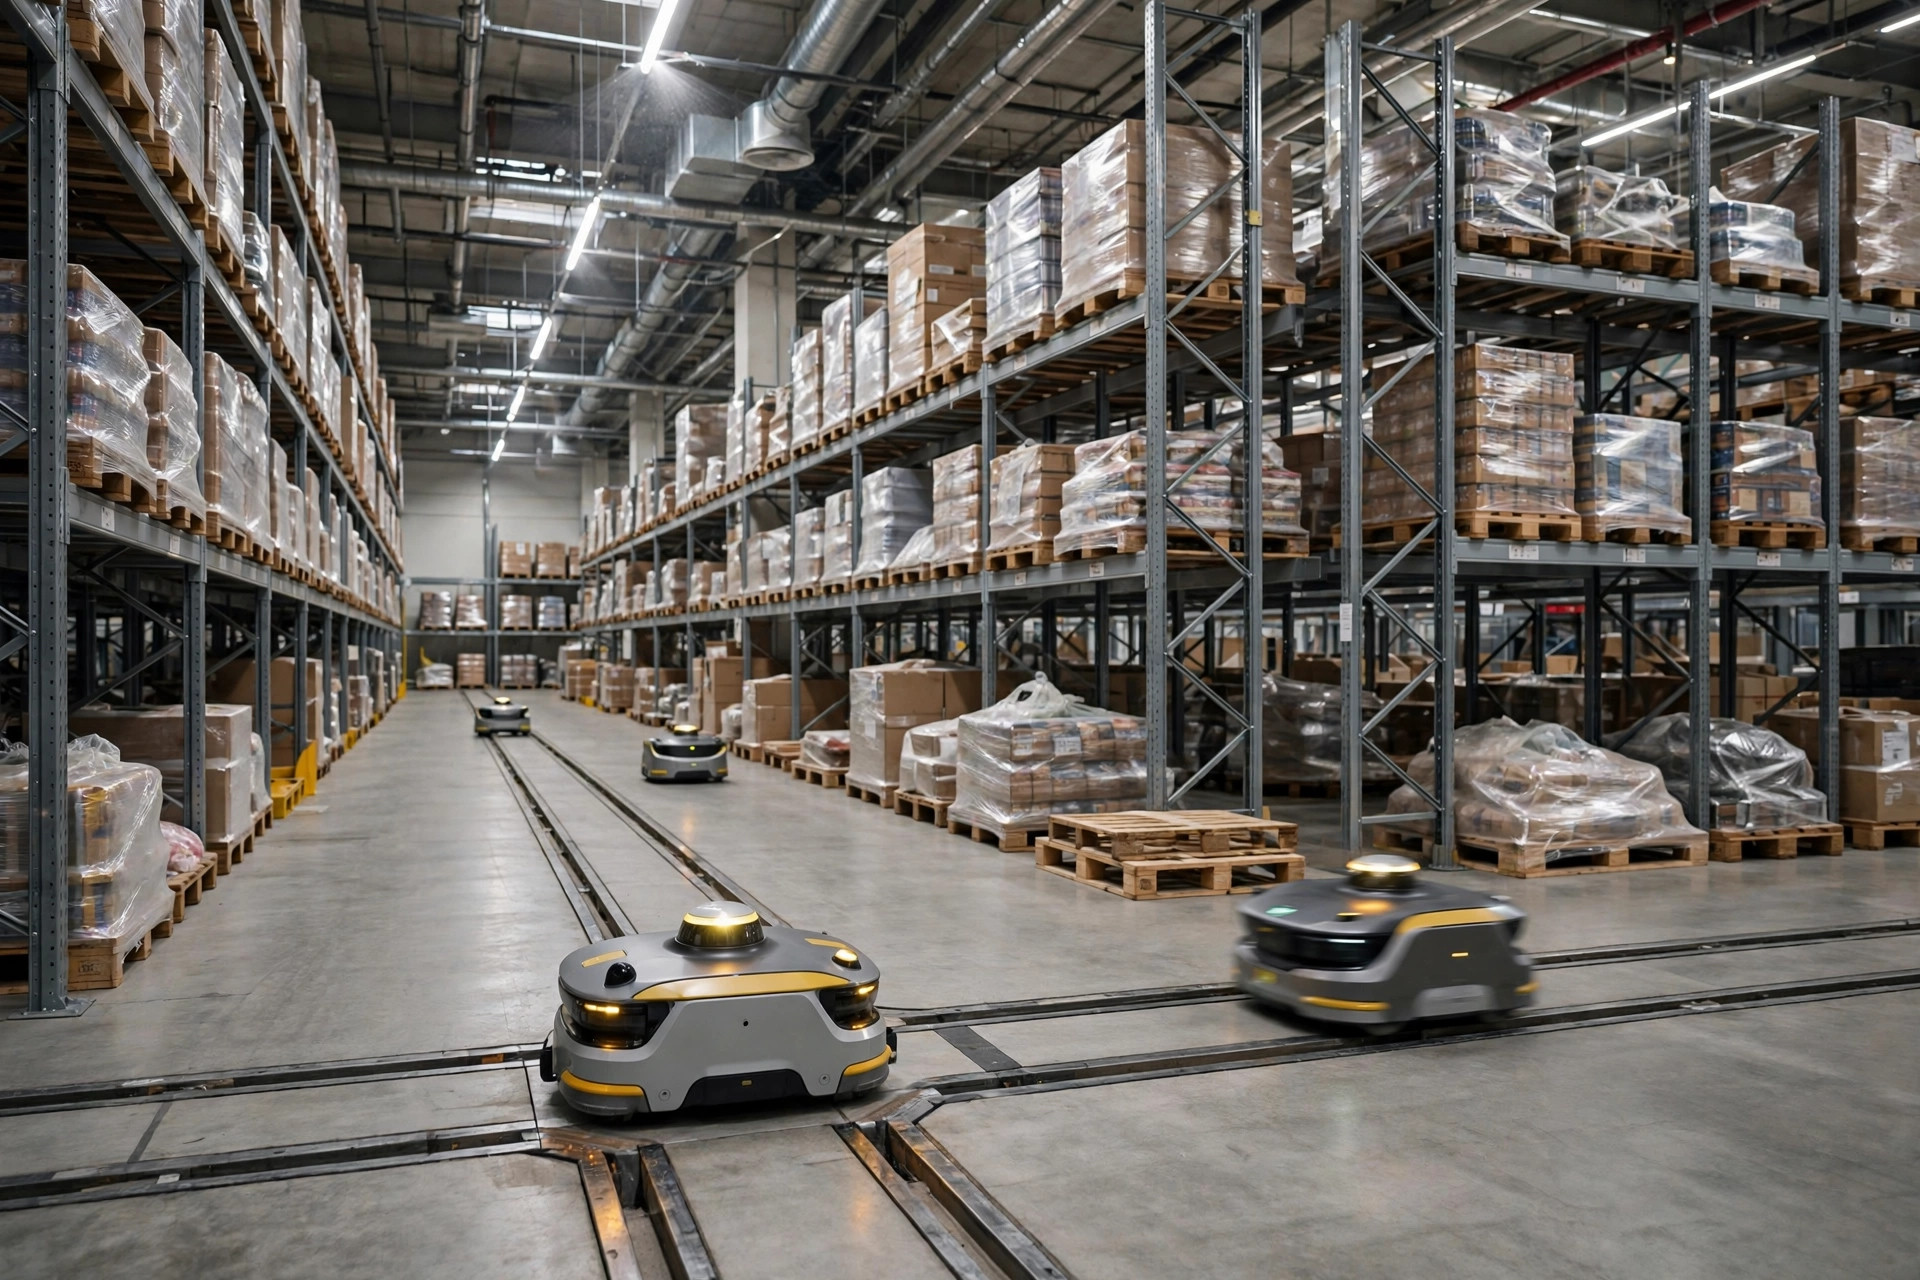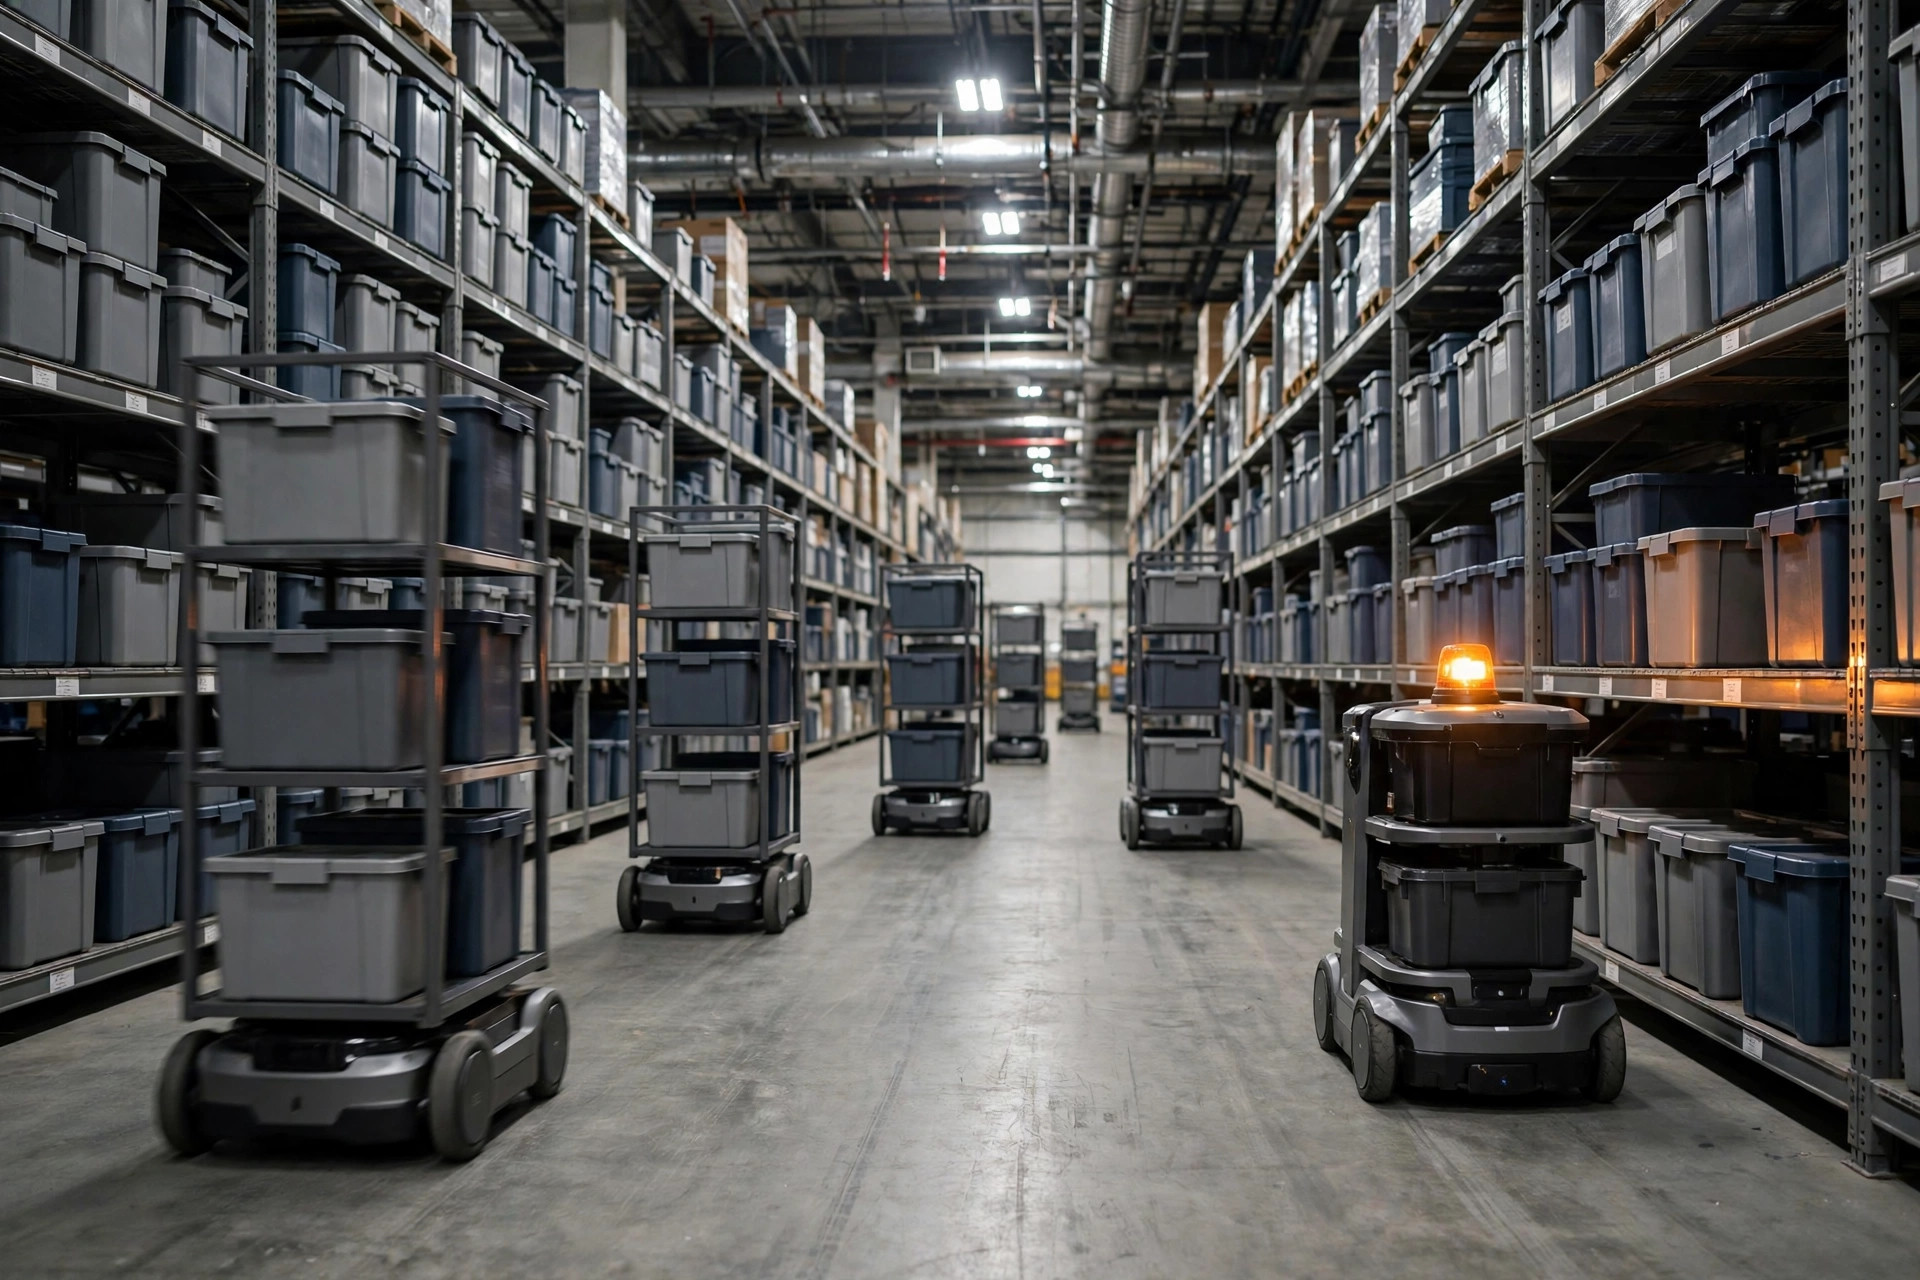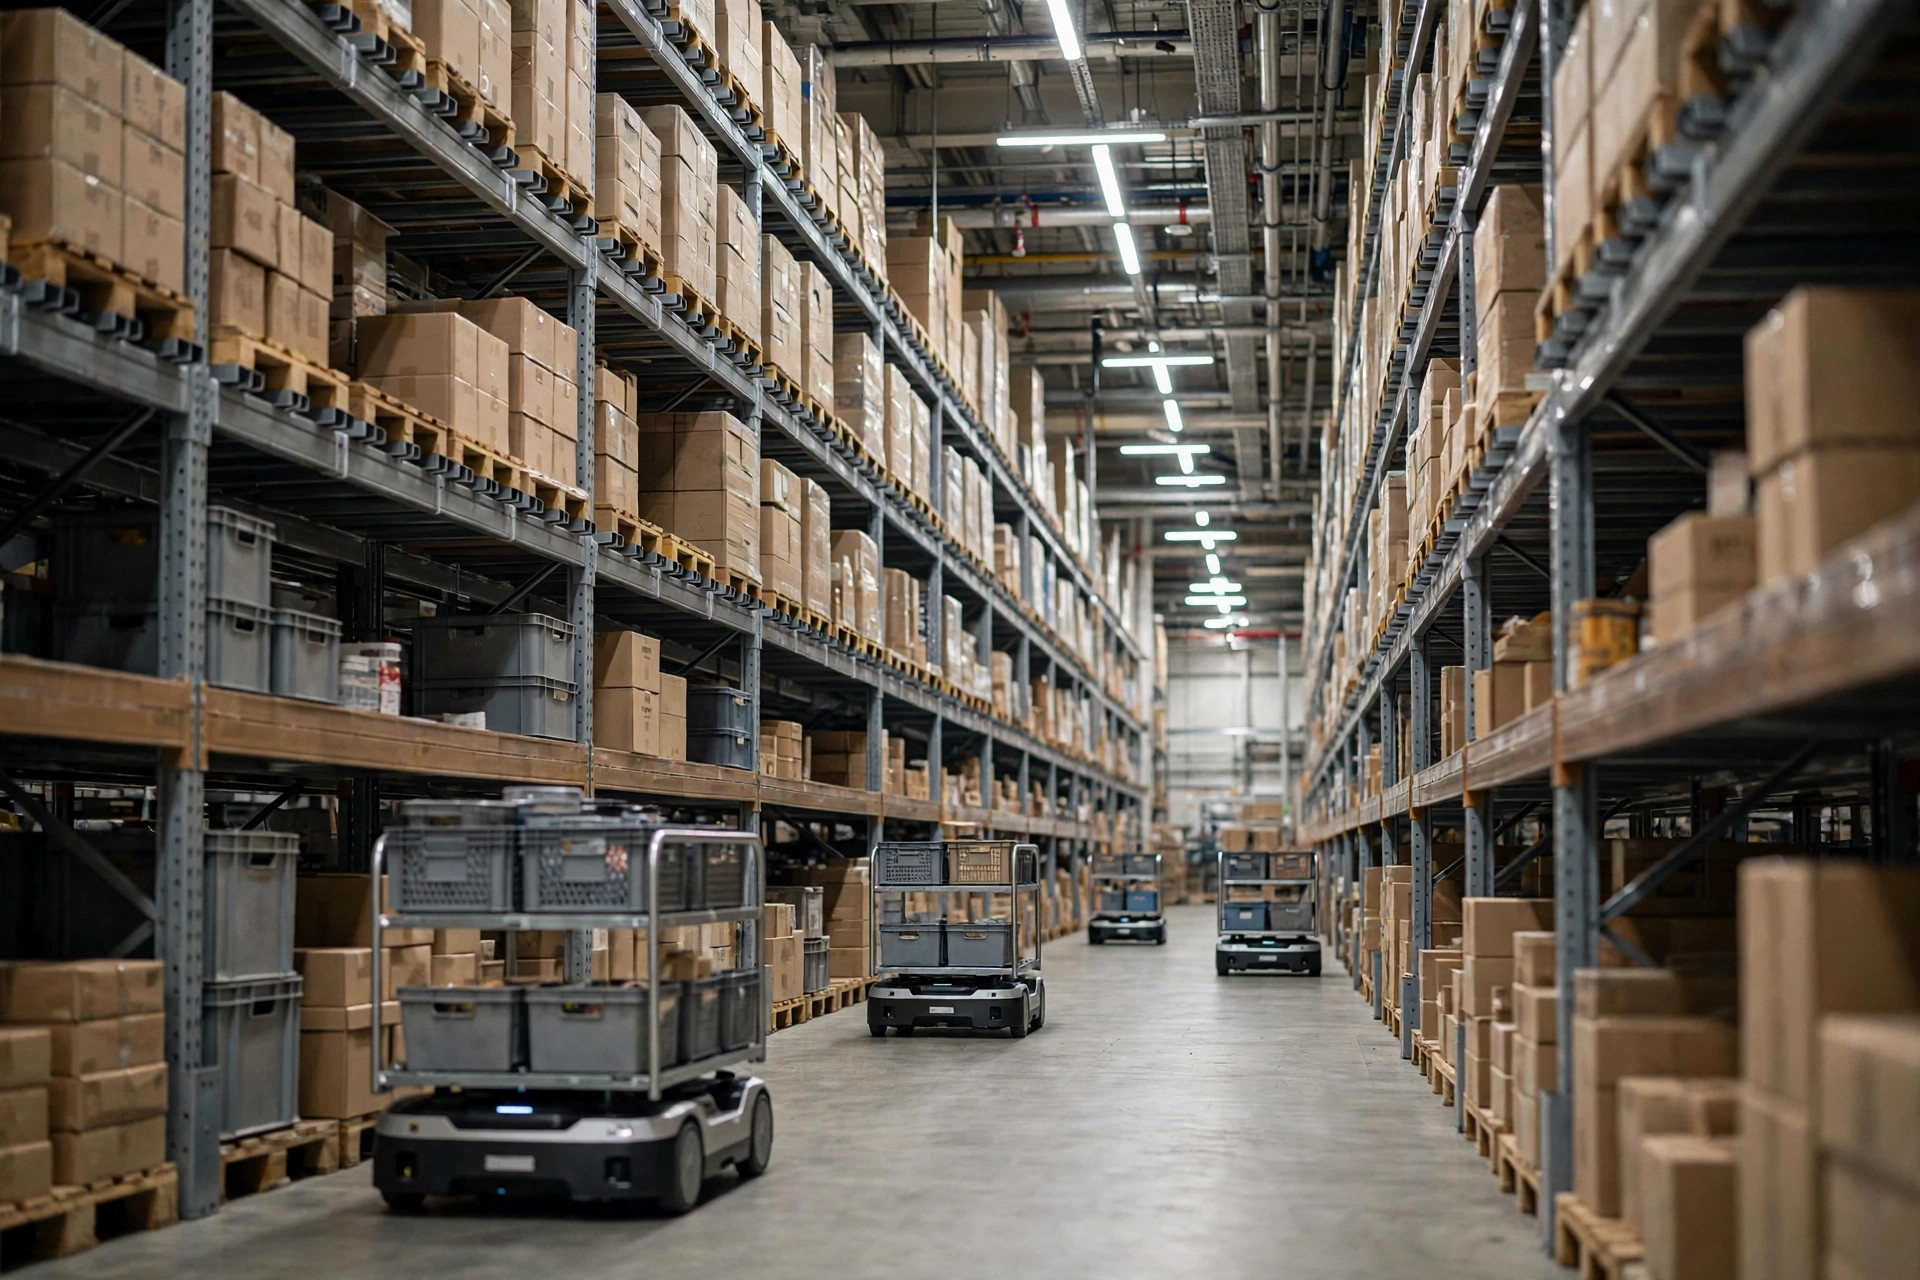
今年初め、あるEコマース物流倉庫から「AMRプロジェクトが失敗した」と聞いた。ロボットの性能が悪いのではない。数が多すぎたのだ。20,000平方フィートのピックゾーンで12台のAMRを走らせていたある午後、交差点で4台が正面から鉢合わせし、それぞれが礼儀正しく他が動くのを待った。さらに3台が後ろに詰まった。ゾーン全体が40分間停止し、作業員が手でロボットを脇にどかしてタスクを再起動した。ピークシーズンのウェーブ計画は水泡に帰した。
最初に結論を言っておく。AMRのデッドロックは機器の品質問題ではない。交通ルールの問題だ。狭い通路でAMRを走らせるのは、片側1車線の旧市街を車で走るようなものだ。道路に問題はない。ただルールを掲示し忘れただけだ。
デッドロックが実際に起きる仕組み
「デッドロック」はOSから借りた言葉で、そのままの意味だ。複数のロボットが互いに待ち合い、誰も動けない。倉庫でよく見るのは次の3パターンだ。
正面衝突。2台のAMRが、すれ違えない通路の両端から進入する。どちらも止まる。どちらも障害物が消えるのを待つ。障害物ロジックは「止まって障害物が動くのを待て」と言う。そして相手のロボットもまったく同じことを考えている。完璧なにらみ合いだ。
交差点ロック。4台のロボットが四差路に同時に進入し、それぞれが1つの進入路を占有し、各ロボットの進路が他のロボットに塞がれる。教科書通りのデッドロックだ。十数台以上を走らせる現場なら、遅かれ早かれこの洗礼を受ける。
充電ステーションの渋滞。電池残量の少ない複数台が同時に充電器に向かい、ドックは1つだけ。待ち行列が主要な走行レーンにあふれ出す。最も理不尽なパターンだ。ロボットは「充電」に向かったのに、道路を塞いでしまった。
その倉庫と振り返りをしたとき、根本原因はロボットではまったくなかった。導入時に近道を取ったのだ。地図を描き、フリートを解き放ち、通路幅、交差点の優先順位、充電のディスパッチを一度も調整しなかった。ベンダーのデフォルトパラメータは「理想の倉庫」向けに設定されている。あなたの倉庫は理想ではない。
狭い通路のための交通ルール
このチェックリストは、フリートをスムーズに走らせている複数の現場から集めたものだ。そのまま使ってほしい。
まず一方通行。クリア幅が2.5メートル未満の通路はすべて一方通行にする。走行距離が延びることを惜しむな。双方向の狭い通路は、一方通行の通路2本に比べて桁違いに頻繁にデッドロックする。方向は物量の流れに合わせて決める。入荷→保管を一方、ピック→梱包をもう一方にして、ループを形作る。
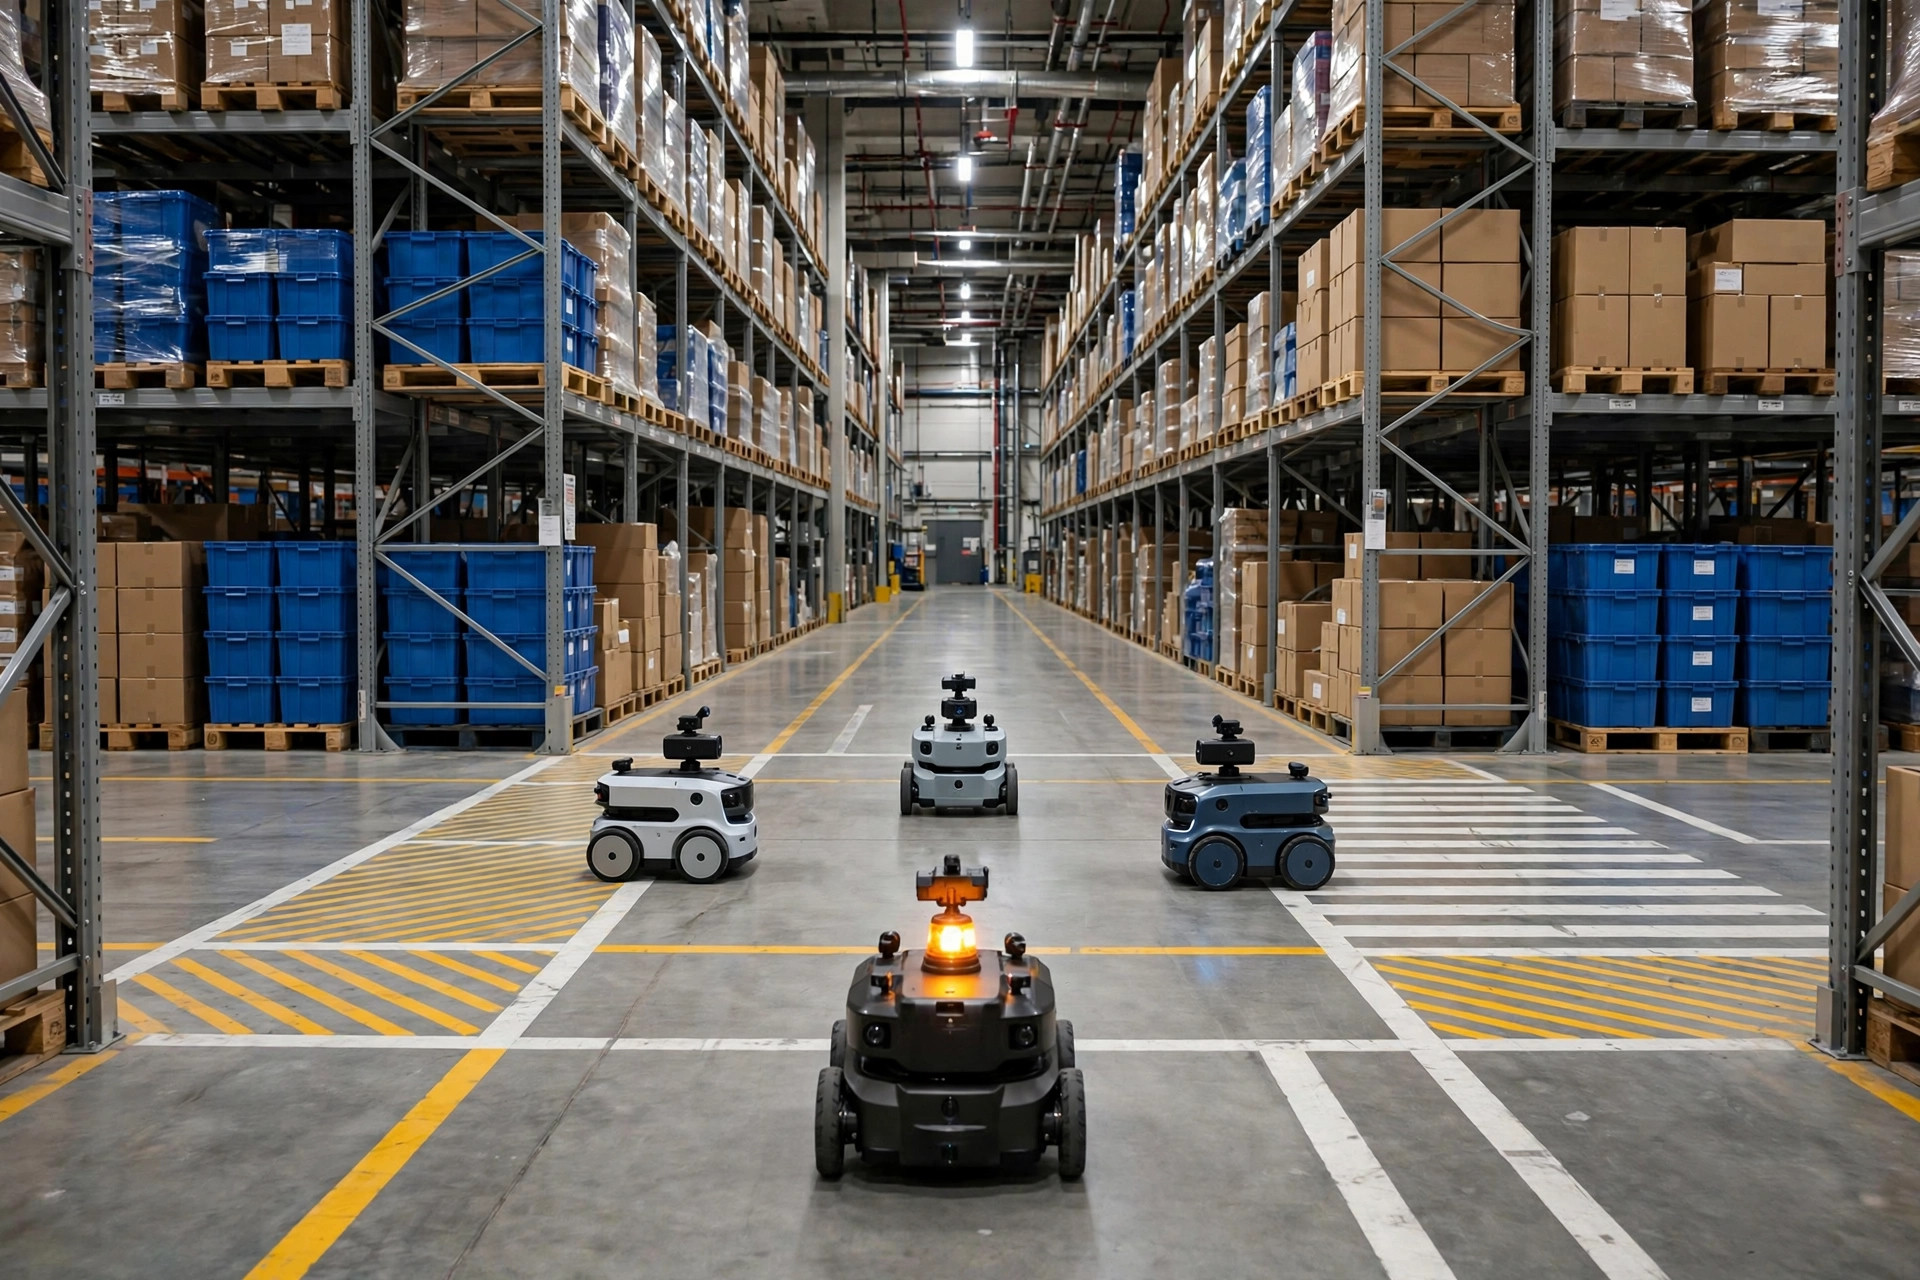
交差点に優先順位を付ける。すべての交差点に序列を決める。幹線の直進交通が常に優先し、側道から入るロボットは停止して待つ。ソフトウェアではこれを交差点ロックと呼ぶ。平たく言えば、交差点内は常に1台だけ、他は待つ。通常は意識的にオンにするパラメータだ。デフォルトの「譲り合いモード」にしないこと。
待避所を作る。本当に一方通行にできない長い通路には、30–40メートルごとに待避所を設け、2台が並べる幅を確保する。2台が出会ったら、優先度の低い方がバックで待避所に入る。地図に明示すること。ロボットに「察して」もらおうとしない。
充電器を主要道路から離す。充電ドックを主要な走行レーン沿いに置くな。充電専用ゾーンを設け、電池残量の少ない機体が早めに逸れるようにする。そして充電の閾値は現実的に設定する。60%ではなく、30%を切ったら充電器に向かう。8台のロボットがいる現場で、6台が充電器に並び、2台だけが全作業を担っているのを見たことがある。ディスパッチパラメータの放置そのものだ。
人とロボットを分離する。AMRが走るエリアでは、歩行者通路にレーンの線を引く。AMRは人の前で緊急停止する。1回の急停止が後ろに待ち行列を作る。無秩序な人の流れは、無秩序なロボットの流れを保証する。
導入前にやるべき3つのこと
AMRをこれから導入するなら、あるいは既に導入してデッドロックが続くなら、次の順でやる。
第一に、実際のクリア幅を測る。メジャーを持て。「クリア」とは、棚から突き出た箱や一時置きのパレットを含めた実寸だ。図面では3メートル、実際は2.2メートルという通路を見たことがある。AMRの旋回半径すらない。
第二に、フルフリートで負荷試験する。2台のデモ走行で合格印を押すな。計画しているフリート全台を現場に出し、ピークのウェーブ量を4時間連続でシミュレーションして、交差点と充電エリアを重点的に観察する。デッドロックは低負荷では顔を出さない。ピークで一気に爆発する。
第三に、手動復旧手順を持っておく。デッドロックが起きたら、現場の作業員が手で機体を動かし、5分以内にタスクを再起動できるようにする。SOPに書き、現場に掲示する。40分間停止してからベンダーに電話し始めるな。
1回のデッドロックが実際にかかる費用
計算してみよう。AMR10台の現場で、30分間停止。AMR1台は約1.5人分を代替するので、15人が30分遊ぶと7.5人時だ。カリフォルニアの倉庫賃金は約$25/時なので、直接の人件費損失は$200未満。小さく見える。
本当の損害はその後だ。ウェーブが締め切りに間に合わず、キャリアの集荷トラックが出発し、そのバッチが出荷できず、遅延クレーム、返金、山のようなカスタマーサービスの電話が押し寄せる。1日8,000オーダーの現場なら、1回の深刻なデッドロックで連鎖損害が簡単に$5,000を超える。月に2、3回起きれば、経営の目にはそのプロジェクトは終わりだ。
私の結論。2026年のAMRハードウェアは成熟している。100回中99回、デッドロックは導入の問題であり、製品の問題ではない。ベンダーはロボットを売る。交通ルールを書くのはあなただ。この投資は元が取れる。
持ち帰りの一問。あなたの現場でデッドロックが起きたとき、現場の作業員は自分たちで5分以内に復旧できるか、それとも誰かがベンダーに電話してリモートサポートを待つ必要があるか。後者なら、あなたのSOPは書き直しが必要だ。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。