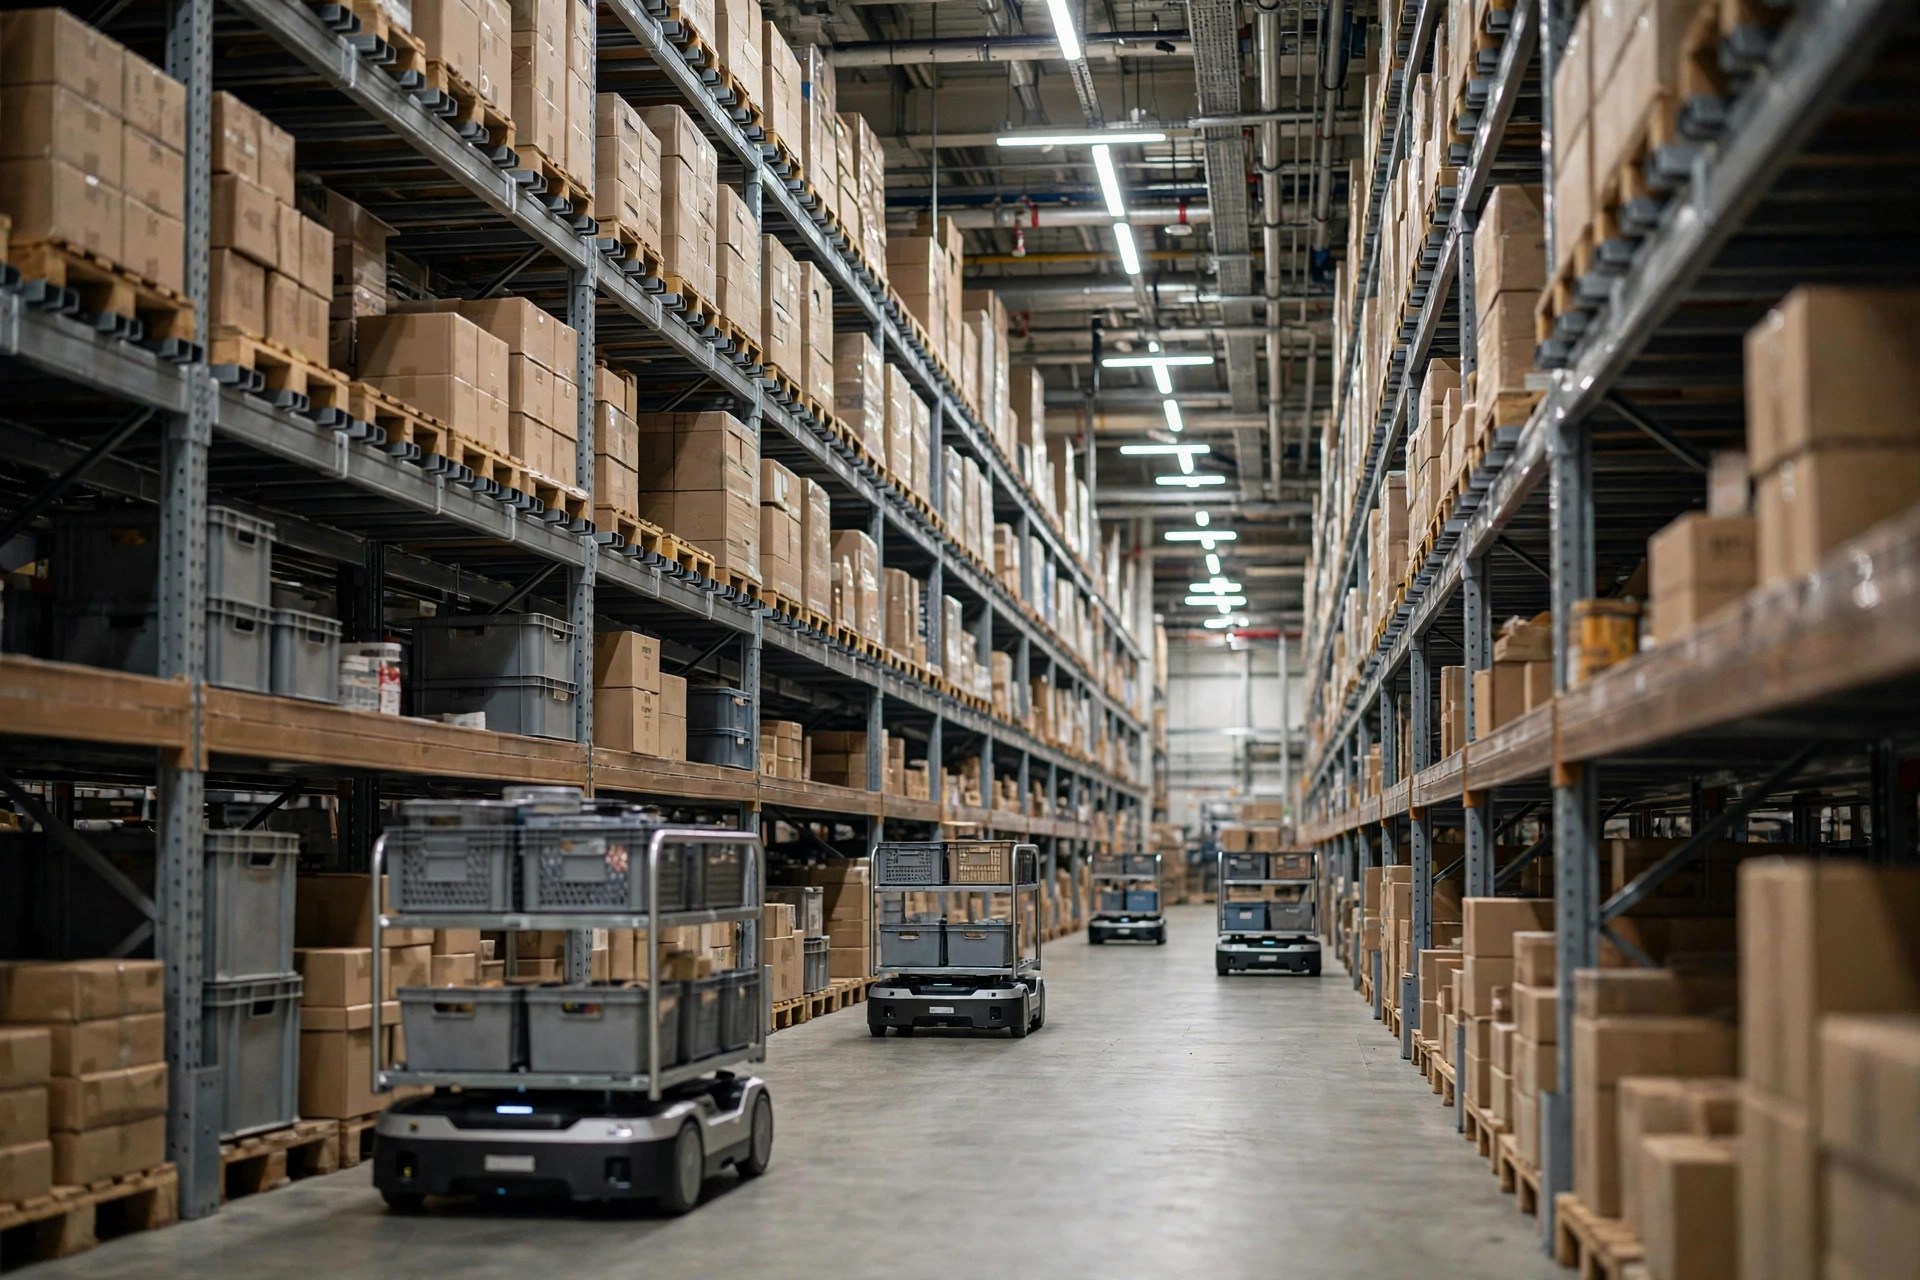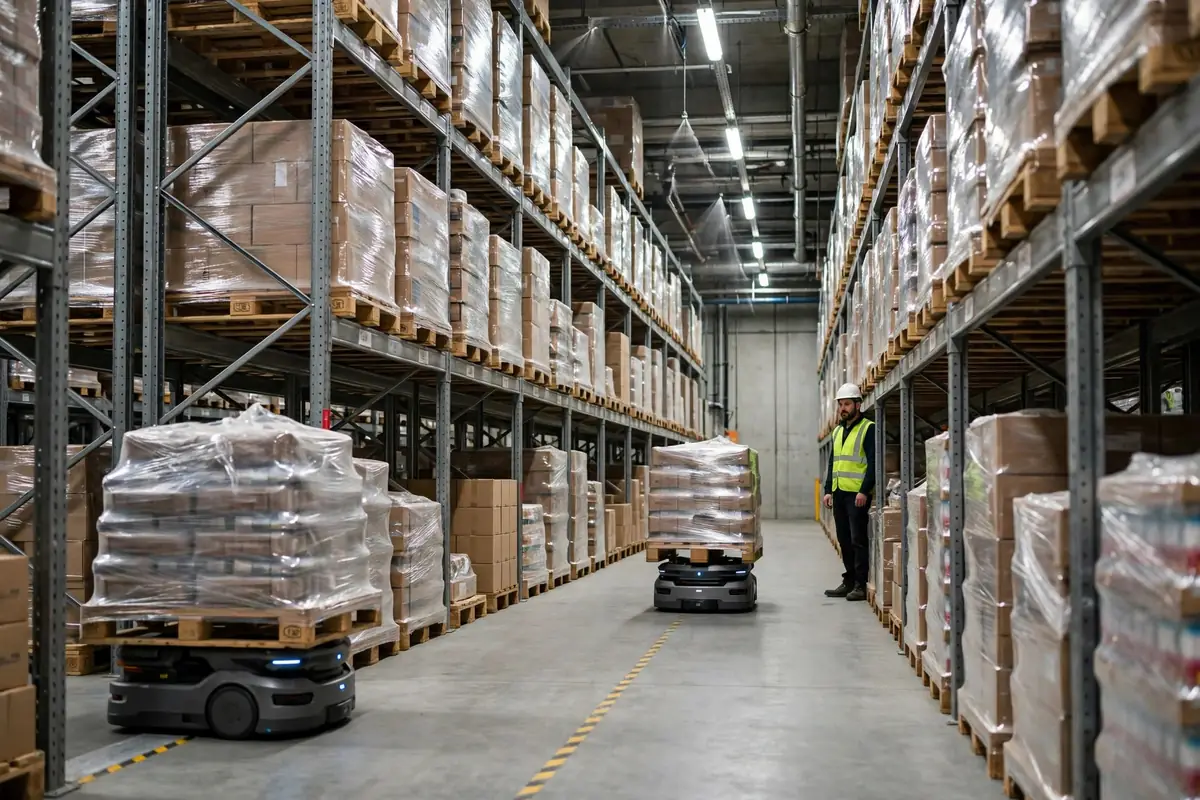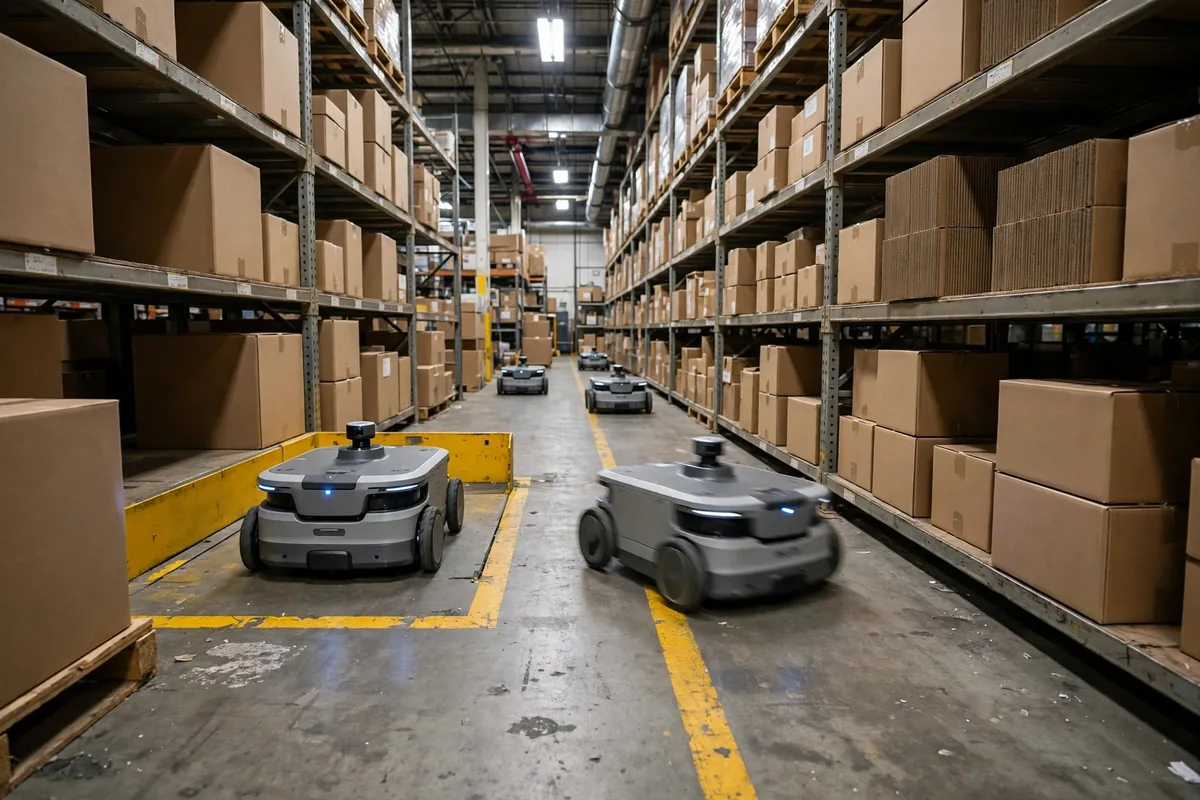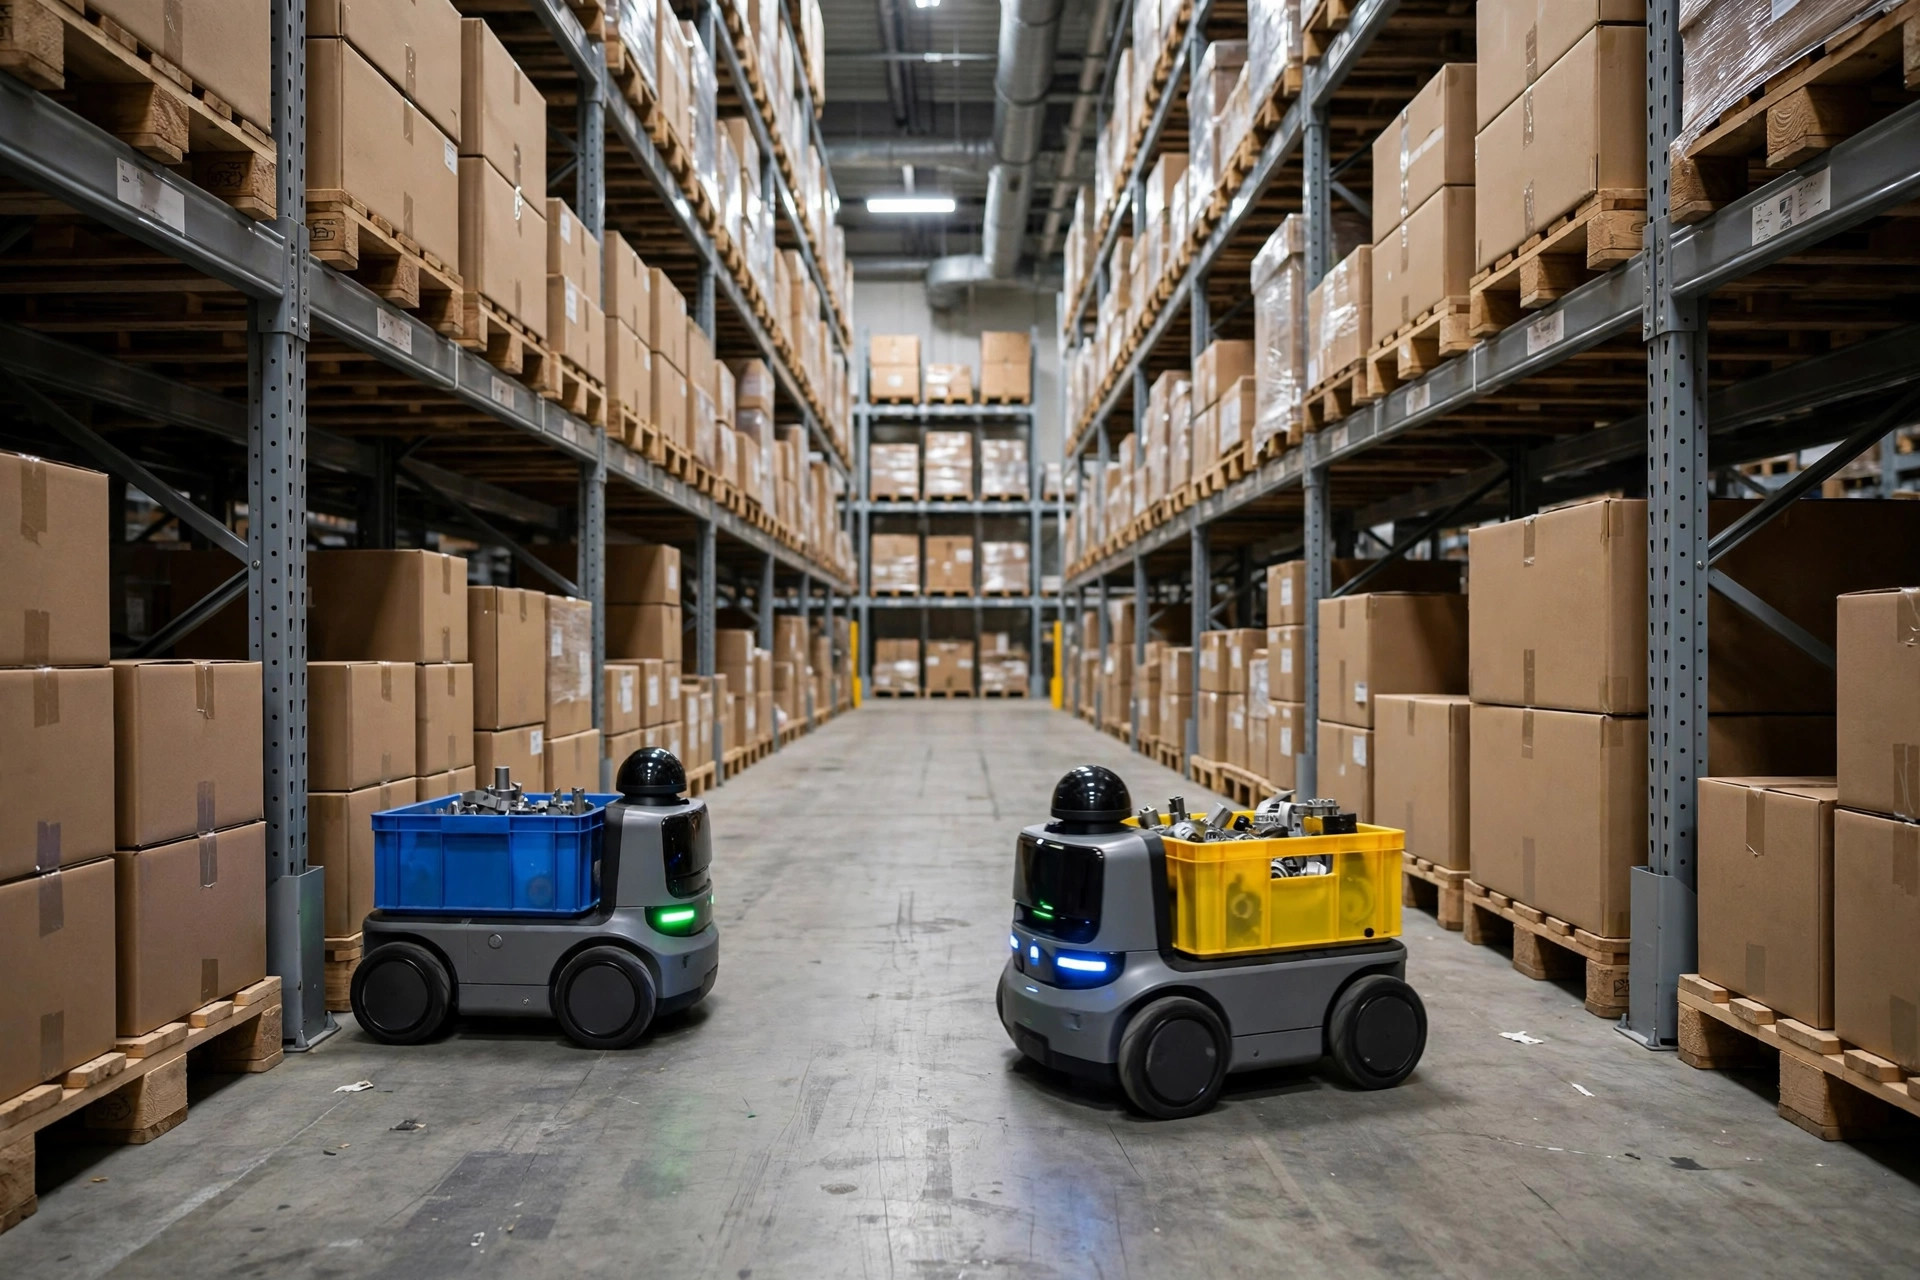
中国東部の3Cアクセサリー倉庫の夜勤、2時30分、狭い通路の真ん中で2台のAMRが正面から向き合い、停止した。1台は入ってピッキングする必要があり、もう1台は出て納品する必要があったが、通路は1台分の幅しかなかった。オペレーターは制御画面から「譲る」を3回クリックした。各ロボットは小さく1周回転して、また停止した。シフトがようやく動き出したのは、誰かが歩いて降りて行き、1台のロボットを手で分岐点まで押し戻したときだった。その通路は40分以上ふさがれたままとなり、後ろに3台のロボットが並び、出荷ウェーブは1時間遅れて出発した。
これが狭い通路におけるAMRのデッドロックの典型的な姿である。何も壊れていない。アルゴリズムが突然愚かになったわけではない。問題は、ロボット同士が出会う前に優先通行権が決められていなかったことだ。両方のロボットが正しく、両方とも有効なタスクを持っており、どちらが先に行くかについて事前に合意された答えがシステムにないため、フリーズする。こう考えるとよい。止まれ標識も一方通行の表示もない狭い車線で、2台の車が正面から出会うようなものだ。優れたドライバー同士でも、誰かがバックしなければならず、AMRにとってバックすることは人間のドライバーよりもはるかに難しい。
狭い通路のAMRデッドロックは、アルゴリズムではなく優先通行権から始まる
渋滞が起きると、まずパラメーターを調整したくなる。障害物回避距離を30センチメートルから50センチメートルに広げ、待機タイムアウトを10秒から30秒に延ばすと、1日か2日は夜が良く見える。すると別のウェーブがやって来て、通路は再び渋滞する。パラメーターは症状を和らげることはできる。しかし、2方向が同時に同じ床面を主張し、誰が待ち、誰がバックし、待つ車両がどこへ行くかを定めるルールがない競合を解決することはできない。
私は、両端に入口があり、両方向通行の通路を持つ倉庫と仕事をしたことがある。タスクは到着順に割り振られた。静かな日には何も起きなかった。ピークの夜には、同じ通路システム内に4台か5台のロボットが同時に入り、入庫と出庫の交通が混ざり合い、デッドロックが1日に7回か8回現れた。エンジニアはアルゴリズムを3回調整した。渋滞は7回か8回から4回か5回に減り、そこで改善が止まった。その通路を時計回りのみの一方通行ループに変えると、デッドロックはその日のうちに消えた。アルゴリズムが賢くなったわけではない。ルールによって問題そのものが取り除かれたのだ。
これは一方通行の道路のたとえで理解できる。都市が道路を一方通行にするのは、ドライバーが下手だからではない。ドライバーが皆それなりに優秀でありながら、それでも毎回の遭遇をゼロから交渉せずに済む共有ルールを必要とするからこそ、一方通行にするのだ。AMRも同じである。どれほど速く計算できても、通路の入口ごとに交渉させることは、すでに地図に書き込まれたルールには決して勝てない。
倉庫の問題が優先通行権の問題かセンサーの問題かを見分ける簡単なテストがある。渋滞が繰り返される場所を見ることだ。両方向通行の通路の真ん中、横断通路との交差点、充電エリアの入口――この3か所が何度も渋滞するなら、ルールが欠けている。同じ場所が毎週渋滞するなら、パラメーター調整をやめて道路を変えるべきだ。
狭い通路のデッドロックを防ぐ交通ルール
ルールは3つで十分だが、誰か1人の頭の中に置いておくのではなく、地図とディスパッチャーに書き込まれていなければならない。
第1は一方通行ループである。狭い通路を一方通行にできるなら、たとえ各ロボットの走行距離が少し伸びても、一方通行にすること。余分な走行は1回の移動あたり数十メートルかかる。デッドロックは通路全体を犠牲にする。この2つのコストは同じ比較に属さない。その倉庫自体の数値を例示として使うと、変更前はその通路は正味で1時間あたり約21パレットを処理し、渋滞の日はそれ以下だった。一方通行に変更した後、各ロボットは1周あたり約40メートル余分に走行したにもかかわらず、通路は安定して正味で1時間あたり29パレットを処理した。迂回は損失に見えて、実は利益となった。ロボット同士が待ち合わなくなったからだ。
第2のルールは待避所である。通路を本当に一方通行にできない場所では、両端と真ん中に拡幅部が必要であり、そこではロボットが完全に退避でき、半身が通路にはみ出したままになってはならない。待避所は地図に記され、ディスパッチはそれを中心に計画しなければならない。2台のロボットが反対方向から同じ通路を必要とするとき、最初の1台が待避所に入り、2台目が入口で待つ。同じ通路に2台が同時に入ることは決して許されない。待避所のない通路は、路肩のない狭い橋のようなものだ。遅かれ早かれ、2台の車両がその上で出会う。
第3のルールは優先順位である。出庫タスクと補充タスクが出会うとき、誰かが譲らなければならず、その順序は事前に決めておかなければならない。私の作業上の順序は、出庫が入庫より優先、フルパレットがピースピッキングより優先、充電へ向かう低バッテリーのロボットが待機中のロボットより優先である。優先順位は壁のスローガンではない。ディスパッチのロジックの中に生きていなければならず、優先度の低いロボットが通路の入口で止まっている間に、優先度の高いロボットが通り抜ける。優先順位が明確なほど、人が手で介入する回数は少なくなる。
下の表は選択肢を比較している。その数値は同じ倉庫自体の運用実績によるもので、業界ベンチマークではなく例示として示されている。別の倉庫では数値は異なるだろうが、順序が変わることはめったにない。
| 手法 | デッドロックのリスク | 余分な走行 | ディスパッチの複雑さ | 最適な適用 | | 一方通行ループ | 最も低い | ある程度の余分な距離 | 最も低い | ループを形成できる通路 | | 待避所付き両方向通行 | 中程度 | ほとんどなし | 中程度 | ループを形成できない古い倉庫 | | 純粋なアルゴリズムによる回避 | 最も高い | なし | 低く見えるが、場当たり対応が最も多い | 広い通路、低密度 |
選択の分かれ目はここにある。通路にロボットが1台しか入らず、両方向の重い交通を担う場合、純粋なアルゴリズムによる回避に頼ってはならない。アルゴリズムはたまの遭遇にはうまく対応する。構造的な正面交通には対応できない。密度が上がれば、構造的な問題には構造的なルールが必要になる。
設計変更後の狭い通路の保守の落とし穴
ルールを定めることは仕事の半分にすぎない。第1の落とし穴は充電エリアにある。充電器はしばしば通路の入口のすぐそばに置かれ、ロボットが充電のために並ぶと、列の末尾が入口の半分をふさいでしまう。次のロボットは通路が空いていると読み取って入り、前方に充電待ちの列があることに気づく。その3C倉庫はまさにこのミスの代償を払い、その後、充電エリアを12メートル内側に移し、入口と出口の車線を完全に空けた。充電エリアは、利便性のために入口にぴったり付けるのではなく、入口から離して置くべきである。
第2の落とし穴は、人の習慣を変えずに地図だけを変えることである。一方通行ループが描かれた後も、ベテランのスタッフは昔ながらの両方向のやり方でカートを押し、新しい方向に仮置きパレットを置き続け、一方通行の道路を再び両方向の閉塞に戻してしまう。設計変更後の最初の1週間は、誰かが現場を直接見守る必要があり、手押しカートのルート、仮置きパレットの場所、例外対応はすべて新しい方向に従わなければならない。ロボットの地図だけを変えても、問題の半分しか解決しない。
第3の落とし穴は、稼働率とMTBFを平均値で判断することである。良い平均値は、夜勤が渋滞から自由であることを意味しない。デッドロックはまさに平均値が隠してしまう種類の障害である。私は代わりに通路レベルの数値を追っている。1日あたり通路ごとに何回渋滞したか、各渋滞がどれくらい続いたか、その後ろに何台のロボットが並んだかである。この3つの数値が丸1週間下がり続ければ、設計変更は本当に機能している。平均稼働率がどれほど高く見えても、ある通路が今も週に3回渋滞するなら、夜勤は依然として不満を訴えるだろうし、その訴えは正しい。
したがって、アルゴリズムが十分に良いかどうかを問う前に、優先通行権がそもそも決められていたかどうかを問うこと。一方通行ループで解決できることを、アルゴリズムに格闘させるべきではない。待避所と優先順位で明確に述べられることを、現場の人々の即興に任せるべきではない。お金が有効に使われたかどうかは、1つの数値に帰着する。同じ通路について、変更後に正味の1時間あたり処理パレット数が本当に増えたかどうかである。増えたなら、お金は有効に使われた。増えていないなら、ルールはまだ正しくない。
Da Liu(自動化エンジニア)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。