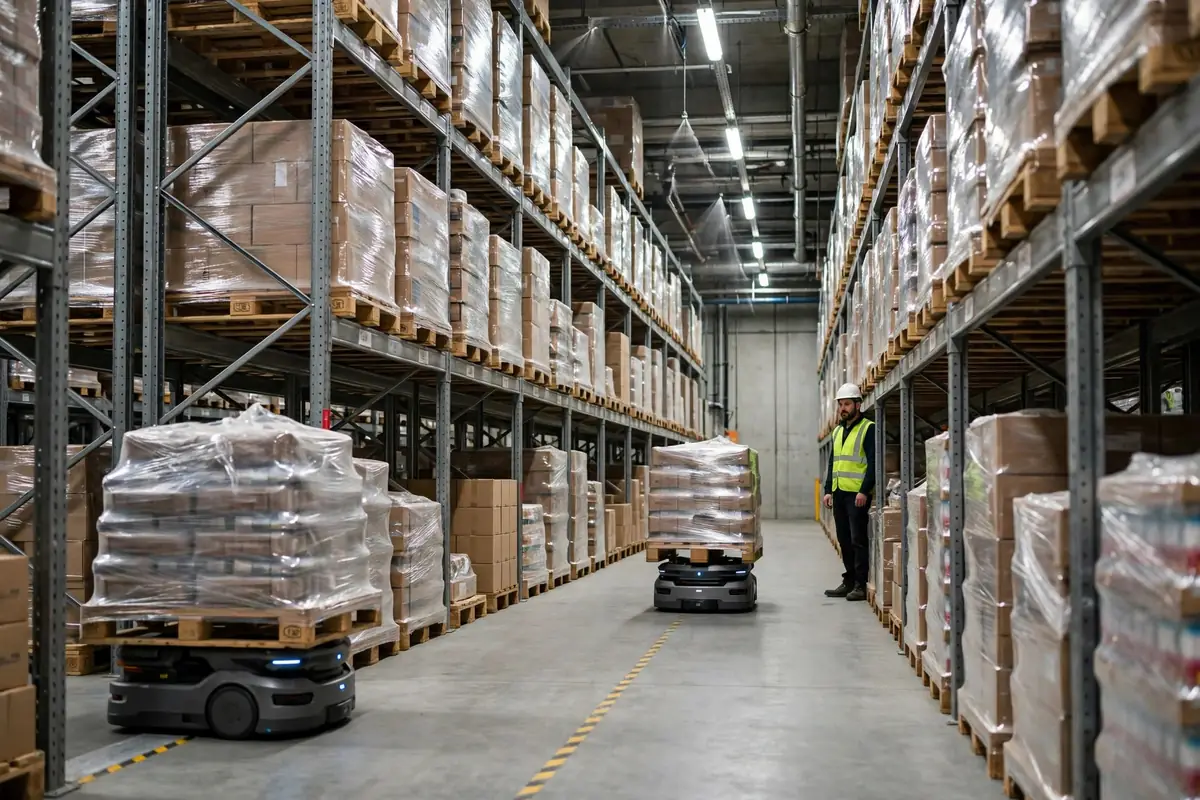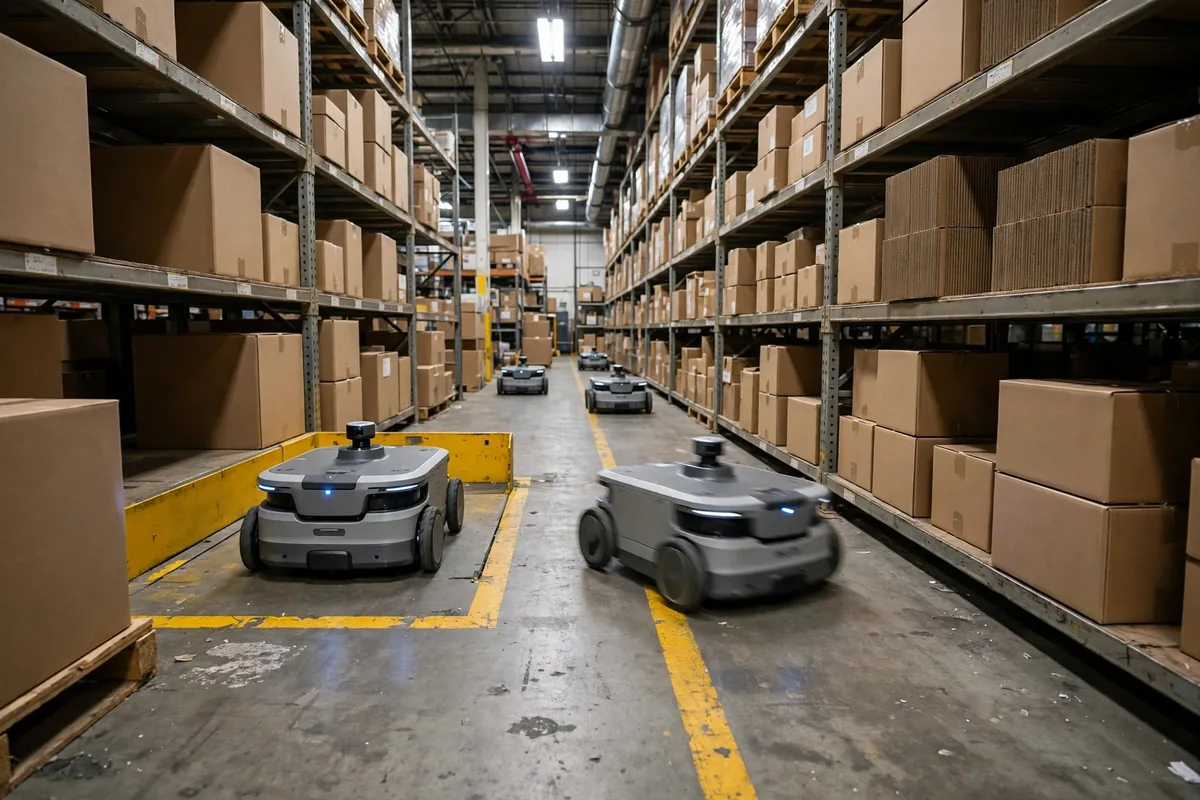
火曜日、午前2時——教科書通りのAMRデッドロックの事例です。中国東部の倉庫、夜勤のAMRは十二台。フリート管理画面には十二台の車両がすべて停止と表示されていました。故障でもバッテリー切れでもなく、ただ停止しているだけ。幅1.8メートルの通路で正面から向き合い、それぞれが相手が先に動くのを礼儀正しく待っている状態でした。四十分間、誰も動きませんでした。シフトリーダーはシステムを二度再起動してから、ようやく誰かがハンディターミナルを持って中に入り、一台のロボットを手動で運転して脱出させました。その夜、フリートの稼働率は61%でした。ロボットは正常でした。交通ルールが問題だったのです。
AMRをひと握り以上運用しているなら、デッドロックは珍しい事故ではありません。幾何学と悪いルールがもたらす、予測可能な結果です。これは、なぜ起きるのか、そして何が本当に直すのかについての話です。
狭い通路でAMRデッドロックが起きる仕組み
デッドロックには四つの条件が同時に必要です。これは、四台の車が両端から同時に一方通行の橋に到着する状況だと考えるとわかりやすいでしょう。第一に、相互排除です。通路は一台分の幅しかないため、二台のロボットはすれ違うことができません。第二に、保持と待機です。各ロボットは、自分がいる通路の区間を保持したまま、前方の区間を待ちます。第三に、横取りの禁止です。ロボットを横に押しのけることはできません。荷物を積んだAMRを簡単に持ち上げてどかすことはできないのです。第四に、循環待機です。AがBを待ち、BがCを待ち、CがAを待つ。四つのうち一つでも壊れれば、デッドロックは成立しません。
多くの人はロボットを責めます。ロボットは言われたとおりに動いているだけです。最短経路でピッキング面へ行き、前方に何かあれば止まり、決して何にもぶつからない。狭い通路では、「決して何にもぶつからない」と「最短経路」の組み合わせが、礼儀正しいにらみ合いのレシピになります。かつて二台のAMRが25分間向き合ったままだったフリートを見たことがあります。各ロボットの安全ライダーが相手を障害物と認識し、その障害物は決して動かなかったのです。システムはそれを「待機中」と記録しました。待機ではありませんでした。デッドロックだったのです。
二つ目の典型的な場面は、通路同士の交差点です。四台のロボットが四方向から到着し、それぞれが次に必要な交差点のセルを予約し、四つの予約が輪を形成します。個々のロボットに問題はありません。システム全体が詰まっているのです。解決策は決して「もっと賢いロボットを買う」ことではありません。解決策は交通ルールです。
狭い通路の交通に対する四つの対策と、それぞれのコスト
一方通行ループ。 通路網を環状道路に変えます。すべての通路を一方通行にし、ロボットは正面衝突する代わりに循環します。これで正面衝突のケースは完全に消えます。代償は走行距離です。小規模な拠点では一回の走行あたり30–40%長く走ることになります(目安の数値であり、レイアウトによります)。上記の中国東部の倉庫では、三本の主要通路を一方通行ループに切り替えたことで、デッドロックの発生が週に十数件ほどからゼロになり、稼働率はその後二週間で80%台前半から97%前後まで回復しました(その拠点自体の記録によるシナリオの数値で、プロジェクトチームからの伝聞です)。余分な走行は確かにありましたが、フリートが立ち止まらなくなったため、正味のスループットは上がりました。
待避所。 通路をところどころ広げ、二台のロボットがすれ違えるようにします。山道の待避所のようなものだと考えてください。建設費は安く、一か所あたり数個のラック位置で済みますが、フリート管理者が待避所の位置を把握し、ロボットを待避所で待たせるように指示しなければ機能しません。スケジューリングの規律がなければ、待避所はデッドロックを二十メートル先に移動させるだけです。
優先ルール。 荷物を積んだロボットを空のロボットより優先させるか、目的地に近いロボットに通行権を与えます。これは衝突が短時間で済む交差点ではうまく機能します。長い一方通行の通路では失敗します。優先度の低いロボットに後退する場所がない場合、優先権は役に立たないからです。優先ルールは交差点の道具であり、通路の道具ではありません。
ゾーン・スケジューリング。 倉庫をゾーンに分け、各ゾーンに同時にいられるロボットの数を固定します。たとえば狭い通路は一台まで、といった具合です。これは最も確実な対策であり、スループットの面では最もコストが高い対策です。並行して働けるロボットの数に上限がかかるからです。通路が本当に狭く、にらみ合いのコストが高い場所、たとえば待つことができない梱包ラインにつながる通路で使ってください。
正直な答えは、ほとんどの拠点がこれらを組み合わせることになる、というものです。主要通路は一方通行ループ、建物が許す場所には待避所、交差点では優先ルール、そしてゾーン上限は最悪のボトルネック通路にのみ適用します。ソフトウェアの一つのスイッチでデッドロックが解決すると言うベンダーは、疑似解決策を売っています。そのスイッチが四つの条件のうちどれを壊すのか、尋ねてみてください。答えられなければ、立ち去りましょう。
通路幅とフリート規模:境界線はどこか
| 通路の有効幅 | フリート規模 | 有効な対策 |
|---|---|---|
| 2.0 m未満、単一レーン | 6台まで | 一方通行ループが必須。通路あたりゾーン上限1台 |
| 2.0 m未満、単一レーン | 7–15台 | 一方通行ループ+15–20 mごとの待避所 |
| 2.0–2.5 m | 12台まで | 待避所付き双方向+交差点での優先ルール |
| 2.0–2.5 m | 13–25台 | 一方通行ループ+最も混雑する通路でのゾーン・スケジューリング |
| 2.5 m超 | この範囲の任意の規模 | 交差点での優先ルール付き双方向。通路ではなく交差点に注意 |
この表は出発点として扱い、標準として扱わないでください。ロボットの幅、旋回半径、安全停止距離によって境界線は動きます。幅1.2メートルのAMRに0.5メートルの安全バッファがある場合、0.8メートルのユニットとはまったく異なる通路が必要です。自分の車両を測ってから、表を読んでください。私が最もよく見る間違いは、ロボットを先に買って、通路を後から測ることです。
AMRデッドロックを呼び戻すメンテナンスの落とし穴
デッドロックを一度直しただけでは終わりではありません。三つのことが静かに修正を台無しにします。第一に、誰かがピークシーズン用にロボットを二台追加し、ゾーン上限を再確認しないため、六台だった通路が八台になります。第二に、ラックの変更で待避所が半メートル狭くなり、誰もフリートチームに伝えません。第三に、ソフトウェアのアップデートで優先ルールがデフォルトにリセットされます。三つすべてを同じ四半期に一つの自動車部品倉庫で見たことがあります。一年間きれいだった通路同士の交差点が、毎日の午後にロックアップし始めました。原因は新しいラック列で、双方向の横断通路が漏斗に変わっていたのです。
ですから、月次リストに三つのチェックを入れてください。実際に稼働しているロボットの数をゾーン上限と照らして数え、待避所を歩いて測り、ソフトウェアのアップデートのたびに、意図的な正面衝突テストを行ってください。二台のロボットを同じ通路に反対側の端から送り込み、何が起きるか観察するのです。五分間のテストは、午前2時の電話よりも価値があります。
デッドロックはロボットの問題ではありません。交通の問題であり、交通の問題はルール、幾何学、規律で解決します。その順番で。ルールを正しくすれば、フリートは動き続けます。
お金をかける価値はあるのでしょうか。一つの数字を見てください。修正後のフリート稼働率です。通常の週に95%を超えていなければ、ボトルネックはロボットではなく、あなたの交通ルールです。
Da Liu(自動化エンジニア)著 英語版からの翻訳。内容に相違がある場合は英語版を優先します。