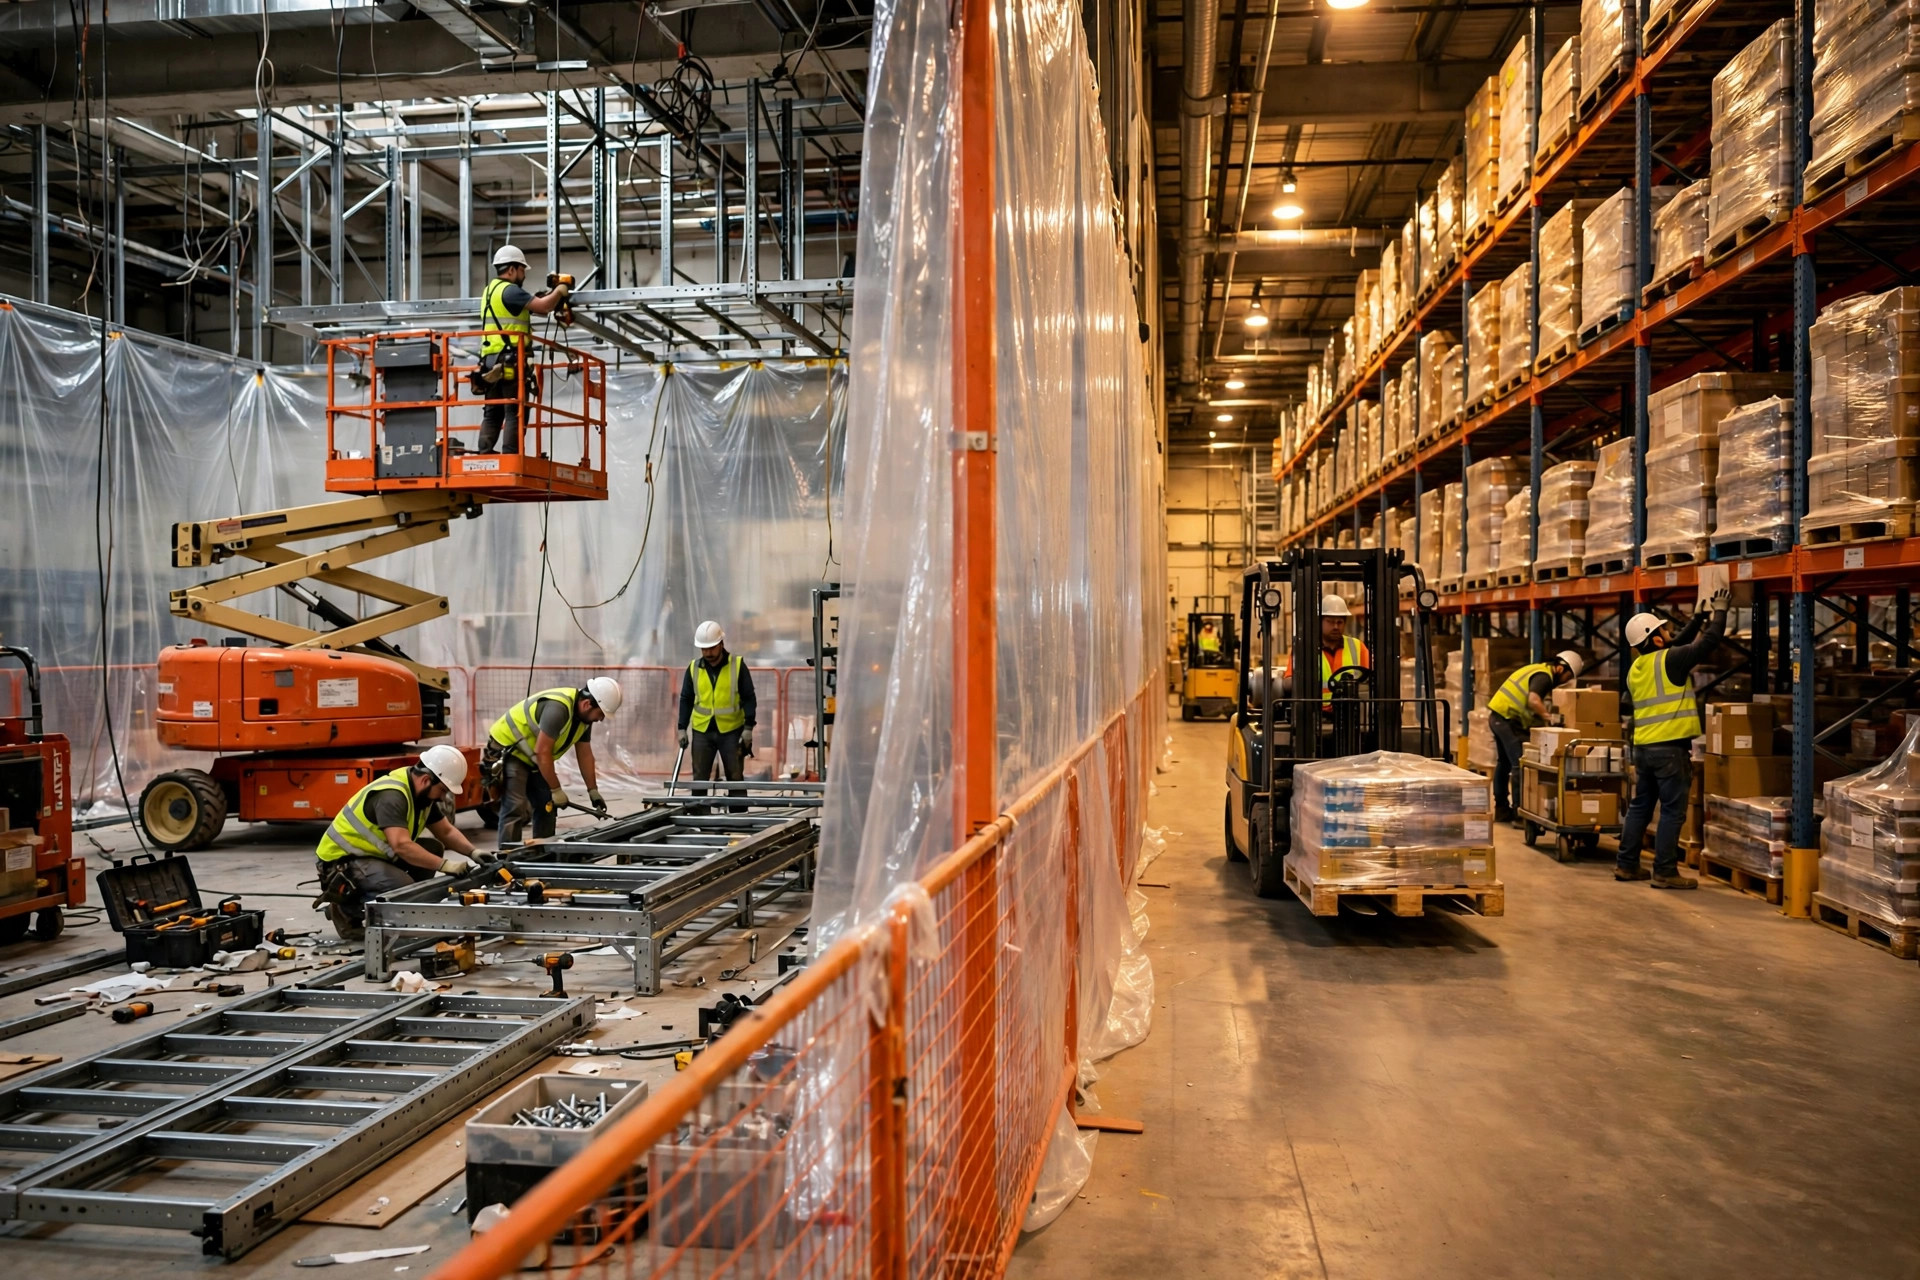
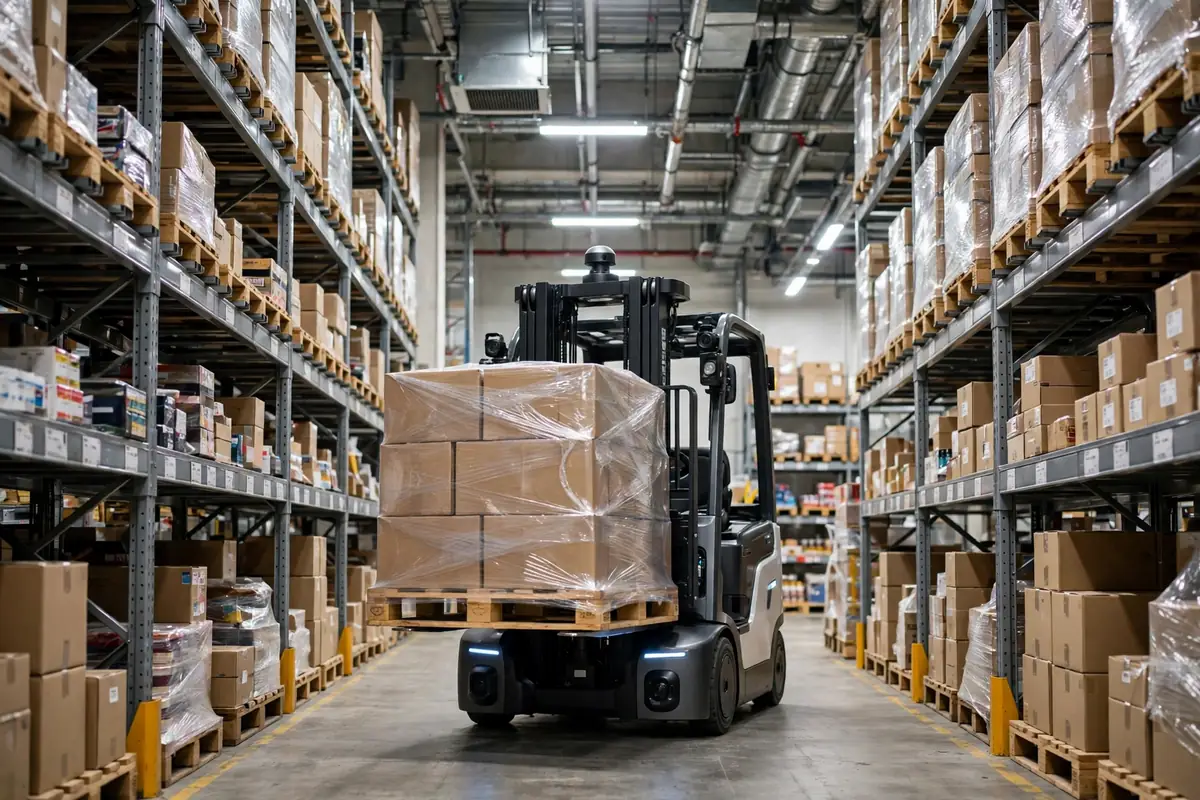
去年の11月、中国東部の3PL倉庫から、AMRフリートが「急にバカになった」と連絡がありました。原因は、レイアウト変更後のAMRマップ更新を飛ばしたことでした。3台のロボットが同じ通路で正面から向き合い、どちらもバックしようとしない。さらに2台は1週間前に撤去されたラックゾーンをぐるぐる回り、もう存在しないホームを探していました。AMRは現実世界がすでに変わっているのに、古いマップのまま走り続けていたのです。
それがAMRマップ更新の本質です。AMRは周囲を見て走るのではありません。頭の中のマップで走るのであり、そのマップが古くなった瞬間、ロボットは目を閉じて記憶だけで歩いているようなものです。こう考えてください。3年間歩き慣れた道なら目を閉じて歩けます。ただし、誰かがその真ん中に壁を建てるまでは。
マップが古くなると実際に何が起きるか
障害モードは次のとおりです。
最初の障害モードは衝突です。ラックが1.5メートル動くと、古いマップではその場所はまだ空きスペースなので、AMRは計画した経路をまっすぐ進み、障害物に気づくのは最後の瞬間です。緊急停止そのものは高くつきません。高いのは荷物への影響です。800キロの荷物を積んだAMRが通路の入口で急停止するのを見たことがあります。カートン半パレット分が滑り落ち、2人が40分かけて片付けました(例示的なシナリオであり、実際の時間は貨物によります)。1回の緊急停止は安いものです。出荷ピークの真っただ中での1回はそうではありません。
2番目の障害モードはデッドロックです。2台のロボットが、今は一方通行で待避所のある通路で正面から出会います。古いマップはまだ双方向だと言っています。両方とも待ち、どちらもバックせず、フリートマネージャーにはマップに存在しないルールの解決ロジックがありません。1か所の行き詰まりが通路全体を塞ぎます。
3番目の障害モードは静かなものです。迂回と自己位置推定のドリフトです。マップには撤去されたラックゾーンがまだ残っているため、プランナーは存在しない障害物を避けてロボットを迂回させ、1回の走行あたり20〜30メートル余計に走らせます。さらに悪いことに、ロボットが自己位置推定に使う参照物が動いてしまったため、位置推定がずれ、ドッキングポイントが10センチメートルずれて、パレットがコンベヤーにまっすぐ載らなくなります。何も爆発しません。ゆっくりとした漏れであり、1か月後にはフリートのサイクルタイムが落ちていて、誰も理由が言えません。
「不安定なAMR」のせいだと何度非難されたか、数え切れません。ほとんどの「不安定なAMR」の問題は、不安定なマップ管理の問題です。人々はマップをバージョン管理が必要な資産として扱ってこなかっただけなのです。
マップを更新する3つの方法——どれもタダではない
本当にアプローチは3つだけです。どれを選ぶかは、どれだけ変わったかと、どれだけ急ぐかによります。
1つ目はフルリマッピングです。フリートを止め、1台のロボットを送る——あるいはマッピング装置を手押しで運ぶ——倉庫全体を回り、新しいマップを生成して、すべてのユニットに配信します。きれいです——新しいマップは現実と正確に一致します——ただし、夜勤分のダウンタイム、リマッピング時間、充電ポイントとドッキングポイントの再ティーチングがかかります。以下の数値は実測データではなく例示的な仮定です。8,000平方メートルの倉庫では、フルリマッピングと再ティーチングで、フリートを止めて約4〜6時間かかります。大きな変更——保管ゾーン全体の入れ替え、すべての通路の描き直し——なら、ためらわずにリマッピングしてください。
2つ目は部分更新です。変わったエリアだけを再スキャンし、新しいパッチを古いマップに縫い合わせます。マップにパッチを当てるようなものです。速いです——小さな変更なら1〜2時間です——ただし継ぎ目がリスクです。新しいパッチと古いマップは位置合わせしなければならず、継ぎ目の両側の障害物境界をきれいにしなければ、ロボットは継ぎ目で「ためらい」、進んではバックを繰り返します。部分更新は小さな変更向けです。ラックの列を1〜2列動かす、ステージングゾーンを追加する、充電ポイントを動かす、といった変更です。変わったエリアが敷地の20%を超える場合(例示的なシナリオ)、パッチをやめてフルリマッピングしてください。
3つ目は動的セマンティックレイヤーです。ベースマップの上に意味の層を重ねます。このゾーンはステージング、この通路は一方通行、この場所は一時的に封鎖、といった具合です。セマンティックレイヤーはいつでも編集でき、ベースマップに触れる必要がないため、毎日変わる倉庫に適しています。しかし症状を治療するものであって、病気を治すものではありません。ベースマップの壁が実際に取り壊されていたら、レイヤーではカバーできません。そして人がメンテナンスする必要があります。誰もメンテナンスしないレイヤーは、3か月以内にまた古いマップになります。
判断の境界線:
| 変更の規模 | 推奨アプローチ | ダウンタイム(例示) | リスク |
|---|---|---|---|
| ラック列1〜2列の移動、ステージングゾーン1つの追加 | 部分更新 | 1〜2時間 | 継ぎ目の位置合わせ |
| 保管ゾーンの入れ替え、通路の描き直し | フルリマッピング | 夜勤1回分(4〜6時間) | ドッキングポイントの再ティーチングが必要 |
| 一時的な管理、波ごとの変更 | セマンティックレイヤー | ダウンタイムなし | 誰もメンテナンスしなければ廃れる |
| 変更が敷地の20%超をカバー | フルリマッピング | 夜勤1回分 | これをパッチしてはいけない |
万能のアプローチはありません。正直な問いは、変更が本当にどれだけ大きいかです。私が最もよく見る間違いは、大きな変更を部分更新でごまかすことです。パッチの上にパッチを重ねると、マップは層状のケーキになり、やがてどの層が真実を語っているのか誰も言えなくなります。
ラックを1つ動かす前のチェックリスト
本当の作業はレイアウトが変わる前に行われます。私のルールはこうです。レイアウト変更はまずAMRのチェックポイントをクリアし、それから初めて誰かがラックに触れます。
ステップ1、タスクキューを凍結します。変更ウィンドウが始まる前に、AMRのタスクキューを空にします。進行中のタスクを終わらせ、新しいタスクの受け付けを止めます。フォークリフトが周りでラックを動かしている間、ロボットに古いマップで走らせ続けてはいけません。
ステップ2、変更ゾーンをシステムで封鎖としてマークします。ラックの列を1列だけ動かす場合でも、封鎖ゾーンを実際の作業エリアより大きくし、フォークリフトと人のための安全マージンを残します。
ステップ3、マップを更新します。上の表からアプローチを選び、リマッピングまたはパッチを行い、フリート全体に配信する前に1台のロボットで検証します。ドッキングポイントが正確か、充電ポイントが揃っているか、メイン通路をきれいに走れるかを確認します。
ステップ4、サービスを復旧します。1台、次に2台、そしてフリート全体へと、最初の1時間はダッシュボードでデッドロック警告とドリフトアラームを監視します。
衝突1回とデッドロック1回で終わる雑な変更——ダウンタイム2時間、やり直し1時間、さらに是正リマッピング(例示的な数値)——は、丁寧なチェックリスト10回分よりも高くつきます。
混成フリート:マップのバージョン不一致が最大の罠です
もう1つの罠があります。同じ倉庫に2つのブランドのAMRがあり、マップのバージョンが異なっていることです。
ブランドAは新しいマップ、ブランドBは古いマップで走っています。2台のロボットが1つの交差点で出会い、それぞれが異なる世界を走りながら、フリートマネージャーは1つの世界を共有していると思い込んでいます。回避、譲り合い、優先順位——すべてが全員が同じマップを読んでいることを前提にしています。その前提が崩れれば、スケジューラーはただの飾りです。
修正方法:マップのバージョン管理を統一し、一緒に公開することです。すべての更新にバージョン番号を付けます。たとえば2026-11-18-v3です。両ブランドのロボットは、そのバージョンの受領を確認し、チェックサムに合格して初めて、リリースが完了したとみなされます。遅れたブランドは駐車したまま待ちます。2つのブランドが異なるマップ形式を使っている場合は、変換ツールを事前に用意しておきます。変更の夜になって変換できないと気づけば、シフト全体が無駄になります。
直感に反する部分:マップが正確であればあるほど、更新の頻度が高くなるということです。
ほとんどの人は、精巧に作られた高精度のマップは手がかからないと思い込んでいます。間違いです。高精度のマップは変化に敏感です。ラックを5センチメートル動かすと、低精度のマップはまったく気にしないかもしれませんが、高精度のマップは自己位置推定の参照を失い、アラームを出し始めます。精度は諸刃の剣です。ドッキング精度を手に入れる代わりに、それに伴う鮮度の要件を受け入れるのです。
私の判断:AMRマップの更新は、何かが壊れた後に行う修理作業ではありません。サイクルカウントや予防保全と同じレベルの日常的な運用タスクです。レイアウトが変われば、マップが追従します。何も変わっていない?それでも確認してください。私の境界線:フルマップの一貫性チェックは月1回、高トラフィックゾーンは週1回目視で確認します——1台のロボットをメイン通路に送り、ドリフトアラームと経路偏差を監視します。
お金をかける価値はありますか?1つの数字を見てください。直近のマップ陳腐化による停止がもたらしたコストを、1回の適切なマップ更新のコストで割ったものです。3を超えたら、議論をやめて、マップ更新を標準作業手順書に書き込んでください。
Da Liu(自動化エンジニア)著 英語版からの翻訳。内容に相違がある場合は英語版を優先します。