A integração de AMR com elevador de carga parece trivial num slide e sai cara no chão de fábrica. O robô dirige-se sozinho, o elevador funciona sozinho, por isso combiná-los deveria ser fácil. Já vi demasiados projetos aprenderem o contrário. O robô espera um minuto ou mais à porta do elevador e, com algumas centenas de viagens por dia, cada hora de mão de obra que os robôs pouparam é devolvida diretamente em espera. É como construir uma autoestrada e pôr um semáforo no meio: a estrada pode ser tão larga quanto se queira, o estrangulamento é a única interseção.
No outono de 2024, um armazém de comércio eletrónico em Hangzhou pediu-nos para rever a sua instalação. Doze AMR com cerca de 1.2 metros por segundo sem carga. Mas, em hora de ponta, uma viagem entre andares demorava em média cerca de 9 minutos, mais de 4 deles à espera à porta do elevador e a entrar e sair. O AMR chamava o elevador através de uma caixa de chamada adicional que fingia ser uma pessoa a carregar num botão. Quando a cabina chegava, o robô não fazia ideia de quanto as portas tinham aberto, se estava alguém lá dentro ou se já lá estava uma palete. O programador despachava robôs mas não fazia ideia de onde estava o elevador, por isso o robô só chamava o elevador depois de chegar à porta, a cabina descia vazia do terceiro andar e o robô esperava outro ciclo. Em hora de ponta, três robôs faziam fila a uma porta de elevador sem espaço atrás para dar a volta.
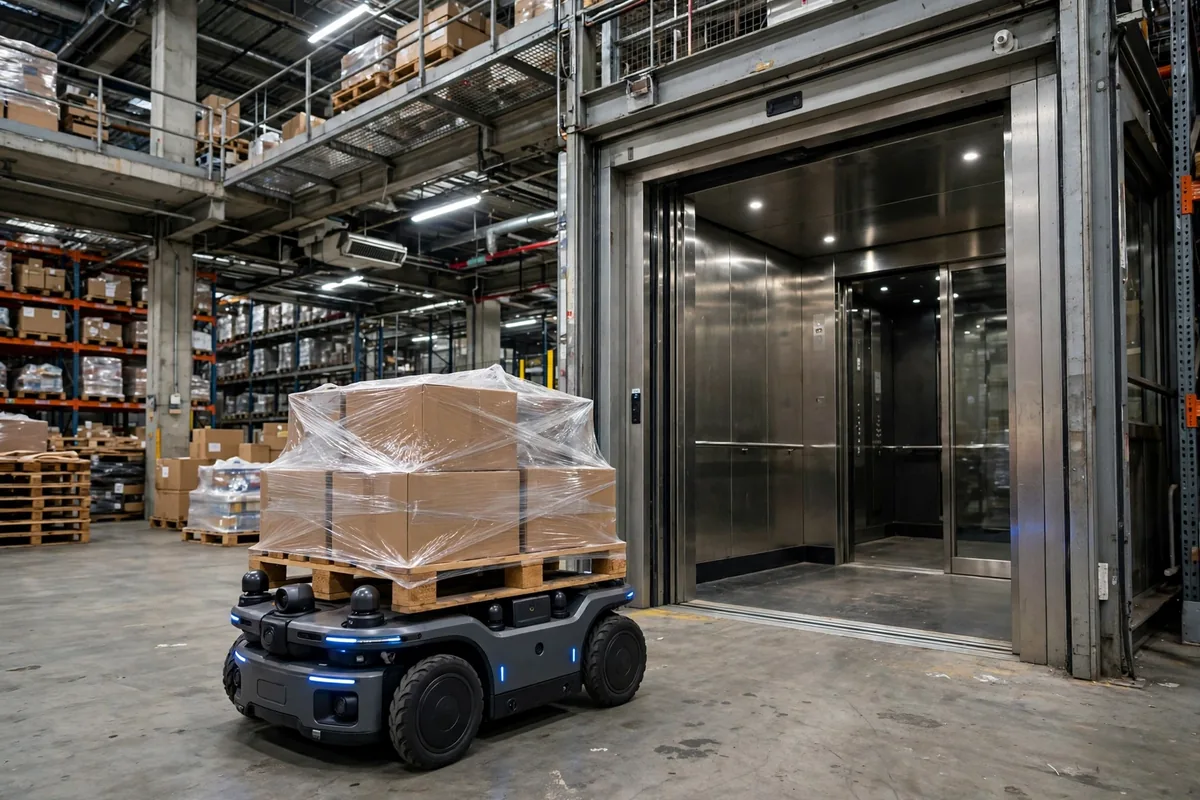
A segunda história é mais típica, e mais cara. Na primavera de 2025, um armazém de peças automóveis em Suzhou colocou oito AMR do tipo elevador em transferências entre um armazém junto à linha no segundo andar e uma zona de produto acabado no rés do chão. Para poupar dinheiro, a equipa construiu apenas a ligação mais básica: o AMR enviava um sinal de relé a dizer "Quero subir", o elevador chegava e abria, e o robô entrava sozinho com a sua navegação a laser. Na terceira semana após o arranque, um robô a transportar mais de 400 quilogramas entrou na cabina e a extremidade da carga acionou a cortina de luz da porta. As portas ciclaram enquanto o robô ficava preso a meio, até alguém carregar na paragem de emergência e o puxar à mão. Ninguém ficou ferido, mas isso foi sorte, não projeto. O retrabalho posterior — feedback da porta, confirmação de carga, balizas dentro da cabina — custou visivelmente mais do que fazer o trabalho completo no primeiro dia.
A integração de AMR com elevador de carga resume-se a três perguntas: quem chama, quem abre, quem decide
Despida a integração, restam apenas três perguntas, por esta ordem. Primeiro, quem chama o elevador? O programador, com antecedência — não o robô depois de chegar. O programador conhece o andar de destino e onde está o elevador, por isso deve chamar a cabina para o andar de partida com 30 a 60 segundos de antecedência. Segundo, quem abre a porta? O estado da porta tem de voltar do controlador do elevador sob a forma de sinal: porta totalmente aberta, cabina nivelada, carga permitida. Com as três presentes, o robô pode entrar; se faltar uma, fica atrás da linha amarela. Nunca se deve deixar o robô adivinhar o estado da porta a partir dos seus próprios sensores. Terceiro, quem manda? No momento em que uma pessoa toca no elevador — uma paragem de emergência, uma operação manual da porta — o controlo passa de imediato para o elevador, e o AMR só pode parar, nunca competir.
A minha linha dura, dita sem rodeios: se o vosso elevador é uma unidade antiga sem interface de comunicação aberta, e tudo o que têm são sinais de contacto seco para chamadas básicas e estado da porta, não programem viagens entre andares de forma densa. A integração por contacto seco funciona — eu já a construí — mas o seu vocabulário é basicamente duas palavras, "chegou" e "aberta". O robô não aprende nada sobre obstáculos dentro da cabina nem códigos de avaria. Nessa configuração, mantenham um elevador abaixo de cerca de 20 viagens entre andares por hora; programem mais e estarão a pagar para manter uma fila. Se o fornecedor do elevador abrir o protocolo — andar, direção, carga, estado de avaria — o programador pode fazer verdadeira programação por andares: emparelhar uma viagem de subida com uma de descida numa mesma corrida de cabina, ou pré-posicionar robôs vazios em períodos calmos. A abertura do protocolo define diretamente quão inteligente pode ser a vossa programação. Uma frota mais inteligente sobre uma interface de elevador burra é dinheiro deitado fora na camada errada.
A linha divisória: onde a integração de AMR com elevador de carga compensa e onde não compensa
A maioria das equipas faz as contas ao custo no sítio errado: põem preço à velocidade do robô. Uma viagem entre andares equivale a tempo de condução, mais espera da chamada do elevador, mais tempo de entrada e saída, mais tempo de viagem no elevador, mais tempo de confirmação de saída. Subir a velocidade de condução de 1 para 1.5 metros por segundo poupa talvez dez segundos por viagem. Cortar a espera da chamada de 90 segundos para 20 segundos poupa 70 segundos nessa mesma viagem. Com 300 viagens entre andares por dia, esse único item liberta perto de 6 horas-robô — e as horas-robô são o que permite encolher a frota, que é onde está o dinheiro a sério.
| Trecho da viagem | Sem chamada antecipada do elevador | Com integração adequada |
|---|---|---|
| Espera da chamada do elevador | 60–120 segundos | 0–20 segundos, cabina já à espera |
| Entrada e confirmação de posição | 40–80 segundos, sondagens repetidas | 20–30 segundos, entrada só após todos os sinais |
| Viagem no elevador | Definida pela velocidade do elevador e pela diferença de andares | Inalterada — o limite físico |
| Saída e entrega | 30–60 segundos | 15–25 segundos |
O tempo de viagem no elevador é fixo; tudo o que se pode melhorar está na espera e na confirmação. Robôs mais rápidos não dissolvem uma fila à porta do elevador; apenas fazem com que se forme de forma mais ordeira.
Antes de investirem na integração, vale a pena resolver como escolher entre AMR e empilhadoras para as vossas cargas e frequências. Essa escolha decide o que transporta a mercadoria; o protocolo de chamada, o encravamento e a programação por andares decidem se o transporte corre sem problemas.
Eis o juízo contraintuitivo a que a maioria das equipas resiste até a realidade lho ensinar: quanto mais viagens entre andares tiverem, menos cada robô deve partilhar um único elevador. Um elevador em hora de ponta é um único ponto de falha, e a espera sobe abruptamente à medida que se acrescentam veículos. As soluções que funcionam são dedicar elevadores por zona de andar, ou escalonar o trabalho entre andares — viagens de reposição nos intervalos entre vagas de picking, uma rota assistida por operador como recurso para picks urgentes. Uma linha de política — "as tarefas entre andares têm prioridade inferior às tarefas no mesmo andar" — elevará muitas vezes o débito em hora de ponta. Protejam primeiro o trabalho no mesmo andar para que não pare; só depois discutam a velocidade entre andares.
As armadilhas de manutenção que ninguém orçamenta
A fase mais perigosa não é o dia do arranque mas o primeiro mês a seguir. Armadilha um: o fornecedor do elevador lança uma atualização de firmware, os pontos de comunicação mudam e os robôs continuam a ler os endereços antigos. A solução que funciona é uma tabela de pontos de sinal assinada, detida por ambas as partes, com alterações a exigirem aviso prévio e um teste conjunto — escrita no contrato de manutenção, não um aperto de mão. Armadilha dois: o posicionamento dentro da cabina. Um AMR numa cabina de elevador não tem códigos no chão nem refletores, por isso funciona apenas com odometria das rodas. Uma viagem está bem; algumas centenas de viagens por dia e a deriva pode ultrapassar largamente dez centímetros, e o robô começa a roçar o caixilho da porta à saída. As balizas dentro da cabina, ou uma relocalização de atitude enquanto a cabina se move, são dinheiro que não se pode omitir. Armadilha três: o recurso em caso de avaria. Uma avaria do elevador, uma perda de comunicação, um robô a perder potência dentro da cabina — cada um precisa do seu próprio manual escrito. Se o elevador avariar com um robô lá dentro, o robô não deve tentar escapar sozinho. Se a comunicação cair para além de um limiar fixado, o programador deve marcar esse elevador como indisponível e redirecionar. Se um robô morrer dentro da cabina, alguém nomeado com antecedência deve assumir a extração manual. Sem manuais, a primeira avaria real transforma-se em todos a improvisar ao mesmo tempo.
Na aceitação, não julguem por algumas demonstrações fluidas. Façam um turno completo com volume real de tarefas e observem três números: tempo médio de viagem, espera média à porta do elevador e falhas de tarefa causadas pela integração. Quando esses três se mantêm durante uma semana completa, a integração está genuinamente de pé. Uma demonstração limpa só prova que a cablagem está certa; sobreviver a um turno completo prova que a sequência está certa.
Então, vale a pena gastar este dinheiro? Vejam um número: que parte do tempo total da viagem é espera à porta do elevador mais confirmação de entrada e saída? Baixem essa parte para menos de 30 por cento e a integração estará a pagar-se a si própria. Se falharem essa marca, não importa quantos robôs comprem, estarão apenas a operar uma fila mais cara à porta do elevador.
Por Da Liu, Engenheiro de Automação
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.