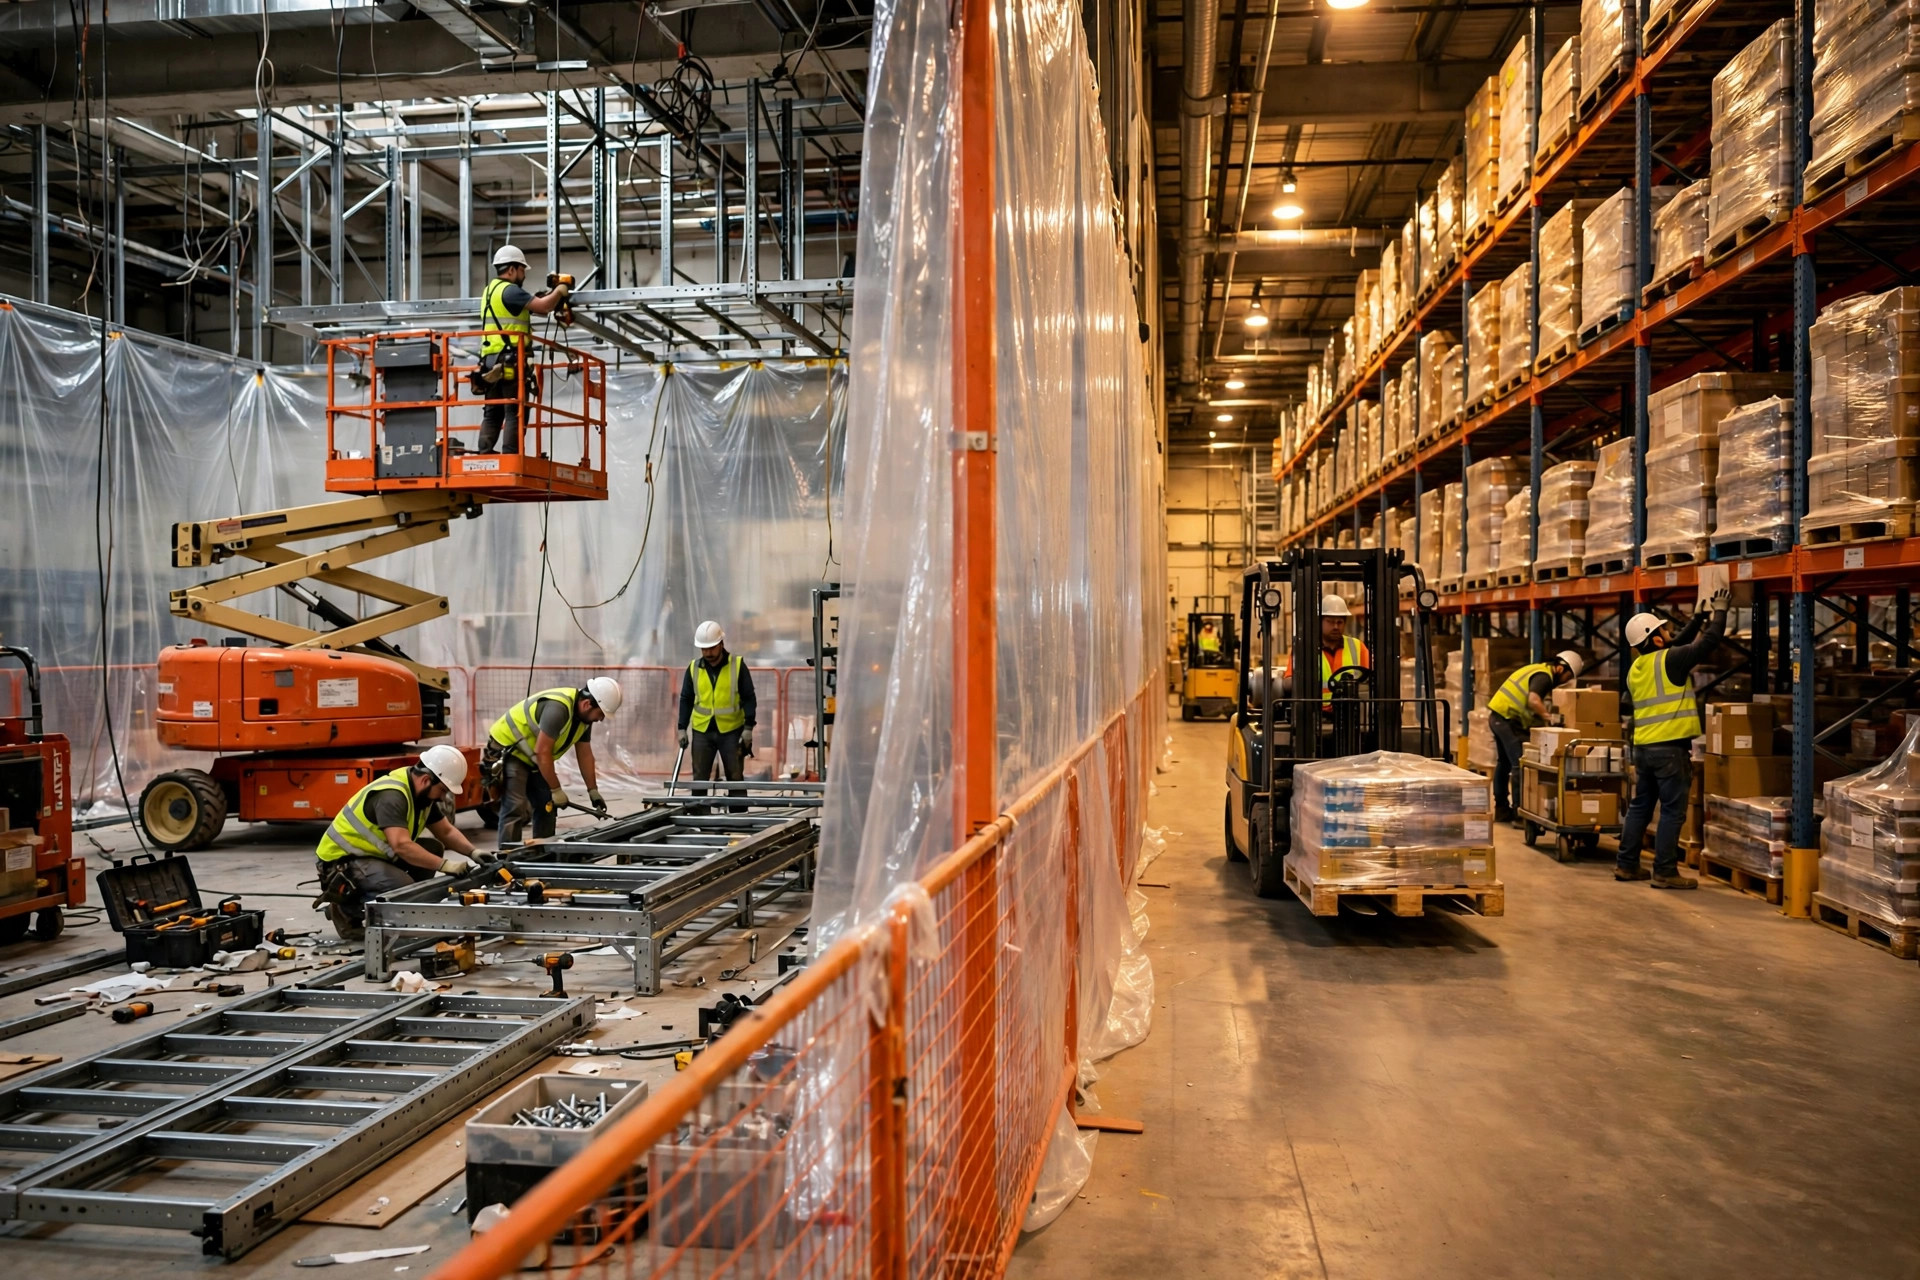
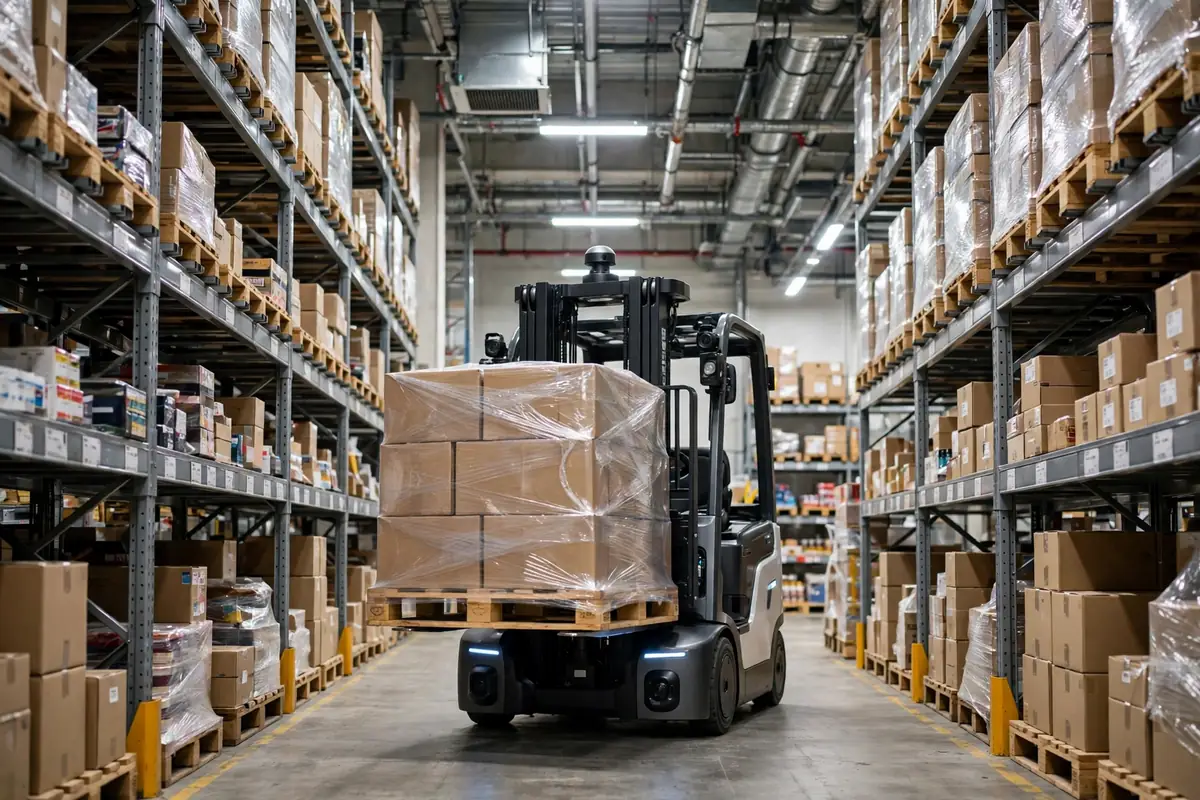
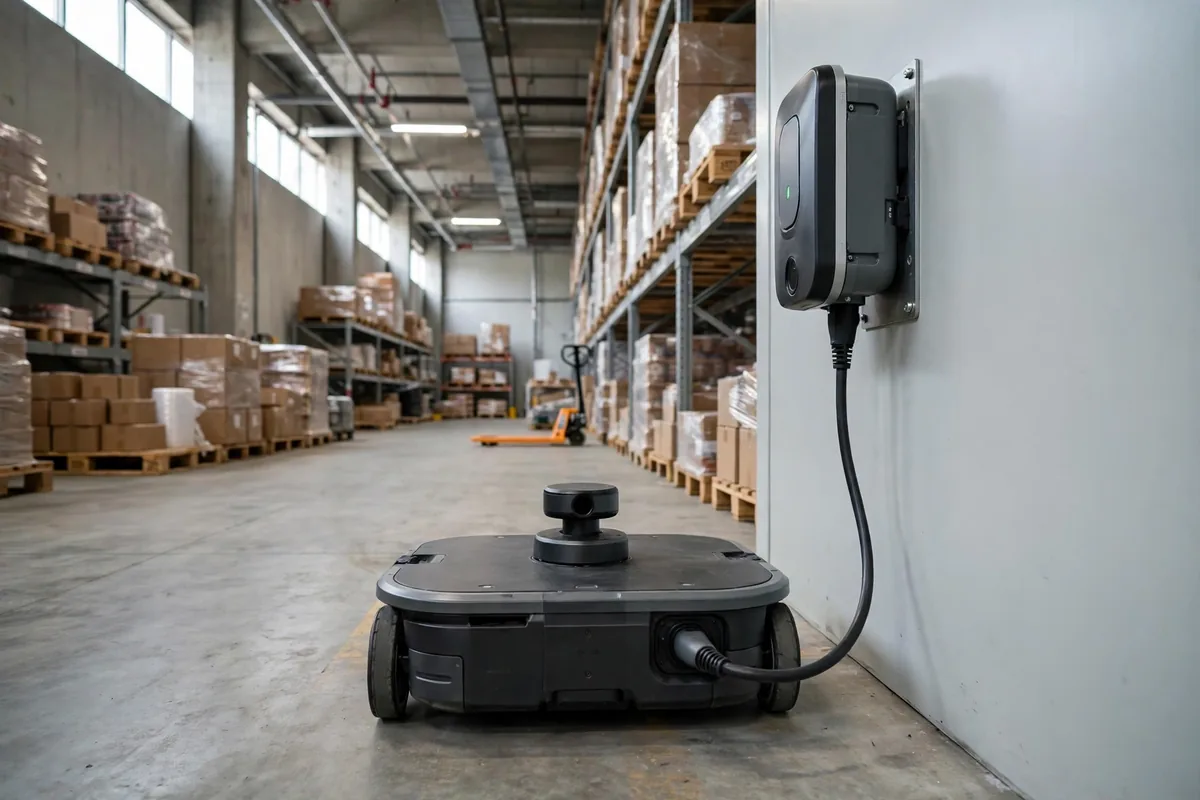
Em novembro passado, um armazém 3PL no leste da China me ligou porque sua frota de AMRs tinha “ficado burra de repente”. A causa foi uma atualização do mapa AMR ignorada após uma mudança de layout. Três robôs estavam frente a frente no mesmo corredor, nenhum disposto a recuar; outros dois circulavam por uma zona de estantes desmontada uma semana antes, procurando um ponto de origem que já não existia. Os AMRs continuavam dirigindo com o mapa antigo enquanto o mundo real já tinha mudado.
É disso que trata realmente o trabalho de atualização do mapa AMR. Um AMR não navega olhando ao redor. Ele dirige com o mapa que tem na cabeça, e no momento em que esse mapa fica desatualizado, o robô está andando de memória, de olhos fechados. Pense assim: você consegue andar por uma rua que percorreu por três anos de olhos fechados, até que alguém construa um muro no meio dela.
O que realmente acontece quando o mapa fica desatualizado
Estes são os modos de falha.
O primeiro modo de falha é uma colisão. Uma estante se move 1.5 metros; no mapa antigo aquele espaço ainda é piso livre, então o AMR segue reto pela rota planejada e só vê o obstáculo no último segundo. A parada de emergência em si não é a parte cara — o que ela faz com a carga é. Uma vez vi um AMR carregando uma carga de 800 quilos frear bruscamente na entrada de um corredor; meia palete de caixas deslizou, e duas pessoas passaram 40 minutos limpando (cenário ilustrativo; o tempo real depende da carga). Uma parada de emergência é barata. Uma no meio do pico de saída, não.
O segundo modo de falha é o travamento (deadlock). Dois robôs se encontram de frente em um corredor que agora é de mão única com um ponto de passagem; o mapa antigo ainda diz mão dupla. Ambos esperam, nenhum recua, e o gestor da frota não tem lógica de resolução para uma regra que não existe no seu mapa. Um ponto travado bloqueia o corredor inteiro.
O terceiro modo de falha é o silencioso: desvios e deriva de localização. O mapa ainda guarda uma zona de estantes desmontada, então o planejador desvia os robôs ao redor de um obstáculo que não existe, somando 20 a 30 metros por viagem. Pior, as referências com as quais o robô se localiza se moveram, então sua estimativa de posição deriva até o ponto de acoplamento ficar 10 centímetros fora e as paletes pararem de pousar alinhadas no transportador. Nada explode. É um vazamento lento, e um mês depois o tempo de ciclo da frota caiu e ninguém sabe dizer por quê.
Perdi a conta de quantas vezes culparam os “AMRs instáveis” por isso. A maioria dos problemas de “AMR instável” são problemas de gestão instável do mapa. As pessoas simplesmente nunca trataram o mapa como um ativo que precisa de controle de versão.
Três maneiras de atualizar um mapa — e nenhuma é gratuita
Na verdade só há três abordagens. Qual você escolhe depende de quanto mudou e de quão rápido precisa ser feito.
A primeira é um remapeamento completo. Parar a frota, enviar um robô — ou empurrar à mão um equipamento de mapeamento — por todo o armazém, gerar um mapa novo e enviá-lo a cada unidade. É limpo — o mapa novo corresponde exatamente à realidade — mas custa um turno noturno de inatividade, tempo de remapeamento e o reensino dos pontos de carga e de acoplamento. Os números a seguir são suposições ilustrativas, não dados medidos: para um armazém de 8,000 metros quadrados, um remapeamento completo mais o reensino leva cerca de 4 a 6 horas com a frota parada. Para uma mudança grande — uma zona inteira de armazenagem trocada, todos os corredores redesenhados — não hesite. Remapeie.
A segunda é uma atualização parcial. Reescanear apenas a área alterada e costurar o patch novo no mapa antigo. Pense nisso como remendar o mapa. É rápido — uma mudança pequena leva uma hora ou duas — mas a costura é o risco: o patch novo e o mapa antigo precisam se alinhar, e os limites de obstáculos dos dois lados da costura precisam ser limpos, ou os robôs vão “hesitar” na costura, entrando e recuando sem parar. Atualizações parciais são para mudanças pequenas: mover uma ou duas fileiras de estantes, adicionar uma zona de staging, mover um ponto de carga. Se a área alterada for mais de 20% do local (cenário ilustrativo), pare de remendar e faça um remapeamento completo.
A terceira é uma camada semântica dinâmica. Sobre o mapa base, você adiciona uma camada de significado: esta zona é staging, aquele corredor é de mão única, este ponto está temporariamente bloqueado. A camada semântica pode ser editada a qualquer momento sem tocar no mapa base, o que serve a um armazém que muda todos os dias. Mas trata o sintoma, não a doença: se um muro no mapa base foi realmente demolido, a camada não consegue cobri-lo. E precisa de uma pessoa para mantê-la. Uma camada que ninguém mantém vira outro mapa desatualizado em três meses.
O limite de decisão:
| Escala da mudança | Abordagem recomendada | Inatividade (ilustrativo) | Risco |
|---|---|---|---|
| Mover 1–2 fileiras de estantes, adicionar uma zona de staging | Atualização parcial | 1–2 horas | Alinhamento da costura |
| Trocar uma zona de armazenagem, redesenhar corredores | Remapeamento completo | Um turno noturno (4–6 horas) | Pontos de acoplamento precisam ser reensinados |
| Controles temporários, mudanças por onda | Camada semântica | Sem inatividade | Morre se ninguém mantiver |
| A mudança cobre mais de 20% do local | Remapeamento completo | Um turno noturno | Não remende isto |
Nenhuma abordagem é universal. A pergunta honesta é quão grande é realmente a mudança. O erro mais comum que vejo é usar uma atualização parcial para disfarçar uma mudança importante. Patch sobre patch, e o mapa vira um bolo de camadas — e no fim ninguém consegue dizer qual camada está dizendo a verdade.
A lista de verificação antes de mover uma única estante
O trabalho real acontece antes de o layout mudar. Minha regra: qualquer mudança de layout passa primeiro pelo checkpoint do AMR, e só então alguém toca numa estante.
Passo um, congelar a fila de tarefas. Antes de a janela de mudança começar, esvazie a fila de tarefas dos AMRs: deixe as tarefas em andamento terminarem e pare de aceitar novas. Não deixe os robôs continuarem dirigindo com o mapa antigo enquanto as empilhadeiras movem estantes ao redor deles.
Passo dois, marcar a zona de mudança como bloqueada no sistema. Mesmo que você esteja movendo apenas uma fileira de estantes, faça a zona bloqueada maior que a área de trabalho real, deixando uma margem de segurança para as empilhadeiras e as pessoas.
Passo três, atualizar o mapa. Escolha a abordagem na tabela acima, remapeie ou remende, e valide com um único robô antes de enviar para toda a frota: pontos de acoplamento precisos, pontos de carga alinhados, um percurso limpo pelo corredor principal.
Passo quatro, restaurar o serviço: um robô, depois dois, depois a frota inteira, observando o painel em busca de avisos de travamento e alarmes de deriva na primeira hora.
Uma mudança descuidada terminando em uma colisão mais um travamento — duas horas de inatividade, uma hora de retrabalho, mais um remapeamento corretivo (números ilustrativos) — custa mais do que dez listas de verificação cuidadosas.
Frotas mistas: a divergência de versão do mapa é a maior armadilha
Mais uma armadilha: duas marcas de AMR no mesmo armazém, com versões de mapa diferentes.
A marca A usa o mapa novo, a marca B o antigo. Dois robôs se encontram em um cruzamento, cada um dirigindo em um mundo diferente, enquanto o gestor da frota acha que eles compartilham um. Desvio, concessão de passagem, prioridade — tudo pressupõe que todos leem o mesmo mapa. Quebre essa suposição e o planejador é decoração.
A correção: unificar o versionamento do mapa e publicar juntos. Cada atualização recebe um número de versão, por exemplo 2026-11-18-v3. Os robôs das duas marcas precisam confirmar o recebimento dessa versão e passar em uma soma de verificação (checksum) antes de a publicação contar como concluída. A marca que ficar para trás permanece estacionada e espera. Se as duas marcas usam formatos de mapa diferentes, tenha a ferramenta de conversão pronta com antecedência — descobrir na noite da mudança que ela não converte desperdiça o turno inteiro.
A parte contraintuitiva: quanto mais preciso o mapa, mais frequentemente ele precisa ser atualizado.
A maioria supõe que um mapa fino, de alta precisão, precisa de menos atenção. Errado. Um mapa de alta precisão é mais sensível a mudanças: mova uma estante 5 centímetros e um mapa de baixa precisão pode nem perceber, enquanto um mapa de alta precisão perde uma referência de localização e começa a alarmar. A precisão é uma faca de dois gumes. Você ganha a precisão de acoplamento e aceita o requisito de atualização que vem com ela.
Meu julgamento: a atualização do mapa AMR não é um trabalho de reparo que se faz depois que algo quebra. É uma tarefa operacional de rotina, no mesmo nível que contagens cíclicas e manutenção preventiva. O layout muda, o mapa acompanha. Nada mudou? Verifique mesmo assim. Meu limite: uma verificação de consistência do mapa completo mensal, zonas de alto tráfego conferidas a olho semanalmente — envie um robô pelos corredores principais e observe alarmes de deriva e desvios de rota.
Vale a pena o dinheiro? Olhe um número: o que sua última parada por mapa desatualizado custou, dividido pelo que custa uma atualização de mapa adequada. Acima de 3, pare de debater e escreva as atualizações de mapa nos seus procedimentos operacionais padrão.
Por Da Liu, Engenheiro de Automação Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.