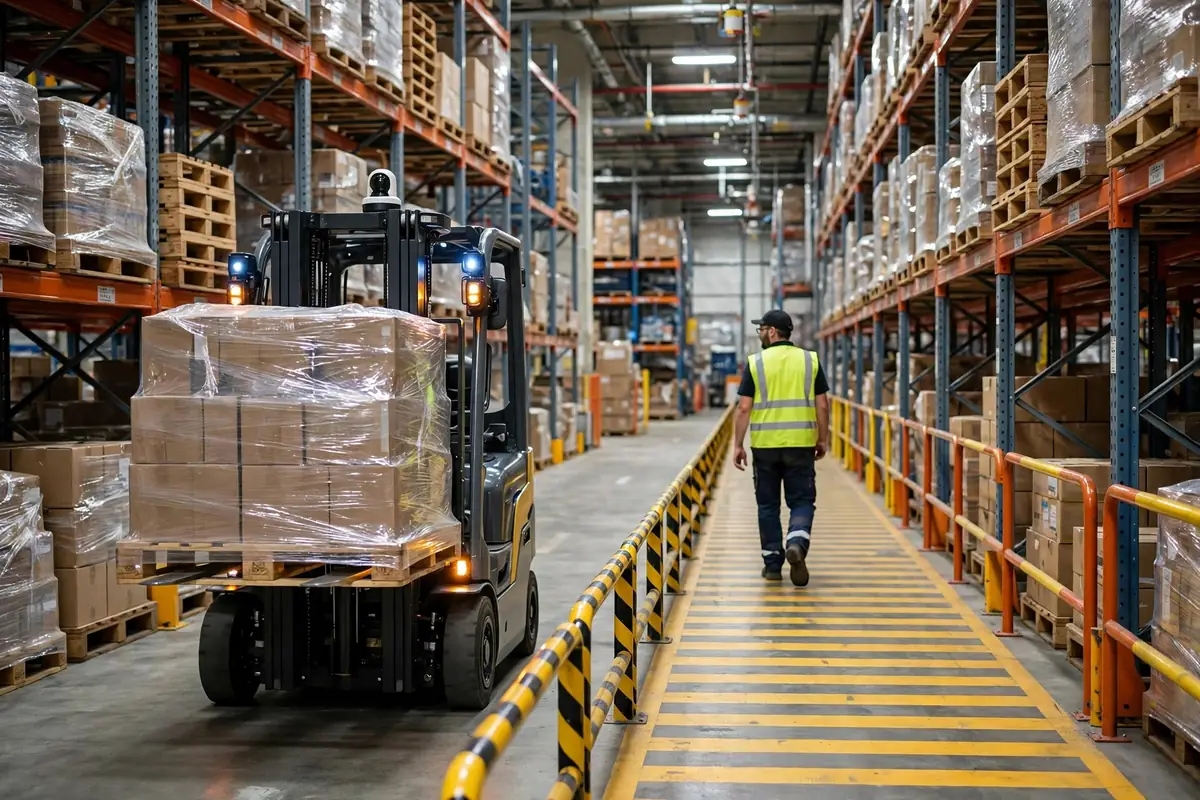
Serei direto: um robô colaborativo é como dar ao seu separador um parceiro que nunca falta por doença, nunca reclama e, na verdade, não é tão rápido. Pode pensar assim: o cobot não está ali para substituir o ser humano. Está ali para tirar do ser humano metade do ciclo de abaixar, alcançar e colocar. Quem comprou um esperando que ele superasse um separador experiente na separação ficou dececionado. Quem comprou um esperando que ele continuasse a trabalhar depois de todos irem para casa achou que foi dinheiro bem gasto.
Comece pelos parâmetros, porque os parâmetros não mentem. Pegue o braço colaborativo de tamanho médio mais comum do mercado: carga útil máxima de 12.5 kg, alcance de 1,300 mm, repetibilidade de pose de mais ou menos 0.05 mm, seis articulações rotativas, 17 funções de segurança integradas, classificado como PLd Category 3 segundo a EN ISO 13849-1 e a EN ISO 10218-1. E note o detalhe: esses 12.5 kg incluem a garra. Se a garra pesar 2 kg, a carga útil que sobra para o produto é de 10.5 kg. Perdi a conta dos projetos em que alguém dimensionou o braço apenas pelo peso do produto e encontrou o alarme de sobrecarga no primeiro dia.
O cálculo da taxa de separação do robô colaborativo cobot, em números
Na separação, o tempo takt é tudo. Aqui está a tabela comparativa. São valores ilustrativos para condições típicas, um exemplo hipotético, a confirmar por medição no local:
| Método | Tempo de ciclo por peça | Peças por hora | Quanto tempo funciona |
|---|---|---|---|
| Separador humano experiente | ~8–12 s | ~300–450 | Um turno de 8 horas, com pausas |
| Cobot, separação humano-robô | ~15–20 s | ~180–240 | 20 horas sem parar, para apenas para reposição |
| Classificador de automação fixa | ~3–5 s | ~700–1,200 | 24 horas, mas apenas peças padrão |
Percebe o ponto? O cobot é mais lento por peça do que um ser humano, e muito mais lento do que a automação fixa. O seu argumento não é a velocidade, é a presença. Uma pessoa trabalha de forma efetiva talvez mais de seis horas de um turno de oito horas; o resto vai para pausas, passagens de turno, deslocamentos e procuras. Um cobot, enquanto tiver energia e material, funciona das 6 a. m. às 2 a. m. Quando faz as contas, a pergunta não é «quem separa mais por minuto», mas «quem separa mais por dia, sem erros».
Primeiro caso: abril de 2025, um armazém de comércio eletrónico de acessórios 3C em Suzhou, cerca de 8,000 pedidos por dia, aproximadamente 6,000 SKUs, na maioria itens pequenos com menos de 3 kg cada. Instalaram quatro braços colaborativos para separação no estilo put-to-light: o braço pega o item do tote e o coloca no put wall, enquanto a pessoa apenas verifica e embala. No primeiro mês, cada braço funcionou a cerca de 210 peças por hora, mais lento do que o discurso de vendas prometia. Mas a janela noturna das 10 p. m. às 2 a. m., antes sem pessoal, acrescentou mais de 3,300 peças por noite nos quatro braços. Os números do segundo mês foram mais interessantes: a taxa de erro de separação caiu de 4 por mil para 0.8 por mil. Um braço não coloca o produto A no compartimento B. Uma pessoa cansada, sim. Os custos de verificação e de reclamações de clientes que pouparam valeram mais do que as peças adicionais separadas.
Segundo caso, o resultado oposto: novembro de 2024, um armazém de peças de eletrodomésticos em Guangzhou, onde um único item pesava habitualmente mais de 15 kg. Também queriam cobots. Disse-o sem rodeios na revisão do projeto: um braço de 12.5 kg, garra incluída, nem sequer consegue levantar um forno de micro-ondas, o que exatamente ele iria separar, o manual de instruções? Mudaram o plano para transporte com AMR mais separação manual, gastaram zero em braços e obtiveram um resultado melhor. É aí que fica a linha divisória: se uma única peça exceder 70 por cento da carga útil nominal do braço, não force. A margem está ali para a garra, para a aceleração e para a segurança, não para o folheto de vendas.
Segurança: «sem vedação necessária» não significa «nada para gerir»
Este é o ponto mais contraintuitivo de todo o artigo, e o mal-entendido que mais quero eliminar: um robô colaborativo não é seguro por natureza. A segurança é uma propriedade de toda a aplicação, não de um único componente. A especificação técnica ISO/TS 15066 é explícita sobre isso: define quatro modos colaborativos: paragem monitorizada com classificação de segurança, guiamento manual, monitorização de velocidade e separação, e limitação de potência e força. A configuração de «trabalhar lado a lado, sem vedação» a que a maioria dos armazéns se refere funciona com limitação de potência e força: o braço para ao contacto, e a força de contacto mantém-se abaixo dos limiares de lesão.
Mas a mesma especificação exige uma avaliação de risco de toda a aplicação: braço, efetuador final, peça de trabalho, velocidade e disposição em conjunto. Troque a garra, pegue uma peça mais pesada, aumente a velocidade um nível, e a avaliação tem de ser refeita. Em julho de 2025, um armazém em Xangai aprendeu isto da pior forma: trocaram o efetuador final de uma ventosa para uma mandíbula de garra sem refazer a avaliação, e a borda da mandíbula cortou o antebraço de um operador numa colisão. O braço em si estava dentro dos limites. A geometria alterada da borda tornou toda a aplicação não conforme. Lembre-se disto: no dia em que remove a vedação, a avaliação de risco torna-se a sua vedação.
O custo de implantação precisa da mesma contabilidade honesta. O braço é apenas parte da fatura: garra, visão, alterações nas estantes, integração com o WMS, avaliação de segurança e formação juntos custam frequentemente de 1.5 a 2 vezes o preço do próprio braço. Um exemplo hipotético: um cobot de tamanho médio totalmente integrado fica em torno de 60,000 dólares. A funcionar em dois turnos com quatro horas noturnas adicionais a 200 peças por hora, 250 dias úteis por ano, isso são 200,000 peças adicionais por ano. A 0.15 dólares de mão de obra poupada por peça, isso são 30,000 dólares por ano, um retorno em dois anos. Não é um número bonito, mas se não consegue contratar para o turno da noite, ou se as reclamações de clientes por erros já estão a comer a sua margem, o prazo de retorno deixa de ser o único critério.
Que armazéns não devem comprar um robô colaborativo
Aqui está um quadro de decisão. Se duas destas três condições se aplicarem, não compre um cobot: primeiro, volume diário inferior a 2,000 pedidos, trabalho demasiado pouco, o braço passa metade do seu tempo à espera de produto. Segundo, SKUs dominados por itens grandes, pesados ou de formas irregulares, onde a adaptação de carga útil e garra custa mais do que o benefício. Terceiro, um processo de separação que ainda não está sob controlo: slotting desorganizado, ondas caóticas, taxas elevadas de falta de stock. A automação amplifica o caos; não o cura.
Por outro lado, o ponto ideal é claro: itens pequenos, muitos SKUs, ondas estáveis, procura no turno da noite e dificuldade de contratação. Para esse armazém, de dois a quatro braços a fazer trabalho de put wall ou de verificação custam uma ordem de grandeza menos do que a automação fixa, implantam-se em semanas em vez de meses e podem ser movidos quando a mistura de SKUs muda. Esse é o verdadeiro argumento de venda do cobot: não a velocidade, mas a flexibilidade, passos pequenos, retorno rápido.
Então olhe para este único número: as peças efetivas por hora do seu separador, multiplicadas pelas horas do turno da noite que não consegue cobrir com pessoal. Se essa lacuna não puder ser fechada com contratação, e não puder ser paga com horas extra, então o cálculo do cobot funciona. Se o pessoal diurno está bem e não há nada para separar à noite, poupe o dinheiro e corrija primeiro o seu slotting e o planeamento de ondas: esse é o melhor investimento que pode fazer agora.
Por Da Liu, Engenheiro de Automação Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.