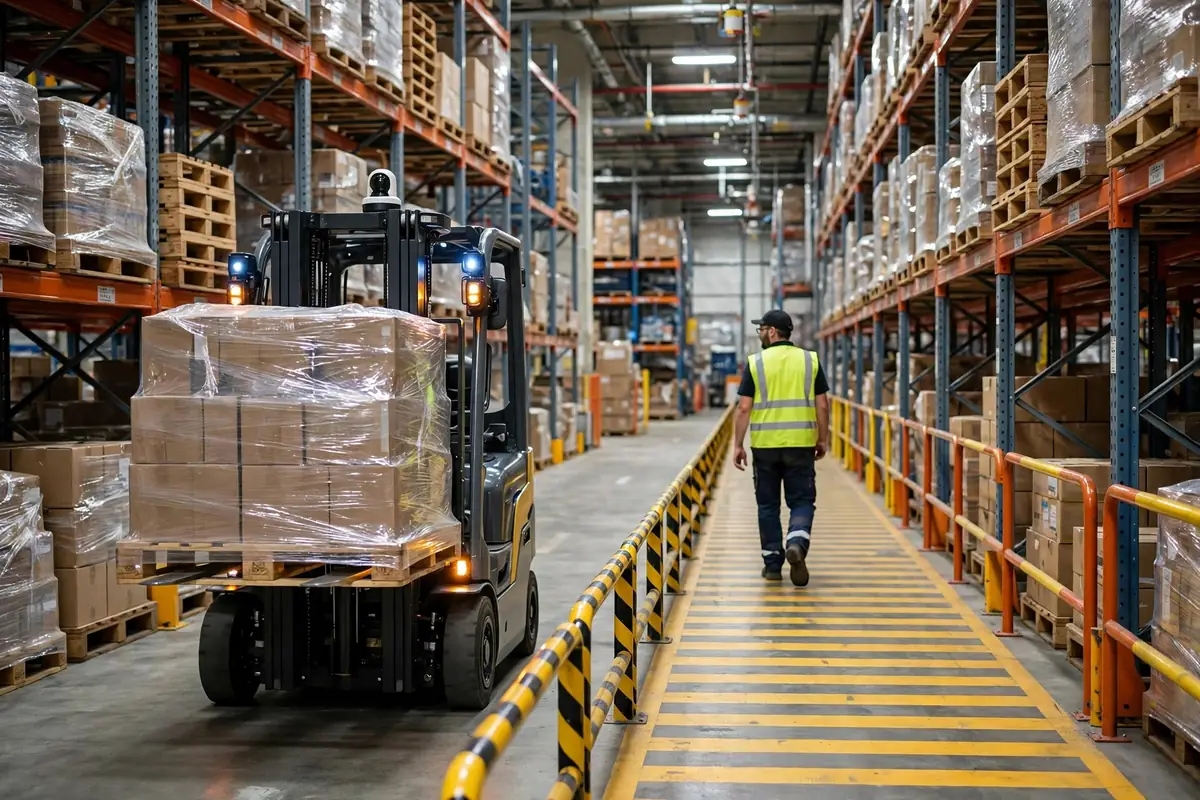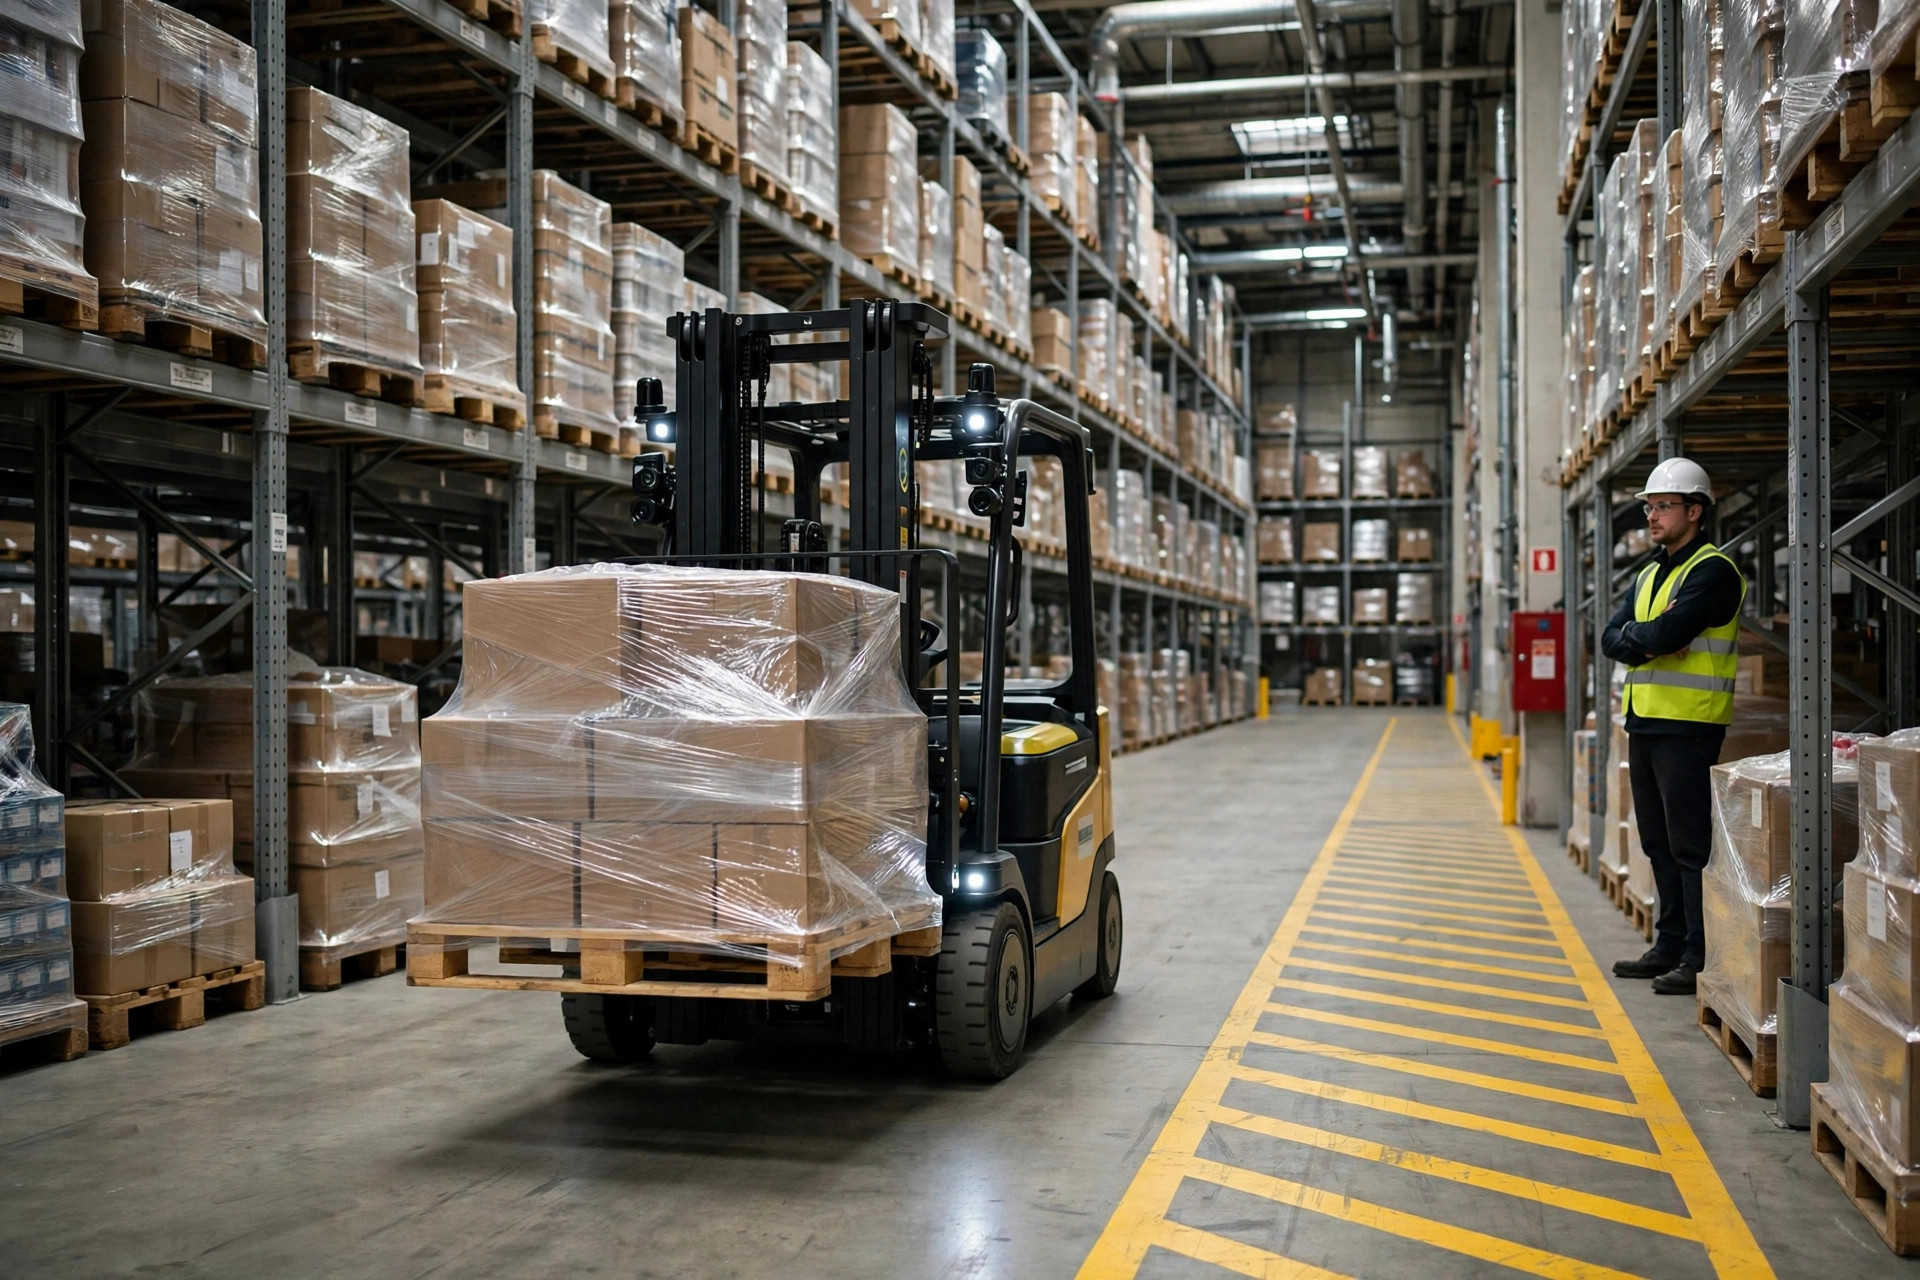
自律フォークリフトの倉庫導入は、トラックそのもので決まることはめったにありません。私は、準備のできていない倉庫で優秀な機械が駄目に見える場面を見てきました。ラックのビームにパレットが擦れる、共用通路で数分おきにトラックが止まる、仮置きパレットに充電ベイが塞がれる、シフトごとに意味の違うタスク指示。そこから人々が導く結論は、自律フォークリフトは信頼できない、というものです。より正直な結論は、倉庫が、予測可能な論理のために作られた機械に、予測不能な環境での生存を求めた、ということです。
こう考えてみてください。自律フォークリフトは、ルールを完璧に守り、即興が苦手なドライバーだと考えられます。人間のドライバーは、損傷したパレット、傾いた荷物、ラックの陰から出てくる作業員を見て、考えずに調整します。自律トラックは同じ場面を見て、安全かどうか、進んでよいかどうか、進めない場合に何をすべきかを判断しなければなりません。稼働開始前に曖昧さを除去すれば、機械は賢く見えます。曖昧さを残せば、機械は愚かに見え、ソフトウェアのアップデートでは直せません。
自律フォークリフト倉庫の床とラックのクリアランスが最優先
仕様書ではなく床から始めましょう。自律走行は、安定した環境に対する安定した認識に依存します。ひび割れ、不均一に沈んだ補修継ぎ目、旋回エリアにできた轍は、すべて同じ結果を生みます。繰り返しの減速、位置推定のずれ、同じ角での度重なる故障です。私が支援したある倉庫では、テスト走行が軽く慎重だったため、立ち上げは順調に進みました。物量が増えると、同じカーブで毎日アラームが発生しました。原因は、人間のフォークリフトは気づかずに通過する床の継ぎ目で、自律トラックはほぼ毎回障害物として読み取っていたことです。センサーのように考えるよう求められた人がいなかったため、誰もそのルートを歩いて探していませんでした。
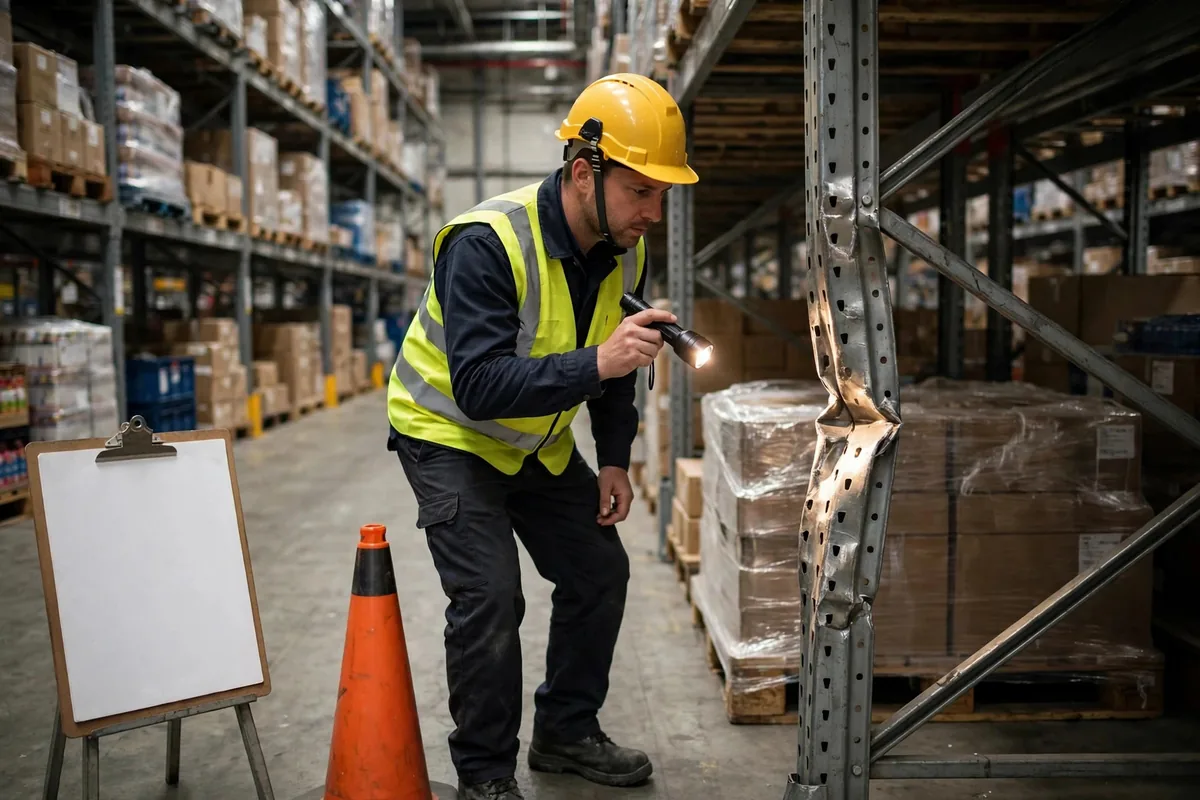
ラックのクリアランスは二番目の物理テストで、同じくらい容赦がありません。トラックがパレット位置にフォークを差し込むとき、パレット自体のスペースだけでなく、荷物の上と横にもクリアな空間が必要です。はみ出した荷物、位置がずれたビーム、スロットに侵入した隣のパレットが、日常の格納を拒否や擦れに変えてしまいます。受け入れ方法は意図的にローテクです。運用予定の最大のパレットを用意し、パイロットルート上のすべてのロケーションを実際に確認し、トラックが到着する前に例外を解消します。
ここでは、疑似要件について率直に言わなければなりません。一部のチームは、初日から倉庫全体で、あらゆるパレットタイプ、あらゆるロケーション、あらゆる例外に対応することをトラックに求めます。実際には、何も実証する前に倉庫全体を最高水準に作り直すことになります。一つのライン、一つのパレットタイプ、一つのロケーションタイプから始めましょう。実証してから拡大します。繰り返し可能な狭い成功は、デバッグできない広い約束より価値があります。
自律フォークリフトの充電と共用交通ルールは、即興ではなく設計する
自律フォークリフト倉庫の充電エリアは、充電器のある空き隅ではありません。トラックは自ら位置合わせし、手助けなしに出入りし、シフト中に現れた仮置きの山にぶつからずに方向転換しなければなりません。人間のフォークリフトが充電器の前を溢れ置き場として扱えば、自律フリートは列を作り、充電のタイミングを逃し、待機中に通路を塞ぎます。充電のリズムは充電器の位置と同じくらい重要です。すべてのトラックが同じピーク時に充電に戻れば、最も必要なときに大きな容量を失います。実践的な解決策は充電の分散です。一部のトラックは静かな時間帯に補充し、ピーク時にはフリート全体が稼働できるようにします。このリズムはパイロット期間中に確立しましょう。ミスが遅れたタスクで済むうちに。出荷の遅れになってからでは遅いのです。
人との共用交通は、書類仕事として扱われがちな項目で、間違えるわけにはいきません。混合通路では、ルールは手動時代より明確でなければならず、曖昧であってはなりません。歩行者ルートと自律ルートは可能な限り物理的に分離し、交差部には優先順位と減速ポイントを定め、手動フォークリフトには自律ゾーンに入る前の明確な手順が必要です。かつて、作業員が時間短縮のために自律通路を横切る現場を見ました。トラックは毎回正しく停止しましたが、それでもスループットは崩壊しました。停止のたびにラインのリズムが壊れたからです。トラックが敏感すぎたのではありません。ルールが定まっておらず、トラックが接近したときに作業員が何をすべきか、誰もリハーサルしていなかったのです。ルールを整備し、チーム全員でのウォークスルーを実施して、トラックの動き方、止まり方、行かない場所を全員が目で確認できるようにしましょう。
自律フォークリフトのタスク引き継ぎ:WMSが曖昧ならトラックも曖昧になる
最後の項目はシステムの準備で、ここに手戻りの大半が隠れています。自律フォークリフトは自分の仕事を自分で見つけません。WMSからタスクを受け取ります。このロケーションからピックし、あのロケーションへ届け、この優先度で、何か問題が起きた場合の決められたフォールバックとともに。こうしたルールが経験豊富なオペレーターの頭の中にしかないと、統合は例外の長いリストになります。有用な受け入れテストはシンプルです。タスクタイプごとに、システム内に一つの出発ロケーション、一つの目的地、一つの例外経路がなければならず、異なるシフトで発行された同じタスクが同じ結果を生まなければなりません。そうでなければ、インターフェースを責める前にプロセスを直しましょう。
パイロットラインの選択も同じ規律に従います。最も難しいラインを選んではいけませんし、最も静かなラインもいけません。良いパイロットは、安定した物量、狭い商品範囲、管理可能な例外を持ちます。稼働したら、次の順序で拡大します。類似のロケーション、次に類似のタスクタイプ、次に隣接エリアです。次の段階に進む前に、各段階の故障リストを解消します。拡大を急ぎすぎるのは、私が何度も見てきたミスです。三つのラインが同時に失敗し、どの準備ステップが漏れたか誰も言えず、プロジェクト全体が、順序立てれば避けられたはずの手戻りのために止まります。そもそも自社のオペレーションが適しているかどうかについては、パイロットラインを選ぶ前に自律フォークリフトのユースケースと選定ガイダンスを参照してください。
| 準備項目 | 受け入れ方法 | 省略した場合の典型的な失敗 |
|---|---|---|
| 床とクリアランス | 最大のパレットをすべてのパイロットロケーションで確認 | 繰り返しの減速、擦れ、故障 |
| 充電 | フルピークシフトを通じた充電分散の実証 | 需要が最大のときに容量が低下 |
| 共用交通 | 交差ルールとチーム全員でのリハーサル | 恒常的な緊急停止とリズムの崩壊 |
| タスク引き継ぎ | 同じタスク、異なるシフト、同じ結果 | 例外を手作業の回避策で処理 |
メンテナンスには最後の警告が必要です。良いパイロットが静かに劣化するのはここだからです。センサーは汚れ、車輪は摩耗し、床のマーキングは薄れ、初月にクリアだったロケーションが三か月目には塞がれます。パイロットルートの定期点検がなければ、性能は徐々にずれ、人々は技術が早く劣化したと誤って思い込みます。その点検を、ラックと床をすでにチェックしている同じルーチンに組み込み、故障ログを開いたままにして、小さな問題がパターンになる前に見えるようにしましょう。
自律フォークリフト倉庫にこのお金が正しく使われたかどうかは、一つの数字に帰着します。パイロットラインの安定稼働中に、人間がどれだけ頻繁に介入しなければならないかです。介入が依然として頻繁なら、準備は不完全で、拡大すれば問題が増えるだけです。パイロットラインがほぼ自律的にフルシフトを完遂でき、介入がたまの障害物除去と確認に限られるなら、拡大する価値のあるものが手に入ったことになります。トラックがプロジェクトの全部だったことはありません。トラックが確実に働ける場所に倉庫をすることがプロジェクトであり、その作業は稼働開始後ではなく前に行わなければなりません。
Da Liu(自動化エンジニア)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。