自律フォークリフト倉庫が危険なのは、トラックが速いからではない。危険なのは最初の1週間で、人がいつも通りに歩き続けるからだ。ピッカーがラックの陰から斜めに飛び出す。作業員が空のパレットジャッキをメイン通路を横切って押す。人間のドライバーが運転する倉庫では、目配せとホーンでそのほとんどが片付く。無人トラックに目配せはない。あるのはセンサーとルールだけで、ルールが沈黙している場所こそ、事故が待ち構えている場所だ。
たとえばこんな場面を考えてみよう。2026年4月、カリフォルニア州オンタリオ近郊にある80,000平方フィートの3PL倉庫で、2台の無人トラックがドックとステージングの間でパレットを運んでいた。3日間は静かだった。4日目の午後、3:40 p.m.に1台のトラックが交差通路で急ブレーキをかけ、6個のカートンがパレットから滑り落ちた。センサーは仕事をした——空のパレットジャッキを押したピッカーが死角から出てきて、トラックはプログラム通りにぴたりと止まった。止まり方があまりに急で、荷物はその種の停止に耐えるよう固定されていなかった。トラックが問題なのではない。導入時に、人が実際にどこから現れるかを地図に落としていなかったのだ。
だからこそ、ルートを引く前にユースケースを決めておかなければならない——無人トラックに合う仕事と、触れるべきでない仕事を冷静に見極めることが先で、仕事そのものの選び方が間違っていれば、ゾーンも速度上限もただの応急処置にしかならない。
自律フォークリフト倉庫がわざと速度を落とす理由
買い手が最初に尋ねるのは「どれくらい速いのか」だ——それは間違った質問で、スクールバスが学校の門前をどれくらい速く通るべきかを尋ねるようなものだ。それを決めるのはエンジンではない。
公開されている数字が、そのトレードオフをはっきり示している。あるベンダーの無人トラックは自律モードでの最高速度が4.5 mphだが、同じトラックは手動モードでは11 mphに達する——速度の半分以上を意図的に手放している。別のベンダーは自律走行を2 metres per secondと定めており、積載時も空荷時も同じで、空荷で疾走する抜け道はない。狭い通路では上限が2 to 3 mphまで下がり、ドックやピックステーションの近くでは1 mphまで下がる。これらは慎重なベンダーではない。センサーの反応時間が引く厳しい境界線だ。速ければ停止距離は長くなり、判断に残される時間は短くなる。
| ゾーン | 速度上限 | この数字の理由 |
|---|---|---|
| 歩行者のいない開けたメイン通路 | 最大2 m/s | 見通しが良く、直線走行で、停止する余地がある |
| 人とトラックが混在する通路 | 約3 mph | 誰かがラックの間からいつでも飛び出してくる可能性がある |
| 交差通路と見通しの悪い角 | 1–2 mph | 最悪の死角。節約できる2秒には価値がない |
| ドックとピックステーション付近 | 1 mph | 混雑し、ハンドトラックだらけで、ペースより精度が勝る |
| 高層ラック通路 | 荷物で決まり、満載時は1段階下げる | 重心が高い。急停止で荷物が揺れる |
ここが直感に反する部分だ。トラックの速度を落とすことで、シフトあたりのパレット数が増えることがある。疾走して急ブレーキをかけ、積み直しを待つトラックは、緊急停止を一度も引き起こさずに安定して走るトラックより、運ぶパレットが少ないことが多い。急停止はスループットの敵であり、安全の代償ではない。上限はシステムにもロックすること——誰でも気軽に元に戻せる上限は、上限ではない。
図面には載らない自律フォークリフト倉庫の死角
LiDARのデータシートは印象的に見えることがある。あるベンダーは40 metres先まで2-centimetreの精度で検知すると謳っている。その数字は本物で、結論は間違いだ——その40 metresは、空のテストコースで、標準反射板に対して、障害物なしで測定されたものだ。あなたの倉庫はテストコースではない。
最も見落とされやすい死角は3つある。1つ目はフォークが上がったときに現れる。荷物そのものが前方センサーの下半分をふさぐため、トラックは遠くは見えても自分の足元が見えない。2つ目は角で、ラックの支柱と2 metresの高さまで積まれたパレットが視界を細切れにする——センサーは曲がり角の先をせいぜい1 metreしか見通せず、人の脚が現れてから停止距離はhalf a metre未満しか残らない。3つ目は床だ。ストレッチフィルム、散らかった段ボール、水たまり——LiDARはその上を素通りし、車輪が滑り、自己位置推定がずれる。
そのリスクは机上のものではない。米国国家安全評議会(U.S. National Safety Council)は2023年にフォークリフト関連の労働者死亡67件を記録し、OSHAはフォークリフトによる重傷が年間およそ34,900件と推定している。これらの数字は無人フォークリフトだけでなくすべてのフォークリフトを対象としている——だが、この種の機械に小さな事故の問題はない。自動化は「人がミスをした」を「システムが見落とした」に置き換える。リスクは消えない。別の場所に移って隠れるだけだ。
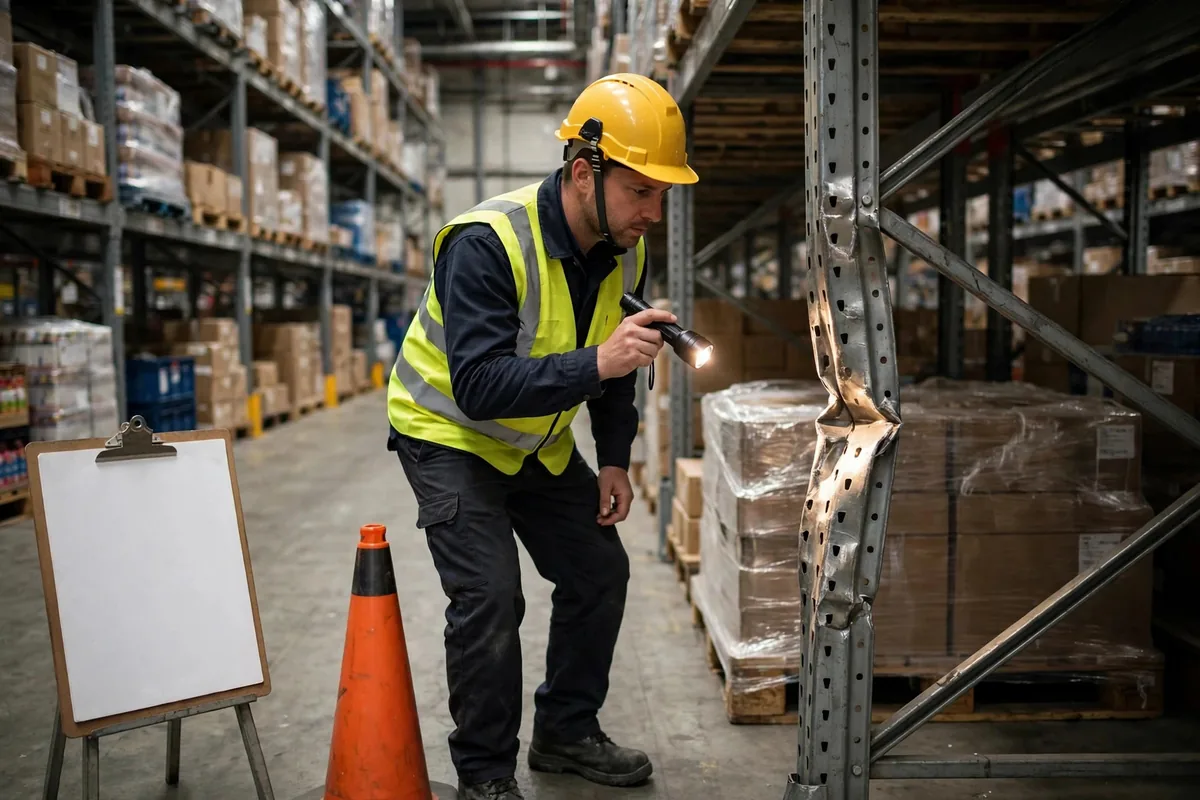
メンテナンスは、その隠れ場所が居心地よくなる場所だ。ほこりをかぶったLiDARレンズは、警告なしに検知距離を静かに短くする——停止距離が毎日少しずつ長くなるだけだ。私はレンズ清掃をシフトごとのチェックリストに入れ、自律走行レーンを週に2回モップがけしている。月に1回、夜勤で空のトラックを全速で走らせ、初日と比べて停止距離を記録する。10%以上伸びていたら、ラインを止めて原因を突き止めること。
私の受け入れテストは意図的に素朴だ。稼働開始の前夜、2人の人間を用意する——1人は空のパレットジャッキを押し、もう1人はカートンを運ぶ——そして各交差点、角、ラック端のあらゆる死角から飛び出してもらう。トラックは接触前に止まり、滑らかに止まり、荷物を動かさずにいなければならない。各地点で20回実施し、停止距離と荷物の状態を記録する。1セットでも失敗すれば、そのゾーンは閉鎖したままだ。ベンダーのテスト報告書は、自社の建物でのこの走行の代わりにはならない。ラックの高さ、積み方の習慣、照明——そのどれもベンダーの報告書には載っていない。
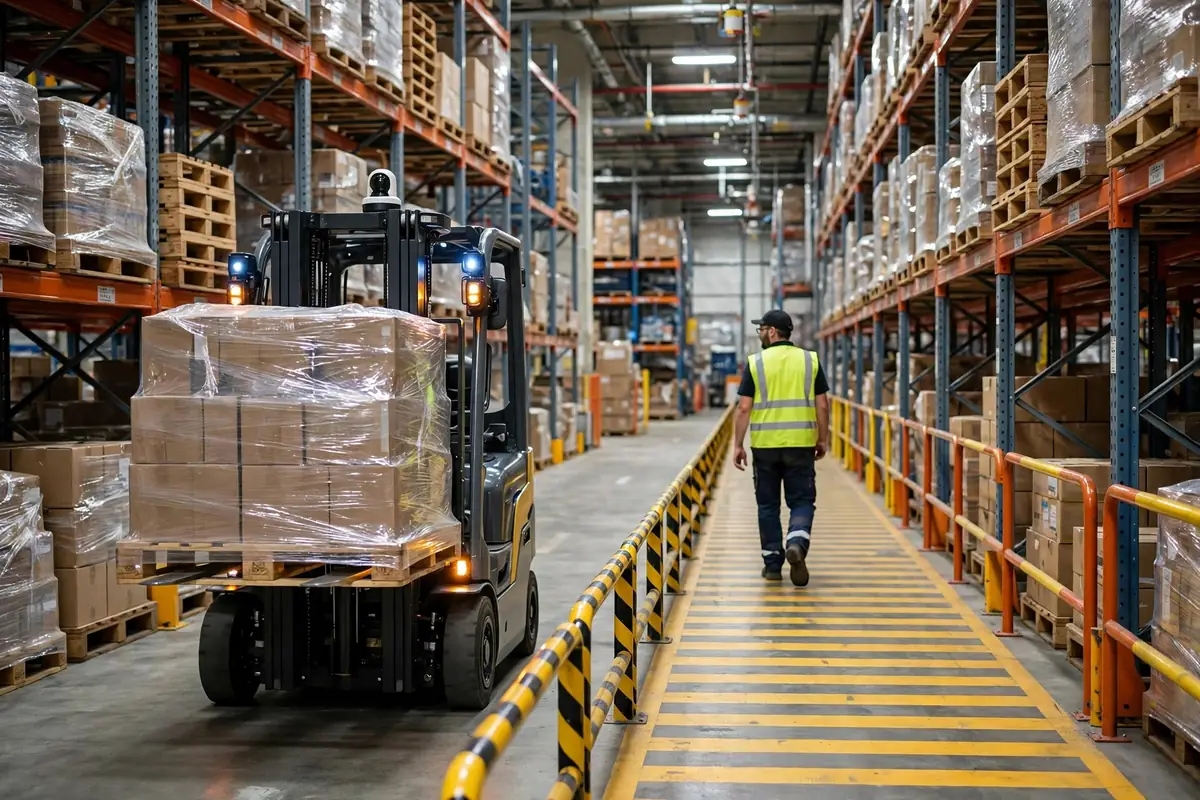
混在交通のルールにも同じ率直さが必要だ。歩行者は標示された歩道の中にとどまり、トラックはそこに入らない。どの交差点でも、無人トラックは誰かを「見た」かどうかに関わらず、原則として譲る。手動トラックと無人トラックが通路を共有する場合、手動トラックはライトを点けてホーンを使い、無人トラックは最低の上限で走る。実際には1つの考え方だ。決して2つの当事者——1人は人間、1人はプログラム——に、相手が次に何をするかを同時に推測させてはならない。
稼働開始の前夜、この表を実行する
稼働開始はテープカットではない。試験だ。下の各行は前夜にチェックされ、1つでも不合格なら延期して翌朝に再テストする。
| チェック | 合格基準 | 署名者 |
|---|---|---|
| 緊急停止 | すべての非常停止ポイントでトラックが停止する。再起動には人によるリセットが必要で、自動再起動は不可 | 設備責任者 |
| 死角走行 | 交差点と角ごとに20回実施、接触ゼロ、荷物が動かない | 安全責任者 |
| ネットワークと電源喪失訓練 | 30 secondsのオフライン:トラックはその場で安全に駐車し、さまよわず、タスクを失わない | 統合エンジニア |
| 混在交通訓練 | 手動トラック、歩行者、ハンドトラックを1時間一緒に運用し、緊急停止アラームゼロ | 倉庫マネージャー |
| 床と標示 | ルートマーカーが判読でき、レーンに損傷、水、がれきがない | シフトスーパーバイザー |
最も忘れられやすいのは2つだ。1つ目はトレーニング——トラックの運転方法ではなく、トラックを刺激しない方法だ。電話をしながらトラックのレーンに立ったり、パレットを自律走行通路に「ちょっとだけ」置いたりしてはいけない。出欠表をつけること。受講していない人はそのゾーンで働かない。2つ目はロールバック計画だ。最初の1週間は手動トラックを1台待機させておき、故障が船積みウィンドウの逸失ではなく交換で済むようにする。人はそれを無駄と呼ぶ。それこそ、1週目に問題を見つけて隠さずに済む理由だ。
お金に見合ったかどうかは、1つの数字に集約される。最初の90 daysにおけるパレット移動1,000回あたりの人と機械の衝突による緊急停止回数だ。2未満なら、ゾーンとルールが機能している。まだ10を超えているなら、地図と速度上限はただの書類だ——そしてトラックが速いほど、請求書は醜くなる。
Da Liu(自動化エンジニア)著 英語版からの翻訳。内容に相違がある場合は英語版を優先します。