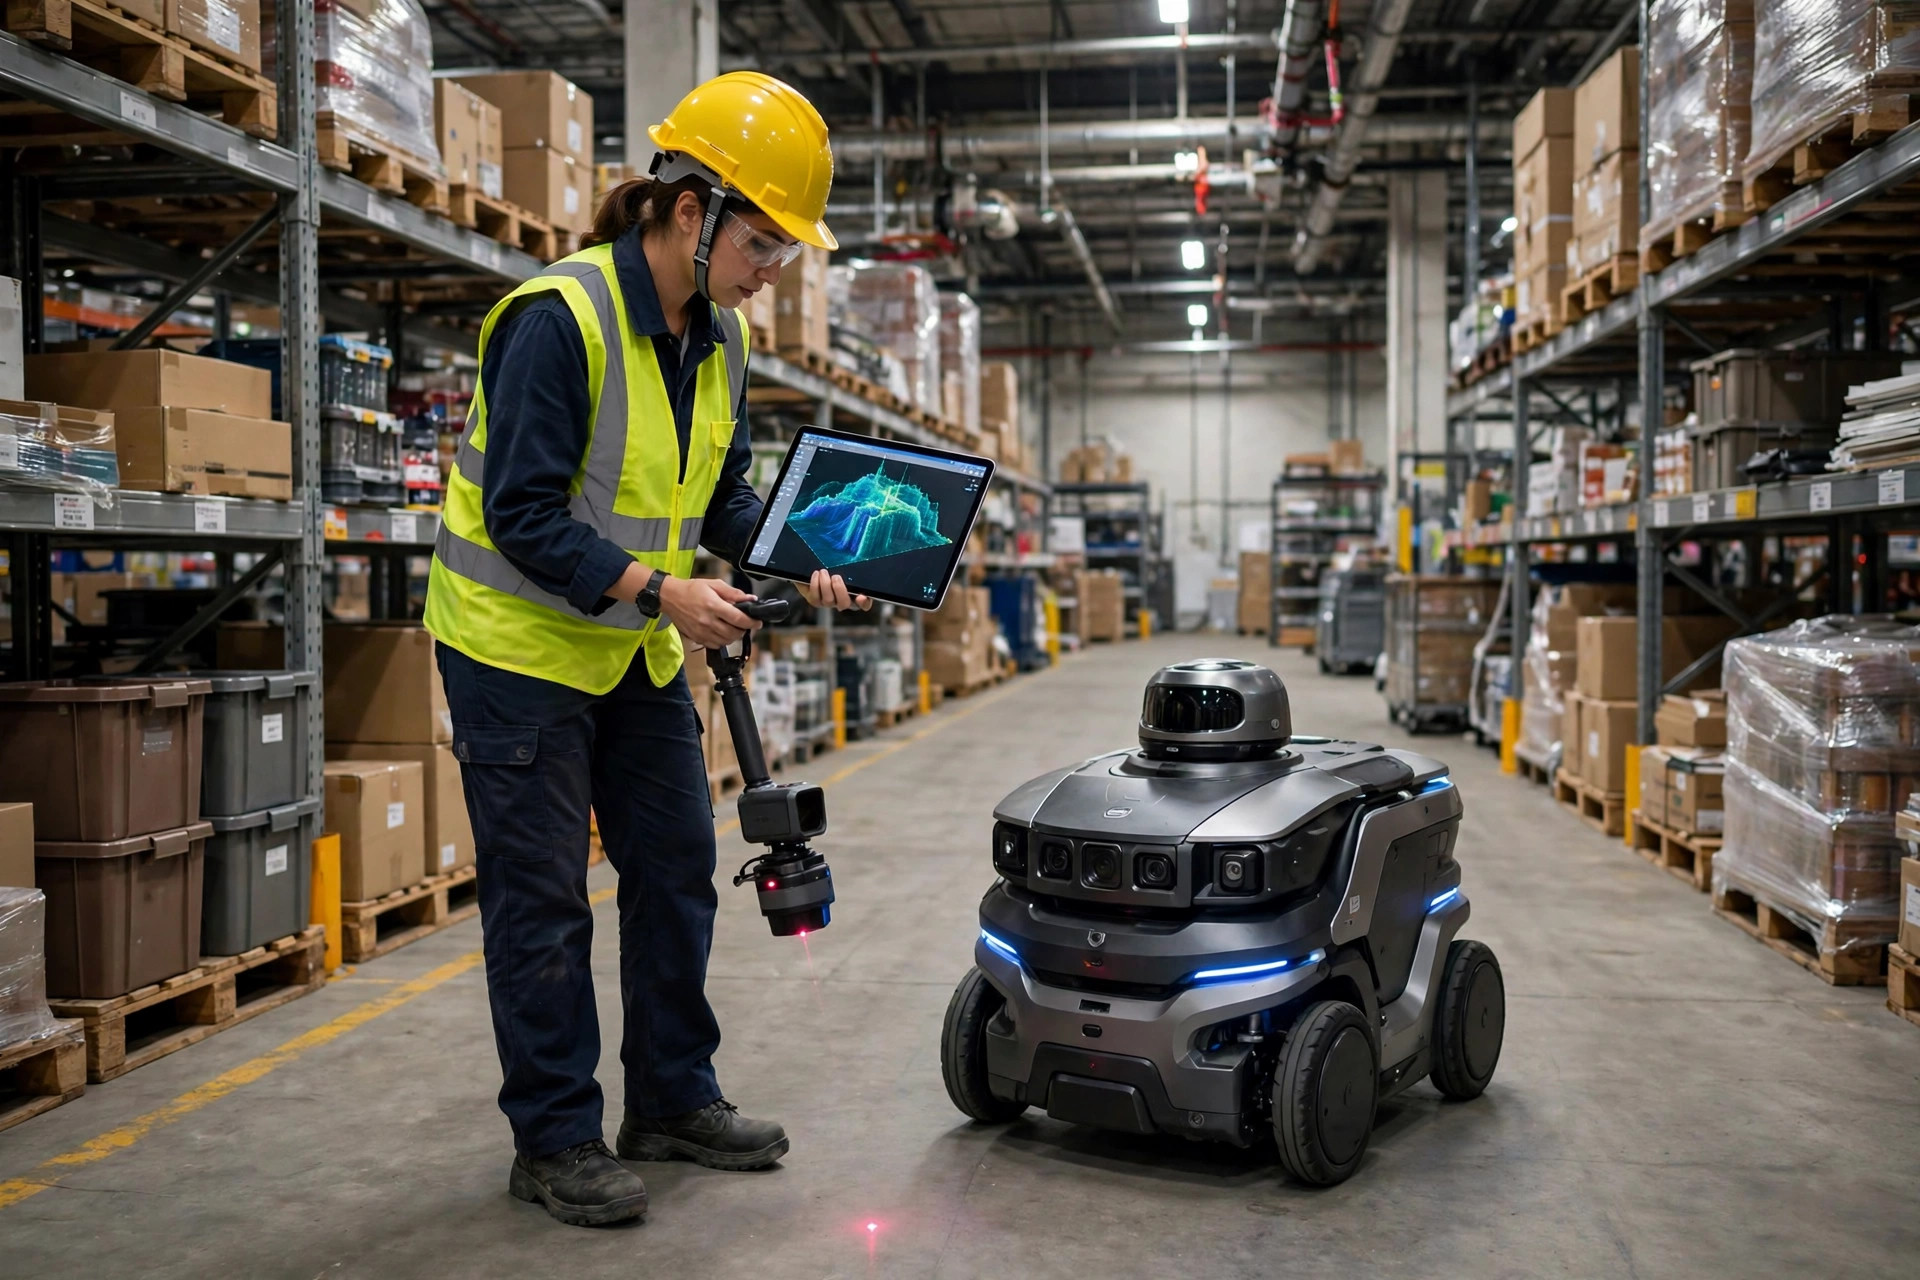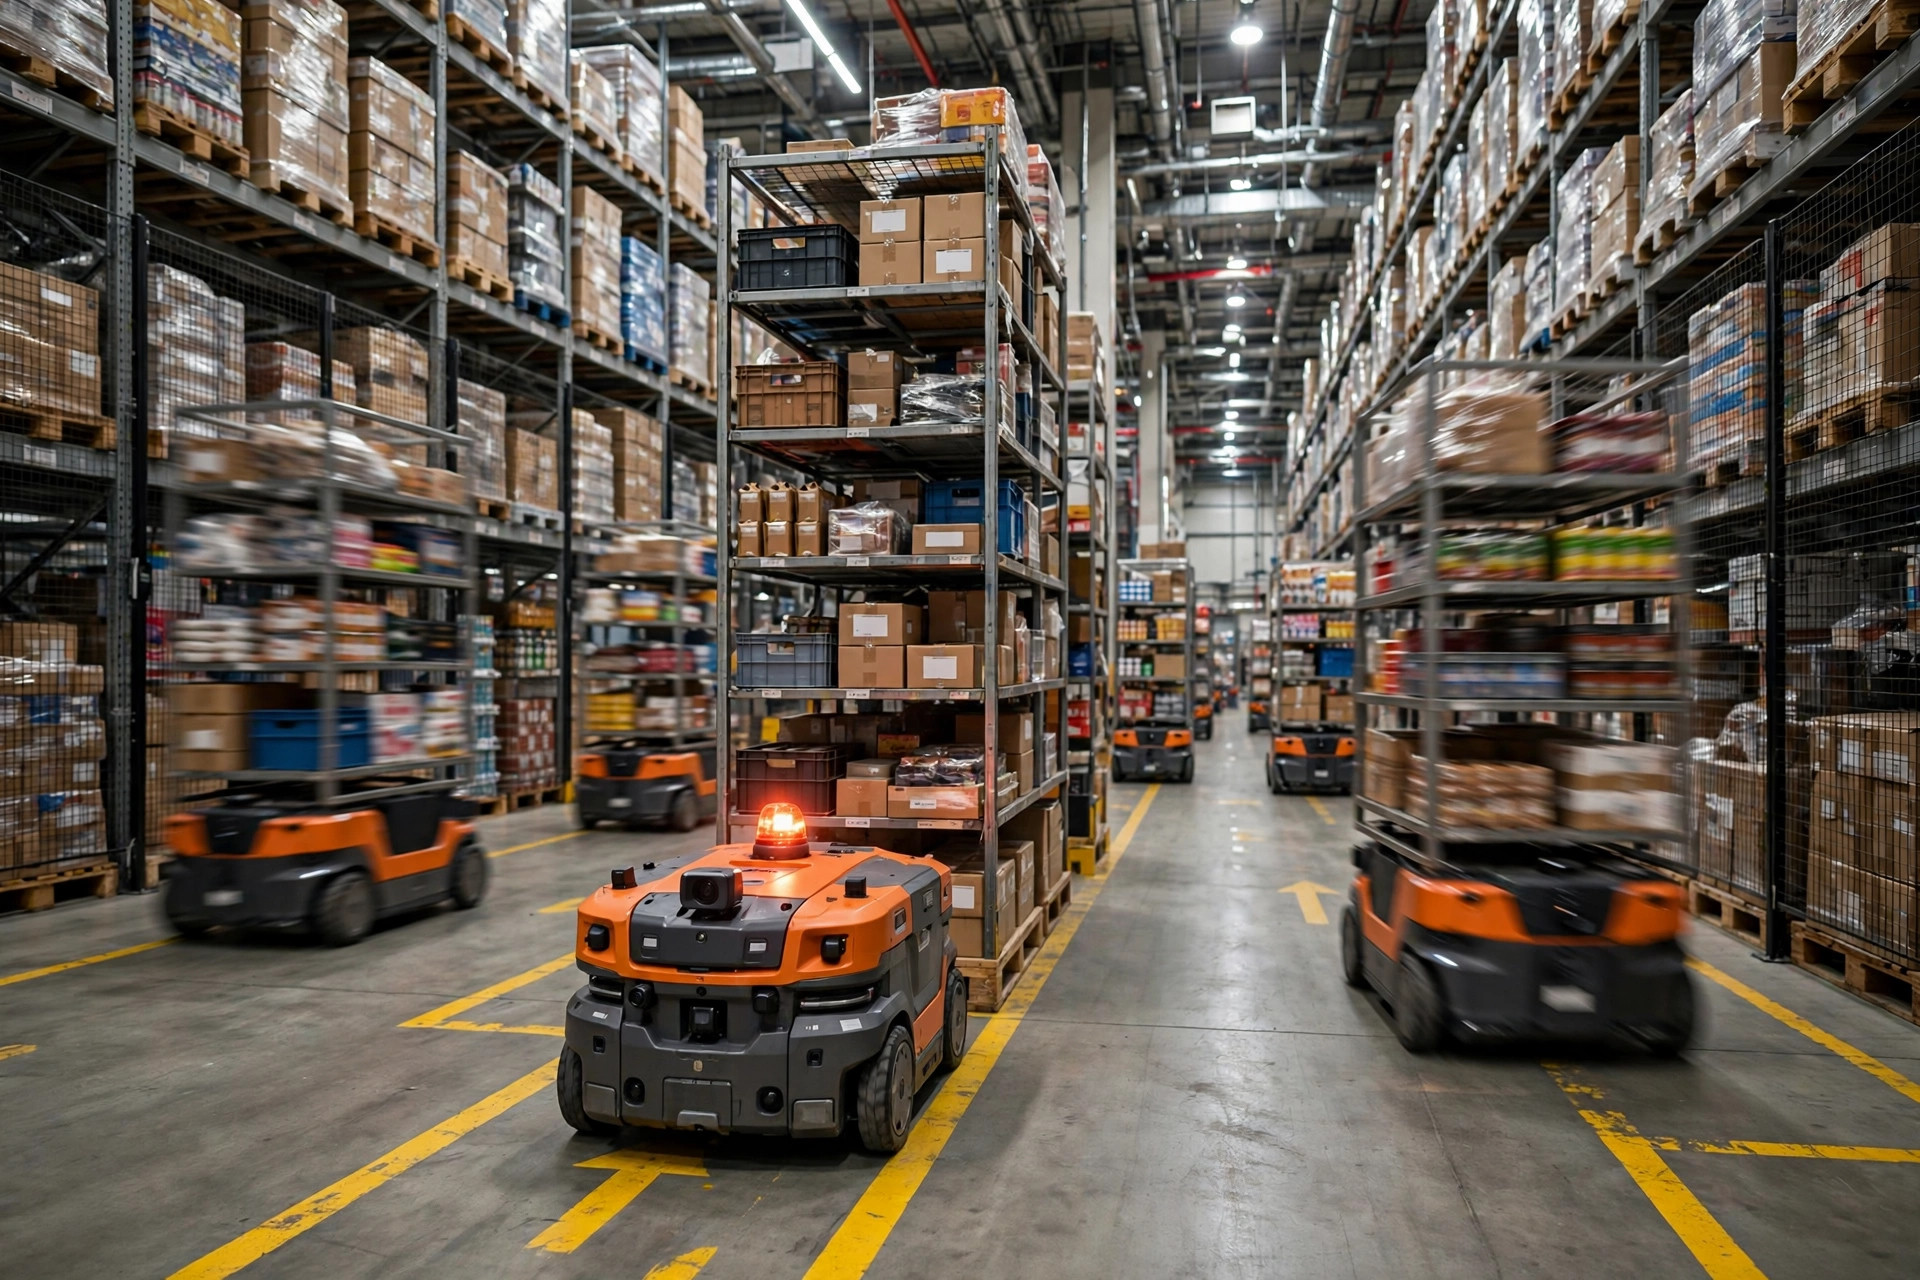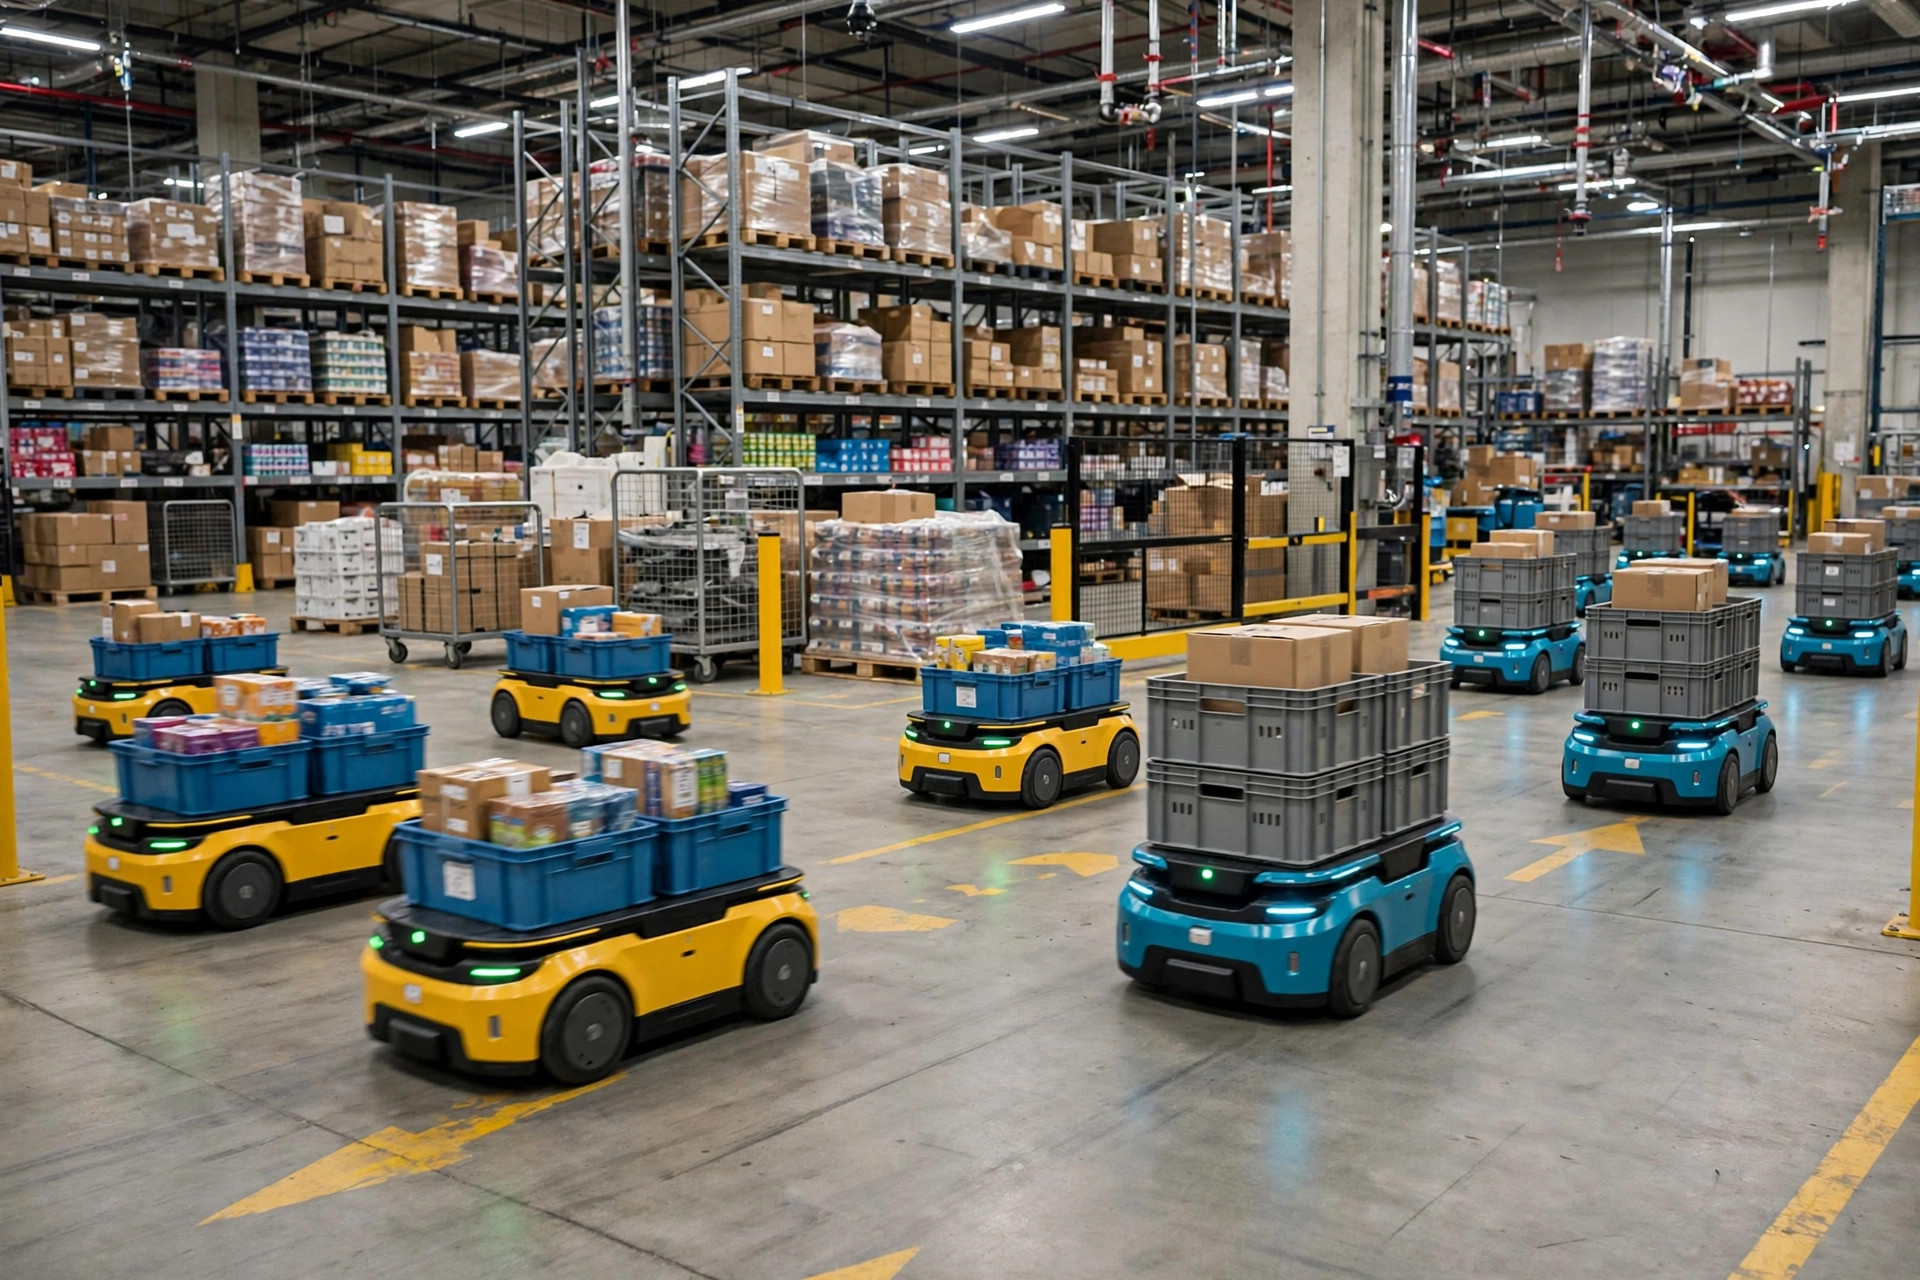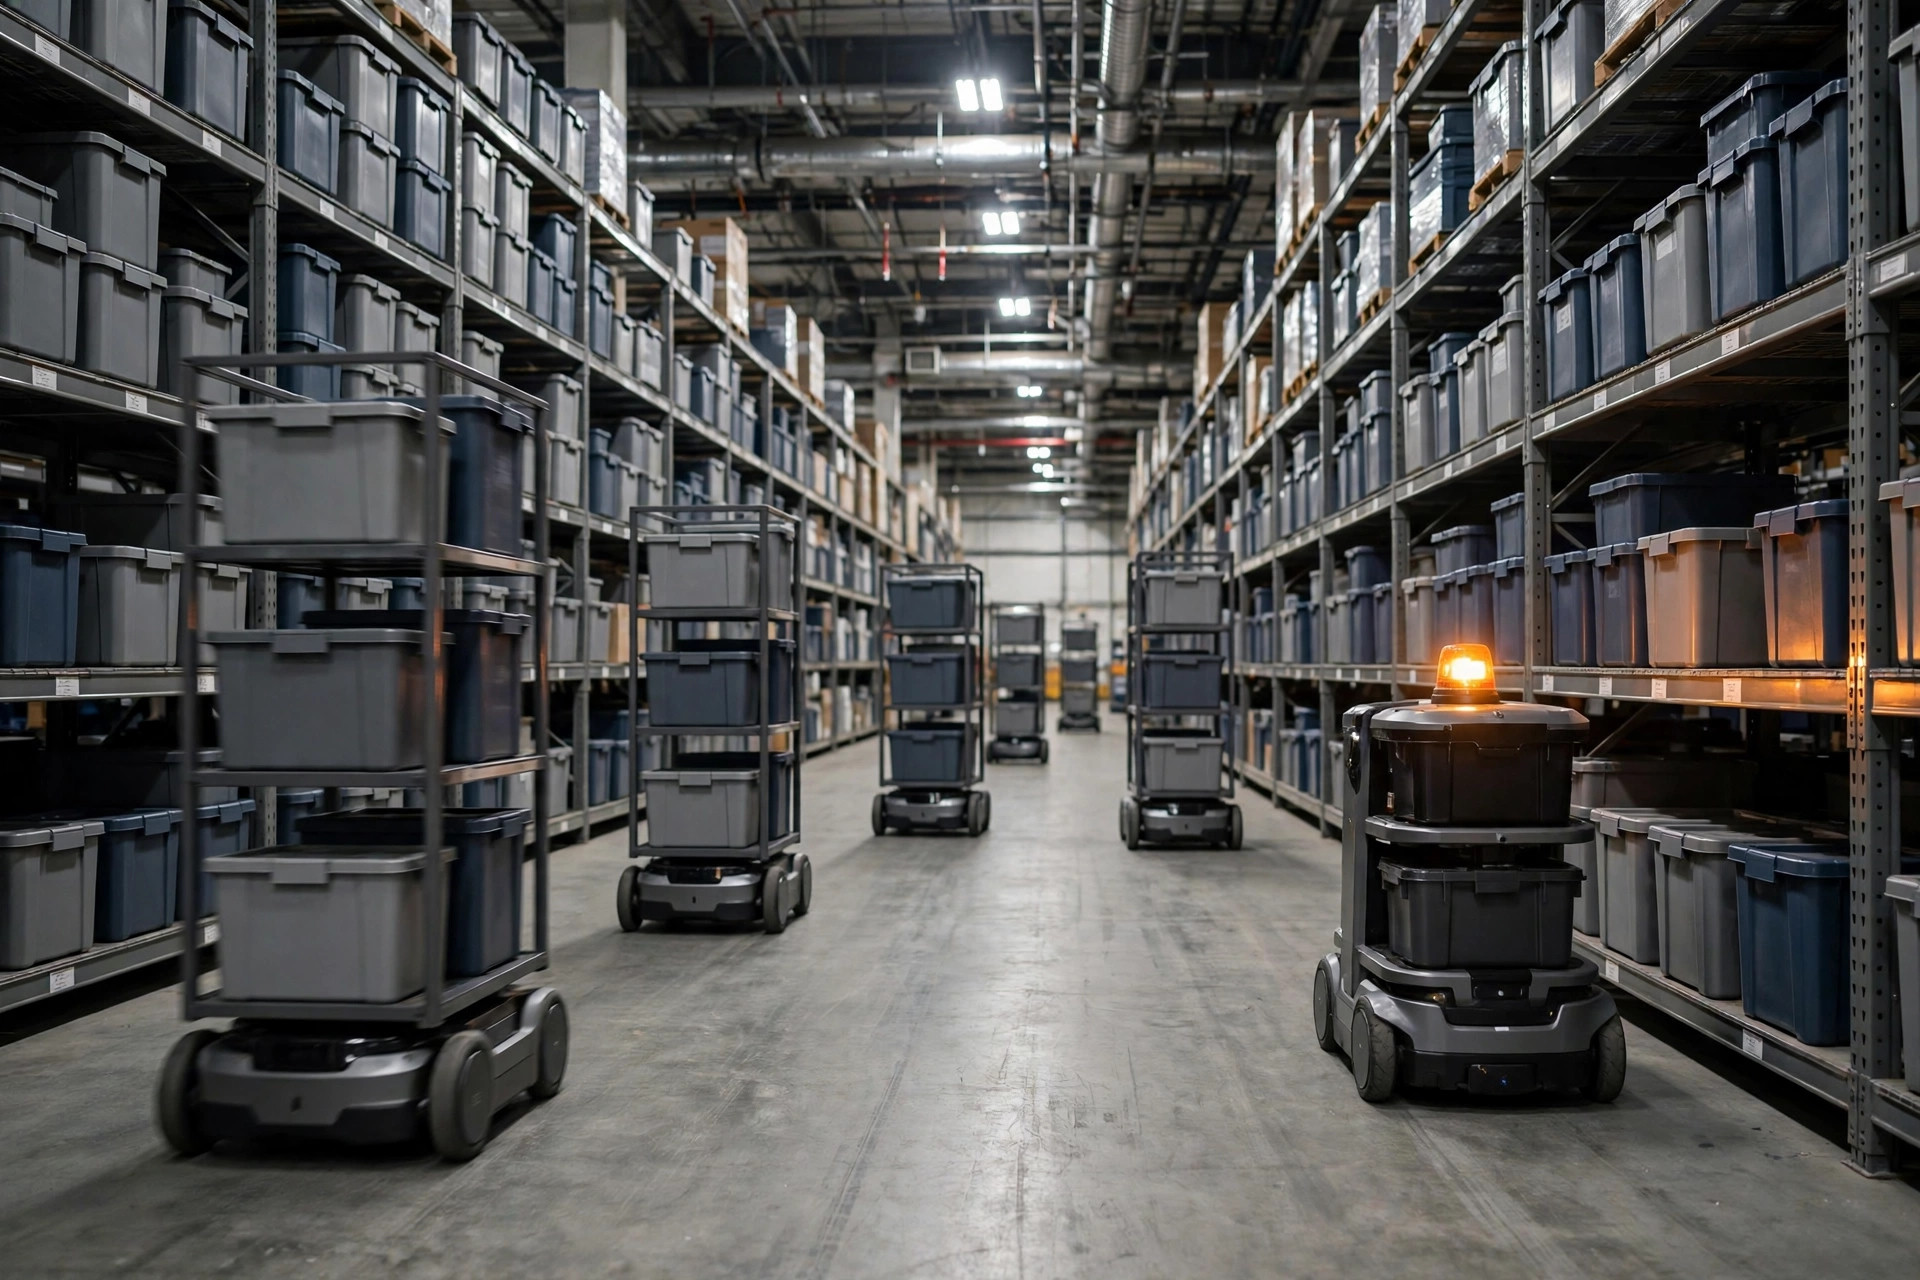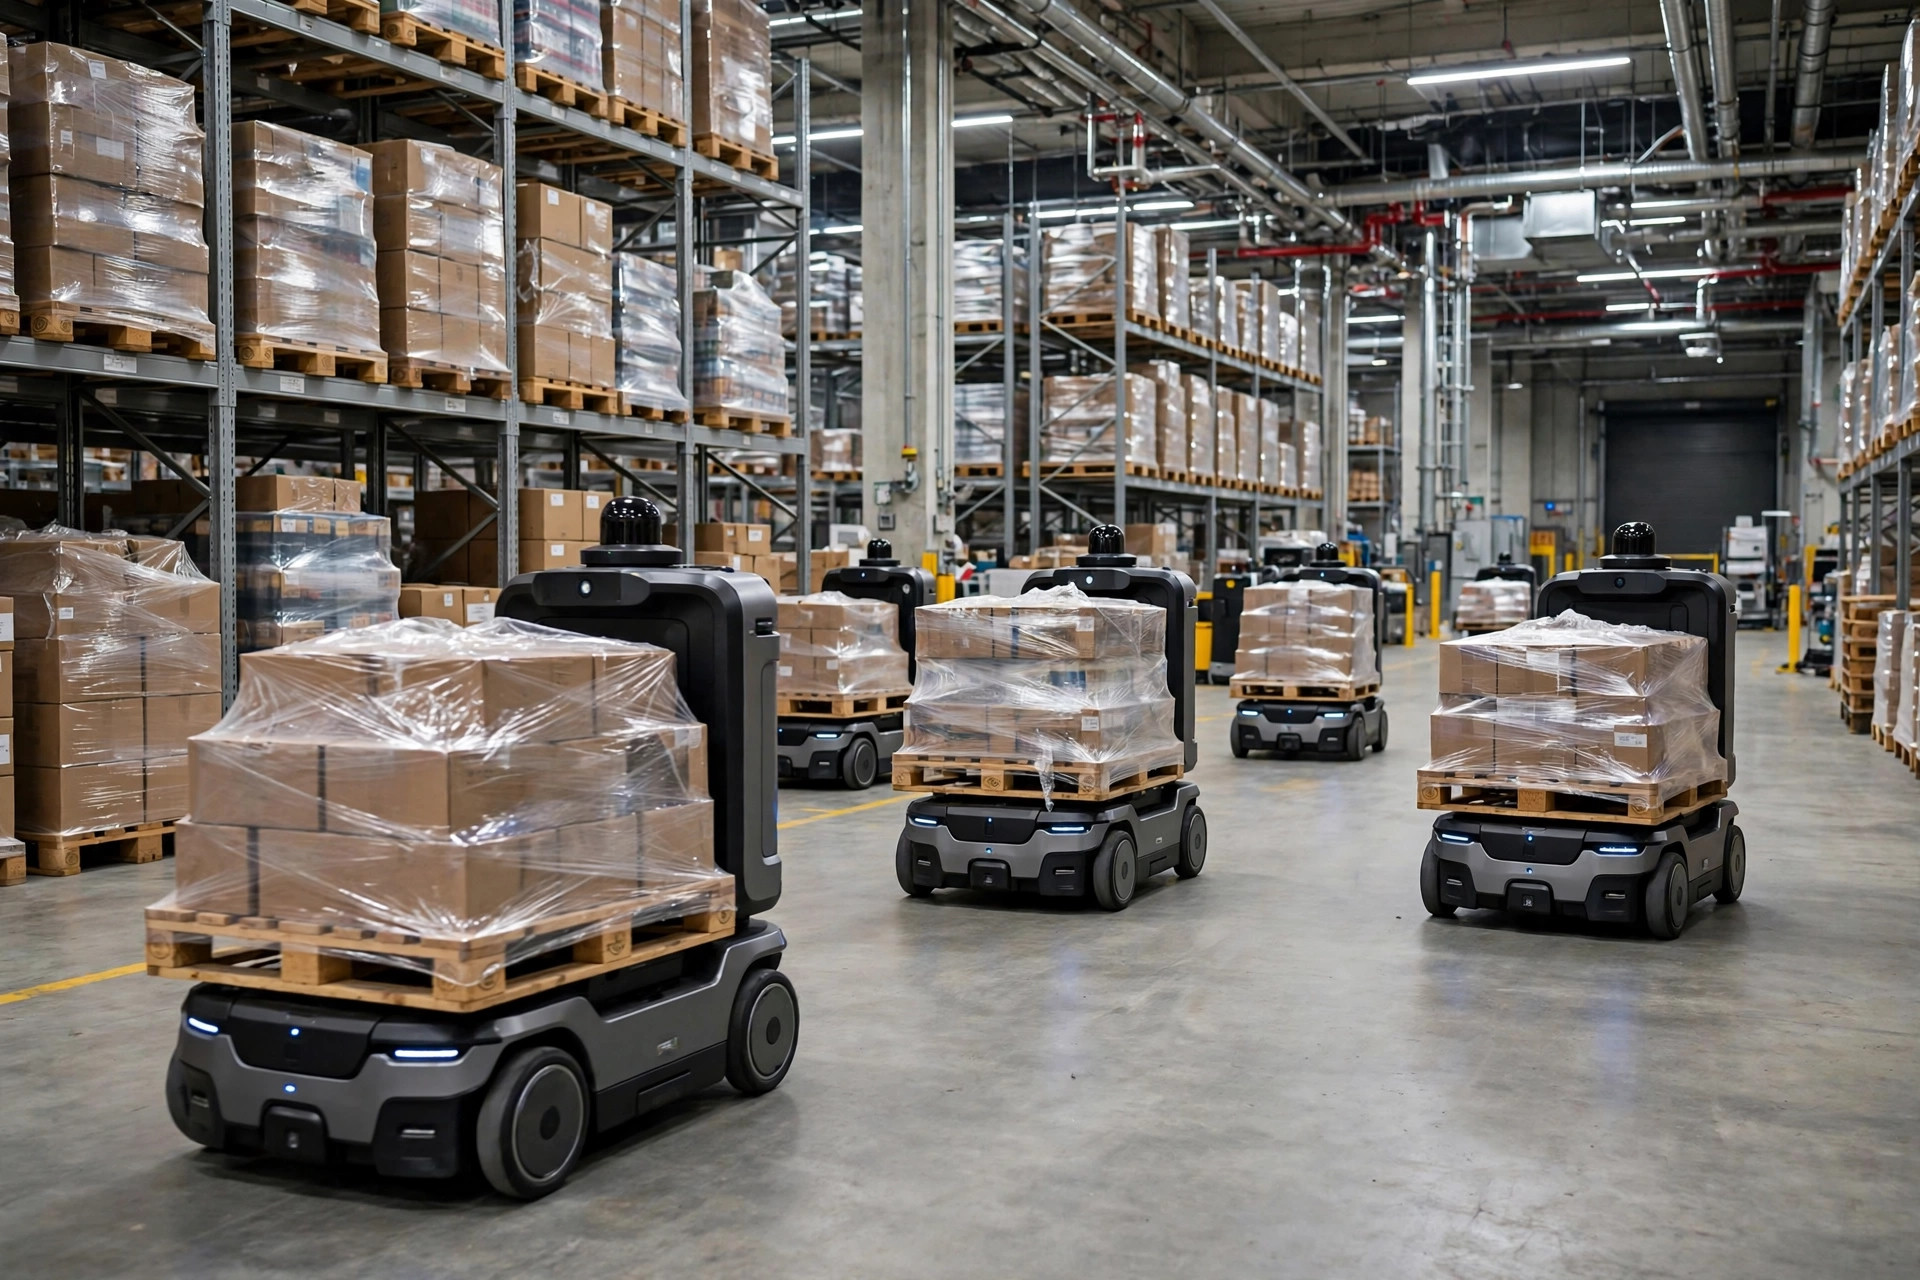
L'automne dernier, j'ai visité un entrepôt 3PL en périphérie de Tianjin : 42 AMR, deux marques, chacune avec son propre logiciel de flotte. Le responsable des opérations a pointé l'intersection principale — « tous les jours à 16 h, embouteillage, à l'heure pile ». Les robots des deux marques se cédant la priorité les uns aux autres, personne n'avançant. Impasse. Le propriétaire avait dépensé une fortune en robots et avait perdu contre un seul problème : trois équipes de conducteurs, trois cerveaux, aucun n'écoutant les autres. Si la configuration RCS vs WCS de votre entrepôt vous embrouille — qui commande les équipements fixes, qui commande la flotte, et quand on a vraiment besoin d'un cerveau robot unifié — cet article démêle tout : trois couches, un tableau, deux échecs que j'ai vus, et une ligne d'achat utilisable dès demain.
RCS vs WCS vs WMS : trois couches, pas une
Les gens mélangent ces sigles. Ne le faites pas. Ce sont trois couches, et la hiérarchie compte.
Le WMS est au sommet et tient la comptabilité : l'inventaire est-il juste, quel ordre part en premier, d'où viennent les tâches. Il ne fait qu'émettre des instructions — « déplacez la palette A de l'emplacement 1 au quai 3 ». Comment l'itinéraire est parcouru, quel robot y va, il s'en moque.
Le WCS — le système de contrôle d'entrepôt — pilote les équipements boulonnés au sol : convoyeurs, trieurs, élévateurs, navettes. Il parle aux PLC en millisecondes et fait le travail de contrôle en temps réel : quand le tapis tourne, dans quelle goulotte le trieur bascule. Voyez-le comme le superviseur de production d'une ligne fixe, qui surveille le takt.
Le RCS — le système de contrôle des robots — pilote ce qui bouge : la flotte d'AMR/AGV. Quatre missions : l'allocation des tâches (quelle tâche va à quel robot), le contrôle du trafic (qui passe en premier à une intersection), la planification des charges (quel robot charge et quand), et la gestion de la carte. L'analogie : le WMS est le directeur général, le WCS est le superviseur de ligne, le RCS est le capitaine de la flotte. Le directeur général ne se soucie que de la livraison du fret ; le capitaine veille à ce que les camions ne se percutent pas.
Voilà la vraie différence entre RCS et WCS dans un entrepôt : l'un commande des équipements fixes, l'autre commande une flotte en mouvement. L'équipement ne bouge pas, donc tout est une question de takt ; les robots bougent, donc tout est une question de priorité.
RCS vs WCS vs logiciel de flotte du fournisseur : un tableau
| WCS | RCS | Logiciel de flotte du fournisseur | |
|---|---|---|---|
| Contrôle | Convoyeurs, trieurs, élévateurs — équipements fixes | Flotte AMR/AGV, peut couvrir plusieurs marques | Seulement les robots de sa propre marque |
| Mission principale | Contrôle PLC en temps réel, synchronisation du takt, verrouillages | Allocation des tâches, contrôle du trafic, planification des charges, planification des trajets | Statut par robot, dispatch de base |
| Reçoit ses ordres de | WMS, tâches au niveau équipement | WMS, tâches de transport | Transferts du WMS ou du RCS |
| Panne typique | Ne connaît que son propre équipement | Inutile s'il n'est pas unifié entre marques | Chaque marque pour elle à chaque intersection |
Le logiciel du fournisseur, c'est comme si chaque escouade amenait son propre sergent — parfait pour sa propre équipe, inutile pour l'escouade d'à côté. Moins de 10 robots, une seule marque, le sergent suffit. Dès que les marques se mélangent, il faut un capitaine au-dessus de tous les capitaines. C'est là que se situe un RCS indépendant.
Pourquoi une flotte multimarque a besoin d'un RCS unifié
D'abord l'idée contre-intuitive : acheter des AMR de trois marques sans RCS unifié, c'est comme embaucher trois équipes de conducteurs qui ne se parlent pas. Chaque équipe n'écoute que son propre capitaine ; quand elles se croisent à une intersection, elles se rejettent la faute, et c'est votre allée qui se retrouve bloquée.
C'était la cause racine dans l'entrepôt de Tianjin en 2024. Deux marques, une vingtaine de robots chacune, chacune avec son propre logiciel de dispatch, sa propre carte, ses propres règles de circulation. Les robots de la marque A croyaient avoir la priorité ; ceux de la marque B croyaient la même chose. Chaque après-midi, au pic d'expédition : 20 à 30 minutes d'impasse. En haute saison, ils ont ajouté 8 robots et ça a empiré — plus de robots, plus d'embouteillages. Le point contre-intuitif : tant que le problème du RCS n'est pas réglé, ajouter des robots n'ajoute pas de débit. Ça ajoute de la congestion.
La solution, c'est le VDA 5050. En clair, c'est un standard d'interface ouverte porté par l'association de l'industrie automobile allemande qui permet à des robots de marques différentes de recevoir des ordres d'un seul RCS : un format de tâche, une logique de contrôle du trafic. Voyez ça comme donner le même code de la route à des conducteurs de pays différents — peu importe où la voiture a été construite, le rouge signifie stop. Le site de Tianjin a ensuite ajouté un RCS unifié compatible VDA 5050, les deux marques sont entrées dans le même contrôle de trafic, et les impasses aux intersections ont quasiment disparu. Les voyages par robot et par poste ont augmenté d'environ vingt pour cent, et ces 8 nouveaux robots de haute saison ont enfin gagné leur coût. (Les spécifications des robots varient selon le fournisseur — vérifiez-les contre les paramètres publiés par le fabricant.)
Moment détecteur de balivernes : si vous avez 8 robots d'une seule marque et que le logiciel du fournisseur tourne bien, et que quelqu'un essaie de vous vendre une « plateforme RCS unifiée » — montrez-lui la porte. C'est un canon braqué sur un moustique.
La ligne d'achat : quand un RCS indépendant en vaut la peine
Un cadre de décision directement utilisable :
- Moins de 10 robots, une seule marque : le logiciel du fournisseur suffit. Un RCS indépendant, c'est de l'argent jeté par les fenêtres.
- 10 à 30 robots, ou deux marques mélangées : regardez la complexité des intersections. Croisements dans les allées principales, goulots d'étranglement de charge, parcours multi-étages — le RCS commence à se rentabiliser. Des itinéraires simples qui ne se croisent jamais ? Vous pouvez attendre.
- 30+ robots, ou trois marques mélangées : un RCS indépendant est quasi obligatoire. Le sauter, c'est s'inscrire aux embouteillages quotidiens.
- Équipements fixes + transferts vers la flotte (convoyeurs alimentant des AMR) : quel que soit le nombre de robots, la frontière d'interface WCS/RCS doit être écrite dans les dossiers d'appel d'offres — qui prend la tâche, qui déclare l'achèvement, mot à mot. C'est la zone de catastrophe que je décris ensuite.
Une chose de plus que les gens oublient : la planification des charges. La gestion des charges du RCS, ce n'est pas « va charger quand tu es vide » — ça calcule quel robot charge quand, pendant combien de temps, et combien restent en ligne pour tenir la capacité de pointe. Le logiciel du fournisseur ne sait généralement pas faire ce calcul.
Deux cerveaux, un entrepôt : des échecs que j'ai vus
2023, un entrepôt e-commerce dans le Guangdong : convoyeurs et trieur sur WCS, plus de 30 AMR sur RCS, WMS au sommet. La première semaine après le go-live, la zone d'expédition était le chaos : le WMS a poussé une tâche de transport à la fois au WCS et au RCS, et les deux l'ont revendiquée — le convoyeur a livré la marchandise, un AMR est aussi venu la chercher, la marchandise a été « livrée » deux fois et les documents ne concordaient plus. Cause racine : la frontière d'interface n'avait jamais été définie. Le WMS supposait que le WCS ne gérait que les équipements ; le WCS supposait qu'il devait aussi prendre les tâches de transport. Deux heures d'arrêt la veille de la haute saison. Le visage du directeur des opérations en disait long.
La leçon tient en une phrase : une tâche, un cerveau pour la revendiquer. Quand le WMS dispatche, la règle de routage doit être explicite — les segments d'équipements fixes vont au WCS, les segments de transport mobile vont au RCS, et le point de transfert (disons, la fin d'un convoyeur) doit définir exactement où le travail du WCS se termine et où celui du RCS commence.
Deux autres échecs à combustion lente. Un : personne ne maintient la carte. Les rayonnages ont bougé, des palettes ont été stockées temporairement, mais la carte du RCS avait trois mois — les robots ont foncé avec la vieille carte droit dans les nouveaux rayonnages. La carte du RCS doit bouger avec chaque changement d'implantation : on change l'implantation, on change d'abord la carte. Règle de fer. Deux : le roaming Wi-Fi. Un robot qui passe d'un point d'accès à un autre décroche quelques secondes, le RCS le déclare « perdu », et tous les robots de cet itinéraire s'arrêtent pour l'attendre. Testez la couverture radio de l'entrepôt et le transfert de roaming face à l'exploitation continue des robots — ne la notez pas avec des standards Wi-Fi de bureau.
Ça vaut le prix ? Regardez ce seul chiffre
Un RCS vaut-il son prix — n'écoutez pas les histoires des fournisseurs. Regardez un chiffre : les voyages de transport effectifs par robot et par poste.
Avant d'installer un RCS unifié, sortez une semaine de journaux de dispatch et calculez la part de temps que les robots passent à attendre — à attendre des gens, à attendre la priorité, à attendre des chargeurs. Si ce chiffre dépasse 20 %, la majeure partie du temps de votre flotte est dévorée par l'attente mutuelle, et c'est exactement ce qu'un RCS peut récupérer. Mesurez à nouveau après le go-live : si les voyages augmentent de 15 % ou plus, l'argent était bien dépensé. Aucun changement signifie que le problème n'était jamais le dispatch — peut-être que le réservoir de tâches lui-même était mince.
Une question à emporter : dans votre entrepôt, combien de la journée vos AMR passent-ils simplement... à attendre ? Le chiffre est généralement juste là, sur l'écran de dispatch. Personne ne le regarde.
Par Da Liu, ingénieur en automatisation
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.