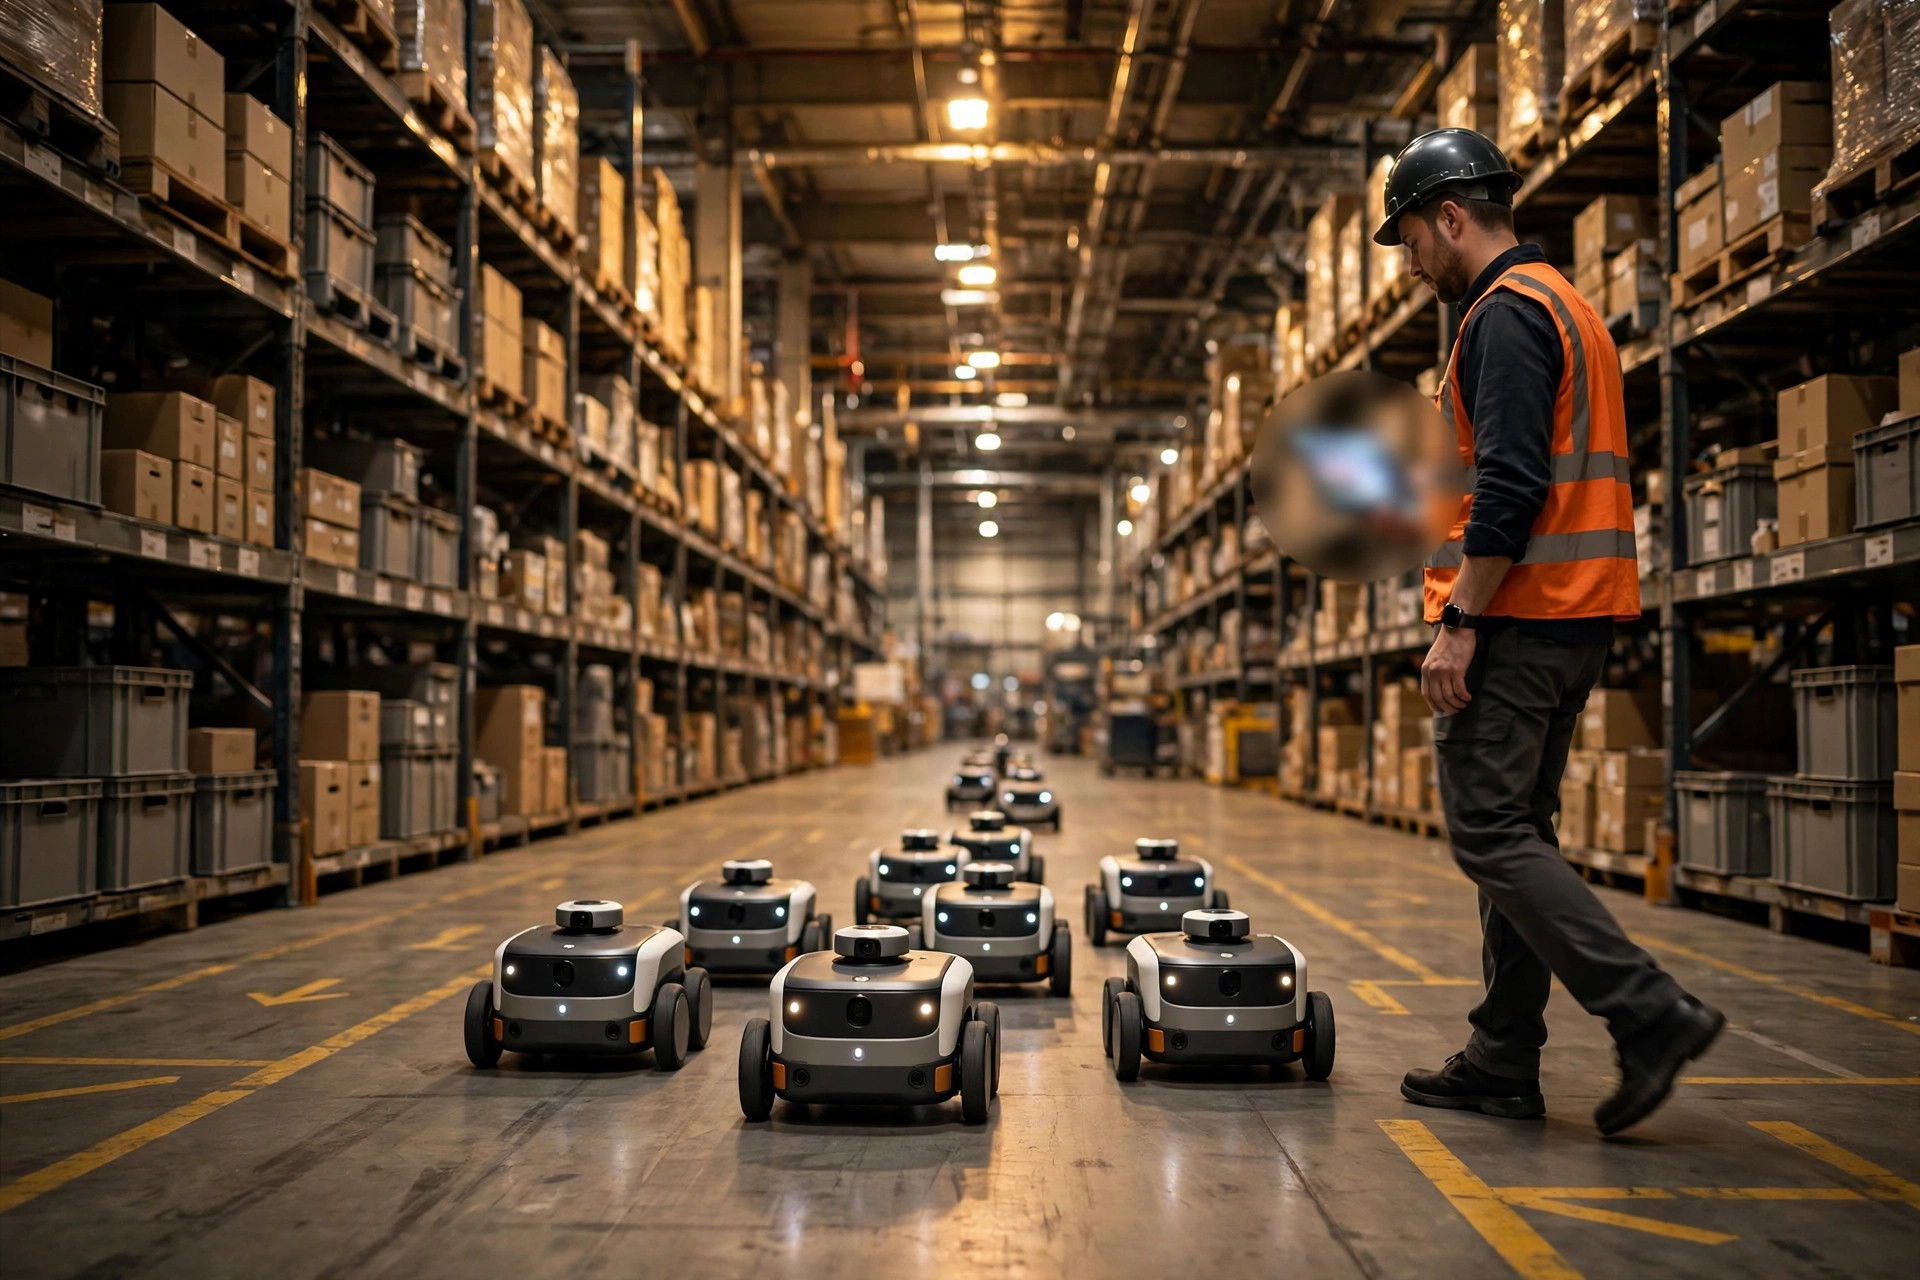
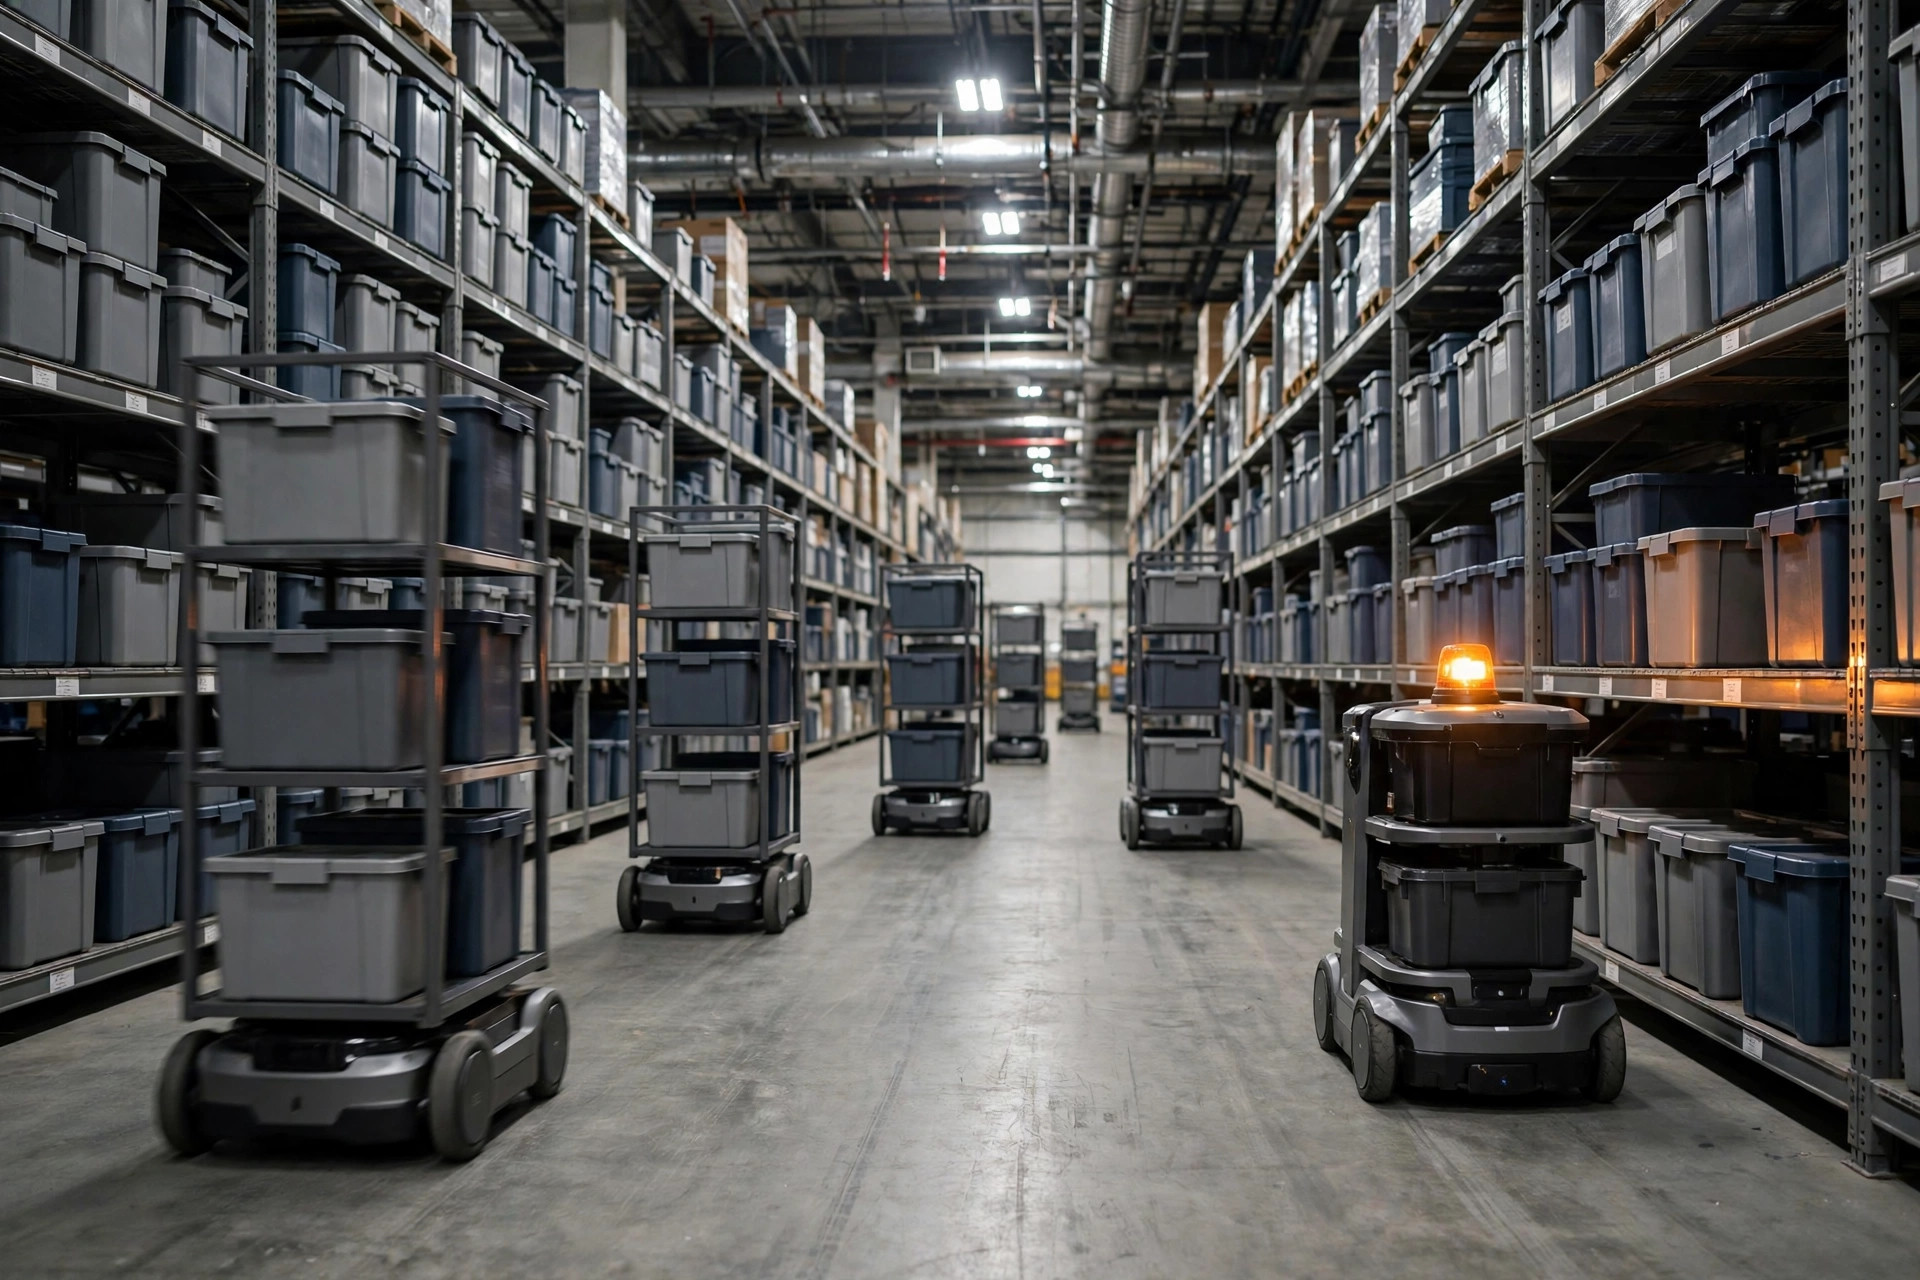
Visitez assez d'entrepôts et vous commencez à remarquer un schéma. Ces deux dernières années, je l'ai vu dans au moins cinq bâtiments : deux, parfois trois marques d'AMR opérant sous le même toit. L'histoire est toujours la même — des achats par phases. La marque A a remporté le pilote, a bien performé, puis la marque B est arrivée trente ou quarante pour cent moins chère au moment d'étendre. Le directeur financier a fait les comptes, les robots de la marque B ont roulé à l'intérieur, et le responsable informatique a commencé à perdre le sommeil. Des flottes séparées, des cartes séparées, une gestion tenue ensemble par des radios et des discussions de groupe.
Voici mon jugement d'emblée : les flottes mixtes ne sont pas le problème. L'absence de gestion unifiée, si. Mais RCS n'est pas non plus une baguette magique — si vous exploitez moins de vingt unités et qu'une marque domine, vous tirerez plus de valeur en maîtrisant le gestionnaire de flotte natif qu'en vous précipitant vers un RCS tiers.
D'abord, placez RCS correctement dans la pile. Le WMS est propriétaire des commandes et des stocks. Le WES/WCS découpe le travail en tâches et les affecte. RCS est propriétaire d'exactement une chose : empêcher la flotte de robots de se percuter, de se bloquer ou de se doubler dans le monde physique. Planification des itinéraires, arbitrage du trafic, plannings de charge, passation des exceptions — c'est RCS. La logique métier, comme quelle vague est préparée en premier, n'est pas son travail. Voyez RCS comme l'agent de la circulation du monde robot, pas comme le cerveau du business. Attendez-vous à ce qu'il fasse le travail du WES et vous serez déçu.
Les cartes sont toutes construites. Alors pourquoi les robots ne roulent pas ?
C'est la question que pose tout entrepôt à flotte mixte. Chaque marque a cartographié le bâtiment. Chaque marque fonctionne bien seule. Mélangez-les et tout déraille.
La cause profonde est que les cartes et les règles de circulation n'interopèrent pas. Le format SLAM, l'origine des coordonnées et les définitions de zones interdites de chaque fournisseur sont propriétaires — une zone restreinte sur la carte de la marque A ne signifie rien pour la marque B. Pire, les règles de circulation diffèrent : allées à sens unique, priorité aux intersections, comment se croiser dans une allée étroite — chaque fournisseur a sa propre logique. En 2024, j'ai vu deux marques se bloquer à l'intersection de l'allée principale une douzaine de fois par jour, nez à nez, aucune ne cédant, jusqu'à ce qu'un humain avec une radio dirige le trafic à la main. Une automatisation qui crée un nouveau poste intitulé « chef de la circulation » est une automatisation qui s'y prend mal.
Donc la première leçon des flottes mixtes : une carte construite n'est pas une route praticable. La gestion unifiée commence par unifier la priorité de passage, pas les fichiers de carte. Qui arbitre les intersections, qui définit les zones interdites, comment les fermetures temporaires sont synchronisées — réglez ces trois points, sinon plus de robots signifie juste plus de chaos.
À qui est la tâche, et qui s'occupe de la charge ?
Les problèmes de carte sont au moins visibles. Les problèmes de tâches et de charge sont plus discrets — et pires quand ils explosent.
Les conflits d'affectation des tâches arrivent en premier. Deux systèmes de gestion croient tous deux qu'ils doivent affecter le travail, donc la même tâche de transport est émise deux fois et deux robots de marques différentes traversent le bâtiment à vide pour attraper la même palette. Le WES ne voit que « tâche terminée » — pas quel robot, pas quel itinéraire — donc trouver la cause racine d'une exception relève du pur hasard. Avec le temps, l'atelier cesse entièrement de faire confiance au système. Les gens s'appellent au lieu de consulter l'écran, et le système de gestion devient de la décoration.
Puis la charge. Le protocole de chargeur et le seuil de retour à batterie faible de chaque marque sont différents. Le robot de la marque A fonctionne bien à trente pour cent ; celui de la marque B est déjà en panne. L'unité de la marque A monopolise le plot de charge partagé avec une charge lente pendant que celui de la marque B meurt dans une allée. La charge n'est pas un problème avec une marque et devient une source de pannes avec trois. Ajoutez l'état périmé par-dessus : la marque A signale « inactif », la marque B signale « en cours », et le RCS a toujours un demi-pas de retard sur la réalité, prenant des décisions de gestion sur des données obsolètes. Plus il gère, pire c'est.
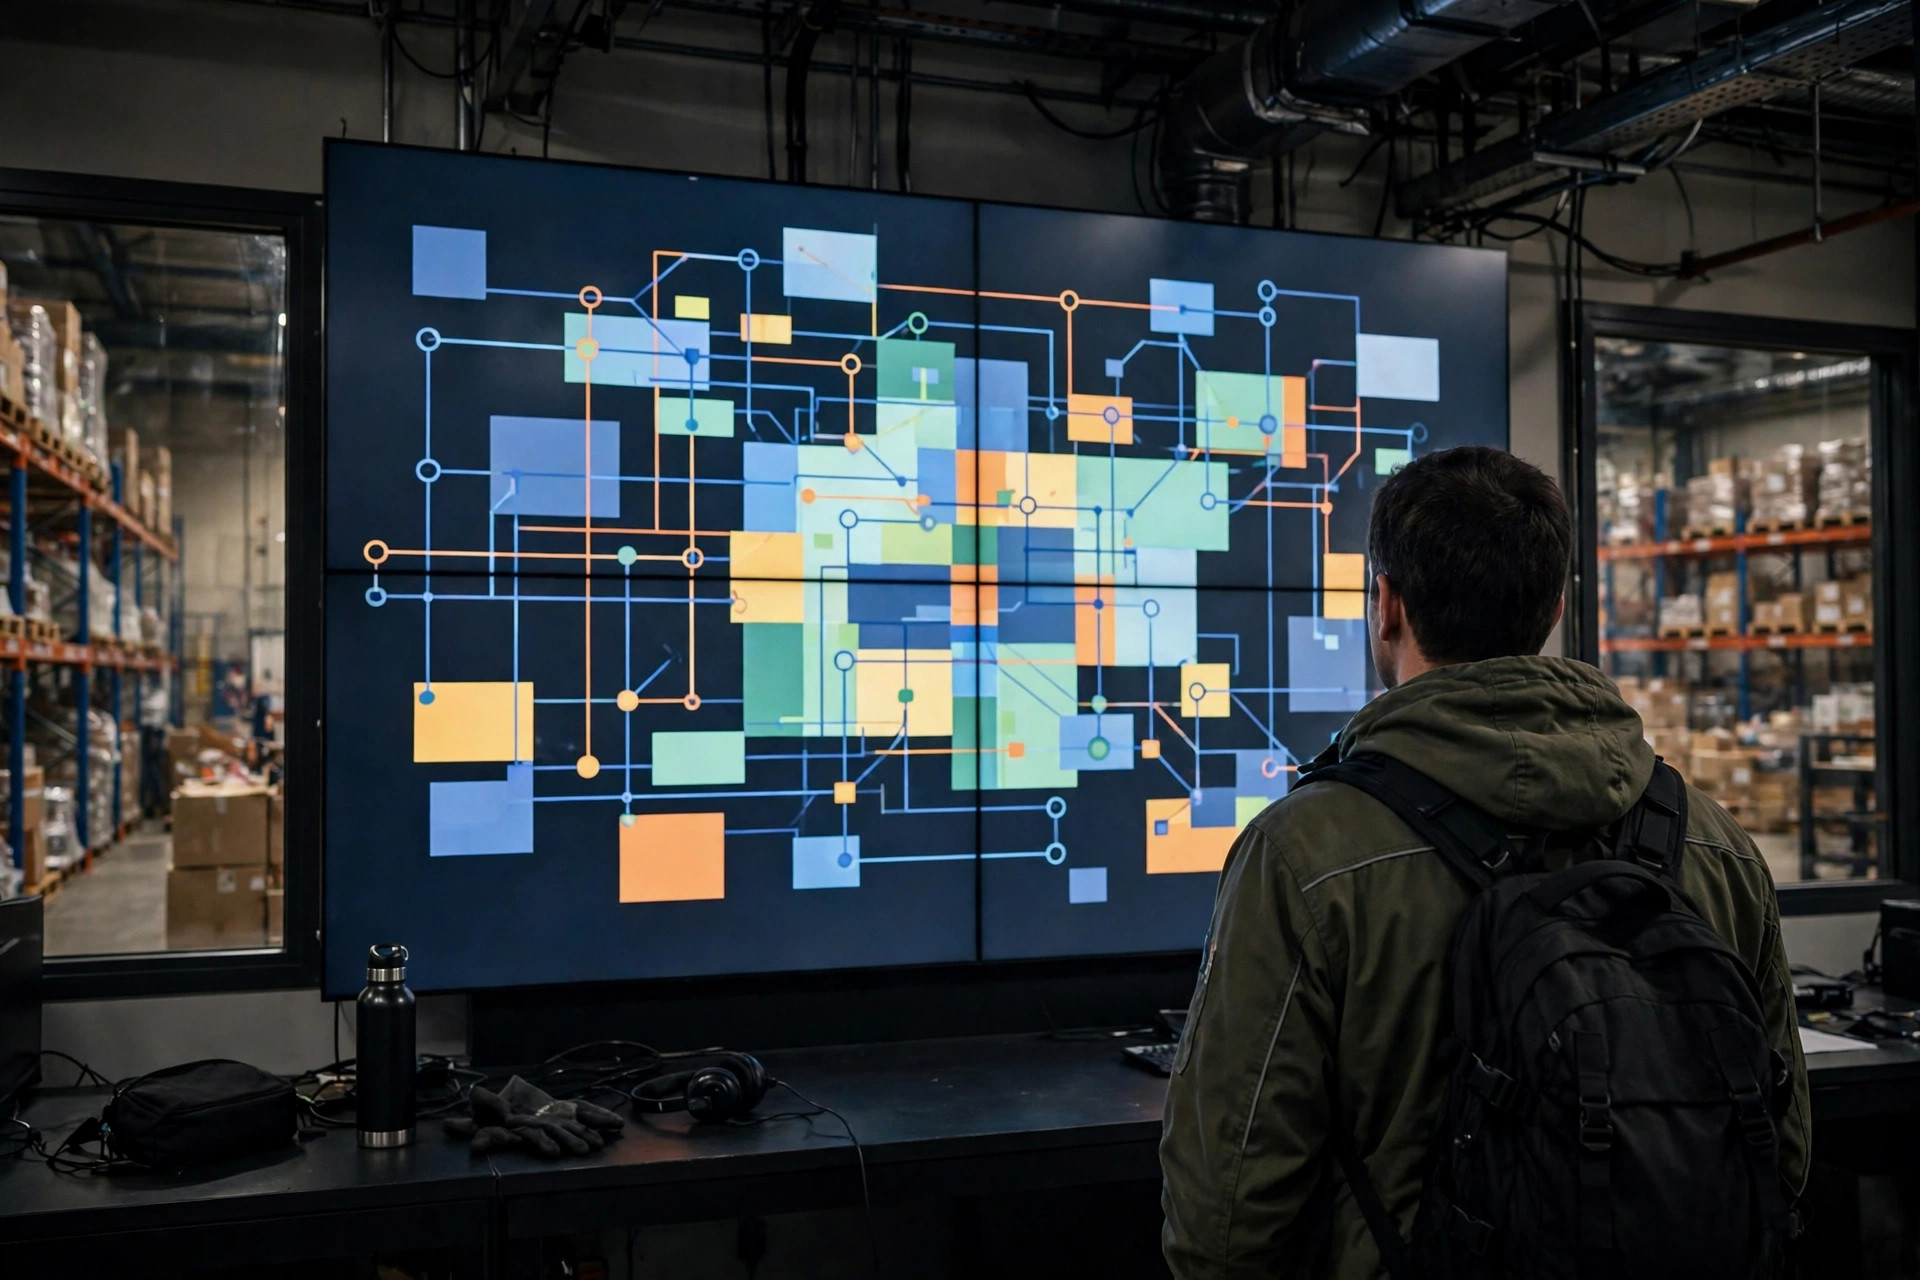
Trois routes vers la gestion unifiée — choisissez selon ce que vous pouvez assumer
Il existe trois approches réelles. Pas de solution miracle. Choisissez celle que votre exploitation peut réellement porter.
Route un : les API ouvertes des fournisseurs plus un RCS tiers neutre comme couche unifiée. Idéal pour les grands sites avec un mélange de marques compliqué. L'avantage est la neutralité — personne ne joue à domicile. Le prix est un long périple d'intégration, à mâcher document d'API après document d'API, et il vous faudra un chef de projet capable de frapper du poing sur la table avec trois fournisseurs à la fois.
Route deux : le RCS de la marque dominante comme cœur, avec les marques secondaires intégrées via des protocoles. Idéal quand une marque détient soixante-dix pour cent ou plus de la flotte. Moins cher, plus rapide à mettre en production — mais les marques secondaires perdent en capacité. N'attendez pas de fonctions avancées de gestion de leur part ; si les tâches de base tournent proprement, c'est déjà une victoire. Choisir cette route, c'est admettre que la marque dominante commande, alors écrivez le niveau d'intégration des marques secondaires dans le contrat.
Route trois : le WES gère directement les tâches, et le RCS ne s'occupe que de la résolution des conflits de circulation. Idéal quand la logique des tâches est complexe et que les robots sont de simples exécutants. Le WES devient le cerveau, le RCS se dégrade en pur agent de la circulation, et le gestionnaire de flotte de chaque fournisseur gère la charge et la maintenance. Cette route exige le maximum de votre WES — n'y touchez pas si votre WES est faible.
Avant de signer quoi que ce soit, passez cette checklist, et ne signez pas si une ligne reste vide : le fournisseur prend-il en charge VDA 5050 — l'interface de communication pour robots mobiles publiée conjointement par la VDA et la VDMA allemandes, actuellement le langage commun le plus réaliste pour les flottes multimarques ? Une marque qui ne la prend pas en charge part avec un point de retard. Les cartes peuvent-elles être réconciliées, et qui est propriétaire des zones interdites ? Qui arbitre les intersections ? Les chargeurs peuvent-ils être partagés, et qui fixe la politique de batterie faible ? Qui prend le relais quand le réseau ou l'alimentation tombe ? Mettre cela dans le contrat compte dix fois plus que de marchander le prix unitaire.
Mon verdict, la ligne clairement tracée : trois marques ou plus, ou plus de trente unités dans un bâtiment, ou un plan ferme d'ajouter des marques dans les deux ans — c'est là qu'un RCS indépendant mérite d'être discuté. En dessous de cette ligne, restez sur le gestionnaire de flotte de la marque dominante plus l'orchestration des tâches du WES, et dépensez l'argent là où ça compte. RCS est un jeu d'échelle, pas un jeu de mode.
Avant d'acheter cette deuxième marque, faites deux choses : obtenez la documentation d'API ouverte de la marque numéro un, et demandez à la marque numéro deux si elle prend en charge VDA 5050. Si vous ne pouvez pas obtenir ces deux documents, tout ce qui suit n'est que des ennuis empruntés.
Alors — combien de systèmes de gestion de flotte tournent en ce moment dans votre bâtiment ?
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.