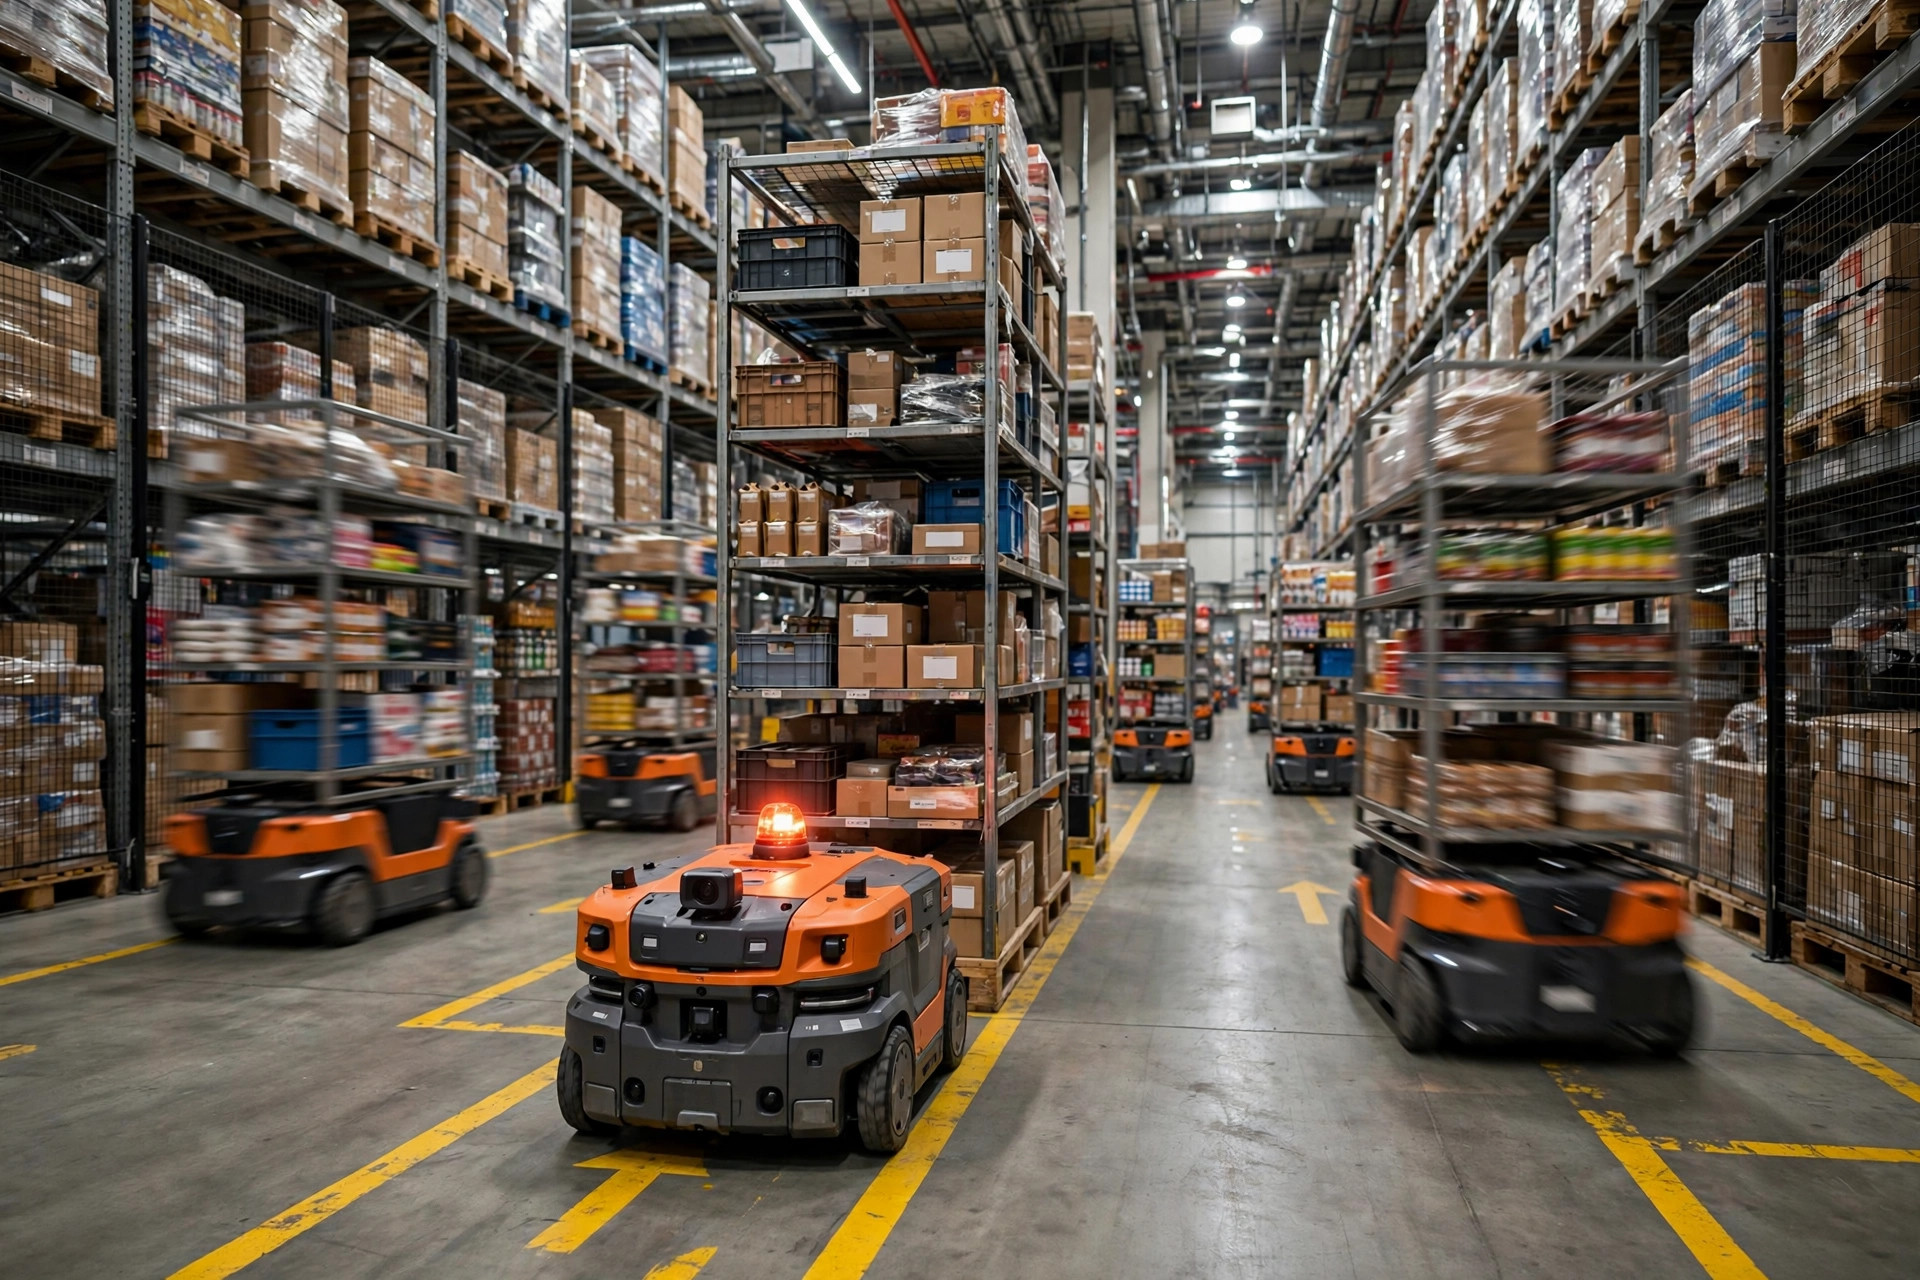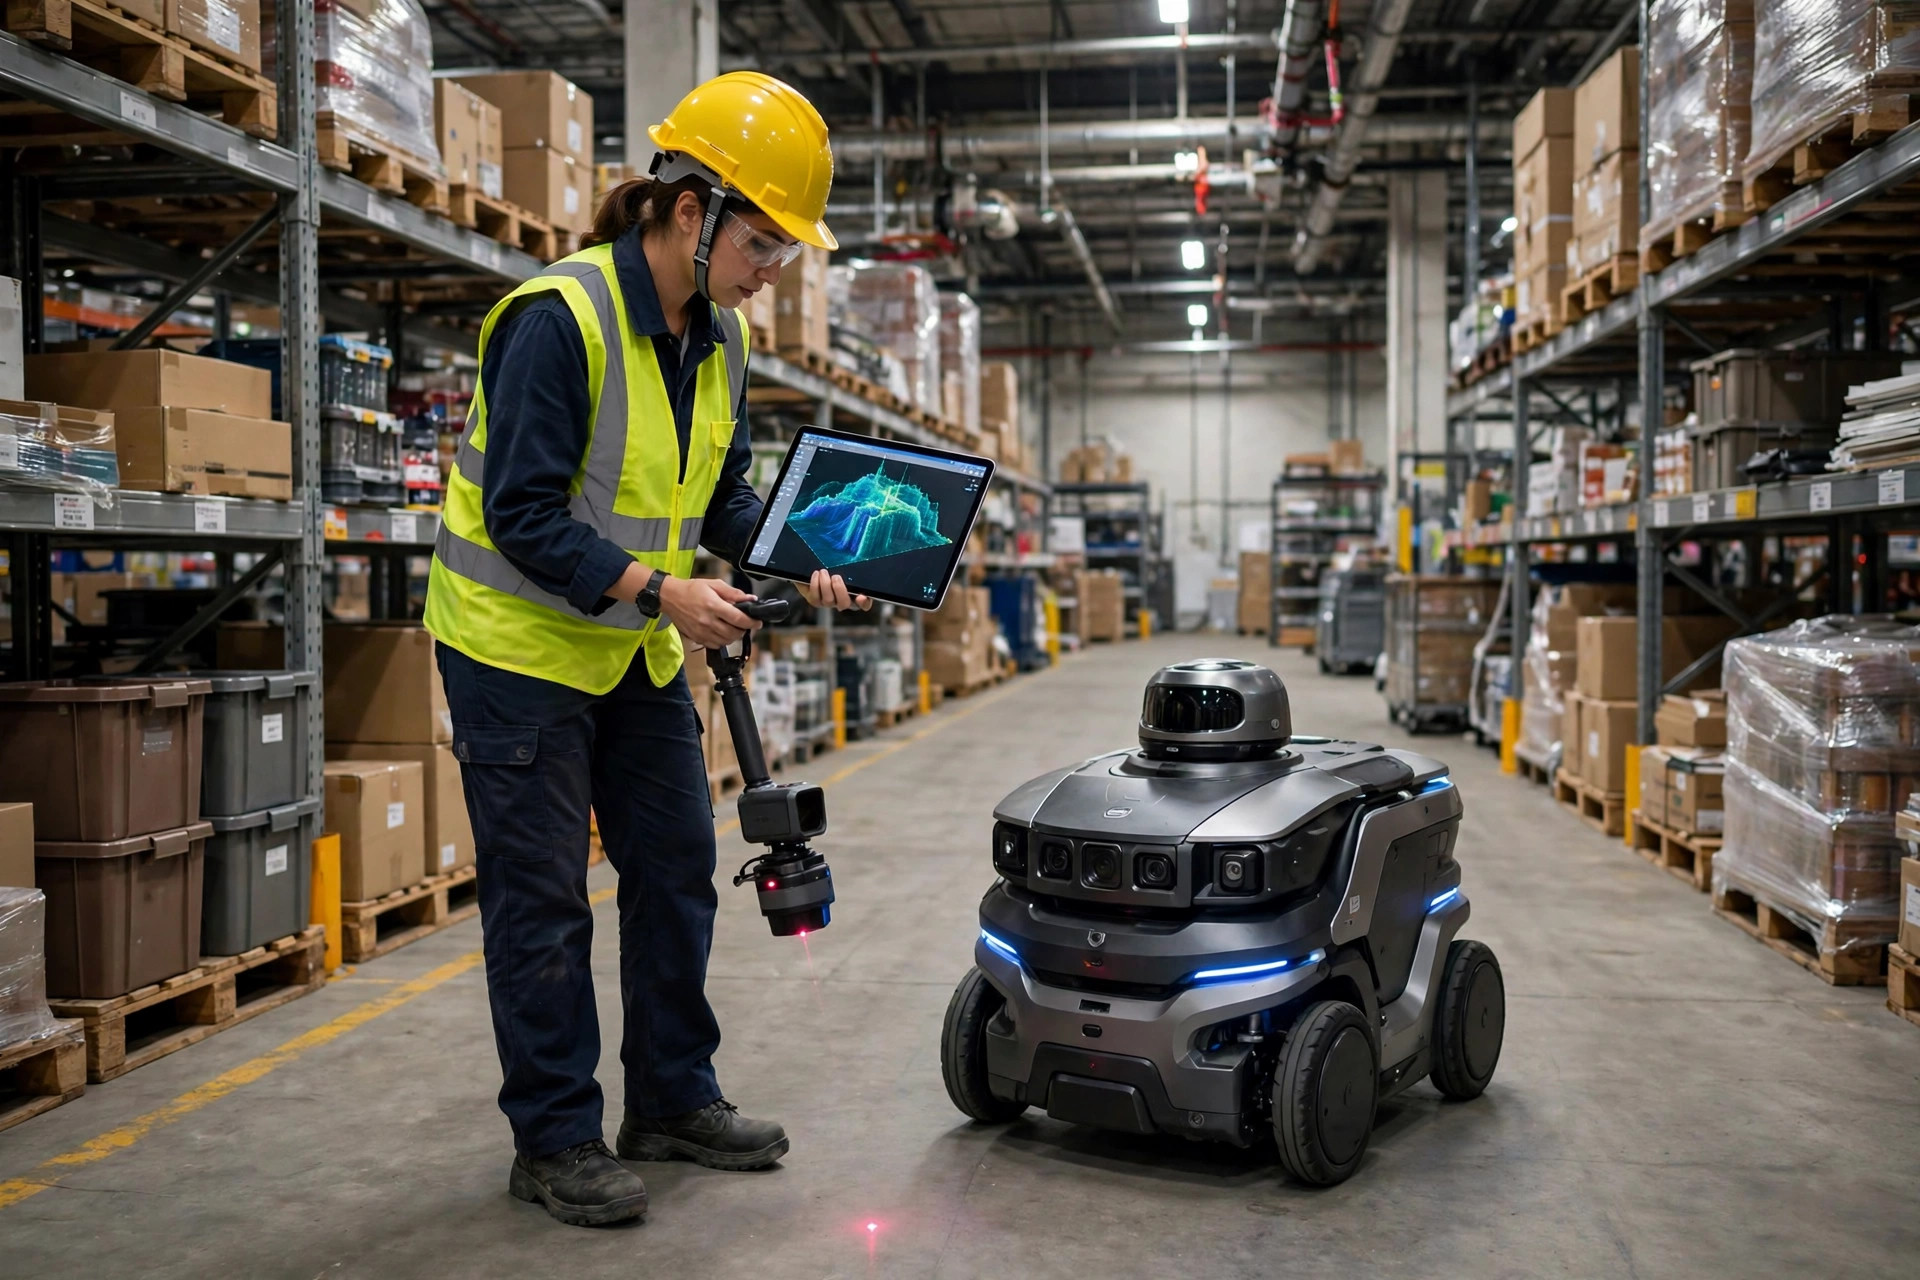
Pour être clair d'emblée : l'étape la plus sous-estimée d'un déploiement RCS n'est ni le choix du robot ni l'intégration au WMS. C'est la cartographie de l'entrepôt — chaque allée, chaque zone interdite, chaque règle de circulation, configurées avant qu'un seul robot ne bouge. Si la carte est fausse, le premier jour vire au spectacle : des robots qui percutent les racks, des intersections figées, des robots qui tournent sur place en annonçant « je suis bloqué ».
J'ai vu cet échec exact trois fois. Le pire : 12 AMR, 4 en alarme en même temps, toute la zone de picking à l'arrêt pendant trois heures, avec le patron du client juste derrière moi. La cause racine tenait en quatre mots : la carte était fausse.
Pourquoi la carte décide de tout
Un RCS (système de contrôle des robots) fait trois choses : recevoir les tâches du WMS, planifier les trajets, gérer la circulation. Ces trois fonctions reposent sur une seule hypothèse : l'entrepôt que le système « voit » correspond au vrai.
La carte est la vision du monde du RCS — si elle est fausse, tout ce qui en découle est faux. Trait vicieux : un problème de carte ne se manifeste jamais en test. On teste avec deux robots, à vide, à basse vitesse ; tout marche. Puis le go-live arrive avec les charges pleines, la flotte complète, les volumes de pointe, et chaque petit écart est amplifié en incident de production.
Cas un : le jour de la cartographie contre tous les autres jours
Mai 2024 : un entrepôt 3PL dans l'est de la Chine, 12 000 mètres carrés, 20 AMR en picking goods-to-person. La cartographie était planifiée un dimanche, avec les palettes du week-end encore au sol. L'ingénieur a pris un raccourci et a cartographié en les contournant.
Le lundi, les chariots ont tout dégagé. La carte contenait désormais une douzaine de murs fantômes ; les AMR ont contourné du vide toute la journée, temps moyen par tâche 40 % au-dessus du plan (mesuré sur le projet). Pire, un mur fantôme se trouvait sur une allée principale, et deux robots s'y bloquaient chaque jour jusqu'à ce que quelqu'un vienne les « secourir ».
Reprise : dégager, recartographier, reconfigurer chaque zone interdite — trois jours de planning envolés plus une semaine de débit perdue. Une leçon : le sol le jour de la cartographie doit ressembler à un jour normal, pas à un « dimanche spécial ».
Cas deux : la zone de charge sur la voie pompiers
Fin 2023. Un entrepôt e-commerce dans le Guangdong. La carte elle-même était exacte, mais la zone de charge avait été dessinée au jugé depuis un plan CAD au bureau — et tombait en plein dans la voie pompiers balisée.
Deux semaines tranquilles, puis un contrôle incendie et l'avis de mise en conformité a atterri sur le bureau du DG : tous les chargeurs déplacés, la carte reconfigurée, une demi-journée d'arrêt. J'ai vu cet échec exact trois fois — les zones « auxiliaires » dessinées à la va-vite pendant la cartographie sont toujours la première chose qu'un inspecteur signale.
Quelle méthode de cartographie : commencez par ce comparatif
| Cartographie LiDAR SLAM | Annotation manuelle | Hybride (mon choix par défaut) | |
|---|---|---|---|
| Méthode | Pousser un chariot de cartographie ou faire tourner les AMR en mode cartographie | Importer les plans CAD, marquer les allées et les zones à la main | Carte de base LiDAR + zones interdites et règles de circulation manuelles |
| Précision | ±2–5 cm (fourchette d'expérience projet) | Dépend de l'âge des plans ; un vieux site peut dévier d'un demi-mètre | Identique à la cartographie LiDAR |
| Effort (pour 10 000 m², repère) | 2–3 jours (fourchette d'expérience projet) | 1–2 jours | 3–4 jours |
| Coût | Le plus élevé (matériel + main-d'œuvre) | Le plus bas | Entre les deux |
| Convient à | Sites grands/complexes, vieux bâtiments aux plans peu fiables | Petits sites aux plans exacts et récents | La plupart des projets — le choix par défaut |
Les chiffres d'effort et de coût sont des fourchettes d'expérience projet ; ils varient selon la complexité du site et la main-d'œuvre locale. Ne les utilisez pas comme un devis.
Avis contre-intuitif : « plus de précision » est un piège
Beaucoup de clients arrivent en exigeant du « millimétrique ». Mon verdict : inutile, et carrément nuisible.
Un entrepôt est vivant — les zones de staging promo, les racks déplacés, les nouveaux chargeurs changent la carte chaque mois. Une précision au-delà de ce qu'un AMR a besoin pour se localiser (dans les ±5 cm, c'est largement suffisant, d'après l'expérience projet) n'est que du coût de maintenance : déplacez un rack et vous recartographiez.
Le bon compromis : précision « suffisante », exhaustivité « faite en une passe ». Une zone interdite manquante fait bien plus mal qu'un centimètre d'erreur. Livrez et itérez — chaque RCS supporte les mises à jour de carte à chaud. Aller en production à 90 et régler les 10 derniers points en production bat trois mois à courir après le 100.
Le playbook : la checklist de cartographie en six étapes
Étape 1 : préparation pré-cartographie (3 points, tous obligatoires)
- Dégagez le sol 24 heures avant la cartographie : palettes temporaires et bacs rangés, conditions de « jour normal » rétablies. Si vous sautez ça, tout ce qui suit est du travail perdu.
- Récupérez les derniers plans : plan CAD, plan des voies pompiers, schémas électriques. Ils ne correspondent jamais parfaitement à la réalité — la réalité gagne — mais il faut la base.
- Nommez un responsable cartographie qui connaît à la fois le terrain et le RCS. Ne confiez jamais la cartographie entièrement au fournisseur d'équipement — il ne sait pas où sont vos voies pompiers.
Étape 2 : cartographie sur le terrain (5 règles d'or)
- Cartographiez pendant les heures creuses, mais le sol doit être en état de jour normal (voir le cas un).
- Couvrez chaque zone qu'un AMR pourrait emprunter, y compris les allées de maintenance et les accès aux chargeurs — une zone non cartographiée devient terra incognita dès qu'un robot y entre.
- Les vitres, les miroirs et les racks à grille ouverte battent le LiDAR — vérifiez ces endroits à la main.
- Marchez le sol avec la tablette juste après la cartographie ; signalez tout ce qui ne correspond pas, sur le champ.
- Archivez les données brutes de cartographie de l'entrepôt — quand les racks bougeront dans trois mois, vous me remercierez.
Étape 3 : zones interdites (4 catégories, aucune optionnelle)
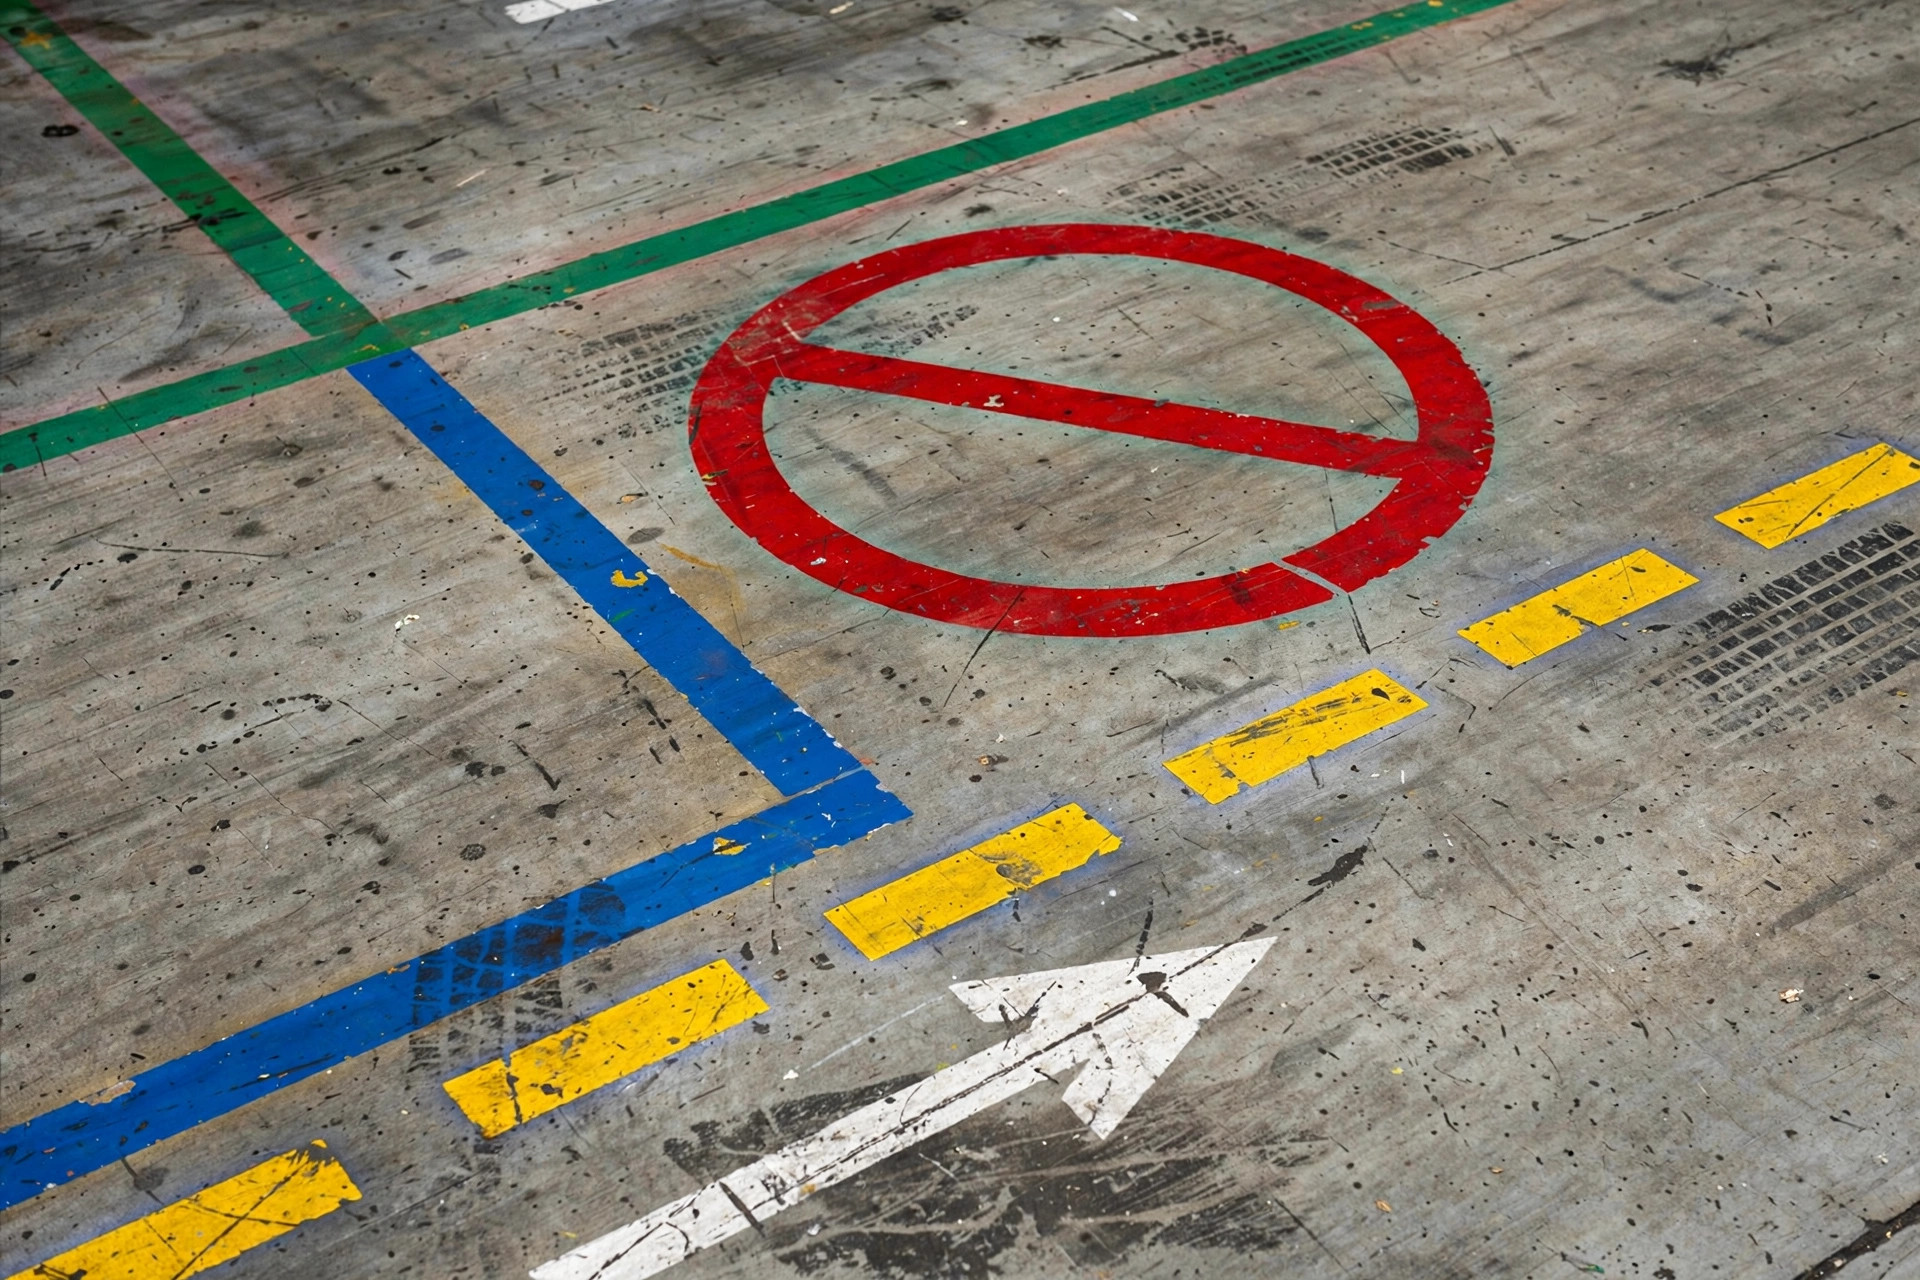
- Voies pompiers et issues de secours : tracez le plan incendie à l'identique 1:1 — pas un mètre de plus ni de moins.
- Allées piétonnes et zones de circulation mixte : tout endroit où AMR et humains partagent l'espace doit être dessiné — les règles de limitation de vitesse s'appuieront dessus ensuite.
- Autour des zones de charge et de maintenance : dessinez « l'empreinte du véhicule plus la marge de sécurité », pas l'empreinte de l'équipement.
- Zones dynamiques (staging promo, quarantaine QA) : interdictions conditionnelles — bloquées quand occupées, ouvertes quand libres.
Étape 4 : règles de circulation (4 points)
- Allées à sens unique : toute allée plus étroite que deux largeurs de véhicule plus une marge de sécurité passe en sens unique (expérience projet : scrutez tout ce qui est sous 2,5 mètres), sens fixé par le flux de travail dominant.
- Priorité aux intersections : chaque croisement en a besoin — priorité à l'allée principale ou premier arrivé premier servi. Choisissez un schéma, appliquez-le partout, ne mélangez jamais.
- Zones de vitesse : les zones de circulation mixte, les virages et les rampes reçoivent des limites segmentées. Ralentir fait chuter les incidents de façon disproportionnée (observé sur plusieurs projets).
- Points de dégagement : placez des aires de dégagement aux deux extrémités des allées à sens unique pour que le planificateur ait où envoyer un robot quand un blocage se profile.
Étape 5 : zones de charge et séparation homme-robot (sa propre étape, parce que c'est toujours là que ça casse)
- Emplacement des chargeurs, trois règles : jamais sur une voie pompiers, jamais sur un axe principal de flux, près de la zone de travail (réduit les trajets à vide).
- Dessinez une zone d'isolation autour de chaque banc de chargeurs — séparez le trajet de remplacement des batteries du technicien des routes d'approche des AMR.
- Les zones de circulation mixte nécessitent au minimum des barrières physiques ou des alertes sonores/visuelles — des interdictions sur la carte seulement n'arrêtent pas les gens.
Étape 6 : tests d'intégration (48 heures avant le go-live)
- Parcours complet à vide : chaque robot parcourt chaque route ; le RCS enregistre les trajectoires réelles par rapport à la carte.
- Test de charge en charge : simulez le volume de tâches de pointe — surveillez les blocages aux intersections et les files dans les allées à sens unique.
- Exercice de panne : garez un robot « mort » au milieu d'une allée et vérifiez que le planificateur contourne. La plupart des projets sautent ça ; ceux qui le font le regrettent.
Checklist de la nuit du go-live (imprimez-la, cochez chaque case)
- □ Carte figée, numéro de version enregistré
- □ Les quatre catégories de zones interdites configurées, captures d'écran archivées
- □ Règles de circulation complètes (sens uniques, priorités, zones de vitesse, dégagements)
- □ Zones de charge hors des voies pompiers (vérifiées contre le plan incendie)
- □ Carte relue par une deuxième paire d'yeux (pas la personne qui l'a dessinée)
- □ Rapports du parcours à vide, du test de charge et de l'exercice de panne en main
- □ Données brutes de cartographie archivées
- □ Processus de mise à jour à chaud défini (qui peut modifier, qui relit la modification)
- □ Le chef de poste a le contact d'urgence du fournisseur RCS dans son téléphone
- □ Plan de repli : si la carte est vraiment fausse ce soir, peut-on revenir en arrière ?
Points d'échec courants (chacun a coûté un exercice incendie à quelqu'un)
- Le sol le jour de la cartographie ne correspondait pas aux opérations normales — les palettes temporaires sont le tueur numéro un. Mettez le dégagement 24 h à l'avance dans le plan.
- Zones interdites dessinées à l'empreinte de l'équipement sans marge de sécurité — les AMR braquent plus large que vous ne pensez.
- Zone de charge dessinée au jugé — voir le cas deux. La vérification contre le plan incendie est non négociable.
- Pas de priorité aux intersections — deux robots qui « se cèdent poliment la place » pour toujours.
- Une seule personne a possédé toute la carte — l'auto-contrôle n'est pas un contrôle. Faites intervenir une deuxième personne.
- Personne ne maintient la carte après le go-live — un déplacement de rack et elle devient un document historique. Mettez la maintenance dans la SOP avec un responsable nommé.
Les jours que vous passez sur la cartographie de l'entrepôt sont les jours au ROI le plus élevé de tout votre projet RCS. Chaque raccourci pris maintenant devient un appel d'alarme à 2 h du matin plus tard — j'ai vu cet échec exact trois fois, et je n'ai aucun intérêt pour une quatrième.
Par Lin Xiao, Consultant en implémentation WMS
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.