Mon verdict d'emblée : en 2026, le SLAM laser est le bon choix par défaut pour toute flotte de plus de dix robots, la bande magnétique est parfaite pour les itinéraires qui ne changeront jamais, et le SLAM visuel est un concurrent bon marché mais exigeant qui ne remplace pas encore le laser. Les erreurs coûteuses que je vois ne viennent pas d'une mauvaise technologie — elles viennent d'une bonne technologie déployée dans le mauvais bâtiment. J'ai vu des exploitants payer le prix du SLAM laser pour un système à bande magnétique, puis payer le double trois ans plus tard pour le démonter.
Chaque AMR vit ou meurt sur une question : « où suis-je ? ». Il n'y a pas de GPS en intérieur, le robot doit donc se débrouiller seul. Trois approches dominantes se partagent le marché, fondées sur des principes totalement différents, avec des modes de défaillance totalement différents. Traçons les lignes.
SLAM laser : naviguer grâce aux murs — le pari le plus sûr, avec sa kryptonite
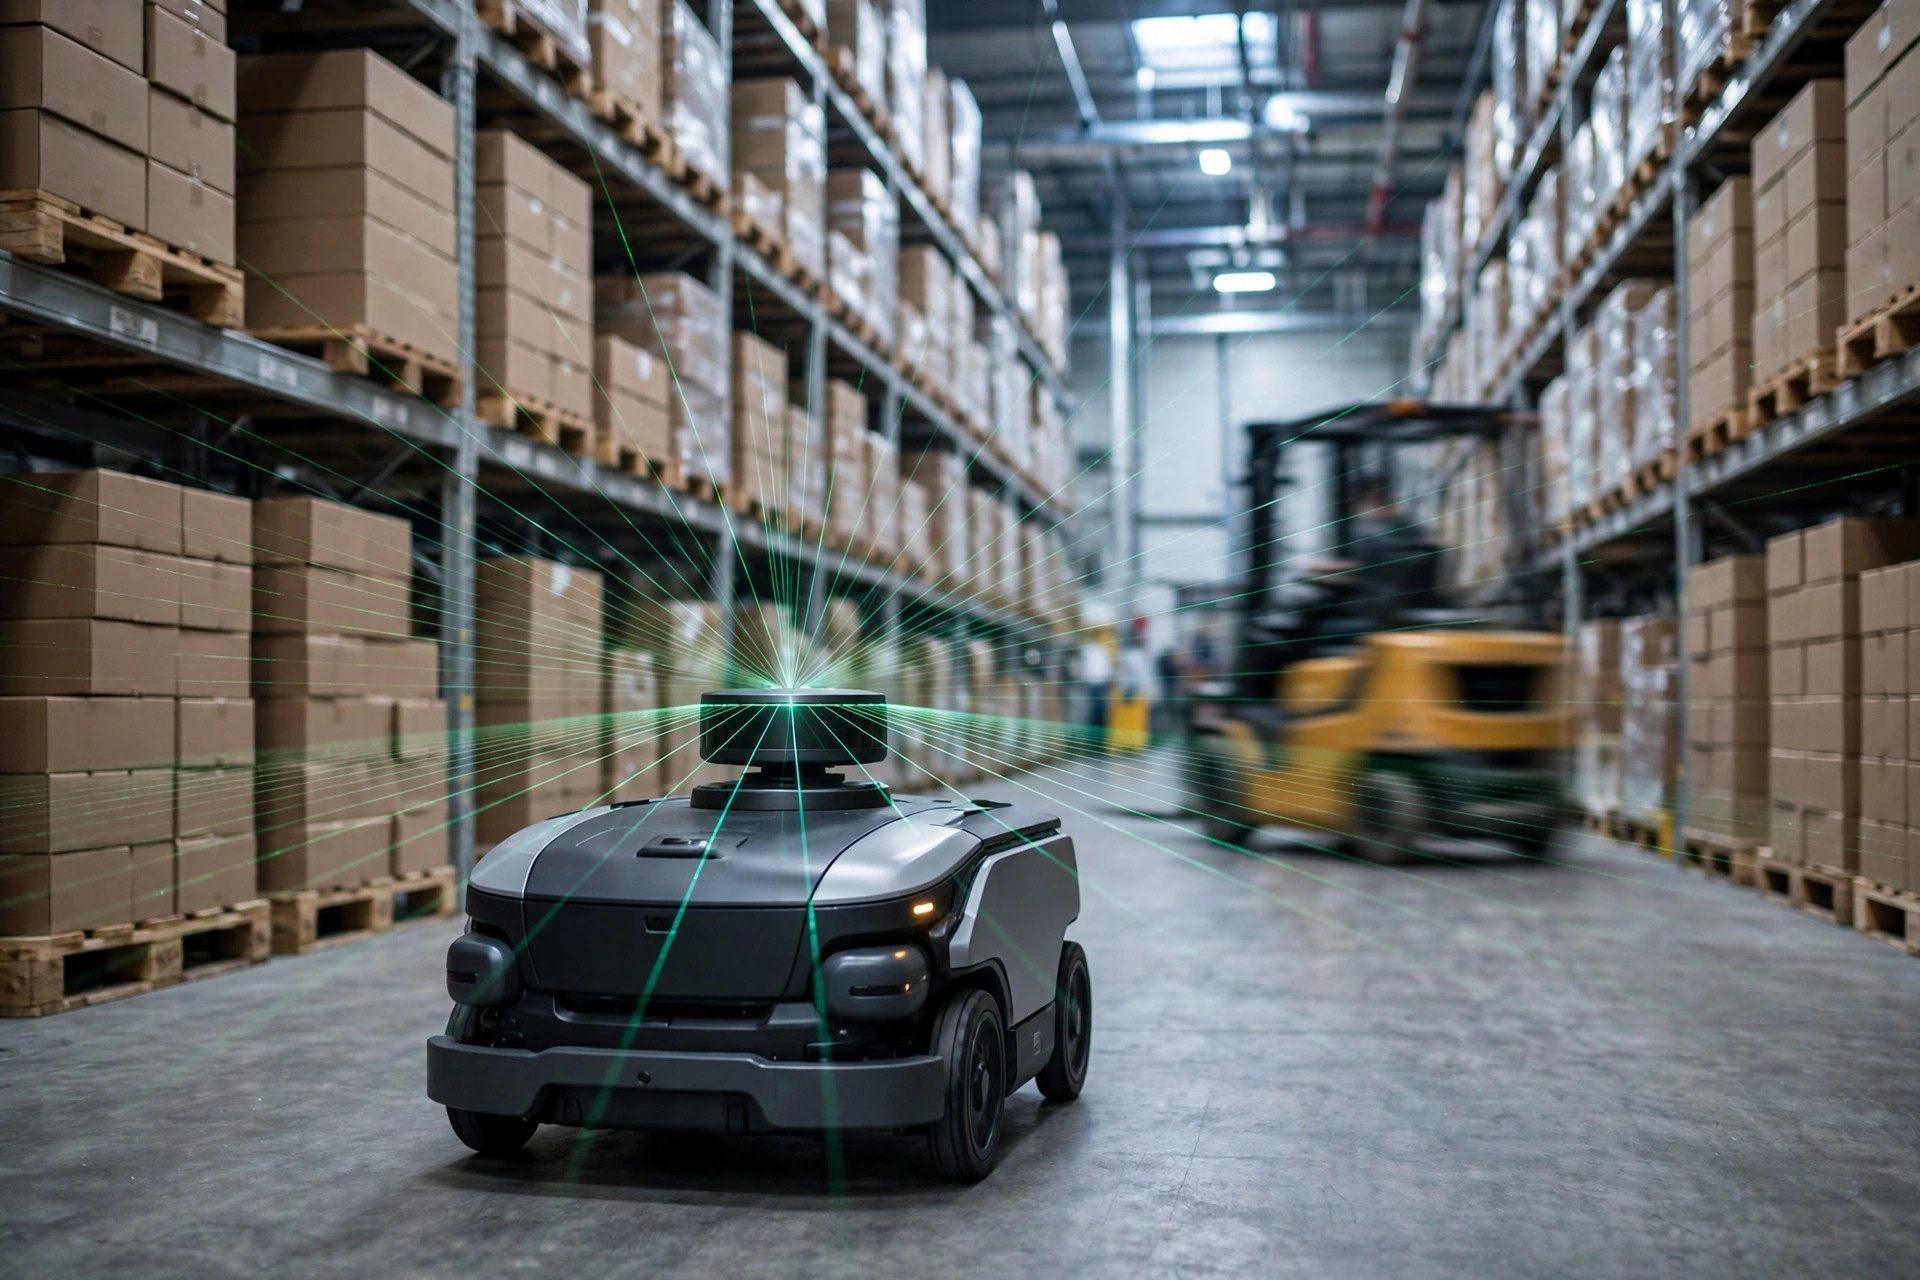
Le SLAM laser expédie aujourd'hui plus d'unités que tout le reste. Le principe est d'une belle simplicité : un LiDAR sur le toit du robot tourne une douzaine de fois par seconde, émet des lasers et mesure le temps de retour des échos pour esquisser une carte des contours environnants. À mesure que le robot avance, il compare les scans en direct à cette carte — en substance, il vérifie : « ces murs et ces poteaux correspondent-ils à ce dont je me souviens ? ». Quand c'est le cas, le robot sait où il est.
La précision est la meilleure des trois — les fournisseurs annoncent couramment un positionnement au centimètre près. Le déploiement est lui aussi indolore : aucune modification du sol, aucun autocollant, aucune bande. On fait faire un tour du bâtiment à un robot pour construire la carte, on la pousse à toute la flotte, et on se met au travail. Ajouter des robots ou redessiner les allées est essentiellement un travail logiciel. C'est pourquoi la plupart des constructions neuves et des rénovations ont convergé vers lui ces dernières années.
Mais il a sa kryptonite, et du genre vicieux — celle qui marche bien à midi et tombe en panne à 2 h du matin. D'abord, il déteste les espaces ouverts. Dans une zone de staging caverneuse sans rien à des dizaines de mètres, les échos du laser reviennent trop faibles. Le robot est comme un conducteur dans le brouillard : la localisation dérive. Ensuite, il déteste les surfaces réfléchissantes — cloisons vitrées, montants de racks en inox, palettes filmées dispersent les faisceaux et plantent des caractéristiques « fantômes » dans la carte. Enfin, il déteste les grands changements d'environnement. Le SLAM reconnaît des contours statiques. Quand la haute saison arrive et qu'on empile des palettes temporaires le long de l'allée principale, les contours changent, le robot se perd, et quelqu'un doit reconstruire la carte.
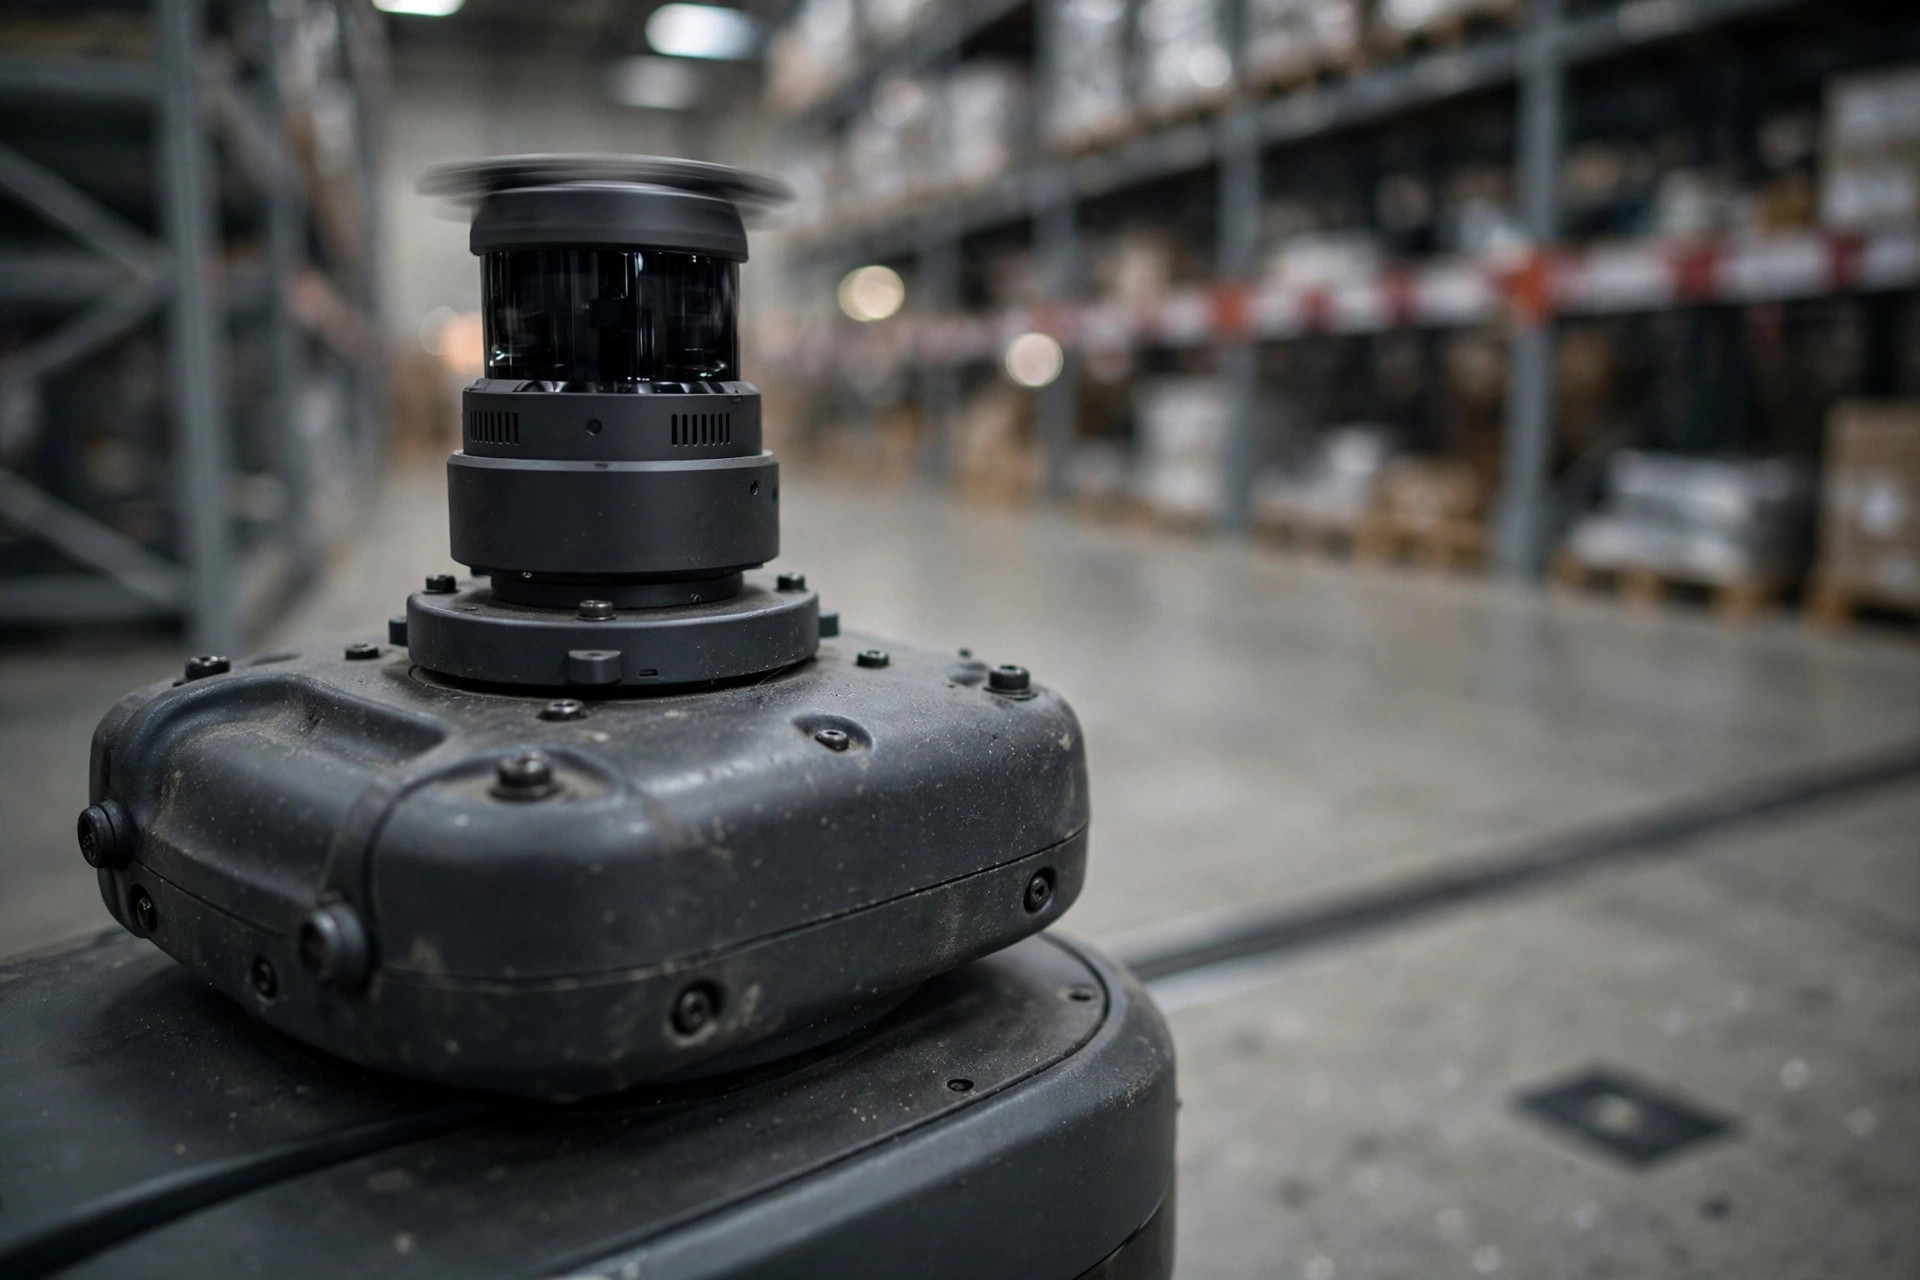
J'ai visité en 2024 un 3PL de 100 000 pieds carrés dans l'Inland Empire exploitant une flotte SLAM laser. Exploitation fluide onze mois par an — jusqu'au pic, quand les palettes de staging départ se sont empilées haut le long de l'allée principale et que plusieurs robots ont commencé à tourner en rond à la même intersection. La solution n'était pas une nouvelle technologie ; c'était de la discipline opérationnelle. Ils ont géorepéré ce tronçon et interdit tout gerbage au-dessus d'une ligne marquée. Bonne technologie, mauvaises habitudes, et le temps d'arrêt est quand même au rendez-vous.
SLAM visuel : reconnaître des visages au lieu des murs — bon marché, mais exigeant
Le SLAM visuel remplace le laser par des caméras. Des caméras fisheye ou de profondeur observent la texture du sol, les bandes lumineuses du plafond, les caractéristiques des racks, et les algorithmes triangulent la position à partir des images. L'argument de vente, c'est le coût : les caméras coûtent un ordre de grandeur de moins que le LiDAR, donc la nomenclature chute sensiblement. Certains fournisseurs font même d'une pierre deux coups — les mêmes caméras font l'inventaire tournant et lisent les étiquettes d'emplacement au passage.
Le hic : cette approche est exigeante sur tout. D'abord, elle est exigeante sur la lumière. Éteignez les lumières, ou laissez le soleil de l'après-midi entrer par les impostes et jeter un éblouissement dur sur le sol, et les caractéristiques d'image se brouillent. Une installation lights-out 24/7 ? Mort-née. Ensuite, elle est exigeante sur les sols. Une dalle époxy polie ou une étendue de béton sans relief ne donne aux caméras rien à quoi s'accrocher — c'est comme compter vos pas les yeux fermés, en dérivant un peu plus à chaque mètre. Enfin, elle est gourmande en calcul. Les algorithmes de vision dévorent la puissance de traitement, et le coût comme la consommation de l'ordinateur embarqué reprennent une partie des économies sur les capteurs.
Voici donc ma conclusion : le SLAM visuel convient aux petites flottes faisant des navettes point à point de matériaux sous un éclairage stable avec des sols texturés — pensez à deux tracteurs dans une usine. Si votre bâtiment tourne 24 h sur 24, a des équipes de nuit dans le noir, ou cire ses sols jusqu'au miroir comme la moitié des DC e-commerce que je connais, n'y touchez pas. La technologie progresse, mais en 2026 ce n'est pas un substitut au SLAM laser.
Bande magnétique et codes au sol : la navigation par travaux — solide comme un roc, et rigide
La plus vieille école, héritée directement de l'ère AGV. La navigation par bande magnétique enterre ou colle des bandes magnétiques dans le sol ; un capteur sous le véhicule suit le champ et corrige la dérive. La navigation par codes au sol colle une grille de marqueurs façon QR sur le béton ; une caméra orientée vers le bas les lit, et chaque code encode des coordonnées. L'acquisition de Kiva Systems par Amazon en 2012 pour $775 million a mis cette approche sur la carte — les robots de Kiva roulaient sur une grille au sol de codes lisibles par machine.
L'avantage, c'est une fiabilité ennuyeuse : immunisé contre l'éclairage, immunisé contre les espaces ouverts, immunisé contre les reflets, précision au centimètre, et le coût par robot le plus bas des trois. L'inconvénient tient en un mot : la rigidité. Les itinéraires sont une infrastructure physique. Redessinez une allée et vous recollez bande ou marqueurs au sol — temps d'arrêt, main-d'œuvre, remise en service, le tout facturé à l'heure. La bande s'use sous le trafic quotidien des chariots et doit être rapiécée tous les quelques ans. Et le pire, c'est la taxe de flexibilité : quand l'activité change et que le slotting est retravaillé, vous reconstruisez des routes.
La ligne de démarcation est donc nette : des itinéraires qui ne changeront pas d'ici dix ans — de la livraison matière point à point fixe en usine, ce genre de chose — la bande magnétique ou les codes au sol sont bon marché et à toute épreuve. Bâtiments e-commerce et 3PL où le slotting change sans cesse et où la haute saison réécrit le plan, passez votre chemin. Ce que vous économisez sur les robots, vous le rembourserez avec intérêts au troisième redessin d'itinéraires.
La comparaison à trois
| SLAM laser | SLAM visuel | Bande magnétique / codes au sol | |
|---|---|---|---|
| Comment il se localise | Le LiDAR scanne les contours de l'environnement et les compare à une carte | Les caméras suivent les caractéristiques visuelles sol/plafond pour estimer la position | Suit des bandes magnétiques, ou lit des codes au sol pour obtenir des coordonnées |
| Précision | Au centimètre près (selon specs fournisseur) | Au centimètre près, dérive quand l'éclairage est mauvais | Au centimètre près, extrêmement stable |
| Coût | Milieu de gamme par robot, modifications d'installation quasi nulles | Le moins cher par robot, mais le calcul embarqué reprend une partie des économies | Le moins cher par robot ; les travaux au sol et les redessins sont le vrai coût |
| Sa plus grande peur | Espaces ouverts, surfaces réfléchissantes, grands changements d'environnement | Changements d'éclairage, sols sans relief, exploitation lights-out | Changements d'itinéraires (retravaux physiques), usure de la bande |
| Idéal pour | La plupart des constructions neuves et rénovations, flottes de 10+ | Petites flottes, lumière stable, budgets serrés | Itinéraires fixes qui ne changeront pas pendant des années |
Le piège de l'hybride : 1 + 1 fait souvent moins que 2
Dernièrement, les fournisseurs vantent le SLAM de fusion « laser + visuel », et sur le papier c'est séduisant : la vision couvre les espaces ouverts que le laser déteste ; le laser couvre les heures sombres que la vision ne supporte pas. Permettez-moi de doucher cet enthousiasme : la complexité de la fusion est exponentielle. Calibrer deux suites de capteurs, synchroniser leurs horloges, construire la logique d'arbitrage pour quand un flux défaille — chacun est un projet à part entière. J'ai vu un déploiement passer quatre mois à régler une pile de fusion, puis couper la vision et tourner en laser seul. Il est devenu plus stable du jour au lendemain.
Mon conseil : sauf si vous avez votre propre équipe d'algorithmes pour assumer l'intégration, choisissez une approche dominante et poussez-la à sa limite. La fusion de capteurs, c'est pour les fournisseurs qui se pavanent aux salons professionnels, pas pour les entrepôts ordinaires qui paient les frais de scolarité.
La règle en une phrase et un rappel
Quatre phrases, c'est tout le manuel : les itinéraires changent — laser ; la lumière est stable — le visuel mérite un regard ; itinéraires gelés pour dix ans — bande ; fusion — pas encore.
Et un rappel avant de signer quoi que ce soit : n'achetez pas sur une vidéo de démo. Faites venir le fournisseur avec ses robots dans votre bâtiment, faites-leur parcourir votre allée la plus chaotique, pendant votre équipe la plus mal éclairée, pendant une équipe complète. Les défaillances du SLAM n'arrivent jamais au labo — elles arrivent sur votre sol. Et mettez ceci au contrat avant de signer : qui reconstruit la carte après un changement majeur de layout, et à quelle vitesse. Cette clause vous épargnera la moitié de vos futures disputes.
Lao Mi a passé 20 ans dans les opérations d'entrepôt aux États-Unis — à sélectionner des systèmes, à les déployer, et à vivre avec les conséquences. Une question AMR précise ? Venez demander à Lao Mi.
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.