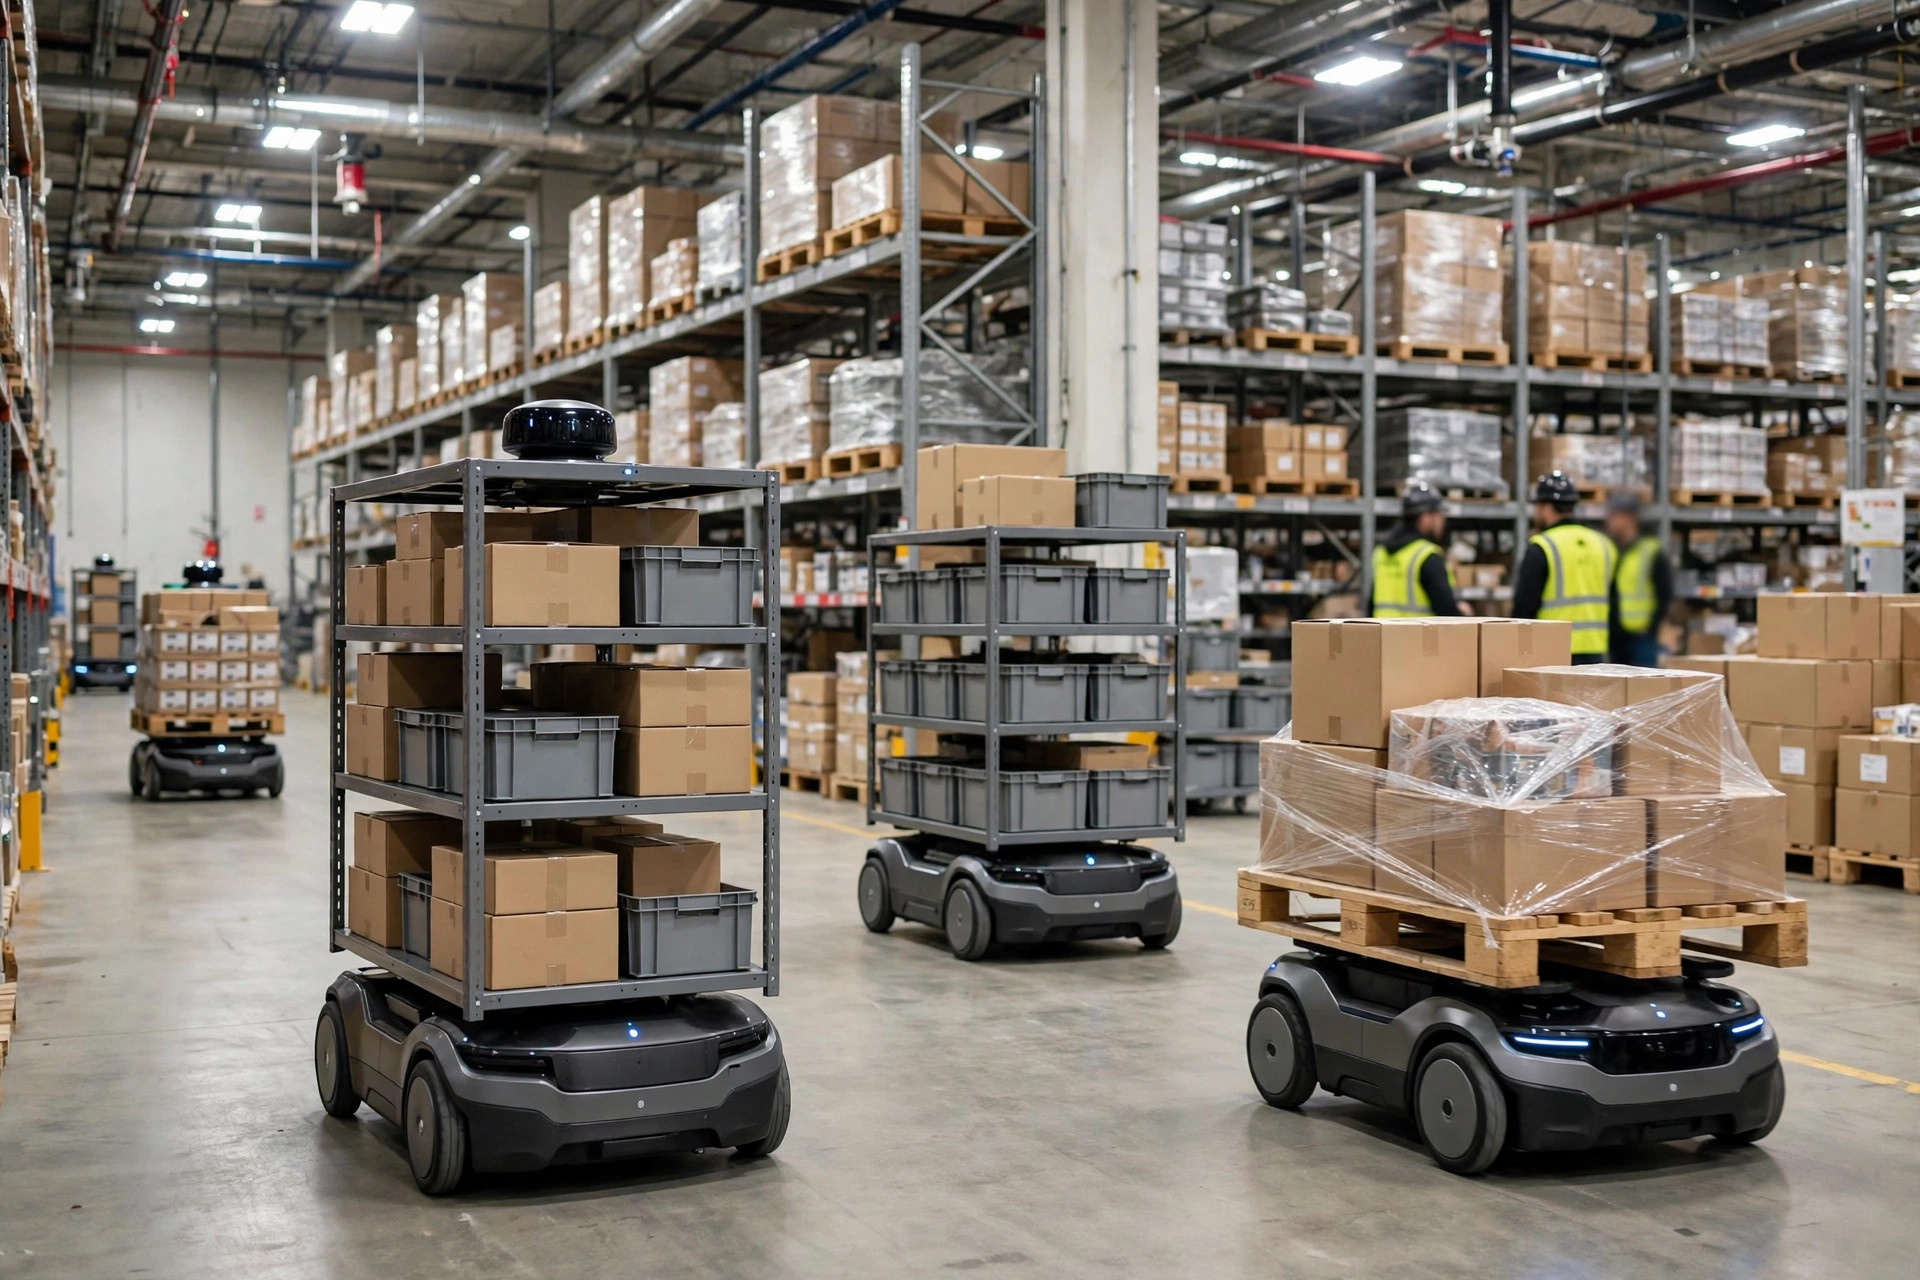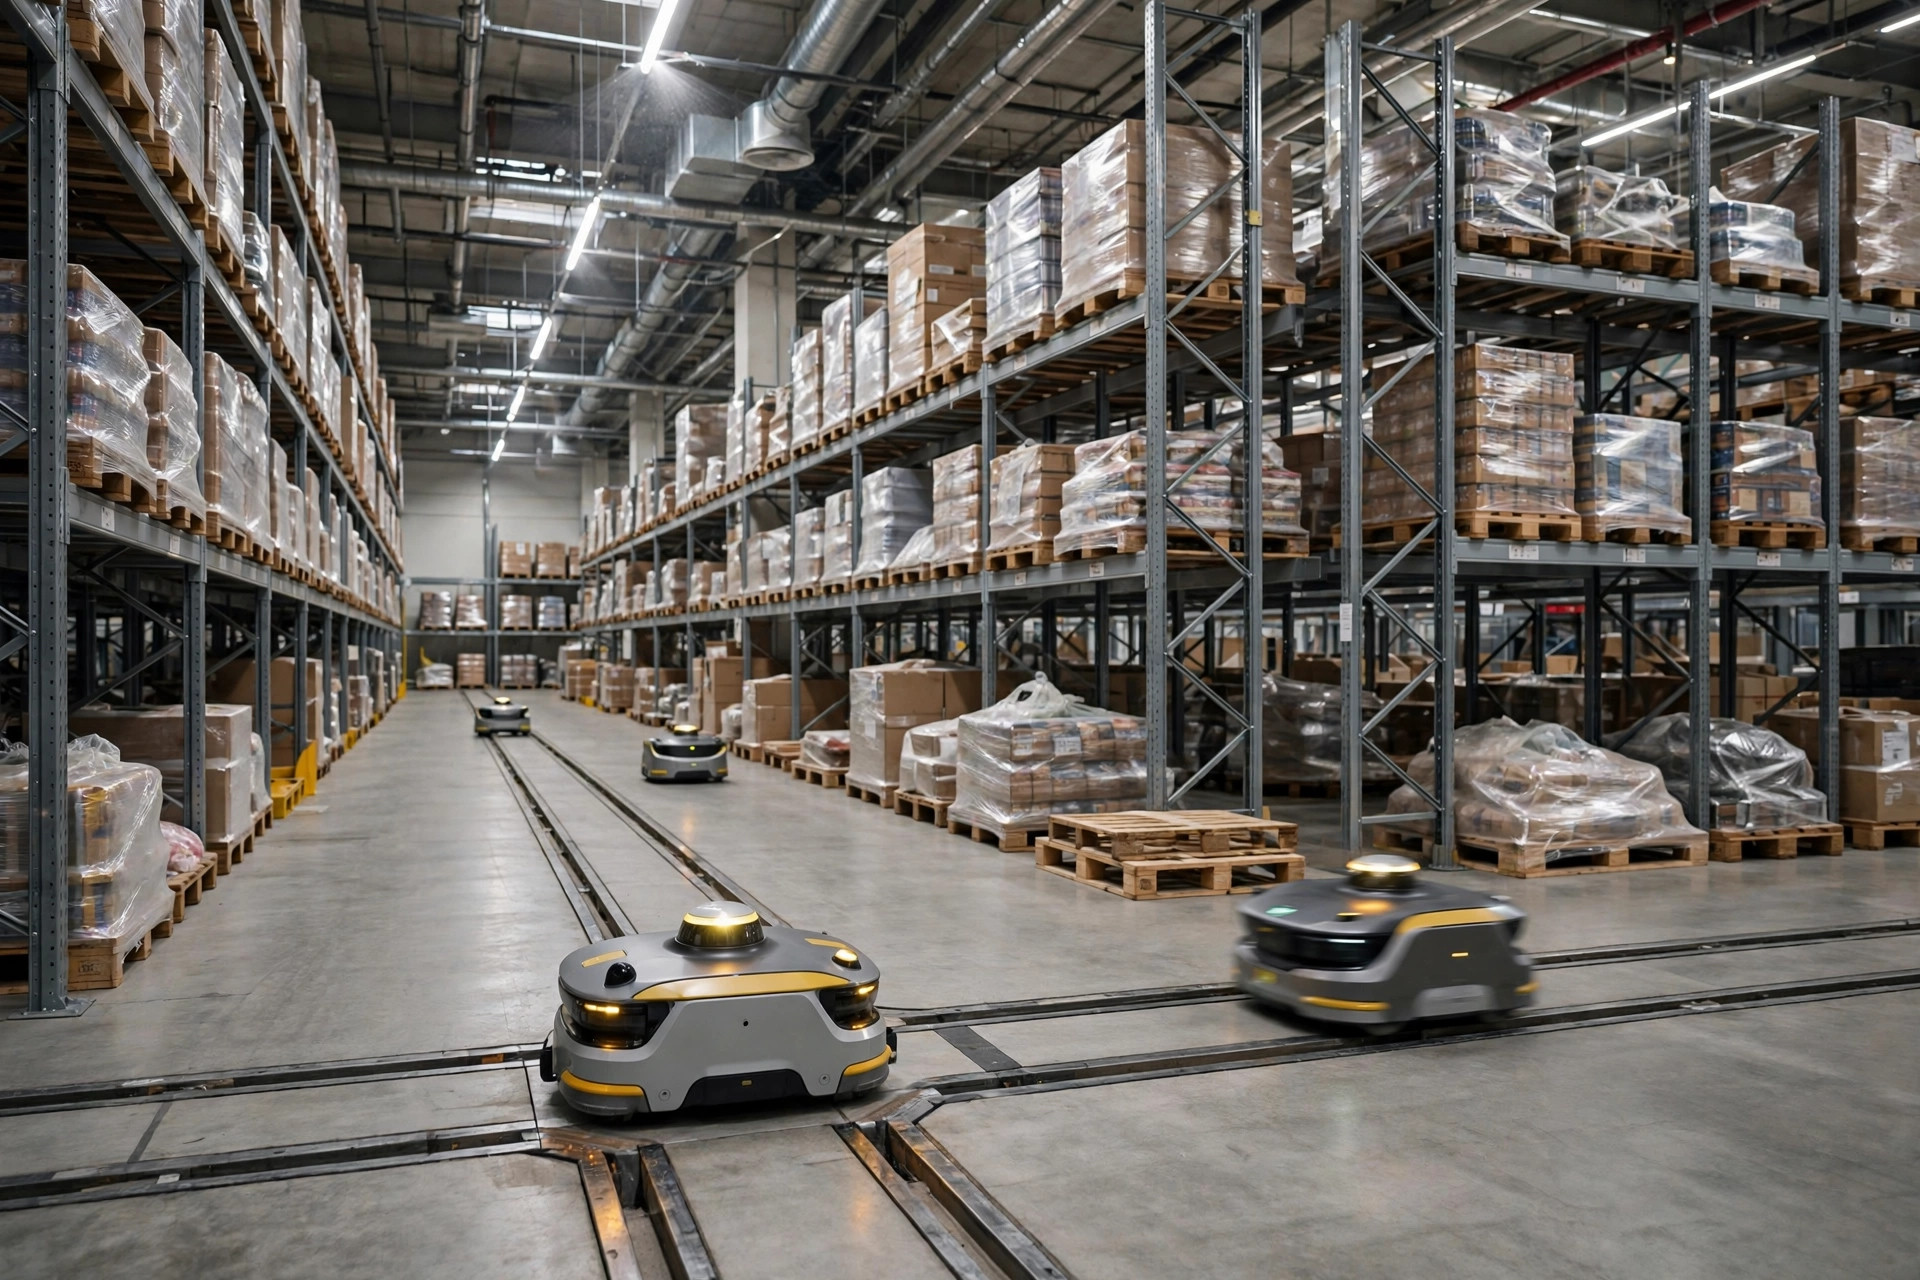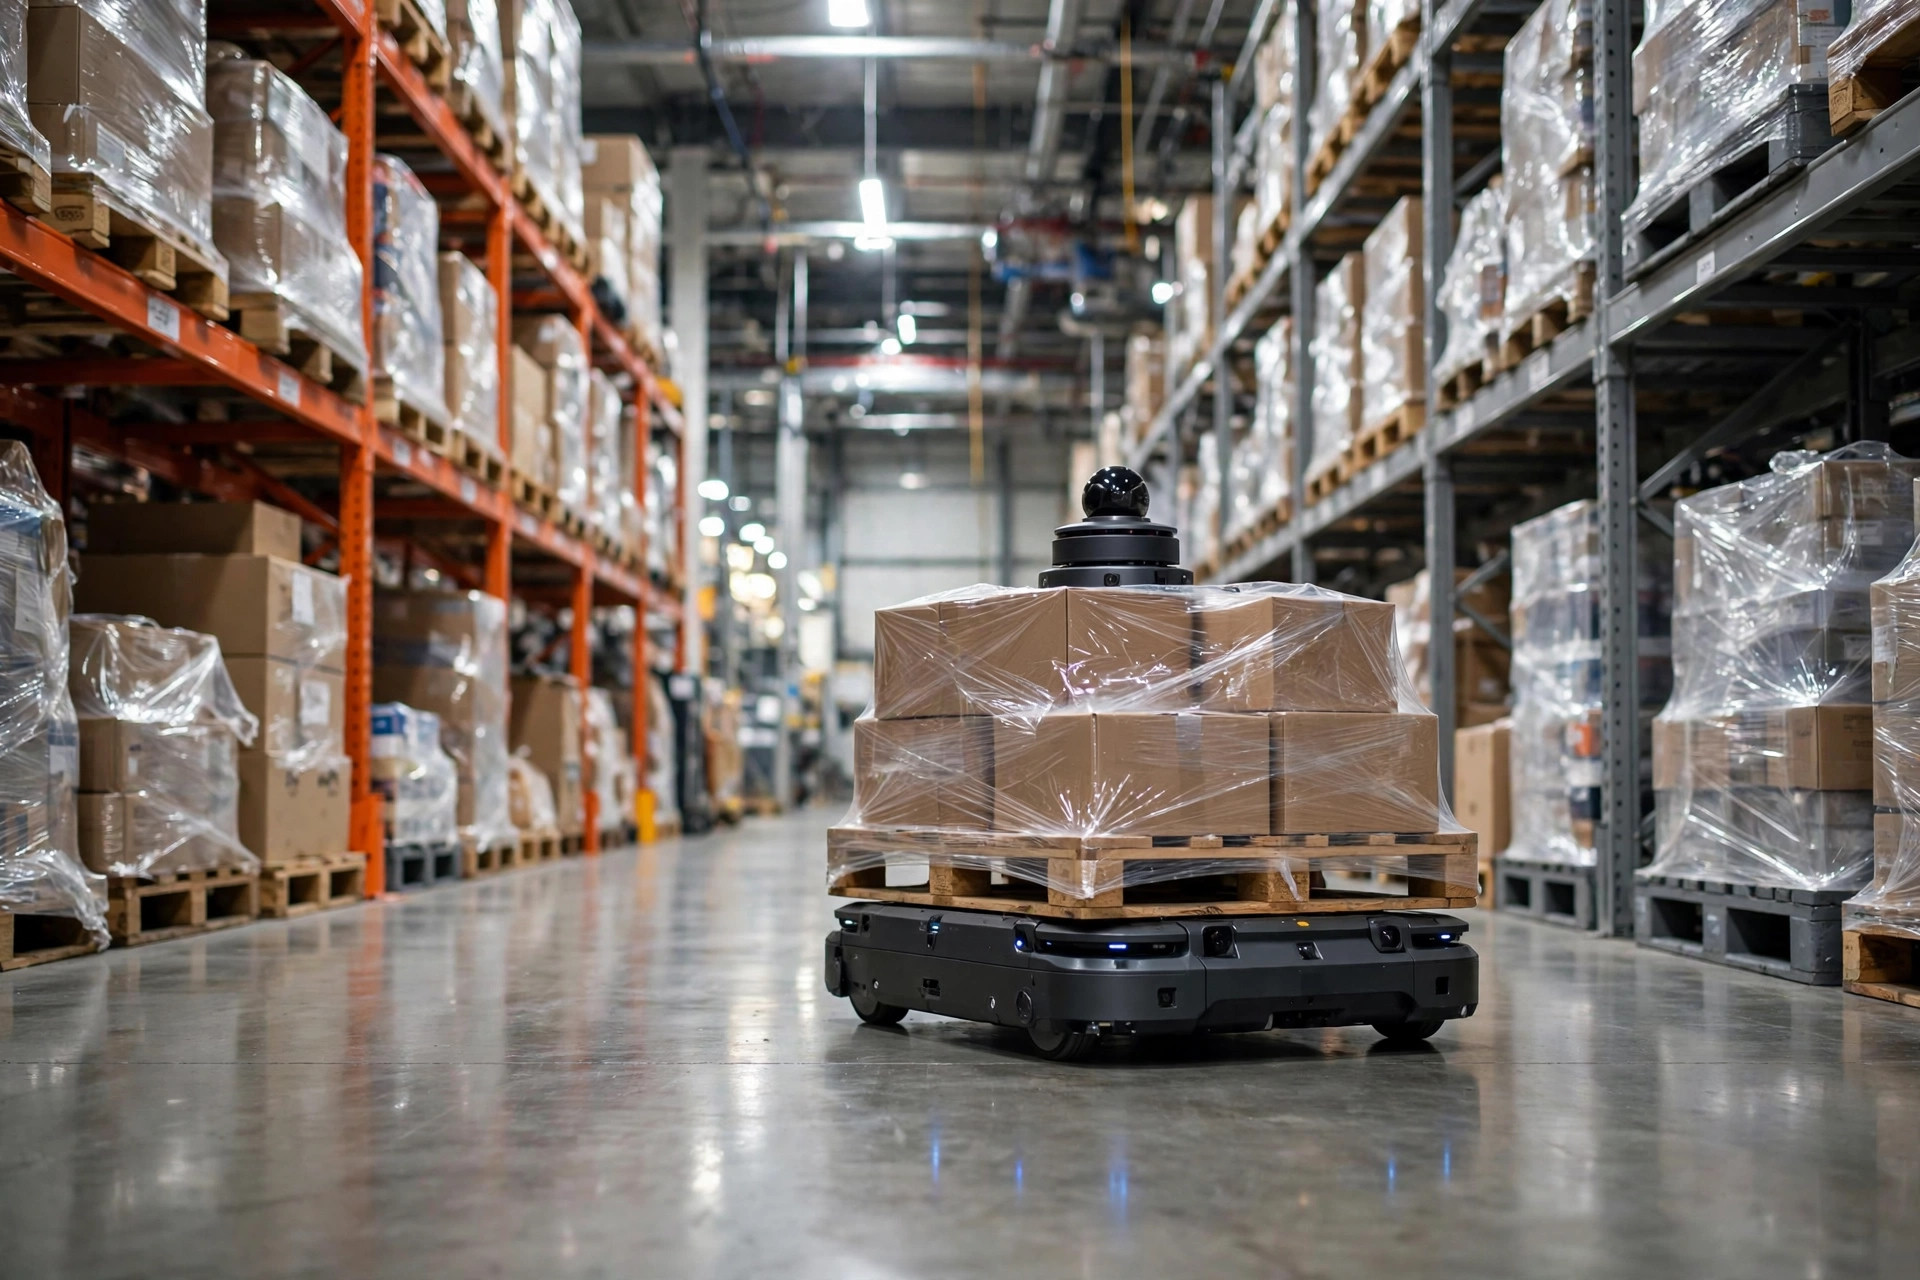
L'automne dernier, je suis entré dans un entrepôt 3PL à Ontario, en Californie. Quelques centaines de milliers de pieds carrés, une flotte toute neuve d'AMR pour les transferts de palettes. Le chef de projet était fier — jusqu'à ce que trois robots se figent dans la zone des quais cet après-midi-là. « Localization lost » sur tous les écrans. Les robots restaient plantés là à tourner sur place pendant que les chariots klaxonnaient autour d'eux. Il s'est tourné vers moi et m'a dit : « Ça marchait parfaitement dans leur salle de démo. Qu'est-ce qui s'est passé ? »
Je me suis accroupi et j'ai regardé le sol. Cela m'a raconté l'essentiel de l'histoire. La zone des quais avait du béton poli — assez brillant pour y voir son reflet. Les scanners laser détestent ça. Les reflets fournissent au robot des murs qui n'existent pas. Puis j'ai regardé autour du quai : les piles de palettes changeaient chaque jour. Un jour un mur de fret, le lendemain un sol dégagé. Les robots naviguaient en comparant des contours à une carte, et la carte ne correspondait jamais. Deux modes de défaillance empilés l'un sur l'autre. Aucun algorithme n'allait sauver ce déploiement.
C'est le sujet de cet article. Quand vous choisissez des AMR, la technologie de navigation décide si votre mise en service est ennuyeuse ou un exercice d'incendie quotidien. Il y a trois options principales — basée sur LiDAR, basée sur la vision, et la navigation par caractéristiques naturelles. Les commerciaux parleront de chiffres de précision et d'algorithmes sophistiqués. Presque personne ne vous dira ce que chacune craint vraiment.
Ce que chaque type de navigation craint en secret
La navigation LiDAR, c'est celle avec le palet de capteur rotatif sur le dessus. Le concept est simple : le laser balaie les environs, construit une carte des murs, des colonnes et des faces de racks, puis se localise en comparant ce qu'il voit à cette carte. Sa vraie force, c'est qu'elle se moque de la lumière. Équipe de jour, équipe de nuit, lumières allumées, lumières éteintes — elle roule pareil. C'est pourquoi beaucoup d'opérations 24/7 la choisissent par défaut.
Mais elle a deux talons d'Achille. Le premier, ce sont les sols réfléchissants. Béton poli, eau stagnante, plaques de quai en acier inoxydable — le laser rebondit et le robot « voit » des murs fantômes. Ralentissements légers dans le meilleur des cas, virages ratés dans le pire. J'ai vu une fois un entrepôt agroalimentaire où le sol est lavé quotidiennement ; les robots LiDAR se comportaient bien le matin et commençaient à halluciner chaque après-midi une fois le sol humide. Ils ont fini par géorepérer la moitié du bâtiment, ce qui signifiait que la moitié de l'investissement était mort-née. La deuxième faiblesse, ce sont les grands espaces ouverts. Dans une vaste zone de préparation ouverte avec rien à scanner sur des dizaines de mètres, la localisation dérive. On peut ajouter des repères artificiels, mais là on a perdu tout l'attrait d'un AMR flexible.
La navigation par vision utilise des caméras et des points d'intérêt à la place. Son grand atout, c'est le coût — les caméras sont bien moins chères que les unités LiDAR — et en bonus les mêmes caméras peuvent identifier les palettes et lire les conditions de charge. C'est un point d'entrée populaire pour les petites opérations qui surveillent leur budget.
Ce qu'elle craint, c'est que la lumière fasse des choses inattendues. Une porte de quai qui s'ouvre, le soleil de l'après-midi qui entre en biais par un lanterneau, quelqu'un qui éteint les lumières pour le changement d'équipe — les points d'intérêt mémorisés par la caméra ont soudain un autre aspect, et le robot devient effectivement aveugle. Il y a aussi un piège plus subtil : de longs couloirs de racks identiques. Dix allées qui se ressemblent toutes embrouillent l'appariement, et le robot se persuade qu'il est quelque part où il n'est pas. Le fret finit dans la mauvaise allée. Le réapprovisionnement saisonnier aggrave les choses — une vague d'entrées change le paysage des points d'intérêt du jour au lendemain. La première question pour tout déploiement par vision est donc la stabilité de la lumière. Cartographiez chaque lanterneau et chaque porte de quai avant de signer quoi que ce soit.
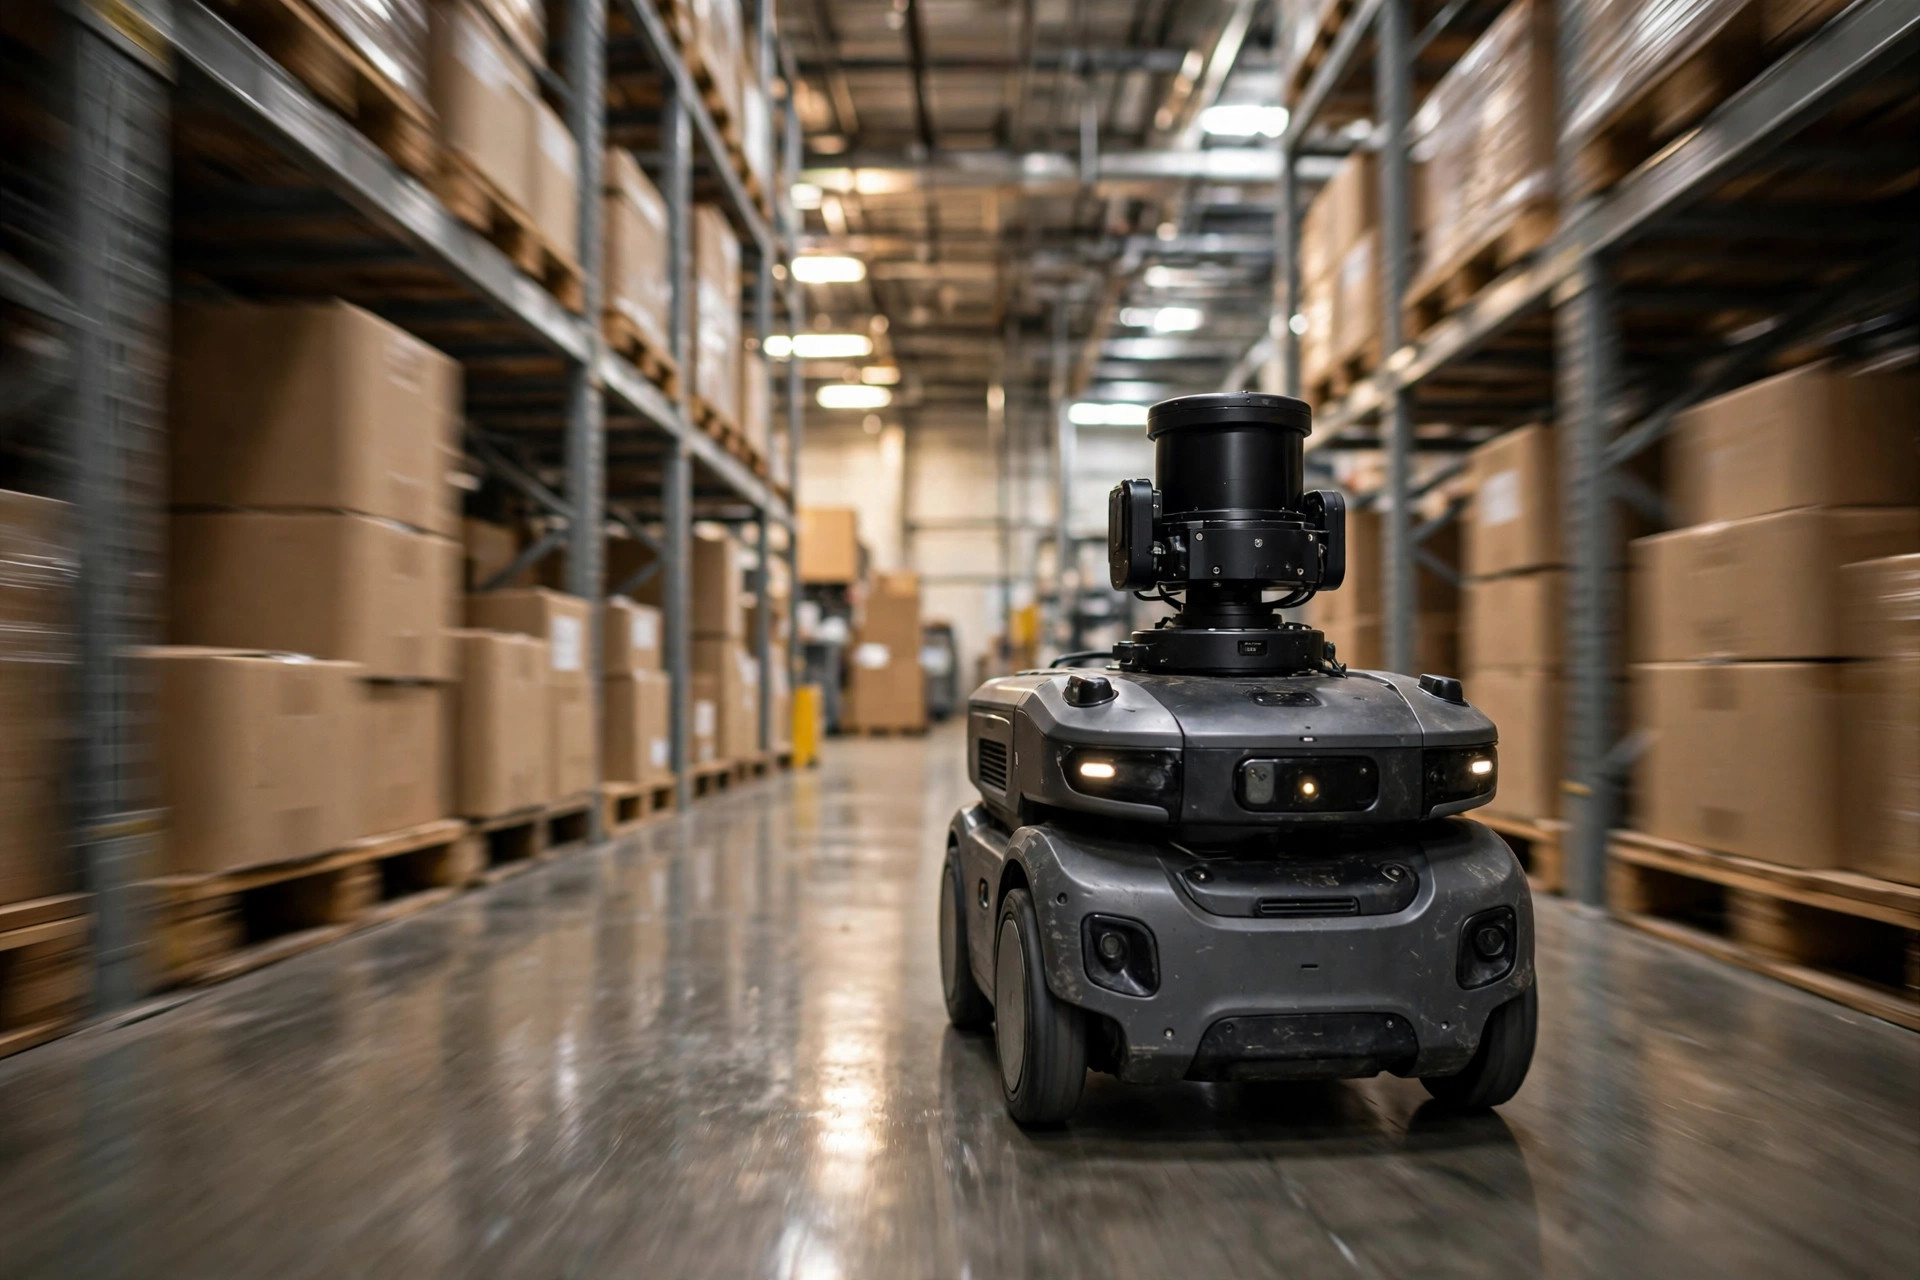
Et puis il y a la navigation par caractéristiques naturelles. Pas de réflecteurs sur les murs, pas de bande magnétique au sol — elle utilise simplement le bâtiment lui-même : murs, colonnes, montants de racks. Le déploiement est rapide, zéro modification du sol, et les projets de rénovation l'adorent parce que « sans travaux requis » sonne bien dans une proposition.
Sa faiblesse, c'est le changement. Entrepôts saisonniers, zones de préparation en cross-dock, zones de quais — partout où les palettes bougent quotidiennement. Les repères mémorisés disparaissent du jour au lendemain. Le site d'Ontario par lequel j'ai commencé a été frappé par exactement cela, empilé sur le problème du sol réfléchissant. Un autre classique : le stockage de débordement en haute saison bloque les murs et les colonnes que le robot utilisait comme repères, et toute la flotte est perdue dès le premier jour. Avant de choisir la navigation par caractéristiques naturelles, posez-vous une question : combien de fois par an mon agencement change-t-il ? Si la réponse est plus de quelques fois, exigez du fournisseur qu'il mette le processus de mise à jour de la carte dans le contrat — à quelle fréquence, automatique ou visite d'un technicien — pas une promesse verbale.
Remarquez le schéma : aucun type de navigation ne gagne partout. Le LiDAR craint les reflets et le vide, la vision craint les variations de lumière et la monotonie, les caractéristiques naturelles craignent le changement. Choisir, c'est comparer votre bâtiment à ces trois listes de peurs — pas comparer les décimales de précision d'une fiche technique.
Parcourez votre bâtiment avec cette check-list avant de signer
La plus grosse erreur de choix que je vois, c'est décider dans une salle de réunion à partir d'un diaporama. Voici ma recommandation concrète : avant de signer, imprimez cette check-list et parcourez votre propre bâtiment — zone des quais, zones de préparation, allées principales. Notez les réponses.
D'abord, baissez-vous et regardez le sol. Poli, souvent humide, fort trafic de chariots — mettez un point d'interrogation sur le LiDAR tout de suite. Quand le commercial dit « notre algorithme filtre les reflets », demandez-lui de le prouver sur votre sol, dans votre quai, un après-midi humide. Les données de la salle de démo ne comptent pas.
Deuxièmement, levez les yeux vers la lumière. Lanterneaux, grandes portes de quai, soleil direct de l'après-midi — la navigation par vision doit être testée dans exactement ces conditions. Un test à 10 a.m. et un test à 3 p.m. peuvent être deux robots complètement différents.
Troisièmement, vérifiez la stabilité de vos racks. Réimplantations saisonnières, stockage temporaire au sol, grandes zones de cross-dock — soyez prudent avec la navigation par caractéristiques naturelles. Demandez directement au fournisseur : à quelle vitesse la carte se met à jour après un changement d'environnement, et est-ce automatique ? Mettez-le par écrit.
Quatrièmement, regardez les obstacles en mouvement. Un trafic dense de chariots et des zones mixtes avec piétons mettent à rude épreuve les trois types de navigation. Ici la question n'est pas la précision de localisation, c'est la pile de sécurité : couverture du laser de sécurité, comment le robot ralentit devant les personnes, et si le système a été évalué par rapport à des normes de sécurité des robots mobiles comme ANSI/RIA R15.08 et ISO 3691-4. Le navigateur le plus précis du monde ne vaut rien s'il ne peut pas partager l'espace avec des humains en toute sécurité.
Cinquièmement, insistez pour que le fournisseur cartographie votre bâtiment réel. Une salle de démo ne prouve rien — sols neufs, racks bien rangés, éclairage parfait. Le vrai test, c'est votre quai, votre zone de préparation, votre soleil de 3 p.m. Cette phrase vaut de l'argent réel. Retenez-la.
La plupart des échecs d'AMR que j'ai vus n'étaient pas de mauvais robots. C'étaient de mauvais mariages — la pile de navigation n'a jamais convenu au bâtiment, et personne n'a vérifié avant que le bon de commande ne parte. Demain matin, prenez cette check-list et parcourez votre sol. Répondez à trois questions : votre sol réfléchit-il, vos racks bougent-ils, votre lumière change-t-elle ? Puis allez parler aux fournisseurs. Si le mariage est bon, tout ce qui suit est gérable. Si vous vous trompez, vous serez dans la zone des quais à diriger la circulation de vos propres robots — comme ce chef de projet d'Ontario l'est toujours.
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.