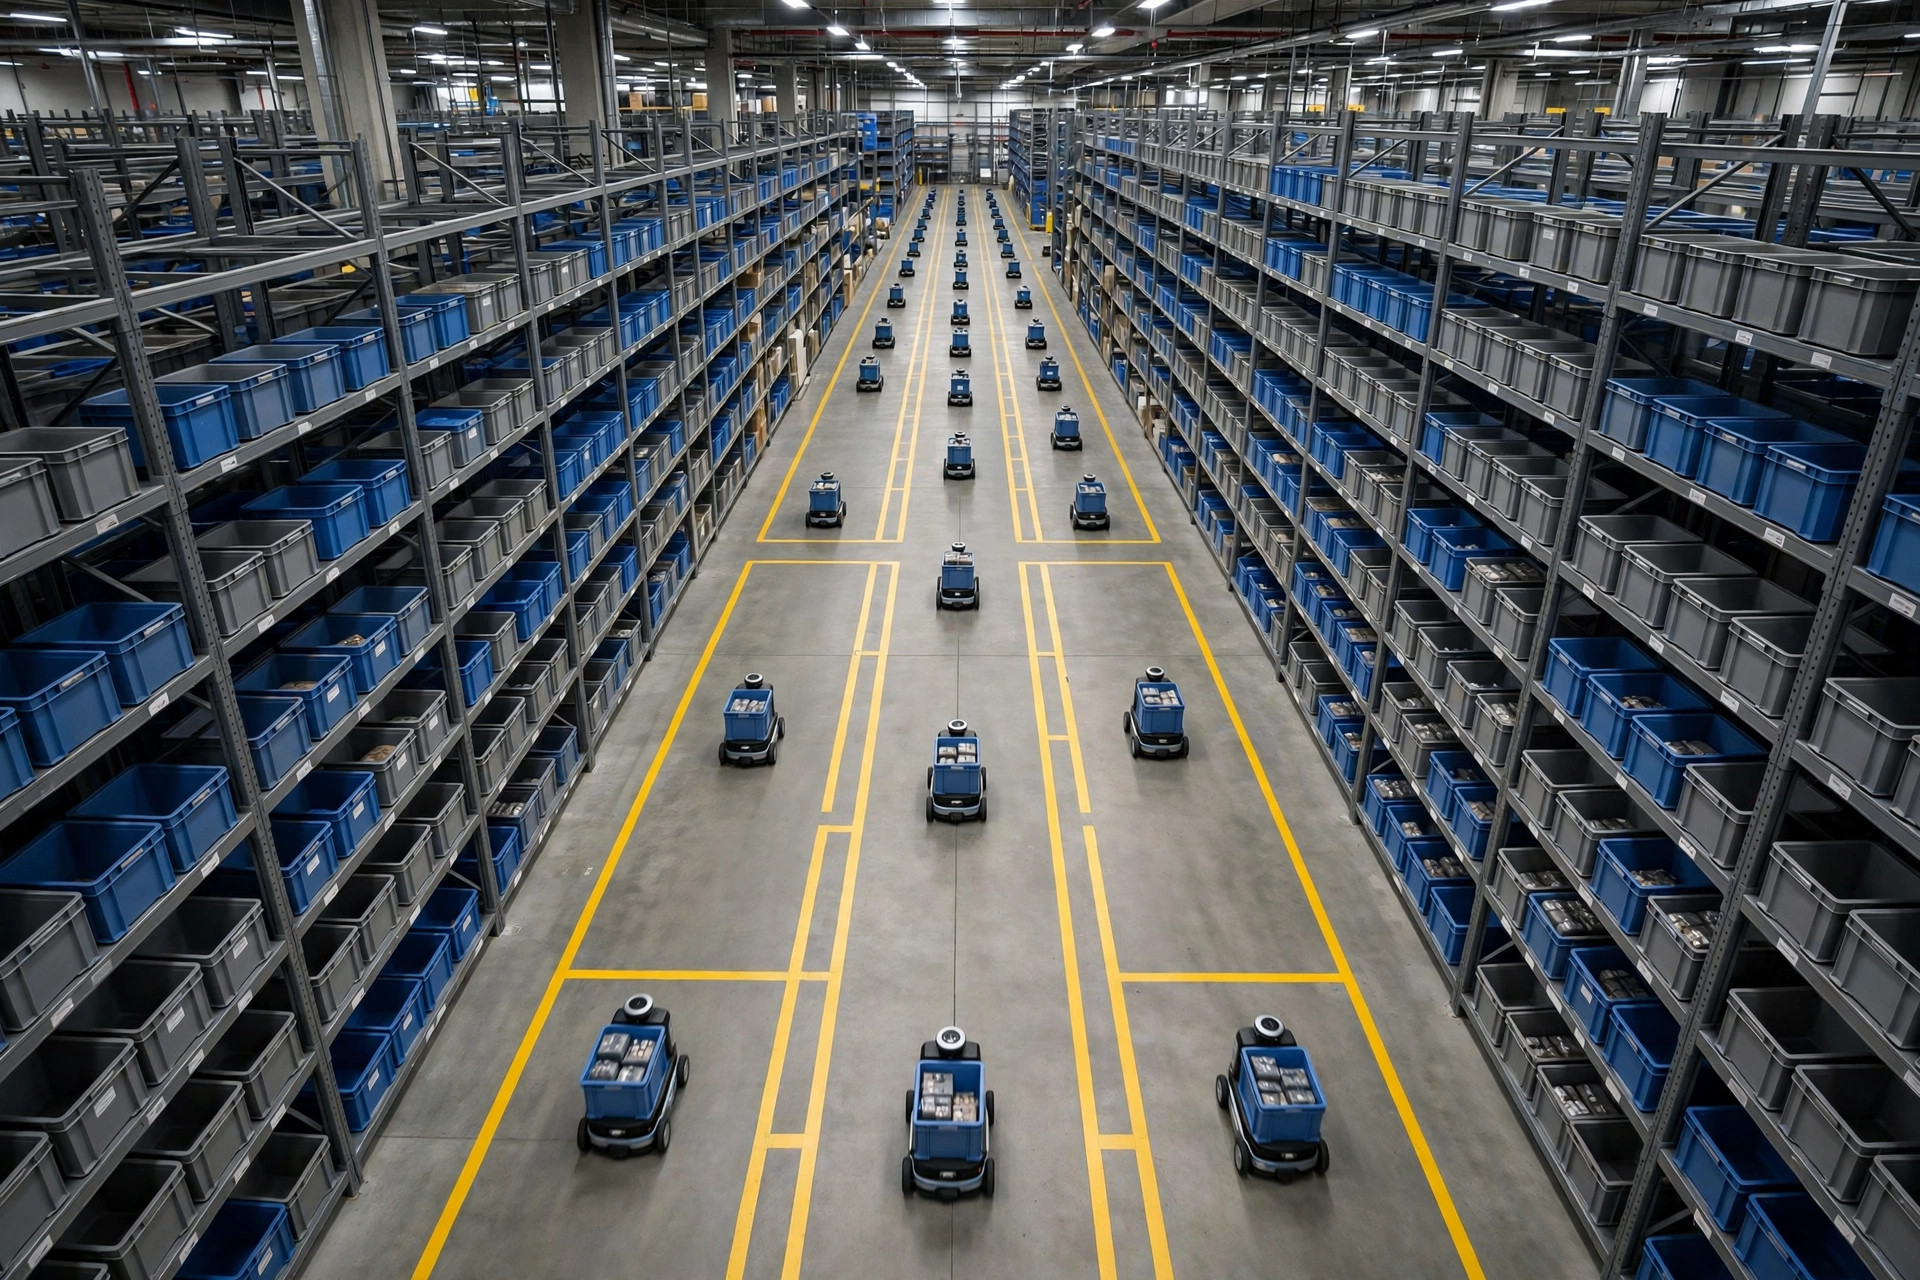
Imaginez la scène : quarante robots mobiles autonomes partageant le même sol d'entrepôt. Ils se croisent aux intersections et se cèdent le passage. Ils se frôlent dans les allées étroites sans une égratignure. Honnêtement, ils sont plus disciplinés que les automobilistes humains à l'heure de pointe. La première fois que j'ai observé cela depuis une mezzanine dans un centre de distribution en Arizona, je suis resté là une bonne vingtaine de minutes avec une seule question en tête : qui dirige cet orchestre ? Après un après-midi passé avec leurs ingénieurs, j'avais la réponse. Il n'existe pas un unique « super cerveau » qui ordonne chaque mouvement. Il existe un système appelé ordonnancement multi-agents. Cet article le découpe en trois morceaux — comment les tâches sont attribuées, comment les robots trouvent leur chemin, et ce qui se passe quand deux d'entre eux convoitent le même bout de sol — puis vous dit à partir de quelle taille de flotte le jeu en vaut vraiment la chandelle.
Deux chiffres pour donner l'échelle. En 2012, Amazon a payé 775 millions de dollars pour Kiva Systems, faisant entrer les robots porte-étagères dans ses centres de traitement des commandes. En 2023, Amazon déclarait plus de 750 000 robots déployés dans ses entrepôts. En un peu plus d'une décennie, les robots mobiles sont passés de projets pilotes à équipement standard dans les grandes installations. Et derrière ce chiffre de 750 000, la partie difficile n'a jamais été de faire rouler un robot. C'était de faire partager un même toit à des dizaines ou des centaines d'entre eux sans collisions, sans interblocages, et sans laisser la moitié de la flotte à l'arrêt. C'est le problème que l'ordonnancement multi-agents existe pour résoudre.
Qui prend le travail
La première mission de l'ordonnanceur est l'attribution des tâches : confier un travail comme « prendre un bac au rayonnage A et le livrer à la station d'emballage B » au bon robot. Simple à décrire, plein de compromis dans la pratique.
Il y a deux grandes écoles. La première est l'approche par enchères : chaque fois qu'une tâche apparaît, tous les robots libres placent une « offre » selon leur distance au rayonnage, leur batterie restante et la présence éventuelle d'autre chose à proximité. L'offre la plus basse gagne. La seconde est l'optimisation centralisée : un serveur central collecte toutes les tâches et l'état de tous les robots, puis calcule d'un coup l'attribution globalement optimale.
Les enchères sont rapides et survivent aux points de défaillance uniques — un robot hors ligne n'empêche pas les autres de continuer à prendre des tâches. Le prix à payer est l'optimalité locale : le kilométrage total de la flotte dépasse l'optimum théorique. L'optimisation centralisée produit de beaux plans, mais avec des dizaines de robots et des centaines de nouvelles tâches par seconde, le solveur ne peut pas suivre le rythme du temps réel, et quand le serveur tousse, tout le sol tousse avec lui.
Mon avis est franc : pour les flottes de moins de 50 robots, les enchères plus une poignée de règles simples suffisent largement. Ne courez pas après l'optimalité globale dès le premier jour. Les kilomètres économisés ne couvriront ni la complexité ni le temps de débogage que cela vous coûte. J'ai vu un entrepôt e-commerce de 30 000 pieds carrés avec 12 robots tournant sur un ordonnanceur à optimisation globale complète. Les ingénieurs l'ont réglé pendant trois mois, et la saison de pointe a quand même été sauvée par un humain tapant des attributions manuelles sur une tablette. Dans le choix des algorithmes, « assez bon » vaut son pesant d'or.
Comment ils trouvent leur chemin
Une fois la tâche attribuée, le robot a besoin d'un itinéraire. Les AMR ne lisent pas les panneaux comme les humains. Ils lisent des cartes.
Le sol de l'entrepôt est découpé en une grille invisible. Chaque cellule est soit praticable, soit un obstacle. L'ordonnanceur exécute un algorithme de recherche de chemin de la famille A* pour calculer l'itinéraire de chaque robot, du départ à l'arrivée. Cela ressemble à la navigation sur téléphone, mais la version entrepôt ajoute une couche de code de la route : les allées principales deviennent des rues à sens unique, les intersections reçoivent des points de priorité, les zones de recharge et les aires de travail manuel deviennent des zones lentes, et les robots chargés circulent sur des voies virtuelles différentes des robots à vide.
Voici un piège dans lequel je suis moi-même tombé, pour que vous n'ayez pas à le vivre. Les robots s'arrêtaient en urgence dans un coin, les journaux pleins d'alertes d'obstacles. Nous avons remplacé le lidar, retuné les paramètres trois fois, rien n'y faisait. Il s'avérait qu'un nouveau point d'accès haute puissance avait été installé au-dessus de ce coin, et que ses rafales radio anéantissaient les paquets de localisation pendant quelques millisecondes à chaque fois. Les robots croyaient avoir perdu leur position, alors ils freinaient et attendaient des instructions. Leçon : quand la planification d'itinéraire se comporte mal, vérifiez la couverture wifi et la planéité du sol avant d'accuser l'algorithme. Les algorithmes ne réparent pas l'environnement physique. Cette phrase reviendra une fois.
Ce qui se passe à l'intersection
Des dizaines de robots partagent un même réseau routier, donc les rencontres aux intersections sont routinières. La résolution des conflits décide qui passe en premier, qui cède, et — le plus important — comment garantir que deux robots ne se retrouvent jamais face à face dans une allée large d'un seul robot sans qu'aucun veuille reculer.
La technique de base est la table de réservation. Chaque robot ne se contente pas de planifier son itinéraire ; il « réserve » les tronçons de voie qu'il occupera dans les prochaines secondes, réservant de l'espace à la fois dans le temps et dans la géographie. Quand le robot suivant planifie son itinéraire et voit un tronçon déjà réservé pour une tranche de temps donnée, il change d'itinéraire ou patiente un instant. Les règles de priorité sont généralement le premier arrivé premier servi, les robots chargés avant les robots à vide, et un robot qui fonce recharger bat tout — parce qu'un robot mort coûte plus cher qu'un embouteillage.
L'interblocage est le scénario cauchemar. Deux robots se rencontrent frontalement dans une allée étroite, et la table de réservation de chacun dit « j'ai la priorité ». Point mort. On ne prévient pas l'interblocage par négociation au bord de la route. On le prévient par la conception du réseau routier : allées principales en boucles, allées étroites strictement à sens unique, de sorte qu'une rencontre frontale soit structurellement impossible. Quand j'évalue un système d'ordonnancement, le nombre d'interblocages est une métrique obligatoire. Faites-le tourner une semaine d'affilée — si les interblocages atteignent les deux chiffres, la conception du réseau routier est mauvaise. Ne laissez personne vous apaiser avec « cas limite rare ».
Quand ça en vaut la peine
Enfin, la question qu'on me pose le plus : à notre taille de flotte, avons-nous besoin d'un ordonnancement multi-agents ?
Voici ma ligne de démarcation. En dessous de 10 robots, ne vous embêtez pas avec l'ordonnancement centralisé. L'intelligence embarquée de chaque robot plus des règles de circulation fixes plus une tablette pour les interventions manuelles suffisent. L'ordonnancement centralisé à cette échelle, c'est un marteau-pilon pour un clou, et un marteau-pilon bien maladroit. Entre 20 et 50 robots, l'attribution centralisée des tâches plus les règles de circulation du réseau routier commencent à payer nettement — c'est le point optimal de l'ordonnancement multi-agents. Au-delà de la centaine, il faut des zones et une hiérarchie : le système central ne gère que le flux de tâches entre zones tandis que chaque zone s'autogouverne, sinon la puissance de calcul et la latence de communication du serveur central lâcheront les premières.
Deux scénarios où je vous dirais de ne pas y toucher. Premièrement, les vieux entrepôts aux sols inégaux et aux espacements de rayonnages irréguliers, où la localisation dérive toute la journée. Un algorithme d'ordonnancement dans cet environnement physique passe son temps à éteindre des incendies. Deuxièmement, les entrepôts aux marées de demande extrêmes — disons un volume de haute saison dix fois le volume normal, 20 robots suffisant un jour calme et 80 nécessaires en décembre. L'ordonnancement résout « comment faire tourner ». Il ne résout pas « pas assez de robots ». Corrigez d'abord la capacité élastique, puis parlons intelligence.
Trois recommandations actionnables dès demain :
Premièrement, avant d'acheter un seul AMR, extrayez une semaine de données de tâches de votre WMS et construisez une carte de chaleur des lieux et des moments où les tâches se concentrent. Puis dimensionnez la flotte et choisissez l'approche d'ordonnancement. Si vous ne savez pas à quoi ressemble votre propre charge de travail, vous n'êtes pas prêt à choisir un algorithme.
Deuxièmement, concevez d'abord le réseau routier. Allées à sens unique, boucles, emplacement des zones de recharge — dessinez-le sur papier et faites-y passer le pire cas : deux robots pleinement chargés se rencontrant dans l'allée la plus étroite, cinq robots ayant besoin de recharger à la même heure de pointe. Si ça ne marche pas sur papier, ça ne marchera pas sur le sol.
Troisièmement, n'acceptez pas « les robots bougent » comme un succès. Surveillez trois chiffres : le temps d'attente moyen des tâches, les interblocages par semaine et le temps d'attente en recharge. Quand ces trois-là sont sains, le système d'ordonnancement est véritablement sain.
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.