En novembre dernier, juste avant la haute saison, ma radio m'a réveillé à 3 heures du matin.
« Chef, l'unité 3 est encore en panne. Elle dit qu'il y a un obstacle devant, mais il n'y a rien, juste un nuage de poussière de farine. »
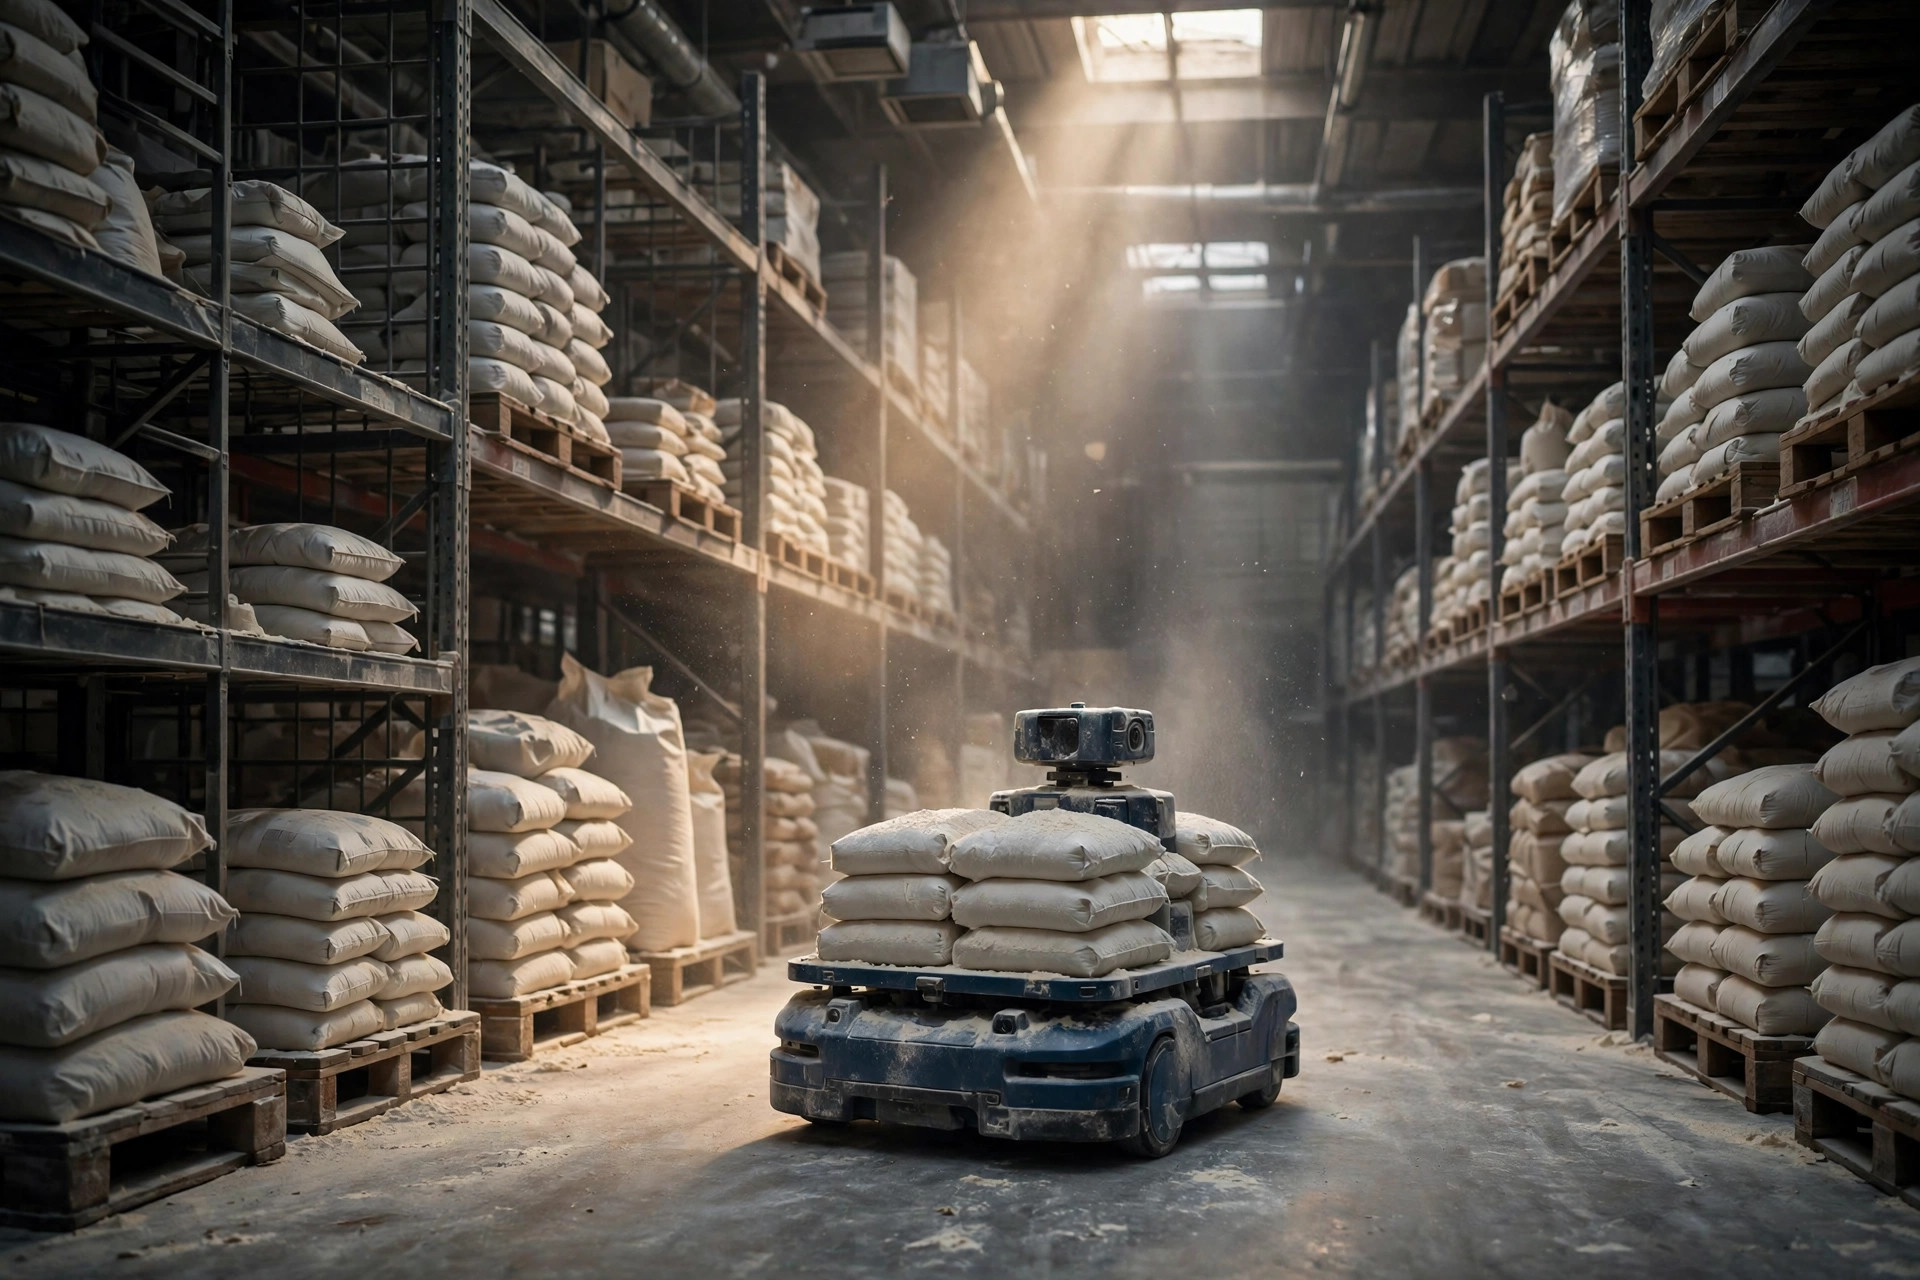
L'unité 3 était l'un de nos AMR dans l'entrepôt de farine finie, qui transportait des sacs de farine de 25 kilos du palettiseur vers la zone d'attente, plus de cent trajets par jour. Si vous avez déjà travaillé dans un entrepôt de farine, vous savez que l'air porte toujours une fine brume blanche : on la voit flotter dans les rayons de lumière. Le robot s'était arrêté juste sous le vent du palettiseur, là où la poussière est la plus dense. Rien que pendant ce poste de nuit, il s'est arrêté en urgence 7 fois, et à chaque fois quelqu'un devait marcher jusqu'à lui pour le réinitialiser. Mon chef d'équipe de nuit était furieux.
Soyons francs : avant l'arrivée des AMR, la proposition du fournisseur ressemblait à un rêve : précision de navigation à moins de 2 centimètres, détection d'obstacles à 360 degrés, zéro angle mort. Il y avait une ligne en petits caractères dans le contrat qu'aucun de nous n'avait lue attentivement : « Environnement d'exploitation : sols intérieurs propres et secs. » Propres et secs ? Dans un entrepôt de farine ? Quand nous sommes allés protester, ils ont dit que c'était « une utilisation au-delà de l'environnement convenu ». Ils entretiendraient les machines, bien sûr, mais les arrêts intempestifs ne comptaient pas comme des pannes. Cette perte, nous l'avons assumée.
Voici ce que personne ne vous dit sur les AMR dans les entrepôts poussiéreux : le problème n'est jamais de savoir si le robot peut porter la charge. C'est de savoir si ses yeux peuvent voir à travers la poussière. Un LiDAR émet un faisceau laser et mesure le temps que met la réflexion à revenir. La farine flotte dans l'air, le faisceau frappe une particule de poussière et rebondit directement, et le robot conclut qu'il y a un mur à 30 centimètres : arrêt d'urgence, alarme, et il attend qu'un humain vienne le secourir. L'industrie appelle cela des « retours aériens » : la poussière est le déclencheur le plus courant en entrepôt, devant le brouillard et la vapeur.
Le problème le plus sournois est le deuxième type : la poussière se dépose sur la vitre du LiDAR et forme un film. Elle n'aveugle pas le robot d'un coup, elle l'aveugle lentement. Au début, notre précision de navigation est passée de 2 centimètres à 5, et nous n'y avons pas prêté attention. Deux semaines plus tard, les robots ont commencé à « hésiter » aux intersections, zigzaguant en courbes en S. Au bout d'un mois, l'un d'eux a complètement perdu sa position et est resté là à tourner, essayant de retrouver le nord. Nous avons supposé que c'était un bug logiciel. Le fournisseur a passé une journée à diagnostiquer à distance, puis nous a dit d'essuyer la vitre du LiDAR. Un passage de chiffon est ressorti blanc de poussière de farine, et le robot a roulé parfaitement. Ce jour-là, j'ai appris la vraie leçon : dans un entrepôt poussiéreux, la cible de maintenance numéro un sur un AMR n'est ni les roues ni la batterie. Ce sont les yeux.
Voici comment nous l'avons résolu, étape par étape, pour que vous n'ayez pas à payer les mêmes frais d'apprentissage.
La première étape a été la plus primitive : essuyer. Notre fiche de maintenance disait « nettoyer la vitre du LiDAR chaque semaine ». Dans un entrepôt de farine, c'est une blague. Nous sommes passés à une fois par poste : l'équipe de nuit essuie la vitre avec un chiffon sec non pelucheux à la passation, deux minutes, c'est fait. Ce seul changement a fait passer les arrêts intempestifs de 7 ou 8 par jour à 3 ou 4. Honnêtement, ces deux minutes sont les deux minutes les plus rentables de tout le bâtiment.
La deuxième étape a été le réglage logiciel. L'ingénieur du fournisseur a ouvert deux paramètres à distance : le filtrage multi-écho : quand le laser reçoit plusieurs réflexions, prendre la plus lointaine comme le vrai obstacle et écarter les proches comme du bruit de poussière, et il a relevé le seuil de confiance pour les obstacles proches, car les réflexions de la poussière reviennent faibles. Après le réglage, les arrêts intempestifs ont encore baissé, à 1 ou 2 par jour. Mais réglez le filtrage trop agressivement et cela coûte cher : une fois, il a filtré une palette vide au sol. Le robot est entré dedans de plein fouet et est resté coincé avec une roue bloquée pendant une demi-heure. La force du filtrage contre la sensibilité de détection est un compromis, et dans les zones les plus poussiéreuses, il faut laisser de la place au jugement humain : ne poussez pas les paramètres au maximum.
La troisième étape est celle où nous avons failli nous tromper. Quelqu'un a suggéré de sceller le LiDAR dans un capot anti-poussière totalement fermé : problème résolu pour toujours, non ? L'ingénieur du fournisseur a secoué la tête : et la chaleur ? Les moteurs de traction et le contrôleur chauffent déjà ; si on les scelle, lors d'une journée d'été à 35 degrés, les moteurs surchauffent et réduisent leur puissance. Nous avons d'ailleurs emprunté une unité de démonstration annoncée comme totalement étanche IP65 pour l'essayer. La protection contre la poussière était réelle, mais après 4 heures de fonctionnement continu, le châssis était assez chaud pour y faire frire un œuf, et au troisième jour, il émettait des alarmes de surchauffe moteur. La conclusion va à l'encontre de l'instinct de la plupart des gens :
Un indice IP plus élevé n'est pas toujours meilleur. Dans le code IP, le premier chiffre couvre la poussière : 5 signifie « protégé contre la poussière » : un peu de poussière peut entrer mais cela n'affecte pas le fonctionnement ; 6 signifie totalement « étanche à la poussière ». On dirait que le 6 gagne, non ? Mais un corps totalement étanche IP65 dans un entrepôt poussiéreux devient un piège à chaleur : moteurs et contrôleurs qui cuisent à haute température, durée de vie raccourcie. Notre ligne rouge est désormais IP52 et au-delà : les 600 et 1350 de MiR ont été les premiers AMR du marché classés IP52, protégés contre la poussière et contre les gouttes d'eau, conçus spécifiquement pour les « environnements exigeants ». IP52 avec un nettoyage rigoureux surpasse IP65 dans un entrepôt de farine, qui est poussiéreux mais n'est pas une usine chimique.
Voici la deuxième idée contre-intuitive : le LiDAR le plus cher n'est pas le plus résistant à la poussière. Nous avons testé une unité avec un LiDAR 3D à nombreux canaux : nuage de points plus dense, certes, mais aussi bruit plus dense dans la poussière, et elle donnait de fausses alarmes encore plus que nos originaux. Le plus stable a été un LiDAR de sécurité 2D ordinaire avec multi-écho et algorithmes de filtrage de poussière. Dans l'air poussiéreux, ce qui compte dans une « paire d'yeux », c'est l'algorithme anti-interférences, pas le nombre de canaux.
Notre liste de lignes rouges pour les achats :
| Élément | Notre ligne rouge | Pourquoi |
|---|---|---|
| Indice de protection | Minimum IP52 pour l'ensemble de l'unité ; IP5X est le plancher | Une machine IP20 dans un entrepôt de farine est un don |
| LiDAR | Multi-écho ou algorithmes de filtrage de poussière obligatoires | Sans cela, les arrêts intempestifs par retours aériens sont incurables |
| Conception thermique | Aucune conception totalement scellée et sans ventilation | Les unités scellées IP65 surchauffent et réduisent leur puissance en été |
| Clause d'acceptation | Au contrat : pas plus de 3 arrêts intempestifs pour 8 heures continues en conditions poussiéreuses | Les promesses verbales ne comptent pas ; l'écrit fait foi |
| Accès de service | Vitre du LiDAR et filtres amovibles à la main | Si le nettoyage exige une échelle et le démontage d'un panneau, l'équipe arrête de le faire en trois mois |
Ce dernier point est né d'une négociation difficile. Nous avons signé un avenant avec la norme d'acceptation écrite noir sur blanc : « pas plus de 3 arrêts intempestifs pour 8 heures continues dans la zone poussiéreuse », sinon les machines repartent. Le fournisseur a d'abord résisté, disant que notre environnement était particulier. Après une semaine d'impasse, il a stationné un ingénieur sur place pendant trois jours, a réglé chaque paramètre de filtrage et la routine de nettoyage, et a réussi du premier coup. Depuis, chaque équipement entrant dans notre entrepôt comporte une clause d'environnement dans ses conditions d'acceptation. Chers collègues, si ce n'est pas dans le contrat, vous perdrez l'argument du service après-vente. À chaque fois.
Pour la maintenance, nous appliquons désormais ce que l'équipe appelle « les trois grands », inscrits dans le planning des postes :
D'abord, essuyer la vitre du LiDAR à chaque poste avec un chiffon sec non pelucheux : jamais un chiffon humide, car l'eau plus la farine fait de la pâte, qui aveugle le capteur encore plus. Ensuite, changer les filtres chaque semaine : la prise d'air de refroidissement du châssis a un filtre, et la poussière de farine peut en boucher la moitié en deux semaines. Quand le débit d'air d'admission chute, la température du moteur grimpe en flèche, et la navigation commence à dériver avec elle. Xiao Wang a sauté un changement une fois ; le robot a commencé à « dessiner des dragons », a dévié d'une douzaine de centimètres de sa trajectoire et a failli heurter un rayonnage. Troisièmement, nettoyer chaque mois les bandes de roulement des roues et les essieux moteurs : la farine humide colle aux roues, et une fois enrobées, on a du patinage et une mauvaise odométrie.
Quatre robots, et la routine des trois grands nous coûte moins de 800 yuans par mois en main-d'œuvre et consommables. Quand nous subissions 7 ou 8 arrêts intempestifs par jour, chaque réinitialisation plus l'attente représentait en moyenne 12 minutes : près d'une heure de temps d'exploitation perdu par robot et par jour. À nos volumes, le fret non déplacé en un mois coûtait bien plus que dix fois la maintenance.
Un dernier rappel pour mes collègues exploitants : entrepôts de farine, usines d'aliments pour animaux, hangars de matériaux de construction : partout où l'air porte de la poussière, posez-vous trois questions avant l'arrivée des AMR. Quel est l'indice IP de l'unité ? Son LiDAR sait-il ce qu'est la poussière ? Et y a-t-il une norme d'acceptation pour environnement poussiéreux dans le contrat ? Si vous ne pouvez pas répondre aux trois, ne signez pas. La proposition du fournisseur a été écrite pour un laboratoire. La poussière est dans votre entrepôt, pas dans le leur.
Par Chen Feng, Responsable des opérations d'entrepôt Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.