Mon verdict, d'emblée : dans neuf projets de coopération homme-AMR sur dix, ce ne sont pas les robots le problème. Le problème, c'est des distances de sécurité devinées au doigt mouillé et un trafic jamais séparé. Un robot arrive sur le plancher, fait un arrêt d'urgence chaque fois qu'il voit une personne, s'arrête des dizaines de fois par jour, la disponibilité s'affaisse dans les bas 90 %, et le chef regarde le rapport et conclut que l'automatisation est pire que le travail manuel. Ce n'est pas la faute du robot. Vous avez simplement laissé les gens et les machines se rencontrer à la mauvaise distance.
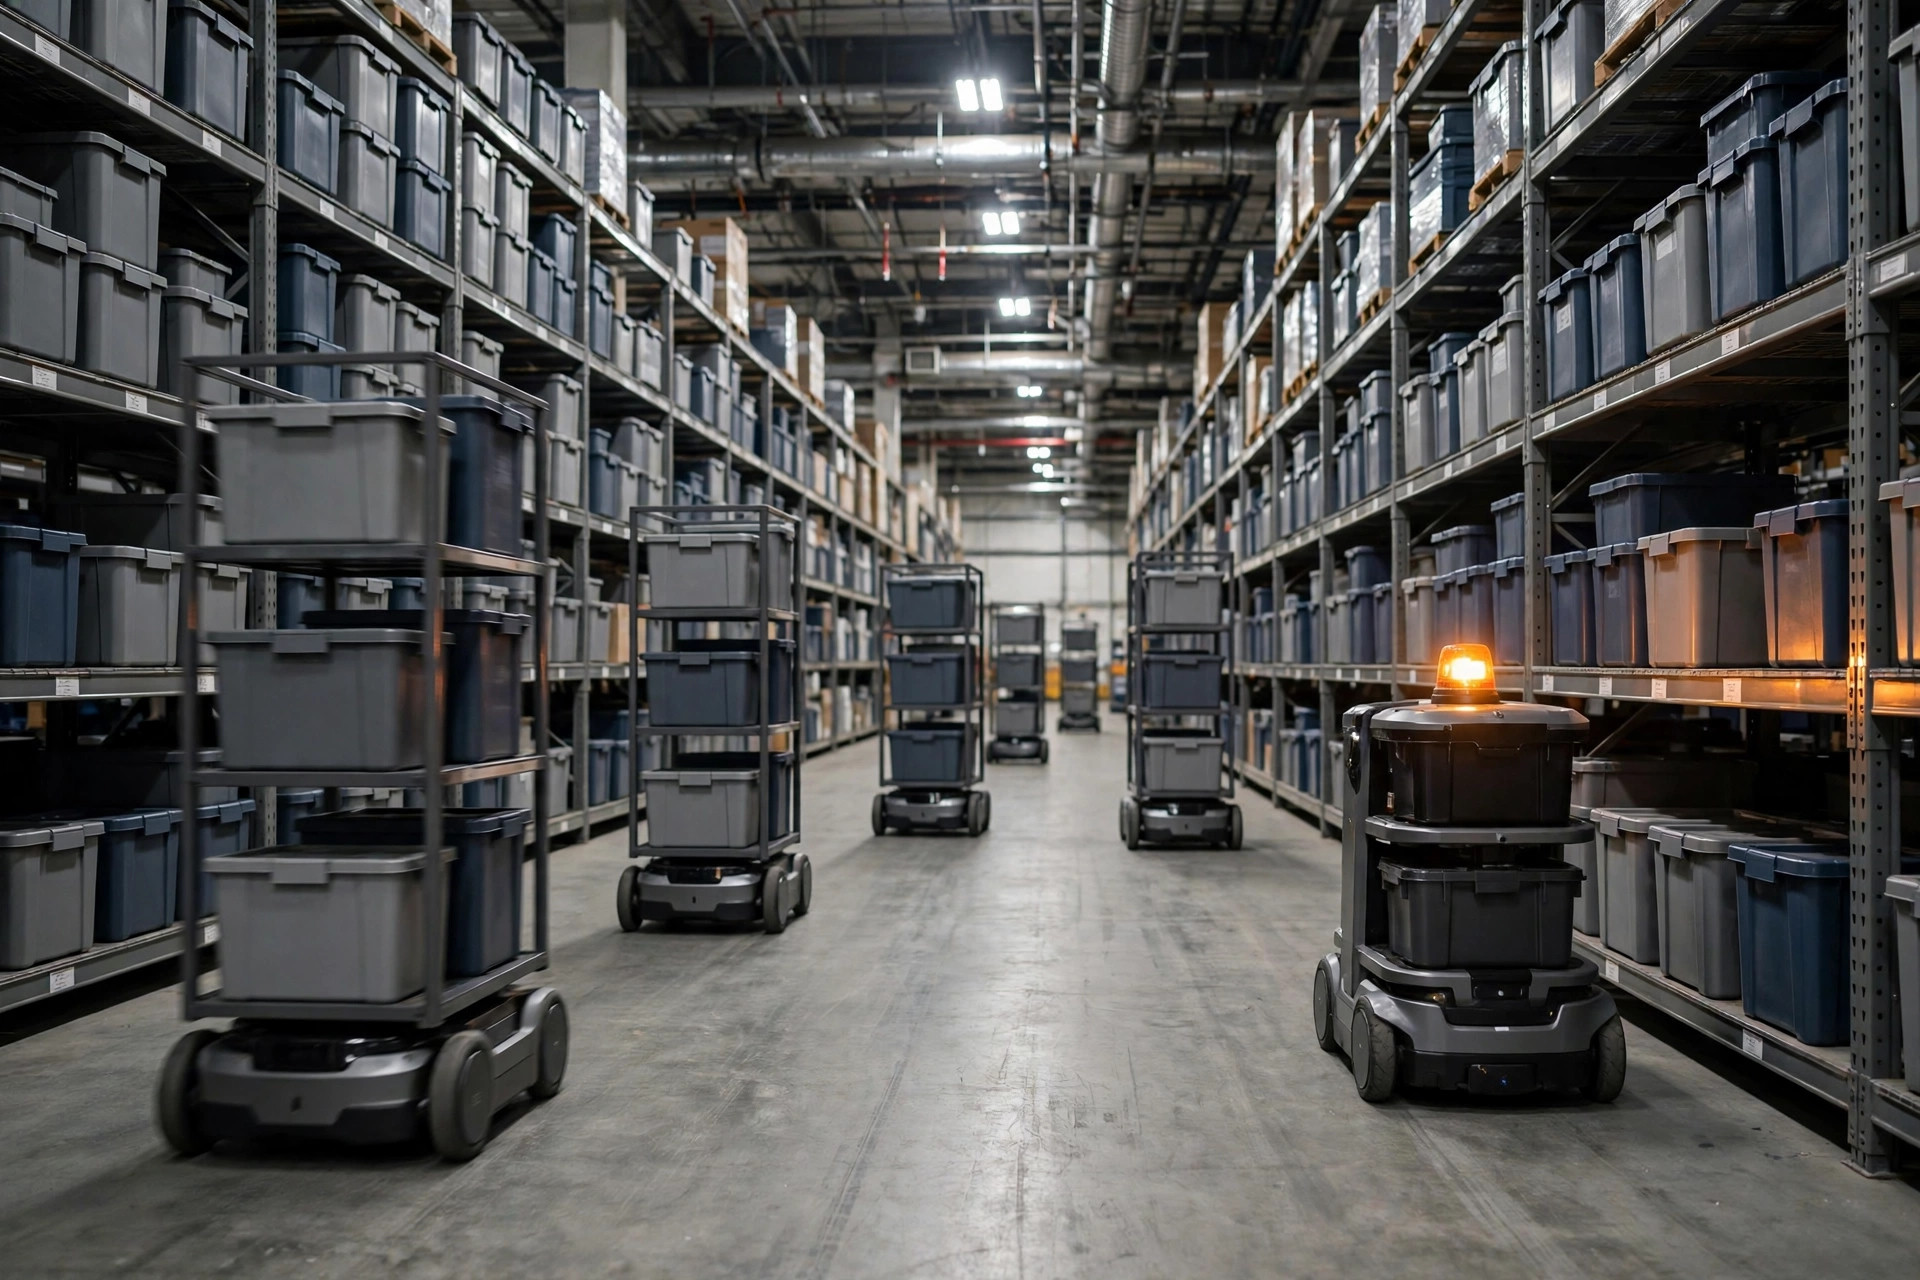
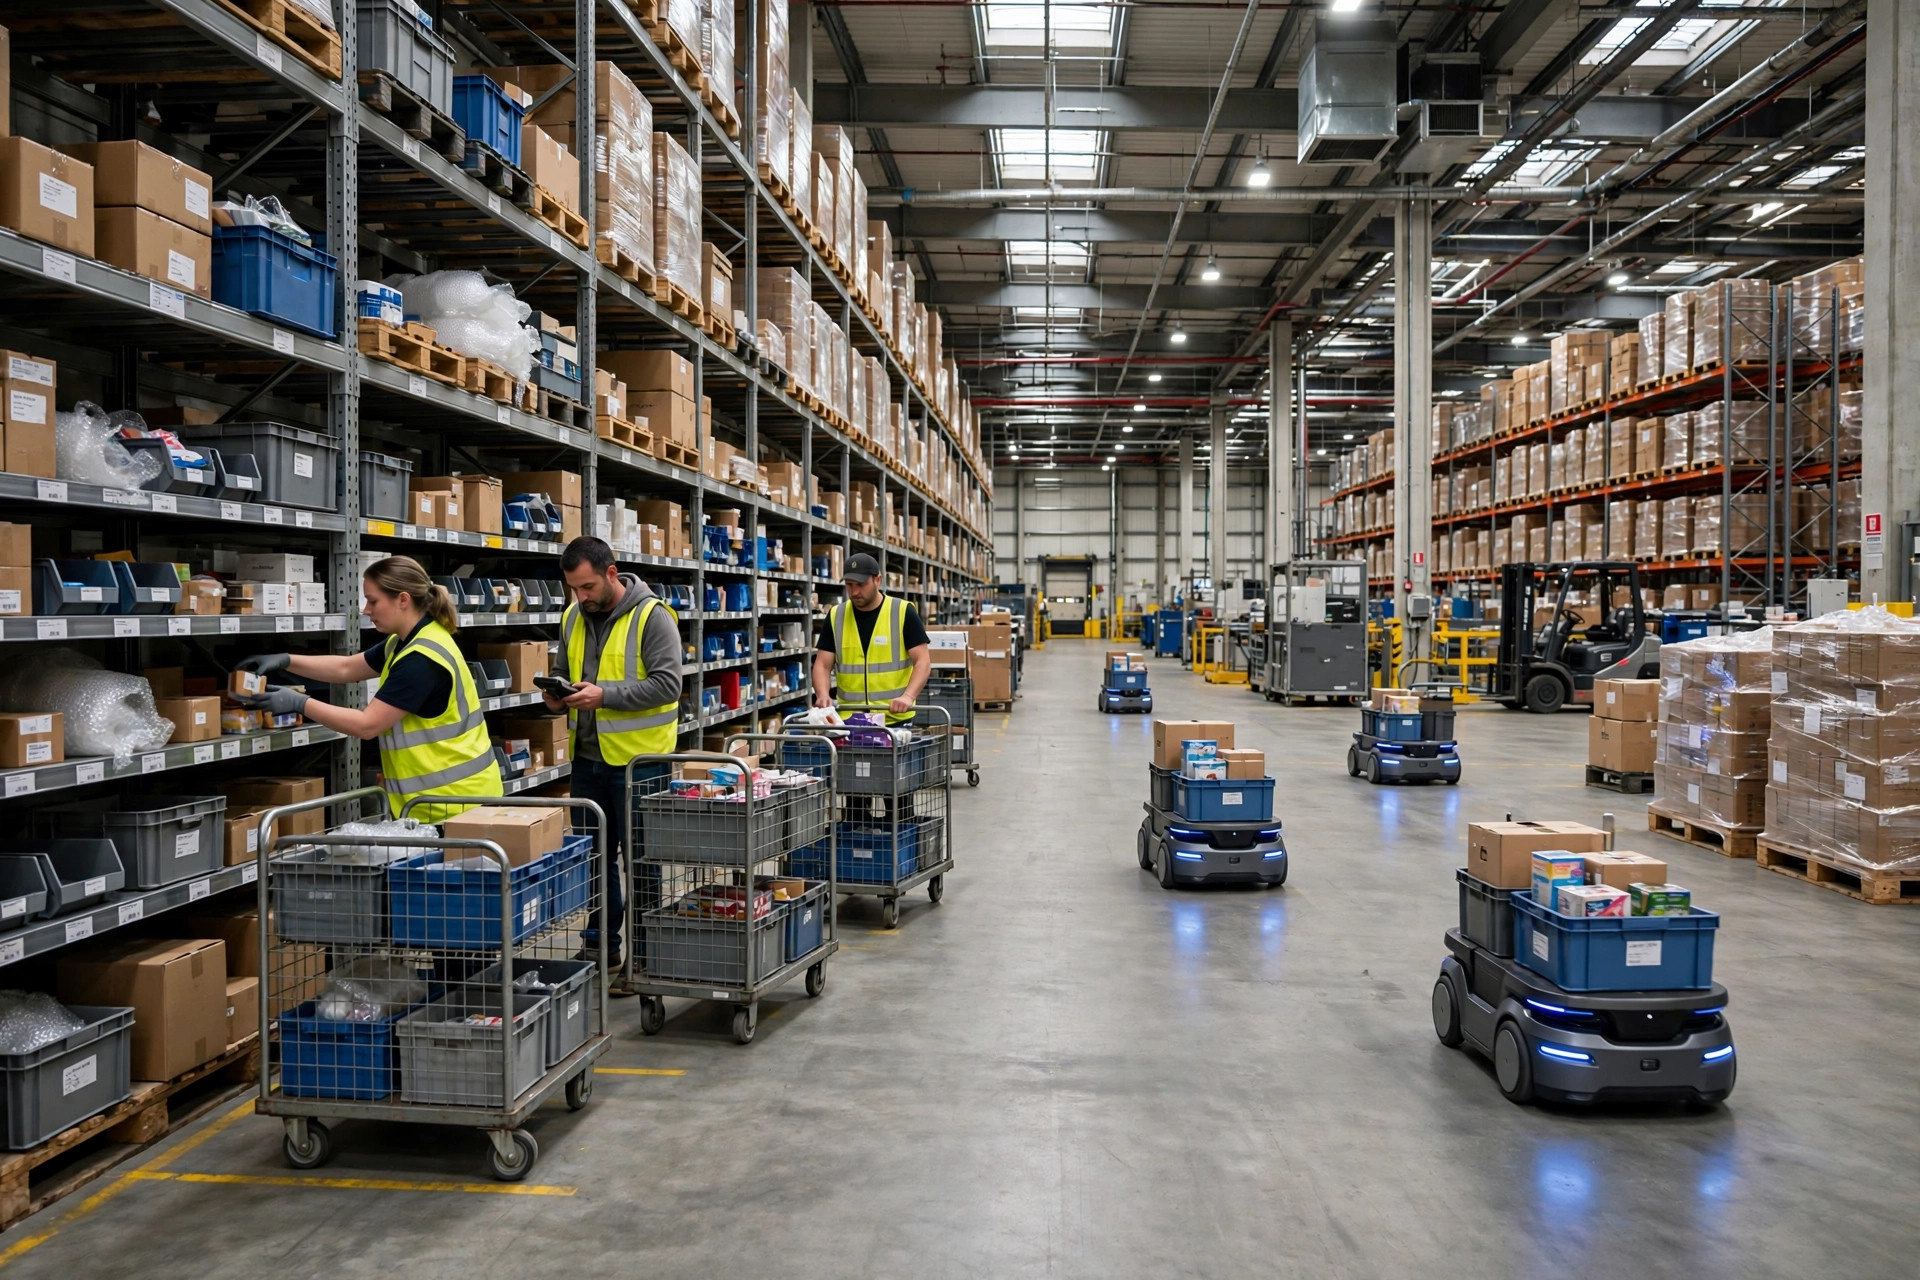
En 2023, j'ai travaillé sur un projet d'entrepôt e-commerce 3PL à Suzhou : 40 AMR à chargement par dessous qui transportaient des bacs prélevés des postes de travail vers la zone de conditionnement. L'allée principale faisait 3.2 mètres de large, partagée entre les gens et les robots. La première semaine après la mise en service, le responsable du site m'a appelé, la voix tendue : chaque robot affichait en moyenne 17 arrêts d'urgence par jour, une disponibilité de 91.3 %, les préparateurs esquivaient les robots comme dans la circulation, et quelqu'un a failli lui jeter une palette. Trois mois plus tard, après nos corrections : 3 arrêts par jour, disponibilité de 98.6 %. Même allée, mêmes gens. La différence n'était pas les robots : c'était les distances de sécurité et le design du trafic.
Coopération homme-AMR : comment on fixe vraiment les distances de sécurité
La sécurité des robots fonctionne en trois couches. Pensez-y comme conduire avec trois lignes de défense. La plus externe, ce sont les « yeux » LiDAR : ils balayent en permanence, et quand une personne ou un obstacle entre dans la zone d'avertissement, le robot ralentit ; en entrant dans la zone de protection, il s'arrête. La couche intermédiaire, c'est l'automate de sécurité : comme un moniteur au siège passager avec sa propre pédale de frein. Les signaux LiDAR passent par l'automate de sécurité avant toute décision de freinage, sur une chaîne indépendante du contrôleur de mouvement. Même si le contrôleur principal plante, les freins s'exécutent. La couche la plus interne, c'est le pare-chocs mécanique : on le touche et l'alimentation se coupe. Dernier recours.
Alors quelles distances fixer en pratique ? Voici le tableau de départ que nous utilisons à la mise en service. Note : ce sont des points de départ ; les valeurs finales viennent du manuel de sécurité du fabricant et d'une évaluation de conformité à l'ISO 3691-4 (la norme de sécurité des chariots industriels sans conducteur) :
| Zone | Distance typique | Action déclenchée |
|---|---|---|
| Zone d'avertissement | 3–4 m | Ralentir à 50 % |
| Zone de protection | 1.5–2 m | Arrêt total |
| Tampon de contact | 0.3–0.5 m (pare-chocs mécanique) | Coupure d'urgence de l'alimentation |
C'est comme la distance de suivi dans la circulation : la zone d'avertissement dit « tu te rapproches, je lève le pied », la zone de protection dit « un pas de plus et j'écrase le frein ». Un détail que la plupart ratent : la distance de protection augmente avec la vitesse. Un robot à 1.5 m/s a besoin de plus du double de la distance de freinage d'un robot à 0.5 m/s. Le geste professionnel, c'est donc le zonage de vitesse : on limite les robots à 0.5 m/s dans les zones très fréquentées pour garder une zone de protection petite ; on les libère à 1.5 m/s sur les lignes droites vides avec une zone plus large. Sécurité et débit ne sont pas ennemis : on négocie entre les deux avec les zones de vitesse.
Laissez-moi régler un vieux grief : certains projets achètent des robots LiDAR et concluent « sécurité incluse », en sautant l'automate de sécurité et l'analyse de risques. C'est une fausse exigence. LiDAR est un capteur, pas un système de sécurité. Sans la chaîne de surveillance indépendante de l'automate de sécurité, qu'est-ce qui prouve que le robot « aurait dû » s'arrêter quand quelque chose tourne mal ? Vous avez économisé un peu d'argent et vous vous êtes offert une indemnisation totale plus une fermeture la première fois que quelqu'un se fait clipper.
Clôture ou mélange ? La ligne de choix
« Tout clôturer ou tout mélanger », c'est la première question de chaque projet. Ma ligne de choix est simple : un tableau.
| Configuration | Personnes autorisées dedans ? | Vitesse max du robot | Coût relatif | Où ça convient |
|---|---|---|---|---|
| Clôtures de sécurité totales | Non | 1.5 m/s, à pleine vitesse | Bas (les clôtures sont bon marché) | Haut volume, takt fixe, 24/7 |
| Zones de vitesse LiDAR + automate de sécurité | Oui (par zones) | 0.3–1.5 m/s par zone | Moyen | Les gens doivent coexister : chargement, exceptions, picking |
| Sans clôtures, mélange total | Oui | ~0.5 m/s sur tout le site | Semble bas, coûts cachés élevés | Trafic faible, démos, phases de transition |
Voici la conclusion contre-intuitive : « enlever les clôtures = plus d'efficacité » est faux. En 2022, j'ai travaillé avec un entrepôt en Californie dont le propriétaire trouvait les clôtures « pas assez intelligentes » et les a toutes retirées pour une collaboration totalement sans clôtures. Résultat ? Chaque robot tombait à 0.3 m/s de marche au pas dès qu'il voyait une personne. La vitesse moyenne sur tout le site est passée de 1.2 m/s à 0.55 m/s ; les mouvements par robot et par heure sont passés de 140 à 86. Pourquoi ? Les ralentissements défensifs en trafic mixte sont bien plus agressifs que ce qu'on imagine : avec assez de piétons, les robots passent presque tout le shift à décélérer. Clôtures enlevées, débit en baisse de 30 %. Nous sommes revenus à des clôtures par zones, n'avons gardé le mélange qu'aux quais de chargement manuel, et les chiffres se sont rétablis.
Donc mon conseil de choix : mettez des clôtures partout où vous pouvez ; ne négociez le mélange que là où vous devez. Mélanger n'est pas l'objectif, c'est le compromis. Chaque fois qu'on me dit « on veut tout le site sans clôtures », ma première question est : avez-vous calculé combien de temps de takt les ralentissements défensifs dévorent ? Neuf sur dix ne l'ont pas fait.
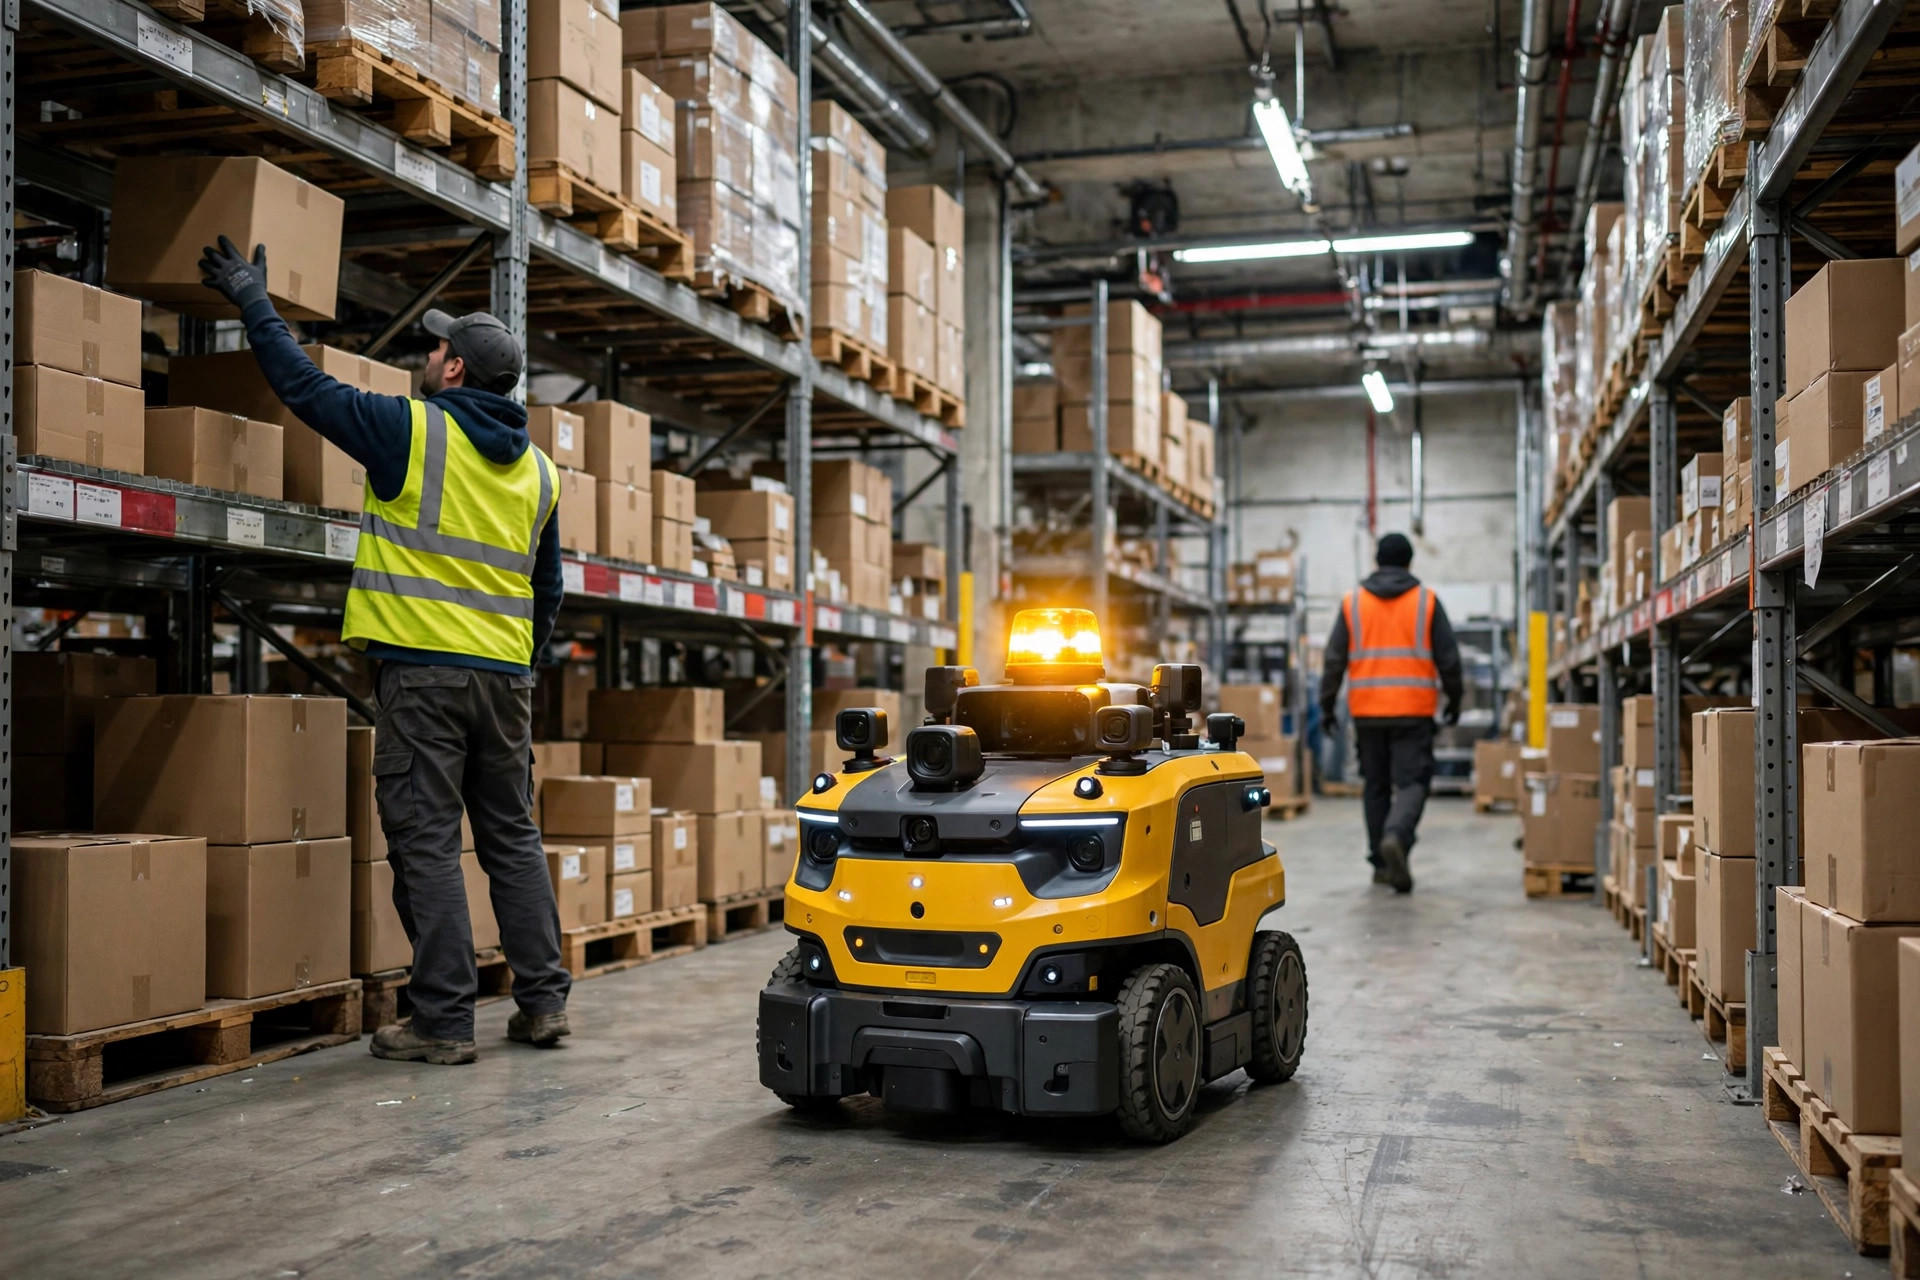
Comment séparer le trafic en pratique ? Trois gestes. D'abord, séparer les gens et les robots : peignez des voies robots et des voies piétonnes dans l'allée principale, mettez des alarmes sonores-visuelles aux intersections ; l'idée n'est pas de faire peur aux gens avec les robots, c'est de rendre chaque rencontre prévisible. Ensuite, des boucles à sens unique : les robots circulent en circuit, ne reviennent jamais en arrière, et les points de croisement sont réduits de moitié. Troisièmement, la séparation temporelle : pendant le pic de picking, les robots ne parcourent que les routes dorsales extérieures et restent hors des zones de picking ; ils récupèrent tout le plancher hors pic. C'est comme ça qu'on règle la coopération homme-AMR en pratique : ce projet de Suzhou est passé de 91.3 % à 98.6 % de disponibilité avec ces trois gestes. Nous n'avons remplacé aucun robot.
Pièges de maintenance : trois choses qui cassent tout six mois après la mise en service
Les principes sont couverts, le choix est couvert ; passons aux pièges de maintenance. Les paramètres de mise en service sont toujours bons. Les projets meurent six mois plus tard.
Piège numéro un : le LiDAR devient « aveugle ». La poussière d'entrepôt est implacable ; trois mois sans essuyer les fenêtres du scanner et la sensibilité s'effondre. Pire encore, le sol : un entrepôt a ré-enceré son sol époxy, le reflet miroir a fait voir au LiDAR des obstacles fantômes, plus de 200 faux arrêts par jour, et il a fallu une semaine pour remonter jusqu'au sol. La solution n'a rien de glamour : les fenêtres du scanner entrent dans la liste d'inspection mensuelle, et dès le premier jour on dit à l'équipe des installations : « des AMR roulent sur ce sol, pas de cire haute brillance ».
Piège numéro deux : les gens. Les opérateurs couperont toujours les coins ; la plus belle voie piétonne ne veut rien dire pour quelqu'un de pressé. La technologie ne corrige pas la nature humaine. Mon approche : faites du chemin conforme le chemin le plus court ; ne mettez pas la voie piétonne sur un détour que personne ne marchera ; plus la formation et des rappels occasionnels en réunion générale. Et n'attendez pas qu'une session de formation tienne un an : « comment coexister avec les robots » doit figurer dans l'intégration de chaque nouvelle recrue en zones mixtes.
Piège numéro trois : quelqu'un change discrètement les paramètres de sécurité. L'équipe du site « améliore » le débit en réduisant la zone de protection de 2 m à 1 m. La disponibilité monte, jusqu'au premier quasi-accident, quand l'assurance et les régulateurs viennent frapper à la porte. Tout changement des paramètres de sécurité passe par un processus de changement, une nouvelle analyse de risques et un enregistrement écrit. Mettez-le dans le SOP et scotchez-le à la porte de l'armoire de commande.
L'argent en vaut-il la peine ? Regardez ce chiffre
Pour la coopération homme-AMR, n'écoutez pas les présentations des fournisseurs. Regardez un chiffre : les mouvements réels par robot et par jour. Mesurez une semaine de référence avant la mise en service, mesurez de nouveau après le réglage du trafic mixte et la séparation des voies. Si le chiffre a augmenté et que l'année est restée sans incident, l'argent était bien dépensé. S'il n'a pas bougé, votre « mélange » n'était que du théâtre : retournez voir les distances de sécurité et la séparation du trafic.
Par Da Liu, ingénieur en automatisation
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.