
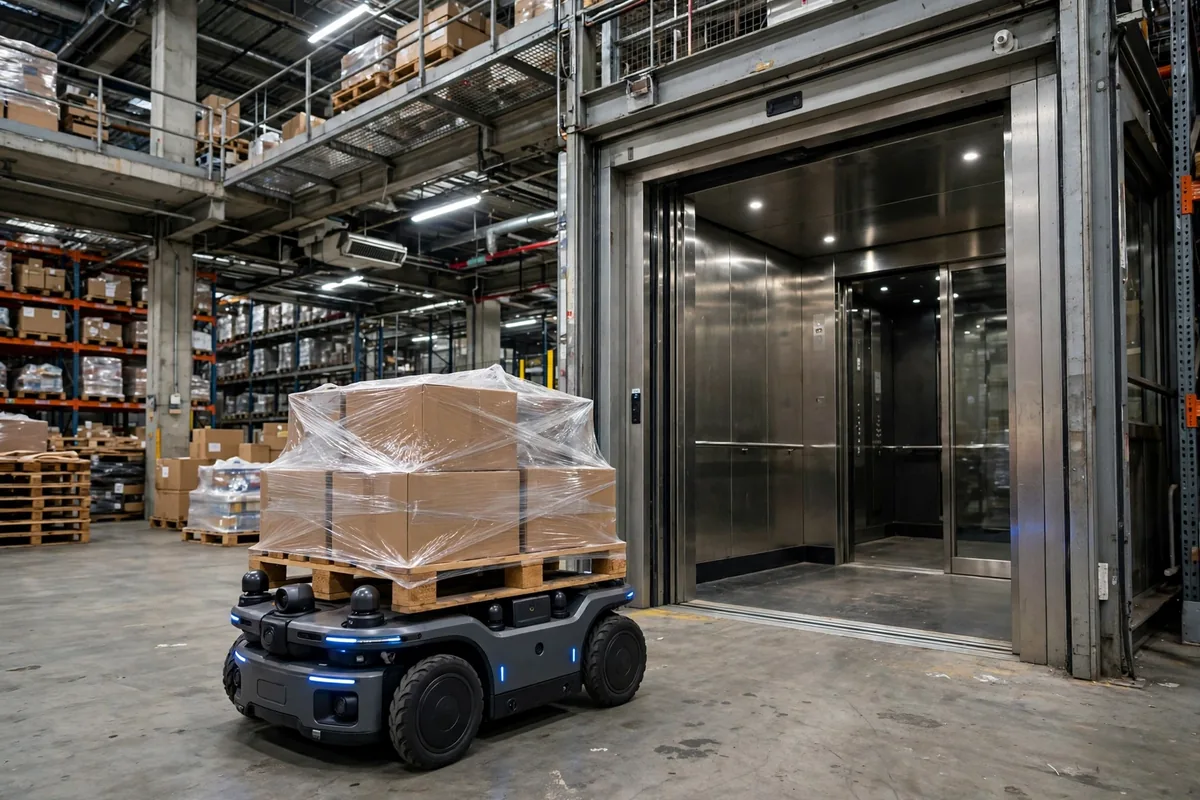
La integración de AMR con elevador de carga parece trivial en una diapositiva y sale cara en la planta. El robot se conduce solo, el elevador funciona solo, así que combinarlos debería ser fácil. He visto demasiados proyectos aprender lo contrario. El robot espera un minuto o más en la puerta del elevador y, con unos cientos de viajes al día, cada hora de mano de obra que los robots ahorraron se devuelve directamente en espera. Es como construir una autopista y poner un semáforo en medio: la carretera puede ser todo lo ancha que se quiera, el cuello de botella es la única intersección.
En otoño de 2024, un almacén de comercio electrónico en Hangzhou nos pidió revisar su instalación. Doce AMR con una velocidad de alrededor de 1.2 metros por segundo sin carga. Pero en hora punta, un viaje entre plantas promediaba alrededor de 9 minutos, más de 4 de ellos esperando en la puerta del elevador y entrando y saliendo. El AMR llamaba al elevador mediante una caja de llamada añadida que fingía ser una persona pulsando un botón. Una vez que llegaba la cabina, el robot no tenía ni idea de cuánto se habían abierto las puertas, de si había alguien dentro o de si ya había un palé dentro. El programador enviaba robots pero no tenía ni idea de dónde estaba el elevador, así que el robot solo llamaba al elevador después de llegar a la puerta, la cabina bajaba vacía desde la tercera planta y el robot esperaba otro ciclo. En hora punta, tres robots hacían cola en una puerta de elevador sin espacio detrás para girar.
La segunda historia es más típica, y más cara. En primavera de 2025, un almacén de repuestos de automóvil en Suzhou puso ocho AMR de tipo elevador en traslados entre un almacén junto a línea en la segunda planta y una zona de producto terminado en la planta baja. Para ahorrar dinero, el equipo construyó solo el enlace más básico: el AMR enviaba una señal de relé que decía "Quiero subir", el elevador llegaba y abría, y el robot entraba por su cuenta con navegación láser. En la tercera semana tras la puesta en marcha, un robot que llevaba más de 400 kilogramos entró en la cabina y el borde de la carga activó la cortina de luz de la puerta. Las puertas ciclaron mientras el robot quedaba atascado a medias, hasta que alguien pulsó la parada de emergencia y lo sacó a mano. Nadie resultó herido, pero eso fue suerte, no diseño. La reforma posterior —retroalimentación de puerta, confirmación de carga, balizas dentro de la cabina— costó notablemente más que hacer el trabajo completo el primer día.
La integración de AMR con elevador de carga se reduce a tres preguntas: quién llama, quién abre, quién decide
Si se despoja la integración, solo quedan tres preguntas, en este orden. Primero, ¿quién llama al elevador? El programador, con antelación, no el robot después de llegar. El programador conoce la planta de destino y dónde está el elevador, así que debe llamar a la cabina a la planta de salida con 30 a 60 segundos de antelación. Segundo, ¿quién abre la puerta? El estado de la puerta debe volver desde el controlador del elevador como una señal: puerta totalmente abierta, cabina nivelada, carga permitida. Con las tres presentes, el robot puede entrar; si falta una, se queda detrás de la línea amarilla. Nunca hay que dejar que el robot adivine el estado de la puerta a partir de sus propios sensores. Tercero, ¿quién manda? En el momento en que una persona toca el elevador —una parada de emergencia, una operación manual de puerta— el control vuelve al elevador de inmediato, y el AMR solo puede detenerse, nunca competir.
Mi línea dura, dicha sin rodeos: si tu elevador es una unidad antigua sin interfaz de comunicación abierta, y todo lo que tienes son señales de contacto seco para llamadas básicas y estado de puerta, no programes viajes entre plantas de forma densa. La integración por contacto seco funciona —yo la he construido— pero su vocabulario es básicamente dos palabras, "llegó" y "abierta". El robot no aprende nada sobre obstáculos dentro de la cabina ni códigos de fallo. En esa configuración, mantén un elevador por debajo de unos 20 viajes entre plantas por hora; programa más y estarás pagando por hacer cola. Si el proveedor del elevador abre el protocolo —planta, dirección, carga, estado de fallo— el programador puede hacer verdadera programación por plantas: emparejar un viaje de subida con uno de bajada en una misma carrera de cabina, o preposicionar robots vacíos en periodos tranquilos. La apertura del protocolo fija directamente lo inteligente que puede ser tu programación. Una flota más inteligente sobre una interfaz de elevador tonta es dinero tirado en la capa equivocada.
La línea divisoria: dónde paga la integración de AMR con elevador de carga y dónde no
La mayoría de los equipos hacen mal la cuenta de costes: ponen precio a la velocidad del robot. Un viaje entre plantas equivale a tiempo de conducción, más espera de llamada al elevador, más tiempo de entrada y salida, más tiempo de viaje en elevador, más tiempo de confirmación de salida. Subir la velocidad de conducción de 1 a 1.5 metros por segundo ahorra quizá diez segundos por viaje. Recortar la espera de llamada de 90 segundos a 20 segundos ahorra 70 segundos en ese mismo viaje. Con 300 viajes entre plantas al día, ese único punto libera cerca de 6 horas-robot, y las horas-robot son lo que permite reducir la flota, que es donde está el dinero de verdad.
| Tramo del viaje | Sin llamada anticipada al elevador | Con integración adecuada |
|---|---|---|
| Espera de llamada al elevador | 60–120 segundos | 0–20 segundos, cabina ya esperando |
| Entrada y confirmación de posición | 40–80 segundos, sondeos repetidos | 20–30 segundos, entrada solo tras todas las señales |
| Viaje en elevador | Fijado por la velocidad del elevador y la diferencia de plantas | Sin cambios: el límite físico |
| Salida y entrega | 30–60 segundos | 15–25 segundos |
El tiempo de viaje en elevador es fijo; todo lo que se puede mejorar está en la espera y la confirmación. Robots más rápidos no disuelven una cola en la puerta del elevador; solo hacen que se forme de forma más ordenada.
Antes de invertir en la integración, merece la pena resolver cómo elegir entre AMR y carretillas elevadoras para tus cargas y frecuencias. Esa elección decide qué transporta la mercancía; el protocolo de llamada, el enclavamiento y la programación por plantas deciden si el transporte funciona sin problemas.
Este es el juicio contraintuitivo al que la mayoría de los equipos se resisten hasta que la realidad se lo enseña: cuantos más viajes entre plantas tengas, menos debe cada robot compartir un único elevador. Un elevador en hora punta es un único punto de fallo, y la espera crece bruscamente a medida que añades vehículos. Las soluciones que funcionan son dedicar elevadores por zona de planta, o escalonar el trabajo entre plantas —viajes de reposición en los huecos entre oleadas de picking, una ruta asistida por operario como respaldo para picks urgentes. Una línea de política —"las tareas entre plantas tienen menor prioridad que las tareas en la misma planta"— a menudo elevará el rendimiento en hora punta. Protege primero el trabajo en la misma planta para que no se detenga; solo entonces discute sobre la velocidad entre plantas.
Las trampas de mantenimiento que nadie presupuesta
La fase más peligrosa no es el día de puesta en marcha sino el primer mes después. Trampa uno: el proveedor del elevador lanza una actualización de firmware, los puntos de comunicación se mueven y los robots siguen leyendo las direcciones antiguas. La solución que funciona es una tabla de puntos de señal firmada, en poder de ambas partes, con cambios que exigen aviso previo y una prueba conjunta, escrita en el contrato de mantenimiento, no un apretón de manos. Trampa dos: el posicionamiento dentro de la cabina. Un AMR en una cabina de elevador no tiene códigos de suelo ni reflectores, así que funciona solo con odometría de ruedas. Un viaje está bien; unos cientos de viajes al día y la deriva puede superar con creces los diez centímetros, y el robot empieza a rozar el marco de la puerta al salir. Las balizas dentro de la cabina, o una relocalización de actitud mientras la cabina se mueve, son dinero que no se puede omitir. Trampa tres: la respuesta ante fallos. Un fallo del elevador, una pérdida de comunicación, un robot que pierde potencia dentro de la cabina: cada uno necesita su propio manual escrito. Si el elevador falla con un robot dentro, el robot no debe intentar escapar por su cuenta. Si la comunicación cae más allá de un umbral fijado, el programador debe marcar ese elevador como no disponible y redirigir. Si un robot muere dentro de la cabina, alguien nombrado de antemano debe asumir la extracción manual. Si se omiten los manuales, el primer fallo real se convierte en que todos improvisan a la vez.
En la aceptación, no juzgues por unas pocas demostraciones fluidas. Ejecuta un turno completo con volumen real de tareas y observa tres números: tiempo medio de viaje, espera media en la puerta del elevador y fallos de tarea causados por la integración. Cuando esos tres se mantienen durante una semana completa, la integración está realmente en pie. Una demostración limpia solo prueba que el cableado está bien; sobrevivir a un turno completo prueba que la secuencia está bien.
¿Merece la pena gastar este dinero? Mira un número: ¿qué parte del tiempo total del viaje es espera en la puerta del elevador más confirmación de entrada y salida? Baja esa parte por debajo del 30 por ciento y la integración estará ganando su coste. Si no alcanzas esa marca, no importa cuántos robots compres, solo estarás operando una cola más cara en la puerta del elevador.
Por Da Liu, Ingeniero de Automatización
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.





