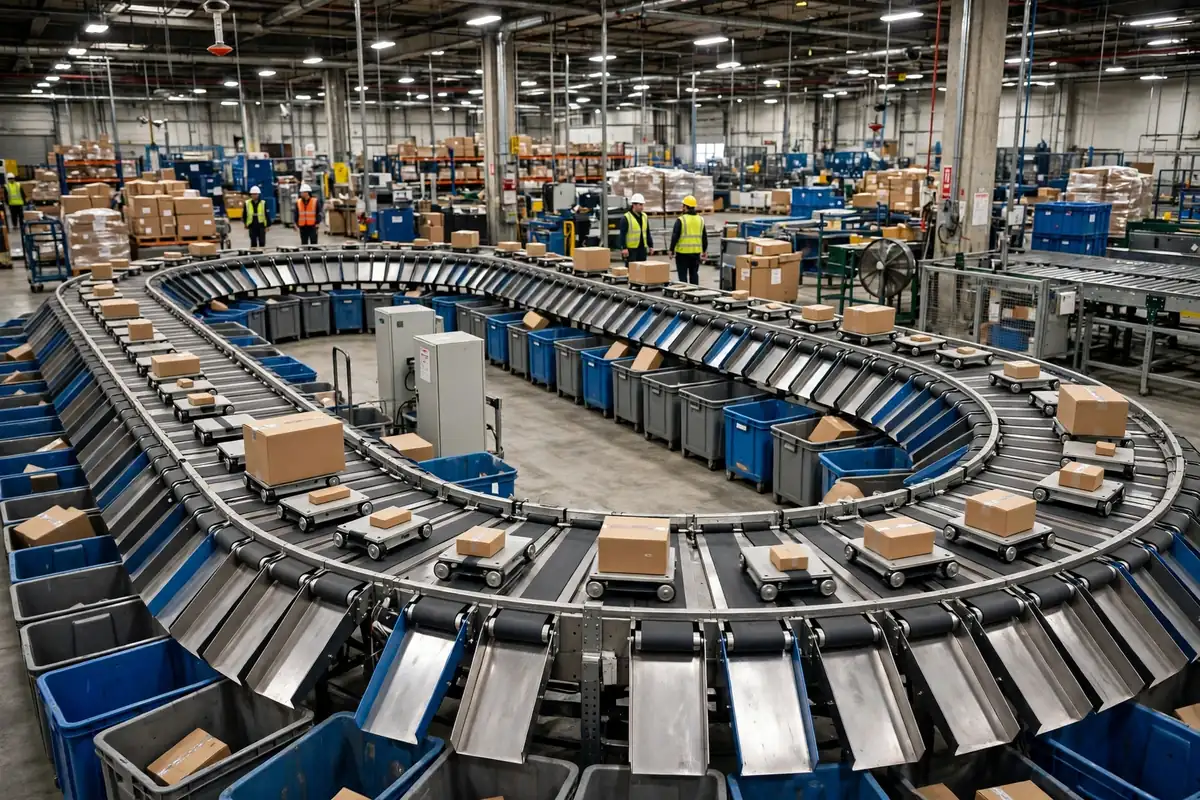
Un AMR es un juguete. Una flota de AMR es un sistema multiagente. Suena duro, pero cualquiera que haya hecho trabajo de integración lo sabe: un robot funciona de maravilla, y en el momento en que hay diez o veinte en el mismo piso, todos los problemas cambian. Qué robot toma qué trabajo, quién cede en un pasillo estrecho, quién espera en el cargador y qué pasa cuando una máquina se avería a mitad de turno — de eso trata la programación multiagente. Si se reducen los algoritmos a lo esencial, hay tres cosas: asignar el trabajo, gestionar el tráfico y programar la carga. Acertar primero en esas tres.
El principio: ¿qué programa realmente la programación multiagente?
La programación multiagente le da un cerebro a un grupo de máquinas sin cerebro — salvo que ese cerebro se puede construir de dos maneras. Una es centralizada: un centro de control ve todo el piso como una torre de control de aeropuerto, decidiendo adónde va cada robot, qué ruta toma y cuándo carga. La otra es la negociación distribuida: cada robot lleva un pequeño cerebro, y en cada intersección los robots se hacen señales entre sí y ceden el paso — una rotonda sin semáforos.
El control centralizado ofrece optimización global: la torre ve todos los robots y calcula el plan de menor tiempo total. El precio: si la torre cae, todo se detiene, y más robots significan cálculos más difíciles. El control distribuido es más resistente: que un robot se caiga no molesta a nadie, y añadir robots es fácil. El precio es la optimización local — cada robot solo se preocupa por el camino que tiene delante, así que la eficiencia sufre y los bloqueos aparecen más. Ninguno es absolutamente mejor — depende de tu piso.
¿Qué es un bloqueo? Cuatro robots entran a la vez en una intersección de cuatro vías, cada uno esperando a que se mueva primero el de enfrente, y nadie se mueve hasta que entra un técnico con un joystick. Un solo robot nunca puede bloquearse — la dificultad no está en el robot, está en las relaciones entre robots.
Un sistema de programación gestiona cuatro cosas. Primero, la asignación de tareas: ¿el robot más cercano, el de la batería más llena o el que ya va en esa dirección? Si se asigna mal, los robots pasan el día circulando vacíos. Segundo, el enrutamiento y el control del tráfico: quién cede en un pasillo estrecho, quién pasa primero en una intersección, qué carriles son de sentido único. Tercero, la carga: no dejar que todos los robots se queden sin batería a la vez cuando solo hay dos cargadores. Cuarto, la operación degradada: un robot se avería — ¿quién toma el relevo y cómo rodean los demás el obstáculo?
El control del tráfico es el primer muro: una intersección sin semáforos.
En June 2024, una planta de electrónica en Dongguan operaba 12 AMR en un piso compacto: dos pasillos principales, un cruce. Las pruebas con un solo robot fueron impecables. Al tercer día con los 12 en marcha, el pico de la mañana empujó a cuatro robots a la intersección a la vez, frente a frente. El LiDAR funcionaba. La lógica de seguridad funcionaba — y precisamente porque funcionaba, los robots se quedaron quietos, esperándose unos a otros durante 40 minutos, hasta que el jefe de turno entró con un joystick y los sacó a mano. Las líneas perdieron el suministro de material dos veces esa mañana.
La causa raíz era la prioridad de paso: doce robots compartiendo una intersección sin señales, coordinados solo por la evasión de obstáculos de cada máquina, dejaban las reglas de tráfico en manos de la buena educación de los conductores. La solución no fue exótica: la intersección pasó a reservas por franjas horarias — quien reserva la franja pasa primero; los pasillos principales se convirtieron en un circuito de sentido único, solo en sentido horario; los robots cargados tuvieron prioridad sobre los vacíos. La misma intersección, los mismos 12 robots, ningún bloqueo desde entonces. Deja también espacio para las personas — sus rutas son aleatorias mientras que las de los robots están planificadas, así que reduce la velocidad en las esquinas ciegas y limita la velocidad donde trabaja la gente.
Carga: no dejes que una flota multiagente se quede sin batería a la vez
La carga es la parte más subestimada del problema. La gente dimensiona una flota por el volumen de transporte y se olvida por completo de la carga. Entonces una tarde, a las 3 p.m., todas las baterías bajan del 20% a la vez, se forma una cola en dos cargadores y todo el piso se ralentiza.
Un AMR de almacén típico circula a 1 a 2 metros por segundo — trata la velocidad máxima de la hoja de especificaciones como un rumor, porque un robot cargado girando en una esquina nunca la alcanza. El MD-650 de OMRON alcanza un máximo de 2.2 m/s y el MD-900 de 1.8 m/s, con 8 horas de autonomía y una carga del 5% al 95% en menos de 30 minutos; el 600 de OTTO circula hasta a 1.4 m/s, transporta 600 kg y carga del 10% al 90% en 30 minutos; el Open Shuttle de KNAPP circula hasta a 1.5 m/s, transporta 50 kg y funciona 7 horas. La velocidad y la autonomía son un balancín — cuanto más pesada la carga, más lento el robot.
La regla de carga: escalonar. Envía un robot a recargar al 40%, no al 20%. Dimensiona los cargadores para que no más de un tercio de la flota cargue a la vez. Carga al completo antes de las horas pico, rota la carga durante las horas tranquilas y usa la carga de oportunidad: un robot que espera en una estación de trabajo recarga desde un punto de carga cercano. Más cargadores no es automáticamente mejor — dos en los lugares adecuados superan a cuatro en los equivocados.
La línea divisoria: ¿control centralizado o distribuido de la flota de AMR?
| Dimensión | Programación centralizada | Negociación distribuida |
|---|---|---|
| Adecuado para | Menos de 20 robots, o un diseño sencillo | 20+ robots, o pisos multizona y multivendor |
| Eficiencia global | Alta — la torre optimiza el total | Media — cada robot optimiza localmente |
| Riesgo de bloqueo | Bajo — la prioridad de paso se reserva con antelación | Mayor — depende de reglas y cesiones |
| Punto único de fallo | Si la torre cae, todo se detiene; necesita reserva en caliente | Que un robot se caiga no afecta a nadie |
VDA 5050 es el estándar de interoperabilidad entre proveedores de las asociaciones alemanas de automoción e ingeniería mecánica, basado en MQTT y JSON para que robots de distintas marcas puedan compartir una misma capa de programación. Antes de comprar, pregunta: ¿es compatible con VDA 5050? Si no, mezclar marcas después es un proyecto doloroso.
Las guías de gestión de flotas sitúan el muro de escalado en torno a 20 a 40 robots en un piso disputado con una orquestación débil — cada robot añadido empeora el tráfico más rápido de lo que añade rendimiento. El cuello de botella nunca es el robot — es la programación.
Tres cuentas que hacer antes de que un almacén pequeño añada robots
La primera cuenta es la línea divisoria del tamaño de la flota. Con menos de 300 trabajos de transporte al día, bastan de 3 a 5 robots; de 300 a 800 trabajos, de 5 a 10; por encima de 800, hablemos de 10 o más. Esas cifras son un ejemplo trabajado, calculado sobre un robot que completa 15 trabajos por hora en 8 horas efectivas de trabajo — vuelve a calcularlo con tus propios números. Cuenta primero los trabajos, luego los robots, nunca al revés.
La segunda cuenta es la utilización de un solo robot. Comprar un robot no es lo mismo que usarlo — comprueba cuánto de cada día pasa trabajando. Por debajo del 50% de utilización, compraste demasiados robots o asignas los trabajos de forma desigual; por encima del 85%, la flota va al límite y la temporada alta te obliga a añadir robots u horas extra. El software de programación muestra este número — revísalo semanalmente durante el primer mes.
La tercera cuenta es el coste del software de programación. El precio del robot es fácil de contar; el coste del software es fácil de pasar por alto: ¿la licencia se cobra por robot o por centro?, ¿la integración entre proveedores cuesta extra?, ¿qué parte del precio del software es mantenimiento anual? Algunos proveedores venden robots baratos y cobran una tarifa anual de software por robot — en cinco años, el software puede costar más que los robots. Pon las tres cuentas en una sola hoja primero.
Aquí está la parte contraintuitiva: más robots no siempre significa más rapidez. Pasado cierto punto, cada robot añadido hace los pasillos más concurridos, las intersecciones más congestionadas y la cola de carga más larga — y el rendimiento baja. Si quieres velocidad, arregla primero la programación. Añadir robots es el último recurso, no el primer paso.
La trampa del mantenimiento: la puesta en marcha es donde empieza el trabajo de verdad.
La última trampa es el mantenimiento. Un AMR no es una máquina de comprar y olvidar. Las lentes del LiDAR necesitan limpieza periódica, los marcadores del suelo se desgastan y, cuando cambia el mapa, hay que volver a escanearlo. Lo más común: el almacén mueve dos filas de estanterías, nadie avisa al sistema de programación y los robots siguen conduciendo con el mapa antiguo, parándose de emergencia delante de las estanterías nuevas todos los días. Cambia el diseño, vuelve a escanear el mapa — alguien es responsable de ese proceso.
Pregunta en qué condiciones de suelo se midió el tiempo medio entre fallos de la hoja de especificaciones — si no pueden responder, no lo tomes en serio.
Entonces, ¿vale la pena el dinero? Mira un número: trabajos efectivos por robot por hora. Quita la carga, la espera, los recorridos en vacío y los atascos — ¿cuántos trabajos reales termina un robot en una hora? Con buena programación, ese número sube de forma constante; con mala programación, duplica la flota y no se mueve. Vigila ese número — no miente.
Por Da Liu, ingeniero de automatización Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.