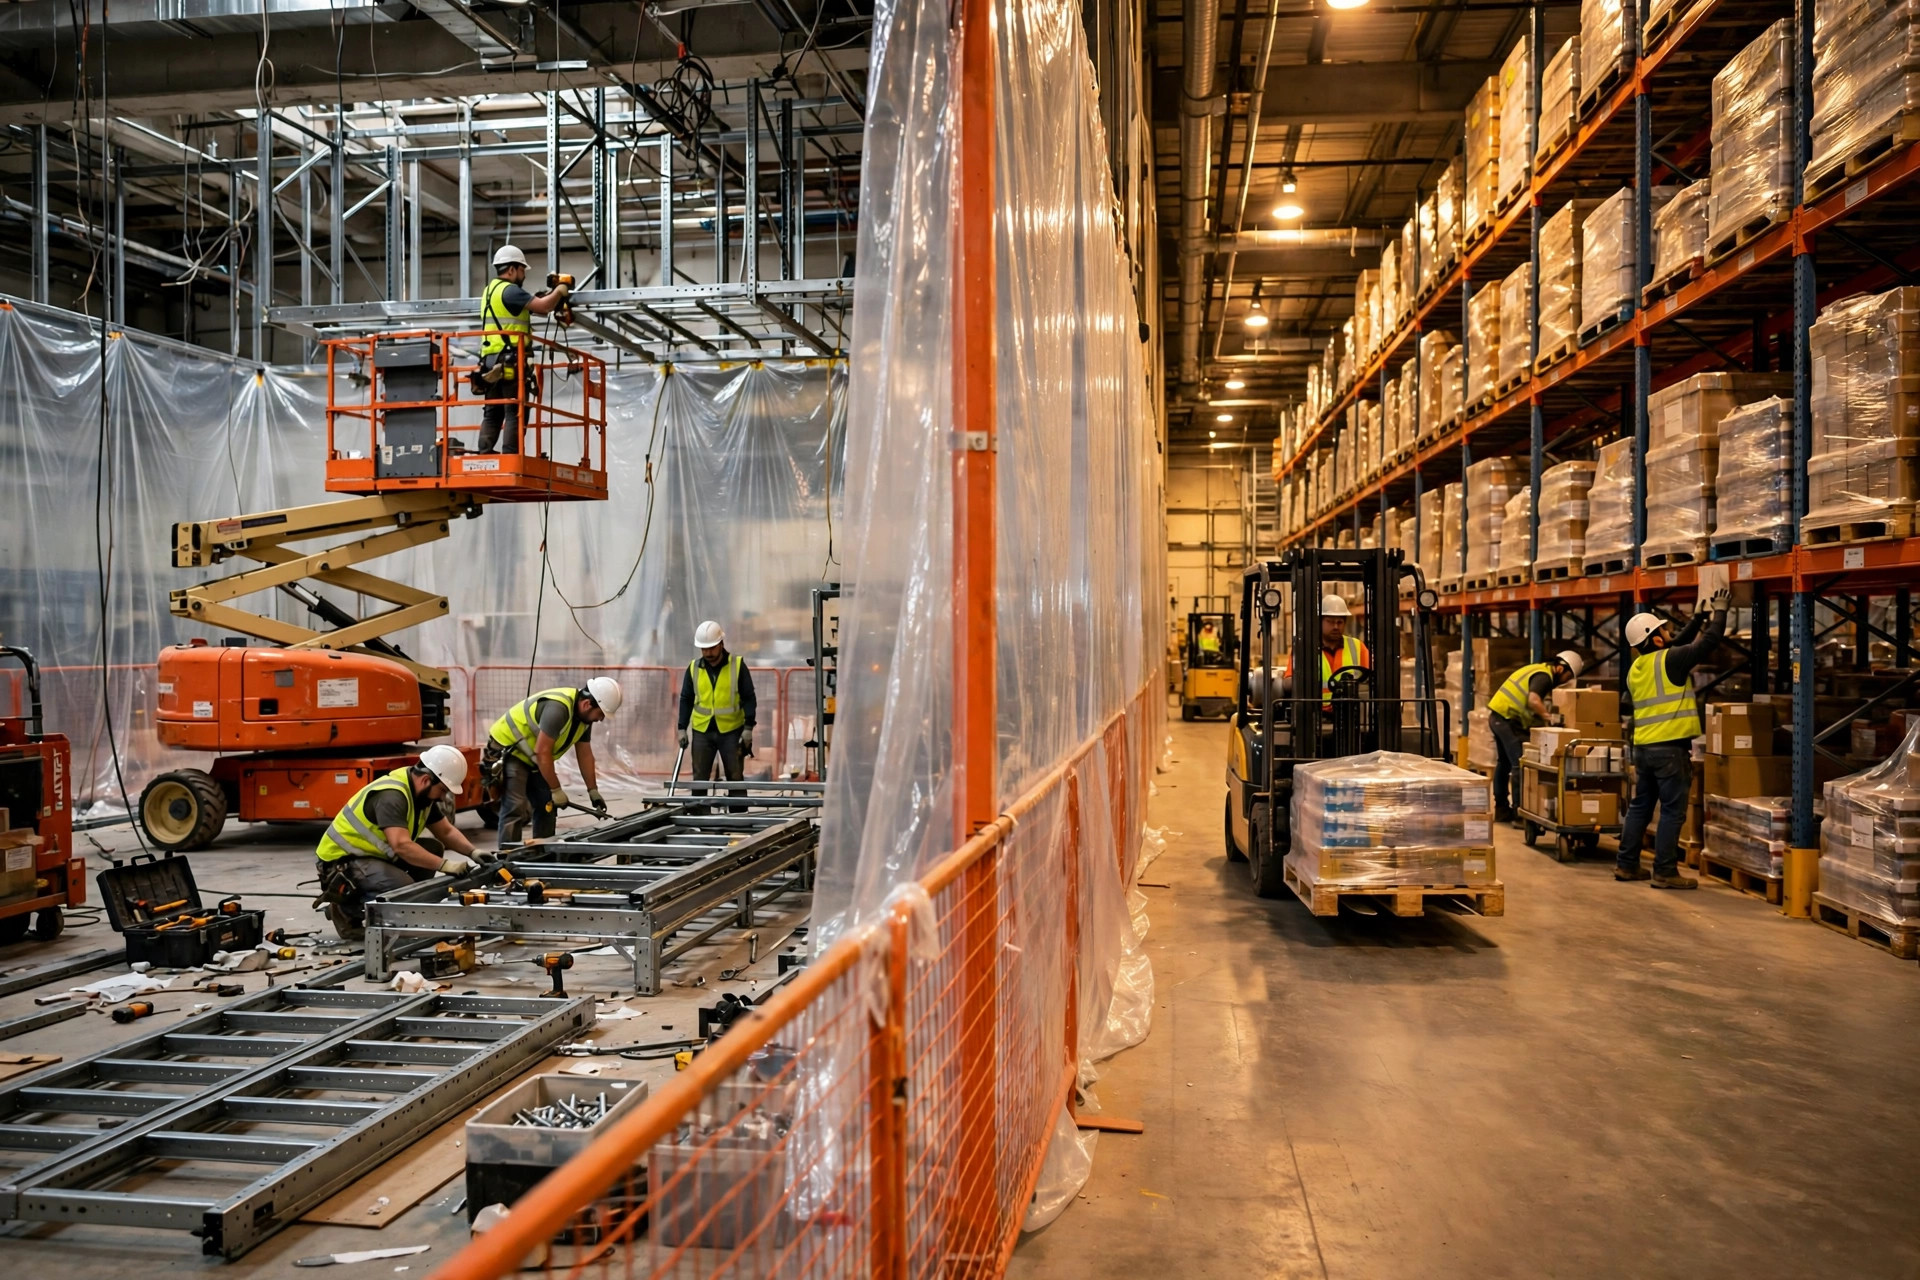
El pasado noviembre, un almacén 3PL del este de China me llamó porque su flota de AMR «de repente se había vuelto tonta». La causa era una actualización del mapa AMR omitida tras un cambio de diseño. Tres robots estaban frente a frente en el mismo pasillo, ninguno dispuesto a retroceder; otros dos daban vueltas por una zona de estanterías desmantelada una semana antes, buscando un destino que ya no existía. Los AMR seguían conduciendo con el mapa antiguo mientras el mundo real ya había cambiado.
De eso trata realmente el trabajo de actualización del mapa AMR. Un AMR no navega mirando a su alrededor. Conduce con el mapa que lleva en la cabeza, y en el momento en que ese mapa queda desactualizado, el robot camina de memoria con los ojos cerrados. Piénsalo así: puedes caminar por una calle que has recorrido durante tres años con los ojos cerrados, hasta que alguien construye un muro en medio.
Qué pasa realmente cuando el mapa queda desactualizado
Estos son los modos de fallo.
El primer modo de fallo es una colisión. Una estantería se mueve 1.5 metros; en el mapa antiguo ese espacio sigue siendo suelo libre, así que el AMR sigue recto por su ruta planificada y solo ve el obstáculo en el último segundo. La parada de emergencia en sí no es la parte cara: lo que le hace a la carga sí lo es. Una vez vi a un AMR que llevaba una carga de 800 kilos frenar en seco a la entrada de un pasillo; medio palé de cajas se deslizó y dos personas pasaron 40 minutos limpiándolo (escenario ilustrativo; el tiempo real depende de la mercancía). Una parada de emergencia es barata. Una en medio del pico de salida no lo es.
El segundo modo de fallo es el bloqueo (deadlock). Dos robots se encuentran de frente en un pasillo que ahora es de sentido único con un punto de cruce; el mapa antiguo sigue diciendo que es de doble sentido. Ambos esperan, ninguno retrocede, y el gestor de flota no tiene lógica de resolución para una regla que no existe en su mapa. Un punto atascado bloquea todo el pasillo.
El tercer modo de fallo es el silencioso: desvíos y deriva de localización. El mapa aún conserva una zona de estanterías desmantelada, así que el planificador desvía a los robots alrededor de un obstáculo que no existe, añadiendo de 20 a 30 metros por viaje. Peor aún, las referencias con las que el robot se localiza se han movido, así que su estimación de posición se desvía hasta que el punto de acoplamiento queda desplazado 10 centímetros y los palés dejan de quedar bien colocados sobre el transportador. Nada explota. Es una fuga lenta, y un mes después el tiempo de ciclo de la flota ha bajado y nadie sabe por qué.
He perdido la cuenta de cuántas veces han culpado a los «AMR inestables» por esto. La mayoría de los problemas de «AMR inestable» son problemas de gestión inestable del mapa. La gente simplemente nunca trató el mapa como un activo que necesita control de versiones.
Tres formas de actualizar un mapa, y ninguna es gratis
En realidad solo hay tres enfoques. Cuál elijas depende de cuánto cambió y de lo rápido que necesites hacerlo.
El primero es un remapeo completo. Detener la flota, enviar un robot —o empujar a mano un equipo de mapeo— por todo el almacén, generar un mapa nuevo y enviarlo a cada unidad. Es limpio —el mapa nuevo coincide exactamente con la realidad— pero cuesta un turno de noche de inactividad, tiempo de remapeo y volver a enseñar los puntos de carga y de acoplamiento. Las siguientes cifras son supuestos ilustrativos, no datos medidos: para un almacén de 8,000 metros cuadrados, un remapeo completo más la reenseñanza lleva unas 4 a 6 horas con la flota detenida. Para un cambio grande —toda una zona de almacenamiento sustituida, todos los pasillos redibujados— no lo dudes. Remapea.
El segundo es una actualización parcial. Volver a escanear solo la zona cambiada e insertar el parche nuevo en el mapa antiguo. Piensa en ello como parchear el mapa. Es rápido —un cambio pequeño lleva una hora o dos— pero la costura es el riesgo: el parche nuevo y el mapa antiguo deben alinearse, y los límites de obstáculos a ambos lados de la costura deben limpiarse, o los robots «dudarán» en la costura, entrando y saliendo marcha atrás una y otra vez. Las actualizaciones parciales son para cambios pequeños: mover una o dos filas de estanterías, añadir una zona de preparación, mover un punto de carga. Si la zona cambiada es más del 20% del sitio (escenario ilustrativo), deja de parchear y haz un remapeo completo.
El tercero es una capa semántica dinámica. Sobre el mapa base, añades una capa de significado: esta zona es de preparación, ese pasillo es de sentido único, este punto está bloqueado temporalmente. La capa semántica se puede editar en cualquier momento sin tocar el mapa base, lo que conviene a un almacén que cambia cada día. Pero trata el síntoma, no la enfermedad: si un muro del mapa base fue realmente demolido, la capa no puede cubrirlo. Y necesita que una persona la mantenga. Una capa que nadie mantiene se convierte en otro mapa desactualizado en tres meses.
El límite de decisión:
| Escala del cambio | Enfoque recomendado | Inactividad (ilustrativo) | Riesgo |
|---|---|---|---|
| Mover 1–2 filas de estanterías, añadir una zona de preparación | Actualización parcial | 1–2 horas | Alineación de la costura |
| Sustituir una zona de almacenamiento, redibujar pasillos | Remapeo completo | Un turno de noche (4–6 horas) | Los puntos de acoplamiento deben reenseñarse |
| Controles temporales, cambios por oleadas | Capa semántica | Sin inactividad | Muere si nadie la mantiene |
| El cambio cubre más del 20% del sitio | Remapeo completo | Un turno de noche | No parchees esto |
Ningún enfoque es universal. La pregunta honesta es qué tan grande es realmente el cambio. El error más común que veo es usar una actualización parcial para tapar un cambio importante. Parche sobre parche, y el mapa se convierte en un pastel de capas, y al final nadie puede decir qué capa dice la verdad.
La lista de verificación antes de mover una sola estantería
El trabajo real ocurre antes de que cambie el diseño. Mi regla: cualquier cambio de diseño pasa primero por el punto de control AMR, y solo entonces alguien toca una estantería.
Paso uno, congelar la cola de tareas. Antes de que empiece la ventana de cambio, vacía la cola de tareas de los AMR: deja que las tareas en curso terminen y deja de aceptar nuevas. No dejes que los robots sigan conduciendo con el mapa antiguo mientras las carretillas mueven estanterías a su alrededor.
Paso dos, marcar la zona de cambio como bloqueada en el sistema. Aunque solo muevas una fila de estanterías, haz que la zona bloqueada sea más grande que el área de trabajo real, dejando un margen de seguridad para las carretillas y las personas.
Paso tres, actualizar el mapa. Elige el enfoque de la tabla anterior, remapea o parchea, y luego valida con un solo robot antes de enviarlo a toda la flota: puntos de acoplamiento precisos, puntos de carga alineados, un recorrido limpio por el pasillo principal.
Paso cuatro, restablecer el servicio: un robot, luego dos, luego toda la flota, vigilando el panel en busca de avisos de bloqueo y alarmas de deriva en la primera hora.
Un cambio descuidado que termina en una colisión más un bloqueo —dos horas de inactividad, una hora de retrabajo, más un remapeo correctivo (cifras ilustrativas)— cuesta más que diez listas de verificación cuidadosas.
Flotas mixtas: la discordancia de versiones del mapa es la mayor trampa
Una trampa más: dos marcas de AMR en el mismo almacén, con versiones de mapa diferentes.
La marca A usa el mapa nuevo, la marca B el antiguo. Dos robots se encuentran en una intersección, cada uno conduciendo en un mundo distinto, mientras el gestor de flota cree que comparten uno. Evitación, cesión de paso, prioridad: todo supone que todos leen el mismo mapa. Rompe esa suposición y el planificador es decoración.
La solución: unificar el versionado del mapa y publicar juntos. Cada actualización recibe un número de versión, por ejemplo 2026-11-18-v3. Los robots de ambas marcas deben confirmar la recepción de esa versión y pasar una suma de verificación antes de que la publicación se considere terminada. Cualquiera de las marcas que se quede atrás permanece estacionada y espera. Si las dos marcas usan formatos de mapa diferentes, ten la herramienta de conversión lista con antelación: descubrir en la noche del cambio que no convierte desperdicia todo el turno.
La parte contraintuitiva: cuanto más preciso es el mapa, más a menudo necesita actualizarse.
La mayoría supone que un mapa fino y de alta precisión necesita menos atención. Error. Un mapa de alta precisión es más sensible al cambio: mueve una estantería 5 centímetros y un mapa de baja precisión puede que ni se entere, mientras que un mapa de alta precisión pierde una referencia de localización y empieza a alarmar. La precisión es un arma de doble filo. Obtienes la precisión de acoplamiento y aceptas el requisito de actualización que la acompaña.
Mi juicio: la actualización del mapa AMR no es un trabajo de reparación que se hace después de que algo se rompe. Es una tarea operativa rutinaria, al mismo nivel que los conteos cíclicos y el mantenimiento preventivo. El diseño cambia, el mapa sigue. ¿No cambió nada? Verifícalo de todos modos. Mi límite: una comprobación de coherencia del mapa completo mensual, las zonas de mucho tráfico revisadas a ojo semanalmente: envía un robot por los pasillos principales y observa las alarmas de deriva y la desviación de ruta.
¿Vale la pena el dinero? Mira un número: lo que costó tu última parada por mapa desactualizado, dividido por lo que cuesta una actualización de mapa adecuada. Por encima de 3, deja de debatir y escribe las actualizaciones de mapa en tus procedimientos operativos estándar.
Por Da Liu, Ingeniero de Automatización Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.