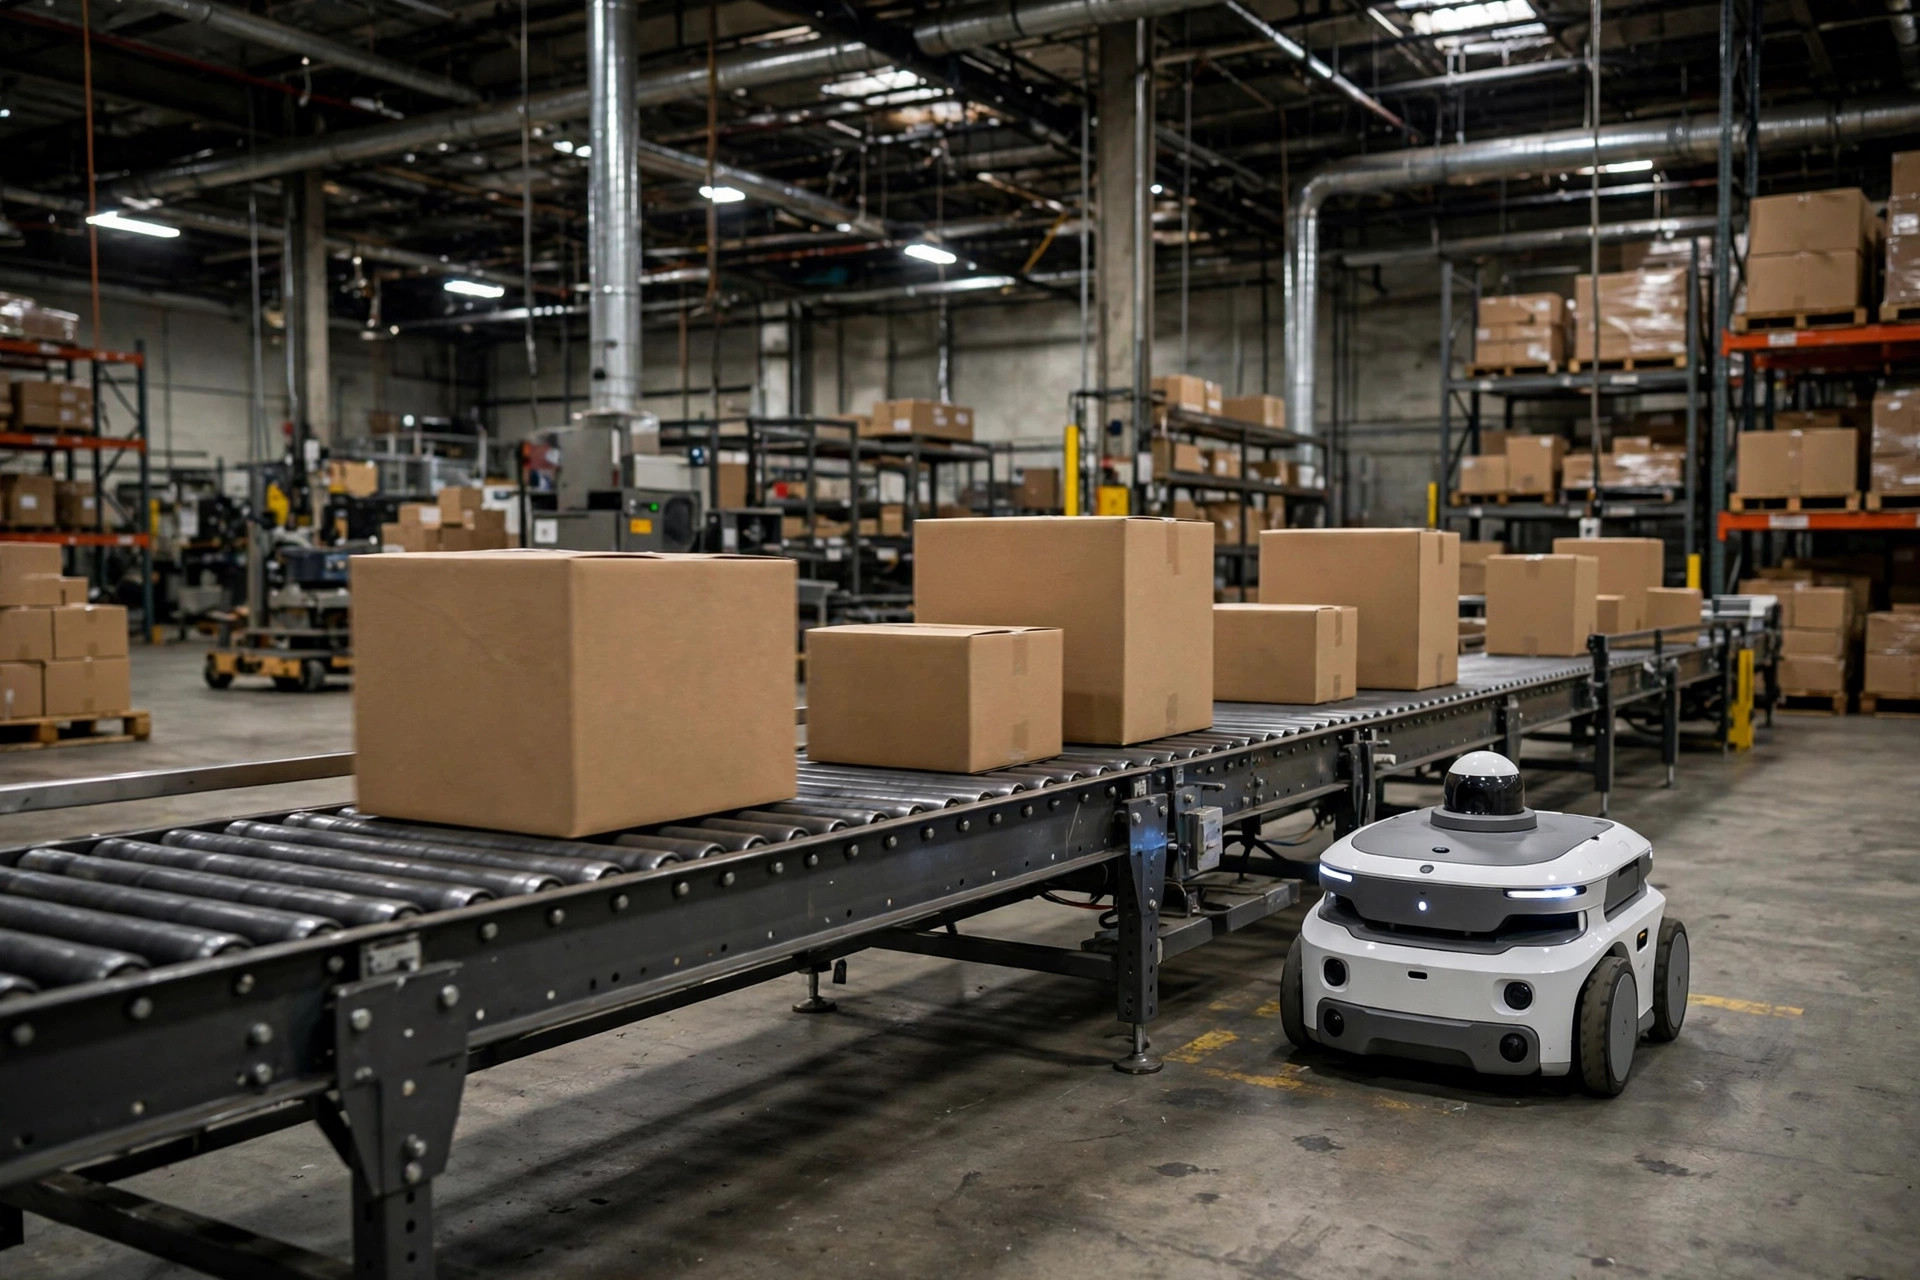
AMR 在货架巷道里走着走着,突然定在原地不动,调度屏上它的位置一跳再跳,最后报"定位丢失"。如果你用过激光导航的 AMR,这一幕多半见过。我先给你打个预防针:十有八九不是你的 AMR 坏了,是它的眼睛被环境"骗"了。
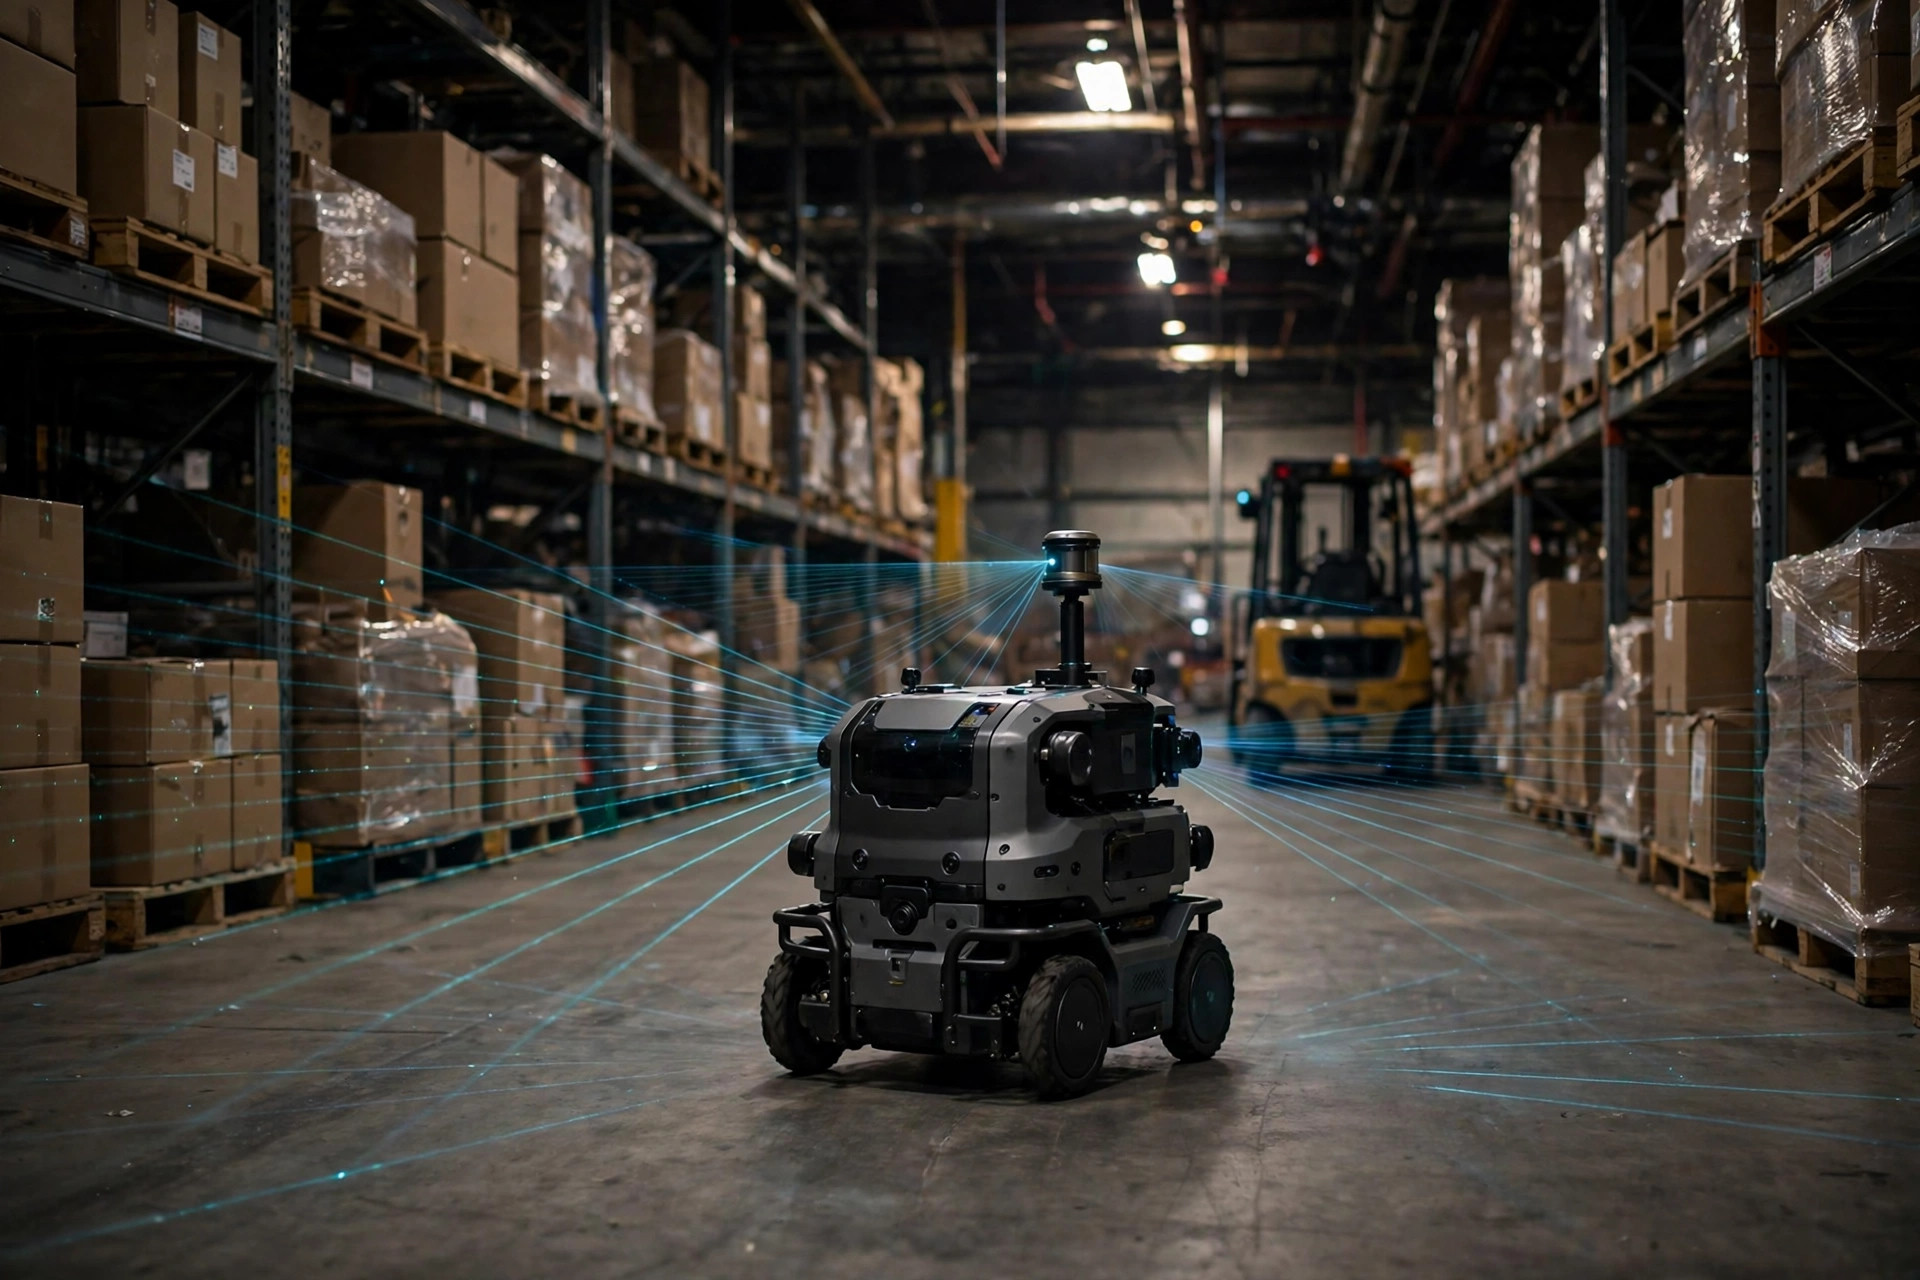
你可以这样理解激光 SLAM:AMR 头顶的激光雷达每秒转十几二十圈,往四周打几万束激光,看哪里反射回来、反射了多久,画出一张实时点云图,再把这张图跟之前建好的静态地图做配准,就知道自己在哪了。这就像你在黑屋子里闭眼摸墙走,每摸到一个门框、拐角,心里就确认一次"我还在正路上"。问题是,如果屋子里连门框都被人搬走了,你摸到的全是幻觉。
货架区就是那个屋子。
四个最常见的"骗眼"场景
第一,货架陈列变了,地图没变。 这是货架区丢定位的第一大元凶。建图那天,货架上堆满了托盘,点云里货架面是个"实墙";一个月后库存周转,整排货架空了,点云里只剩稀疏的横梁和立柱。AMR 一配准:对不上。白天满货、晚上空架这种昼夜差异大的库,早上七点建的地图,到夜班几乎是另一张图。你可以理解为:你按老照片找人,照片里的人胖了三十斤,你敢认吗?AMR 也不敢认。
第二,长直巷道没有横向特征,"走廊效应"。 激光 SLAM 的纵向定位是沿巷道方向的精度最差——前后都是平行的货架面,沿巷道方向的配准只能靠有限的特征点。超过一定长度的直巷道,纵向误差会像滚雪球一样越积越大,配准算法一松手,AMR 的位置就飘了。这有点像在高速隧道里开车:两边都是连续的墙,你明明在往前开,但眼睛告诉你你好像没动。
第三,高反射面和裹膜的干扰。 镜面不锈钢门、玻璃隔断、托盘上那层拉伸缠绕膜,都是激光的镜子。激光打上去直接反射到别处,或者干干净净地"穿过"了膜——点云里出现不存在的墙,或者本该存在的货面消失了。我见过最离谱的一次:AMR 认定前方五米有一堵墙,现场什么都没有,全是托盘膜反射出来的鬼影。
第四,地面打滑带偏里程计。 仓库地面洒了水、结了薄霜、涂了环氧地坪太滑,轮子空转,编码器说"我走了五米",实际只挪了三米。SLAM 配准会用里程计做初始猜测,猜得越偏,配准越容易收敛到错误解。这是系统性误差,靠算法很难完全吃掉。
排查:先看定位置信度曲线,再回放点云
AMR 丢定位别急着重启,先看数据。大多数厂商的导航软件都会输出一个定位质量指标——有的叫 confidence score,有的叫匹配度评分。把这个值随时间画出来:正常行驶时它应该稳在一个高位附近;丢定位之前,它一定先出现一段明显的下滑。这段曲线就是你的"病历",丢定位的时间点、持续了多久、恢复了几次,全写在上面了。
接着回放丢定位前后几秒的实时点云和静态地图叠加图。重点看两件事:第一,配准是"整体对不上"还是"局部对不上"——整体对不上,说明环境变了(货架陈列、季节变化);局部出现鬼影或缺失,多半是反射或遮挡问题。第二,看车停在哪一段路——如果每次都死在同一个巷道、同一根立柱附近,那问题大概率是那段环境的特征问题,不是车的问题。
还有一个土办法但很管用:在疑似路段人为做标记测试。拿一块大纸板立在巷道一侧,让 AMR 跑一次;撤掉纸板,再让它跑一次。如果第二次配准分数明显掉下去,说明这段路就靠那一两个特征活着,脆弱得很,该加地标了。
对策:分三级,先便宜的来
我一向主张把钱花在刀刃上。治货架区丢定位,有三档投入,从低到高:
第一档:加地标,便宜但有效。 反光贴、反光柱、二维码地标是激光导航的经典补强。反光贴贴在货架立柱或墙面特定高度,激光打上去反射强度远高于普通表面,点云里就是天然的"灯塔"。二维码地标贴地面,配合下视相机做绝对位置修正。成本低到可以忽略不计——一卷反光贴几十块钱,一条巷道贴下来可能就解决了一半的丢定位。反常识的判断来了:很多人觉得地标是"退化回磁条导航",丢面子。其实恰恰相反,SLAM 加稀疏地标是目前货架区最稳的方案,纯自然特征导航在长巷道就是先天不足,不服不行。这叫 trade-off,不是倒退。
第二档:建图策略改一改,不花钱。 建图时选库存最"平均"的时段,别在满库时建,也别在空库时建;如果昼夜差异实在大,考虑维护两套地图、按班次切换(部分厂商支持)。建图车速放慢,多跑两遍做融合,精度会上一个台阶。还有一个被严重低估的操作:定期重建图。地图不是一劳永逸的,货架布局一调、新增一排高位货架,老地图就该退休了。我见过三年没重建过图的库,AMR 全靠惯性在跑,丢定位频率是按周算的。
第三档:双传感器融合,花钱但治本。 单激光雷达在货架区就是独眼龙。加一个 UWB 或视觉辅助定位,多一个独立的定位源做交叉验证,丢定位率能降一个数量级。视觉方案要注意光照——仓库灯一关,视觉就瞎,所以视觉永远只能做辅助,不能当主传感器。这是 trade-off:激光怕反射,视觉怕没光,UWB 怕遮挡,没有银弹,只能组合。
还有一个伪需求要开炮:有人一丢定位就想着换更贵的激光雷达,线数翻倍、测距翻倍。我直说吧:在货架陈列变化大、长巷道缺特征的库里,再贵的雷达也救不了配准问题。 雷达决定的是点云的"清晰度",丢定位的病根是"环境变了、特征不够",这是地图和策略的问题,不是传感器档次的问题。先把反光贴贴上、把建图重做一遍,再谈换雷达。
决策框架:这事值不值得投入,一看 Uptime
最后讲维护的坑。AMR fleet 最怕的不是单次丢定位,是丢定位之后的连锁反应:一台车定在巷道里,后面的车全堵住,人工去挪车,整条线的节拍全乱。算账要算这个:统计你过去一个月的丢定位次数、每次平均恢复时间、连带堵住的其他车辆台时。把这些折成"有效 Uptime 损失"——这是唯一能跟管理层讲清楚的语言。
我的经验是分界线很清晰:如果丢定位导致的停机每月超过总运行时间的 1%,第一档和第二档的投入立刻做,回报期按周算;如果已经做了前两档还超标,再考虑第三档的传感器融合。 反光贴和重建图这种投入,几乎不存在"花冤枉钱"的可能。
这钱花得值不值,看这一个数:单台车月均丢定位次数。把它记下来,贴墙上。任何对策上了之后,这个数降没降,一目了然。AMR 运维玩的就是这个——不玄乎,就是数数。
作者:大刘|自动化设备工程师