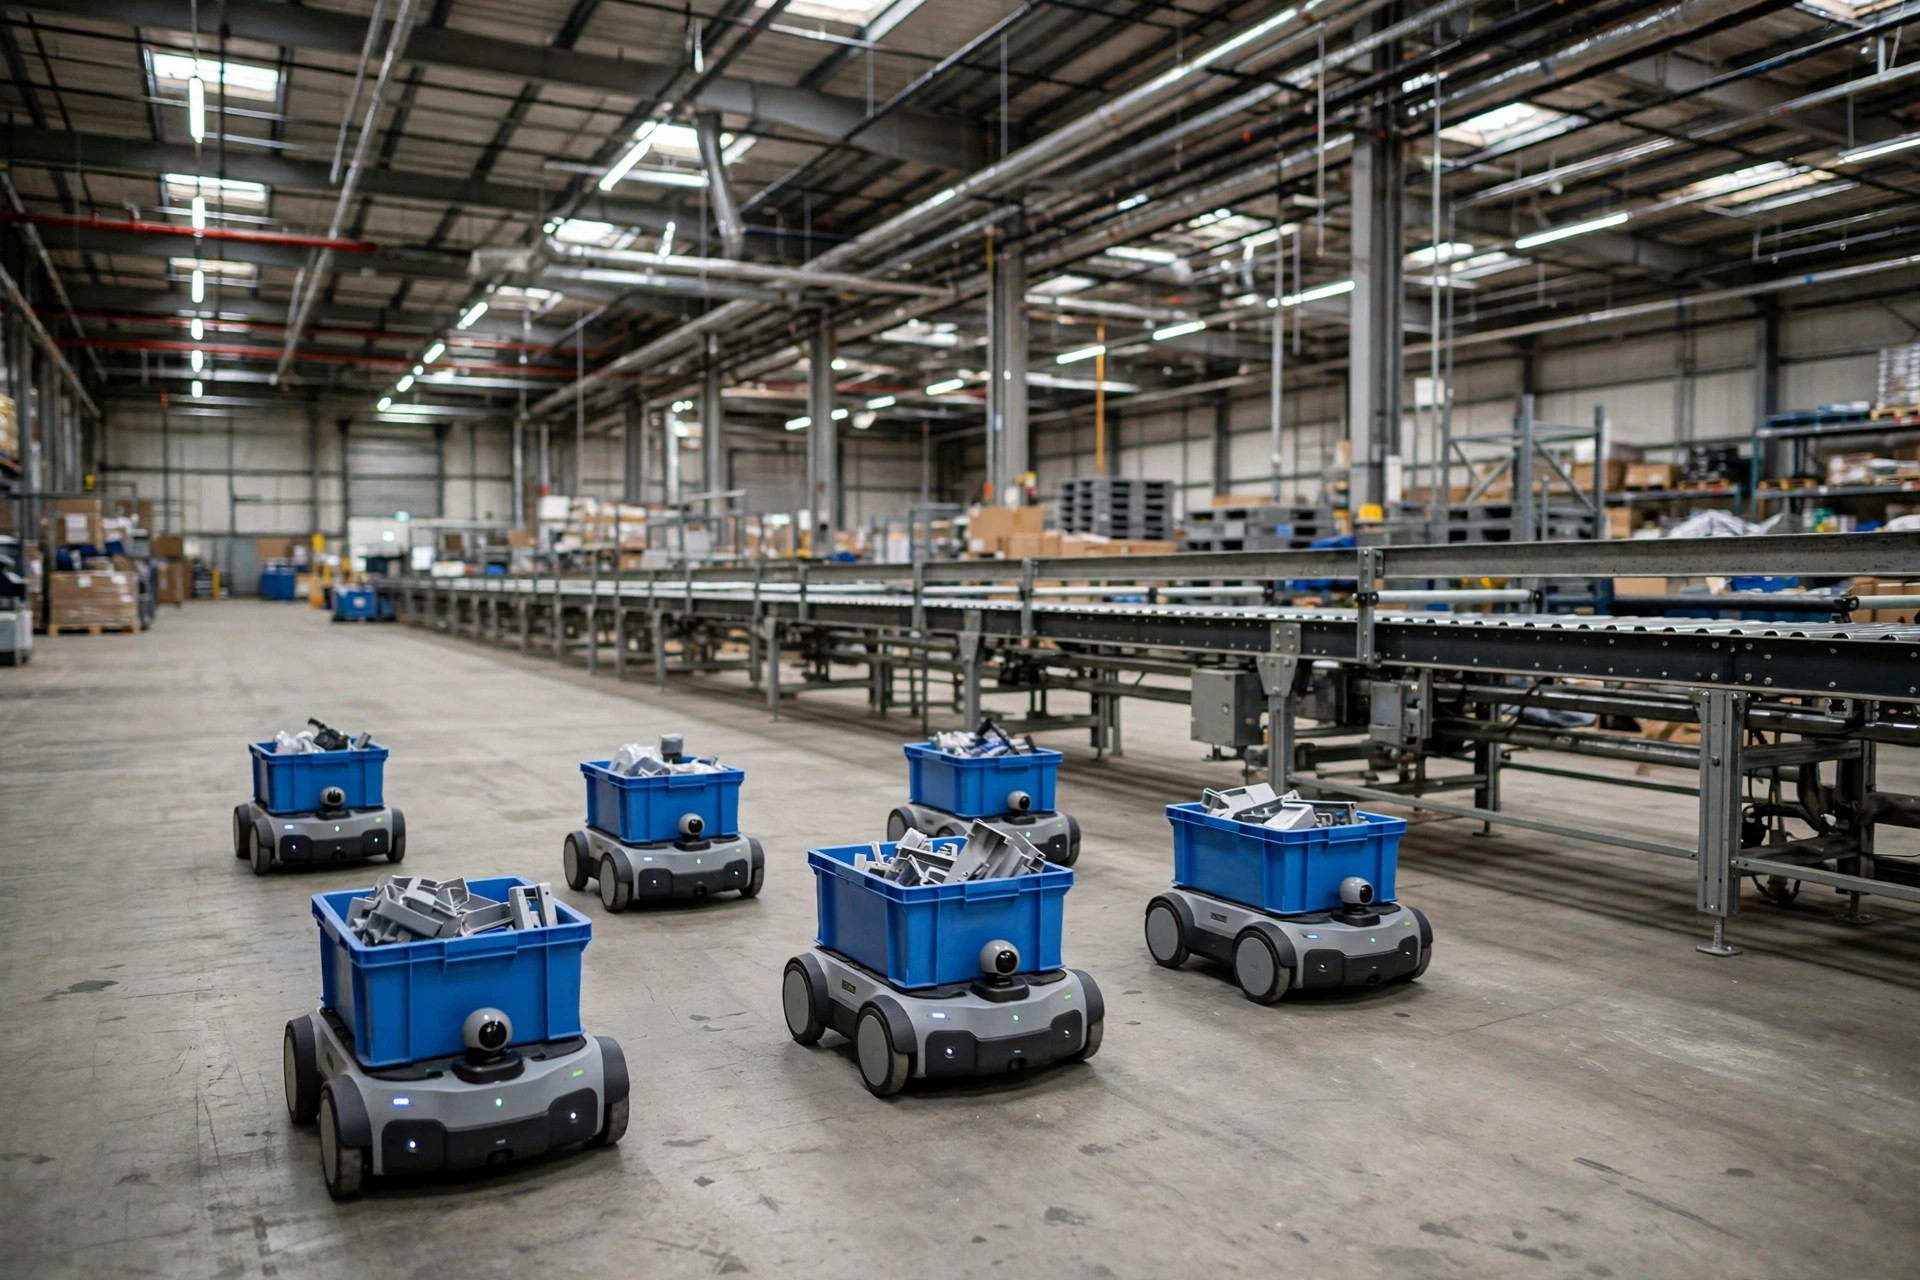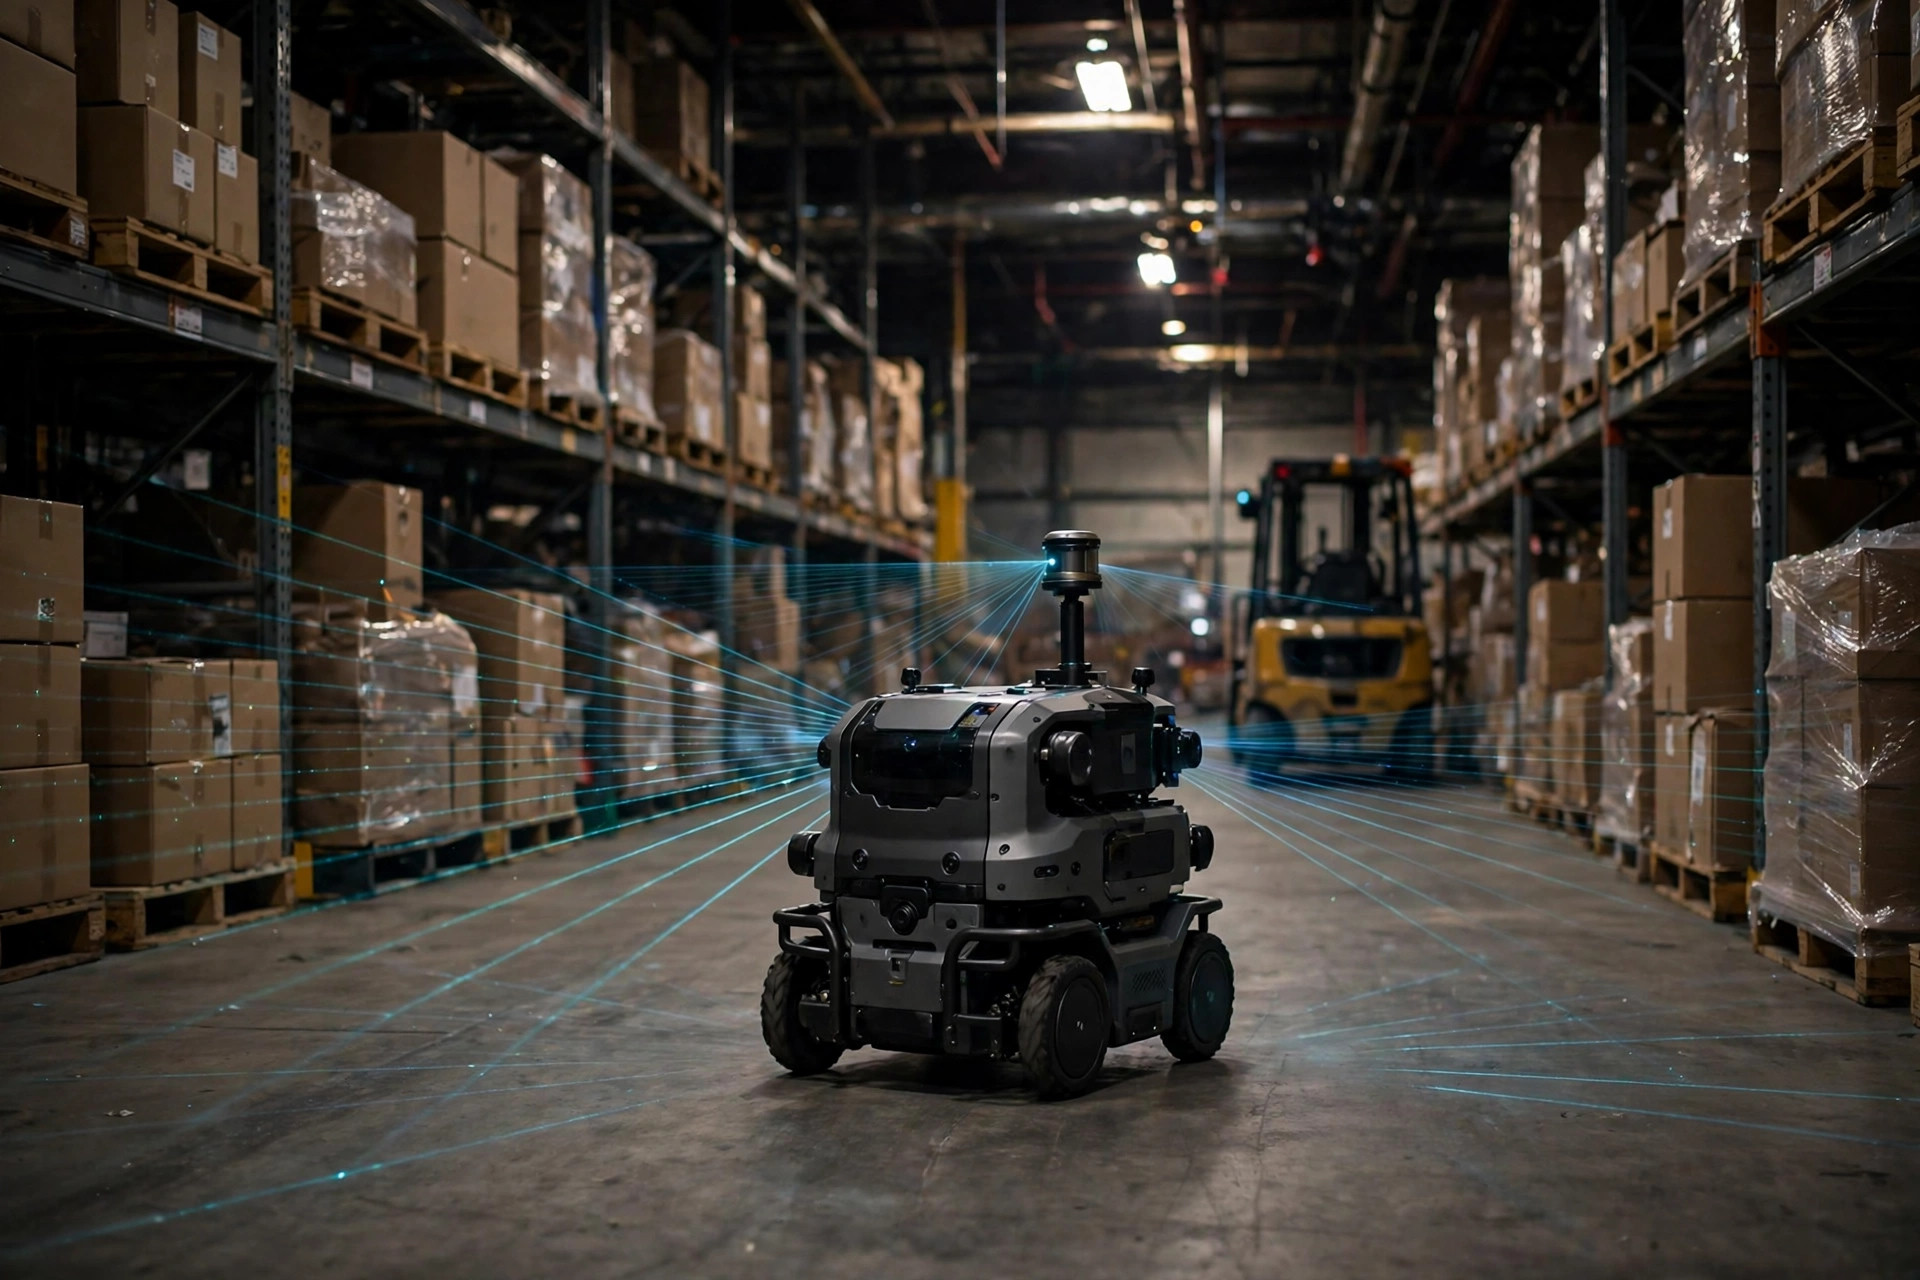
AMR 是怎么认路的?先说结论:不是靠"看",是靠头顶的激光雷达一边画地图、一边确认自己在哪——这就是 SLAM,同步定位与建图。理解了这个,AMR 所谓的"智能导航"就没那么玄乎了。
我见过太多仓库老板被销售忽悠,以为 AMR 有 GPS、有眼睛,能想去哪去哪。说白了,它就干三件事:激光雷达不停旋转扫描,把周围墙壁、货架的轮廓"摸"出来;然后在内存里拼成一张地图;最后每次路过熟悉的地方,拿实时扫描跟地图对上号,确认"我在哪"。这三件事,缺一件都不行。
一句话讲清 SLAM:边画地图,边找自己
这事分两面:建图和定位。第一次进仓库,AMR 是"瞎"的——得有人推着它(或让它低速自己走)绕全场一圈,激光雷达不停发射激光、接收反射,测出每个点的距离,攒出一张轮廓图。这张图不是照片,是"墙在这、柱子在这、货架在这"的线条图。建图这活一般是厂商工程师干,几万平方英尺的仓,空场状态下几个小时能扫完——注意,是空场。货都摆好之后扫出来的图最准,但也最容易过时,这就是 trade-off。
而且建图最好选在非作业时间。我见过不止一家图省事,在作业时间建图,叉车来回穿,扫出来的地图里全是"鬼影"——那些临时出现的叉车轮廓会被当成固定障碍物,机器人以后每次路过那儿都莫名减速,查都查不出来为什么。
光有地图还不够。AMR 跑起来后,轮子打滑、地面不平,都会让它"心里没数",每跑几米就偏一点。所以它得不停地把实时扫描和地图对比,修正自己的位置,这就是定位。定位误差会累积,跑一整天能偏出好几米——所以要靠第三个关键动作:回环闭合。
回环闭合说白了就是"眼熟"。AMR 绕了一圈回到起点,看到"这面墙、这根柱子我见过",就把整趟的累计误差一次性掰回来。闭环没闭好,地图就越画越歪。我见过一个客户,工程师为了省时间,建图时没让机器人走完整个回路,地图"没闭环",结果 AMR 跑了两天越跑越偏,最后卡在拣货区死活认不出自己在哪,全场停摆半天。教训:建图时一定走完整闭环,这是钱都买不回来的半小时。
亲历的坑:货架一挪,机器人"失忆"
2019 年,我在加州 Ontario 一家 3PL 仓做项目,大概 6 万平方英尺,12 台 AMR 做货到人。旺季前他们把 C 区 40 组货架挪了位置、又加高了一层。没人告诉 AMR 团队。开工第一天,8 台 AMR 集体"失忆":激光雷达扫到的货架轮廓跟地图对不上,机器人以为走错了地方,原地打转、报警,全场红灯。那天上午的出库计划全乱了,临时调了 6 个人工拣货顶上。
说白了,SLAM 的地图是"死"的,仓库是"活"的。货架挪了、托盘堆高了、旺季临时堆了一排地堆,都能让激光雷达"认生"。解决办法就两条:第一,布局大改之后必须重建图,6 万英尺的仓,熟练的工程师一个晚上能扫完;第二,选方案时问清楚:这套 SLAM 支不支持"地图自动更新"——好的系统能把日常小变化(比如多了个托盘)慢慢融进地图,不用每次都重扫。这是选型时最容易被忽略的一条,销售一般不会主动讲。
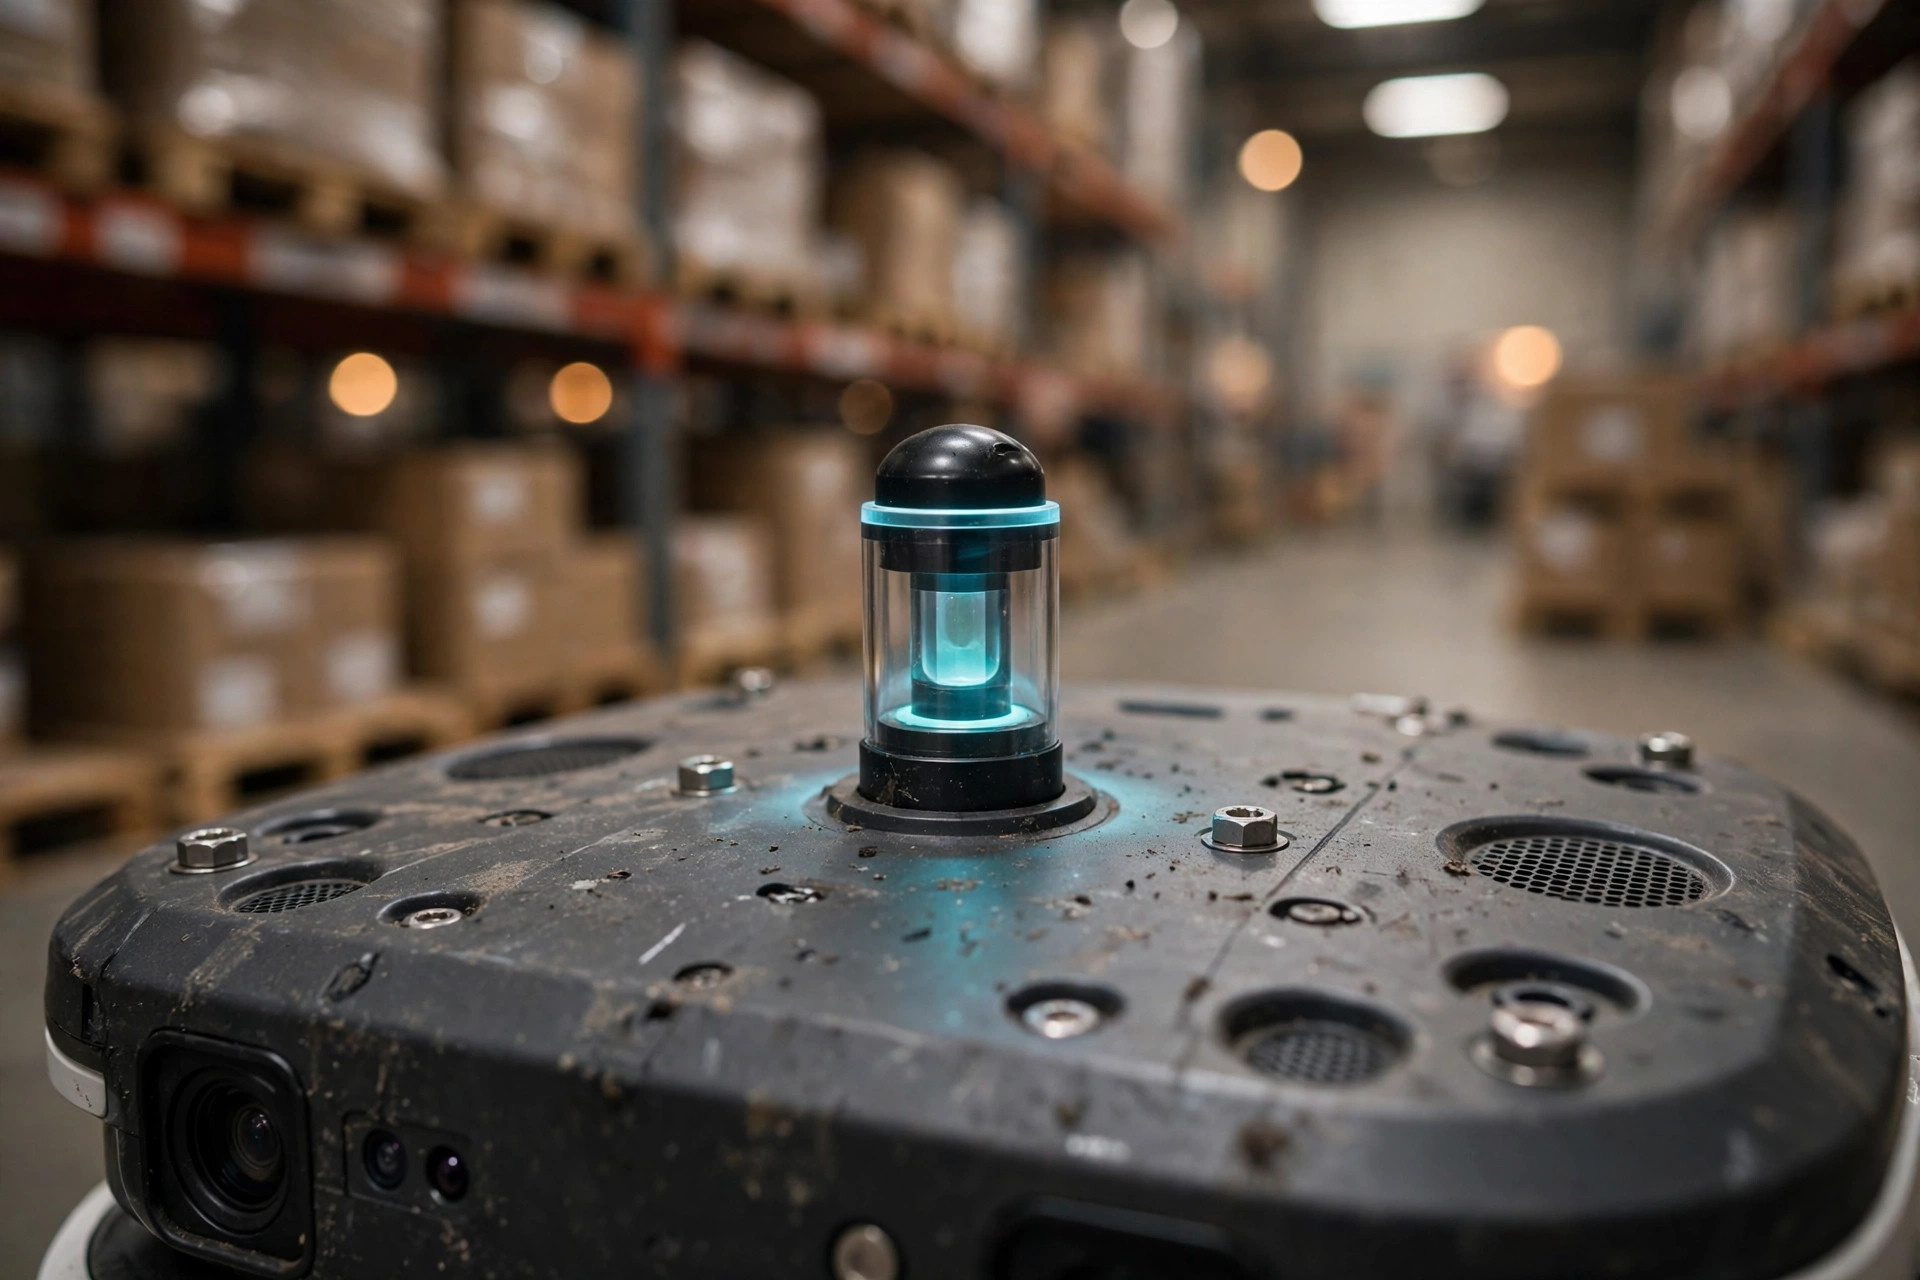
还有个糗事:激光雷达装在机器人头顶,视线高度大概齐腰。一次在德州的仓,一辆叉车正好停在 AMR 前面卸货,货叉和车身把激光雷达的视线挡了个严实——机器人"眼前一黑",直接急停。更逗的是,后面一台 AMR 看到前面停了,也跟着停了,跟多米诺骨牌似的堵了半条巷道。解决办法很土:叉车作业区和 AMR 主干道物理隔离,或者在系统里把那块区域标成"慢行区"。技术再牛,也架不住现场管理跟不上。
SLAM 导航的三种认路方式,账要算明白
认路这事,自然导航不是唯一解。这事分两面,我列个表,你自己看:
| 自然导航(SLAM) | 反光板/地标导航 | 二维码网格导航 | |
|---|---|---|---|
| 怎么认路 | 激光雷达扫环境轮廓 | 认墙上贴的反光标记 | 认地面贴的二维码 |
| 初期投入 | 高(激光雷达是大头) | 中(要贴几百个反光板) | 低(二维码贴纸便宜) |
| 灵活性 | 高,改布局只需重建图 | 低,挪货架要重贴标记 | 低,路线基本固定 |
| 日常维护 | 地图更新、环境变化管理 | 反光板被挡、被撕就瞎 | 二维码磨损、被托盘盖住就瞎 |
| 适合谁 | 布局常变、SKU 杂的仓 | 布局十年不变的老仓 | 路线固定的简单搬运 |
我见过太多人一上来就问"哪种最准",说白了,问错了问题。该问的是:你的仓库未来三年布局变不变?变的,选 SLAM;十年不动的,贴反光板更省钱。另外还有个坑:demo 时看的都是空仓库,签合同前一定要让厂商在你真实作业的仓里跑一周,货越多越好。实验室里跑得顺的,到了现场可能天天报警——这一条能帮你筛掉一半不靠谱的方案。技术选型永远是业务问题,不是技术问题。
反常识:地图建得越精,机器人死得越快
最后说个反常识的:SLAM 不是越贵越准,地图也不是越精越好。有些厂商吹"毫米级建图",听着厉害,实际是坑——地图越精细,对环境变化越敏感。今天挪了个托盘,明天加了个地堆,精细地图对不上,机器人反而天天报警。仓库是活的,地图太"较真"就是跟自己过不去。
还有人迷信激光雷达的线数,觉得线数高一定好一倍。说白了,线数多只是扫得密,仓库里要的是稳定不是绣花。线数翻倍,价格可能贵出一大截,但在仓库这种大开间场景下,定位效果差不太多——钱要花在刀刃上,刀刃是算法和地图更新机制,不是线数。这话厂商销售听了可能不高兴,但这是实话。
真正靠谱的 SLAM,恰恰是"抓大放小":记住墙、柱子、货架这些大轮廓,忽略托盘、地堆这些小变化,定位精度保持在厘米级就够了(具体指标以厂商最新规格为准)。够用、皮实,比"精确但脆弱"值钱得多。最后补一句:SLAM 再智能,也只是认路的工具。路线规划、任务调度、跟 WMS 的对接,那是另一套学问,别指望买了 AMR 就万事大吉。记住这句忠告:选 AMR 导航方案,别问"精度多高",要问"环境变了它怎么办"。
作者:老米|20年美国供应链老兵,仓储解决方案顾问