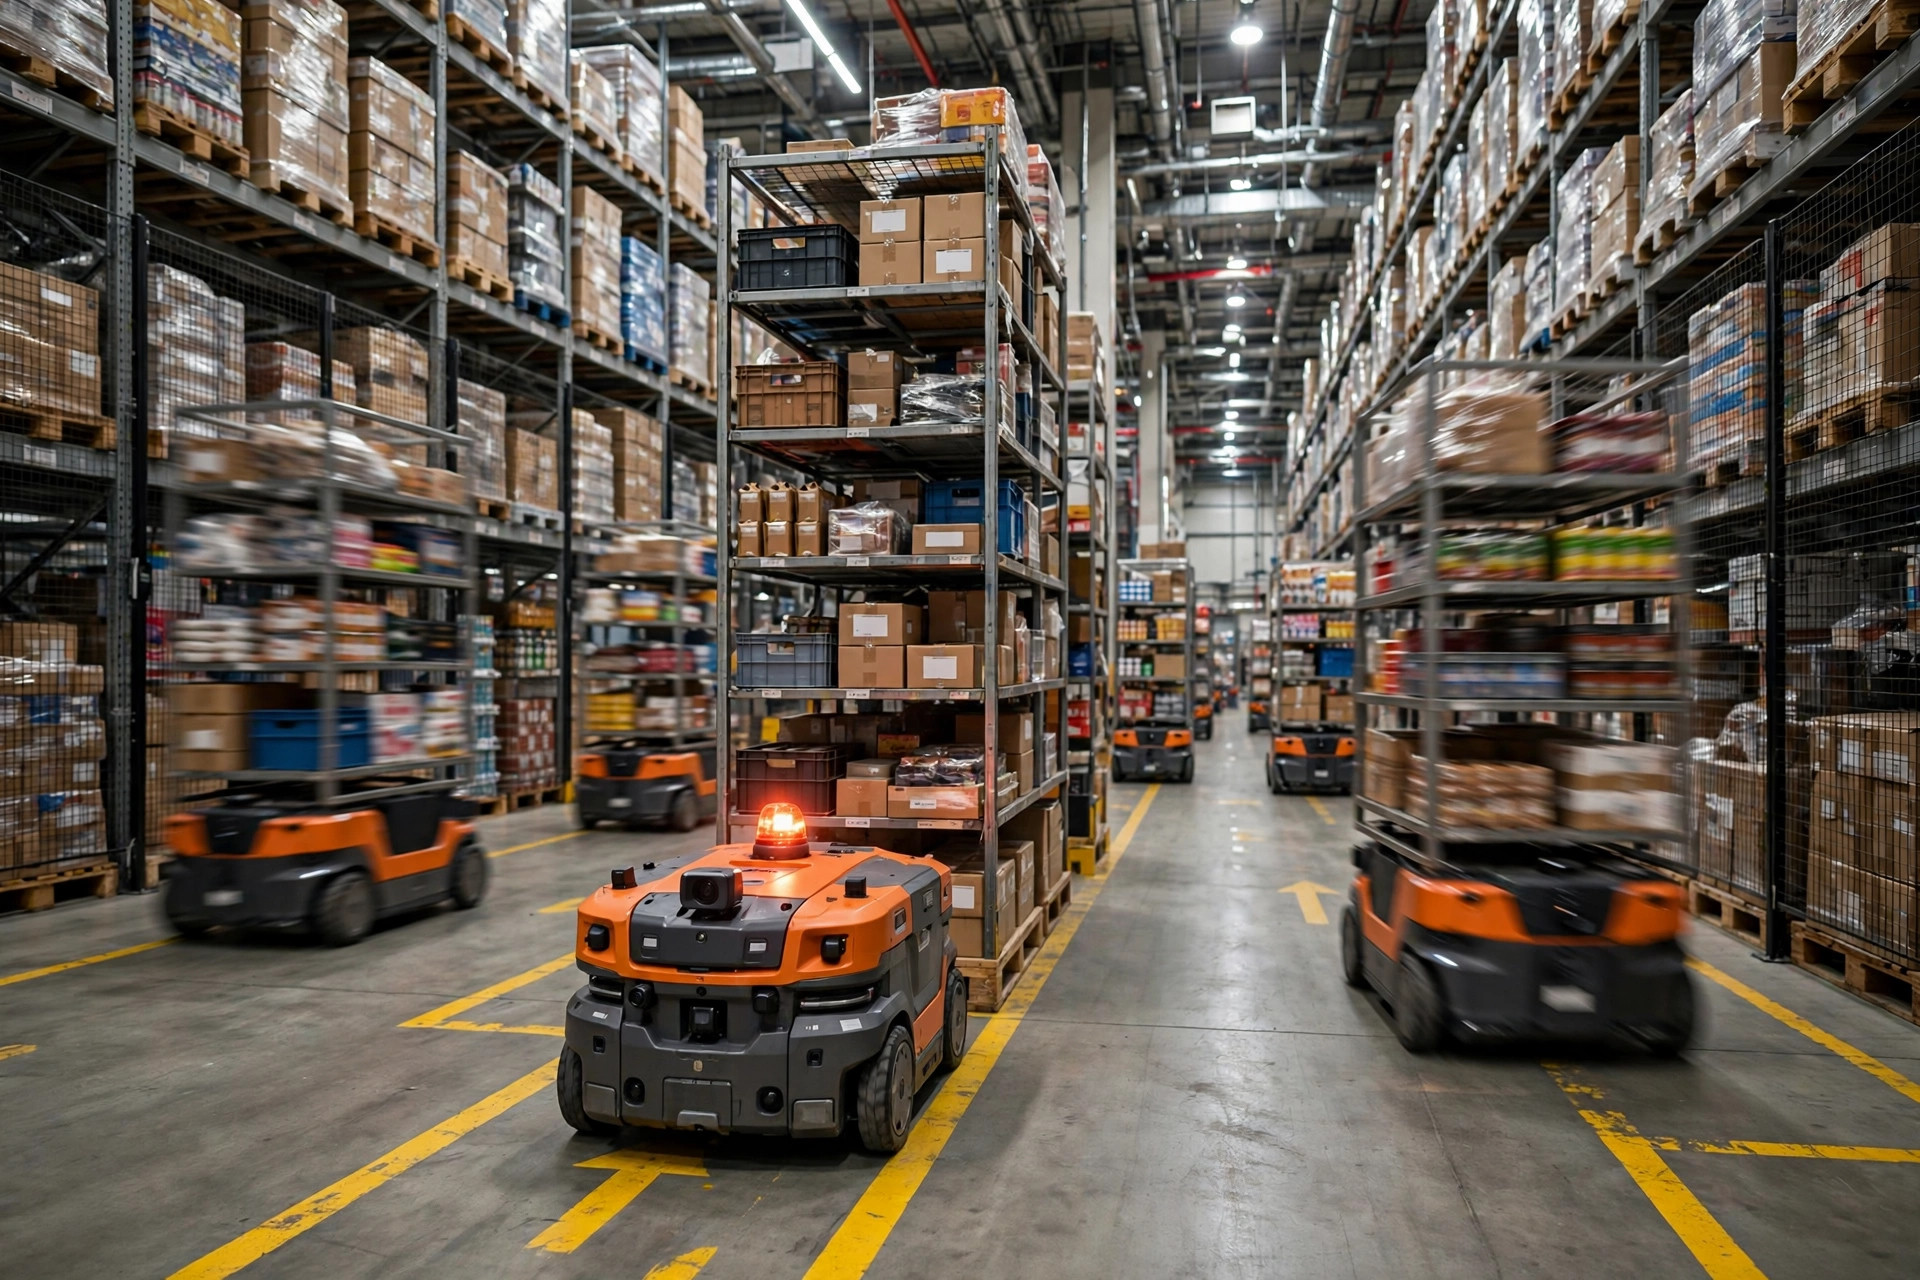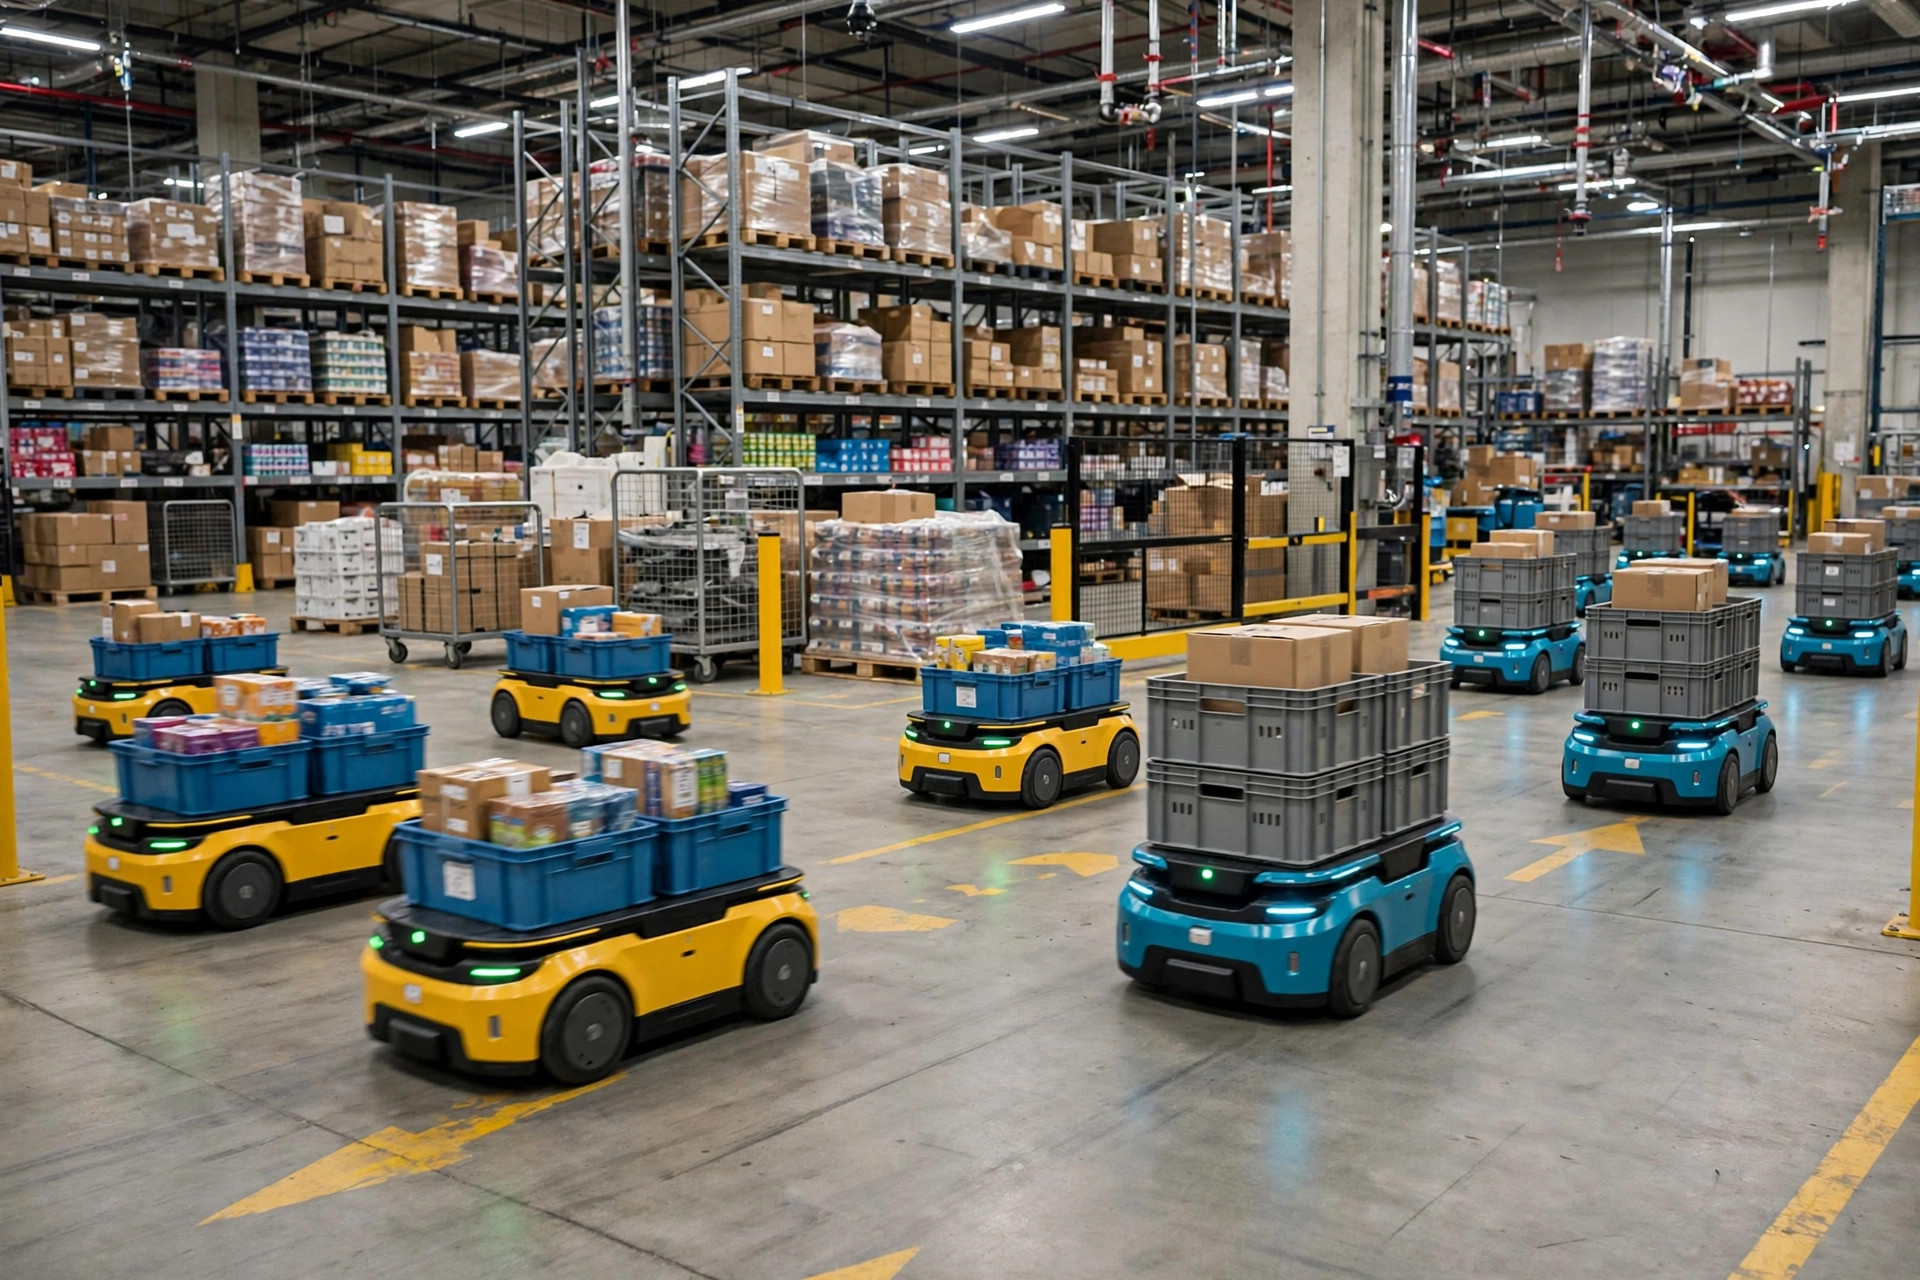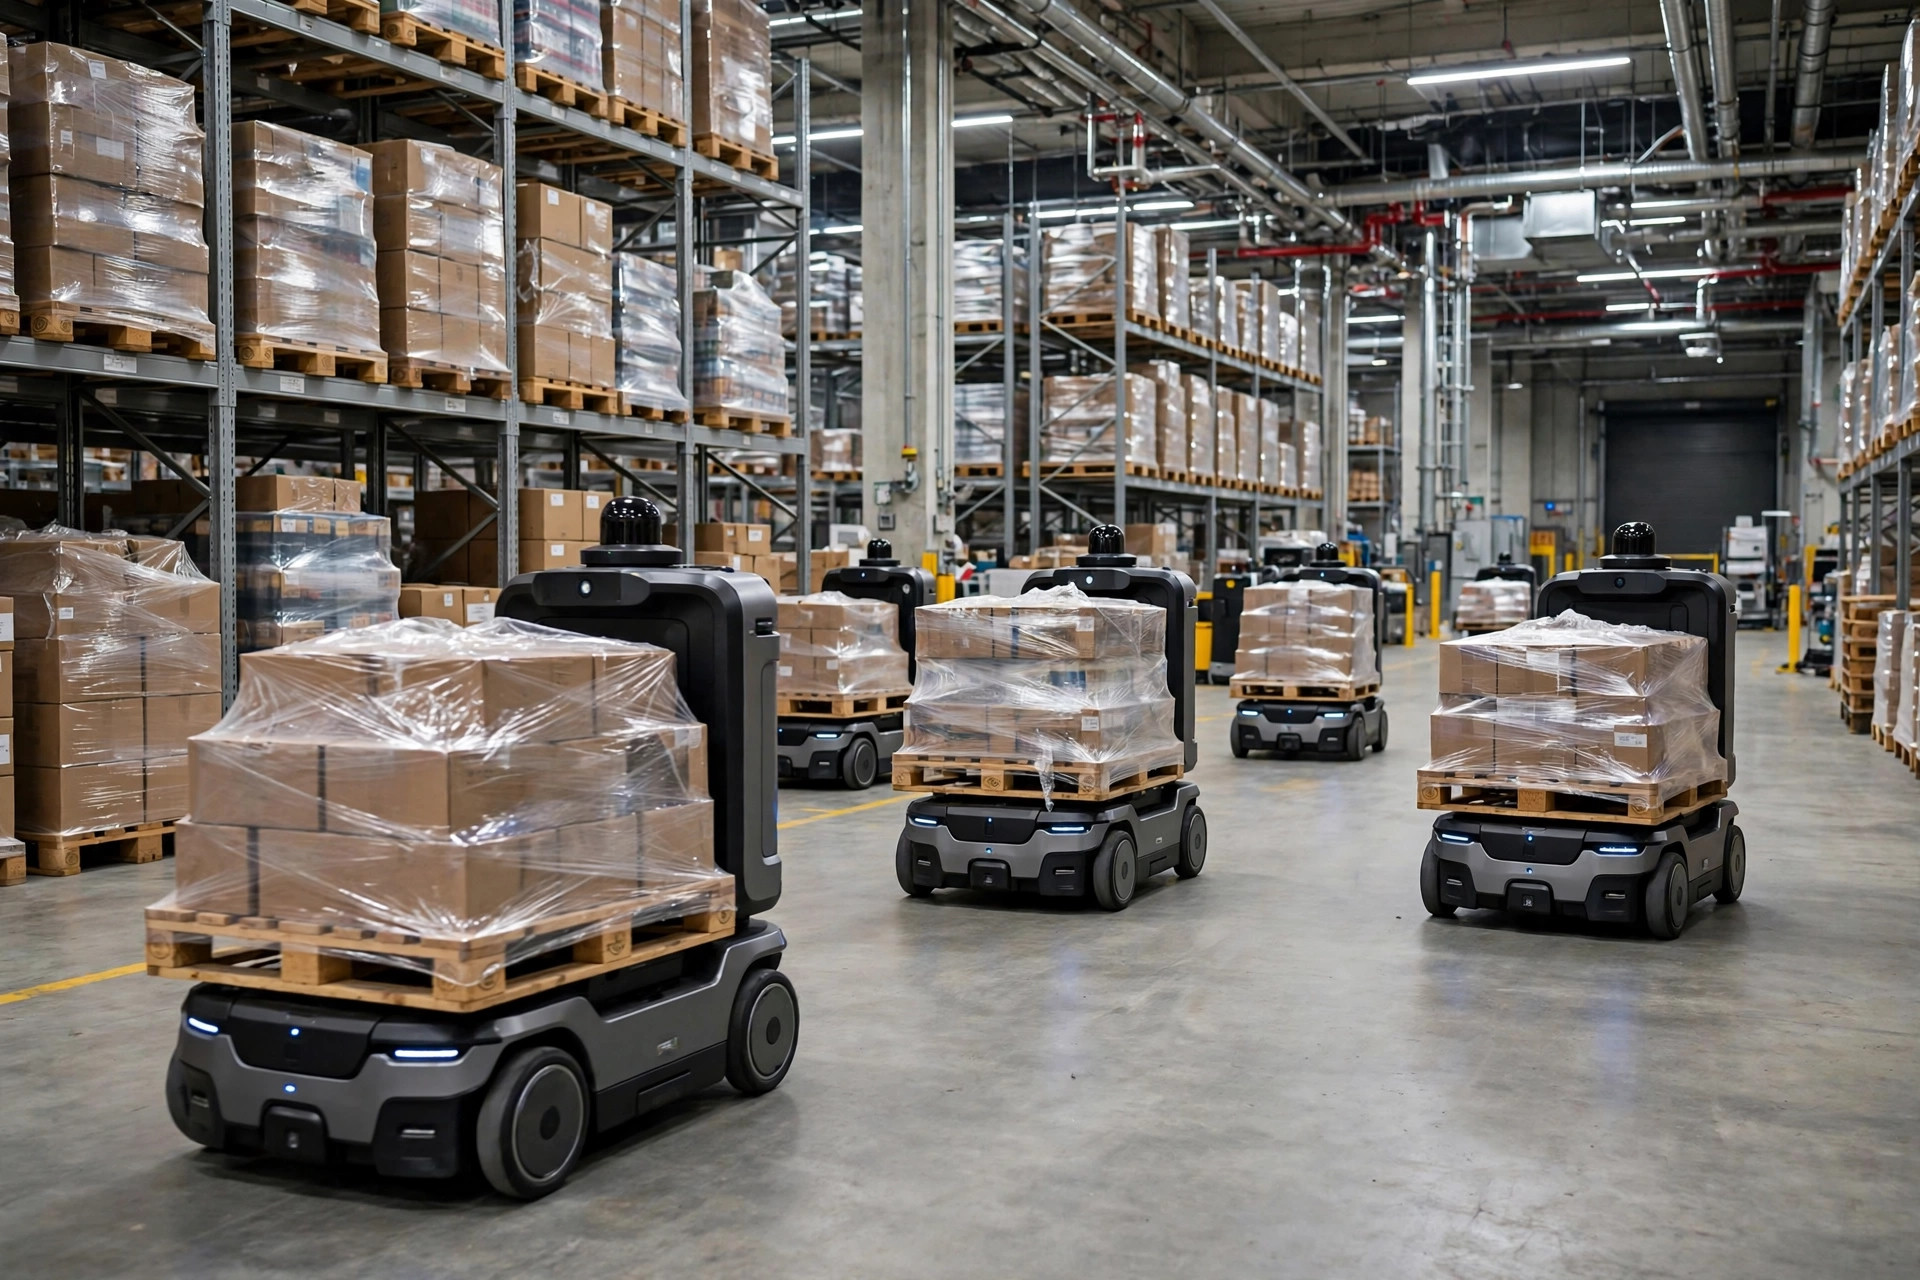
No outono passado visitei um armazém 3PL nos arredores de Tianjin: 42 AMRs, duas marcas, cada uma com seu próprio software de frota. O gerente de operações apontou para o cruzamento principal — «todo dia às 4 p.m., engarrafamento, na hora certinha». Os robôs das duas marcas cedendo passagem uns aos outros, ninguém andando. Impasse. O dono gastou uma fortuna em robôs e perdeu para um único problema: três turmas de motoristas, três cérebros, nenhum ouvindo os outros. Se a configuração RCS vs WCS do armazém confunde você — quem comanda os equipamentos fixos, quem comanda a frota, e quando você realmente precisa de um cérebro de robôs unificado — este artigo resolve: três camadas, uma tabela, dois fracassos que eu vi, e uma linha de compra que você pode usar amanhã.
RCS vs WCS vs WMS: três camadas, não uma
As pessoas misturam essas siglas. Não misture. São três camadas, e a hierarquia importa.
O WMS fica no topo e faz a contabilidade: se o estoque está certo, qual pedido sai primeiro, de onde vêm as tarefas. Ele só emite instruções — «mova o pallet A do slot 1 para a doca 3». Como a rota é conduzida, qual robô vai, ele não se importa.
O WCS — o sistema de controle de armazém — comanda os equipamentos parafusados no chão: transportadores, classificadores, elevadores, shuttles. Ele fala com os PLCs em milissegundos e faz o trabalho de controle em tempo real: quando a esteira gira, em qual calha o classificador despeja. Pense nele como o supervisor de produção de uma linha fixa, de olho no takt.
O RCS — o sistema de controle de robôs — comanda as coisas que se movem: a frota de AMR/AGV. Quatro funções: alocação de tarefas (qual tarefa vai para qual robô), controle de tráfego (quem passa primeiro no cruzamento), agendamento de carregamento (qual robô carrega e quando) e gestão do mapa. A analogia: o WMS é o diretor geral, o WCS é o supervisor de linha, o RCS é o capitão da frota. O diretor geral só quer que a carga seja entregue; o capitão garante que os caminhões não batam uns nos outros.
Essa é a verdadeira diferença entre RCS e WCS num armazém: um comanda equipamentos fixos, o outro comanda uma frota em movimento. Equipamento não se move, então tudo é takt; robôs se movem, então tudo é prioridade de passagem.
RCS vs WCS vs software de frota do fornecedor: uma tabela
| WCS | RCS | Software de frota do fornecedor | |
|---|---|---|---|
| Controla | Transportadores, classificadores, elevadores — equipamentos fixos | Frota AMR/AGV, pode abranger várias marcas | Apenas os robôs da própria marca |
| Função principal | Controle PLC em tempo real, sincronização de takt, intertravamentos | Alocação de tarefas, controle de tráfego, agendamento de carregamento, planejamento de rotas | Status por robô, despacho básico |
| Recebe ordens de | WMS, tarefas em nível de equipamento | WMS, tarefas de transporte | Repasses do WMS ou do RCS |
| Falha típica | Só conhece o próprio equipamento | Inútil se não estiver unificado entre marcas | Cada marca por si nos cruzamentos |
O software do fornecedor é como se cada esquadrão trouxesse seu próprio sargento — bom para a própria equipe, inútil para o esquadrão ao lado. Menos de 10 robôs, uma só marca, o sargento basta. No momento em que as marcas se misturam, você precisa de um capitão acima de todos os capitães. É aí que fica um RCS independente.
Por que uma frota multimarcas precisa de um RCS unificado
Primeiro a ideia contraintuitiva: comprar AMRs de três marcas sem um RCS unificado é como contratar três turmas de motoristas que não se falam. Cada turma só ouve o próprio capitão; quando se encontram no cruzamento, jogam a culpa uns nos outros, e o seu corredor é que fica bloqueado.
Essa foi a causa raiz no armazém de Tianjin em 2024. Duas marcas, uns 20 robôs cada, cada uma com seu próprio software de despacho, seu próprio mapa, suas próprias regras de tráfego. Os robôs da marca A acreditavam ter a preferência; os da marca B acreditavam no mesmo. Toda tarde, no pico de expedição: 20–30 minutos de impasse. Na alta temporada adicionaram 8 robôs e piorou — mais robôs, mais engarrafamento. O ponto contraintuitivo: até o problema do RCS ser resolvido, adicionar robôs não adiciona throughput. Adiciona congestionamento.
A solução é o VDA 5050. Em termos simples, é um padrão de interface aberta impulsionado pela associação da indústria automobilística alemã que permite que robôs de marcas diferentes recebam ordens de um único RCS: um formato de tarefa, uma lógica de controle de tráfego. Pense nisso como dar o mesmo código de trânsito para motoristas de países diferentes — não importa onde o carro foi fabricado, vermelho significa pare. O centro de Tianjin depois adicionou um RCS unificado compatível com VDA 5050, as duas marcas entraram no mesmo controle de tráfego, e os impasses nos cruzamentos basicamente desapareceram. As viagens por robô por turno subiram cerca de vinte por cento, e aqueles 8 novos robôs da alta temporada finalmente se pagaram. (As especificações dos robôs variam por fornecedor — confira contra os parâmetros publicados pelo fabricante.)
Momento detector de bobagem: se você tem 8 robôs de uma só marca e o software do fornecedor funciona bem, e alguém tenta vender uma «plataforma RCS unificada» — mostre a porta. Isso é um canhão apontado para um mosquito.
A linha de compra: quando um RCS independente vale a pena
Um quadro de decisão que você pode usar diretamente:
- Menos de 10 robôs, uma só marca: o software do fornecedor basta. Um RCS independente é dinheiro jogado fora.
- 10–30 robôs, ou duas marcas misturadas: olhe a complexidade dos cruzamentos. Cruzamentos nos corredores principais, gargalos de carregamento, rotas entre andares — o RCS começa a se pagar. Rotas simples que nunca se cruzam? Pode esperar.
- 30+ robôs, ou três marcas misturadas: um RCS independente é quase obrigatório. Pular essa etapa é se inscrever em engarrafamentos diários.
- Equipamentos fixos + transferências para a frota (transportadores alimentando AMRs): não importa quantos robôs, a fronteira de interface WCS/RCS tem que constar nos editais — quem reclama a tarefa, quem reporta a conclusão, palavra por palavra. Esta é a zona de desastre que descrevo a seguir.
Mais uma coisa que as pessoas esquecem: o agendamento de carregamento. A gestão de carregamento do RCS não é «vá carregar quando estiver vazio» — ela calcula qual robô carrega quando, por quanto tempo, e quantos permanecem online para sustentar a capacidade de pico. O software do fornecedor normalmente não faz essa conta.
Dois cérebros, um armazém: fracassos que eu vi
2023, um armazém de e-commerce em Guangdong: transportadores e classificador no WCS, mais de 30 AMRs no RCS, WMS no topo. Na primeira semana após o go-live, a área de expedição era um caos: o WMS empurrou uma tarefa de transporte tanto para o WCS quanto para o RCS, e os dois a reclamaram — o transportador entregou a mercadoria, um AMR também foi buscá-la, a mercadoria foi «entregue» duas vezes e os documentos não batiam. Causa raiz: a fronteira de interface nunca foi definida. O WMS assumiu que o WCS só cuidava de equipamentos; o WCS assumiu que também devia pegar tarefas de transporte. Duas horas de parada na véspera da alta temporada. O rosto do diretor de operações dizia tudo.
A lição é uma frase: uma tarefa, um cérebro para reclamá-la. Quando o WMS despacha, a regra de roteamento tem que ser explícita — os trechos de equipamentos fixos vão para o WCS, os trechos de transporte móvel vão para o RCS, e o ponto de transferência (digamos, o fim de um transportador) tem que definir exatamente onde o trabalho do WCS termina e o do RCS começa.
Mais dois fracassos de queima lenta. Um: ninguém mantém o mapa. As estantes mudaram de lugar, pallets ficaram armazenados temporariamente, mas o mapa do RCS tinha três meses — os robôs levaram o mapa velho direto para as estantes novas. O mapa do RCS tem que se mover a cada mudança de layout: mudou o layout, mude primeiro o mapa. Regra de ferro. Dois: o roaming do Wi-Fi. Um robô que muda de um ponto de acesso para outro cai por alguns segundos, o RCS o declara «perdido», e todos os robôs dessa rota param para esperá-lo. Teste a cobertura sem fio do armazém e a troca de roaming contra operação contínua de robôs — não a avalie com padrões de Wi-Fi de escritório.
Vale o dinheiro? Olhe para este único número
Se um RCS vale o dinheiro — não ouça histórias de fornecedores. Olhe para um número: viagens de transporte efetivas por robô por turno.
Antes de instalar um RCS unificado, puxe uma semana de logs de despacho e calcule a parcela do tempo que os robôs passam esperando — esperando pessoas, esperando preferência, esperando carregadores. Se esse número passar de 20%, a maior parte do tempo da sua frota está sendo comida pela espera mútua, e é exatamente isso que um RCS pode recuperar. Meça de novo após o go-live: se as viagens subirem 15% ou mais, o dinheiro foi bem gasto. Sem mudança significa que o problema nunca foi o despacho — talvez o próprio poço de tarefas fosse raso.
Uma pergunta para levar para casa: no seu armazém, quanto do dia seus AMRs passam simplesmente... esperando? O número geralmente está bem ali, na tela de despacho. Ninguém olha para ele.
Por Da Liu, engenheiro de automação
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.