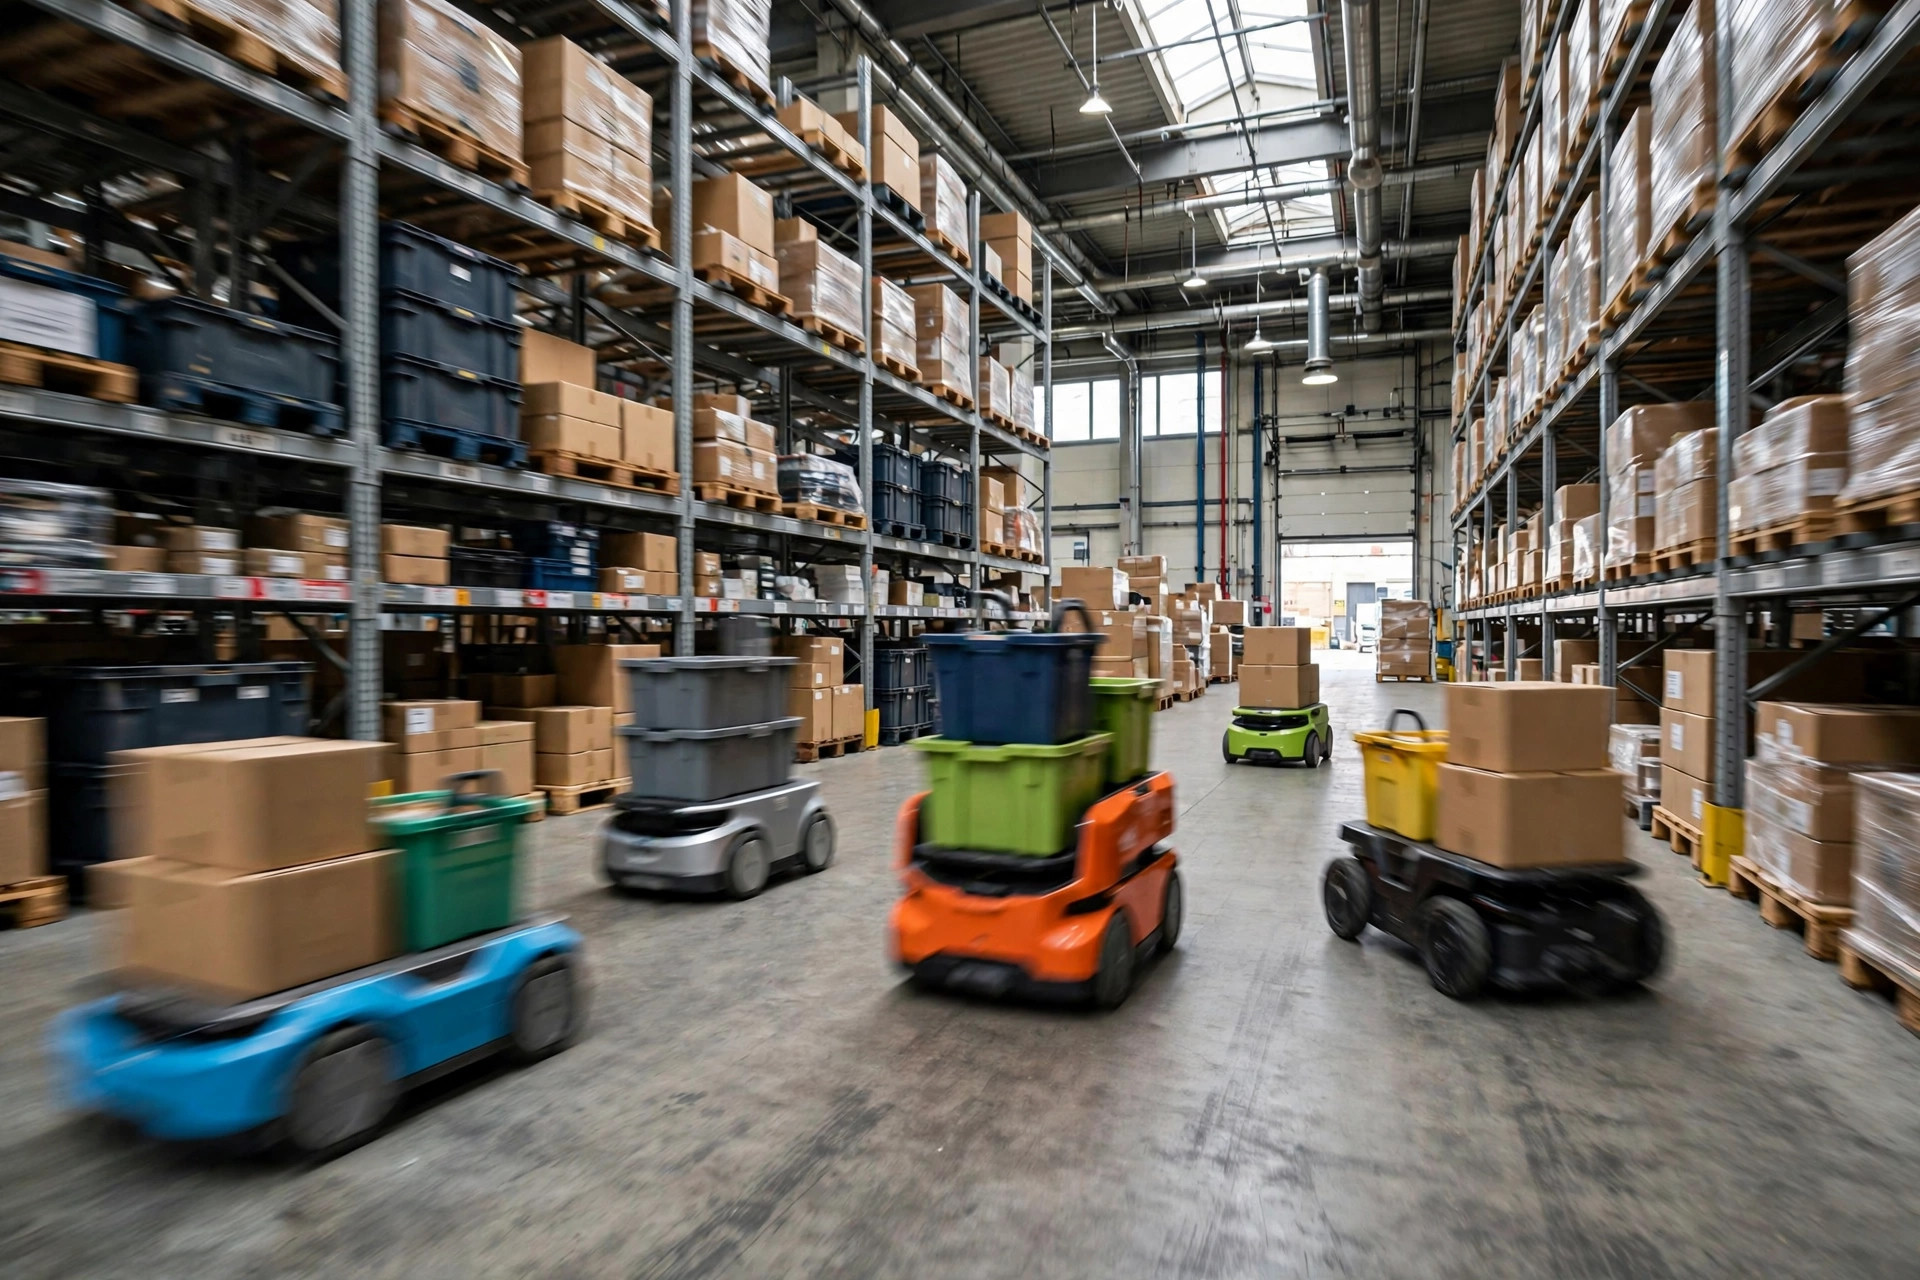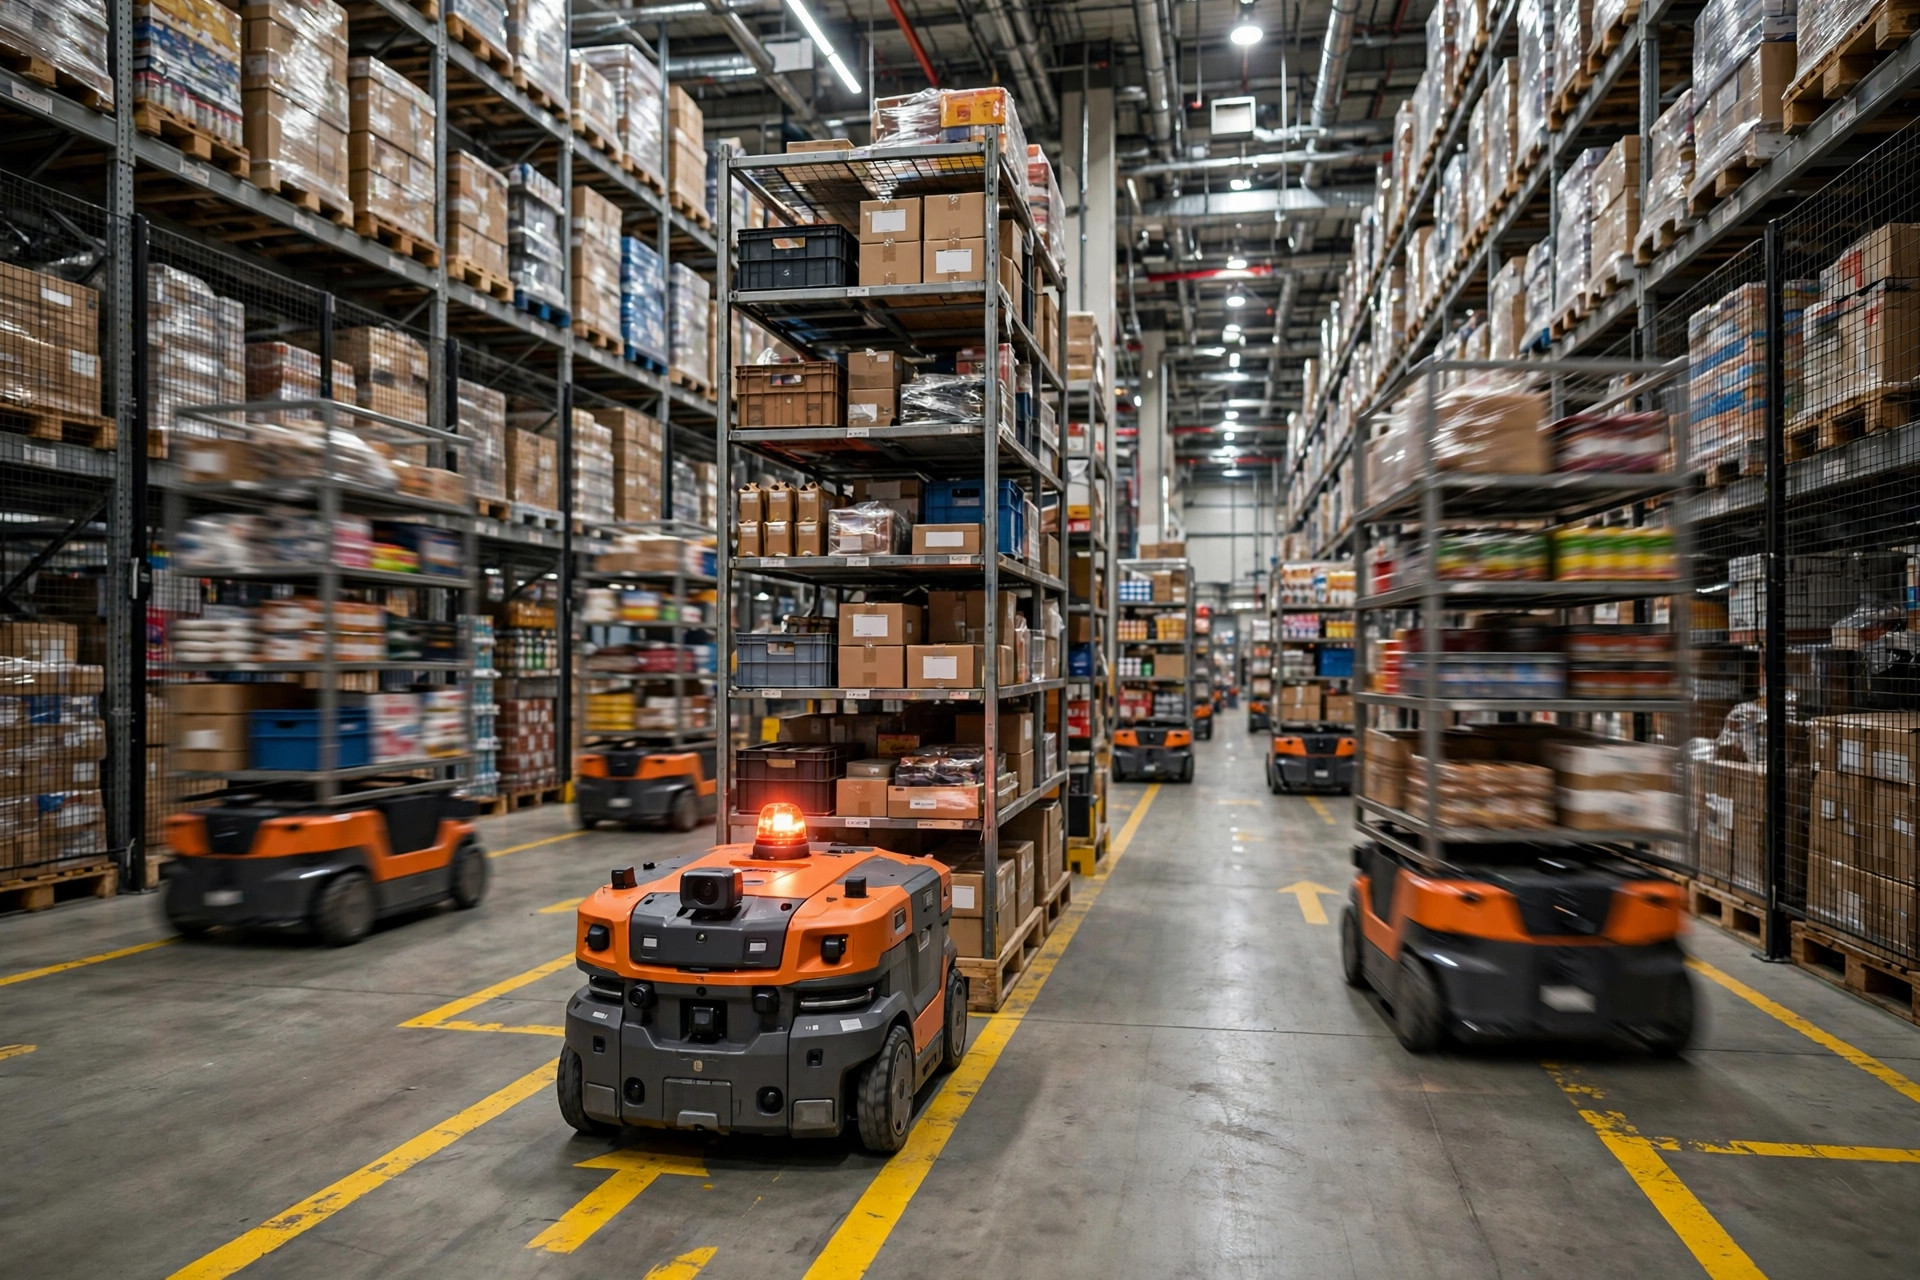
Na semana anterior à temporada de pico, em novembro passado, um centro de fulfillment de e-commerce 3PL no leste da China teve um turno da noite inesquecível. Às 2:30 AM, um AMR puxando um rack morreu no meio da artéria — o único caminho para mais de 200 robôs entre o estoque e a zona de picking. Uma dúzia de robôs enfileirou-se atrás dele, o mapa do RCS ficou vermelho, as estações de picking ficaram sem trabalho. Liberado em 43 minutos; mais de 3,000 pedidos perdidos. A análise pós-incidente foi quase insultante: o robô estava em 12%, o RCS lhe deu uma tarefa longa de atravessar o galpão, e ele ficou sem bateria no meio do caminho.
Essa é a crueldade do despacho de bateria: meses de silêncio, e então um robô morto paralisa o prédio. Aqui está a autópsia completa — despacho de RCS consciente de bateria, a matemática dos limites, um manual de failsafe e resgate para 2:30 AM, e por que o carregamento sem fio é um brinquedo de showroom.
Lendo o medidor de combustível
O despacho do RCS é a matemática que um taxista faz antes de uma corrida: conferir o medidor primeiro. Cada tarefa recebe uma estimativa de energia — distância, elevações, a volta até um carregador — conferida contra o tanque:
remaining charge ≥ task drain + safety margin + return drain
Muitos sites verificam se o robô consegue terminar a tarefa e esquecem o trecho de volta — morrer no caminho de casa é apenas uma forma mais cara de bloquear um corredor.
Três níveis, como marcas no medidor de combustível. Nível 1, admissão de tarefa (~30%): abaixo disso, nada de trabalho novo — termine o que está em mãos, depois carregue. Nível 2, recolhimento forçado (~20%): cruzou essa linha e o robô é recolhido de qualquer jeito, carregador mais próximo agora. Nível 3, failsafe rígido (12–15%): estacione onde estiver, reporte uma falha, sinalizador vermelho, aguarde um humano. Configure para que nunca dispare; se disparar, os níveis 1 e 2 vazaram.
Três níveis, cada um pegando o que o anterior deixou passar. Armazéns demais operam com um único corte de 20%, ou com nada, confiando que o robô sinta a bateria baixa. A segunda metade da curva de descarga do lítio é um precipício — de 12% a zero pode levar minutos.
Onde traçar a linha
Traçar o limite alto demais e os robôs vivem nos carregadores. Baixo demais e eles morrem nos corredores. O trade-off:
| Limite de recolhimento forçado | Cargas/robô/dia | Fila nos carregadores | Risco de encalhe | Disponibilidade da frota |
|---|---|---|---|---|
| 35% | 5–6 | Filas de 10+ min no pico | Quase zero | ~78% |
| 25% | 3–4 | Filas ocasionais | Baixo | ~86% |
| 15% | 2–3 | Raramente fila | Médio-alto | ~91% |
| 10% | 1–2 | Nenhuma | Alto; garantido no pico | ~93% — até que um incidente apague tudo |
A matemática: um site com 100 robôs move o limite de recolhimento de 15% para 30%, cada robô carregando ~1.5 vezes a mais por dia a ~25 minutos por ida e volta mais fila — 100 × 1.5 × 25 ≈ 62.5 robô-horas por dia. Dois a três robôs rodando 24 horas, desperdiçados; em um ano, o equivalente à produção de dois a três robôs queimado como overhead.
Em 10%, a coluna de disponibilidade fica linda — até você precificar a perda esperada. Um encalhe na artéria principal: 43 minutos, 3,000 pedidos atrasados, uma dúzia de pessoas em volta de um robô morto. A $0.30 tudo incluído por pedido atrasado, são $900 antes das penalidades de SLA — um incidente, quatro dígitos. Dois ou três por ano apagam cada ponto de disponibilidade economizado.
Então a linha fica no meio: recolhimento forçado em 20–25%, admissão de tarefa em torno de 30%, failsafe rígido em 12–15% — a faixa de trabalho para uma operação de e-commerce 24/7. Um ponto de partida, não um destino: câmaras frias, cargas pesadas e layouts cheios de rampas empurram os números 5–10 pontos para cima.
Mais um limite: a proporção de carregadores — um carregador para cada 8–10 robôs. Poucos demais e as filas do pico se formam; os robôs queimam além da linha de recolhimento esperando e morrem na porta do carregador: sem energia no lugar mais próximo da energia. Muitos demais e você compra hardware ocioso. Esse 1:8–1:10 assume cargas rápidas de 2 horas e um limite de recolhimento de 25%; com outra taxa de carga, refaça a matemática.
O failsafe: três portões
Limites são números no papel. Failsafes são ações.
Portão 1 — recusar o despacho quando a bateria está baixa. Antes de atribuir, o RCS roda uma pré-verificação de bateria: se o consumo estimado (incluindo o trecho de volta) excede a carga restante, recuse e redesvie. O segredo é a estimativa dinâmica — um robô vazio e um puxando uma tonelada queimam energia muito diferente, assim como um freezer e um piso em temperatura ambiente. O modelo precisa de carga útil e temperatura como fatores de correção, ou é decoração.
Portão 2 — desvio no meio da tarefa para o carregador mais próximo. O robô cruza a linha de recolhimento no meio da tarefa; o RCS congela a tarefa, reserva o carregador livre mais próximo (reserva, não só apontar — dois robôs não podem mergulhar para a mesma pilha) e reatribui a tarefa. No mapa do WCS aparece como low-battery diverting para que os outros desviem cedo.
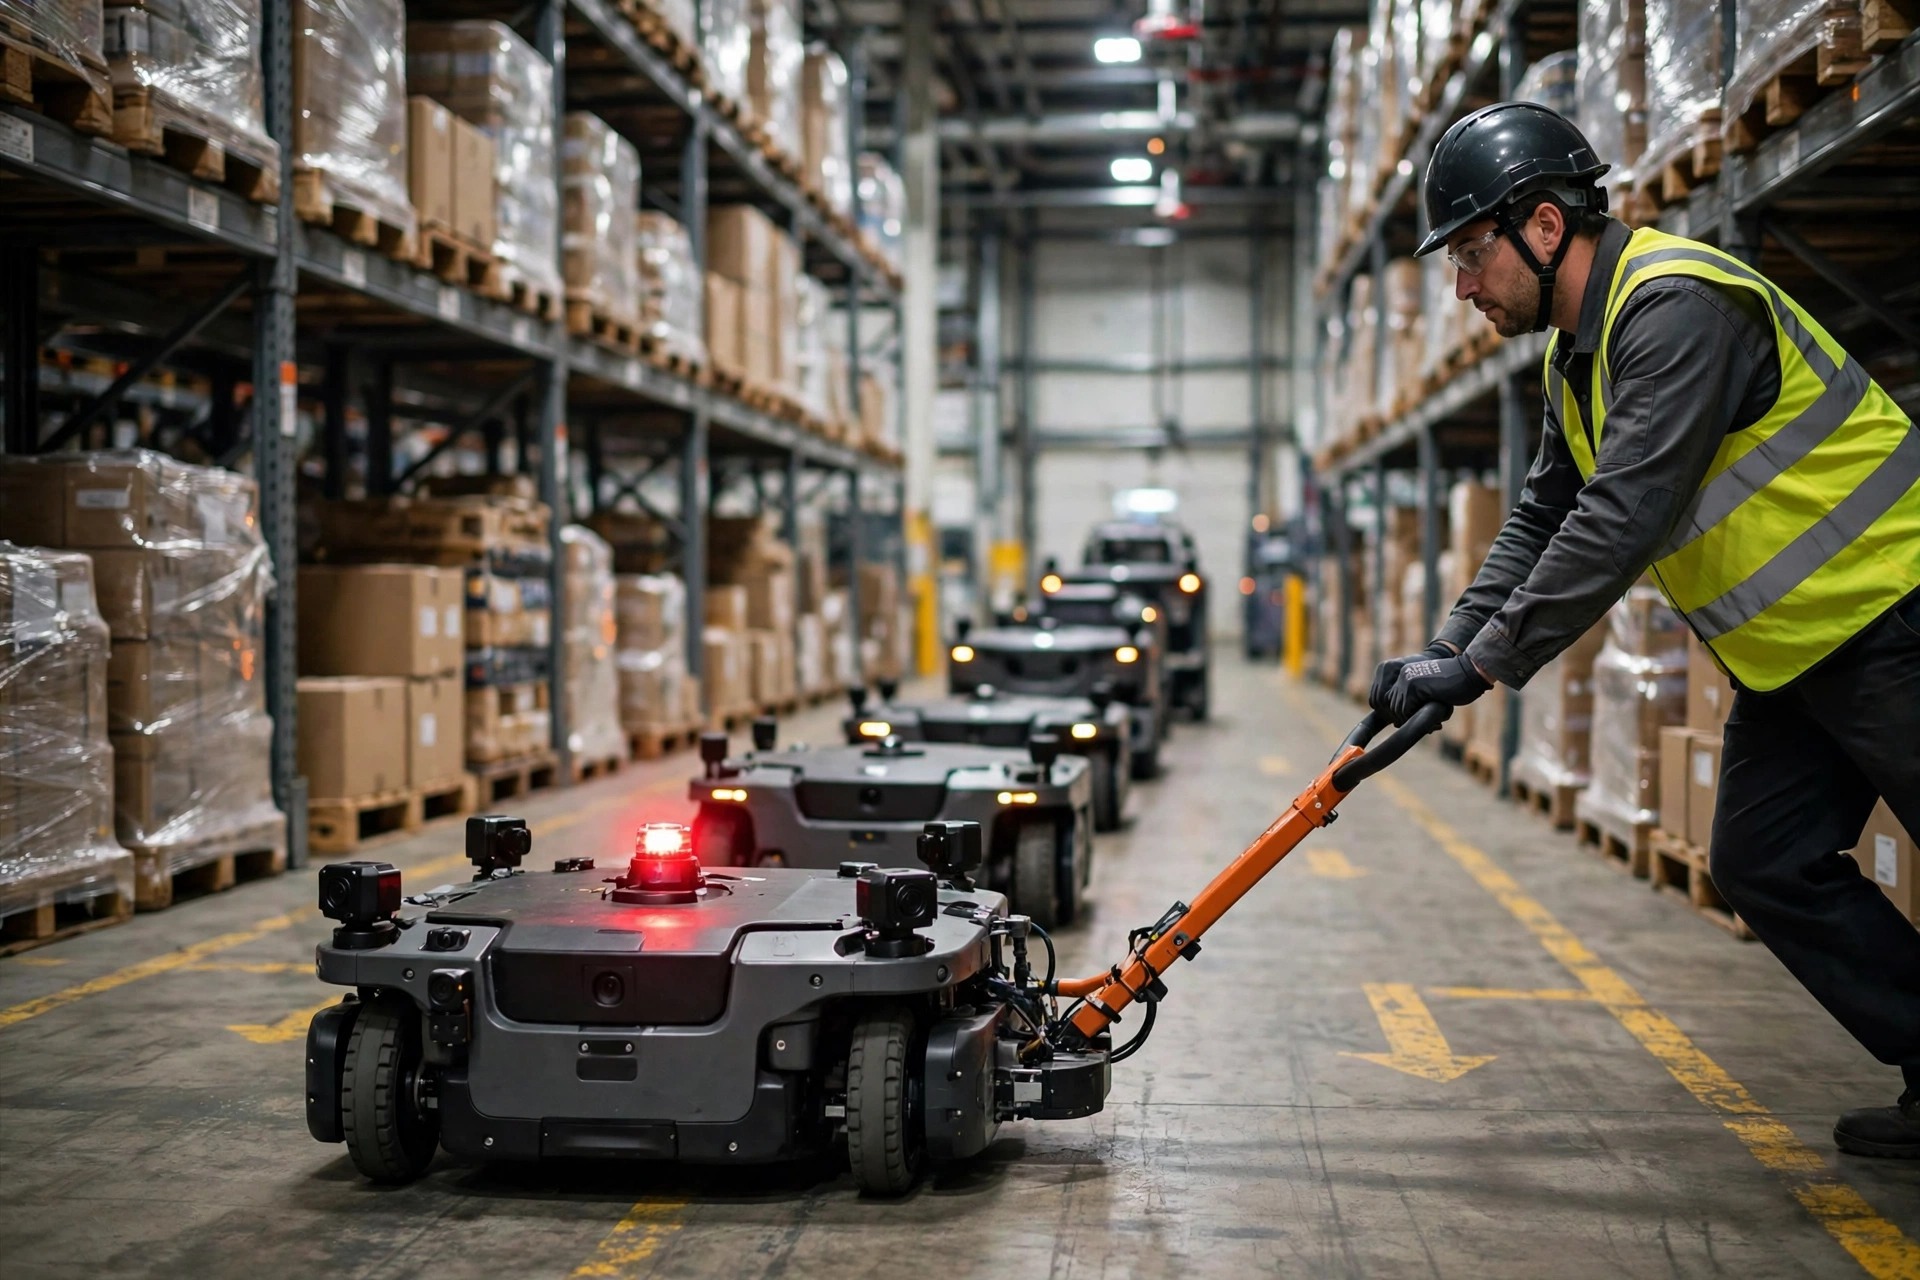
Portão 3 — o POP de resgate humano, ensaiado como um simulado de incêndio: (1) o RCS empurra o alarme para o telefone de plantão e o display do piso — corredor mais coordenadas. (2) Um socorrista nomeado no local em até 5 minutos — nomeado, não quem estiver livre; dois por turno. (3) Barra de reboque ou carrinho de mão em armários nas duas pontas da artéria principal. (4) Reboque até a baia de recuo mais próxima — mais perto que o carregador; restaure o tráfego primeiro — depois libere o bloqueio no RCS. (5) Reset: para o carregador, feche o ticket, registre bateria, local, tipo de tarefa. Esse log afina seus limites.
20% não é 20% em todo lugar
Dezembro de 2024, um DC de cadeia do frio no sul da China (freezer a −18°C) comissionou 60 AMRs com todos os parâmetros copiados de um site em temperatura ambiente: limite de recolhimento 20%. Primeira semana: cinco encalhes — o RCS mostrava 22%, e o robô simplesmente parava.
No frio, a resistência interna do lítio sobe, a capacidade útil cai para cerca de 70%, e a curva de descarga fica mais íngreme. O modelo de bateria do RCS foi calibrado em temperatura ambiente — no freezer ele lia ficção. Três correções: limite de recolhimento para 30%, um fator de correção de temperatura no modelo, carregadores movidos de fora da porta do freezer para um nicho isolado dentro. Depois disso: zero encalhes na temporada de pico.
A lição contraintuitiva: 20% num armazém em temperatura ambiente significa mais duas tarefas; 20% num freezer significa prestes a morrer. A porcentagem não significa nada — o que importa é quantos metros ela compra nesta temperatura com esta carga.
As armadilhas da manutenção
Armadilha 1 — ninguém acompanha a degradação. Um pack de lítio de um ano rotineiramente segura 10–20% menos que o nominal enquanto o RCS ainda faz contas com a capacidade de fábrica. Sintoma: a linha de recolhimento de 20% funcionou nos robôs novos e começa a encalhar nos de um ano. Correção: calibração completa de carga-descarga trimestral, state-of-health por robô no RCS, packs abaixo de 80% SOH sinalizados para substituição.
Armadilha 2 — contatos de carga sujos. A poeira do armazém oxida os contatos, a resistência sobe, e um robô que carregou a noite toda sai com meia carga. No pico da manhã o RCS o despacha como cheio; ele morre duas tarefas depois. Correção: limpar os contatos semanalmente no checklist de inspeção, mais uma regra no RCS — qualquer robô que termine uma carga abaixo de 95% é sinalizado e não recebe tarefas longas até ser verificado.
Armadilha 3 — leituras fantasmas. A estimativa baseada em tensão mente durante picos de carga: levantar uma tonelada afunda a tensão, o RCS acha que perdeu 5% e dispara um recolhimento em pânico; a carga sai, a tensão se recupera, a carga reaparece. Correção: contagem de coulombs como estimador primário, tensão como backup, e um filtro de média móvel para que o ruído nunca dirija o despacho.
Carregamento sem fio é teatro de showroom
Em toda feira, alguém pergunta sobre carregamento sem fio. Minha resposta nunca muda: não pague o imposto de otário.
As specs: a eficiência de transferência sem fio tipicamente 70–80% contra 92%+ do carregamento por contato; a potência sem fio geralmente algumas centenas de watts contra quilowatts das pilhas de contato; o sem fio exige alinhamento com precisão de centímetros — desvie 2–3 cm e ele mal carrega; um pad sem fio custa o que 3–4 carregadores de contato custam.
No piso do showroom parece mágica. Mas um armazém é um campo de batalha 24/7: quinze pontos de eficiência perdida significam uma hora extra de carga por dia; baixa potência significa 4+ horas para uma carga completa; alinhamento ruim significa que ele ficou ali a noite toda e não carregou nada. Some os três e você pagou múltiplos por menor disponibilidade.
Carregadores de contato com auto-docking são a resposta: o robô entra dirigindo, os contatos tocam, a carga começa. Simples, barato, um módulo de contato gasto se troca em minutos. Gaste a economia num carregador ou dois a mais — movendo a proporção de 1:10 para 1:8 para que os horários de pico nunca formem fila.
A regra contraintuitiva: quanto mais sofisticada a tecnologia de carregamento, menor a disponibilidade no mundo real. Armazéns precisam de robusto, barato e rápido de reparar — não de bonito para keynote.
Valeu a pena? Um número diz.
Três níveis de limite, um manual de failsafe, um POP de resgate, a proporção certa de carregadores — custa dinheiro e horas. Valeu a pena? Um número responde: encalhes mensais por bateria baixa.
Antes de começar, conte três meses de encalhes e precifique cada um (pedidos atrasados × custo por pedido + mão de obra dos respondedores), depois revise mensalmente. Se cair de 7–8 por mês para perto de zero, o sistema se pagou. Se não: limite no achismo, um modelo de pré-verificação sem correção de temperatura e carga útil, ou um POP de resgate nunca ensaiado?
O despacho de bateria nunca foi um problema de tecnologia. É um problema de disciplina: cada parâmetro anotado, cada simulado ensaiado. A diferença entre o armazém onde um robô morto paralisa o prédio e o que tem zero encalhes não é a marca do robô — são os números de limite no RCS e os dois nomes na escala de resgate.
Por Da Liu, engenheiro de automação
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.