
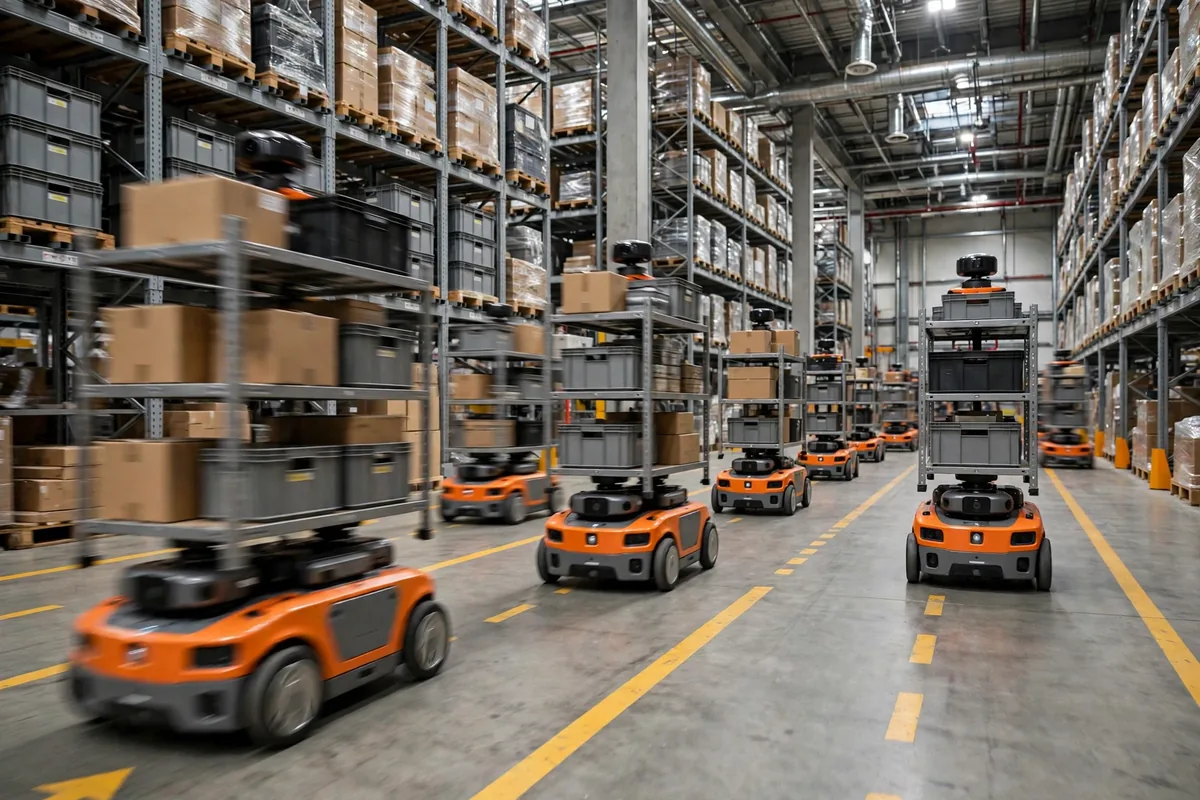
A coordenação de frotas de AMR multiagente tem aparecido cada vez mais nas discussões sobre automação de armazéns nos últimos anos, e a razão não é complicada: quando os AMRs de um armazém passam de um punhado a dezenas, o problema deixa de ser como uma máquina se move e passa a ser como todo o grupo evita se atrapalhar.
Comecemos pelo que realmente acontece. Tomemos um armazém típico de e-commerce de médio porte. O primeiro lote de AMRs é de seis unidades, e elas funcionam muito bem — a produtividade de picking sobe visivelmente. Animada, a gerência amplia a frota para vinte, depois para quarenta. Mas no ano em que a frota chega a quarenta, uma cena estranha começa a aparecer no armazém: no cruzamento do corredor principal, vários robôs ficam frente a frente, nenhum deles se move, até que alguém intervenha manualmente; e quando chega uma onda de picking, uma dúzia de robôs faz fila esperando por um corredor estreito enquanto a taxa de deslocamento vazio sobe em vez de cair. Mais robôs, apenas um pouco mais de trabalho feito, e congestionamentos aprendidos antes de qualquer outra coisa. Por trás dessa cena está o problema central da coordenação de frotas de AMR multiagente: um único robô persegue seu próprio caminho ótimo, enquanto uma frota precisa que todo o sistema não se enrosque.
Coordenação de frotas de AMR multiagente: centralizada ou distribuída primeiro
Os acadêmicos chamam essa classe de problema de multi-agent path finding, MAPF para abreviar, e ela é estudada há décadas sem produzir uma única resposta padrão. Na prática, as arquiteturas de programação se dividem em dois campos, centralizada e distribuída, e cada uma tem seu próprio preço.
A programação centralizada significa que um único cérebro decide tudo: um servidor central guarda a posição de cada AMR, sua tarefa e o estado da rede viária, e calcula juntos o caminho e o momento de cada veículo. A vantagem é a visão global — ele pode elaborar um plano globalmente ótimo ou quase ótimo, e os conflitos são resolvidos antes de acontecer. O preço é a computação e a capacidade de resposta em tempo real: à medida que a frota cresce, o espaço de combinações explode, e calcular um único plano globalmente ótimo pode levar mais tempo do que a própria viagem. E se o servidor central cair, toda a frota para junto com ele. O risco de ponto único de falha é real.
A programação distribuída funciona ao contrário: cada AMR decide por si mesmo, negociando a prioridade de passagem e as filas com os veículos próximos por meio de comunicação de máquina para máquina. A vantagem é a resiliência a falhas locais, a expansão fácil — adicionar um robô não significa reconstruir o programador — e respostas rápidas em tempo real. O preço é que os ótimos locais não somam um ótimo global. Cada veículo só vê sua vizinhança, e vários robôs podem ceder passagem educadamente uns aos outros até entrar em um ciclo que nunca se resolve. Os acadêmicos chamam isso de livelock. No chão do armazém, as pessoas chamam de «a dança dos robôs».
| Arquitetura | Tomada de decisão | Força | Preço |
|---|---|---|---|
| Centralizada | Um servidor planeja para todos | Globalmente ótima, conflitos excluídos com antecedência | Grande carga computacional, risco de ponto único de falha |
| Distribuída | Cada veículo negocia localmente | Tolerante a falhas, fácil de escalar, resposta rápida | Ótimos locais, possível livelock |
Os armazéns reais raramente vão a qualquer um dos extremos. A abordagem comum é em camadas: a programação central cuida da atribuição de tarefas e do roteamento aproximado, enquanto a evasão e a cessão locais ficam com os veículos em tempo real. Central em linhas gerais, distribuído nos detalhes — cada lado assume metade do custo. Esse compromisso em camadas é também o que a maioria dos fornecedores de AMR realmente entrega hoje.
Bloqueios e prioridade de passagem: as regras de trânsito da coordenação de frotas de AMR multiagente
Com a arquitetura definida, a próxima pergunta são as regras de circulação. Como acontece um bloqueio? A cena clássica é um corredor estreito que cabe um robô por vez, com dois AMRs entrando por extremidades opostas e se encontrando no meio. Nenhum pode avançar, nenhum tem instrução de recuar, e sem uma regra pré-desenhada, eles ficam ali até que um humano intervenha. Mais insidioso é um bloqueio em anel: quatro robôs em um corredor em circuito, cada um ocupando um segmento, cada um esperando que o da frente se mova, e nada no circuito pode se mover.
Prevenir bloqueios não depende de um algoritmo mais esperto para um único robô. Depende de um conjunto de regras de trânsito acordadas com antecedência. Primeiro, vias de mão única: marcar os corredores principais como de mão única, permitir que um corredor estreito seja entrado por apenas uma direção, e metade das fontes de conflito desaparece antes de começar. Segundo, classes de prioridade: um veículo carregado tem prioridade sobre um vazio, um veículo em uma via principal tem prioridade sobre um que entra por uma via lateral — prioridades escritas nas regras de programação, não negociadas no cruzamento. Terceiro, reservas: antes de entrar em um segmento crítico, um veículo reserva uma janela de tempo com o programador, e se as janelas se sobrepuserem, ele espera alguns segundos na entrada em vez de ficar congelado dentro do corredor por minutos. Quarto, zoneamento: dividir o armazém em zonas de programação, entregar tarefas entre zonas em pontos de fronteira, e impedir que um veículo cruze todo o armazém e desencadeie uma cadeia de conflitos.
Essas regras não soam como alta tecnologia, e é exatamente por isso que são a parte mais valiosa da programação de frotas. Eis o julgamento contraintuitivo: em uma frota de AMR, o que geralmente mais importa para o throughput não é a rapidez com que um robô dirige, mas a clareza com que as regras de cessão estão escritas. Aumente a velocidade de um único veículo em dez por cento e o tempo economizado pode ser totalmente perdido esperando nos cruzamentos. Acerte as regras de prioridade de passagem e o throughput geral da frota sobe. Velocidade é uma métrica de um único veículo. Fluxo é uma métrica de frota. As duas muitas vezes lutam entre si, e a programação existe para impedir que lutem.
Atribuição de tarefas: quem assume este pedido é decisão do algoritmo
Além dos caminhos, a programação precisa responder a outra pergunta: chega uma tarefa nova — qual veículo a recebe? A resposta mais simples é a atribuição por proximidade: o veículo livre mais próximo assume o trabalho. A lógica é intuitiva e fácil de implementar. A falha é que os veículos perto da zona movimentada são sempre os mais ocupados, enquanto os distantes ficam ociosos. As cargas de trabalho e o desgaste da bateria ficam desiguais, as condições dos veículos divergem com o tempo e os custos de manutenção seguem.
Uma abordagem mais cuidadosa é a atribuição por leilão: o programador anuncia a tarefa e cada veículo oferece um «custo» com base em sua posição, nível de bateria e trabalho atual. A menor oferta vence. A ideia vem da teoria dos leilões, e a literatura acadêmica a discute extensamente; também há implantações reais em funcionamento. O benefício é que distância, bateria e tipo de tarefa se combinam em um único número, de modo que a carga da frota se equilibra sozinha. O custo é a sobrecarga de comunicação e computação — com um fluxo intenso de tarefas, o próprio leilão se torna um fardo — por isso muitos sistemas só fazem leilões entre ondas ou quando as tarefas se acumulam, e usam uma regra simplificada de proximidade com pesos no resto do tempo.
Tomemos um exemplo ilustrativo. Suponhamos uma frota de vinte veículos enfrentando 120 tarefas de transporte por hora no pico. Com a atribuição por proximidade, os seis veículos mais próximos da zona de armazenamento popular poderiam assumir metade das tarefas, esgotar suas baterias rapidamente e precisar sair para recarregar no meio do turno, reduzindo a frota efetiva a quinze ou dezesseis. Com a atribuição ponderada pela bateria, as tarefas se espalham pelos vinte, a carga por veículo cai e as rotações de recarga podem ser escalonadas nos intervalos entre as ondas, de modo que os mesmos vinte veículos entregam uma presença efetiva maior. Esses números são um exemplo ilustrativo calculado, destinado a mostrar como as regras de atribuição afetam o tamanho efetivo da frota — para qualquer armazém real, o cálculo precisa ser refeito com sua própria distribuição de tarefas e rede viária.
Para onde vai a coordenação de frotas de AMR multiagente
Juntando os fios, a direção é bastante clara. Primeiro, as arquiteturas híbridas serão a corrente principal: controle centralizado para as tarefas e o panorama geral, controle distribuído para a evasão e os detalhes, com uma interface limpa dividindo as duas camadas em vez de um lado dominar. Segundo, os algoritmos de programação vão se apoiar mais na simulação: antes de uma regra nova entrar em produção, executar milhares de ondas em um gêmeo digital, expor com antecedência os cenários de bloqueio e congestionamento, e só então implantá-la no armazém real. Terceiro, a atribuição de tarefas passará de «quem está mais perto» para «quem é mais adequado», com nível de bateria, tipo de tarefa e ciclos de manutenção alimentando a função de custo.
Mas um lembrete pertence ao final: por mais sofisticado que o algoritmo de programação se torne, ele não pode substituir o layout do próprio armazém. Larguras de corredor, posicionamento das zonas de armazenamento, ritmo das ondas — se o projeto físico estiver errado desde o início, mesmo o melhor algoritmo está apenas remendando uma rede viária ruim. Os algoritmos podem impedir que um grupo de robôs brigue. Não podem alargar uma estrada mal projetada. Acerte primeiro as estradas e depois fale sobre como a frota deve funcionar. É improvável que essa ordem mude por muito tempo.
Por Dr. Chen, Pesquisador da cadeia de suprimentos Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.





