
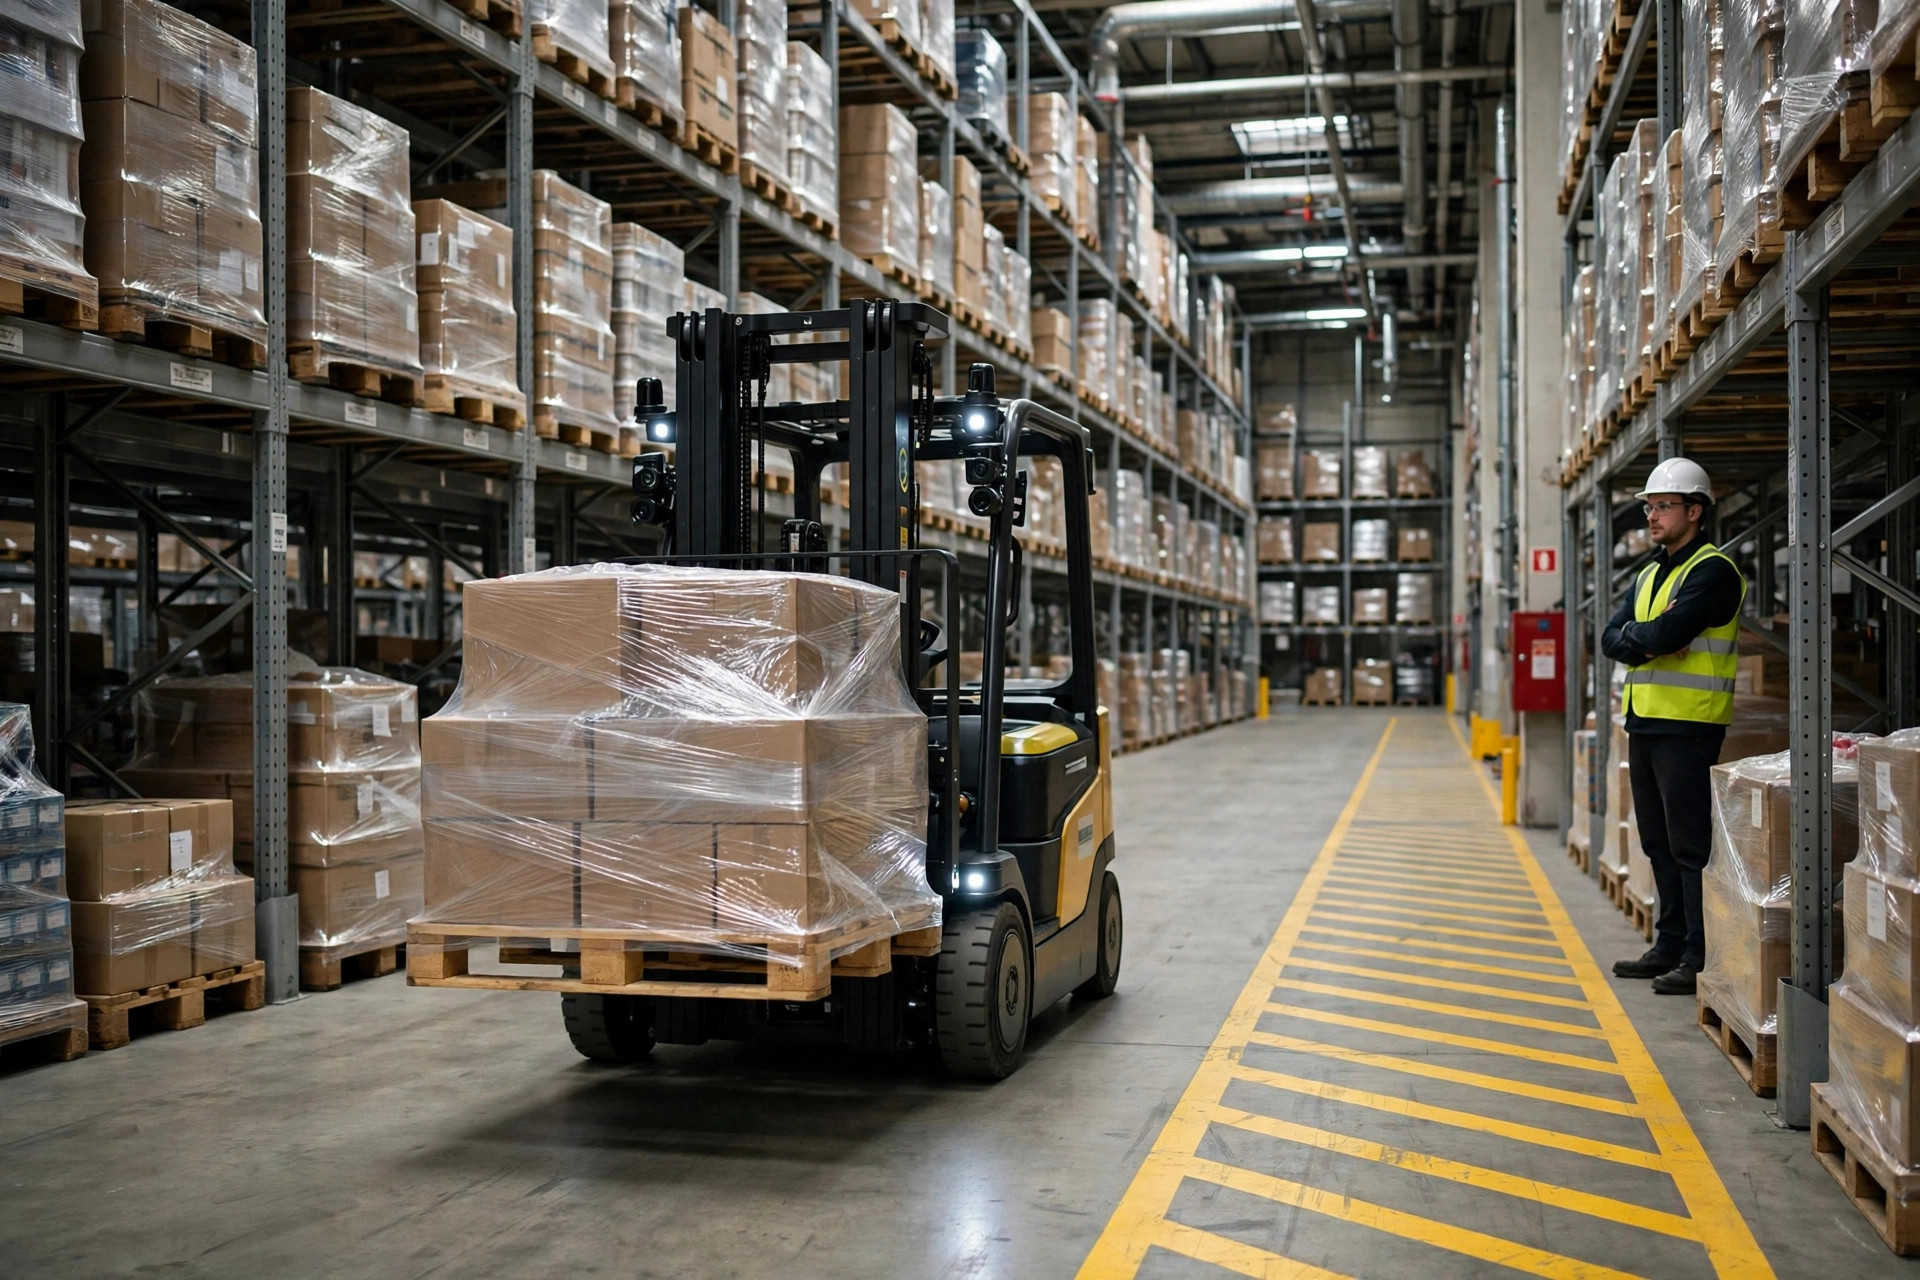
A implementação de empilhadeiras autônomas em um armazém raramente é decidida pelo veículo em si. Já vi boas máquinas parecerem ruins em armazéns que nunca foram preparados para elas: paletes raspando vigas de estantes, veículos parando a cada poucos minutos em corredores compartilhados, baias de carregamento bloqueadas por paletes temporários e ordens de tarefa que significavam coisas diferentes em turnos diferentes. A conclusão que as pessoas tiram é que empilhadeiras autônomas não são confiáveis. A conclusão mais honesta é que o armazém pediu a uma máquina construída para lógica previsível que sobrevivesse em um ambiente imprevisível.
Pense assim: dá para pensar em uma empilhadeira autônoma como um motorista que segue regras perfeitamente e improvisa mal. Um motorista humano vê um palete danificado, uma carga inclinada ou um trabalhador saindo de trás de uma estante e ajusta sem pensar. Um veículo autônomo vê a mesma cena e precisa decidir se é seguro, se pode prosseguir e o que fazer se não puder. Se você remover a ambiguidade antes do go-live, a máquina parece inteligente. Se deixar a ambiguidade no lugar, a máquina parece burra, e nenhuma atualização de software vai corrigir isso.
Piso e folga das estantes em armazém de empilhadeiras autônomas vêm primeiro
Comece pelo piso, não pela ficha de especificações. A navegação autônoma depende de uma percepção estável de um ambiente estável. Rachaduras, juntas reparadas que assentaram de forma desigual e sulcos gastos em uma área de giro produzem o mesmo resultado: desacelerações repetidas, localização imprecisa e falhas sempre no mesmo canto. Em um armazém que apoiei, o comissionamento correu bem porque os testes eram leves e cuidadosos. Quando o volume subiu, a mesma curva disparava alarmes todos os dias. A causa era uma junta do piso que empilhadeiras humanas cruzavam sem notar, mas que o veículo autônomo lia como obstáculo em quase todas as passagens. Ninguém tinha percorrido aquela rota procurando por isso, porque ninguém tinha sido convidado a pensar como o sensor.
A folga das estantes é o segundo teste físico, e é igualmente implacável. Quando um veículo insere os garfos em uma posição de palete, ele precisa de espaço livre acima e ao lado da carga, não apenas de espaço suficiente para o palete em si. Uma carga saliente, uma viga deslocada do alinhamento ou um palete vizinho que invade o vão podem transformar uma guarda rotineira em recusa ou arranhão. O método de aceitação é deliberadamente pouco tecnológico: pegue o maior palete que você pretende operar, confira fisicamente cada localização da rota-piloto e resolva as exceções antes da chegada do veículo.
É aqui também que preciso ser direto sobre um pseudo-requisito. Algumas equipes exigem que o veículo lide com todos os tipos de palete, todas as localizações e todas as exceções desde o primeiro dia, em todo o armazém. Na prática, isso significa reconstruir todo o armazém no padrão mais alto antes de ter provado qualquer coisa. Comece com uma linha, um tipo de palete e um tipo de localização. Prove, depois expanda. Um sucesso estreito que você consegue repetir vale mais do que uma promessa ampla que você não consegue depurar.
Carregamento e regras de tráfego compartilhado de empilhadeiras autônomas devem ser projetados, não improvisados
Uma área de carregamento em um armazém de empilhadeiras autônomas não é um canto livre com um carregador dentro. O veículo precisa se alinhar sozinho, entrar e sair sem ajuda manual e virar sem bater em uma pilha temporária que surgiu durante o turno. Se empilhadeiras humanas tratarem a frente de um carregador como estacionamento de transbordo, a frota autônoma vai formar fila, perder a janela de carregamento ou bloquear um corredor enquanto espera. O ritmo de carregamento importa tanto quanto a localização do carregador. Se todos os veículos voltarem para carregar no mesmo momento de pico, você perde uma grande fatia da capacidade justamente quando mais precisa dela. A solução prática é o carregamento escalonado: alguns veículos recarregam durante períodos tranquilos para que a frota inteira esteja disponível no pico. Acerte esse ritmo durante o piloto, quando um erro custa uma tarefa atrasada, não uma expedição perdida.
O tráfego compartilhado com pessoas é o item mais tratado como papelada, e é o que você não pode errar. Em um corredor misto, as regras precisam ser mais claras do que eram na era manual, não mais vagas. Rotas de pedestres e rotas autônomas precisam de separação física onde for possível, cruzamentos precisam de uma prioridade definida e de um ponto de desaceleração definido, e empilhadeiras manuais precisam de um procedimento claro antes de entrar em uma zona autônoma. Uma vez vi um centro em que trabalhadores atravessavam um corredor autônomo para economizar tempo. Os veículos paravam corretamente todas as vezes, e mesmo assim a produtividade despencou, porque cada parada quebrava o ritmo da linha. Os veículos não eram sensíveis demais. As regras não estavam estabelecidas, e ninguém tinha ensaiado o que os trabalhadores deveriam fazer quando um veículo se aproxima. Coloque as regras no lugar e depois faça uma caminhada com toda a equipe para que todos vejam como o veículo se move, como para e para onde não vai.
Entrega de tarefas de empilhadeiras autônomas: se o WMS for vago, o veículo será vago
O último item é a prontidão do sistema, e é onde se esconde a maior parte do retrabalho. Uma empilhadeira autônoma não encontra o próprio trabalho. Ela recebe uma tarefa do WMS: coletar nesta localização, entregar naquela localização, com esta prioridade e com uma alternativa definida se algo der errado. Se essas regras vivem apenas na cabeça de operadores experientes, a integração vira uma longa lista de exceções. Um teste de aceitação útil é simples: para cada tipo de tarefa, deve haver uma localização de origem, um destino e um caminho de exceção no sistema, e a mesma tarefa emitida em turnos diferentes deve produzir o mesmo resultado. Se não produzir, corrija o processo antes de culpar a interface.
Escolher uma linha-piloto segue a mesma disciplina. Não escolha a linha mais difícil, e também não escolha a linha mais tranquila. Um bom piloto tem volume estável, uma gama estreita de mercadorias e exceções que você consegue controlar. Quando estiver rodando, expanda nesta ordem: localizações semelhantes, depois tipos de tarefa semelhantes, depois áreas adjacentes. Limpe a lista de falhas de cada etapa antes de passar para a próxima. Expandir rápido demais é um erro que já vi mais de uma vez: três linhas falham ao mesmo tempo, ninguém consegue dizer qual passo de preparação foi pulado, e o projeto inteiro para para um retrabalho que poderia ter sido evitado com sequenciamento. Para contextualizar se a sua operação é adequada em primeiro lugar, consulte casos de uso e orientação de seleção de empilhadeiras autônomas antes de escolher a linha-piloto.
| Item de preparação | Método de aceitação | Falha típica se ignorado |
|---|---|---|
| Piso e folga | Maior palete conferido em cada localização-piloto | Desacelerações repetidas, arranhões e falhas |
| Carregamento | Carregamento escalonado comprovado ao longo de um turno de pico completo | Capacidade cai quando a demanda está no auge |
| Tráfego compartilhado | Regras de cruzamento mais ensaio com toda a equipe | Paradas de emergência constantes e ritmo quebrado |
| Entrega de tarefas | Mesma tarefa, turnos diferentes, mesmo resultado | Exceções resolvidas com soluções manuais |
A manutenção merece um aviso final, porque é onde um bom piloto se degrada em silêncio. Sensores sujam, rodas desgastam, marcações de piso desbotam, e uma localização que estava livre no primeiro mês fica obstruída no terceiro mês. Sem inspeção de rotina da rota-piloto, o desempenho desvia e as pessoas assumem erroneamente que a tecnologia envelheceu mal. Incorpore essa inspeção na mesma rotina que já verifica estantes e pisos, e mantenha o registro de falhas aberto para que pequenos problemas fiquem visíveis antes de virarem um padrão.
Saber se esse dinheiro foi bem gasto em um armazém de empilhadeiras autônomas se resume a um número: com que frequência um humano precisa intervir durante a operação estável na linha-piloto. Se as intervenções continuarem frequentes, a preparação está incompleta, e expandir só vai multiplicar o problema. Se a linha-piloto conseguir completar um turno inteiro em grande parte sozinha, com intervenção limitada à limpeza ocasional de obstruções e à confirmação, então você tem algo que vale a pena expandir. O veículo nunca foi o projeto inteiro. Fazer do armazém um lugar onde ele possa trabalhar de forma confiável é o projeto, e esse trabalho precisa acontecer antes do go-live, não depois.
Por Da Liu, Engenheiro de Automação
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.





