Meu veredito de cara: em 2026, o SLAM a laser é o padrão correto para qualquer frota com mais de dez robôs, a fita magnética é perfeita para rotas que nunca vão mudar, e o SLAM visual é um concorrente barato mas exigente que ainda não substitui o laser. Os erros caros que vejo não são de tecnologia ruim — são de boa tecnologia instalada no prédio errado. Já vi operadores pagarem preço de SLAM a laser por um sistema de fita magnética, e três anos depois pagarem o dobro para arrancá-lo.
Todo AMR vive ou morre por uma pergunta: «onde estou?». Não há GPS em ambientes internos, então o robô precisa descobrir sozinho. Três abordagens dominantes dividem o mercado, construídas sobre princípios completamente diferentes, com modos de falha completamente diferentes. Vamos traçar as linhas.
SLAM a laser: navegando pelas paredes — a aposta mais segura, com sua kriptonita
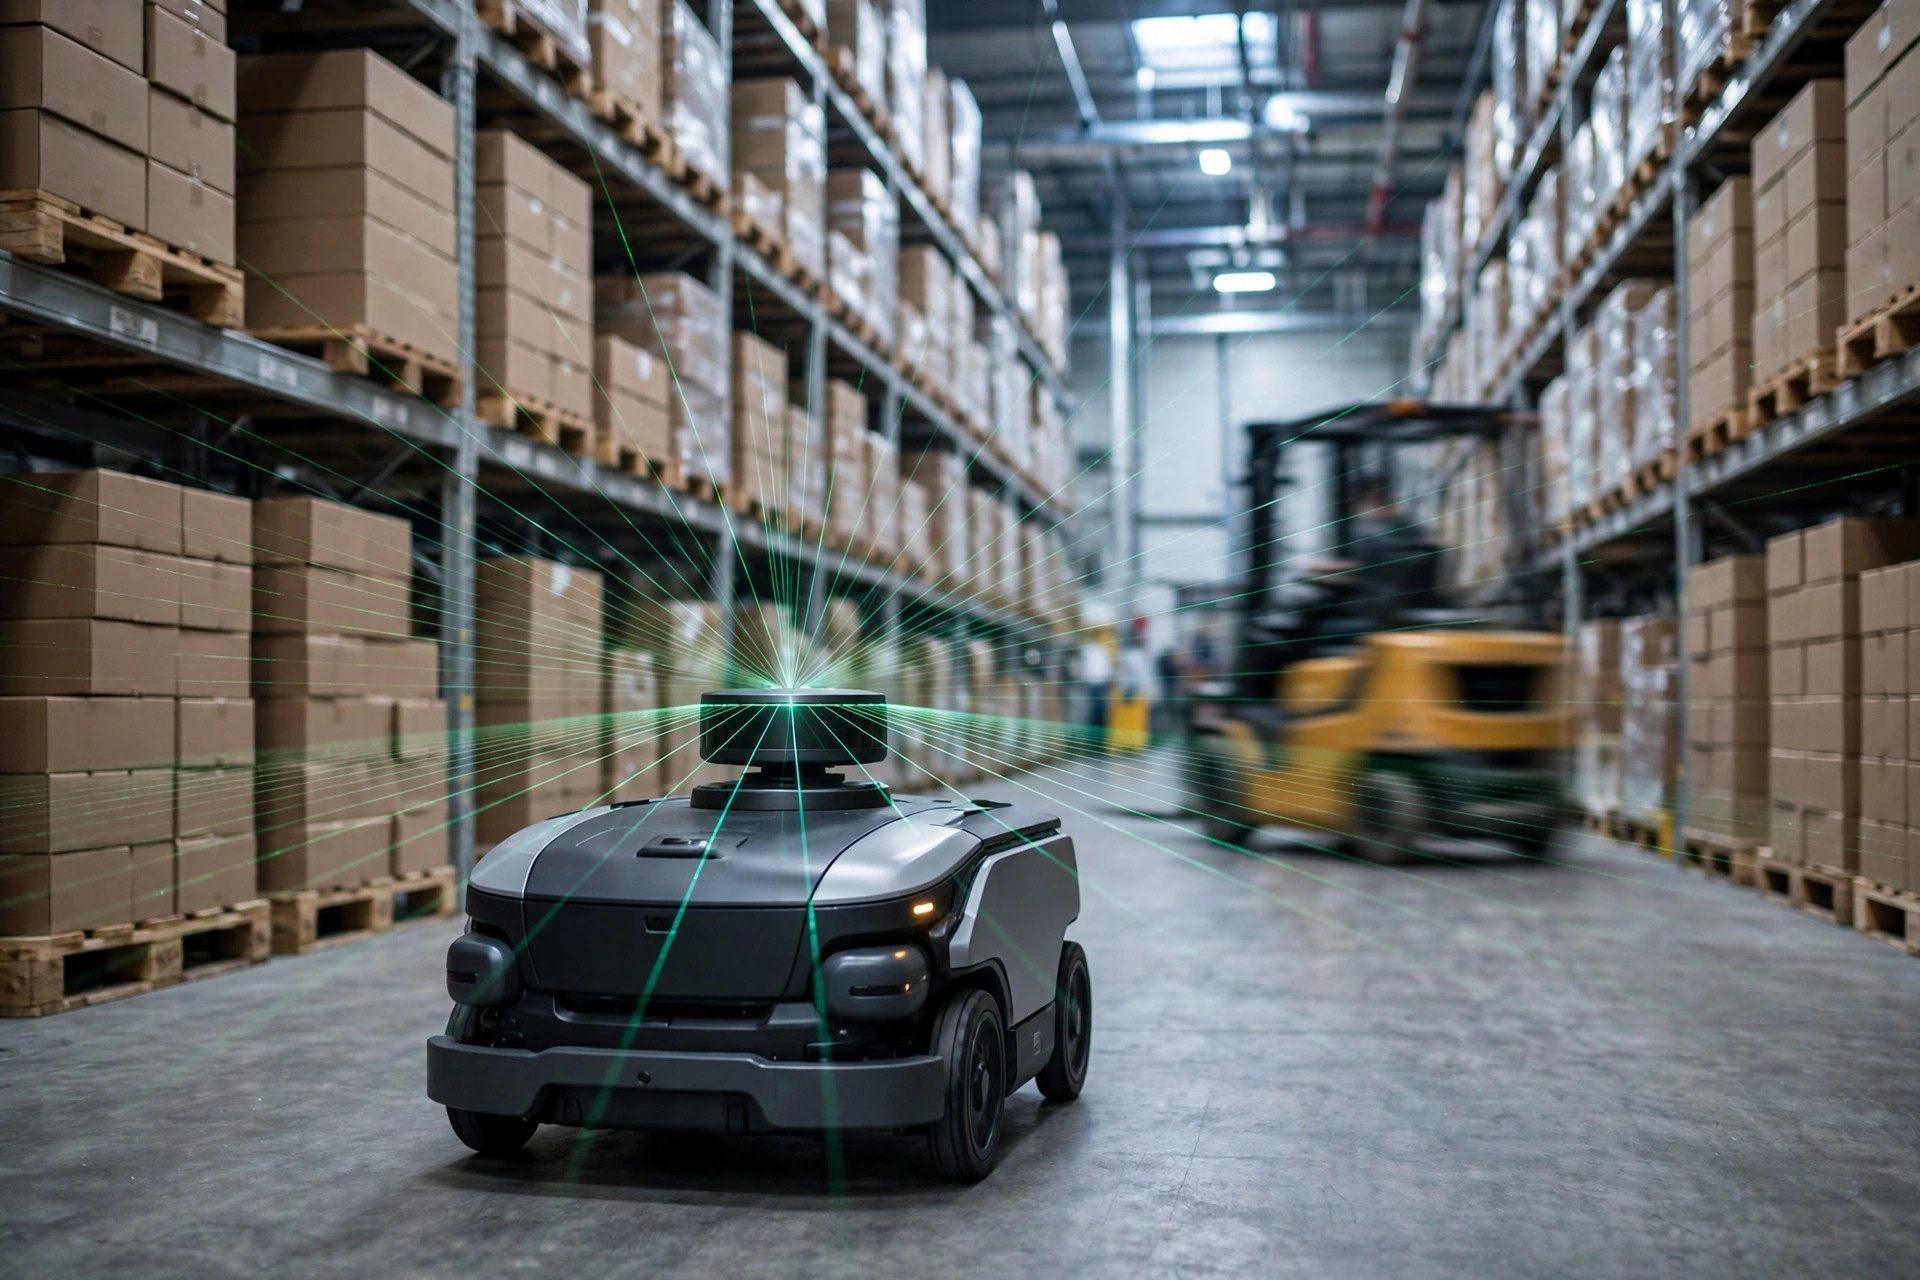
O SLAM a laser envia hoje mais unidades do que qualquer outra tecnologia. O princípio é de uma simplicidade bela: um LiDAR no teto do robô gira uma dúzia de vezes por segundo, disparando lasers e medindo o tempo de retorno dos ecos para esboçar um mapa de contornos do entorno. À medida que o robô se move, ele compara as varreduras ao vivo com esse mapa — em essência, verificando: «estas paredes e colunas batem com o que lembro?». Quando batem, o robô sabe onde está.
A precisão é a melhor das três — os fornecedores anunciam rotineiramente posicionamento em nível de centímetro. A implantação também é indolor: sem modificações no piso, sem adesivos, sem fita. Dirige-se um robô pelo prédio uma vez para construir o mapa, envia-se para toda a frota e começa-se a trabalhar. Adicionar robôs ou redesenhar corredores é basicamente um trabalho de software. É por isso que a maioria dos projetos novos e das reformas convergiu para ele nos últimos anos.
Mas ele tem sua kriptonita, e do tipo desagradável — a que funciona bem ao meio-dia e falha às 2 da manhã. Primeiro, ele odeia espaços abertos. Numa área de staging cavernosa sem nada a dezenas de metros, os ecos do laser voltam fracos demais. O robô é como um motorista na neblina: a localização deriva. Segundo, ele odeia superfícies refletoras — divisórias de vidro, montantes de rack de inox, paletes com filme stretch dispersam os feixes e plantam características «fantasma» no mapa. Terceiro, ele odeia grandes mudanças no ambiente. O SLAM reconhece contornos estáticos. Quando chega a alta temporada e se empilham paletes temporários ao longo do corredor principal, os contornos mudam, o robô se perde e alguém precisa reconstruir o mapa.
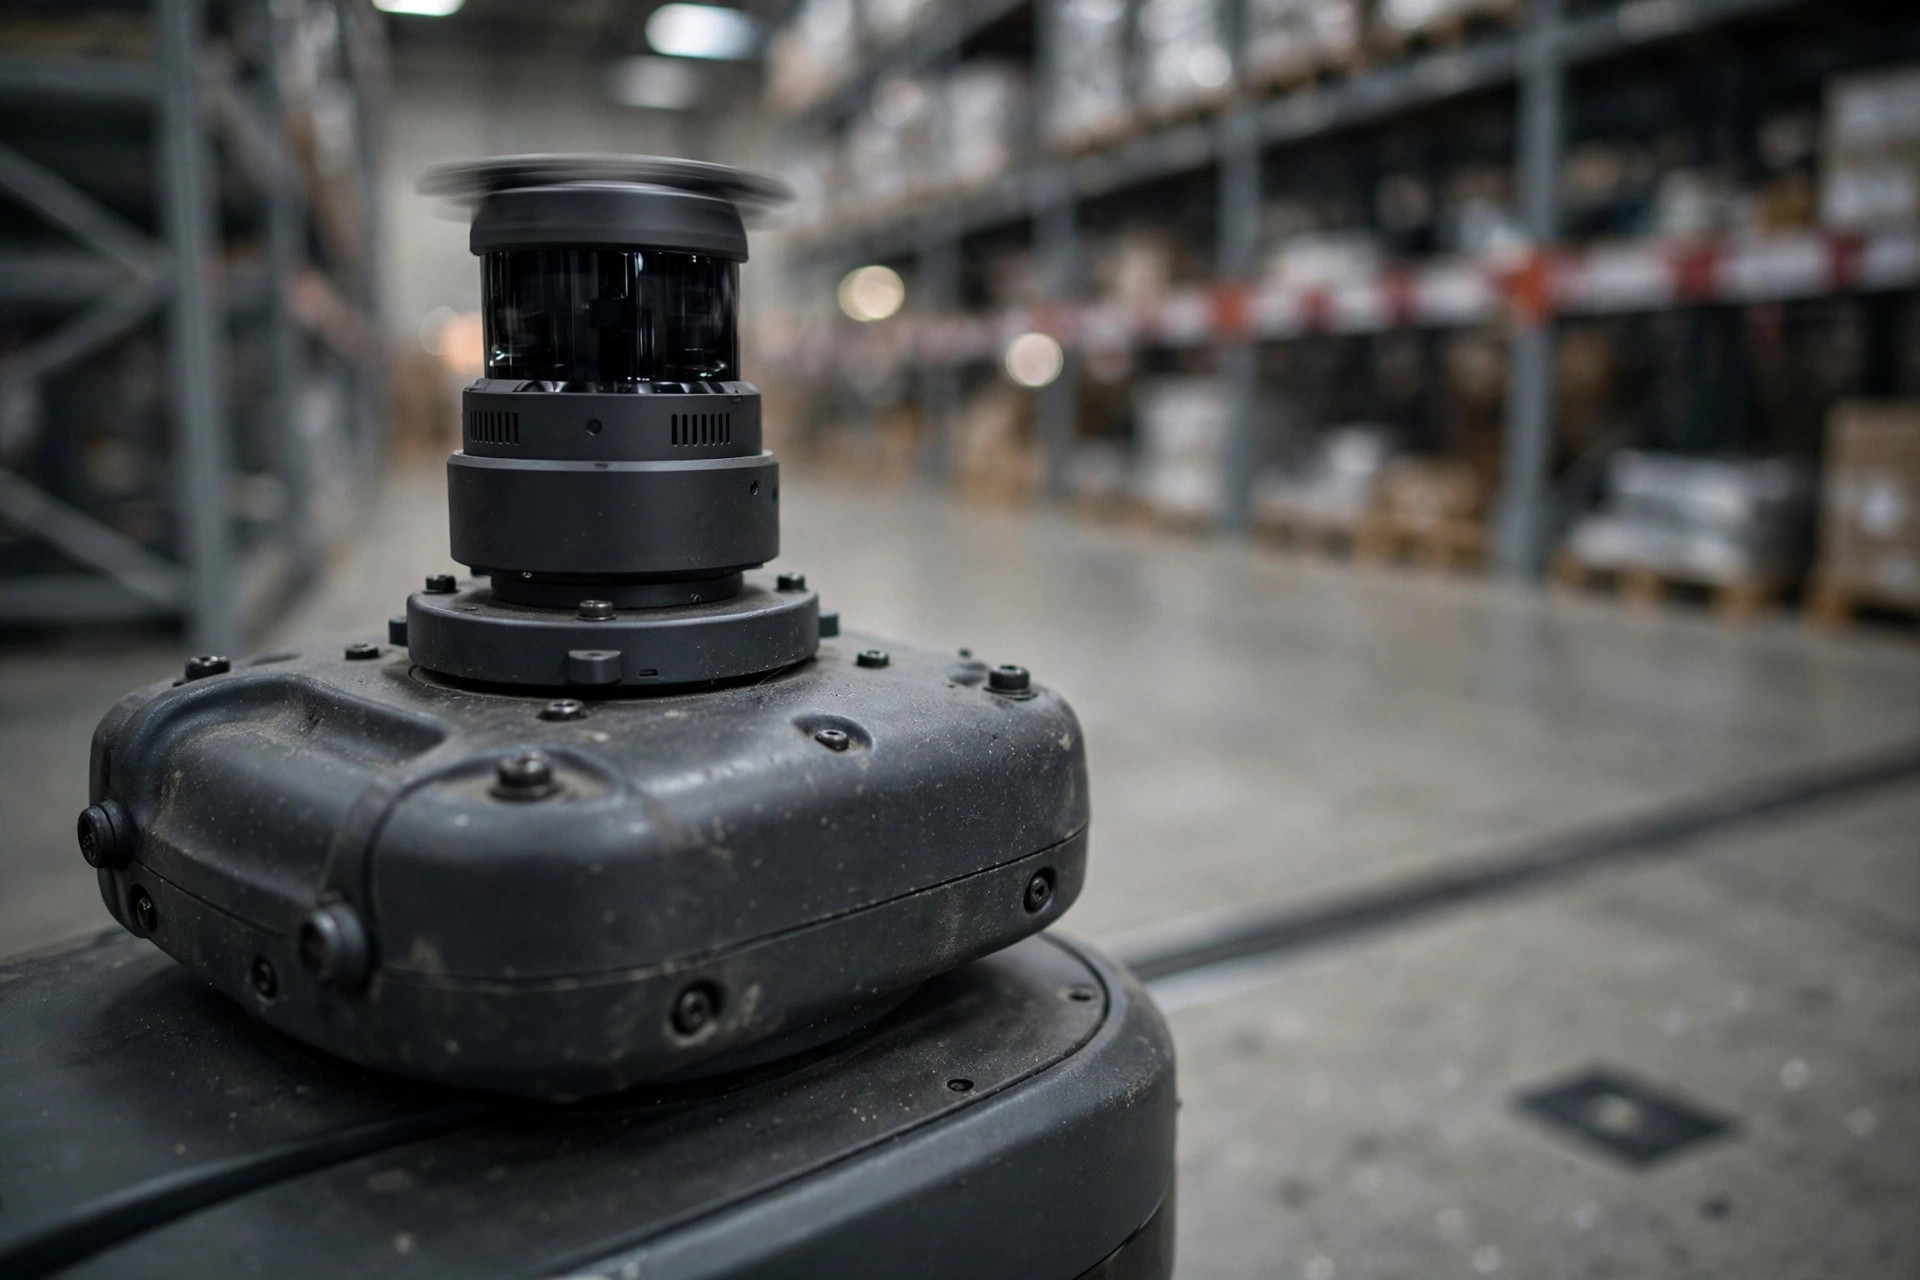
Em 2024 visitei um 3PL de 100.000 pés quadrados no Inland Empire operando uma frota de SLAM a laser. Operação tranquila onze meses por ano — até o pico, quando os paletes de staging de expedição se empilharam alto ao longo do corredor principal e vários robôs começaram a circular na mesma interseção. A solução não foi nova tecnologia; foi disciplina operacional. Eles cercaram aquele trecho com geofencing e proibiram empilhar acima de uma linha marcada. Tecnologia certa, hábitos errados, e o tempo de parada chega do mesmo jeito.
SLAM visual: reconhecendo rostos em vez de paredes — barato, mas exigente
O SLAM visual troca o laser por câmeras. Câmeras olho-de-peixe ou de profundidade observam a textura do piso, as faixas de luz do teto, as características dos racks, e os algoritmos triangulam a posição a partir das imagens. O argumento de venda é o custo: as câmeras custam uma ordem de grandeza menos que o LiDAR, então a lista de materiais cai de forma significativa. Alguns fornecedores até fazem dois em um — as mesmas câmeras fazem contagem cíclica e leem as etiquetas de localização ao passar.
O problema: esta abordagem é exigente com tudo. Primeiro, é exigente com a luz. Apague as luzes, ou deixe o sol da tarde entrar pelas janelas altas e lançar reflexos duros no piso, e as características da imagem se embaralham. Uma instalação lights-out 24/7? Morta na largada. Segundo, é exigente com os pisos. Uma laje de epóxi polida ou uma extensão de concreto sem características não dá às câmeras nada para se agarrar — é como contar seus passos de olhos fechados, derivando um pouco mais a cada metro. Terceiro, tem fome de computação. Os algoritmos de visão devoram poder de processamento, e o custo e o consumo do computador embarcado recuperam parte da economia nos sensores.
Então é aqui que chego: o SLAM visual serve para frotas pequenas fazendo rotas ponto a ponto de materiais com iluminação estável e pisos texturizados — pense em dois rebocadores numa planta. Se o seu prédio opera 24 horas, tem turnos no escuro, ou encera os pisos até virarem espelho como metade dos CDs de e-commerce que conheço, nem toque nisso. A tecnologia está melhorando, mas em 2026 não é um substituto do SLAM a laser.
Fita magnética e códigos de piso: navegação por obra — sólida como rocha, e rígida
A escola mais antiga, herdada direto da era AGV. A navegação por fita magnética enterra ou cola tiras magnéticas no piso; um sensor sob o veículo segue o campo e corrige a deriva. A navegação por códigos de piso cola uma grade de marcadores estilo QR no concreto; uma câmera voltada para baixo os lê, e cada código codifica coordenadas. A aquisição da Kiva Systems pela Amazon em 2012 por $775 million colocou esta abordagem no mapa — os robôs da Kiva rodavam sobre uma grade de piso de códigos legíveis por máquina.
A vantagem é uma confiabilidade entediante: imune à iluminação, imune a espaços abertos, imune a reflexos, precisão em nível de centímetro, e o menor custo por robô das três. A desvantagem é uma palavra: rigidez. As rotas são infraestrutura física. Redesenhe um corredor e você está recolando fita ou marcadores no piso — tempo de parada, mão de obra, recomissionamento, tudo cobrado por hora. A fita se desgasta sob o tráfego diário de empilhadeiras e precisa de remendos a cada poucos anos. E o pior de tudo é o imposto da flexibilidade: quando o negócio muda e o slotting é refeito, você está reconstruindo estradas.
Então a linha divisória é nítida: rotas que não vão mudar por uma década — entrega de materiais ponto a ponto fixa numa planta, esse tipo de coisa — fita magnética ou códigos de piso são baratos e à prova de balas. Prédios de e-commerce e 3PL onde o slotting muda o tempo todo e a alta temporada reescreve a planta, fique longe. O que você economiza nos robôs, vai pagar com juros na terceira mudança de rota.
A comparação tripla
| SLAM a laser | SLAM visual | Fita magnética / códigos de piso | |
|---|---|---|---|
| Como se localiza | O LiDAR varre os contornos do ambiente e compara com um mapa | As câmeras rastreiam características visuais do piso/teto para estimar a posição | Segue tiras magnéticas, ou lê códigos de piso para obter coordenadas |
| Precisão | Nível de centímetro (segundo specs do fornecedor) | Nível de centímetro, deriva quando a iluminação é ruim | Nível de centímetro, extremamente estável |
| Custo | Faixa média por robô, modificações na instalação quase zero | O mais barato por robô, mas a computação embarcada recupera parte da economia | O mais barato por robô; a obra no piso e as mudanças de rota são o custo real |
| Seu maior medo | Espaços abertos, superfícies refletoras, grandes mudanças no ambiente | Mudanças de iluminação, pisos sem características, operação lights-out | Mudanças de rota (retrabalho físico), desgaste da fita |
| Ideal para | A maioria dos projetos novos e reformas, frotas de 10+ | Frotas pequenas, luz estável, orçamentos apertados | Rotas fixas que não mudarão por anos |
A armadilha do híbrido: 1 + 1 costuma ser menos que 2
Ultimamente os fornecedores têm promovido o SLAM de fusão «laser + visual», e no papel é sedutor: a visão cobre os espaços abertos que o laser odeia; o laser cobre as horas escuras que a visão não suporta. Deixe-me jogar água fria: a complexidade da fusão é exponencial. Calibrar dois conjuntos de sensores, sincronizar seus relógios, construir a lógica de arbitragem para quando uma fonte falha — cada um é um projeto por si só. Vi uma implantação passar quatro meses ajustando uma pilha de fusão, depois desligar a visão e operar só com laser. Ficou mais estável da noite para o dia.
Meu conselho: a menos que você tenha sua própria equipe de algoritmos para assumir a integração, escolha uma abordagem dominante e leve-a ao limite. A fusão de sensores é para fornecedores se exibindo em feiras, não para armazéns comuns pagando mensalidade.
A regra de uma frase e um lembrete
Quatro frases, esse é todo o manual: as rotas mudam — laser; a luz é estável — o visual merece uma olhada; rotas congeladas por uma década — fita; fusão — ainda não.
E um lembrete antes de assinar qualquer coisa: não compre por um vídeo de demonstração. Faça o fornecedor trazer robôs para o seu prédio, percorrer seu corredor mais caótico, durante seu turno pior iluminado, por um turno inteiro. As falhas do SLAM nunca acontecem no laboratório — acontecem no seu piso. E coloque isto no contrato antes de assinar: quem reconstrói o mapa após uma grande mudança de layout, e com que rapidez. Essa cláusula vai poupar metade das suas futuras discussões.
Lao Mi passou 20 anos em operações de armazém nos EUA — selecionando sistemas, implantando-os e vivendo com as consequências. Tem uma pergunta específica sobre AMR? Venha perguntar ao Lao Mi.
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.