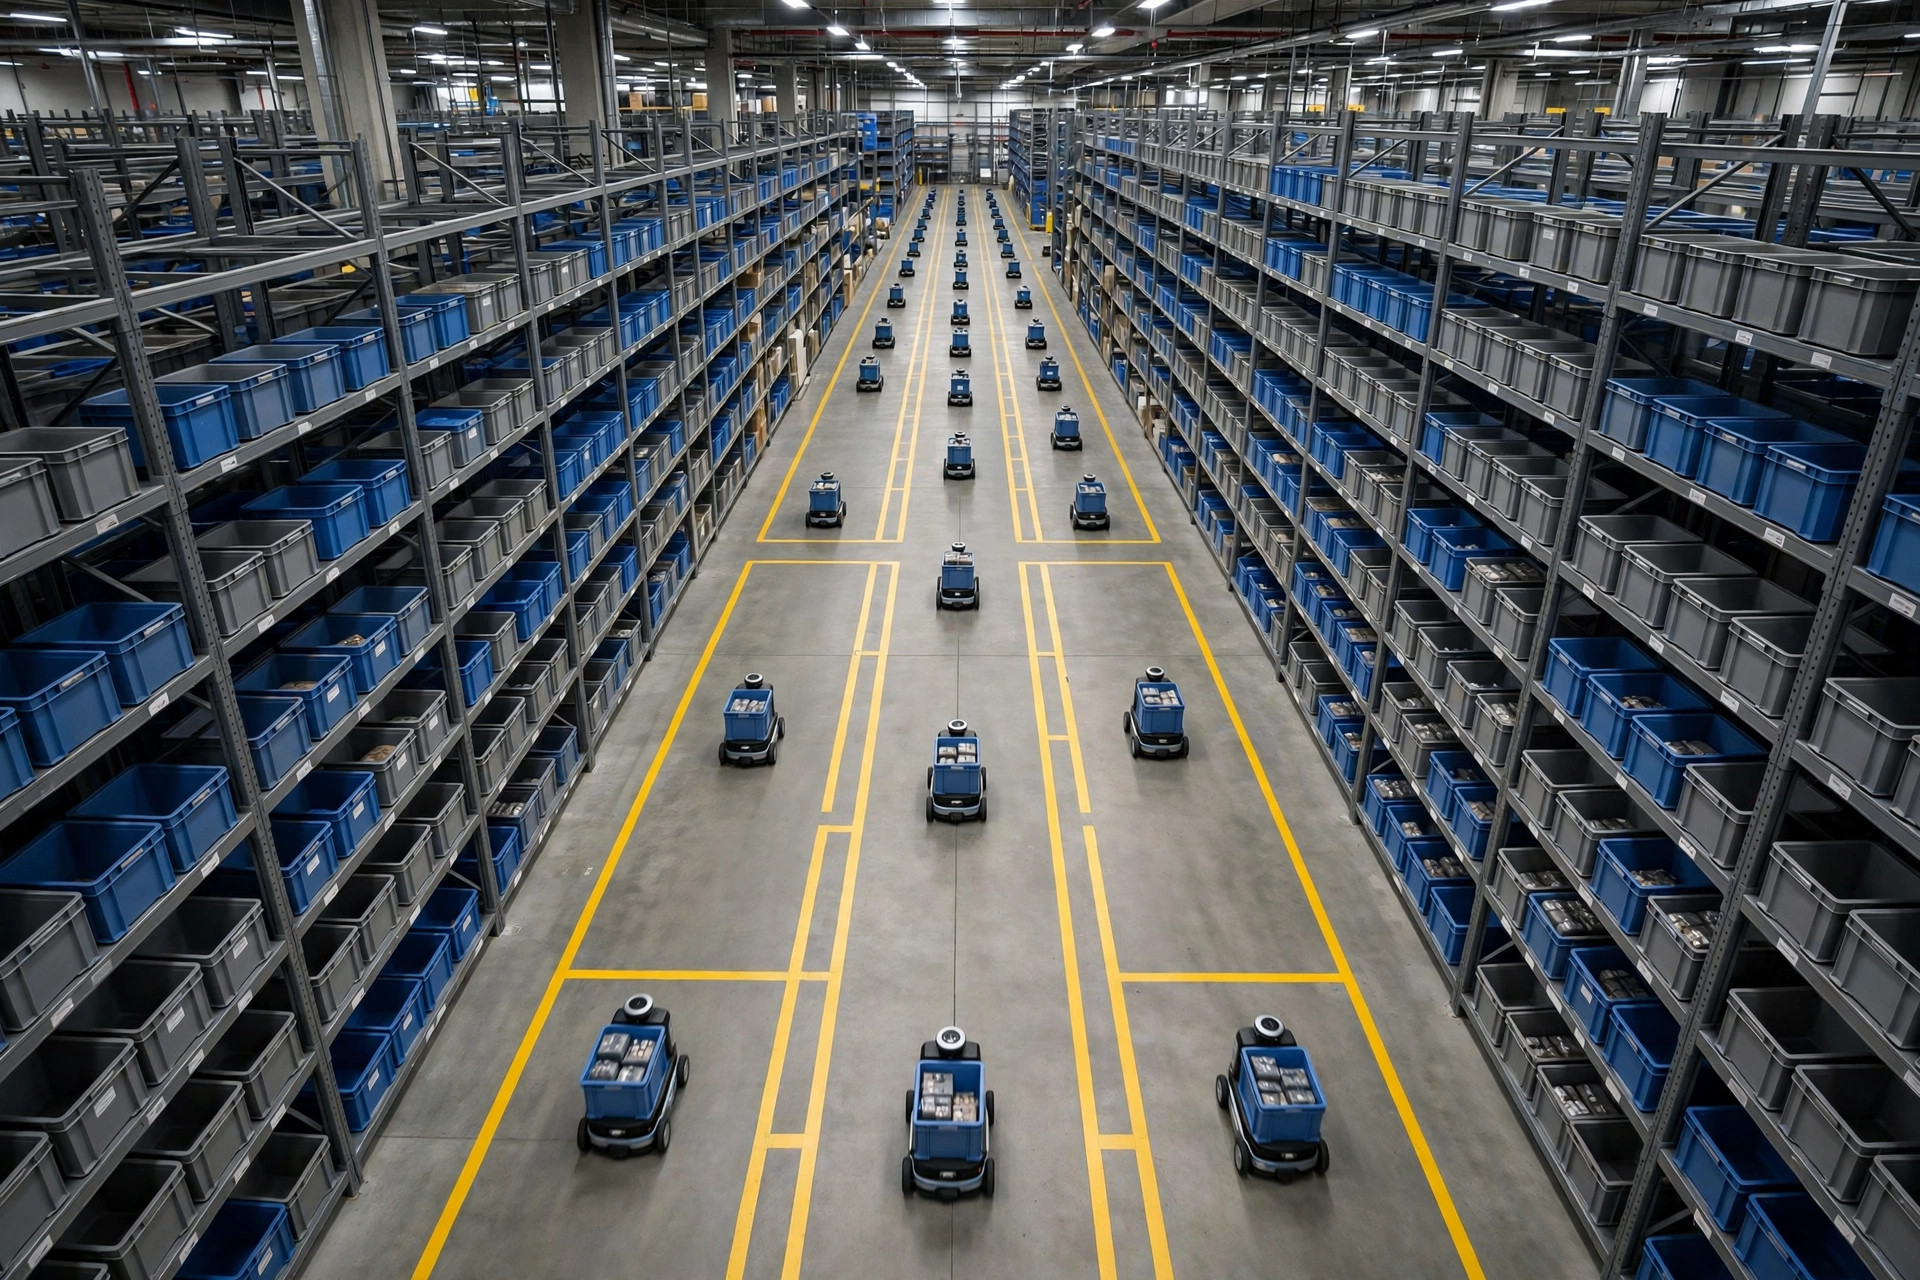
Imagine a cena: quarenta robôs móveis autônomos compartilhando o piso de um armazém. Eles se encontram nos cruzamentos e dão passagem um ao outro. Passam por corredores estreitos sem um arranhão. Honestamente, são mais disciplinados que motoristas humanos no horário de pico. A primeira vez que vi isso de um mezanino em um centro de distribuição no Arizona, fiquei ali uns bons vinte minutos com uma única pergunta na cabeça: quem está regendo esta orquestra? Depois de uma tarde com os engenheiros deles, eu tinha a resposta. Não existe um único "supercérebro" dando cada ordem. Existe um sistema chamado escalonamento multiagente. Este artigo o divide em três partes — como os trabalhos são atribuídos, como os robôs acham seu caminho e o que acontece quando dois deles querem o mesmo pedaço de piso — e depois diz a partir de que tamanho de frota o esforço realmente vale a pena.
Dois números para dar a escala. Em 2012, a Amazon pagou 775 milhões de dólares pela Kiva Systems, trazendo robôs carregadores de prateleiras para seus centros de fulfillment. Em 2023, a Amazon disse que tinha mais de 750.000 robôs implantados em seus armazéns. Em pouco mais de uma década, os robôs móveis passaram de projetos-piloto a equipamento padrão em grandes instalações. E por trás desse número de 750.000, a parte difícil nunca foi fazer um robô andar. Foi fazer dezenas ou centenas deles compartilharem um mesmo teto sem colidir, sem travar em impasse e sem deixar metade da frota ociosa. Esse é o problema que o escalonamento multiagente existe para resolver.
Quem fica com o trabalho
O primeiro dever do escalonador é a atribuição de tarefas: entregar um trabalho como "pegar um tote na prateleira A e levá-lo até a estação de embalagem B" ao robô certo. Simples de descrever, cheio de compromissos na prática.
Há duas escolas principais. Uma é baseada em leilão: toda vez que um trabalho aparece, todos os robôs livres fazem um "lance" com base em quão longe estão da prateleira, quanta bateria ainda têm e se já têm algo por perto. O menor lance vence. A outra é a otimização centralizada: um servidor central coleta todos os trabalhos e o estado de todos os robôs, e calcula de uma vez a atribuição globalmente ótima.
Os leilões são rápidos e sobrevivem a pontos únicos de falha — um robô ficando offline não impede os demais de continuar pegando trabalhos. O preço é a otimalidade local: a quilometragem total da frota sai maior que o ótimo teórico. A otimização centralizada produz planos lindos, mas com dezenas de robôs e centenas de novos trabalhos por segundo, o solver não consegue acompanhar o ritmo em tempo real, e quando o servidor tosse, o piso inteiro tosse junto.
Minha opinião é direta: para frotas com menos de 50 robôs, leilão mais um punhado de regras simples é mais do que suficiente. Não persiga a otimalidade global desde o primeiro dia. Os quilômetros que você economizar não vão cobrir a complexidade e o tempo de depuração que isso custa. Uma vez vi um armazém de e-commerce de 30.000 pés quadrados com 12 robôs rodando um escalonador com otimização global completa. Os engenheiros o ajustaram por três meses, e a temporada de pico acabou salva por um humano batendo atribuições manuais num tablet. Na escolha de algoritmos, "bom o suficiente" vale seu peso em ouro.
Como eles acham seu caminho
Uma vez atribuído o trabalho, o robô precisa de uma rota. Os AMRs não leem placas como as pessoas. Eles leem mapas.
O piso do armazém é dividido numa grade invisível. Cada célula é transitável ou obstáculo. O escalonador executa um algoritmo de busca de caminho da família A* para calcular a rota de cada robô, do início ao fim. Parece a navegação do celular, mas a versão do armazém adiciona uma camada de código de trânsito: os corredores principais viram ruas de mão única, os cruzamentos ganham pontos de preferência, as zonas de recarga e as áreas de trabalho manual viram zonas lentas, e os robôs carregados trafegam em faixas virtuais diferentes dos vazios.
Aqui vai uma armadilha em que eu mesmo caí, para que você não precise cair. Os robôs viviam parando em emergência num canto, os logs cheios de alertas de obstáculos. Trocamos o lidar, reajustamos parâmetros três vezes, nada funcionou. Acontece que um novo ponto de acesso de alta potência tinha sido instalado acima daquele canto, e suas rajadas de rádio estavam derrubando pacotes de localização por alguns milissegundos de cada vez. Os robôs achavam que tinham perdido a posição, então freavam e esperavam instruções. Lição: quando o planejamento de rotas se comporta mal, verifique a cobertura de Wi-Fi e o nivelamento do piso antes de culpar o algoritmo. Algoritmos não consertam o ambiente físico. Esta frase vai aparecer mais uma vez.
O que acontece no cruzamento
Dezenas de robôs compartilham uma mesma malha viária, então encontros nos cruzamentos são rotina. A resolução de conflitos decide quem passa primeiro, quem cede e — o mais importante — como garantir que dois robôs nunca acabem frente a frente num corredor de um robô só de largura sem que nenhum queira dar ré.
A técnica de cavalo de batalha é a tabela de reservas. Cada robô não apenas planeja sua própria rota; ele "reserva" os trechos de via que ocupará nos próximos segundos, reservando espaço tanto no tempo quanto na geografia. Quando o próximo robô planeja sua rota e vê um trecho já reservado para uma dada fatia de tempo, ele muda de rota ou espera um instante. As regras de prioridade costumam ser por ordem de chegada, robôs carregados antes dos vazios, e um robô correndo para recarregar ganha de tudo — porque um robô morto custa mais que um engarrafamento.
O impasse é o cenário de pesadelo. Dois robôs se encontram de frente num corredor estreito, e a tabela de reservas de cada um diz "eu tenho a preferência". Paralisia total. Você não previne impasses com negociação na beira da pista. Previne com o desenho da malha viária: corredores principais em loops, corredores estreitos rigorosamente de mão única, de modo que um encontro frontal seja estruturalmente impossível. Quando avalio um sistema de escalonamento, a contagem de impasses é uma métrica obrigatória. Rode-o por uma semana seguida — se os impasses chegarem a dois dígitos, o desenho da malha viária está errado. Não deixe ninguém acalmá-lo com "caso de borda raro".
Quando vale a pena
Finalmente, a pergunta que mais me fazem: com o nosso tamanho de frota, precisamos de escalonamento multiagente?
Aqui está minha linha divisória. Abaixo de 10 robôs, nem se incomode com escalonamento centralizado. Inteligência por robô mais regras fixas de trânsito mais um tablet para intervenção manual é suficiente. Escalonamento centralizado nessa escala é marreta para prego, e uma marreta bem desajeitada ainda por cima. De 20 a 50 robôs, a atribuição centralizada de tarefas mais as regras de trânsito da malha viária começam a se pagar claramente — esse é o ponto ideal do escalonamento multiagente. Passando de uma centena, você precisa de zonas e hierarquia: o sistema central cuida apenas do fluxo de trabalhos entre zonas enquanto cada zona se autogoverna, ou a capacidade de computação e a latência de comunicação do servidor central vão ceder primeiro.
Dois cenários em que eu diria para você nem tocar. Primeiro, armazéns antigos com pisos desnivelados e espaçamento irregular de prateleiras, onde a localização deriva o dia todo. Um algoritmo de escalonamento nesse ambiente físico vive apagando incêndios. Segundo, armazéns com marés extremas de demanda — digamos, volume de alta temporada dez vezes o normal, 20 robôs bastando num dia tranquilo e 80 sendo necessários em dezembro. O escalonamento resolve "como operar". Não resolve "não há robôs suficientes". Corrija primeiro a capacidade elástica, depois falamos de inteligência.
Três recomendações acionáveis para amanhã:
Primeiro, antes de comprar um único AMR, puxe uma semana de dados de tarefas do seu WMS e construa um mapa de calor de onde e quando os trabalhos se concentram. Depois dimensione a frota e escolha a abordagem de escalonamento. Se você não sabe como é a sua própria carga de trabalho, você não está pronto para escolher um algoritmo.
Segundo, desenhe primeiro a malha viária. Corredores de mão única, loops, posicionamento das zonas de recarga — esboce no papel e passe o pior caso por ele: dois robôs totalmente carregados se encontrando no corredor mais estreito, cinco robôs precisando recarregar na mesma hora de pico. Se não funcionar no papel, não vai funcionar no piso.
Terceiro, não aceite "os robôs estão se movendo" como sucesso. Observe três números: tempo médio de espera dos trabalhos, impasses por semana e tempo de fila de recarga. Quando esses três estiverem saudáveis, o sistema de escalonamento está genuinamente saudável.
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.