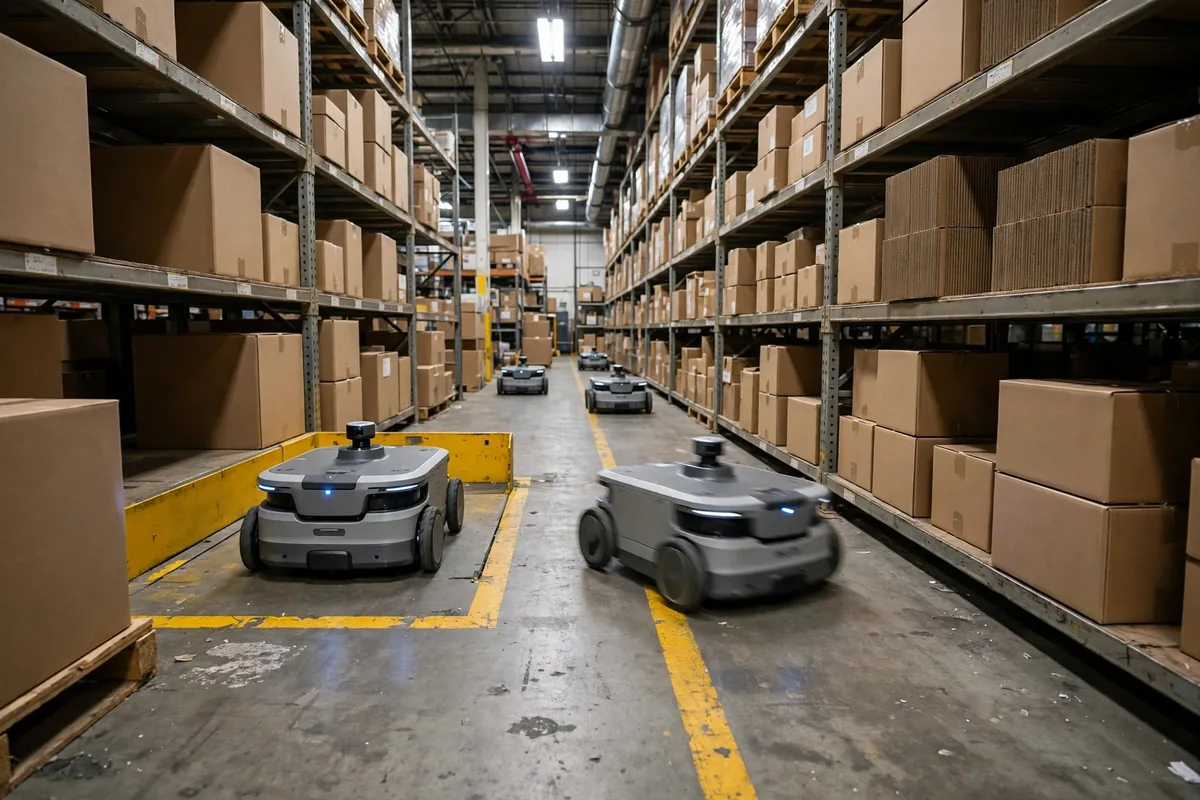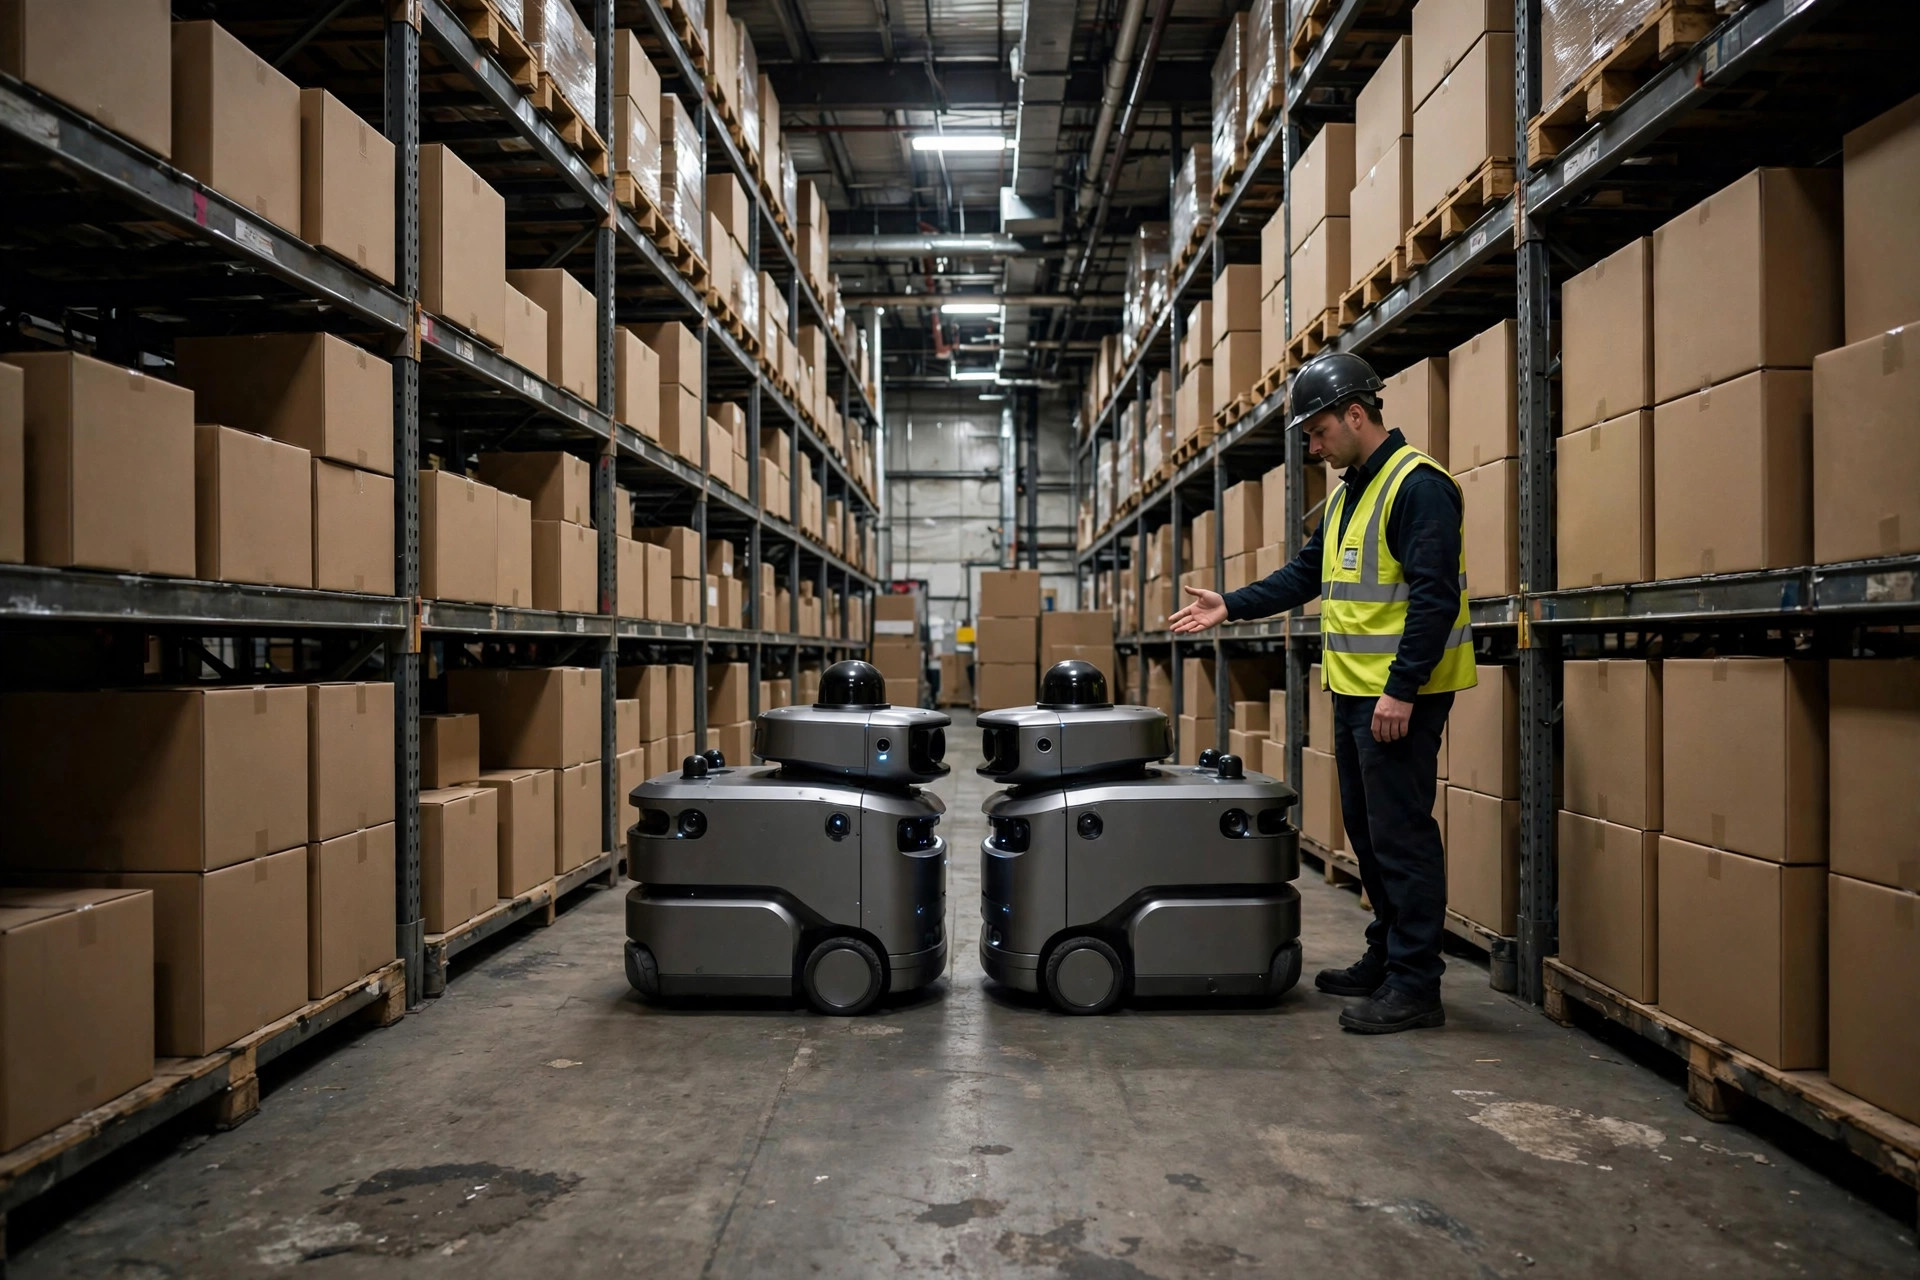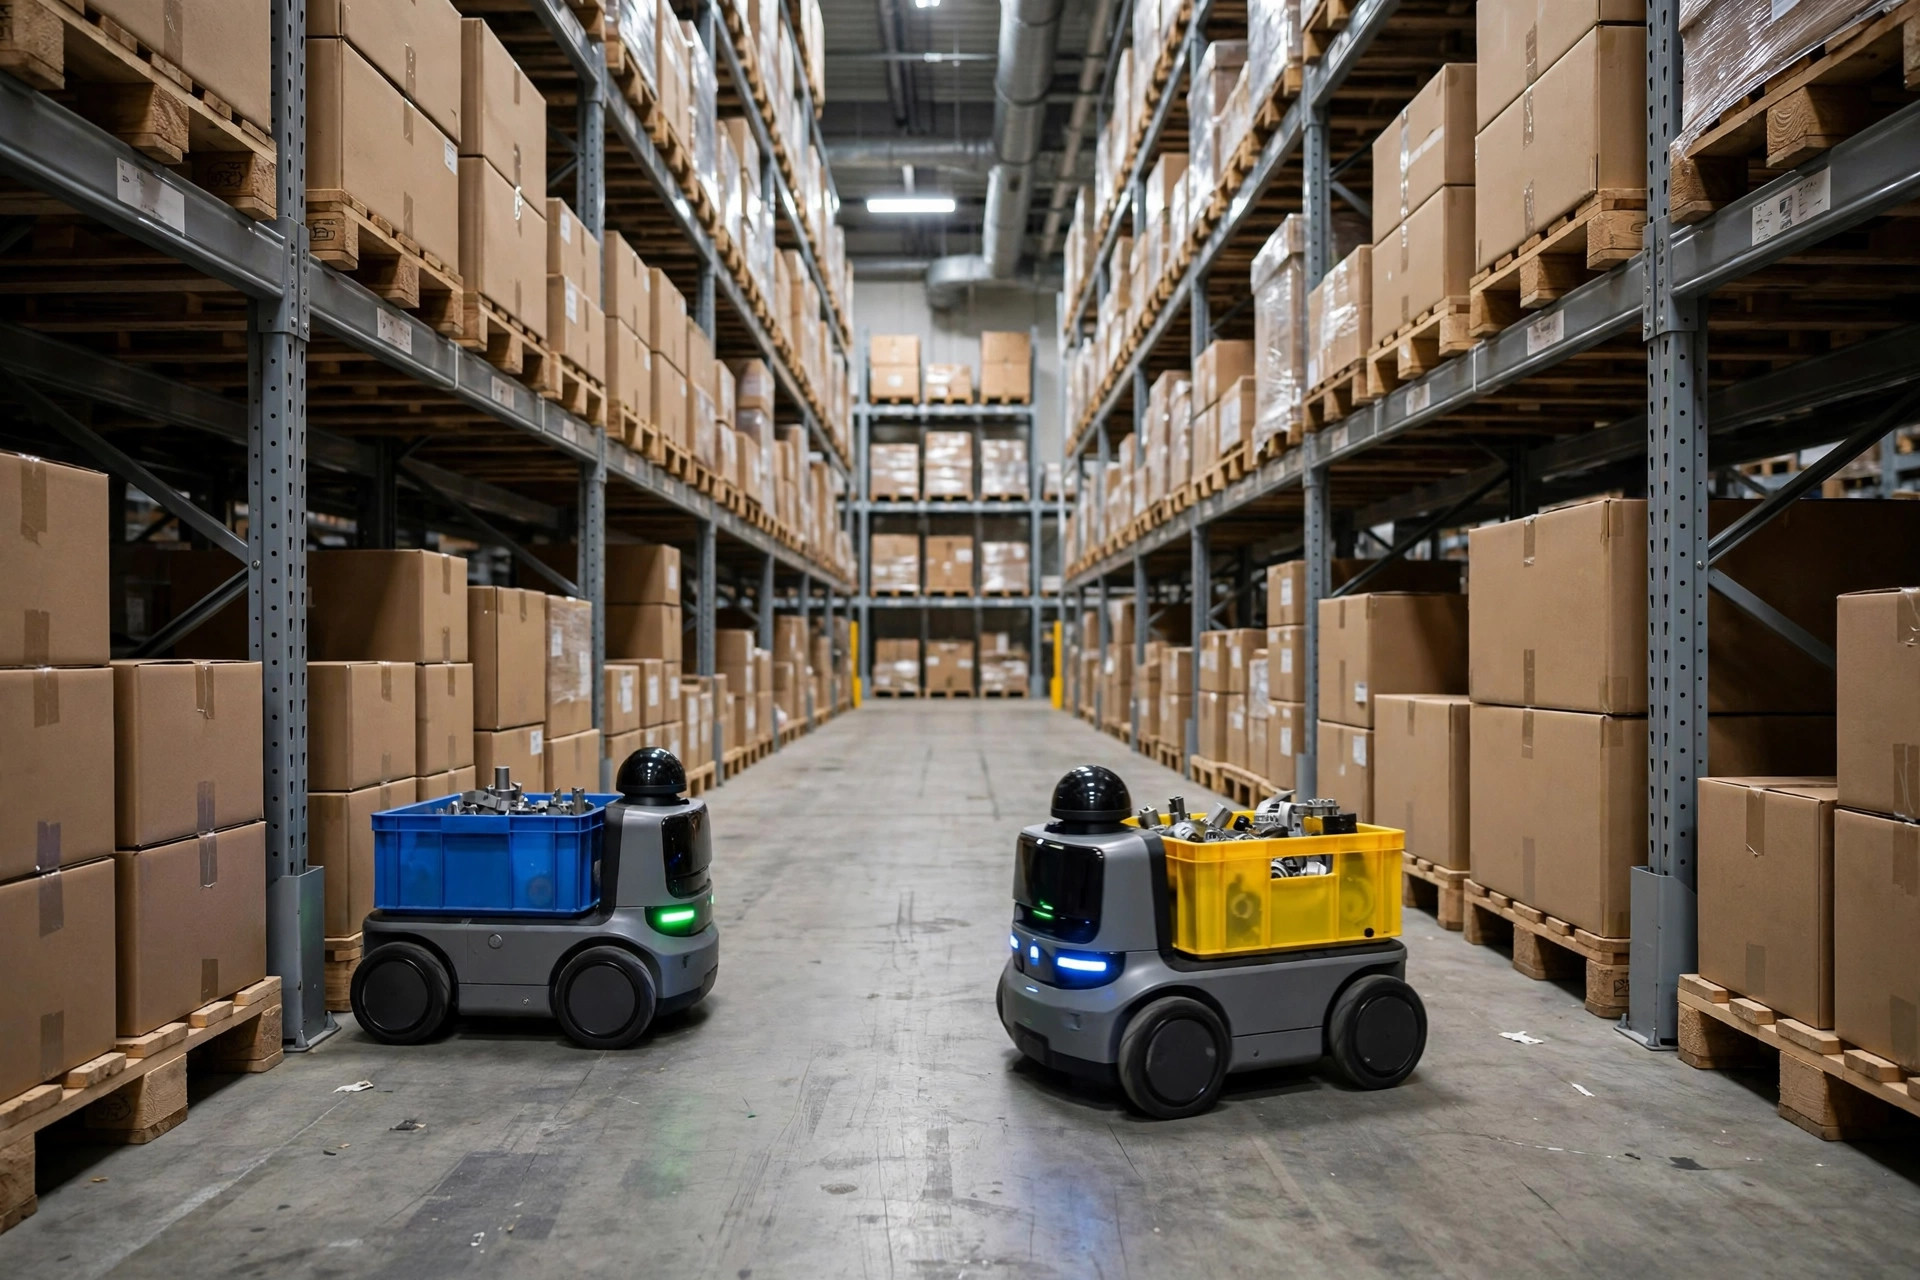
Às 2:30 de um turno da noite em um armazém de acessórios 3C no leste da China, dois AMRs se encontraram frente a frente no meio de um corredor estreito e pararam. Um precisava entrar para coletar, o outro precisava sair para entregar, e o corredor só era largo o suficiente para um veículo. O operador clicou em «ceder passagem» 3 vezes na tela de controle. Cada robô girou em um pequeno círculo e parou de novo. O turno só voltou a andar quando alguém desceu a pé e empurrou um robô de volta até um cruzamento com a mão. Aquele corredor ficou bloqueado por mais de 40 minutos, 3 robôs ficaram em fila atrás, e a onda de saída partiu 1 hora atrasada.
É assim que geralmente se parece o impasse de AMR em corredores estreitos. Nada está quebrado. O algoritmo não ficou subitamente burro. O problema é que ninguém definiu a preferência de passagem antes de os robôs se encontrarem. Ambos os robôs estão certos, ambos têm uma tarefa válida, e o sistema não tem uma resposta previamente acordada sobre quem passa primeiro, então ele trava. Pense assim: é como uma pista estreita sem placa de pare e sem marcação de mão única, onde dois carros se encontram de frente. Mesmo bons motoristas precisam que alguém dê ré, e dar ré é muito mais difícil para um AMR do que para um motorista humano.
O impasse de AMR em corredor estreito começa pela preferência de passagem, não pelo algoritmo
Quando ocorre um congestionamento, o primeiro instinto é ajustar parâmetros. Ampliar a distância de desvio de obstáculos de 30 centímetros para 50, estender o tempo de espera de 10 segundos para 30, e a noite parece melhor por um ou dois dias. Depois vem outra onda diferente e o corredor congestiona de novo. Parâmetros podem suavizar um sintoma. Não podem resolver uma disputa pelo mesmo trecho de piso quando duas direções o reivindicam ao mesmo tempo e nenhuma regra diz quem espera, quem dá ré e para onde vai o veículo que espera.
Trabalhei com um armazém cujos corredores eram de mão dupla, com entradas nas duas extremidades, e as tarefas eram despachadas por ordem de chegada. Em dias tranquilos nada acontecia. Em noites de pico, 4 ou 5 robôs estavam ao mesmo tempo no mesmo sistema de corredores, misturando-se o tráfego de entrada e de saída, e o impasse aparecia 7 ou 8 vezes por dia. Os engenheiros ajustaram o algoritmo em 3 rodadas. Os congestionamentos caíram de 7 ou 8 para 4 ou 5, e depois pararam de melhorar. Convertemos aquele corredor em um circuito de mão única, somente no sentido horário, e o impasse desapareceu no mesmo dia. O algoritmo não ficou mais inteligente. O problema em si foi eliminado por uma regra.
Dá para entender isso pela analogia da rua de mão única. Uma cidade não marca uma rua como de mão única porque os motoristas são ruins. Ela a marca como de mão única justamente porque todos os motoristas são razoavelmente bons e ainda assim precisam de uma regra compartilhada para não terem de negociar cada encontro do zero. Com os AMRs é o mesmo. Pedir que negociem em cada entrada de corredor, por mais rápido que calculem, nunca superará uma regra que já está escrita no mapa.
Há um teste simples para saber se o seu armazém tem um problema de preferência de passagem ou um problema de sensores. Observe onde os congestionamentos se repetem. O meio de um corredor de mão dupla, um cruzamento com um corredor transversal e a entrada de uma área de carga: se esses 3 pontos congestionam de novo e de novo, faltam as regras. Se os mesmos pontos congestionam toda semana, é hora de parar de ajustar parâmetros e mudar a estrada.
Regras de tráfego que previnem o impasse em corredor estreito
Bastam 3 regras, desde que estejam escritas no mapa e no despachante, e não apenas na cabeça de uma pessoa.
A primeira é um circuito de mão única. Se um corredor estreito pode funcionar em um só sentido, faça-o funcionar em um só sentido, mesmo que cada robô percorra um pouco mais. O percurso extra custa algumas dezenas de metros por viagem. Um impasse custa o corredor inteiro. Esses dois custos não pertencem à mesma comparação. Usando os próprios números daquele armazém como exemplo ilustrativo, antes da mudança o corredor escoava cerca de 21 paletes por hora líquidos, e menos nos dias de congestionamento; depois da mudança para a circulação em mão única, cada robô percorria cerca de 40 metros a mais por volta, e ainda assim o corredor escoava constantes 29 paletes por hora líquidos. O desvio parecia uma perda e acabou sendo um ganho, porque os robôs pararam de esperar uns pelos outros.
A segunda regra é uma baía de passagem. Onde um corredor realmente não pode funcionar em mão única, são necessários alargamentos nas duas extremidades e no meio, onde um robô possa se afastar por completo, sem ficar com meio corpo ainda invadindo o corredor. A baía deve estar marcada no mapa, e o despacho deve planejar em torno dela: quando 2 robôs precisarem do mesmo corredor em direções opostas, o primeiro toma a baía e o segundo espera na entrada. Nunca se permite que 2 robôs entrem ao mesmo tempo no mesmo corredor. Um corredor sem baía de passagem é como uma ponte estreita sem acostamento. Mais cedo ou mais tarde, 2 veículos vão se encontrar nela.
A terceira regra é a prioridade. Quando uma tarefa de saída encontra uma tarefa de reposição, alguém tem de ceder, e essa ordem tem de ser definida com antecedência. Minha ordem de trabalho é: saída antes de entrada, paletes completos antes de picking por peça, e um robô com bateria baixa a caminho da carga antes de um robô parado. Prioridade não é um slogan na parede. Ela tem de viver na lógica de despacho, para que o robô de menor prioridade pare na entrada do corredor enquanto o de maior prioridade o atravessa. Quanto mais clara a prioridade, menos vezes uma pessoa precisa intervir manualmente.
A tabela abaixo compara as opções. Seus números vêm das próprias operações daquele mesmo armazém, oferecidos como exemplo ilustrativo e não como referência do setor. Outro armazém terá números diferentes, mas a ordem raramente muda.
| Abordagem | Risco de impasse | Percurso extra | Complexidade de despacho | Melhor aplicação | | Circuito de mão única | O mais baixo | Alguma distância extra | A mais baixa | Corredores que podem formar um circuito | | Mão dupla com baías de passagem | Médio | Quase nenhum | Média | Armazéns antigos que não podem formar um circuito | | Desvio puramente algorítmico | O mais alto | Nenhum | Parece baixo, o combate a incêndios é o mais alto | Corredores largos, baixa densidade |
A linha de seleção fica aqui: quando um corredor cabe apenas um robô e carrega tráfego pesado nos dois sentidos, não confie no desvio puramente algorítmico. Algoritmos lidam bem com encontros ocasionais. Não lidam com tráfego frontal estrutural. Uma vez que a densidade aumenta, um problema estrutural precisa de uma regra estrutural.
Armadilhas de manutenção em corredor estreito após o redesenho
Definir as regras é só metade do trabalho. A primeira armadilha fica na área de carga. Os carregadores costumam ser colocados bem na entrada de um corredor, e quando os robôs fazem fila para carregar, o fim da fila bloqueia metade da entrada. O robô seguinte lê o corredor como livre, entra, e descobre uma fila de carga à frente. Aquele armazém 3C pagou exatamente por esse erro, e depois moveu sua área de carga 12 metros para dentro, deixando uma faixa de entrada e saída totalmente livre. Uma área de carga deve ficar mais longe da entrada, em vez de colada nela por conveniência.
A segunda armadilha é mudar o mapa sem mudar os hábitos das pessoas. Depois que um circuito de mão única é desenhado, funcionários veteranos continuam empurrando carrinhos pelo antigo caminho de mão dupla e deixando paletes temporários na nova direção, transformando uma estrada de mão única de volta em um bloqueio de mão dupla. Na primeira semana após um redesenho, alguém precisa vigiar o piso pessoalmente, e as rotas de carrinhos manuais, os pontos de paletes temporários e o tratamento de exceções devem todos seguir a nova direção. Mudar apenas o mapa dos robôs resolve metade do problema.
A terceira armadilha é julgar o tempo de atividade e o MTBF pelas médias. Uma boa média não significa que o turno da noite esteja livre de congestionamentos, e o impasse é exatamente o tipo de falha que as médias escondem. Eu acompanho números por corredor: quantos congestionamentos por corredor por dia, quanto tempo cada congestionamento durou e quantos robôs ficaram em fila atrás. Quando esses 3 números caem por uma semana inteira, o redesenho está realmente funcionando. Por mais alto que pareça o tempo de atividade médio, se um corredor ainda congestiona 3 vezes por semana, o turno da noite continuará reclamando, e com razão.
Portanto, antes de perguntar se o algoritmo é bom o suficiente, pergunte se a preferência de passagem foi alguma vez definida. O que um circuito de mão única pode resolver não deve ser deixado para um algoritmo brigar. O que as baías de passagem e a prioridade podem declarar com clareza não deve ser deixado para as pessoas no piso improvisarem. Saber se o dinheiro foi bem gasto se resume a um número: para o mesmo corredor, os paletes líquidos escoados por hora realmente aumentaram após a mudança? Se aumentaram, o dinheiro foi bem gasto. Se não, as regras ainda não estão certas.
Por Da Liu, Engenheiro de Automação
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.