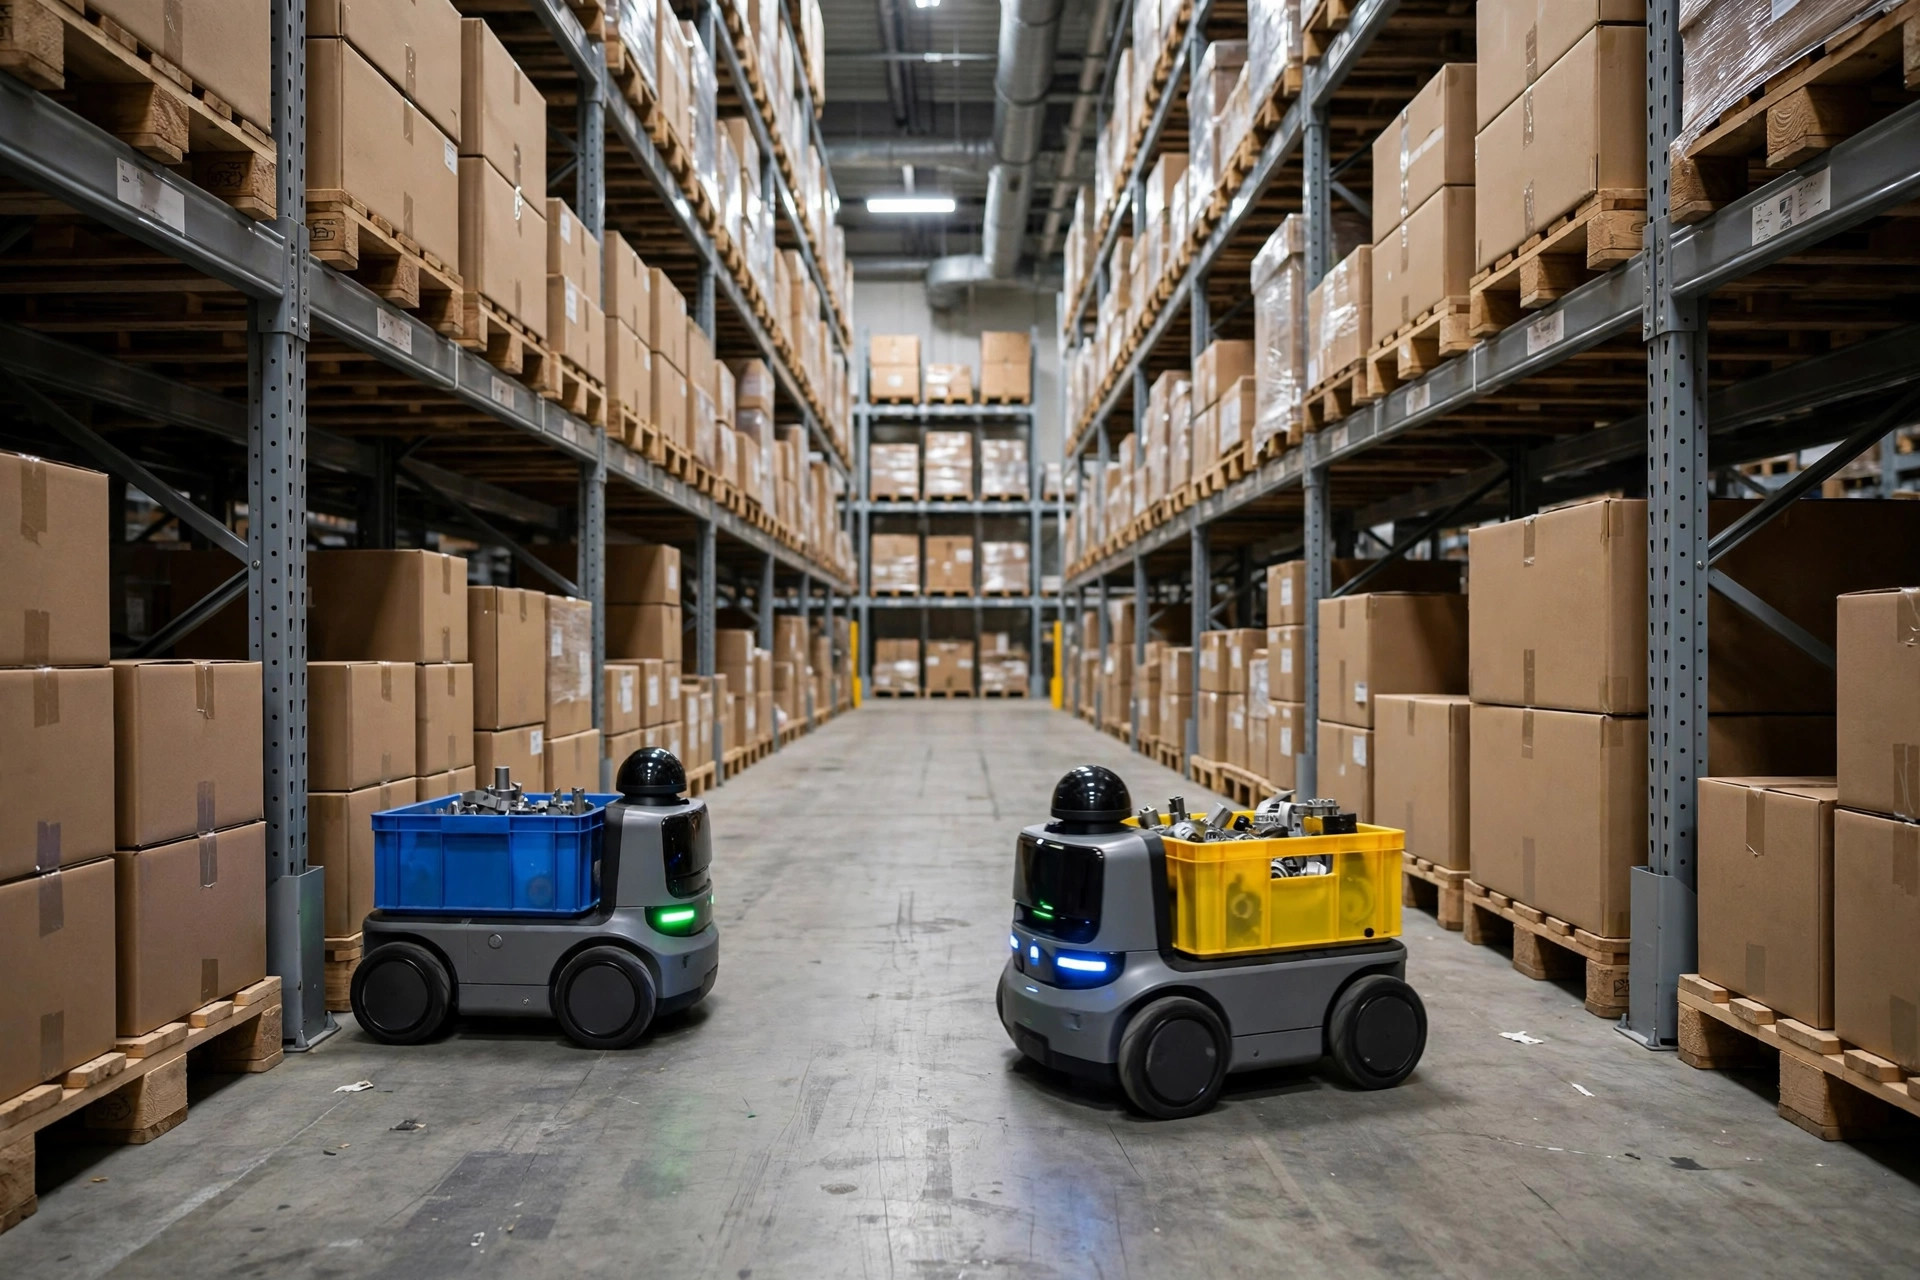
Terça-feira, 2 da manhã — um caso clássico de impasse de AMR. Um armazém no leste da China, doze AMR no turno da noite. A tela de gestão da frota mostrava os doze veículos parados — não quebrados, não sem bateria, apenas parados, frente a frente em um corredor de 1.8 metro, cada um esperando educadamente que o outro se movesse primeiro. Ninguém se moveu por quarenta minutos. O líder do turno reiniciou o sistema duas vezes antes que alguém finalmente entrasse com um terminal portátil e dirigisse um robô para fora manualmente. Naquela noite, o tempo de atividade da frota foi de 61%. Os robôs estavam bem. As regras de tráfego eram o problema.
Se você opera mais do que um punhado de AMR, a impasse não é um acidente raro. É um resultado previsível da geometria somada a regras ruins. Esta é uma história sobre por que isso acontece e o que realmente resolve.
Como acontece a impasse de AMR em um corredor estreito
A impasse precisa de quatro condições ao mesmo tempo, e pode ser entendida como quatro carros chegando a uma ponte de pista única pelas duas pontas ao mesmo tempo. Primeiro, exclusão mútua: o corredor só tem largura para um veículo, então dois robôs não conseguem passar um pelo outro. Segundo, retenção e espera: cada robô retém o trecho do corredor em que está enquanto espera pelo trecho à frente. Terceiro, sem preempção: nenhum robô pode ser empurrado para o lado — um AMR carregado não pode simplesmente ser levantado e retirado do caminho. Quarto, espera circular: A espera por B, B espera por C, C espera por A. Quebre qualquer uma das quatro e a impasse não consegue se formar.
A maioria culpa os robôs. Os robôs estão fazendo exatamente o que lhes foi dito: ir até a face de picking pelo caminho mais curto, parar se houver algo à frente, nunca bater em nada. Em um corredor estreito, «nunca bater em nada» mais «caminho mais curto» é a receita para um impasse educado. Já vi uma frota em que dois AMR ficaram frente a frente por 25 minutos porque o lidar de segurança de cada um via o outro como um obstáculo, e o obstáculo nunca se movia. O sistema registrou como «aguardando». Não estava aguardando. Estava em impasse.
A segunda cena clássica é o cruzamento entre corredores. Quatro robôs chegam de quatro direções, cada um reserva a célula do cruzamento de que precisa em seguida, e as quatro reservas formam um anel. Nenhum robô tem nada de errado por si só. O sistema como um todo está travado. A solução nunca é «comprar robôs mais espertos». A solução são as regras de tráfego.
Quatro soluções para o tráfego em corredores estreitos, e o que cada uma custa
Circuitos de mão única. Transforme a rede de corredores em um anel viário: cada corredor tem um só sentido e os robôs circulam em vez de se encontrarem de frente. Isso elimina de vez o caso do encontro frontal. O preço é a distância percorrida — um robô pode rodar 30–40% a mais por viagem em um centro pequeno (número ilustrativo, depende do layout). No armazém do leste da China mencionado acima, mudar os três corredores principais para um circuito de mão única reduziu os incidentes de impasse de cerca de uma dúzia por semana para zero, e o tempo de atividade se recuperou de pouco acima de 80% para cerca de 97% nas duas semanas seguintes (números do cenário retirados dos próprios registros daquele centro, conforme relatado pela equipe do projeto). A viagem extra era real, mas a frota parou de ficar parada, então o rendimento líquido subiu.
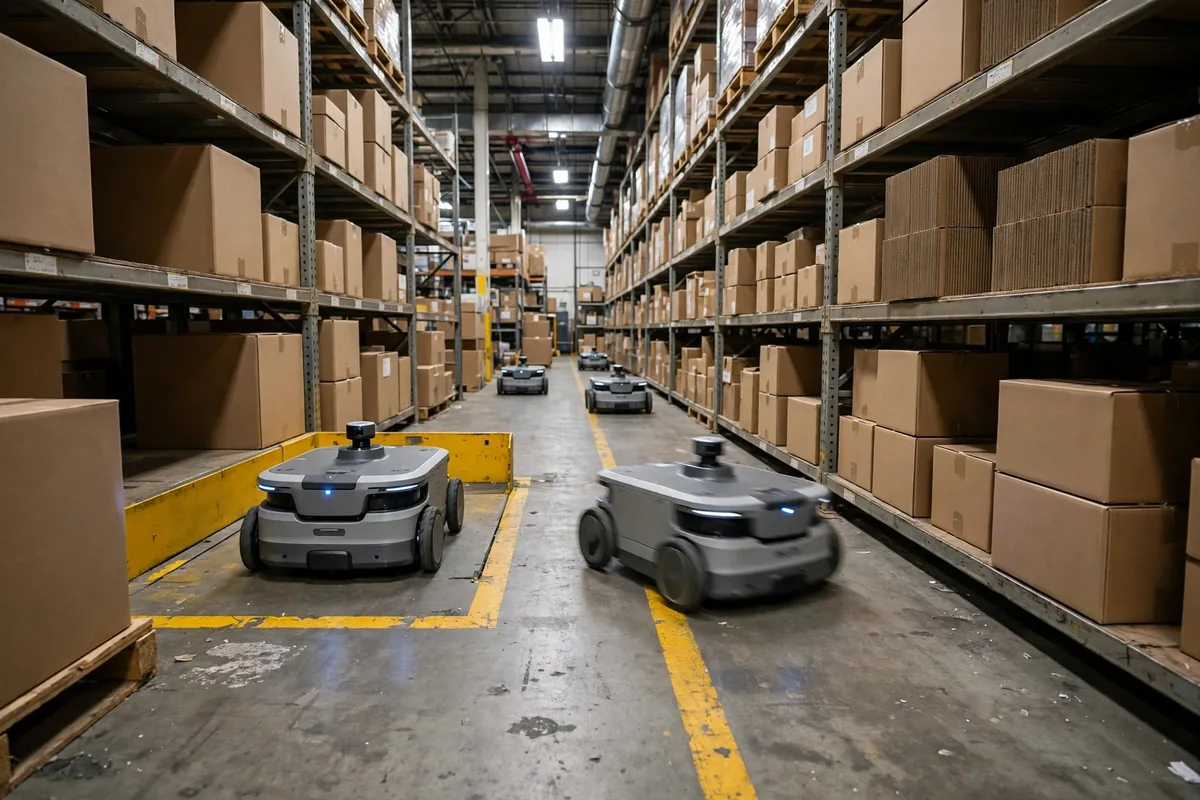
Áreas de ultrapassagem. Alargue o corredor em intervalos para que dois robôs possam passar um pelo outro. Dá para pensar nisso como um acostamento em uma estrada de montanha. Barato de construir — algumas posições de estante por área — mas só funciona se o gestor da frota souber onde ficam as áreas e mandar os robôs esperar lá em vez de no meio do corredor. Áreas sem disciplina de programação só transferem a impasse vinte metros corredor abaixo.
Regras de prioridade. Dê prioridade aos robôs carregados sobre os vazios, ou dê passagem ao robô mais próximo do seu destino. Isso funciona bem nos cruzamentos, onde o conflito é breve. Falha em corredores longos de pista única, porque a prioridade não ajuda quando o robô de menor prioridade não tem para onde recuar. A prioridade é uma ferramenta de cruzamento, não uma ferramenta de corredor.
Programação por zonas. Divida o armazém em zonas e permita apenas um número fixo de robôs em cada zona por vez — um robô por corredor estreito, por exemplo. Esta é a solução mais confiável e a mais cara em termos de rendimento, porque limita quantos robôs podem trabalhar em paralelo. Use-a onde os corredores são realmente estreitos e o custo de um impasse é alto, como em corredores que alimentam uma linha de embalagem que não pode esperar.
A resposta honesta é que a maioria dos centros acaba combinando as quatro: circuitos de mão única para os corredores principais, áreas de ultrapassagem onde o prédio permite, prioridade nos cruzamentos e limites por zona apenas no pior corredor com gargalo. Qualquer fornecedor que diga que um interruptor no software resolve a impasse está vendendo uma pseudossolução. Pergunte a ele qual das quatro condições o interruptor dele quebra. Se ele não souber responder, vá embora.
Largura do corredor x tamanho da frota: onde fica o limite
| Largura livre do corredor | Tamanho da frota | O que funciona |
|---|---|---|
| Menos de 2.0 m, pista única | Até 6 AMR | Circuito de mão única obrigatório; limite de zona de 1 por corredor |
| Menos de 2.0 m, pista única | 7–15 AMR | Circuito de mão única + áreas de ultrapassagem a cada 15–20 m |
| 2.0–2.5 m | Até 12 AMR | Mão dupla com áreas de ultrapassagem + prioridade nos cruzamentos |
| 2.0–2.5 m | 13–25 AMR | Circuito de mão única + programação por zonas no corredor mais movimentado |
| Mais de 2.5 m | Qualquer tamanho nesta faixa | Mão dupla com prioridade nos cruzamentos; observe os cruzamentos, não os corredores |
Trate esta tabela como um ponto de partida, não como uma norma — a largura do seu robô, o raio de giro e a distância de parada de segurança movem as linhas. Um AMR de 1.2 metro de largura com uma margem de segurança de 0.5 metro precisa de um corredor bem diferente do de uma unidade de 0.8 metro. Meça seus próprios veículos e depois leia a tabela. O erro mais comum que vejo é comprar os robôs primeiro e medir os corredores depois.
As armadilhas de manutenção que trazem a impasse de AMR de volta
Resolver a impasse uma vez não é o fim. Três coisas desfazem a solução em silêncio. Primeiro, alguém adiciona mais dois robôs para a alta temporada sem conferir de novo os limites por zona, e o corredor que comportava seis agora comporta oito. Segundo, uma mudança nas estantes estreita uma área de ultrapassagem em meio metro e ninguém avisa a equipe da frota. Terceiro, uma atualização de software redefine as regras de prioridade para os padrões. Já vi as três no mesmo trimestre em um armazém de autopeças: um cruzamento entre corredores que estava limpo há um ano começou a travar todas as tardes, e a causa era uma nova fileira de estantes que transformou um corredor transversal de mão dupla em um funil.
Então coloque três verificações em uma lista mensal: conte os robôs realmente em operação em relação aos limites por zona, percorra as áreas de ultrapassagem e meça-as, e depois de cada atualização de software, faça um teste deliberado de encontro frontal — envie dois robôs para o mesmo corredor a partir de extremidades opostas e observe o que acontece. Um teste de cinco minutos supera uma ligação às 2 da manhã.
A impasse não é um problema de robôs. É um problema de tráfego, e problemas de tráfego se resolvem com regras, geometria e disciplina — nessa ordem. Acerte as regras e a frota continua se movendo.
Vale a pena o dinheiro? Olhe para um número: o tempo de atividade da frota depois da correção. Se não estiver acima de 95% em uma semana normal, suas regras de tráfego continuam sendo o gargalo, não seus robôs.
Por Da Liu, Engenheiro de Automação Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.