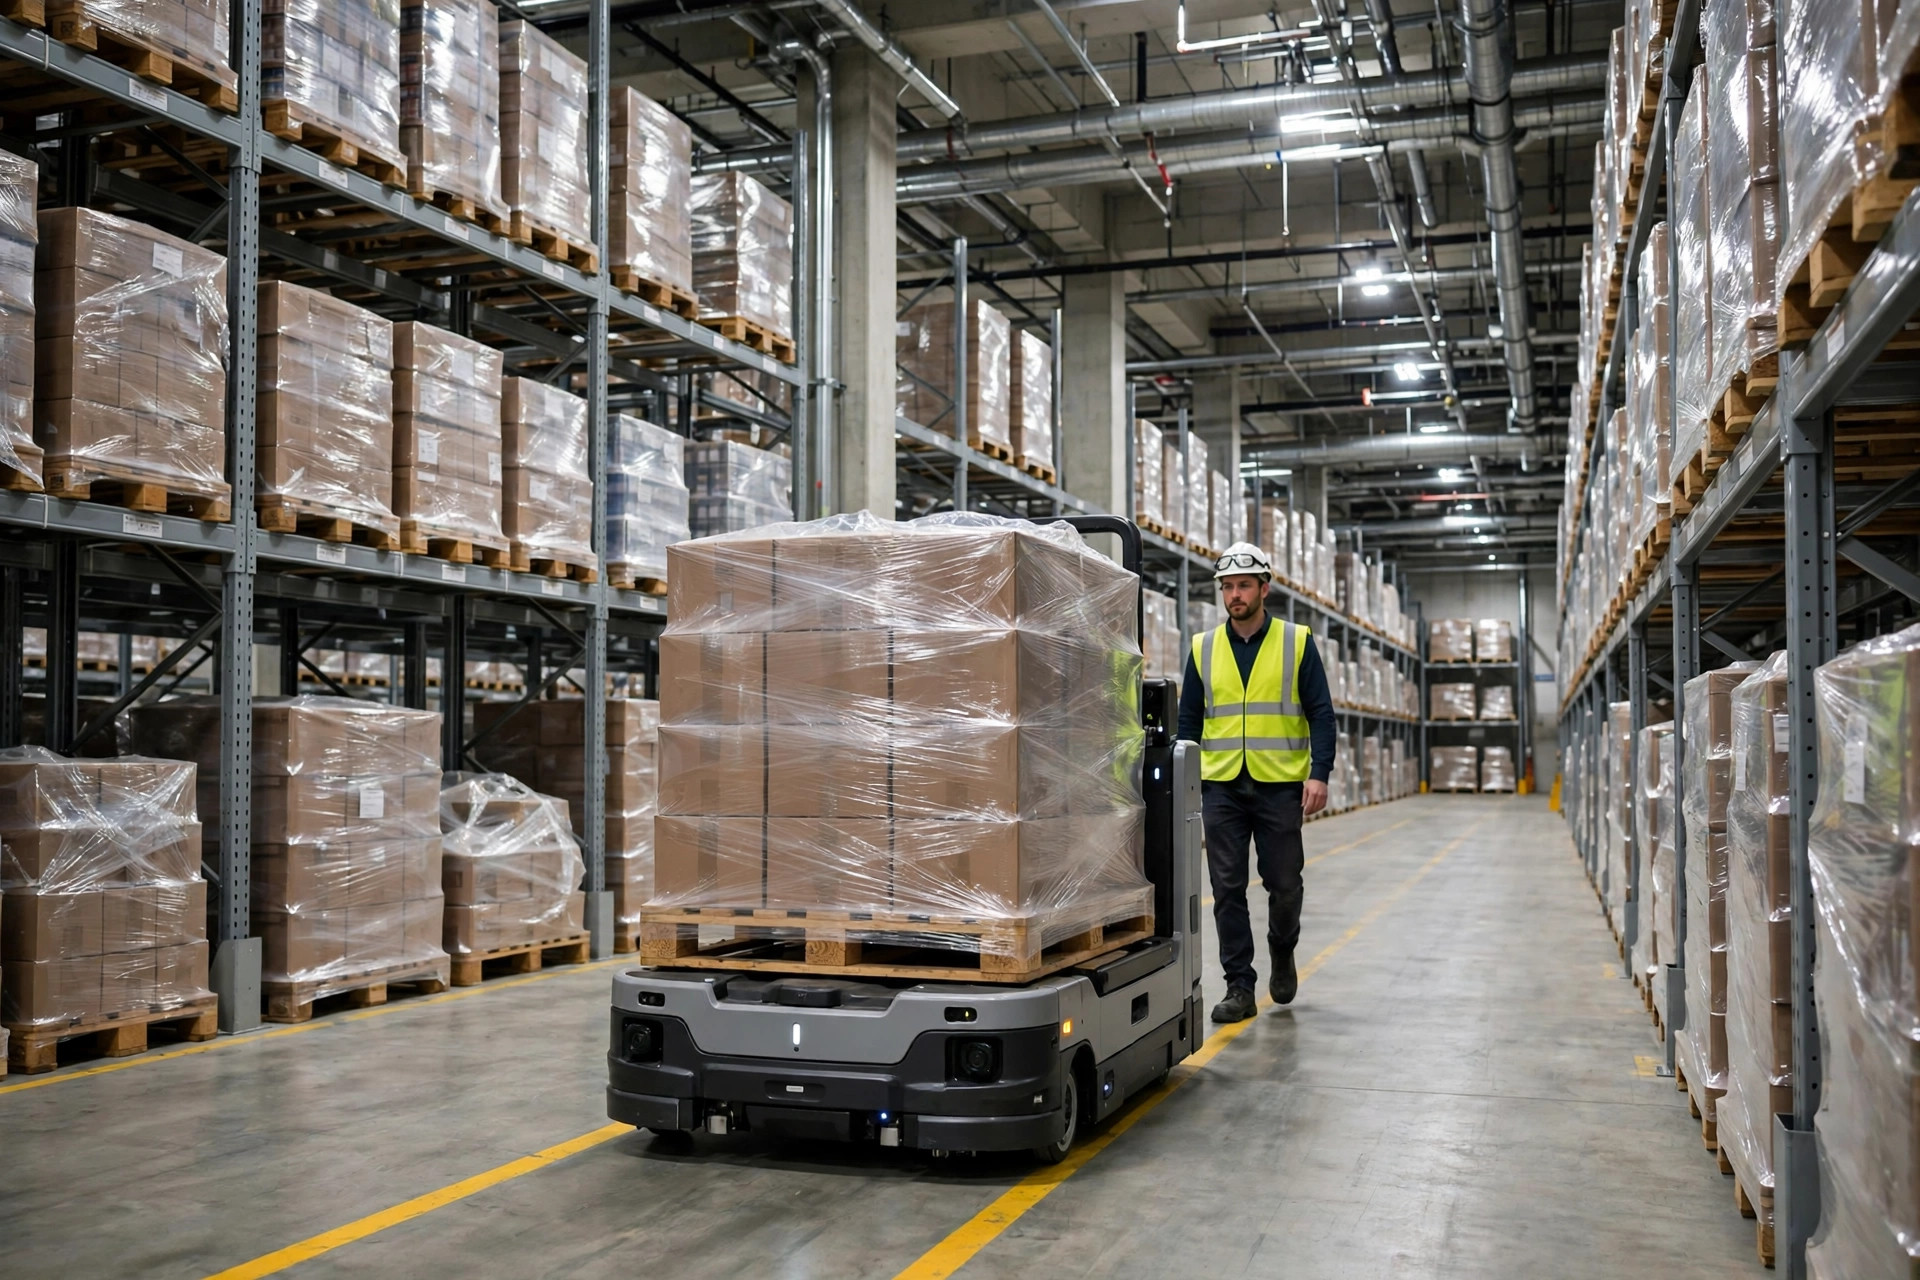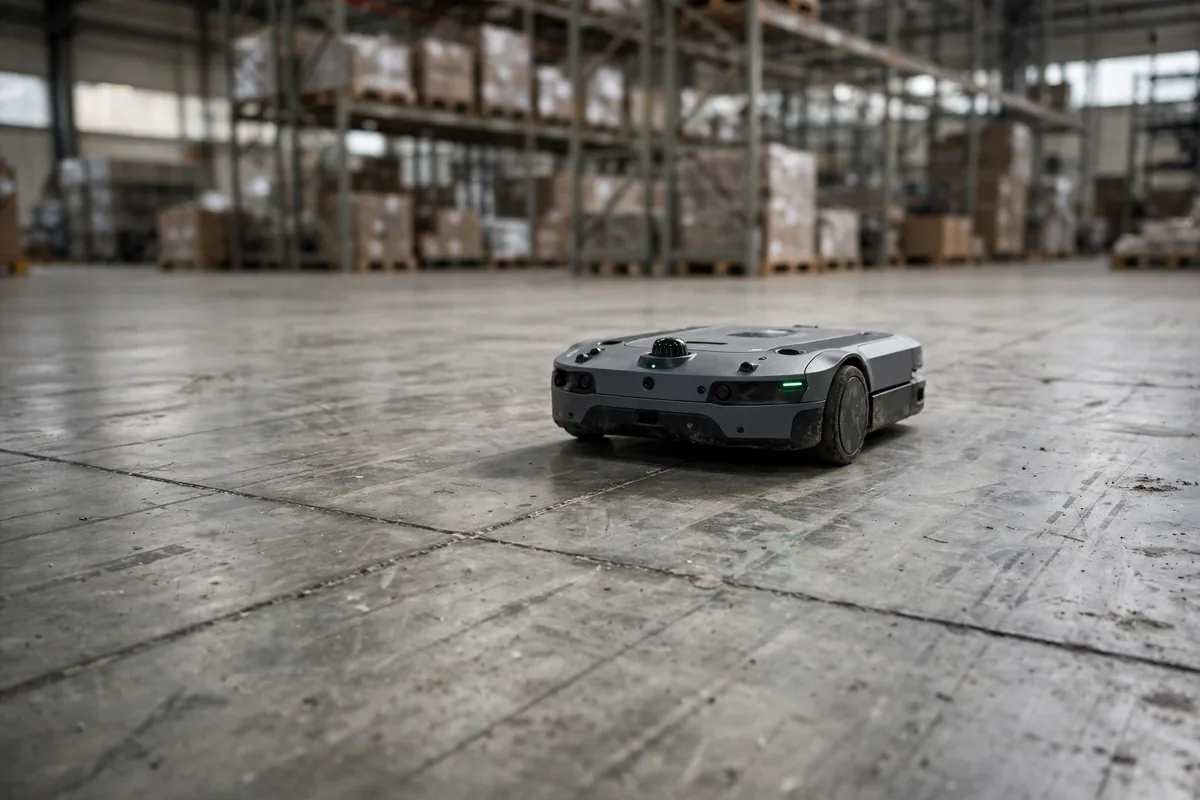
No outono de 2023, entrei num armazém 3PL em Ontario, na Califórnia, para analisar uma implantação de AMR que não parava de tropeçar no piso. Sessenta mil pés quadrados, doze AMR, três meses em operação — e o gerente de operações estava furioso. Os robôs perdiam a localização duas ou três vezes por dia, tinham batido em montantes de estantes três vezes e uma vez derrubaram um pallet inteiro e pararam a linha por quarenta minutos. O integrador tinha reajustado os parâmetros de navegação, atualizado o firmware e adicionado refletores. Nada funcionou. Ajoelhei-me, passei a mão pelo piso e depois apoiei uma régua reta sobre ele: doze milímetros de altos e baixos ao longo de quatro metros. O piso era uma tábua de lavar. O problema nunca foram os robôs.
Pense num AMR como um carrinho muito exigente. Ele tem rodas pequenas, pouca distância ao solo, praticamente nenhuma suspensão, e se orienta com lidar e odometria das rodas. Quando o piso ondula, todo o mundo que ele vê começa a balançar.
Planicidade do piso do armazém: o que os AMR realmente temem
Imagine empurrar um carrinho de bebê por uma estrada de tábua de lavar. Por mais firmes que estejam suas mãos, as rodas não param de quicar. Cada quique faz a roda motriz de um AMR patinar um pouco, então a odometria conta um pouco a mais ou um pouco a menos de distância. Enquanto isso, o lidar escaneia paredes e estantes a partir de um sensor que balança para cima e para baixo. Uma passada custa alguns milímetros. Repita isso o dia todo e o erro se acumula até centímetros — e centímetros são a diferença entre circular pelo meio de um corredor e raspar um montante de estante.
A planicidade já tem uma escala de medição, e aqui vou ser direto: se o seu fornecedor não consegue dizer por escrito qual grau o seu piso precisa ter, encerre a reunião. Nos Estados Unidos, a escala comum é o sistema FF/FL da ACI 302.1R — FF de planicidade, FL de nivelamento. Pisos convencionais começam em torno de FF25/FL20, um piso de armazém típico é especificado em FF35/FL25, e um piso superplano chega a FF60/FL40. Na Europa, a DIN 18202 fixa limites com régua reta. Qual grau o seu AMR precisa está escrito no manual técnico do fabricante para aquele modelo exato. Não na apresentação comercial — no manual. Se ninguém consegue mostrar essa página, você não está fazendo seleção, está apenas torcendo para dar certo.
O armazém de Ontario acabou resolvendo o problema da forma menos glamorosa possível: um levantamento FF/FL de todo o piso feito por terceiros, sete zonas fora de especificação identificadas, retificação localizada mais nivelamento com epóxi. A conta ficou abaixo do preço de um único AMR. Depois que o novo levantamento passou, as perdas de localização caíram de duas ou três por dia para uma ou duas por mês. Os mesmos robôs, o mesmo software. Só o piso mudou.
Aqui vai a parte contraintuitiva: mais liso nem sempre é melhor. Um piso polido até parecer um espelho dá menos aderência aos pneus de poliuretano, então um AMR a plena carga desliza mais numa parada de emergência. O que um AMR precisa é de um piso plano, não escorregadio. Já vi um armazém polir o piso até que dava para ver o próprio reflexo nele, e depois pagar uma segunda vez por um tratamento antiderrapante depois que as distâncias de frenagem cresceram. Planicidade e atrito são duas coisas diferentes. Não as confunda.
A diferença entre AGV e AMR também importa aqui, e as pessoas confundem os dois o tempo todo. Um AGV tradicional segue fita magnética ou códigos QR no piso, então um piso ondulado atrapalha menos a sua navegação — ele lê marcas no chão, não as paredes ao redor. Suas rodas continuam quicando, seus pneus continuam desgastando, e uma junta larga continua prendendo-o. Um AMR navega por lidar e pelo ambiente ao redor, então a planicidade do piso do armazém o afeta mais: quando o piso ondula, todo o seu mapa balança. «O AGV do vizinho funciona bem» não prova nada sobre o seu piso. As duas máquinas são sensíveis a coisas diferentes.
Juntas, rachaduras e rampas: rodas pequenas, problemas grandes
Juntas de dilatação e rachaduras são o segundo vilão. A roda motriz de poliuretano de um AMR muitas vezes mede pouco mais de dez centímetros de diâmetro. Quando a junta fica larga, a roda cai dentro e sai de repente com um solavanco. Esse solavanco custa uma correção de localização, sacode a carga e arranca um pedaço do pneu. O dano se acumula em silêncio: pneus meio gastos em três meses, rolamentos morrendo antes da hora.
No início de 2024, um armazém antigo perto de Dallas migrou para AMR sobre um piso lançado em 1998. As juntas de dilatação tinham mais de vinte milímetros de largura e praticamente nunca tinham sido preenchidas. Nos três primeiros meses, eles consumiram quatro conjuntos de rodas motrizes, algumas centenas de dólares o conjunto. O dinheiro era trivial; o tempo de inatividade para trocar as rodas não era. A solução foi um trabalho de duas semanas — preenchimento com epóxi em todo o piso mais corte e relançamento das piores seções — com metade do armazém fora de operação o tempo todo. Alguns dias de preenchimento de juntas antes da seleção teriam evitado tudo isso.
A rampa merece um olhar à parte. Subir uma rampa suave geralmente não é problema; cada AMR tem uma capacidade de rampa nominal, e o número exato está no manual do fabricante. A verdadeira armadilha é a quebra no topo e na base de uma rampa. Por um instante, uma roda motriz fica no ar e gira enquanto a outra assume toda a carga, e a localização salta. Rampas de portas de doca e transições entre áreas em alturas diferentes são onde isso acontece. Minha regra: transições levam uma rampa gradual, nunca uma quebra brusca, e o teste de aceitação consiste em fazer um robô a plena carga ir e voltar dez vezes e verificar se o erro de localização converge.
A capacidade de carga do piso é a terceira armadilha, e a mais cara. Um AMR mais uma carga completa pressiona para baixo através de algumas pequenas áreas de contato — cargas pontuais concentradas, não peso distribuído uniformemente. Num armazém antigo onde ninguém conhece o reforço nem a resistência do concreto, descobrir lajes rachadas e assentadas depois que os robôs já estão operando significa relançar tudo. Uma amostra de testemunho e uma avaliação de carga antes da seleção custam uma fração de um retrabalho.
Requisitos de piso para AMR: medir primeiro, comprar depois
| Para onde vai o dinheiro | Escala aproximada | Custo de pular esta etapa |
|---|---|---|
| Levantamento FF/FL de todo o piso | Alguns milhares de dólares, um ou dois dias | Meses perseguindo falhas de localização sem causa raiz |
| Retificação e nivelamento localizados | Preço por área, geralmente menos que um AMR | Deriva de localização, batidas em estantes, paradas de linha |
| Preenchimento de juntas com epóxi | De alguns milhares a dezenas de milhares baixas, conforme o comprimento total das juntas | Pneus que se desgastam antes da hora, tempo de inatividade repetido por troca de rodas |
| Relançamento completo em piso superplano | Muitas vezes supera o preço de compra de toda a frota de AMR | Se descobrir tarde, você para a produção para refazer o piso |
| Avaliação da capacidade de carga | Alguns milhares de dólares | Lajes rachando e assentando, toda a frota parada |
A tabela deixa claro um ponto: o levantamento do piso é o item mais barato da lista, e o mais frequentemente pulado. Pulá-lo economiza alguns milhares de dólares e aposta equipamentos que valem centenas de milhares, mais o rendimento diário.
Meu modelo de decisão tem quatro passos. Primeiro, levantar o piso antes de assinar o contrato de AMR — levantamento FF/FL, censo de larguras de juntas e avaliação de carga juntos. Segundo, classificar o piso pelos resultados: zonas conformes colocam os robôs para rodar, zonas fora de especificação são corrigidas primeiro, e nunca «rodar agora e corrigir depois». Terceiro, refazer o levantamento após o reparo e escrever o relatório do novo levantamento nos critérios de aceitação do AMR — se o piso reprovar, a aceitação reprova. Quarto, colocar o novo levantamento do piso no calendário anual de manutenção, como as trocas de pneus. O piso de um armazém não é um item de aceitação de uma só vez. Empilhadeiras o desgastam e pallets o golpeiam todos os dias, rachaduras novas surgem todos os anos, e um piso que passou este ano pode não passar no ano que vem.
Numa reunião de seleção de AMR, o fornecedor vai falar de tempo de ciclo, carga útil e de como o software é inteligente. Sua primeira pergunta deveria ser: que piso esta máquina exige, e qual grau o meu piso tem agora? Se esses dois números não batem, todos os outros números da sala são ficção. O piso passa primeiro. Os robôs rodam depois. Parece um lugar-comum, e já vi projetos demais virarem por exatamente esse lugar-comum.
Por Da Liu, Engenheiro de Automação Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.