"Da, 우리 논쟁 좀 해결해 줘. 업체는 바닥 탓이라 하고, 바닥 시공사는 로봇 탓이라는데. 누가 맞아?"
1년에 수십 번씩 받는 전화다. 시스템 통합 15년 차로서 결론부터 말하겠다. 10번 중 8~9번, 랙으로 미끄러져 들어가는 AMR은 알고리즘 문제가 아니다. 바닥 문제이거나 반사 문제다. 알고리즘은 희생양이고, 범인은 환경이다.
AMR이 실제로 "길을 보는" 방식
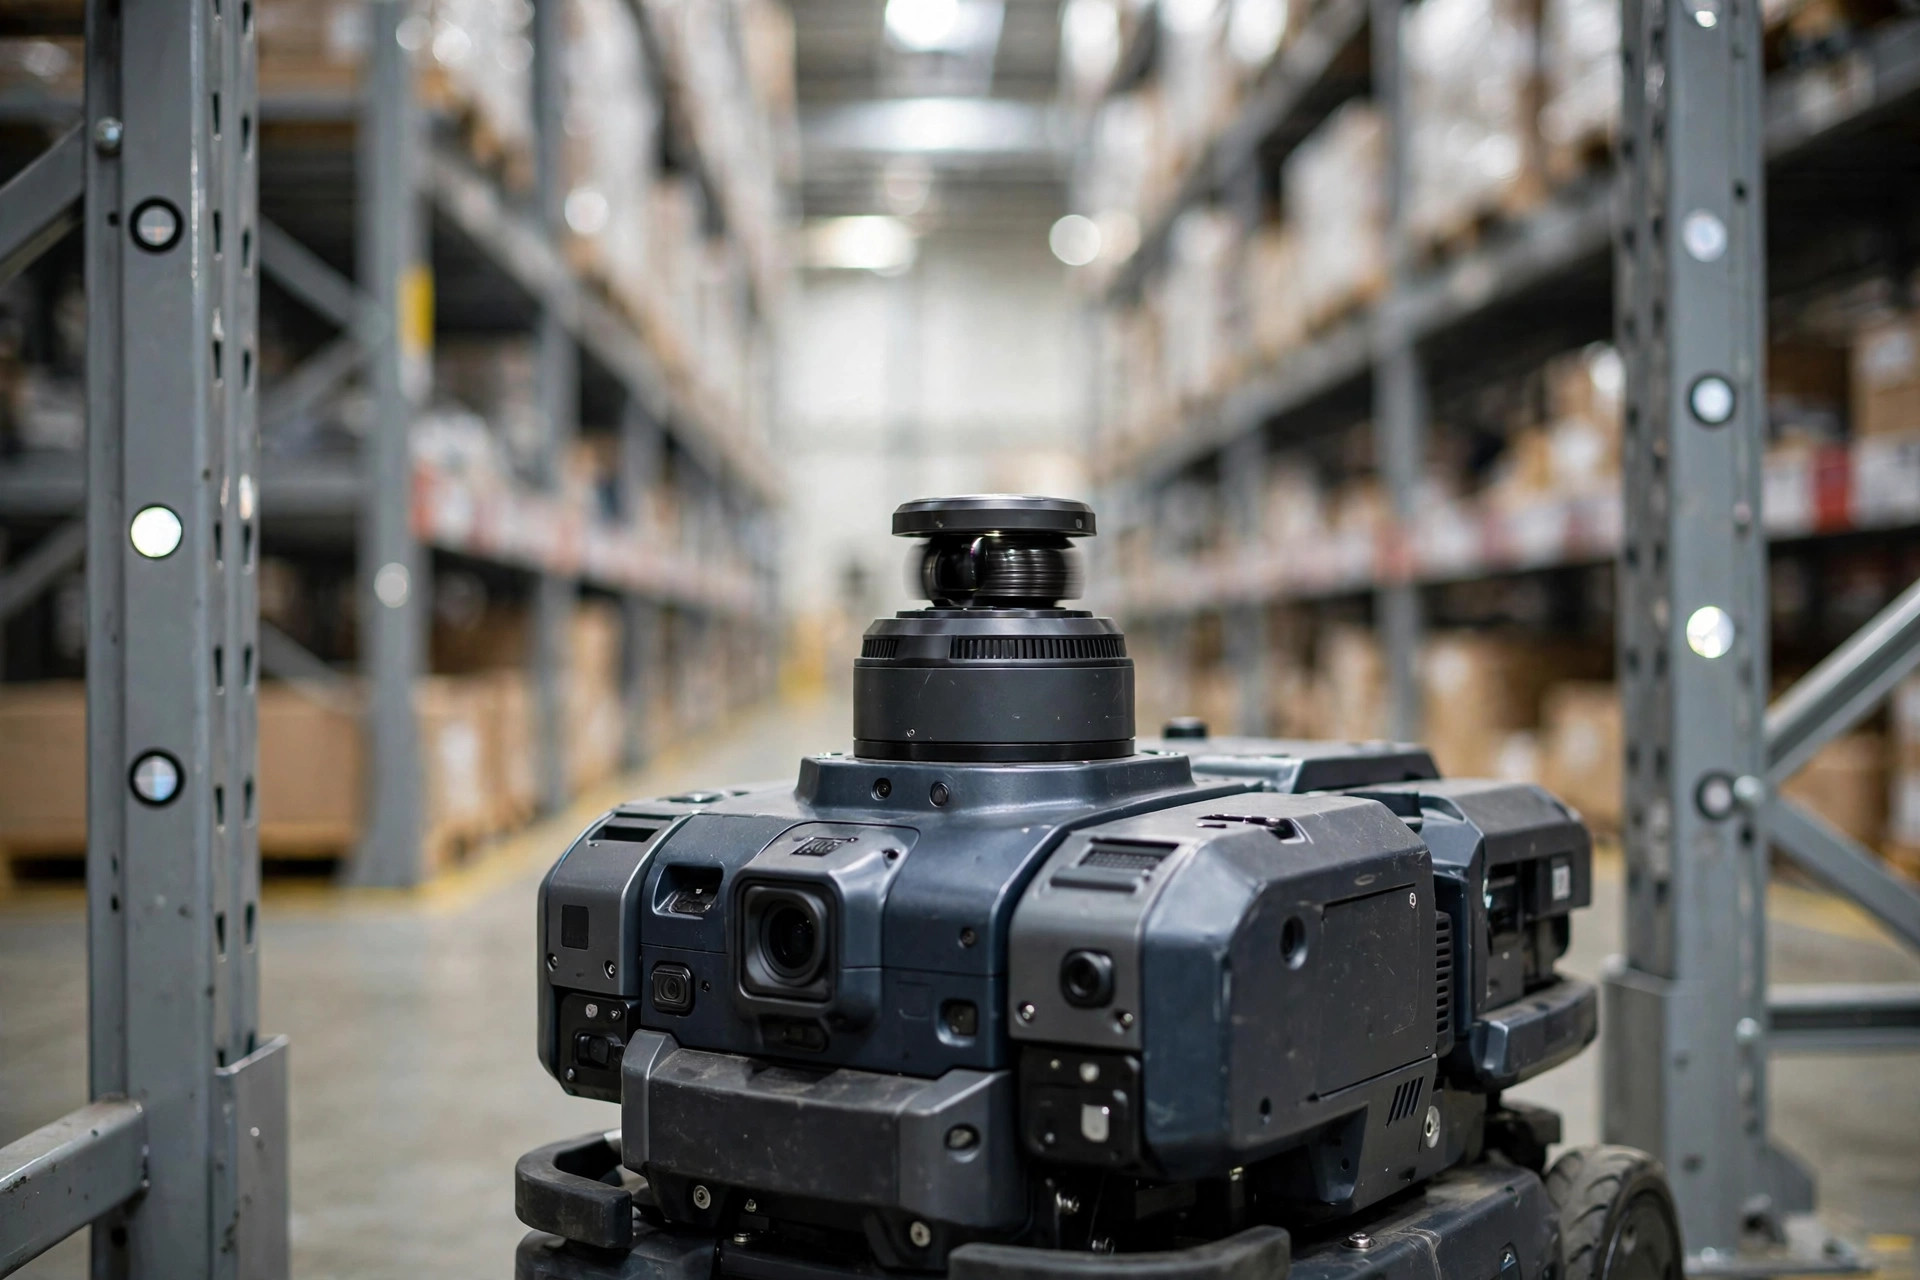
AMR 내비게이션을 운전자 + 길가 랜드마크로 생각해 보자. LiDAR는 눈으로, 초당 수만 개의 점을 스캔하며 주변 형상을 지도와 대조한다. 바퀴 오도메트리는 "걸음 수 세기" — 바퀴 회전으로 이동 거리를 추정한다. 반사판이나 QR 코드는 도로 표지판으로, 드리프트를 바로잡는 절대 위치 보정을 준다.
안개 속 운전과 같다. 눈(LiDAR)이 잘 안 보이면 시간으로 거리를 추정하고(오도메트리), 표지판(반사판)을 볼 때마다 재보정한다. 세 가지가 다 필요하고, 각각 고유한 방식으로 망가진다:
- 오도메트리는 미끄러운 바닥에서 죽는다: 바퀴는 도는데 로봇은 안 움직이고, 걸음 수 카운트가 틀리고, 위치가 드리프트한다.
- LiDAR는 거울 앞에서 죽는다: 광택 스테인리스나 유리에 반사된 빛은 지도에 없는 유령 점을 돌려주고, 위치 추정이 튄다.
- 반사판은 가려지면 죽는다: 지게차가 "도로 표지판" 앞에 파렛트를 세워 두면 보정이 멈추고, 오차가 쌓인다.
내 서비스 기록에서 가져온 두 가지 사례
사례 1: 미끄러운 바닥 — 중국 둥관, 2024년 11월. 3C 전자제품을 다루는 3PL 창고, AMR 20대, 6개월의 평온. 그러다 11월, 로봇들이 "용을 그리기" 시작했다 — 곧은 통로에서 S자 곡선을 그리더니 마지막엔 랙 기둥에 입을 맞췄다. 업체는 원격으로 로그를 확인하고 알고리즘은 건강하다고 선언한 뒤 반사판 추가를 권했다. 추가했다. 아무것도 바뀌지 않았다.
현장에서 내 첫 행동은 로봇을 보는 게 아니었다 — 쪼그리고 앉아 바닥을 만져보는 것이었다. 에폭시 코팅, 11월의 습기, 눈에 보이지 않는 습기 막. 가난뱅이 테스트: 로봇을 제자리에서 10바퀴 돌리고 오도메트리 카운트와 현실을 비교한다. 거의 반 바퀴가 어긋나 있었다. 바퀴가 미끄러지고 있었으니, "걸음"은 전부 잘못 세어지고 있었다.
대책: 바닥 미끄럼 방지 처리(재도장 + 골재). 문제 해결. 사들인 반사판은 수만 위안이 들었고 완전한 낭비였다. 바닥이야말로 첫날부터 용의자 1호였어야 했다.
사례 2: 거울 가드레일 — 미국 캘리포니아, 2025년 3월. 이커머스 풀필먼트 센터에서 AMR이 특정 통로 입구에서 매번, 예외 없이 충돌했고 다른 곳에서는 일어나지 않았다. 로그를 보니 그 지점에서 위치 추정 신뢰도가 절벽에서 떨어졌다. 로봇은 자신이 30cm 코스를 벗어났다고 "믿고", 바로잡으려 세게 꺾었다가 정말로 랙에 부딪혔다.
현장: 그 입구에 새로 설치된 거울 마감 스테인리스 가드레일 한 줄. LiDAR가 거울에 맞으면 지도에 존재하지 않는 점을 돌려준다 — 안개 속에 거울이 나타난 것 같아서 눈이 그냥 고장 난다. 더 나쁜 건, 유령 점이 통과할 때마다 바뀌어서 어떤 필터도 안정적으로 잡아낼 수 없다는 것이다.
대책: 가드레일에 무광 필름 — 수백 달러. 사고는 제로가 됐다. 내가 하는 모든 교육에서 이 얘기를 한다. 로봇이 "그 지점에서" 부딪히는 게 아니다. 부딪히는 건 그 지점의 광학 환경이다.
체크리스트: 3단계로 진범 찾기
이 리스트를 끝내기 전까지는 파라미터 하나도 건드리지 마라. 10번 중 9번, 답은 여기에 있다:
| 단계 | 확인 | 방법 | 전형적 증상 |
|---|---|---|---|
| 1. 바닥 | 평탄도, 미끄러움, 신축 이음 | 만져본다. 이음 위에 2m 직선자를 대본다. 오도메트리와 대조해 10바퀴 회전 테스트 | 직선 구간에서 S자 곡선. 습한 계절에 악화. 여러 대가 동시 고장 |
| 2. 반사 | 거울, 유리, 가려진 반사판 | 손전등을 들고 루트를 걸으며 거울 반사를 찾는다. 반사판이 파렛트 뒤에 숨지 않았는지 확인 | 고정된 한 지점에서의 충돌. 로그에서 신뢰도 절벽 |
| 3. 위치 추정 | 낡은 지도, 틀어진 반사판 | 매핑 당일 사진과 현장을 비교한다. 반사판 고정 나사를 확인 | 레이아웃 변경 후 발생. 수주에 걸쳐 오차가 서서히 증가 |
여기에 판단 규칙 하나: 한 대만 말썽 — 그 기체의 타이어 마모와 LiDAR 커버 오염을 확인하라. 개별 사례다. 여러 대가 동시 고장 — 환경이다, 항상. 한 대의 파라미터 조정에 며칠을 태우지 마라.
선정의 분기점 — 그리고 유지보수의 함정
쓴소리 좀 하겠다. AMR-랙 충돌의 상당수는 선정 당일에 심어진다:
첫째, 거친 낡은 콘크리트 — 먼지 이는 표면, 넓은 신축 이음 — 에 QR이나 반사판 백업 없는 순수 레이저 내비게이션의 조합. 근시 운전사에게 안경 없이 운전하라는 것과 같다. 바닥을 고칠 예산이 없으면 보조 위치 추정을 추가하라. 변명은 없다.
둘째, 현장 조사 때 아무도 확인하지 않은, 거울과 유리로 가득한 통로. 파일럿은 빈 테스트 구역에서 돌았다. 실제 현장은 거울의 방이었다. 다르게 동작하는 게 당연하다.
셋째, 가짜 요구사항 명예의 전당: "지게차와 AMR이 통로를 공유하는 완전 무인 운전을 원합니다." 혼합 교통은 가능하다 — 하지만 혼합 교통 + 미끄러운 바닥 + 강한 반사는 3가지 고장 모드를 한 번에 쌓고, 어떤 알고리즘도 구해주지 못한다. 먼저 교통을 구역화하고, 섞는 건 나중이다.
반대 의견을 말하겠다. 대부분 팀의 첫 본능은 "그냥 속도를 낮추자"다. 저속화는 충격력을 줄이지만 드리프트의 진실을 가린다 — 로봇은 여전히 드리프트하고 있다. 그냥 느리고 부드러워졌을 뿐이다. 속도 제한으로는 위치 추정 문제를 고칠 수 없다. 드리프트의 발생원을 찾아라.
분기점을 한 문장으로: 환경 수정(바닥 + 반사)이 1년치 충돌 수리 + 다운타임보다 싸면, 알고리즘을 업그레이드하기 전에 환경을 고쳐라.
그리고 유지보수의 함정: AMR 위치 추정은 설치하고 끝이 아니다 — 유지보수로 살아 있게 하는 것이다. 협상 불가 주간 점검 3가지: LiDAR 커버 닦기(먼지는 유효 거리를 줄인다), 지게차 접촉으로 인한 반사판 틀어짐 확인(5도 기울어지면 거리에서 수십 cm 오차가 된다), 새 움푹 팬 곳과 기름 얼룩 스캔. 체크리스트는 충전 구역 벽에 붙이고 당번이 서명한다. 매주 1,000km당 위치 추정 손실을 기록하라 — 우상향이면 환경이 나빠지고 있다는 뜻이다. 충돌을 기다리지 마라.
돈이 아까운가? 하나의 숫자가 결정한다. AMR-랙 충돌 1회 — 수리, 다운타임, 파손 상품 — 는 부딪힌 세기에 따라 수천에서 수만에 이른다. 수천 평방미터 규모의 창고에 제대로 된 환경 감사 + 미끄럼 방지 처리 + 반사 대책을 하면 충돌 2회분보다 쌀 가능성이 매우 높다. 그러니 손익분기점은 하나의 숫자다: 지난 1년간 "랙으로의 드리프트"가 얼마 들었는가. 합산하고, 환경 수정의 견적을 받고, 작은 숫자를 선택하라. 10번 중 9번, 답은 이렇다: 바닥부터 고쳐라.
Da Liu, 자동화 엔지니어 지음
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.