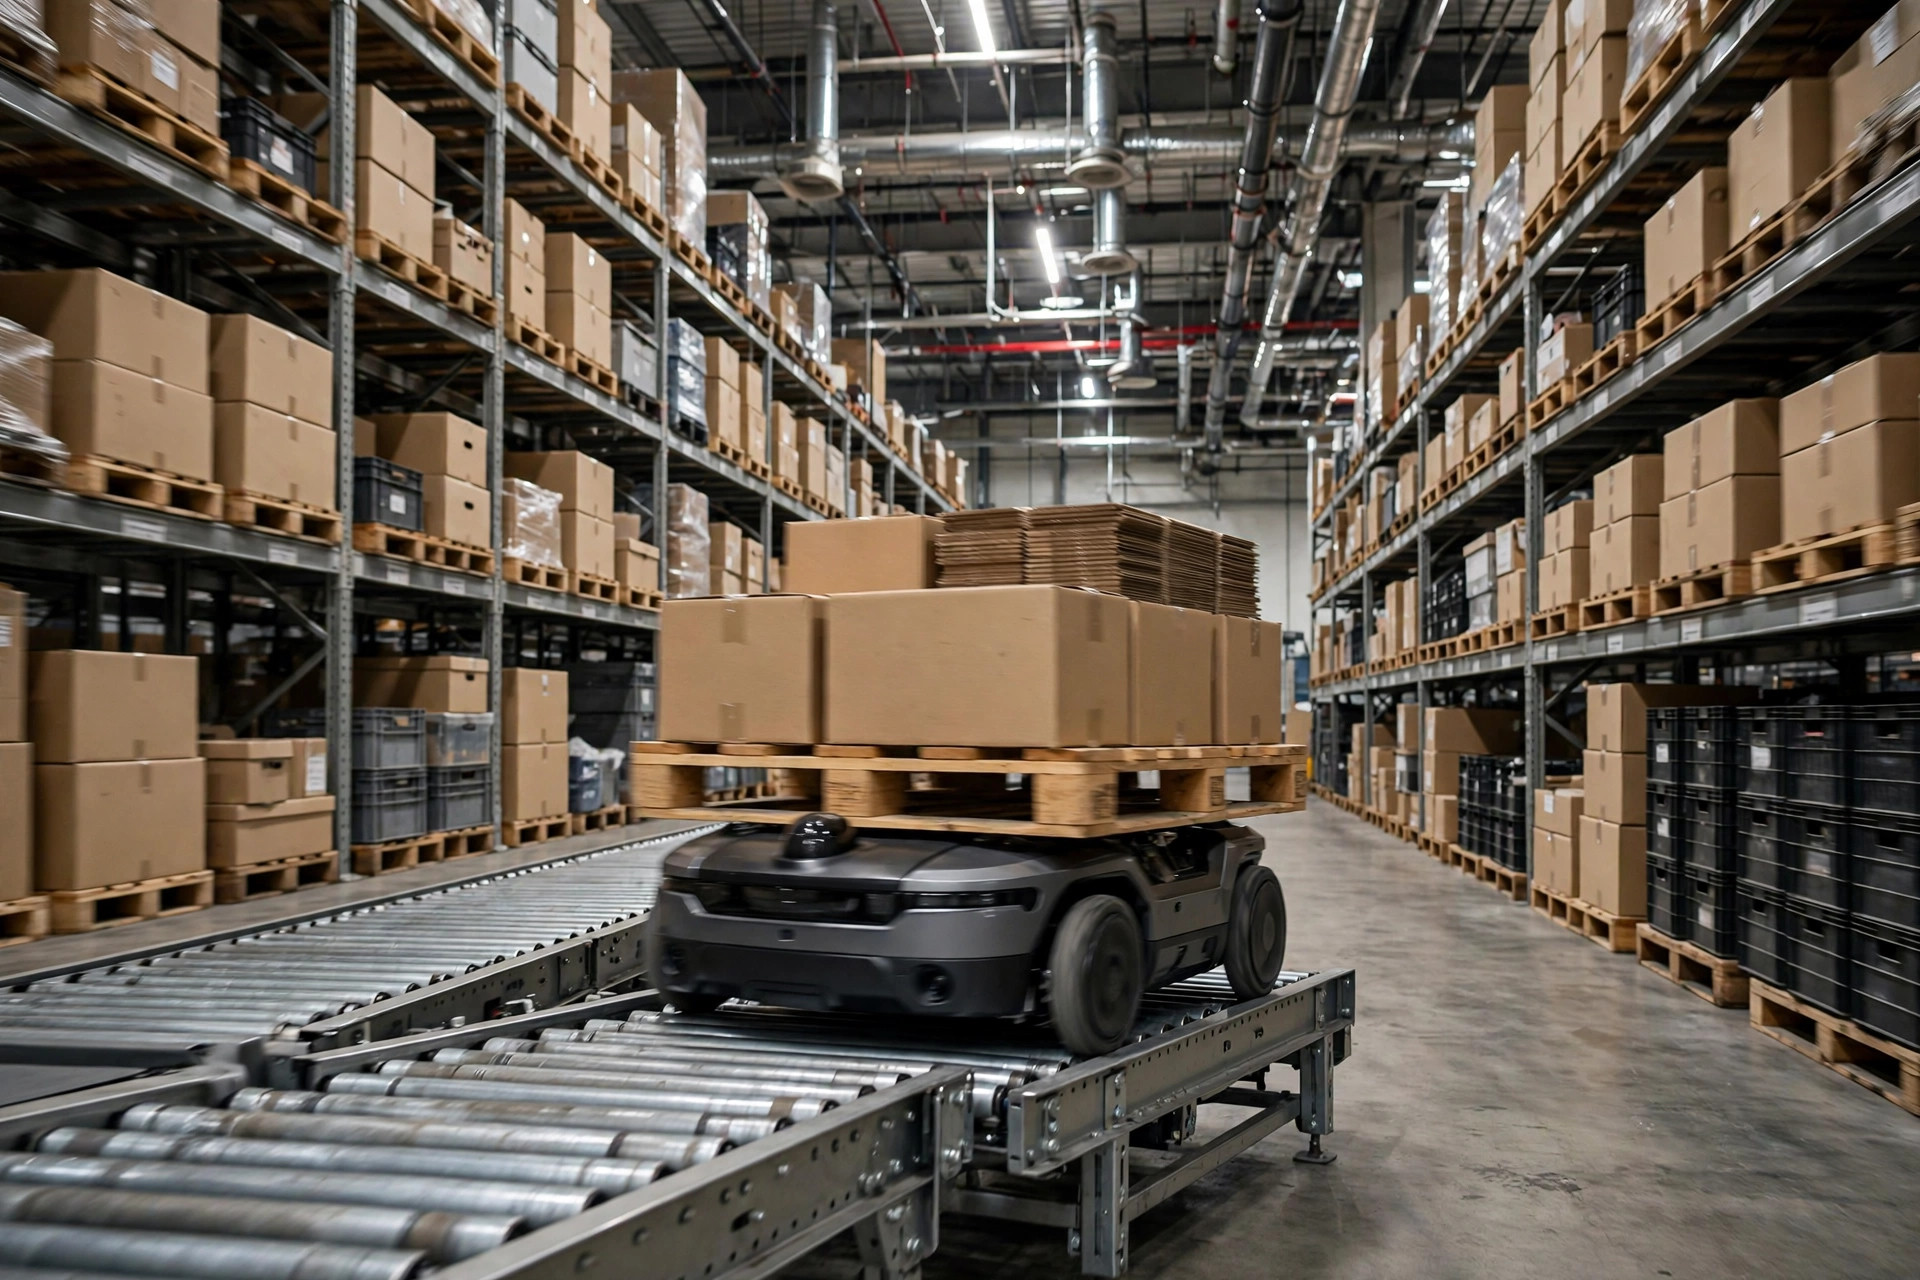
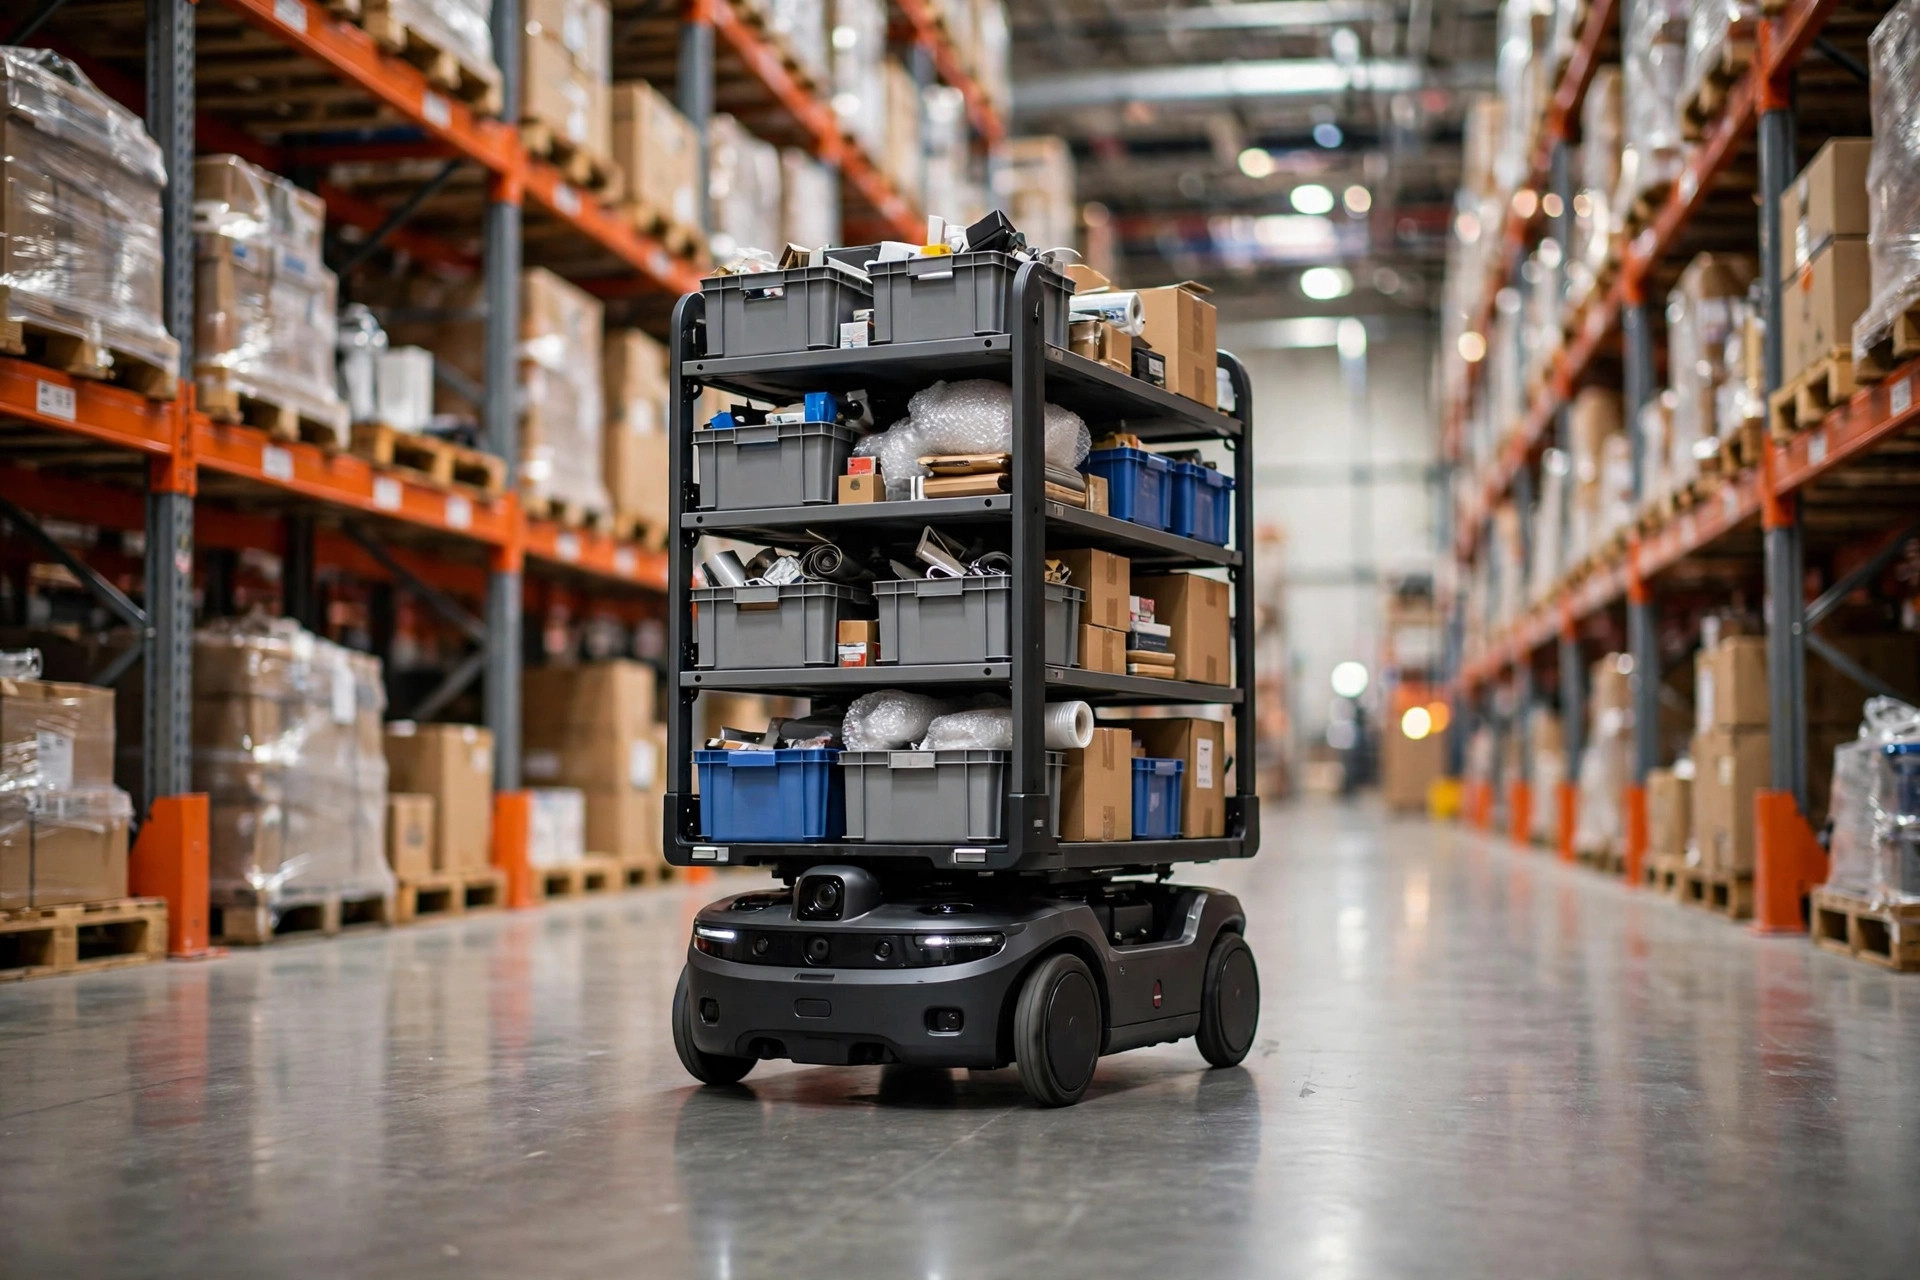
AMR을 스펙할 때, 열 명 중 아홉은 주행 정밀도와 적재 하중에 집착하고, 탑 도킹 모듈에 대해서는 모호해진다. 이렇게 생각해 보자. 엔진만 보고 트럭을 사면서 트레일러 히치를 무시하는 것과 같다. AMR의 가치는 얼마나 빨리 달리느냐가 아니다 — 화물을 넘겨주는 5초 동안 무슨 일이 일어나느냐이다. 탑 모듈을 잘못 고르면 라인이 매일 걸림 사고로 당신을 호출할 것이다.
이 글의 구성은 이렇다. 먼저 네 가지 모듈 유형의 원리, 다음으로 선택의 분기선, 마지막으로 유지보수의 함정.
네 가지 모듈, 원리부터
1. 리프트 모듈: 밑으로 들어가서 들어 올린다
원리는 아주 단순하다. AMR이 카트나 팔레트 밑으로 들어가서 상부 플랫폼을 들어 올리고 화물 전체를 싣고 간다. 자동차 잭을 떠올려 보자.
도킹 대상: 카트와 바닥 높이의 팔레트. 표현에 주목해 달라 — 도킹하는 것은 캐리어이지 컨베이어 라인이 아니다. 허용 오차는 넉넉하다. 리프트 포인트가 팔레트 발이나 카트의 지지 빔에 닿기만 하면, 횡방향 오차 ±30mm까지 괜찮다. 사이클 타임은 두 가지 동작 — 밑으로 들어가기와 들어 올리기 — 으로 나뉘며, 도킹 1회당 보통 15~25초.
제한도 현실적이다. 캐리어 밑에는 공간이 필요하고, 바닥에 평평하게 놓인 팔레트는 들어 올릴 수 없다. 들어 올린 뒤에는 화물이 높은 위치에 실리므로, 급정거 시 떨어질 위험이 있다 — 리프트식 AMR은 일반적으로 한 단계 느린 속도로 운행한다.
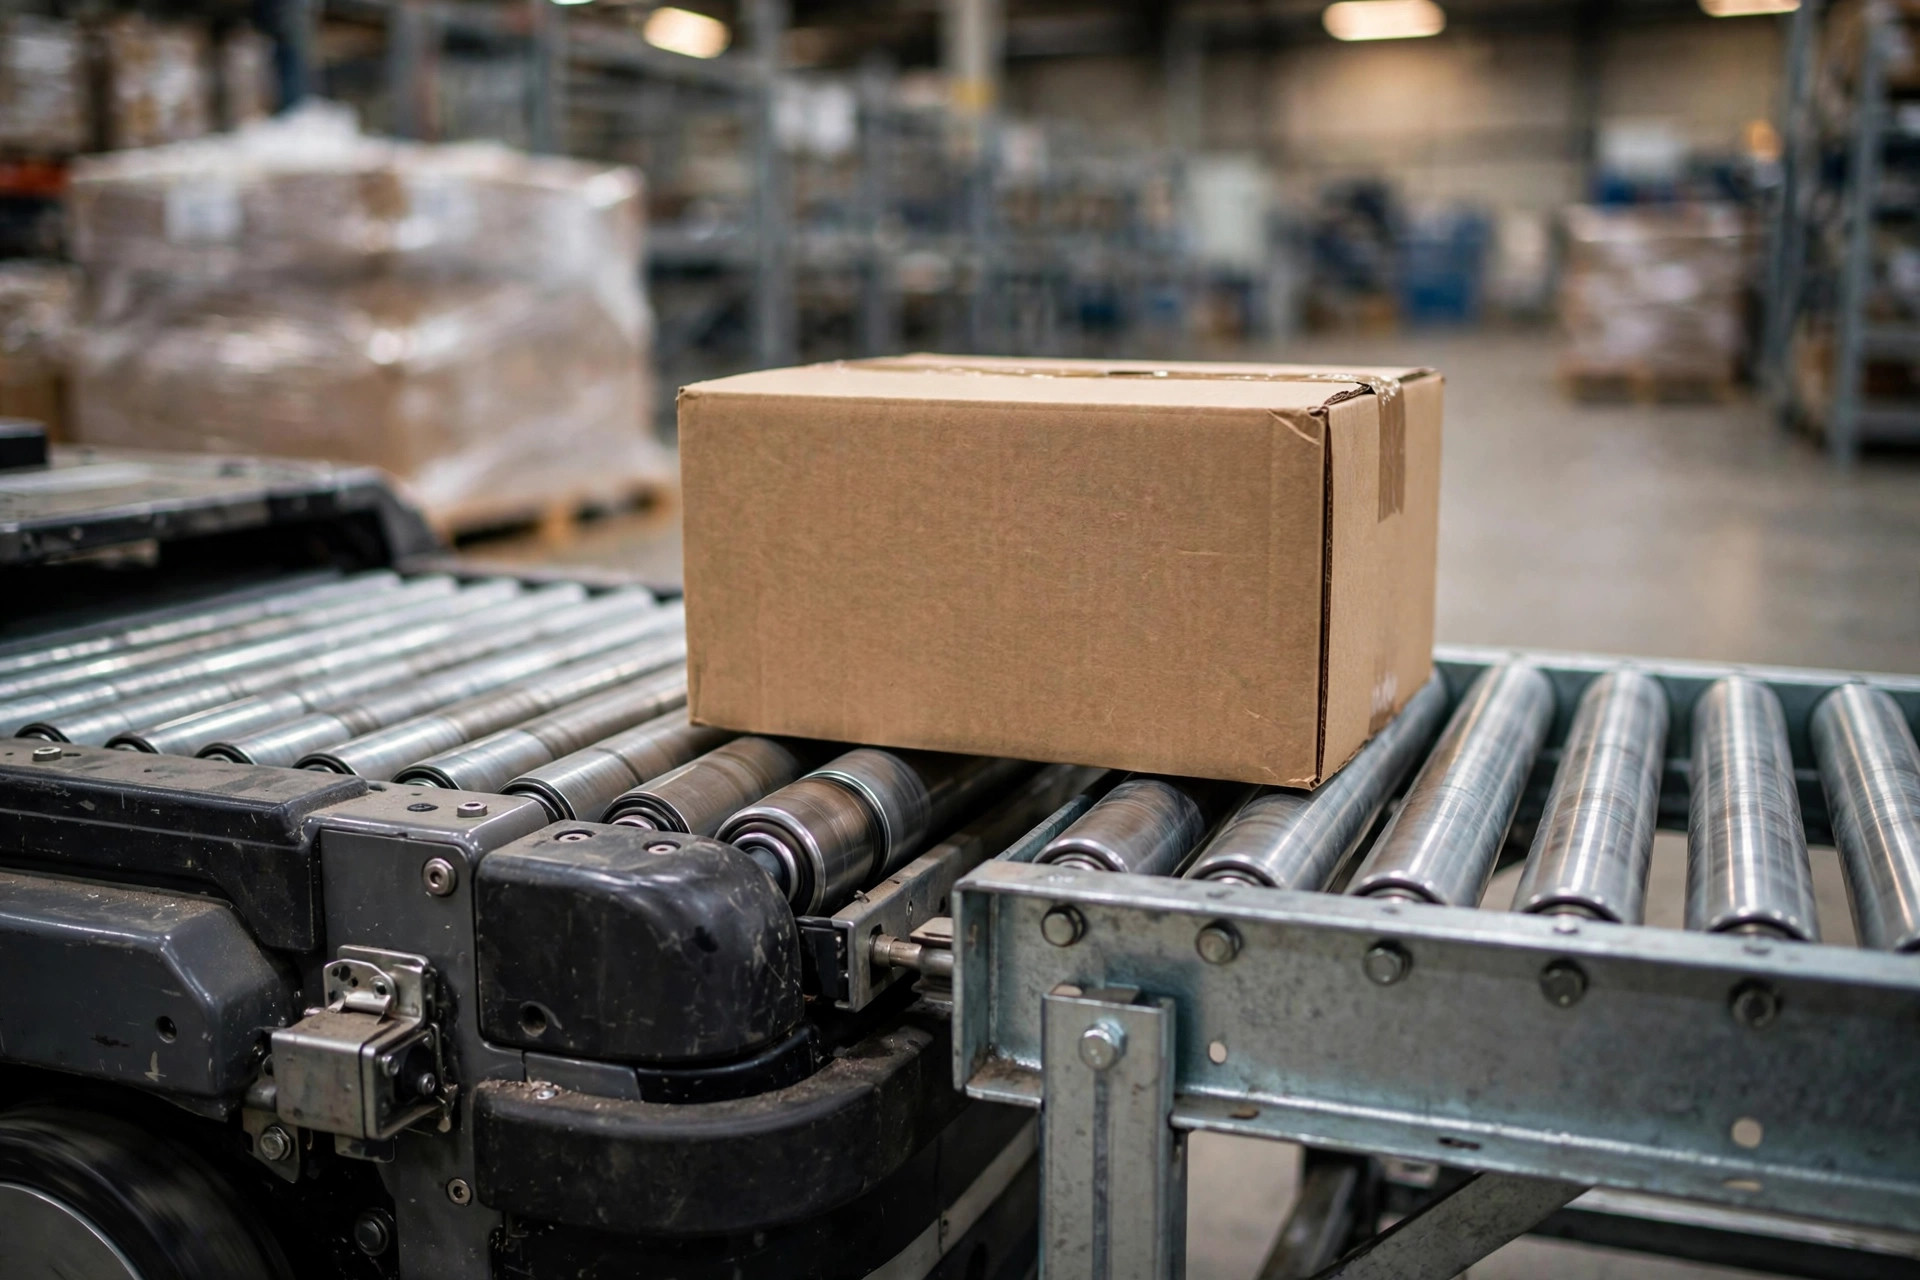
2. 롤러 모듈: 상자가 스스로 굴러 넘어가게 한다
AMR 상부에 짧은 전동 롤러 컨베이어를 싣는다. 고정 컨베이어 끝에 정차하면 양쪽 롤러 베드가 회전하고 상자가 굴러 넘어간다. 성패는 그 이음새의 완성도에 달려 있다.
도킹 대상: 롤러 또는 체인 컨베이어 끝단. 이것은 정렬 요구가 가장 까다로운 두 가지 중 하나다. 높이 편차는 보통 ±5mm 이내, 횡방향은 ±10mm 이내로 유지해야 하며, 각도 오차가 약 1°를 넘으면 상자가 틈에 끼인다. 사이클 타임은 빠르다 — 상자당 3~8초 — 고빈도 핸드오프의 선택지다.
하지만 숨겨진 조건이 있다. 화물의 밑면이 평평해야 한다. 찌그러진 골판지 바닥, 직조 자루, 불규칙한 형상의 부품은 롤러 위에서 미끄러지거나 걸린다.
3. 벨트 모듈: 롤러의 세련된 사촌, 그리고 함정이 가장 많은 녀석
도킹 대상은 롤러와 같다. 벨트 컨베이어 끝단이다. 정렬 요구도 동일하다(높이 ±5mm). 하지만 비용이 더 든다. 같은 적재 하중 클래스에서 벨트 모듈은 롤러 모듈보다 30~50% 비싸고, 벨트는 소모품이다 — 1~2년마다 교체를 예상하자.
벨트 문제는 만성 질환, 롤러 문제는 골절이다. 실제 사례가 있다. 2024년 중국 남부의 소형 가전 공장이 '골판지 상자와의 호환성이 좋다'는 이유로 벨트 모듈을 도입했다. 상자에는 왁스 코팅이 되어 있었고, 벨트가 마모될수록 미끄러지면서 이음새에 상자가 쌓였다. 대책은 벨트-롤러 하이브리드로 바꾸는 것이었다 — 처음부터 롤러로 했으면 40% 프리미엄을 아낄 수 있었다.
4. 포크 모듈: AMR에 지게차 팔이 달린다
상부의 한 쌍의 신축식 포크가 지게차처럼 뻗어 나가 랙에서 팔레트를 끌어내거나 올려놓는다. 능력이 늘어난 만큼 복잡성도 늘어난다.
도킹 대상: 팔레트 랙(드라이브인 또는 셀렉티브)과 바닥 적재 팔레트. 정렬 요구는 네 가지 중 가장 엄격하다. 포크가 팔레트의 포크 삽입구를 통과해야 하므로, 횡방향 오차는 ±15mm 이내, 높이는 ±10mm 이내로 유지하지 않으면 포크가 팔레트를 뚫는다. 사이클 타임은 가장 느리다. 뻗기, 들어 올리기, 당기기, 내려놓기 — 30~60초.
포크의 가장 큰 함정은 정밀도가 아니다. 랙이다. 빔 높이, 팔레트 개구부 치수, 팔레트 유형(3-stringer, block, 9-foot)은 포크 파라미터와 정확히 일치해야 한다. 혼합된 팔레트 유형과 포크 AMR의 조합은 매 교대마다 도박하는 셈이다.
선택의 분기선: 세 개의 선을 명확히 긋는다
첫 번째 선: 무엇과 도킹하는가?
카트나 팔레트 캐리어와 도킹 → 리프트. 컨베이어 끝단과 도킹 → 롤러 또는 벨트. 랙에 팔레트를 싣고 내리기 → 포크. 이 선을 넘으면 유사 요구사항을 사는 셈이다. 한번은 한 소유주가 메시 바닥 카트에 롤러 AMR을 도킹시키겠다고 고집하는 것을 본 적이 있다 — 롤러로는 물리적으로 아무것도 옮길 수 없었다. 중간에 리프트 이송 스테이션을 추가했다. 리프트 모듈 1대분의 일에 2대분의 모듈 돈을 쓴 셈이다. 유사 요구사항에 대해서는 직설적으로 말하겠다. 이것은 선택이 아니라 수업료를 내는 것이다.
10초 미만의 핸드오프, 하루 수백 회의 도킹 → 롤러. 30초면 충분, 하루 수십 회의 도킹 → 리프트 또는 포크. 벨트는 롤러와 사이클 타임이 같다 — 다시 포장하지 않을 불규칙한 밑면의 화물에만 선택하라.
1회 도킹 시간이 아니라 하루당 유효 도킹 횟수를 보라. 8초의 롤러 도킹은 아름다워 보이지만, 이음새가 매일 걸리고 수동 복구에 매번 5분이 걸린다면, 하루 10회의 걸림으로 유효 사이클 타임은 망가진다.
세 번째 선: 높이와 인터페이스가 실제로 만날 수 있는가?
대부분의 프로젝트가 죽는 곳이 여기다. AMR의 탑 모듈은 고정 높이이다 — 예를 들어 450mm 데크 — 그리고 여러분의 컨베이어 끝단은 그것과 맞아야 한다. 2023년 중국 동부의 3C 전자 공장에서는 컨베이어 끝단이 470mm, AMR 데크가 450mm였다. 2cm의 단차에 가벼운 상자는 모조리 멈췄다. 데크를 2cm 받쳐 올리면 되긴 했지만, 주행 캘리브레이션과 하중 중심 계산을 다시 해야 했다 — 2주의 추가 작업이다.
인터페이스 프로토콜은 또 다른 어두운 구석이다. AMR과 라인 PLC 사이의 핸드셰이크 신호 — '여기 있다', '운전해도 된다', '화물이 통과했다' — 는 하드와이어드 I/O이거나 합의된 프로토콜이어야 하며, 가동 전에 공동으로 테스트해야 한다. '소프트웨어는 나중에 어떻게든 된다'는 말을 절대 믿지 마라. 벤더가 다르고 현장에서 프로토콜이 맞지 않으면, 한 달간의 책임 떠넘기기를 각오하라. 계약서에는 인터페이스를 누가 정의하는지 명시하고, 공동 시운전 주간을 확보하라.
네 가지 모듈 나란히 비교
| 리프트 | 롤러 | 벨트 | 포크 | |
|---|---|---|---|---|
| 도킹 대상 | 카트/팔레트 캐리어 | 컨베이어 끝단 | 컨베이어 끝단 | 랙/바닥 팔레트 |
| 높이 허용 오차 | 넉넉함(±30mm 클래스) | 엄격함(±5mm) | 엄격함(±5mm) | 엄격함(±10mm) |
| 도킹 사이클 | 15~25초 | 3~8초 | 3~8초 | 30~60초 |
| 모듈 비용 | 최저 | 중간 | 최고(롤러 대비 30~50% 상승) | 중상위 |
| 유지보수 | 쉬움 | 쉬움 | 어려움(벨트는 소모품) | 보통(포크 슬라이드 마모) |
| 가장 큰 약점 | 캐리어 밑 공간 필요 | 화물 밑면이 평평해야 함 | 트래킹/미끄럼 진단 어려움 | 팔레트/랙 규격 통일 필수 |
비용 행에 대해. 같은 1톤 적재 클래스에서 리프트가 가장 저렴하고, 롤러가 중간, 벨트는 롤러보다 3~5할 높고, 포크는 롤러보다 비싸지만 벨트보다 저렴하다. 정확한 숫자는 벤더마다 크게 다르다 — 온라인 참고 가격은 허구로 취급하라. 견적에서 깎은 1달러는 시운전 중 대기 시간으로 돌아온다.
유지보수의 함정: 선택 시점에 정해야 할 세 가지
첫째, 소모품 목록을 계약서에 넣어라. 벨트, 롤러 베어링, 포크 슬라이드 블록 — 모두 소모품이다. 계약 전에 확인하라. 벨트 재질, 가동 시간 기준 정격 수명, 예비 부품 가격, 리드타임. 라인이 멈춘 뒤에야 벨트가 해외 배송에 수주간의 리드타임이라는 것을 알게 되지 마라.
둘째, 도킹 이음새는 고장의 핫스팟 — 서비스 접근 공간을 확보하라. 모든 롤러·벨트 이음새에서는 양쪽에 손을 넣어 이물질을 제거할 수 있는 공간이 필요하다. 완벽하게 단차 없이 설계된 이음새를 본 적이 있다. 끼인 골판지 모서리를 지렛대 없이는 꺼낼 수 없었고 — 지렛대를 댈 때마다 정렬이 조금씩 틀어졌다.
셋째, 정렬은 틀어진다 — 정기 재확인은 필수다. 6개월 후에는 타이어 마모와 바닥 침하로 도킹 높이가 틀어진다. ±5mm를 요구하는 롤러·벨트 도킹은 3mm의 틀어짐에서 걸리기 시작한다. SOP에는 한 줄을 넣어라. 게이지 블록이나 레이저 측정기로 도킹 높이를 매월 확인할 것. 리프트와 포크는 관대하다 — 분기별이면 충분하다.
'하나의 모듈로 모든 것을 할 수 있는가?' 기술적으로는 예 — 리프트+롤러 콤보를 만들면 된다. 하지만 고장 포인트가 두 배, 비용은 60%+ 더 들고, 고장 나면 차량 전체가 멈춘다. 나의 판단은 이렇다. 단일 목적 모듈로 라인을 나누는 것이 만능 콤보 1대보다 낫다. 단순한 것은 고장 나지 않는다.
돈이 제대로 쓰였는지는 하나의 숫자로 귀결된다. 가동 후 3개월, 도킹 포인트에서의 비계획 정지로 가동 시간의 몇 %가 손실되었는가? 2% 초과 — 선택이나 인터페이스 공사가 잘못되었다. 0.5% 미만 — 돈은 제대로 쓰였다. ROI 모델은 잊어라. 그 숫자를 봐라. 숫자는 거짓말하지 않는다.
Da Liu, 자동화 엔지니어 지음
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.