2023년 가을, 나는 캘리포니아 폰타나에 있는 120,000제곱피트 규모의 풀필먼트 센터에 들어섰다. goods-to-person 피킹용 AMR 6대를 막 도입한 상태였고, 첫 주에 플릿이 하루 40회가 넘게 비상정지하고 있었다. 피커들은 움직이지 않는 로봇 앞에서 발만 동동 굴렀다. 처리량은 대체했다는 전 수작업 오퍼레이션보다 더 나빴다. 오너는 로봇 탓을 하며 반품할 기세였다. 이틀간 현장에 붙어 내린 결론은 간단했다. 로봇은 멀쩡했다. 바닥과 Wi-Fi가 문제였다.
이게 모든 AMR 도입의 숨겨진 관문 두 개다. 계약서에는 상세히 들어가는 법이 거의 없고, 문제가 터지면 전부 당신의 몫이 된다.
바닥: AMR는 지게차가 아니다
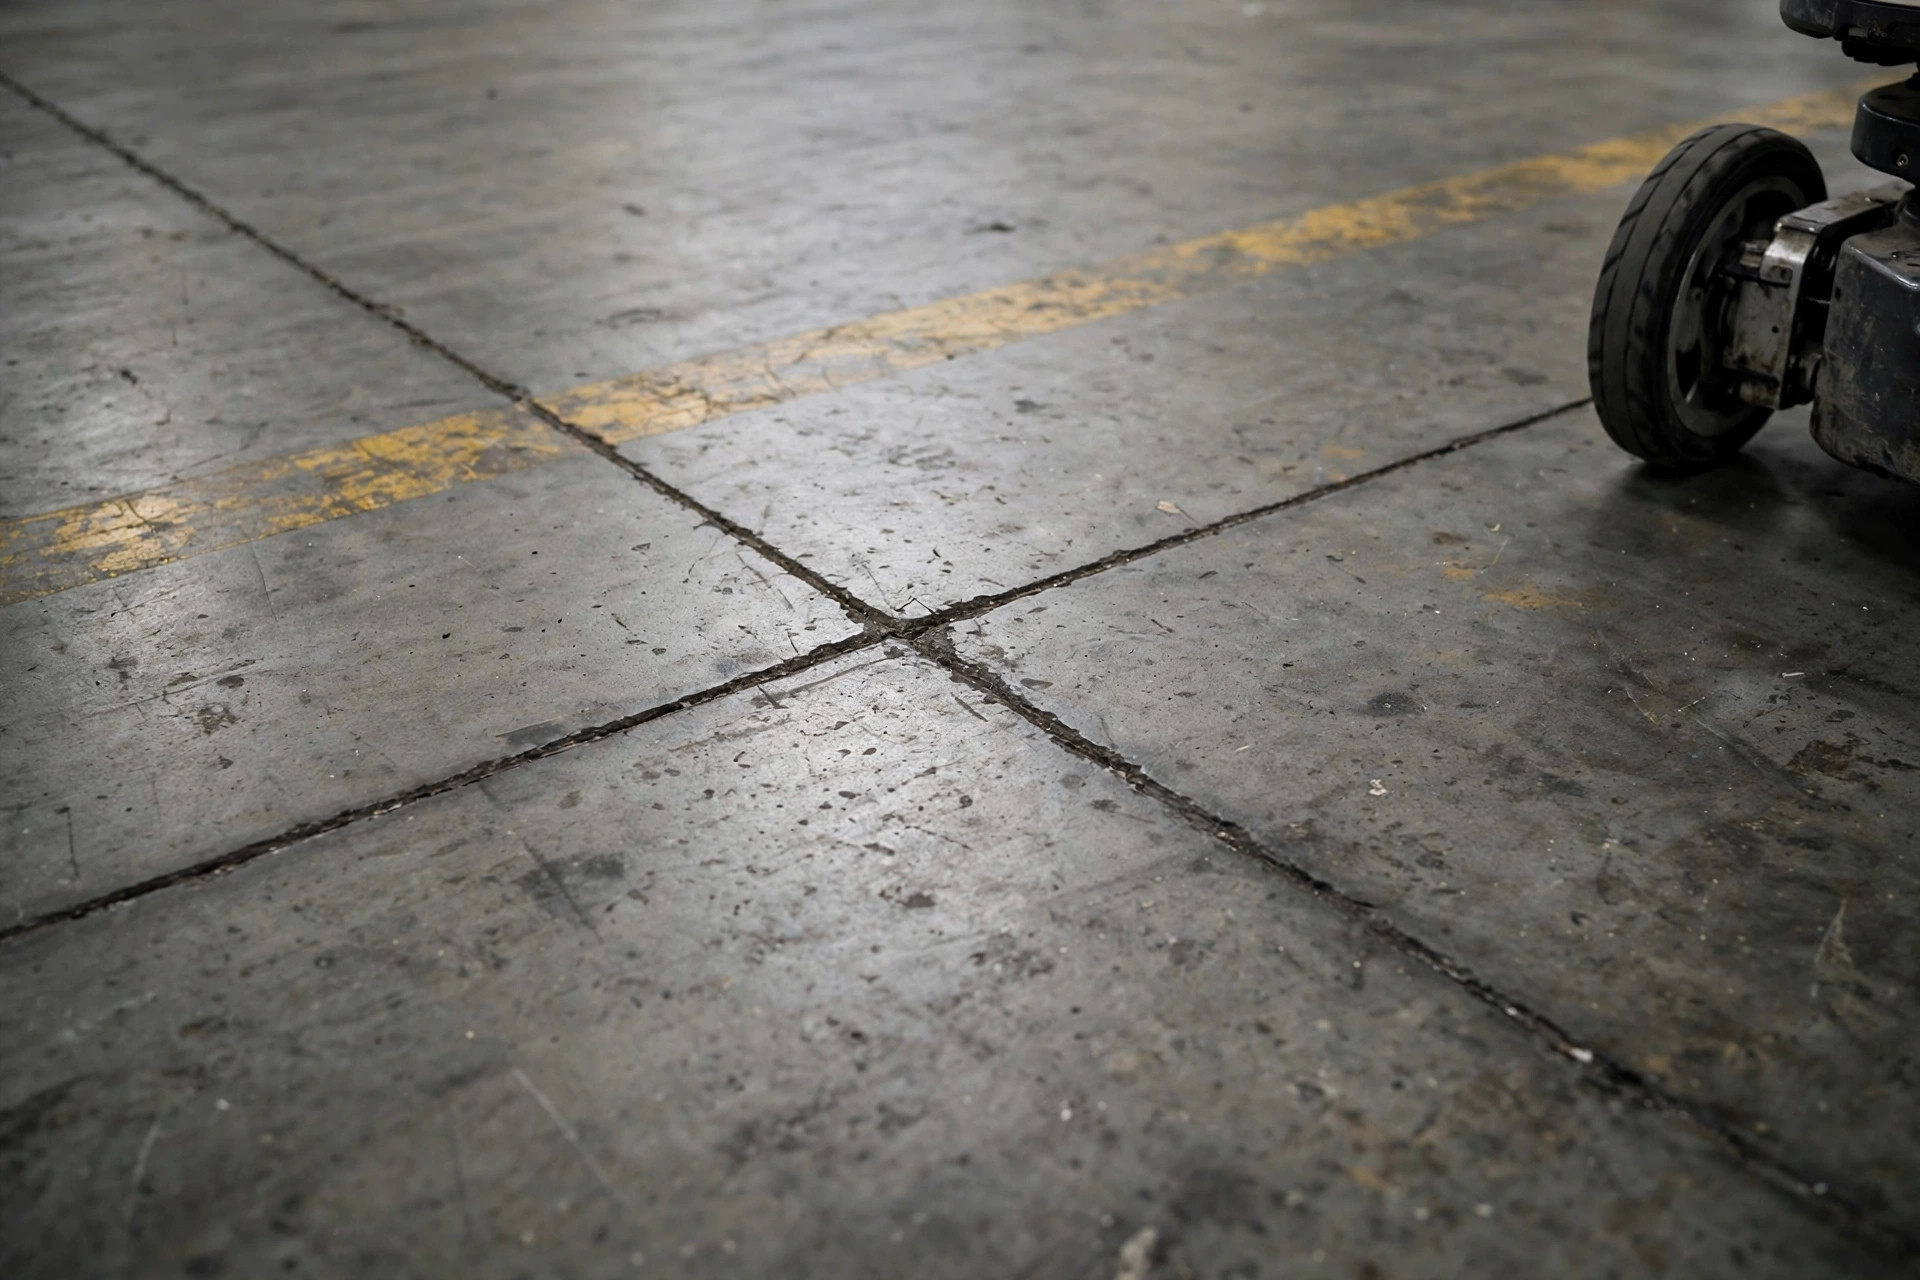
지게차가 무시하고 지나가는 바닥이 AMR를 멈춰 세울 수 있다. 지게차는 큰 타이어와 높은 지상고를 가졌다——작은 움푹 팬 곳이나 턱을 의식하지 않고 넘어간다. AMR는 레이저와 비전으로 항행하고, 차체가 낮고, 작은 바퀴로 달린다. 평탄도, 조인트 폭, 표면 반사율을 지게차가 상상도 못 할 수준으로 따진다. 단골 용의자 셋은 익스팬션 조인트, 표면 물결, 광택 에폭시다.
익스팬션 조인트부터 보자. 오래된 콘크리트 슬래브는 균열 제어를 위해 일정 간격으로 절단되어 있고, 그 절단 폭은 보통 8~12밀리미터다. MiR는 "Route and Floor Suitability" 문서에 바닥 요구사항을 흑백으로 명시해 뒀다. 주행 가능한 최대 턱 높이 25 mm, 최대 조인트 폭 20 mm, 평탄도 TR34 FM3(FF25/FL20), 자율주행은 수평 바닥에서만. 이건 벤더 공식 수치다——로봇이 한 달간 조인트를 덜컹거리며 다니고 자기위치를 잃은 '후'가 아니라, 로봇이 도착하기 '전'에 자기 바닥을 이 수치에 맞춰 재 보자. 조인트가 너무 넓다고 꼭 바닥을 뜯어야 하는 건 아니다. 조인트 실란트로 메우고 평평하게 연마하는 게 내가 본 가장 가성비 좋은 해결책이다.
광택 에폭시도 조용한 킬러다. 많은 창고가 외관과 방진 때문에 고광택 에폭시를 칠하는데, 그러면 LiDAR는 거울 반사만 보고 자기위치가 드리프트한다. 해결책은 단순하다. 무광이나 반무광 에폭시를 지정하거나, AMR 주행 경로를 따라 무광 미끄럼방지 필름을 깐다. 다만 너무 거칠어도 안 된다——움푹 파였거나 먼지 많은 표면에서는 바퀴가 미끄러지고, 오도메트리와 LiDAR가 엇갈리면서 로봇은 제자리에서 빙글빙글 돌다 폴트 정지한다. 내가 고객에게 주는 룰은 세 단어다. flat, clean, matte(평평하게, 깨끗하게, 무광으로).
Wi-Fi: 무서운 건 약한 신호가 아니라 핸드오버다
대부분은 좋은 Wi-Fi 커버리지를 '신호 막대가 풀로 뜬다'고 생각한다. AMR가 진짜로 무서워하는 건 약한 신호가 아니다——로봇이 한 액세스 포인트에서 다음 액세스 포인트로 로밍하는 그 순간이다. 주행 중인 AMR는 상시 통신이 필요하다. 플릿 매니저의 태스크 할당, 위치 업데이트 피드백, 안전 하트비트. 1~2초만 연결이 끊겨도 안전 로직이 브레이크를 확 밟는다. 폰타나에서는 문제의 절반이 바닥이었고 절반이 이거였다. 창고는 사무실 구역에서 소비자용 AP를 끌어다 썼고, 겹치는 구역에서는 신호가 -70 dBm 언저리를 맴돌았다. 로밍 한 번에 3~5초. 로봇은 몇 미터 가다 서고, 몇 미터 가다 섰다.
벤더는 필요 조건을 사실 명시해 둔다. OMRON의 AMR 무선통신 가이드는 이상 -40 dBm 이상, 최소 -60 dBm을 권장하고, 가동 구역 전역에 연속 커버리지를 요구한다. 'continuous(연속)'이라는 단어에 주목하자——'대충 커버됨'이 아니다. 인수 검사 때는 Wi-Fi 서베이 툴을 들고 AMR 전 루트를 걸어 보자. -60 dBm을 밑도는 곳은 전부 데드존이니 AP를 추가한다. 예외 없다.
놓치기 쉬운 게 두 가지 더 있다. 첫째, AP 셀 간 겹침이 딱 맞아야 한다. 업계 기준은 셀 오버랩 15~20%, 셀 경계 -67 dBm. 겹침이 너무 적으면 핸드오버 때 연결이 끊기고, 너무 많으면 클라이언트가 떠나야 할 먼 AP에 '달라붙어' 버린다. 둘째, 2.4 GHz 대 5 GHz 트레이드오프다. 5 GHz는 빠르지만 랙 뒤에서는 죽는다. 2.4 GHz는 멀리 가지만 노이즈 투성이 동네에 산다. 내 추천은 이렇다. AMR 전용 SSID를 만들고, 프라이머리는 5 GHz, 폴백은 2.4 GHz, 그리고 802.11k/v/r 고속 로밍을 켠다. 대부분의 창고는 이미 지원하는 AP를 갖고 있다——아무도 켜 본 적이 없을 뿐이다.
도착 전 체크리스트
이건 여러 차례 도입을 거치며 쌓아 온 체크리스트다. 로봇이 도착하기 2주 전, 이걸 들고 현장을 걸어 보자. 고라이브 사고의 대다수를 이걸로 잡는다.
바닥: AMR 루트 전 구간을 걸어 본다. 익스팬션 조인트와 균열이 벤더 공표 상한 안에 들어가는가(MiR의 조인트 폭 상한 20 mm는 참고점——자기 벤더의 현행 스펙으로 확인할 것). 스폴링, 움푹 팬 곳, 기름 오염은 없는가. 에폭시는 무광/반무광이고, 광택 구간은 미리 처리했는가. 루트에 경사는 없는가——자율주행은 수평 바닥이 기본이므로, 도크 구역 램프는 진입금지 구역으로 표시한다. 바닥 마킹은 선명하고 비반사인가. 마그네틱 테이프나 QR코드로 항행한다면 마커가 온전한가.
Wi-Fi: 루트를 따라 신호를 잰다. -60 dBm을 밑도는 일은 절대 없고, 이상은 -40 dBm 이상. AP 겹침은 15~20%, 경계에서 대략 -67 dBm을 유지한다. AMR에게는 직원 휴대폰, 스캐너, 핸디 단말과 분리된 전용 SSID를 준다. 802.11k/v/r을 켠다. 그리고 스트레스 테스트를 한다. 피크 시간대에 만재 AMR를 루트 전 구간에 보내면서, 누군가는 영상을 스트리밍하고 대용량 파일 전송을 밀어 넣어 비상정지나 태스크 지연이 나오는지 본다.
대부분이 건너뛰는 항목 하나 더. 바닥과 Wi-Fi 인수 기준을 구매 계약서 부속서에 써 넣고, 현장이 준비 안 됐을 때의 지연 책임을 명기한다. '우리 바닥은 괜찮다'는 구두 약속은, 일이 터지는 날 아무 가치도 없다.
개보수 비용은 어디에 써야 하는가
인수 검사에서 떨어지면 이 순서로 돈을 쓰자. 먼저 Wi-Fi 증설, 다음에 국소 바닥 보수. 바닥 전면 재시공은 최후의 수단이다. 엔터프라이즈 AP 몇 대 추가는 수천 달러와 하루 이틀 작업이면 된다——가장 빠른 승리다. 익스팬션 조인트 메우기와 연마는 미터당 단가라 국소 작업은 싸게 유지된다. 비싼 건 슬래브 전면 재코팅이나 재연마. 수만 달러와 생산 중단이 걸린다. 필요할 때까지 건드리지 마라.
폰타나 청구서는 아직 생생하다. AP 8대 추가, 400미터가 넘는 조인트 실링, 주요 주행 차선 2곳에 무광 필름——합계 수만 달러, 2주 만에 완료. 고라이브 2개월 차에는 비상정지가 하루 40회에서 한 자릿수로 떨어졌다. 오너는 나중에 이렇게 말했다. 도착 전 이틀의 인수 검사만 했어도 한 달간의 책임 공방을 아낄 수 있었을 텐데, 하고.
로봇은 계속 좋아지고 있다. 고장은 로봇에서 환경으로 옮겨가고 있다. 바닥과 Wi-Fi는 벤더가 당신 대신 걱정해 주지 않고, 인테그레이터의 현장 서베이도 대충 통과시킨다. 트럭이 오기 전에 체크리스트를 들고 현장을 걸어 보자——AMR 프로젝트 전체에서 ROI가 가장 높은 이틀이다.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.