
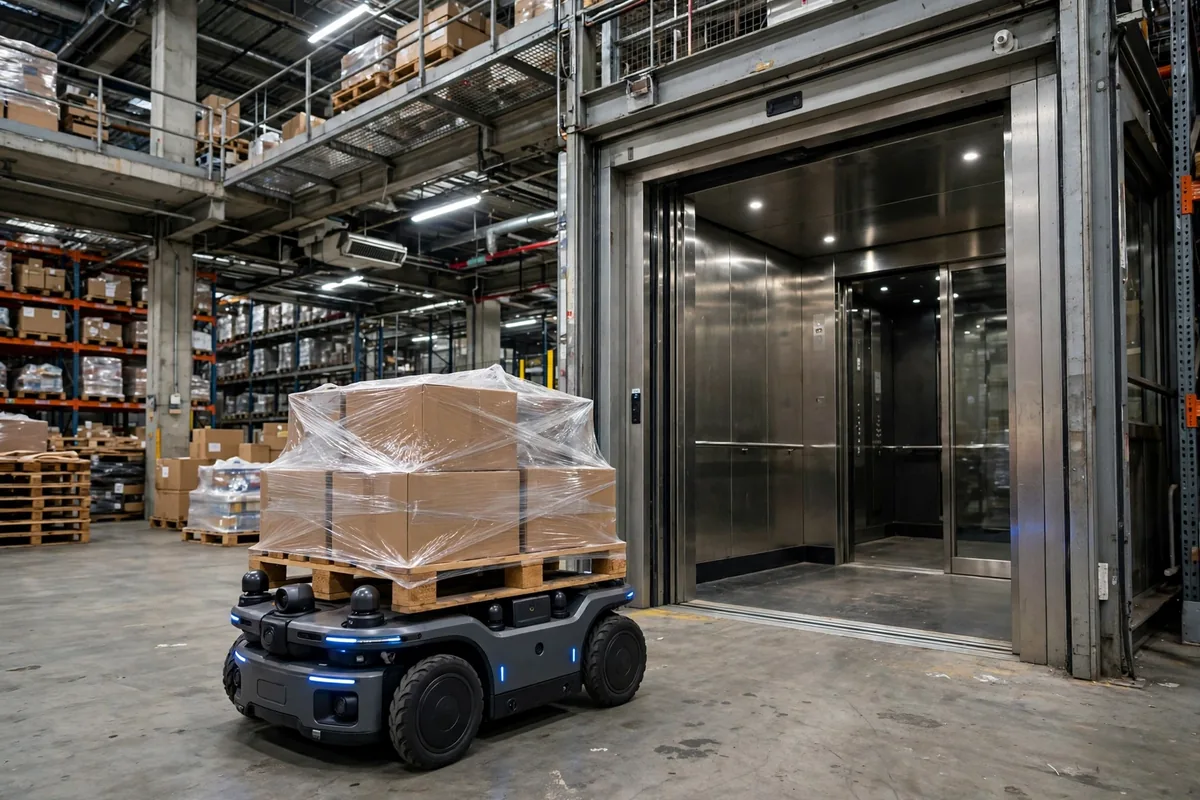
AMR貨物用エレベーター連携は、スライドの上では簡単に見えて、現場では高くつく。ロボットは自走し、エレベーターも自走するのだから、組み合わせるのは簡単なはずだ。私はあまりに多くのプロジェクトがその逆を学ぶのを見てきた。ロボットはエレベーターのドア前で1分以上待ち、1日に数百回の搬送ともなれば、ロボットが節約した労働時間はすべて待ち時間としてそのまま吐き出される。高速道路を作って真ん中に信号機を置くようなものだ。道路がいくら広くても、ボトルネックはその交差点ひとつである。
2024年の秋、杭州のあるEC倉庫から設備の見直しを依頼された。12台のAMRは無負荷で秒速約1.2メートルだった。しかしピーク時、階をまたぐ搬送は平均約9分、そのうち4分以上がエレベーターのドア前での待ちと出入りに費やされていた。AMRは、人がボタンを押すふりをする後付けの呼びボックスでエレベーターを呼んでいた。かごが到着しても、ロボットにはドアがどれだけ開いたか、誰か乗っているか、パレットが既に入っているかが分からなかった。スケジューラーはロボットを配車していたが、エレベーターがどこにあるかを知らなかったため、ロボットはドアに到着してから初めてエレベーターを呼び、かごは3階から空で降りてきて、ロボットはもう1サイクル待った。ピーク時には、3台のロボットが1台のエレベーターのドア前に並び、後ろには方向転換する余地もなかった。
2つ目の話はより典型的で、より高くつく。2025年の春、蘇州のある自動車部品倉庫は、2階のラインサイドストアと地上階の完成品エリアの間の搬送に、リフト型AMRを8台導入した。コストを抑えるため、チームは最も基本的な連携だけを作った。AMRが「上に行きたい」というリレー信号を送り、エレベーターが到着して開き、ロボットは自らのレーザーナビゲーションで入っていくというものだ。稼働開始から3週目、400キログラム超の荷物を積んだロボットがかごに入った際、荷物の端がドアのライトカーテンを遮った。ロボットが半分はさまったままドアが開閉を繰り返し、誰かが非常停止を押して手で引き出すまで続いた。誰もけがをしなかったが、それは設計ではなく運だった。その後の手直し——ドアフィードバック、積載確認、かご内ビーコン——は、初日にフルでやっておくよりも明らかに高くついた。
AMR貨物用エレベーター連携は3つの問いに帰着する:誰が呼ぶか、誰が開けるか、誰が決めるか
連携をそぎ落とすと、残る問いはこの順で3つだけだ。第1に、誰がエレベーターを呼ぶか。ロボットが到着してからではなく、スケジューラーが事前に呼ぶ。スケジューラーは目的階とエレベーターの位置を知っているのだから、出発階へ30から60秒早くかごを呼ぶべきだ。第2に、誰がドアを開けるか。ドアの状態はエレベーターコントローラーから信号として返ってこなければならない。ドア全開、かごのレベル調整完了、積載可。この3つがそろえばロボットは入ってよい。1つでも欠ければ黄色い線の後ろで待つ。ロボットに自らのセンサーからドア状態を推測させてはならない。第3に、誰が責任者か。人がエレベーターに触れた瞬間——非常停止、手動のドア操作——制御はただちにエレベーターへ戻り、AMRは停止することだけが許され、競合してはならない。
率直に言って、私の譲れない線はこうだ。エレベーターがオープンな通信インターフェースを持たない旧型で、基本的な呼びとドア状態のためのドライコンタクト信号しかない場合、階をまたぐ搬送を高密度で組んではならない。ドライコンタクト連携は機能する——私も作ったことがある——が、その語彙は基本的に「到着」と「開」の2語だけだ。ロボットはかご内の障害物や故障コードについて何も学べない。その構成では、1台のエレベーターあたり階をまたぐ搬送を1時間あたり約20回以下に抑えること。それ以上組めば、行列を走らせるためにお金を払っていることになる。エレベーターベンダーがプロトコルを開放すれば——階、方向、積載、故障状態——スケジューラーは真の階スケジューリングができる。1回のかご運行で上り搬送と下り搬送を組み合わせたり、静かな時間帯に空のロボットを事前に配置したりできる。プロトコルの開放度が、スケジューリングの賢さを直接決める。愚かなエレベーターインターフェースの上に賢いフリートを載せるのは、間違った層への投資だ。
分岐点:AMR貨物用エレベーター連携が報われる場合と報われない場合
ほとんどのチームはコスト計算を間違った場所で行う。ロボットの速度に値段をつけるのだ。1回の階をまたぐ搬送は、走行時間に、エレベーター呼び待ち、入出庫時間、エレベーター移動時間、出庫確認時間を加えたものに等しい。走行速度を秒速1メートルから1.5メートルに上げても、1回あたりせいぜい10秒の節約だ。呼び待ちを90秒から20秒に短縮すれば、同じ搬送で70秒節約できる。1日に300回の階をまたぐ搬送があれば、その1項目だけで6ロボット時間近くが解放され、ロボット時間こそがフリートを縮小させるところであり、そこに本当のお金がある。
| 搬送の区間 | 事前呼びなし | 適切な連携あり |
|---|---|---|
| エレベーター呼び待ち | 60–120秒 | 0–20秒、かごは既に待機 |
| 入庫と位置確認 | 40–80秒、繰り返しの探査 | 20–30秒、全信号そろってからの入庫のみ |
| エレベーター移動 | エレベーター速度と階差で決まる | 変わらず——物理的な限界 |
| 出庫と引渡し | 30–60秒 | 15–25秒 |
エレベーターの移動時間は固定だ。改善できるのは待ちと確認だけである。速いロボットはエレベーターのドア前の行列を解消しない。行列がより整然と形成されるだけだ。
連携に投資する前に、荷物と頻度に応じてAMRとフォークリフトのどちらを選ぶかを決めておく価値がある。その選択が何が荷物を運ぶかを決め、呼びプロトコル、インターロック、階スケジューリングがその運搬が円滑に回るかを決める。
ほとんどのチームが、現実に教わるまで抵抗する直感に反する判断がこれだ。階をまたぐ搬送が多ければ多いほど、すべてのロボットが1台のエレベーターを共有すべきではない。ピーク時の1台のエレベーターは単一障害点であり、車両を増やすほど待ち時間は急激に増える。実効性のある対策は、階ゾーンごとにエレベーターを専用化すること、あるいは階をまたぐ作業をずらすこと——ピッキング波の合間に補充搬送を入れる、緊急ピックのフォールバックとしてオペレーター支援ルートを用意する。政策の一行——「階をまたぐタスクは同一階タスクより優先度が低い」——は、ピーク時のスループットをしばしば引き上げる。同一階の作業がまず止まらないよう守ること。それから初めて階をまたぐ速度を論じるのだ。
誰も予算化しない保守の落とし穴
最も危険なフェーズは稼働日ではなく、その後の最初の1か月だ。落とし穴その1:エレベーターベンダーがファームウェア更新を押し、通信ポイントが移動し、ロボットは古いアドレスを読み続ける。機能する対策は、両者が保有する署名済みの信号ポイント表であり、変更には事前通知と合同テストを要する——握手ではなく保守契約に書き込むことだ。落とし穴その2:かご内での位置決め。エレベーターのかごの中のAMRには床コードもリフレクターもないため、車輪オドメトリだけで走る。1回は問題ない。1日に数百回ともなればドリフトは10センチメートルをはるかに超えることがあり、ロボットは出庫時にドア枠に接触し始める。かご内のビーコン、あるいはかご移動中の姿勢再ローカライゼーションは、削れないコストだ。落とし穴その3:故障時のフォールバック。エレベーターの故障、通信断、かご内でのロボットの電力喪失——それぞれに文書化されたプレイブックが必要だ。ロボットを乗せたままエレベーターが故障したら、ロボットは自力で脱出しようとしてはならない。通信が設定した閾値を超えて途切れたら、スケジューラーはそのエレベーターを使用不可とマークし、迂回させなければならない。ロボットがかご内で動かなくなったら、事前に指名された誰かが手動押し出しの責任を負わなければならない。プレイブックを省けば、最初の本物の故障で全員が同時に即興対応することになる。
検収では、数回のスムーズなデモで判断してはならない。実際のタスク量でフルシフトを回し、3つの数字を見ること。平均搬送時間、平均エレベーター待ち時間、そして連携起因のタスク失敗だ。この3つが丸1週間維持されれば、連携は本当に立っている。きれいなデモが証明するのは配線が正しいことだけだ。フルシフトを生き延びることが、シーケンスが正しいことを証明する。
では、このお金は使う価値があるのか。1つの数字を見ればよい。総搬送時間のうち、エレベーターのドア前での待ちと入出庫確認が占める割合はいくらか。その割合を30パーセント以下に抑えられれば、連携は元を取っている。その水準に届かなければ、ロボットを何台買っても、エレベーターのドア前でより高価な行列を走らせているだけだ。
Da Liu(自動化エンジニア)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。





