「Da、うちの議論に決着をつけてくれ。ベンダーは床のせいだと言い、床工事業者はロボットのせいだと言う。どっちが正しいんだ?」
年に何十回もこの電話がかかってくる。システムインテグレーション15年の経験から、最初に結論を言おう。10回中8〜9回、ラックに寄っていくAMRはアルゴリズムの問題ではない。床の問題か、反射の問題だ。アルゴリズムはスケープゴートで、犯人は環境だ。
AMRが実際に「道を見る」仕組み
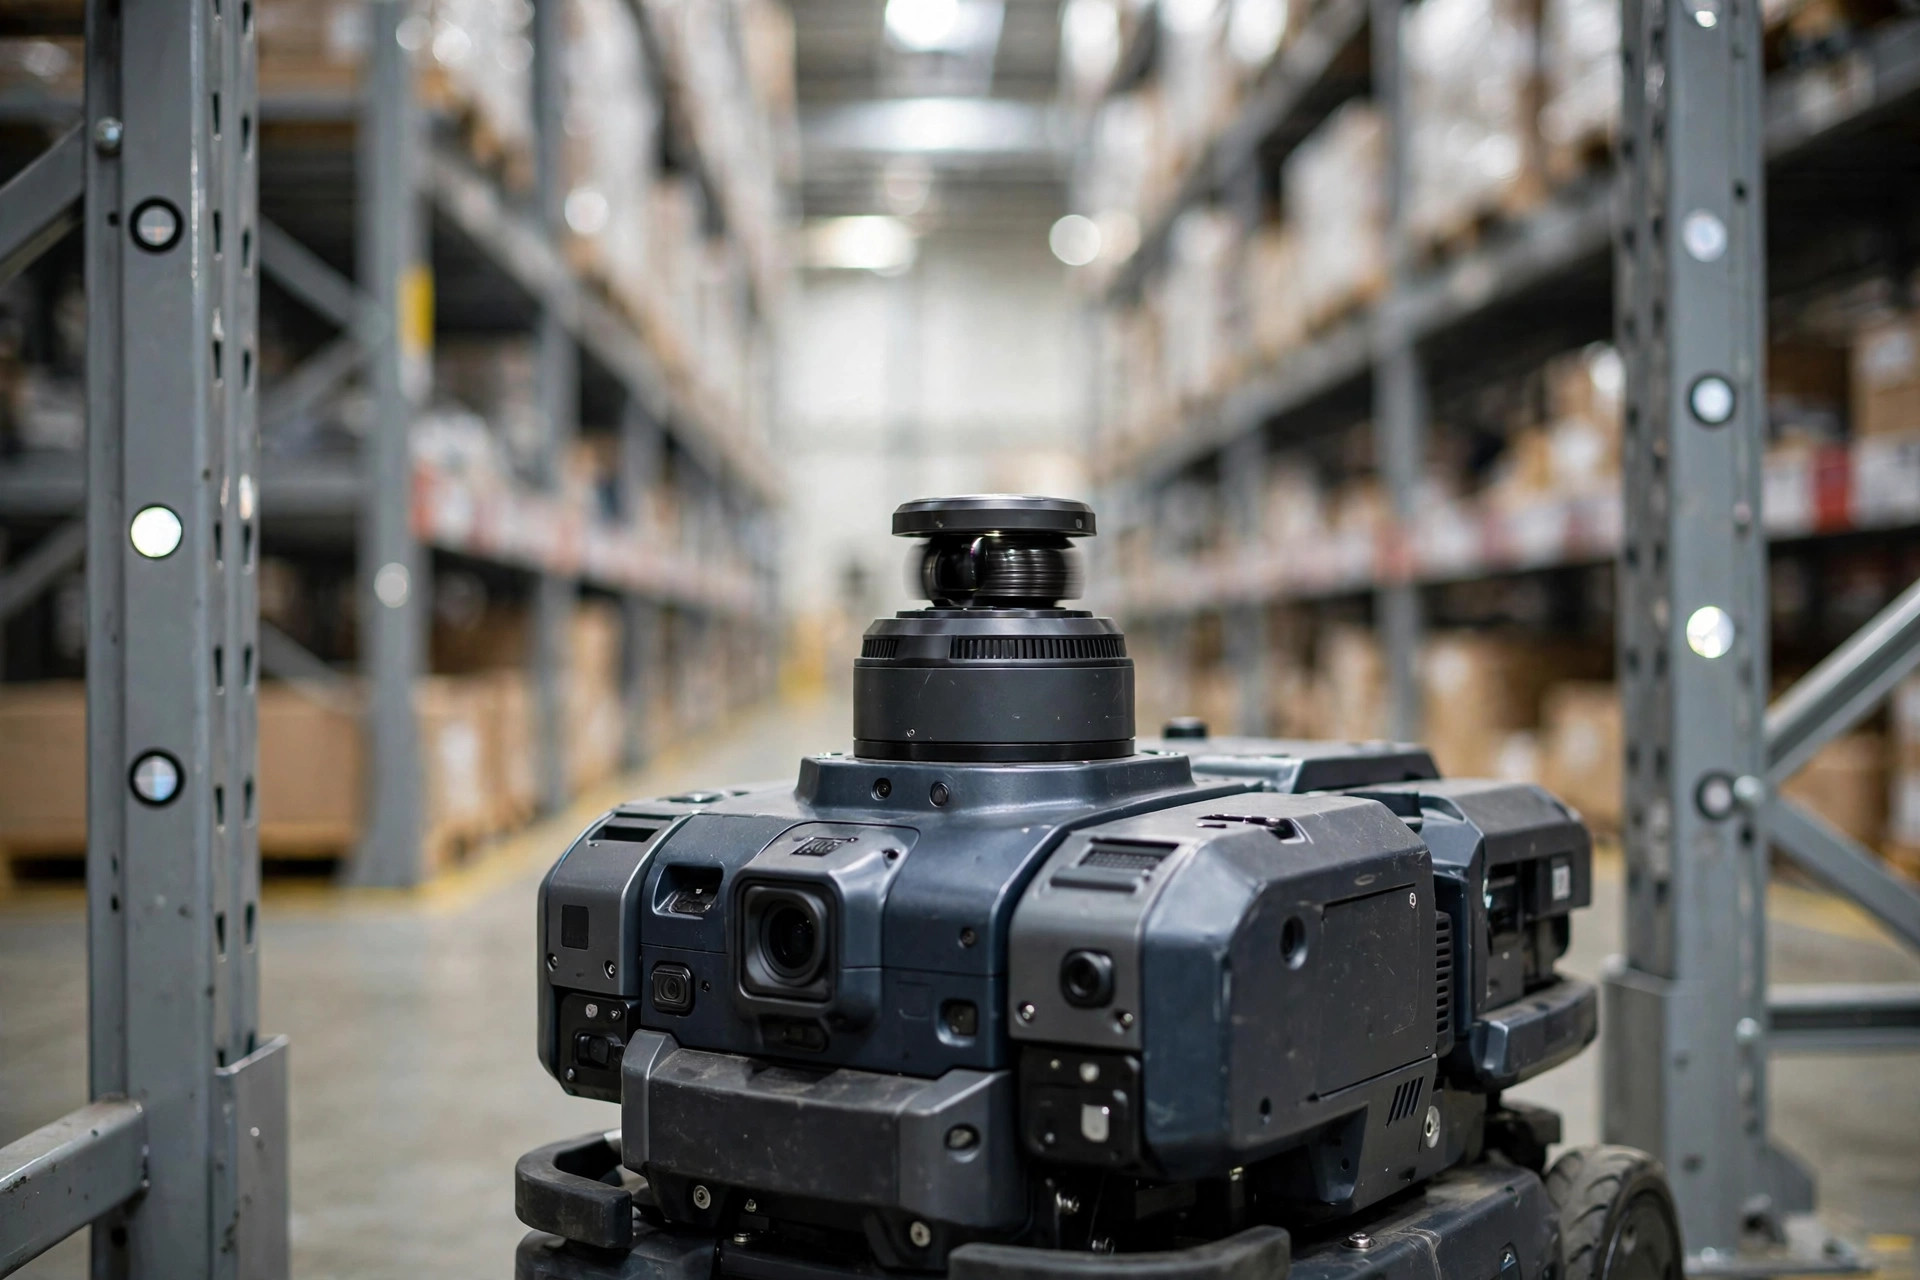
AMRのナビゲーションは、ドライバー+道路脇のランドマークだと考えてほしい。LiDARは目で、毎秒数万点をスキャンし、周囲の形状を地図と照合する。車輪オドメトリは「歩数勘定」——車輪の回転から移動距離を推定する。反射板やQRコードは道路標識で、ドリフトを補正する絶対位置の修正を与える。
霧の中の運転のようなものだ。目(LiDAR)がはっきり見えないときは、時間で距離を見積もり(オドメトリ)、標識(反射板)を見つけるたびに再校正する。3つとも必要で、それぞれ特有の壊れ方をする:
- オドメトリは滑る床で死ぬ:車輪は回るのにロボットは進まず、歩数カウントが狂い、位置がドリフトする。
- LiDARは鏡で死ぬ:磨き上げたステンレスやガラスで反射した光は、地図にないゴースト点を返し、自己位置が跳ぶ。
- 反射板は塞がれると死ぬ:フォークリフトが「道路標識」の前にパレットを置けば、校正が止まり、誤差が積もる。
私のサービス記録からの2つの事例
事例1:滑る床——中国・東莞、2024年11月。 3C電子機器を扱う3PL倉庫、AMR20台、6か月の平穏。その後11月、ロボットが「龍を描き」始めた——真っ直ぐな通路でS字カーブを描き、最後はラックの支柱にキス。ベンダーはリモートでログを確認し、アルゴリズムは健全と宣言して、反射板の追加を勧めた。追加した。何も変わらなかった。
現場での私の最初の一手は、ロボットを見ることではなかった——しゃがんで床を触ることだった。エポキシ塗装、11月の湿度、目に見えない湿気の膜。貧乏人のテスト:ロボットをその場で10回転させ、オドメトリのカウントと現実を比べる。ほぼ半回転ずれていた。車輪が滑っていたので、「歩数」はすべて数え間違えられていた。
対策:床の滑り止め処理(再塗装+骨材)。問題は消えた。買い足した反射板は数万元かかり、完全な無駄だった。床こそ初日から容疑者ナンバー1であるべきだった。
事例2:鏡面のガードレール——米カリフォルニア、2025年3月。 ECフルフィルメントセンターで、AMRが特定の通路入口で毎回必ず衝突し、他の場所では起きない。ログを見ると、その地点で自己位置の信頼度が崖から落ちていた。ロボットは自分が30cmコースを外れていると「信じ」、強く修正しようとしてハンドルを切り、本当にラックにぶつかった。
現場:その入口に新設された鏡面仕上げのステンレス製ガードレールの一列。LiDARが鏡に当たると、地図に存在しない点を返す——霧の中に鏡が現れたようなもので、目はただバグる。さらに悪いことに、ゴースト点は通過のたびに変わるので、どのフィルタでも確実には捉えられない。
対策:ガードレールにマットフィルム——数百ドル。事故はゼロになった。私は研修のたびにこの話をする。ロボットが「あの場所で」ぶつかることはない。ぶつかるのは、その場所の光学環境だ。
チェックリスト:3ステップで真犯人を見つける
このリストを終えるまで、パラメータには一切触るな。10回中9回、答えはここにある:
| ステップ | 確認 | 方法 | 典型的な症状 |
|---|---|---|---|
| 1. 床 | 平坦度、滑り、伸縮目地 | 触る。目地に2mの直定規を当てる。オドメトリと照らして10回転テスト | 直線走行でS字。湿度の高い季節に悪化。複数台が同時に故障 |
| 2. 反射 | 鏡、ガラス、塞がれた反射板 | 懐中電灯を持ってルートを歩き、鏡面反射を探す。反射板がパレットの陰に隠れていないか確認 | 決まった一点での衝突。ログで信頼度が崖落ち |
| 3. 自己位置推定 | 古い地図、ずれた反射板 | マッピング当日の写真と現場を比べる。反射板の取付ネジを確認 | レイアウト変更後に発生。数週間かけて誤差がじわじわ拡大 |
さらに1つの判断ルール:1台だけ調子が悪い——その機体のタイヤ摩耗と、LiDARカバーが汚れていないかを確認。それは個別案件だ。複数台が同時に故障——環境だ、常に。1台のパラメータ調整に何日も燃やすな。
選定の分かれ目——そしてメンテナンスの罠
厳しい話をしよう。AMRとラックの衝突の多くは、選定の日に仕込まれている:
第一に、荒れた古いコンクリート——粉を吹いた表面、広い伸縮目地——に、QRや反射板のバックアップなしの純レーザーナビゲーションの組み合わせ。近眼のドライバーにメガネなしで運転しろと言うようなものだ。床を直す予算がなければ、支援型の自己位置推定を追加しろ。言い訳はなしだ。
第二に、現地調査で誰も確認しなかった、鏡とガラスだらけの通路。パイロットは空っぽのテスト区画で走った。本番は鏡の回廊だった。挙動が違うのは当たり前だ。
第三に、似非要件の殿堂入り:「フォークリフトとAMRが通路を共有する完全無人運転がしたい」。混走は可能だ——だが混走+滑る床+強い反射は3つの故障モードを同時に積み上げ、どんなアルゴリズムも救えない。まず交通をゾーニングし、混ぜるのは後だ。
逆張りの意見を言おう。多くのチームの最初の本能は「とりあえず速度を落とす」ことだ。低速化は衝撃力を下げるが、ドリフトの真実を覆い隠す——ロボットはドリフトし続けている。ただ遅く、優しくなっただけだ。速度制限では自己位置の問題は直せない。ドリフトの発生源を見つけろ。
分かれ目を一文で言えば:環境の修正(床+反射)が、1年分の衝突修理+ダウンタイムより安いなら、アルゴリズムを上げる前に環境を直せ。
そしてメンテナンスの罠:AMRの自己位置推定はセットして終わりではない——メンテナンスで生かし続けるものだ。譲れない週次チェック3つ:LiDARカバーを拭く(ホコリは有効距離を縮める)、反射板へのフォークリフトの接触を確認(5度の傾きは、距離があれば数十cmの誤差になる)、新しい穴ぼこや油染みをスキャンする。チェックリストは充電エリアの壁に貼り、当番が署名する。毎週、1000kmあたりの自己位置ロストを記録する——右肩上がりになったら、環境が劣化している。衝突を待つな。
元は取れるか? 決めるのは1つの数字だ。 AMRとラックの衝突1回——修理、ダウンタイム、破損商品——は、ぶつかり方次第で数千から数万かかる。数千平方メートル規模の倉庫の、まともな環境監査+滑り止め処理+反射対策は、衝突2回分より安い可能性が非常に高い。つまり損益分岐点は1つの数字だ:この1年間、「ラックへのドリフト」がいくらかかったか。合計して、環境修正の見積もりを取り、小さい方を選べ。10回中9回、答えはこうだ:まず床を直せ。
Da Liu(自動化エンジニア)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。