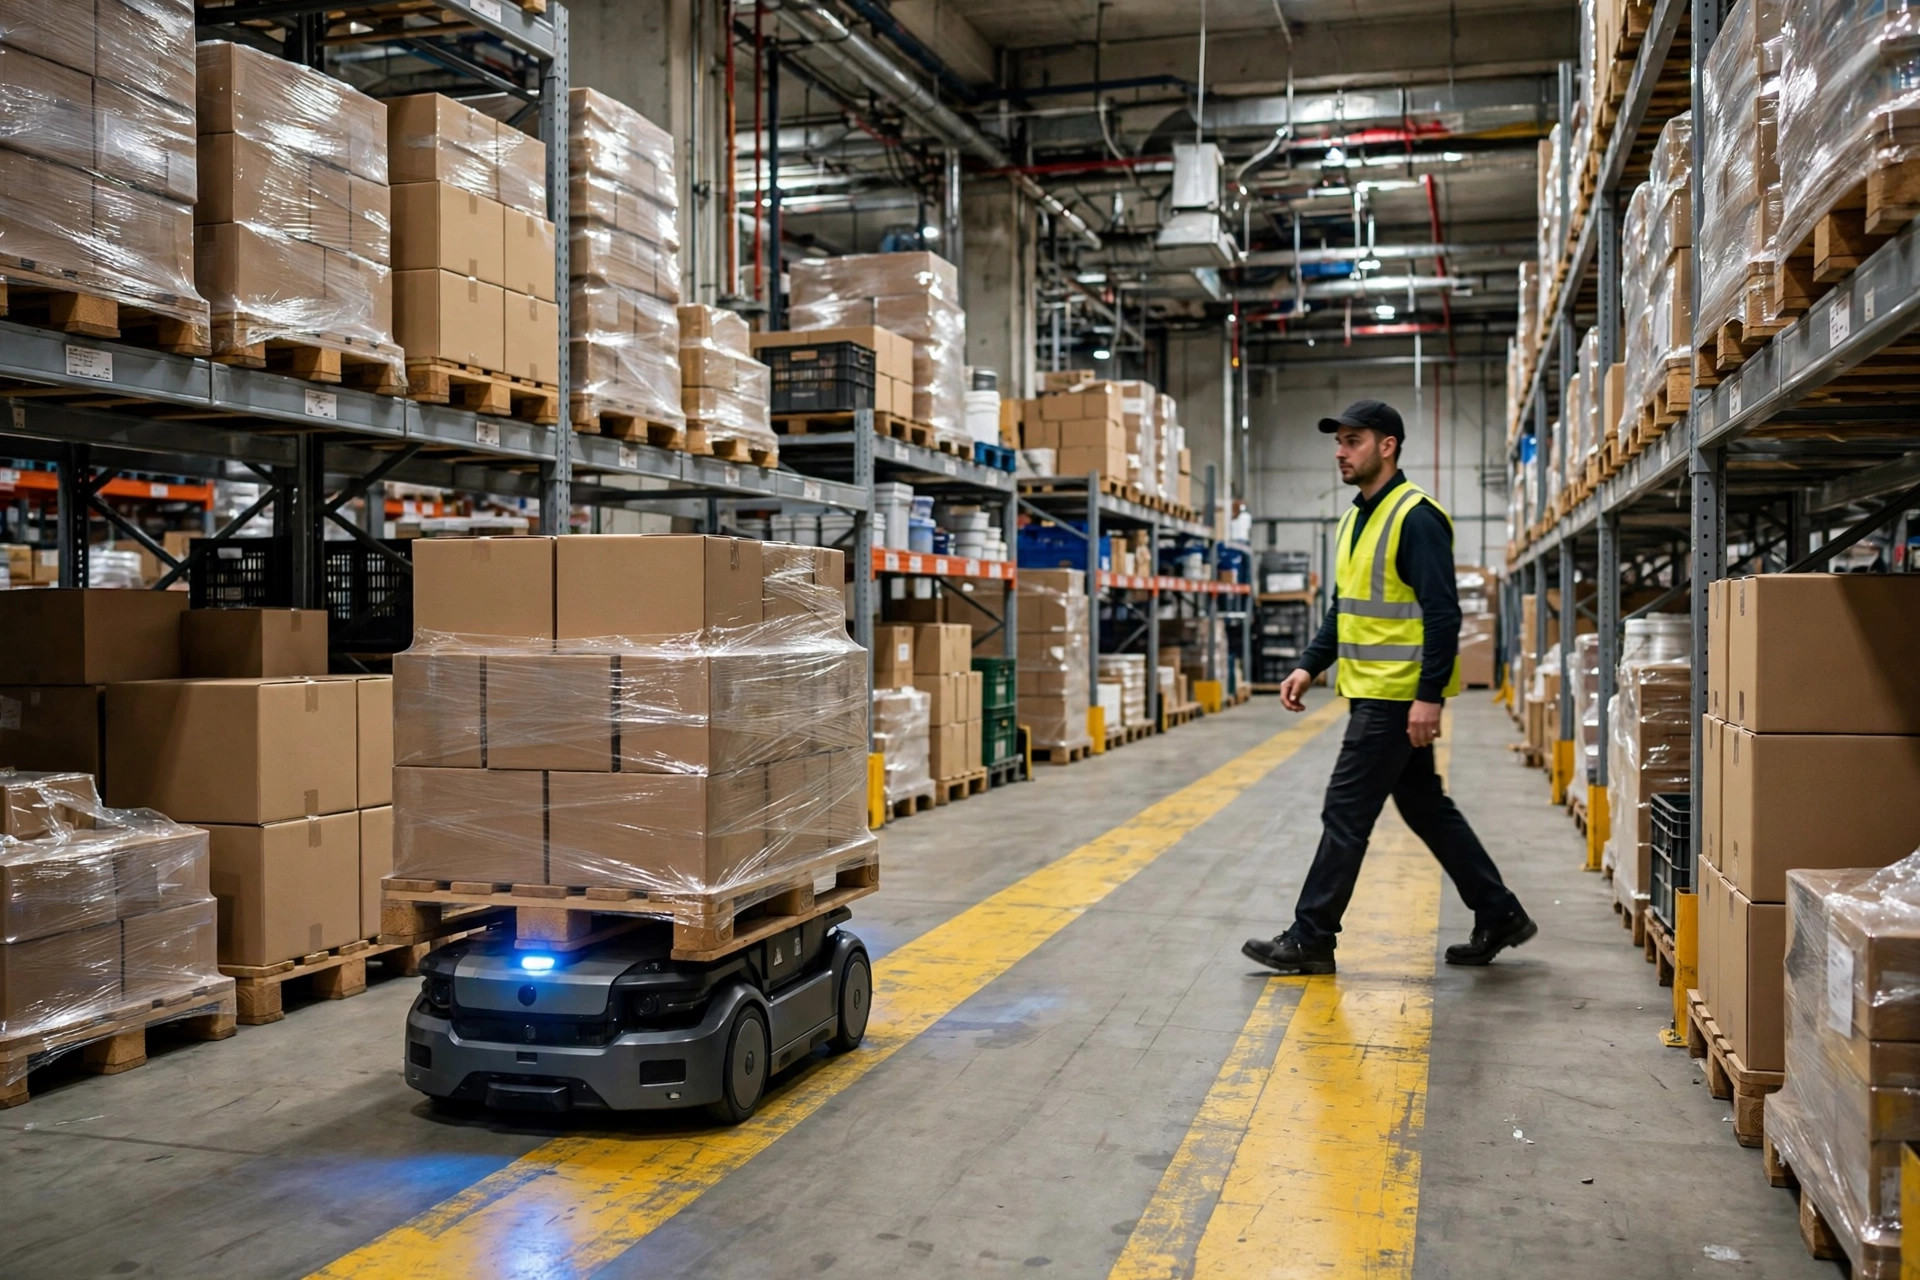
Commençons par l'idée contre-intuitive : dans les incidents entre piétons et AMR, le plus dangereux n'a jamais été « le robot va trop vite ». C'est l'humain qui suppose « il me voit ». J'ai vu des opérateurs marcher à côté d'un AMR en regardant leur téléphone, et des préparateurs traverser une allée à un mètre devant l'un d'eux — « il a un lidar, il s'arrêtera ». Le lidar s'arrêtera. La physique ne négocie pas. Cet article couvre trois lignes de défense : comment fixer la distance de sécurité, comment zoner les personnes et les machines, et comment configurer la logique d'arrêt d'urgence. Tenez les trois et le trafic mixte est vraiment déployable.
Le principe : comment un AMR vous « voit »
Imaginez le système de sécurité d'un AMR comme « yeux + cerveau + freins » : le scanner laser de sécurité balayant un champ plan autour du véhicule, l'automate de sécurité donnant des ordres dès que quelque chose entre dans une zone prédéfinie, et le freinage du système de traction. Si un maillon lâche, votre sécurité n'est que du papier.
Le paramètre clé est la distance d'arrêt, car c'est elle qui détermine la taille des zones de sécurité : distance d'arrêt = distance de réaction + distance de freinage, où distance de réaction = temps de réponse du système × vitesse et distance de freinage = vitesse² / (2 × décélération). Une estimation approximative pour un cas courant — un AMR chargé d'une tonne à 1.5 m/s, décélération 0.6 m/s², réponse 0.3 s — donne environ 0.45 m de réaction plus 1.9 m de freinage, soit environ 2.3 m au total. Voilà pourquoi une zone de sécurité d'un mètre est un vœu pieux : la distance dont le véhicule a besoin pour s'arrêter, plus une marge pour le mouvement humain, fait de 2.5 m le point de départ raisonnable. Considérez cela comme illustratif — l'évaluation des risques de votre intégrateur pour votre site est ce qui compte, car la charge, la friction du sol et les pentes réécrivent le chiffre.
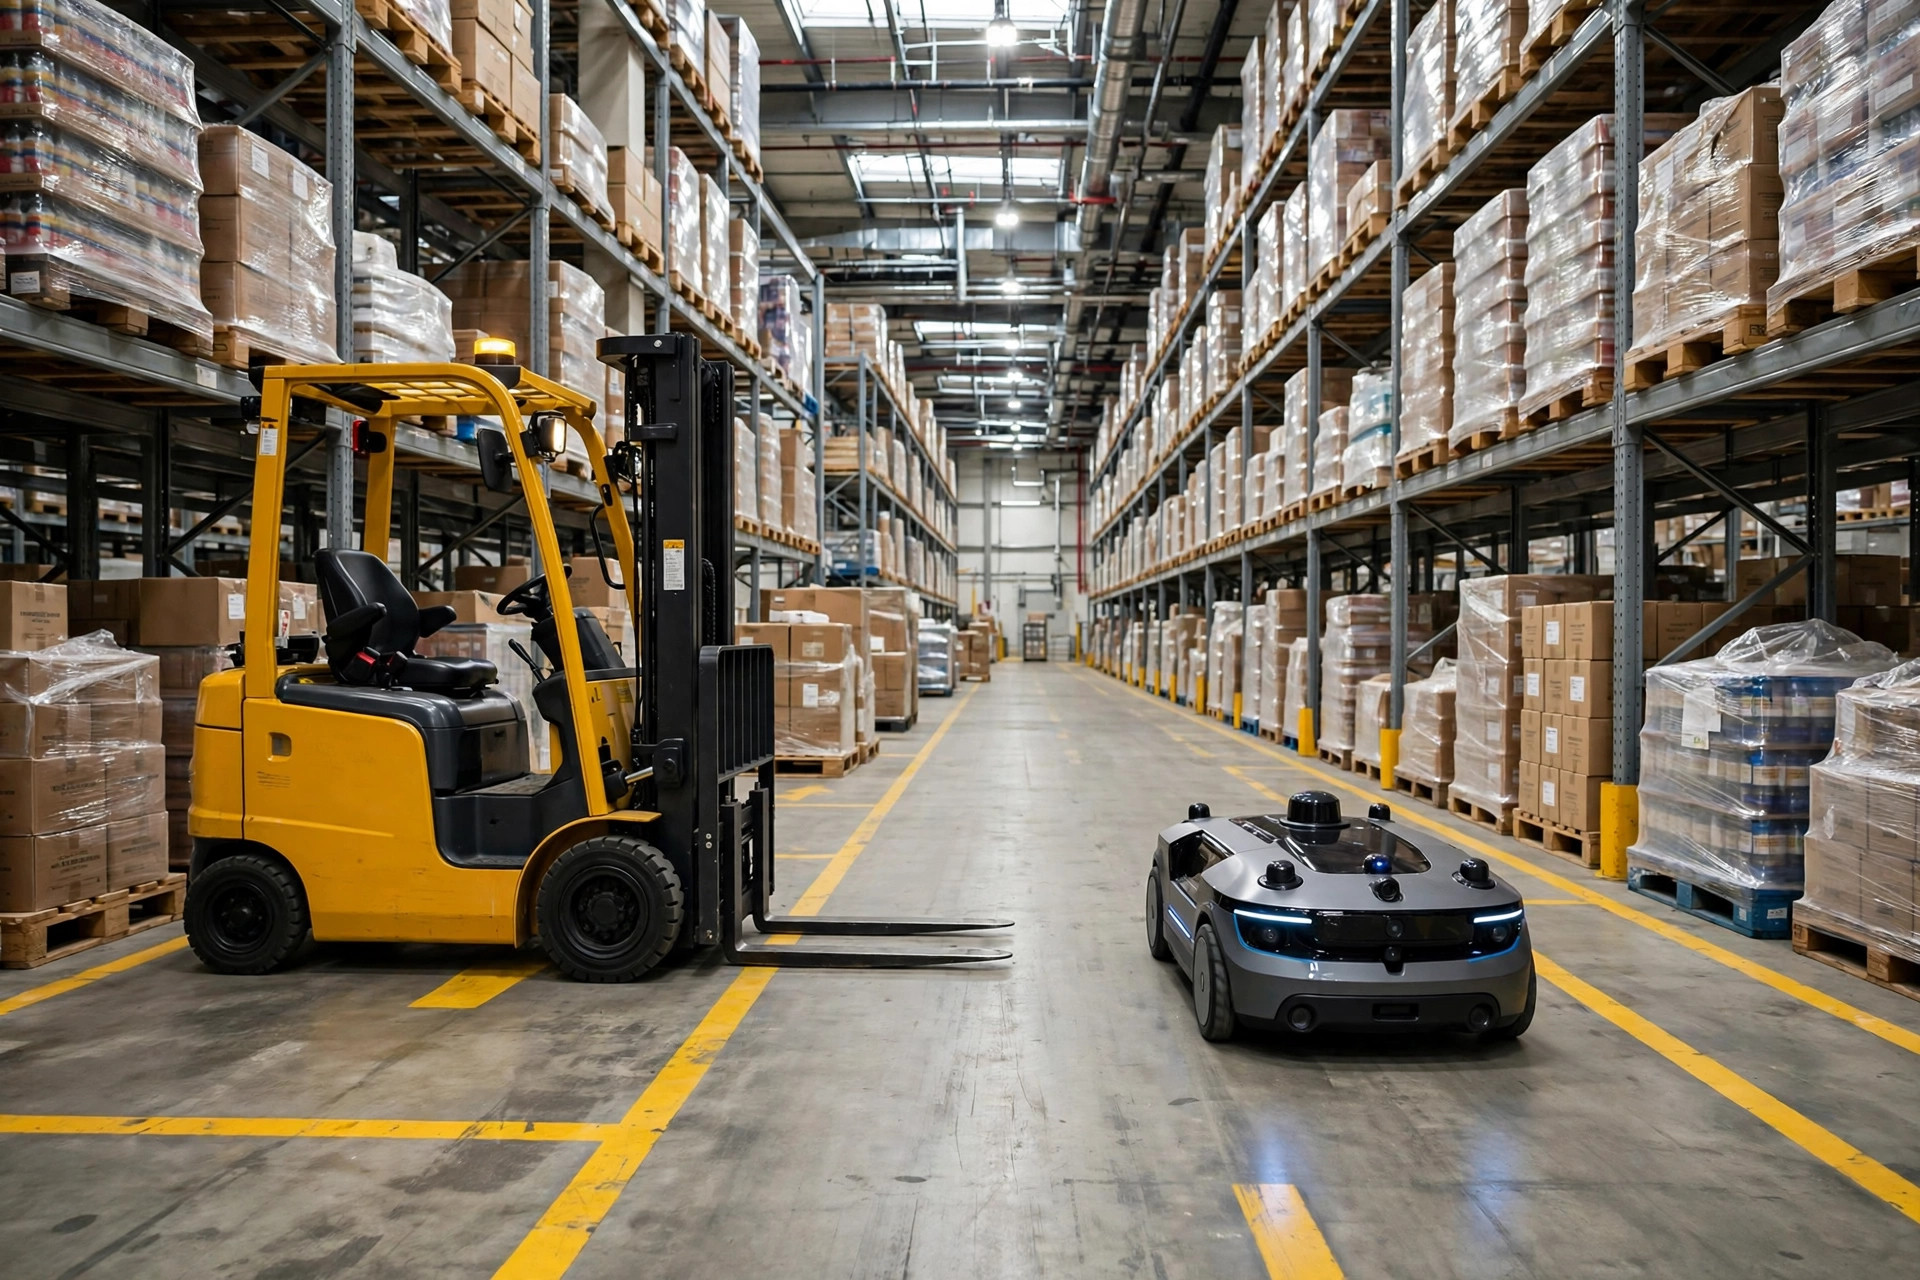
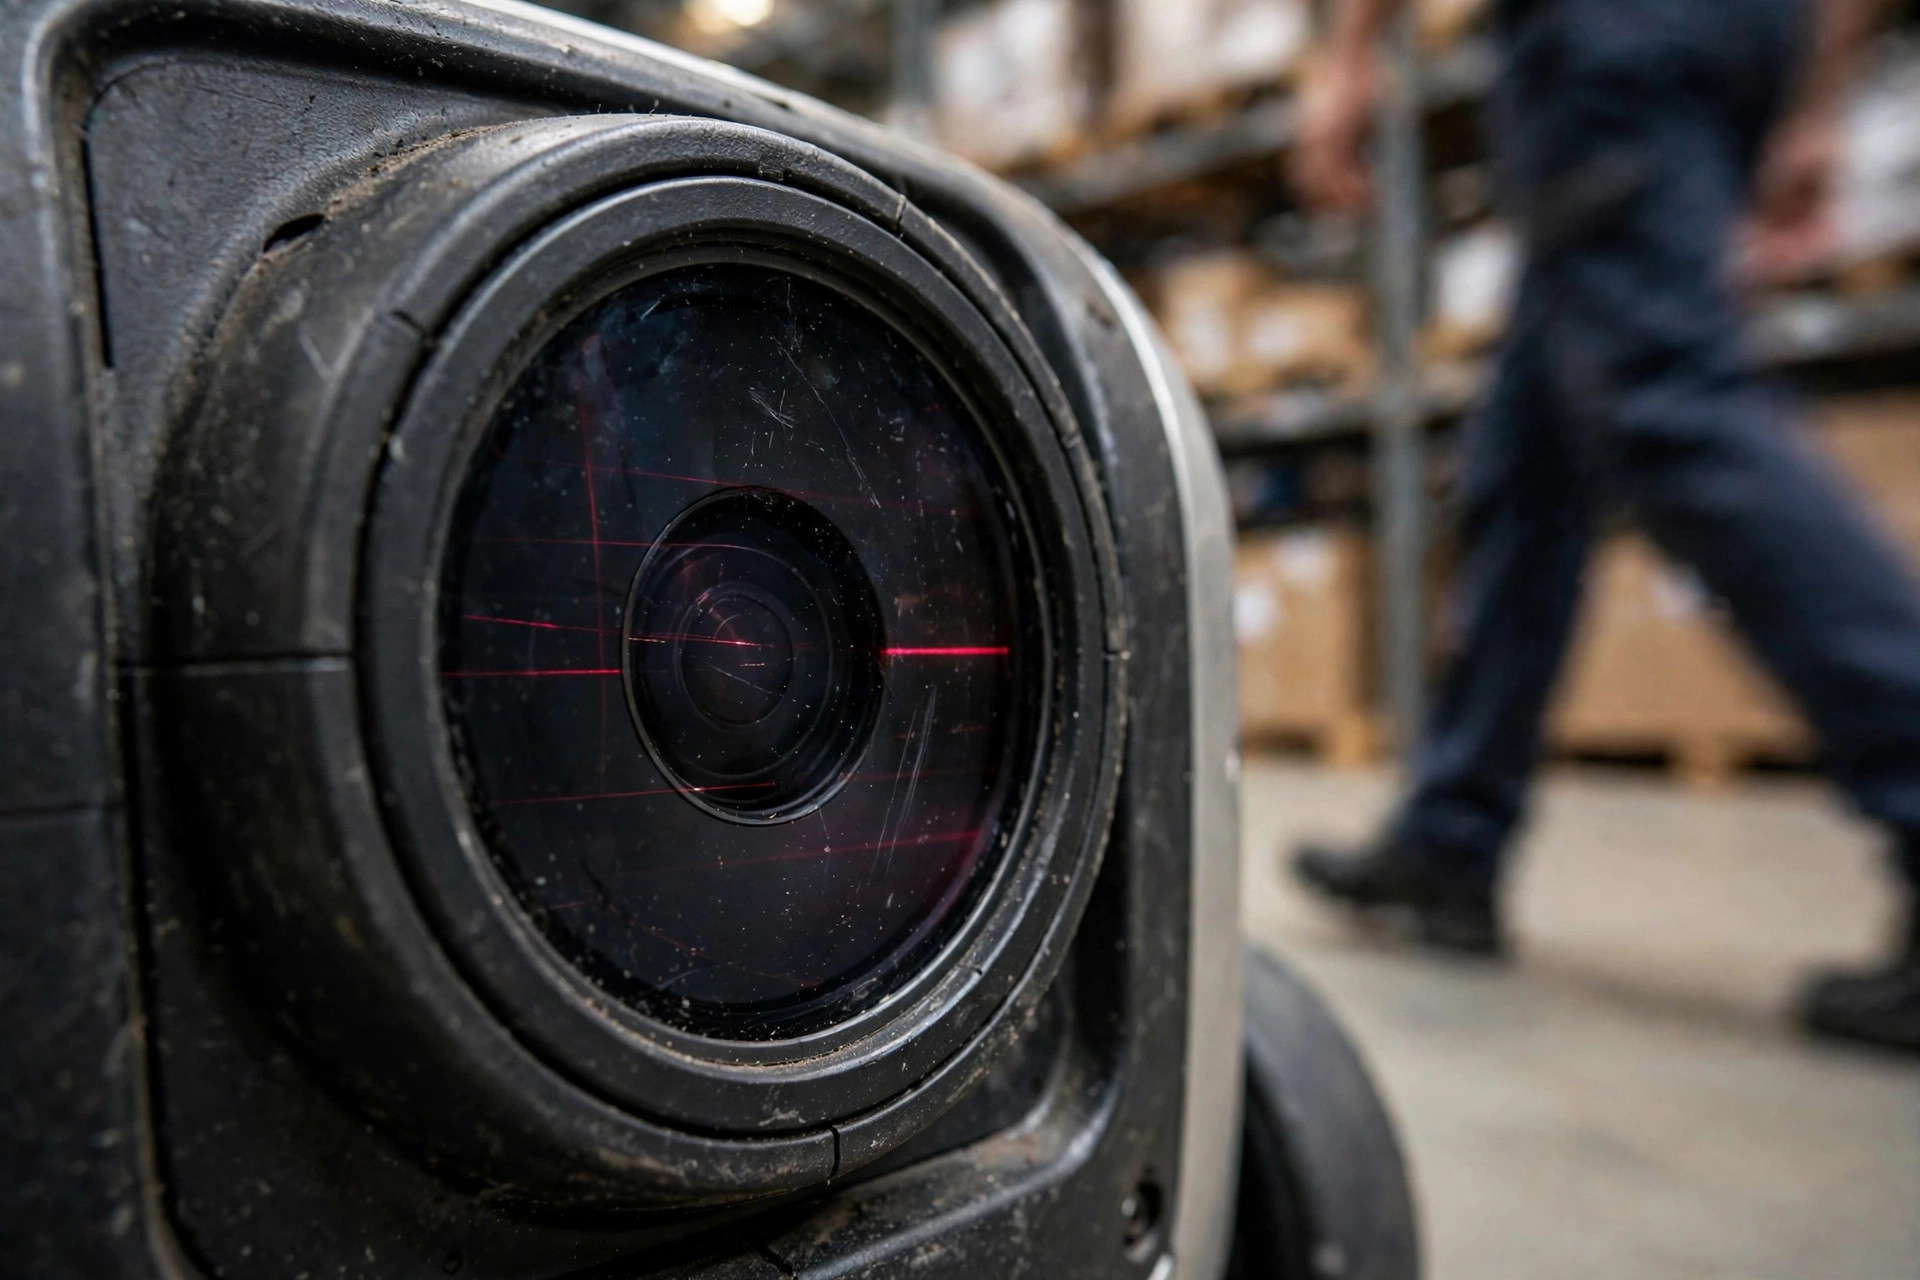
Un angle mort que les gens oublient : le scanner de sécurité balaie un seul plan, généralement à 20–30 cm du sol. Il voit vos jambes — pas la palette à hauteur de poitrine, ni les marchandises suspendues aux fourches d'un chariot élévateur. À l'intérieur de ces angles morts, il ne peut vraiment pas vous voir, et c'est pourquoi « il a un lidar donc c'est sûr » est une illusion.
Côté normes, deux faits publics : OSHA 1910.176 couvre les chariots industriels motorisés avec des exigences générales sur la sécurité des piétons et la formation des opérateurs — consultez le barème des sanctions publié en vigueur de l'OSHA pour les niveaux d'amende. ANSI/RIA R15.08 est la norme de sécurité écrite spécifiquement pour les robots mobiles ; ses exigences centrales sont une évaluation des risques préalable au déploiement et des fonctions de sécurité qualifiées au niveau d'intégrité de sécurité approprié. Tout ce qui n'est pas clair revient au texte de la norme et à l'évaluation des risques de votre intégrateur — jamais à la promesse verbale d'un vendeur.
Comparaison de trois approches de zonage
Il existe exactement trois façons de zoner les personnes et les machines. Pas de quatrième. Voici le tableau comparatif :
| Approche | Fonctionnement | Niveau de protection | Impact sur l'efficacité | Convient à |
|---|---|---|---|---|
| Séparation physique | Clôtures et protections enfermant entièrement les itinéraires des AMR | Le plus élevé | Le plus bas — personnes et robots ne se rencontrent jamais | AMR à grande vitesse, charges lourdes (1 tonne+) sur les allées principales |
| Clôtures virtuelles | Les zones de sécurité changent dynamiquement ; l'entrée d'un humain déclenche un ralentissement ou un arrêt | Moyen-élevé | Moyen — les ralentissements fréquents nuisent au temps de takt | Zones de préparation, points de chargement/déchargement où les chemins se croisent |
| Séparation temporelle | Personnes et robots travaillent sur des équipes ou des créneaux différents | Moyen | Élevé — l'utilisation des AMR en prend un coup | Petits entrepôts, peu d'AMR, itinéraires simples |
Le seuil de sélection est clair : vitesse supérieure à 1.5 m/s, charge supérieure à une tonne, ou itinéraires traversant des zones denses de piétons — n'hésitez pas, allez au physique. Les clôtures virtuelles sont le choix réaliste pour la plupart des entrepôts, mais avec un prérequis : la calibration des zones de sécurité doit être revérifiée régulièrement. J'ai vu un site e-commerce ajouter une rangée de racks temporaires avant la saison haute 2024. Les itinéraires des AMR n'avaient pas changé, mais la calibration des zones correspondait toujours à l'ancien agencement — le nouveau rack bloquait un coin du champ de vision du scanner, créant un angle mort. Deux semaines de petits accrochages que personne n'a pris au sérieux, jusqu'à ce qu'un AMR y renverse un bac. Personne n'a été blessé, heureusement.
La séparation temporelle semble la moins chère mais exige la plus grande discipline. Dès que l'utilisation des AMR baisse, tout le modèle de ROI s'effondre, et dans les trois mois le site reviendra tranquillement au trafic mixte — c'est la nature humaine. Mon verdict est donc direct : petit site, peu de robots, itinéraires simples — la séparation temporelle est un bon début. Mais dès que le volume augmente, vous paierez de toute façon pour des clôtures virtuelles ou une séparation physique.
Arrêt d'urgence et ralentissement : une logique à trois niveaux
Construisez la logique de ralentissement et d'arrêt en trois niveaux — comme le régulateur de vitesse adaptatif d'une voiture, « loin, moyen, près » :
Le niveau un est la zone d'avertissement : une personne entre dans le champ extérieur, l'AMR passe au pas (disons 0.3 m/s) et s'illumine ou émet un bip — un rappel, pas un freinage.
Le niveau deux est la zone d'arrêt de protection : une personne entre dans le champ intérieur, l'AMR s'arrête immédiatement et reprend automatiquement une fois la personne sortie. Ce niveau est de la logique dure dans l'automate de sécurité — il doit s'arrêter même si le système métier est tombé.
Le niveau trois est l'arrêt d'urgence : collision imminente ou défaut d'auto-test de l'automate de sécurité — coupure totale de puissance, freins serrés. Le circuit d'arrêt d'urgence doit être câblé, pas sans fil, pas logiciel. Demandez à l'intégrateur « l'arrêt d'urgence est-il un circuit câblé ou une commande logicielle ? » Une réponse vague est une disqualification instantanée.
Il est temps de viser une pseudo-exigence : « mettez juste un gros klaxon sur l'AMR et laissez-le retentir toute la journée. » Non. Le bruit ambiant de l'entrepôt dépasse 70 dB, donc le klaxon doit être douloureusement fort pour être entendu — et les humains deviennent insensibles aux alarmes continues en quelques jours (fatigue d'alarmes, bien documentée). Un klaxon ne peut qu'assister le niveau un. La sécurité ne peut jamais reposer sur l'hypothèse que « quelqu'un l'a entendu ».
Seuils de sélection : dépensez où ça compte
Le lidar de navigation et les scanners laser de sécurité sont deux choses différentes — ne vous laissez pas tromper par « il a un lidar ». Le lidar de navigation gère la localisation : précis, mais sans certification de sécurité. Un scanner laser de sécurité porte une qualification d'intégrité de sécurité, coûte deux à trois fois plus cher, et est le seul « œil » autorisé à l'intérieur de la boucle de sécurité. Partout où les AMR partagent l'espace avec des personnes, le scanner de sécurité est obligatoire, pas optionnel.
Pareil pour les contrôleurs : un contrôleur standard exécute la logique métier, un automate de sécurité exécute la logique de sécurité — deux systèmes indépendants. Quand avez-vous besoin de vision 3D en plus ? Des AMR de style chariot élévateur, des charges suspendues aux fourches, ou des hauteurs de travail au-dessus du plan du scanner — ce que le 2D ne peut pas voir en hauteur, la 3D le couvre. Ces trois postes (scanner de sécurité, automate de sécurité, vision 3D) sont le dernier endroit où couper dans un budget de sécurité. Chaque euro économisé ici est un pari sur les probabilités.
Quatre pièges de maintenance
Environ 70 % des défaillances de sécurité des piétons avec les AMR se produisent en phase de maintenance :
Piège 1 : optiques du scanner sales ou désalignées par des chocs. La poussière d'entrepôt est implacable — trois mois sans nettoyage et la portée de détection chute de manière mesurable. Pire, un léger choc d'une palette : 2 degrés de désalignement ouvrent un grand angle mort à 5 mètres. Contre-mesure : nettoyage des optiques dans la liste hebdomadaire, alignement revérifié trimestriellement.
Piège 2 : sols réfléchissants et eau. L'époxy fraîchement ciré ou les flaques projettent des réflexions parasites sur le scanner — de faux arrêts au mieux, des détections manquées au pire. Contre-mesure : le matériau du sol entre dans l'évaluation des risques, et re-test après les nettoyages en profondeur.
Piège 3 : quelqu'un sur le terrain augmente discrètement la limite de vitesse. La saison haute arrive, le chef d'équipe trouve les AMR lents et monte la limite de 1.2 m/s à 1.8 m/s — alors que les zones de sécurité sont toujours calibrées pour 1.2. Contre-mesure : les mots de passe des paramètres de sécurité restent entre les mains du propriétaire de l'équipement, et chaque changement passe par un processus de modification avec une nouvelle évaluation des risques.
Piège 4 : des mises à jour de firmware qui écrasent la configuration de sécurité. La mise à jour arrive, les zones de sécurité et les seuils de ralentissement reviennent aux valeurs d'usine, mais l'agencement du site a changé il y a deux ans. Contre-mesure : revalider chaque fonction de sécurité après chaque mise à jour, avec des enregistrements écrits. La gestion des changements d'ANSI/RIA R15.08 attend exactement cela — ne la sautez pas parce que c'est fastidieux.
Les comptes : si ça vaut le coup se résume à un chiffre
Le coût d'une collision avec un piéton se divise en direct et indirect. Direct : coûts médicaux, sanctions de l'OSHA (une seule infraction grave monte à cinq chiffres en USD — consultez le barème publié en vigueur de l'OSHA), et les temps d'arrêt pendant l'enquête. Indirect : primes d'assurance accidents du travail en hausse pendant des années, clients retirant des points aux audits de sécurité, moral à terre, recrutement plus difficile — le monde de l'entrepôt est petit, et un site connu pour un incident grave paie plus cher pour recruter.
Un package de sécurité complet — scanners de sécurité, automate de sécurité, retrofit de zonage, l'évaluation des risques — coûte généralement environ un dixième du budget total du projet AMR. Voici donc la phrase de conclusion : si l'argent vaut le coup se résume à un chiffre — un incident de sévérité moyenne, direct plus indirect, couvre généralement deux fois le coût de refaire le package de sécurité de tout le site. La dépense en sécurité n'est pas un coût. C'est le poste au ROI le plus élevé du projet.
Par Da Liu, Ingénieur en automatisation
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.