À 8 a.m., le tableau de bord de la flotte s'est illuminé en rouge. Sept AMR sur douze signalaient « localisation perdue » ; les cinq autres tournaient en rond comme s'ils étaient ivres. Le premier réflexe du technicien a été de soupçonner un lidar en panne — mais il tournait parfaitement. La vraie cause avait été plantée la veille au soir : pour faire de la place à une nouvelle catégorie, l'équipe de nuit avait déplacé deux rangées entières de rayonnages lourds dans la zone est. Pas une seule colonne n'avait bougé, mais le monde tel que les AMR s'en souvenaient avait disparu.
C'était à l'automne 2024, dans un entrepôt 3PL de pièces automobiles près de Suzhou, où j'étais responsable technique côté intégrateur. L'appel à 4 a.m. : « Vos robots deviennent aveugles chaque fois qu'on déplace une étagère ? »
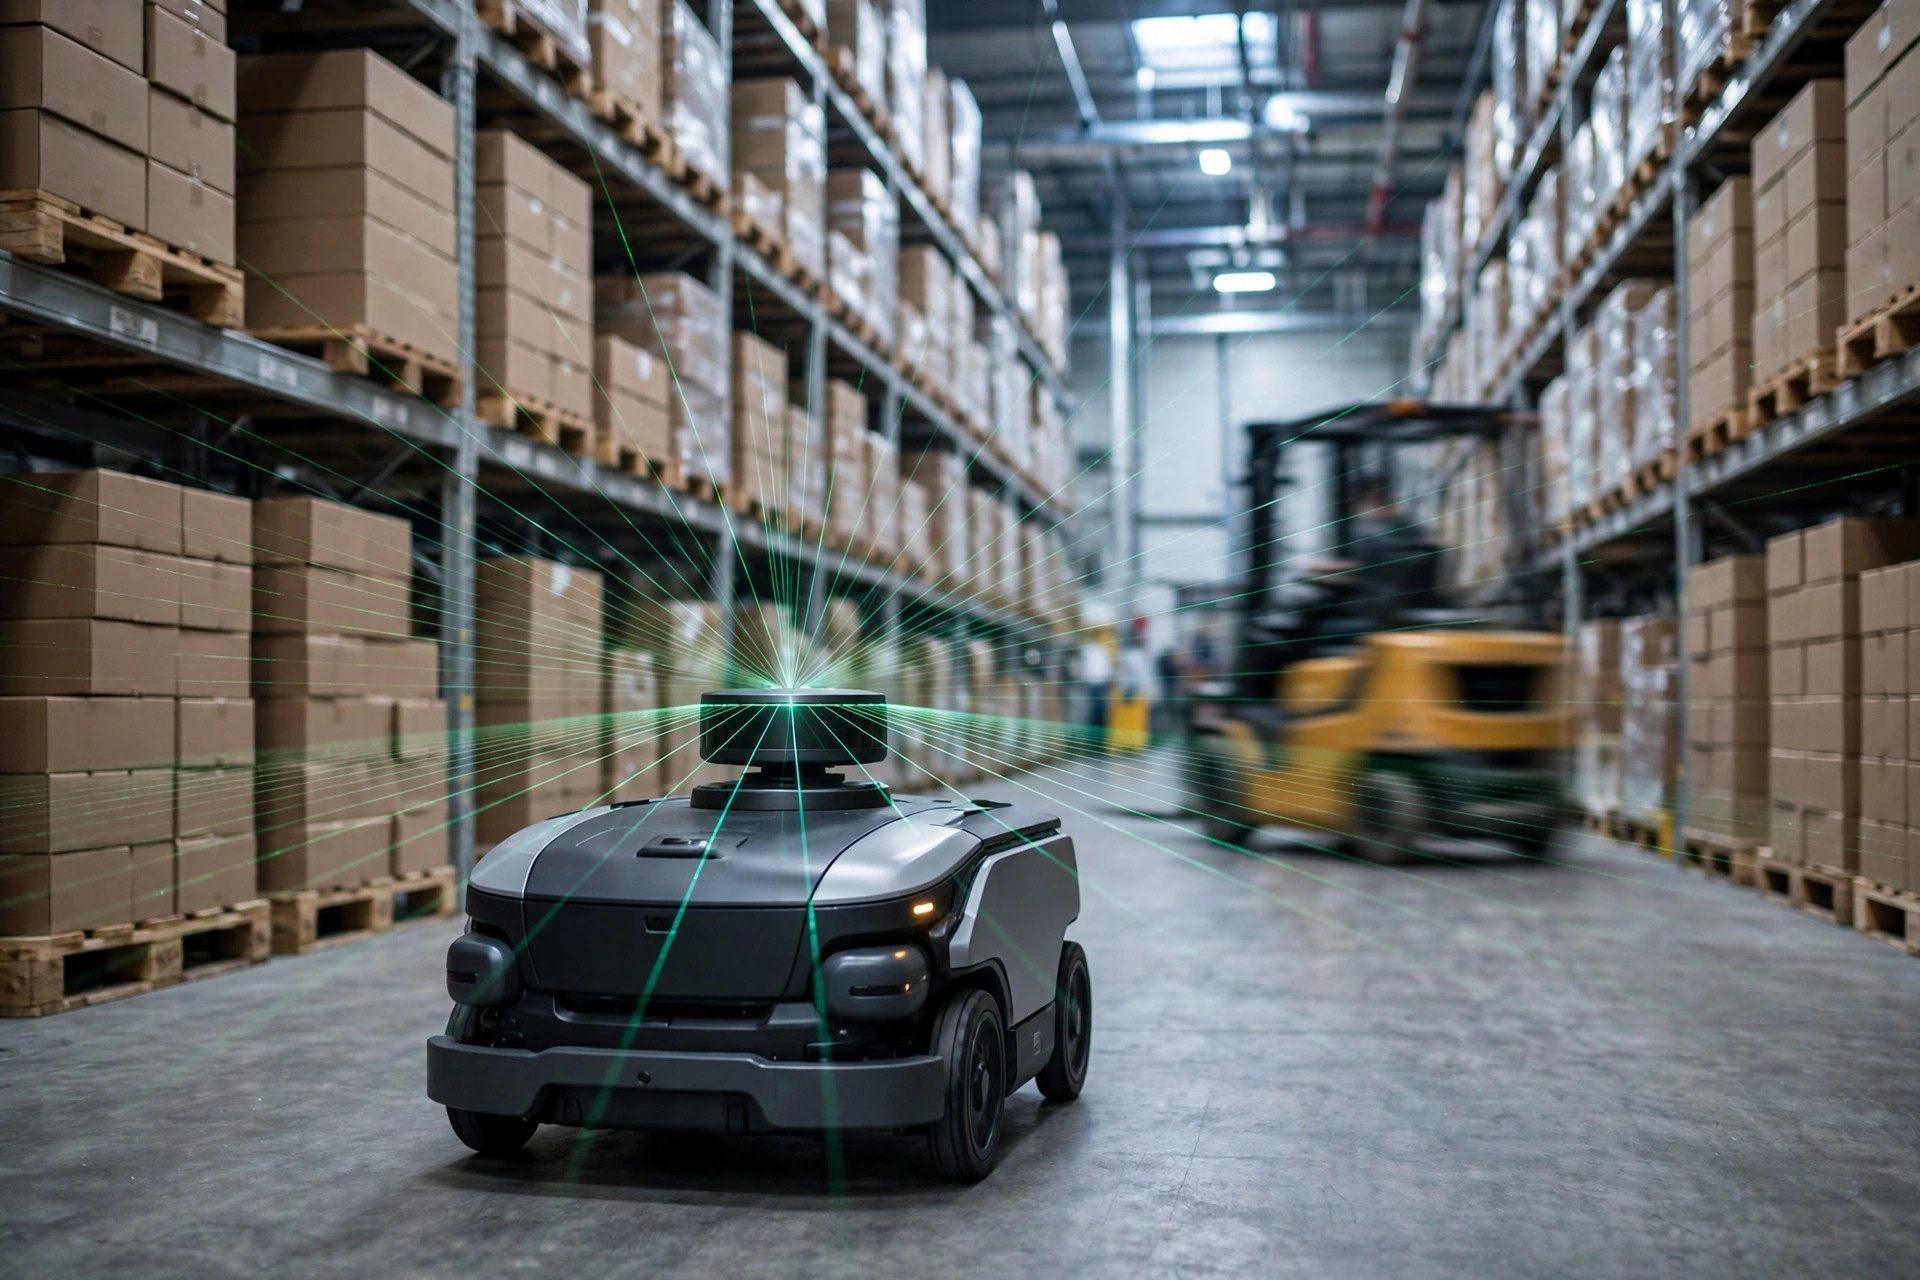
Soyons justes : les AMR n'étaient pas aveugles. Ils étaient amnésiques. Voyez les choses ainsi : la navigation d'un AMR ne repose pas sur la vue, elle repose sur la mémoire. Un lidar émet des dizaines de milliers de points par seconde et les assemble en une carte de contours ; en roulant, le robot compare en permanence les scans en direct à cette carte mémorisée pour déterminer où il se trouve. Bonne correspondance : en général plus ou moins 5 cm. Mauvaise correspondance : le robot est perdu. Déplacez les rayonnages et chaque repère de sa mémoire change. C'est comme si, du jour au lendemain, votre rue habituelle pour aller au travail changeait toutes les enseignes et déplaçait les lampadaires — vous resteriez planté au carrefour, perplexe, vous aussi.
Trois technologies de navigation, trois raisons de craindre un déménagement
Trois technologies dominantes, trois modes de défaillance très différents après un grand changement d'allotissement. D'abord les principes, puis les lignes de démarcation.
D'abord, le SLAM lidar 2D — la technologie la plus répandue aujourd'hui. Il mémorise les contours et s'y compare. Point fort : stable, insensible à la lumière. Point faible : il ne reconnaît pas les visages. Remplissez une zone de rayonnages identiques et l'algorithme oscille entre des positions sosies — la confiance chute, le robot zigzague, et dans les mauvais cas il s'arrête net. C'est ce qui s'est passé à Suzhou : les deux rangées déplacées ressemblaient exactement aux rangées voisines, et les AMR ne distinguaient plus les allées.
Ensuite, la navigation visuelle (VSLAM, des caméras qui lisent les textures). La plus sensible à un déménagement. Le lidar lit les contours ; la vision lit les détails — l'impression sur un carton, le reflet d'un adhésif, une rayure au sol sont autant de ses points d'ancrage. Ré-allotissez et les ancres sont annulées. Pire, la lumière : équipe de jour contre équipe de nuit, lumières allumées contre lumières éteintes, ce sont deux mondes différents pour elle. J'ai vu un entrepôt de cosmétiques où les AMR visuels roulaient bien le jour et dérivaient d'un demi-mètre la nuit sous un éclairage différent. La navigation lidar reconnaît les visages ; la navigation visuelle reconnaît les tenues — changez de tenue et elle ne vous reconnaît plus.
Troisièmement, les balises fixes : codes QR, bandes magnétiques, plots réfléchissants. Le principe le plus bête, le plus à l'épreuve des déménagements : la carte est liée aux balises, donc quand les rayonnages bougent, il suffit de recoller les codes et de refaire le relevé. Le prix à payer, c'est la flexibilité, et les codes au sol se font régulièrement mâcher par les chariots élévateurs. La maintenance, c'est du pur travail manuel.
| Navigation | Après un grand changement d'allotissement | Effort de reconstruction | Notes |
|---|---|---|---|
| SLAM lidar par contours | Le plus sujet aux confusions ; la confiance chute dans les zones de rayonnages sosies | Moyen : nouveau scan de nuit plus validation zone par zone | Le plus répandu ; le sujet de cet article |
| VSLAM visuel | Le plus sensible ; points caractéristiques annulés, les changements d'éclairage provoquent des dérives | Élevé : reconstruire la base de caractéristiques, idéalement relevée sur plusieurs équipes | Ne croyez pas l'argument « la vision IA n'a pas besoin de maintenance de carte » |
| Balises QR / magnétiques / réfléchissantes | Pas de faux souvenirs ; alignez les balises et c'est réglé | Faible : recoller plus refaire le relevé, mais c'est du travail de sueur | Les codes au sol écrasés sont la taxe de maintenance à long terme |
Sur cet argument commercial — permettez-moi de m'attaquer à une vache sacrée. Certains fournisseurs disent désormais aux clients : « Notre navigation visuelle IA est auto-apprenante ; ré-allotissez à volonté, aucune reconstruction de carte nécessaire. » Absurde. La vision est la technologie la plus sensible aux changements d'environnement, et la première chose que l'auto-apprentissage apprend après un grand changement, c'est la mauvaise : il verrouille de mauvaises positions comme ancres correctes et dérive de plus en plus longtemps qu'il tourne. Il n'y a pas de solution miracle ici, seulement des compromis. Vous voulez de la flexibilité, acceptez les reconstructions de carte comme devoir à la maison ; vous voulez la tranquillité, acceptez le travail de sueur des codes au sol.
Le plan en 72 heures
Revenons à Suzhou. Il nous a fallu 72 heures pour reconquérir la navigation, et le retour d'expérience est devenu une procédure figée pour chaque changement d'allotissement depuis — zéro récidive. Voici la chronologie :
Heures 0–8 : figer et sauvegarder. Une fois les rayonnages déplacés et le sol nettoyé, ne vous précipitez pas sur un nouveau scan — sauvegardez l'ancienne carte et figez sa version. La première version de la nouvelle carte aura probablement des problèmes ; gardez une voie de retour en arrière. Pendant ces 8 heures, tous les AMR passent en mode manuel escorté ou à l'arrêt complet — la localisation n'est déjà plus digne de confiance.
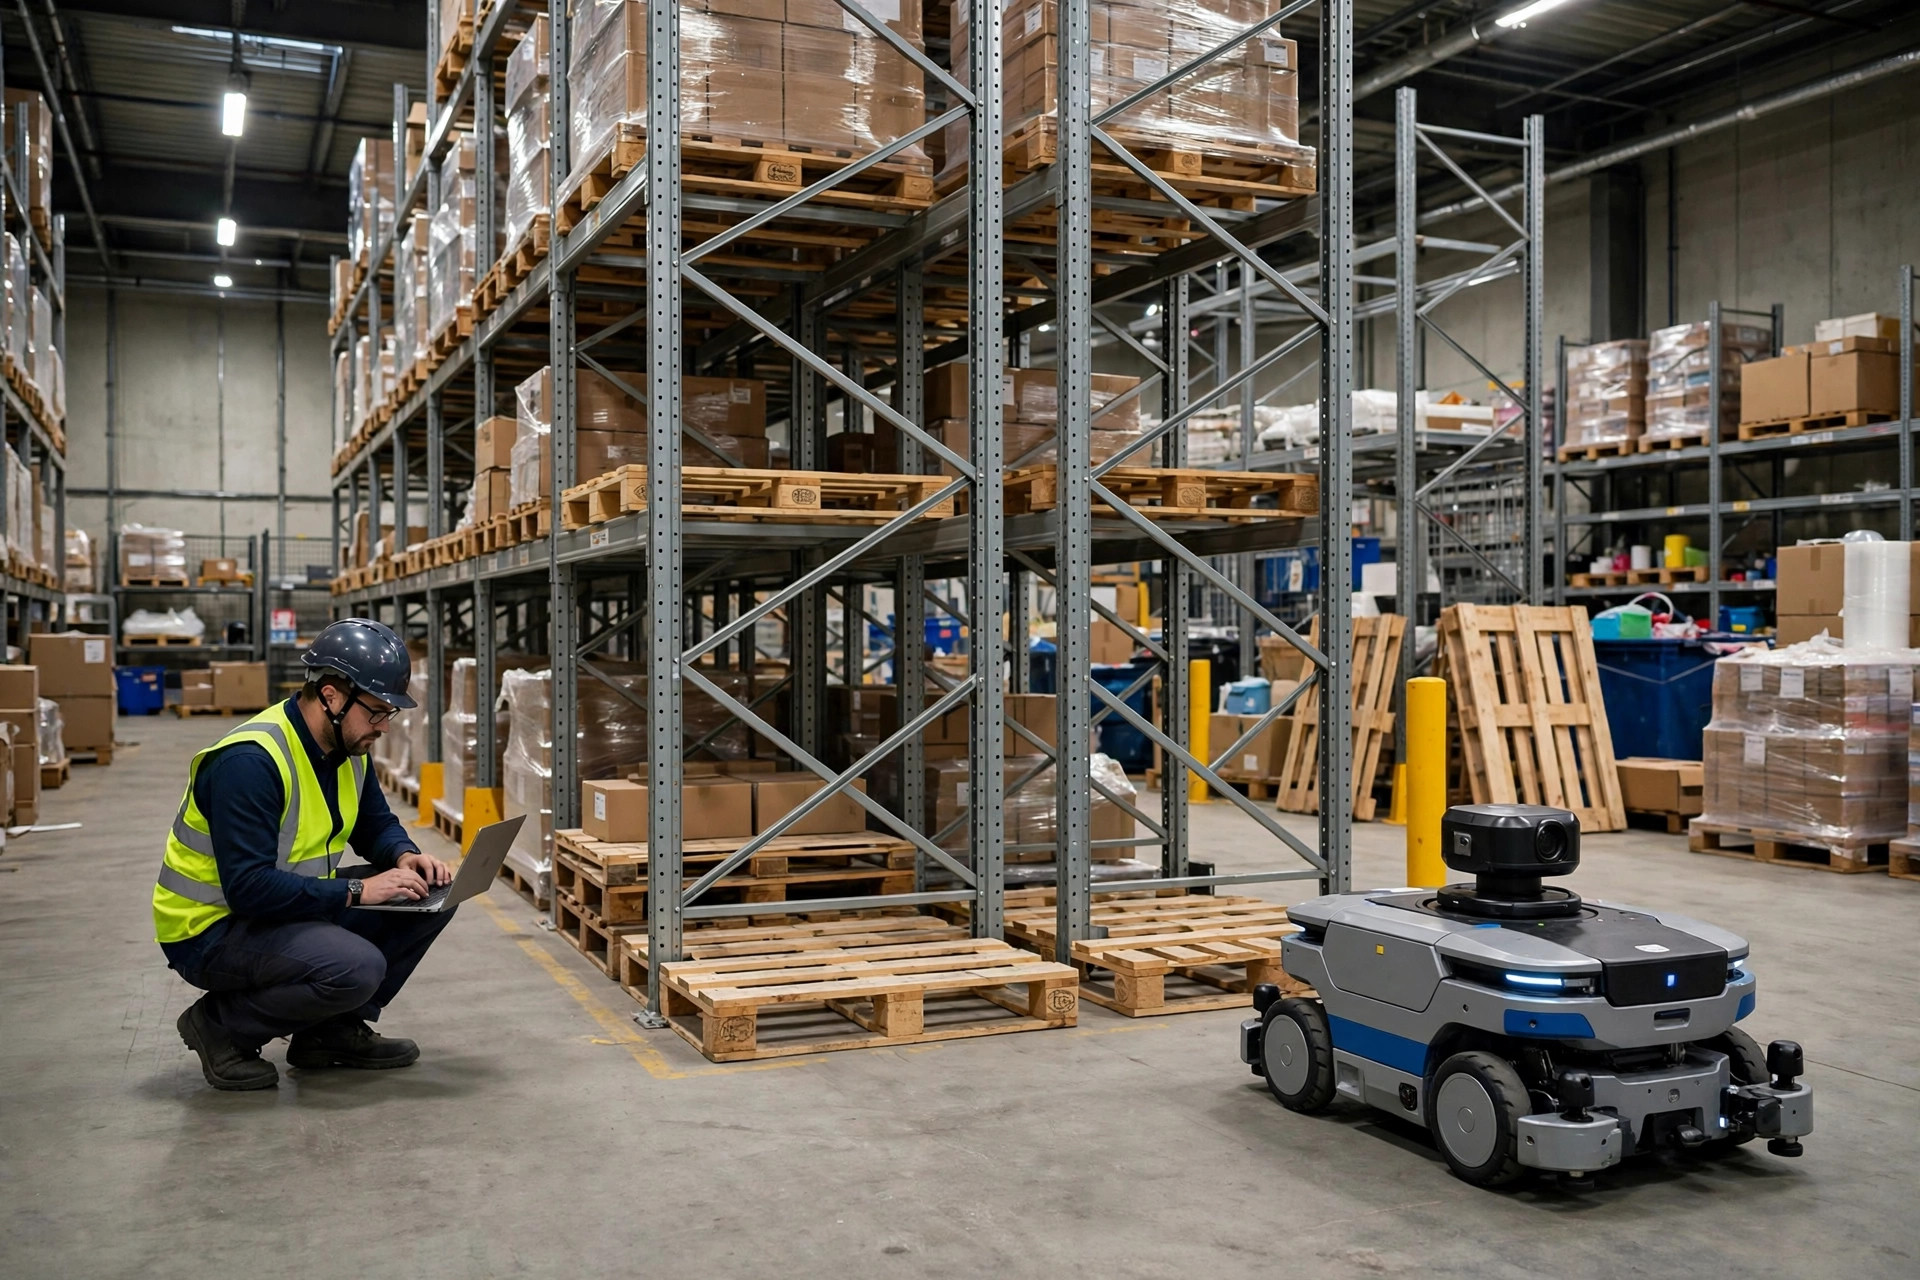
Heures 8–24 : nouveau scan de nuit. Choisissez la fenêtre de faible activité et relevez la nouvelle zone avec un équipement lidar, ou faites rouler un AMR en mode cartographie. Deux détails comptent. D'abord, le sol doit être propre : les palettes égarées et les chariots garés se retrouvent scannés comme repères permanents, et le jour où quelqu'un les déplace, la carte ne correspond plus — la cause la plus fréquente de reprises. Ensuite, dans les zones de rayonnages sosies, ajoutez des caractéristiques artificielles à la main — un autocollant réfléchissant sur un montant donne à l'algorithme une ancre unique en son genre.
Heures 24–48 : mise en service zone par zone, marches à vide avant marches en charge. Ouvrez une zone, faites des marches à vide, et surveillez deux chiffres : la confiance de localisation et les relocalisations par heure. Une confiance durablement sous le seuil, ou des relocalisations qui grimpent au-delà des unités par heure — cette carte est recalée, renvoyez-la. Puis les essais en charge : une palette chargée masque la moitié basse du champ de vision du lidar, donc vide-OK n'implique pas chargé-OK.
Heures 48–72 : mise en service complète, yeux sur les écrans. Tous les AMR sur la nouvelle carte, avec 24 heures de surveillance des écrans pour les deux symptômes classiques : les arrêts groupés et les zigzags. À l'heure 72, passez en revue les trois chiffres — nombre de relocalisations, taux de tâches à l'heure, interventions manuelles. Tous revenus au niveau de référence, travail terminé.
Circulation mixte : le plan de sécurité compte plus que la précision
Voici l'appel contre-intuitif : pendant ces 72 heures, le danger n'a jamais été la mauvaise localisation. C'était que tout le monde suppose que la localisation était encore bonne. Un robot qui dérive ne sait pas qu'il dérive : le trajet planifié et la position réelle peuvent différer d'un demi-mètre, et l'« espace vide » que voit son laser de sécurité peut contenir une personne.
Mes règles de sécurité de transition ne sont donc pas négociables : limitez la vitesse de tous les AMR à moins de 50 % de la vitesse normale pendant la reconstruction ; barrez les frontières entre anciennes et nouvelles zones et séparez la circulation des chariots et des AMR par créneaux horaires ; augmentez d'un cran la distance d'arrêt de sécurité de chaque AMR. Certains appellent cela de l'excès de zèle — faisons les comptes. Un AMR qui accroche un montant de rayonnage coûte réparation plus immobilisation, comptés en jours. Un AMR qui heurte une personne, et ce n'est plus une question d'argent. Le plan de sécurité coûte 72 heures de débit réduit ; le zapper risque qu'un seul incident arrête tout. Faites le calcul.
Un autre point contre-intuitif : la partie la plus lente d'une reconstruction de carte n'est jamais le scan. Relever 5,000 mètres carrés prend deux à trois heures à un ingénieur entraîné. Ce qui mange le temps, c'est l'attente — que les rayonnages finissent de bouger, que les palettes soient évacuées, que le sol atteigne un état relevable. À Suzhou, le scan a pris 3 heures ; attendre le nettoyage en a pris 11. L'équipe AMR doit donc être dans la salle quand le plan d'allotissement est élaboré — le jour où le plan de ré-allotissement est finalisé, le planning de reconstruction de la navigation est finalisé en même temps. Reconstruire une carte n'est pas un travail technique, c'est un travail d'organisation. Le plus gros trou, c'est toujours « les rayonnages ont bougé et personne n'a prévenu l'équipe AMR ».
Le piège de la maintenance : les cartes expirent
Beaucoup de gens traitent une reconstruction de carte comme un événement ponctuel. Faux. Les cartes expirent, et elles expirent en silence.
Les hauteurs d'empilement des cartons, le stockage saisonnier qui déborde dans les allées, même les angles du soleil en hiver contre en été érodent petit à petit la correspondance entre scan et carte. Le jour où elle passe sous le seuil, c'est votre prochaine amnésie massive. Ma pratique : un contrôle de santé de la carte chaque trimestre. Une confiance et une fréquence de relocalisation en baisse signifient qu'il faut planifier un nouveau relevé avant que les robots ne commencent à se planter la face, pas après. Et les cartes ont besoin d'un contrôle de version : qui a changé quoi, quand, et pourquoi, écrit noir sur blanc. Le scénario cauchemar, c'est un ingénieur de terrain qui retouche la carte à la main sans laisser de trace ; trois mois plus tard, quand ça casse, personne ne peut remonter la piste.
Enfin, la question classique : est-ce que l'argent en vaut la peine ? Surveillez ce chiffre unique — le temps moyen de récupération après une défaillance de localisation isolée (MTTR). Pour les AMR à SLAM lidar, un robot perdu se relocalise tout seul, en général en quelques dizaines de secondes. Pour les visuels après un grand changement, il peut falloir une intervention humaine — un MTTR en heures. Au moment du choix, ne regardez pas seulement le devis unitaire — multipliez la fréquence de ré-allotissement par les jours-homme par reconstruction. Pour un entrepôt qui ré-allotit deux fois par an ou plus, l'écart de TCO entre les technologies de navigation peut couvrir le prix d'un robot supplémentaire. Les paramètres ne mentent pas — ce qui ment, c'est un commercial qui ne vous en montre que la moitié.
Par Da Liu, Ingénieur automatisme
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.