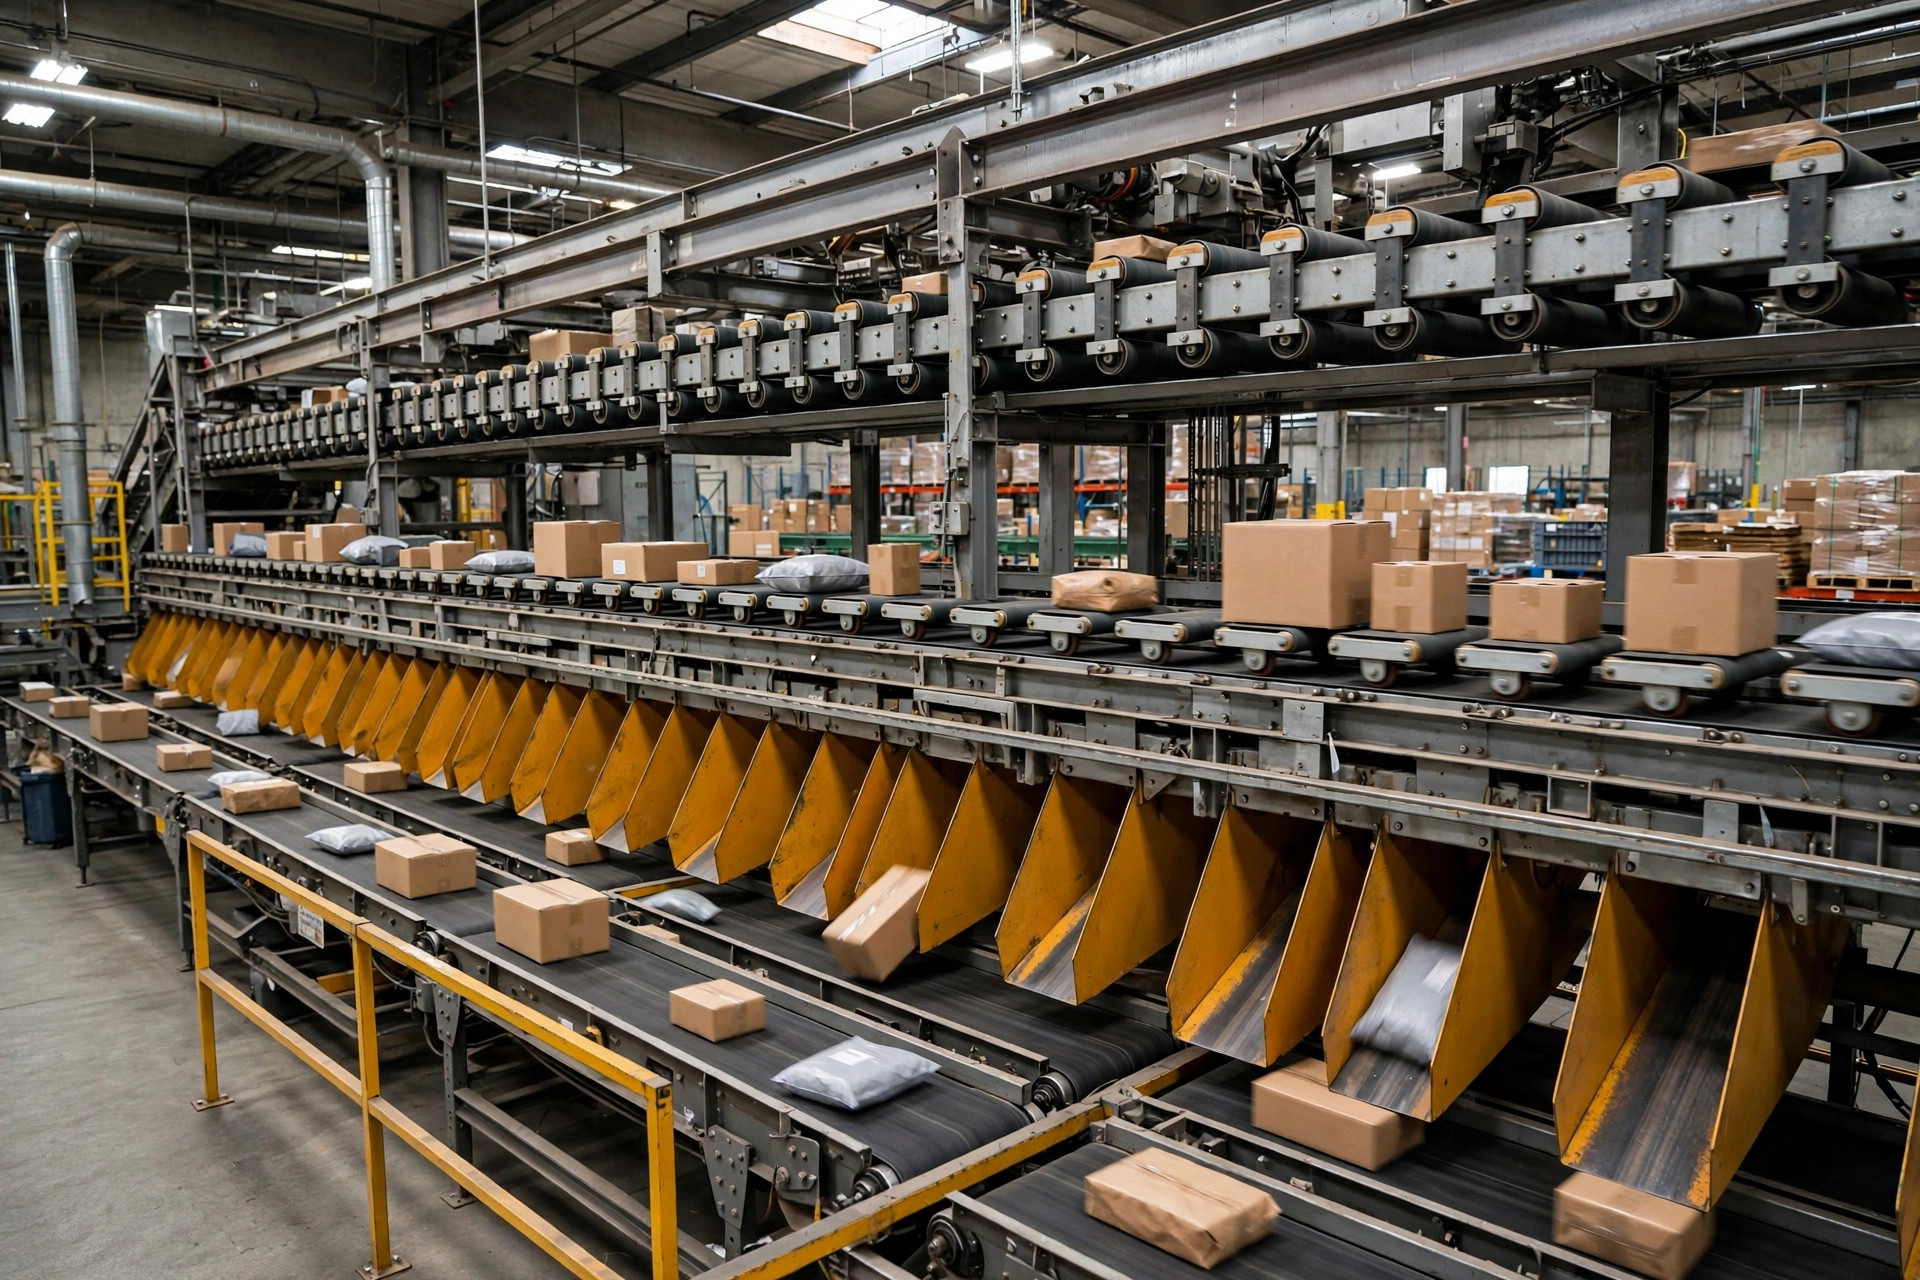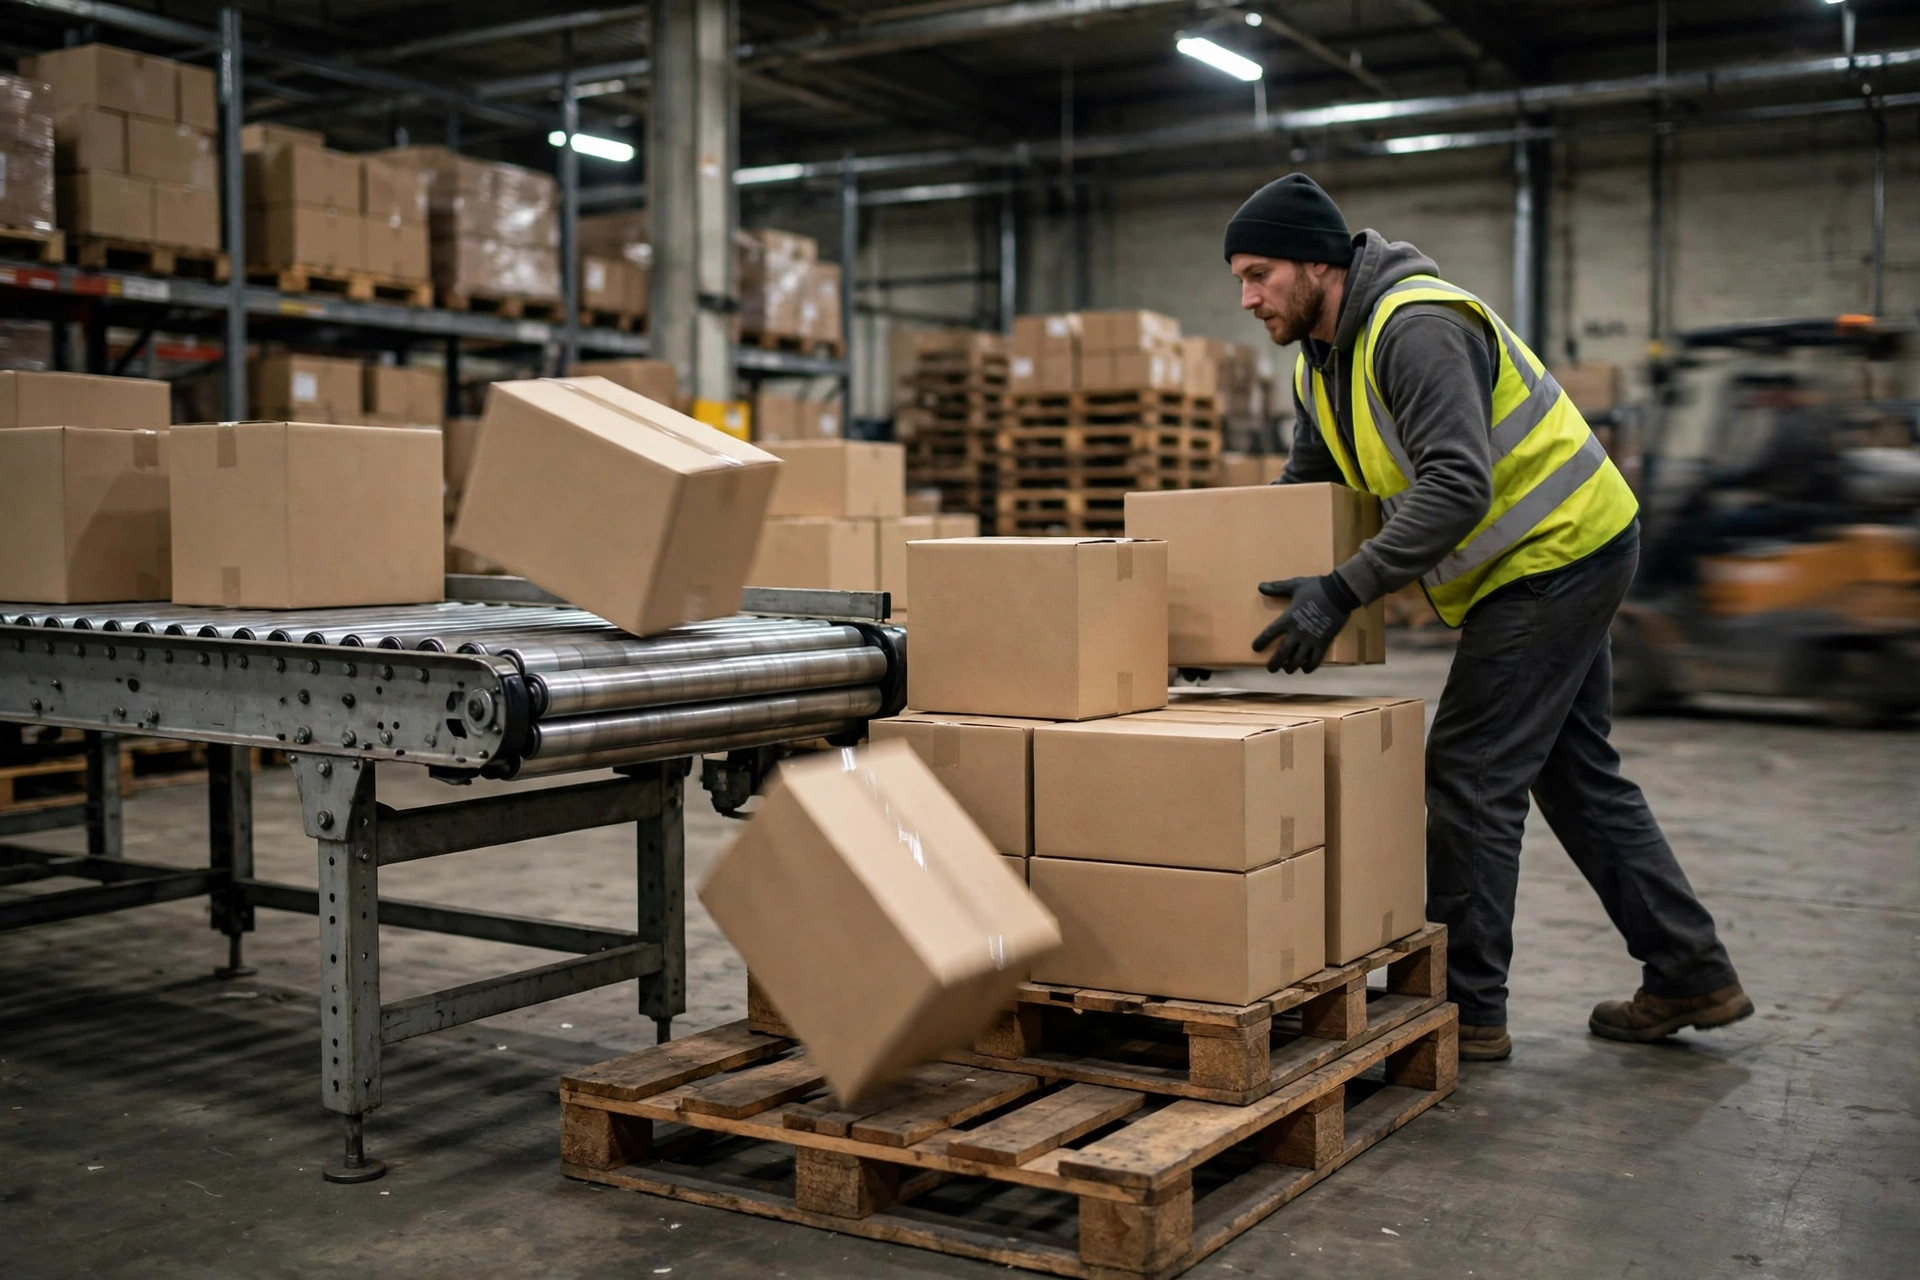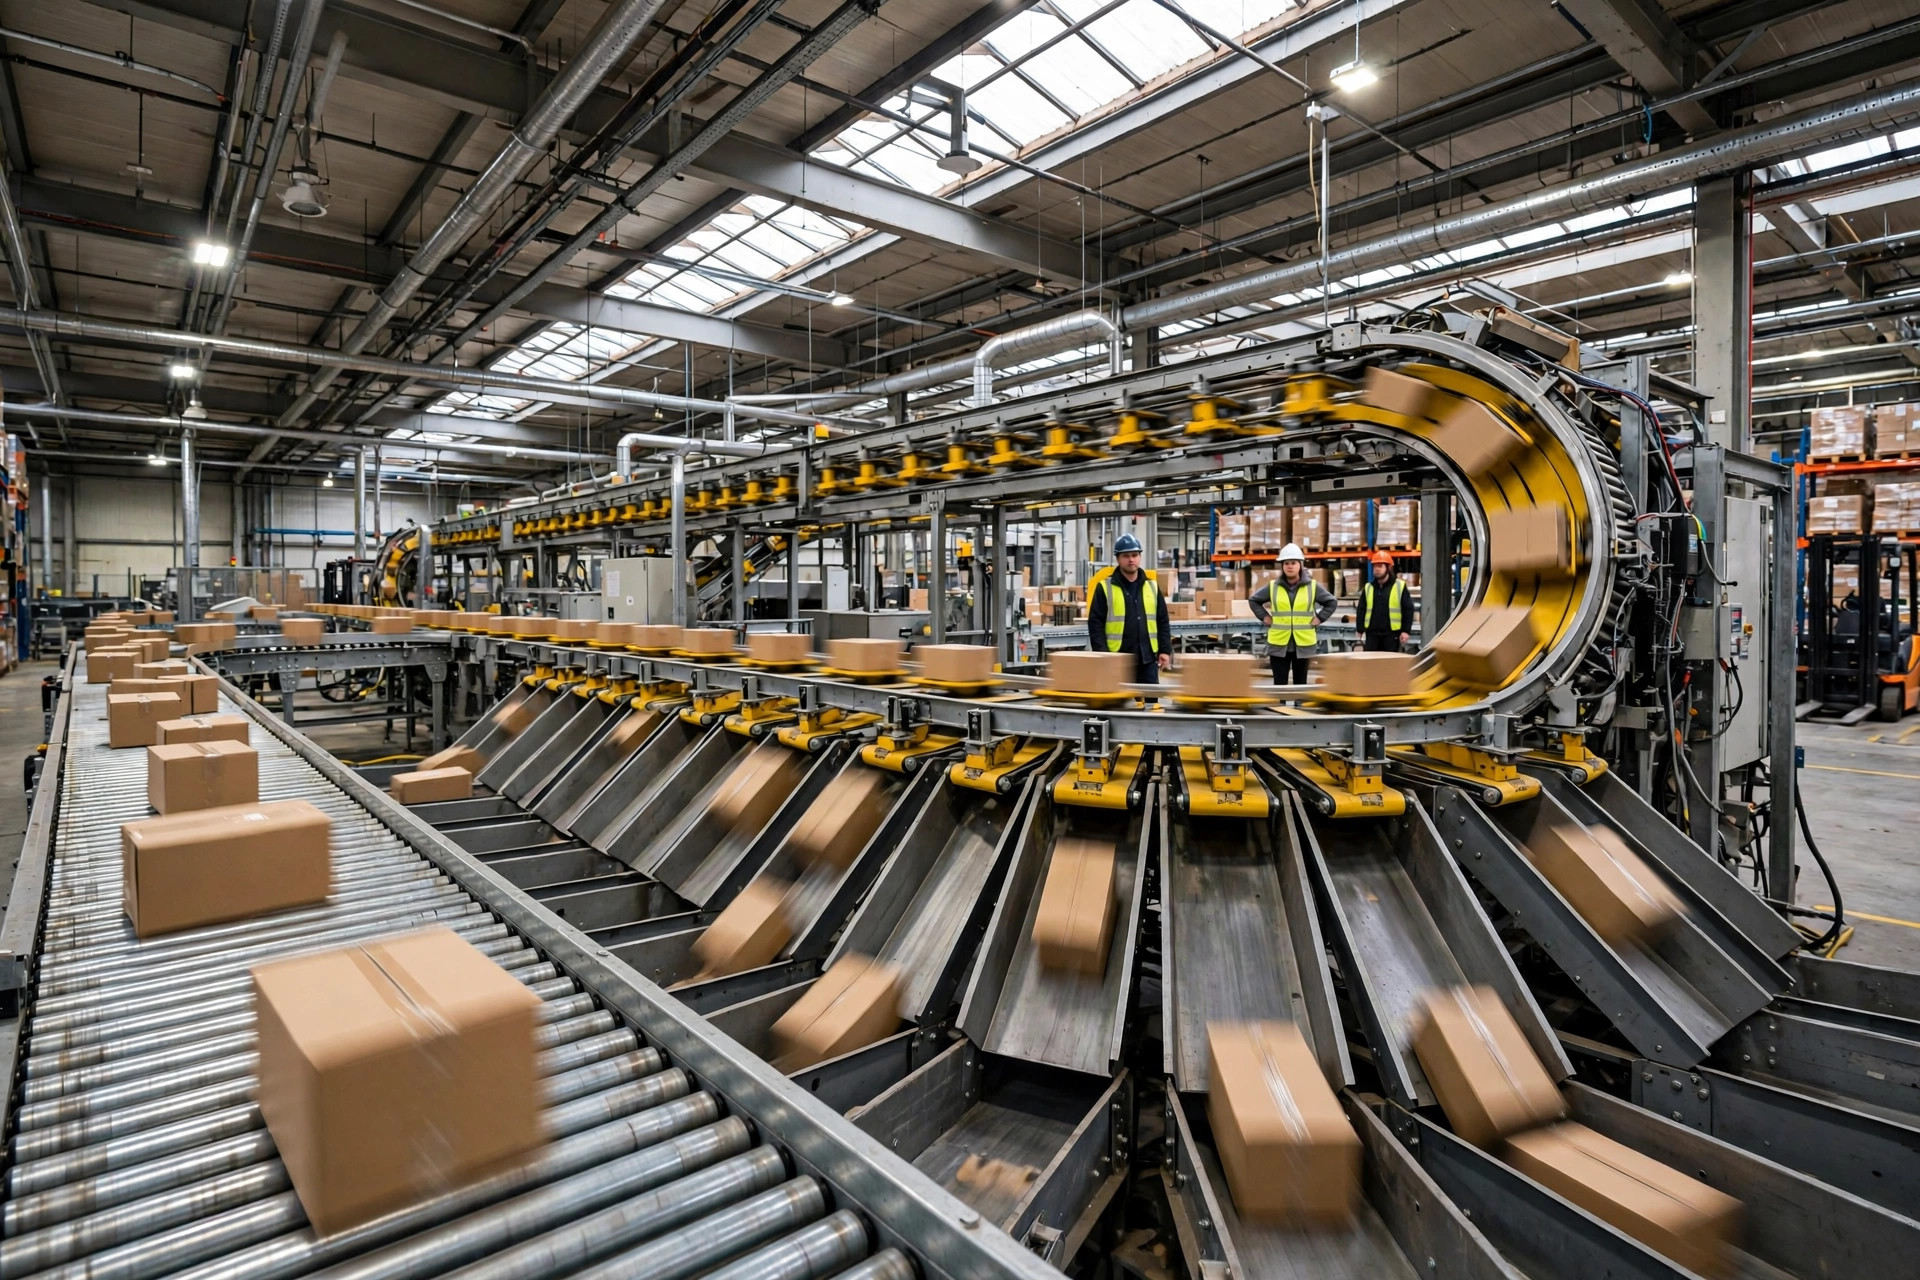
Lo más difícil de la orquestación de equipos WES nunca fue el rendimiento de una sola máquina. Es el hecho de que tres máquinas llevan tres relojes distintos. El transportador empuja a un takt fijo, el clasificador consume al takt de los portadores y la flota de AMR se mueve según una cola de tareas. Cuando ninguna lógica única alinea esos tres relojes, la máquina más cara de la planta suele terminar esperando en la interfaz más barata.
Según las guías de selección publicadas por varios fabricantes de equipos de clasificación, el rendimiento nominal de un clasificador de banda transversal suele situarse entre 10,000 y 20,000 paquetes por hora; los transportadores suelen funcionar de 1 a 2 metros por segundo; y el ciclo de despacho del gestor de una flota de AMR generalmente se mide en segundos. Pongan esos tres números lado a lado y la primera conclusión se escribe sola: los tres subsistemas ni siquiera viven en la misma escala de tiempo. La orquestación de equipos WES es, en esencia, el trabajo de alinear relojes de milisegundos, submilisegundos y segundos en un solo takt de producción.
La orquestación de equipos WES empieza con tres relojes
Empecemos por el fenómeno. En una línea típica donde un transportador alimenta, un clasificador de banda transversal clasifica y los AMR gestionan excepciones y cajas completas, la desalineación de tiempos aparece en tres formas familiares: el clasificador en ralentí esperando la alimentación, el transportador saturándose mientras espera al clasificador, y los AMR en cola en la estación de transferencia esperando tareas. El hilo común es que cada máquina se ve bien por separado; la falla solo aparece en el instante de la transferencia.
Hay un hecho estructural aquí que es fácil pasar por alto. La coordinación entre transportador y clasificador tradicionalmente se resuelve con enclavamientos físicos por PLC — fotoojos más cadenas de seguridad, latencia medida en milisegundos. Un AMR es una máquina definida por software: cada movimiento pasa por asignación de tareas, planificación de rutas y control de tráfico en el gestor de flota, así que su latencia de decisión se mide inherentemente en segundos. Si un WES programa un AMR como programa un transportador, la desalineación está prácticamente garantizada.
Lo que cuesta una desalineación en una coordinación a tres bandas
En junio de 2024, un centro de distribución 3PL en el este de China que atiende a una de las principales plataformas de comercio electrónico revisó su pico del festival de compras 618 y encontró un número contraintuitivo: durante las horas pico, el clasificador de banda transversal estaba procesando solo alrededor del sesenta por ciento de su capacidad nominal — mientras que, aguas abajo, los AMR asignados a paquetes de excepción y cajas de devolución hacían cola en la transferencia. El análisis posterior del fabricante del equipo fue contundente: la configuración de tiempos había tratado al AMR como un sumidero aguas abajo de rendimiento infinito, y a toda la transferencia se le habían asignado apenas dos posiciones de muelle. Un ciclo completo de transferencia de un solo muelle — alinear, elevar o transferir, despejar — toma varias veces más que el takt de clasificación por paquete del clasificador, así que dos muelles jamás podrían matemáticamente dar abasto. La solución fue poco glamurosa: cuatro muelles en lugar de dos, más despacho por citas de las excepciones desde el WES. El tiempo de permanencia de los paquetes de excepción en la transferencia cayó de horas al rango de diez minutos.
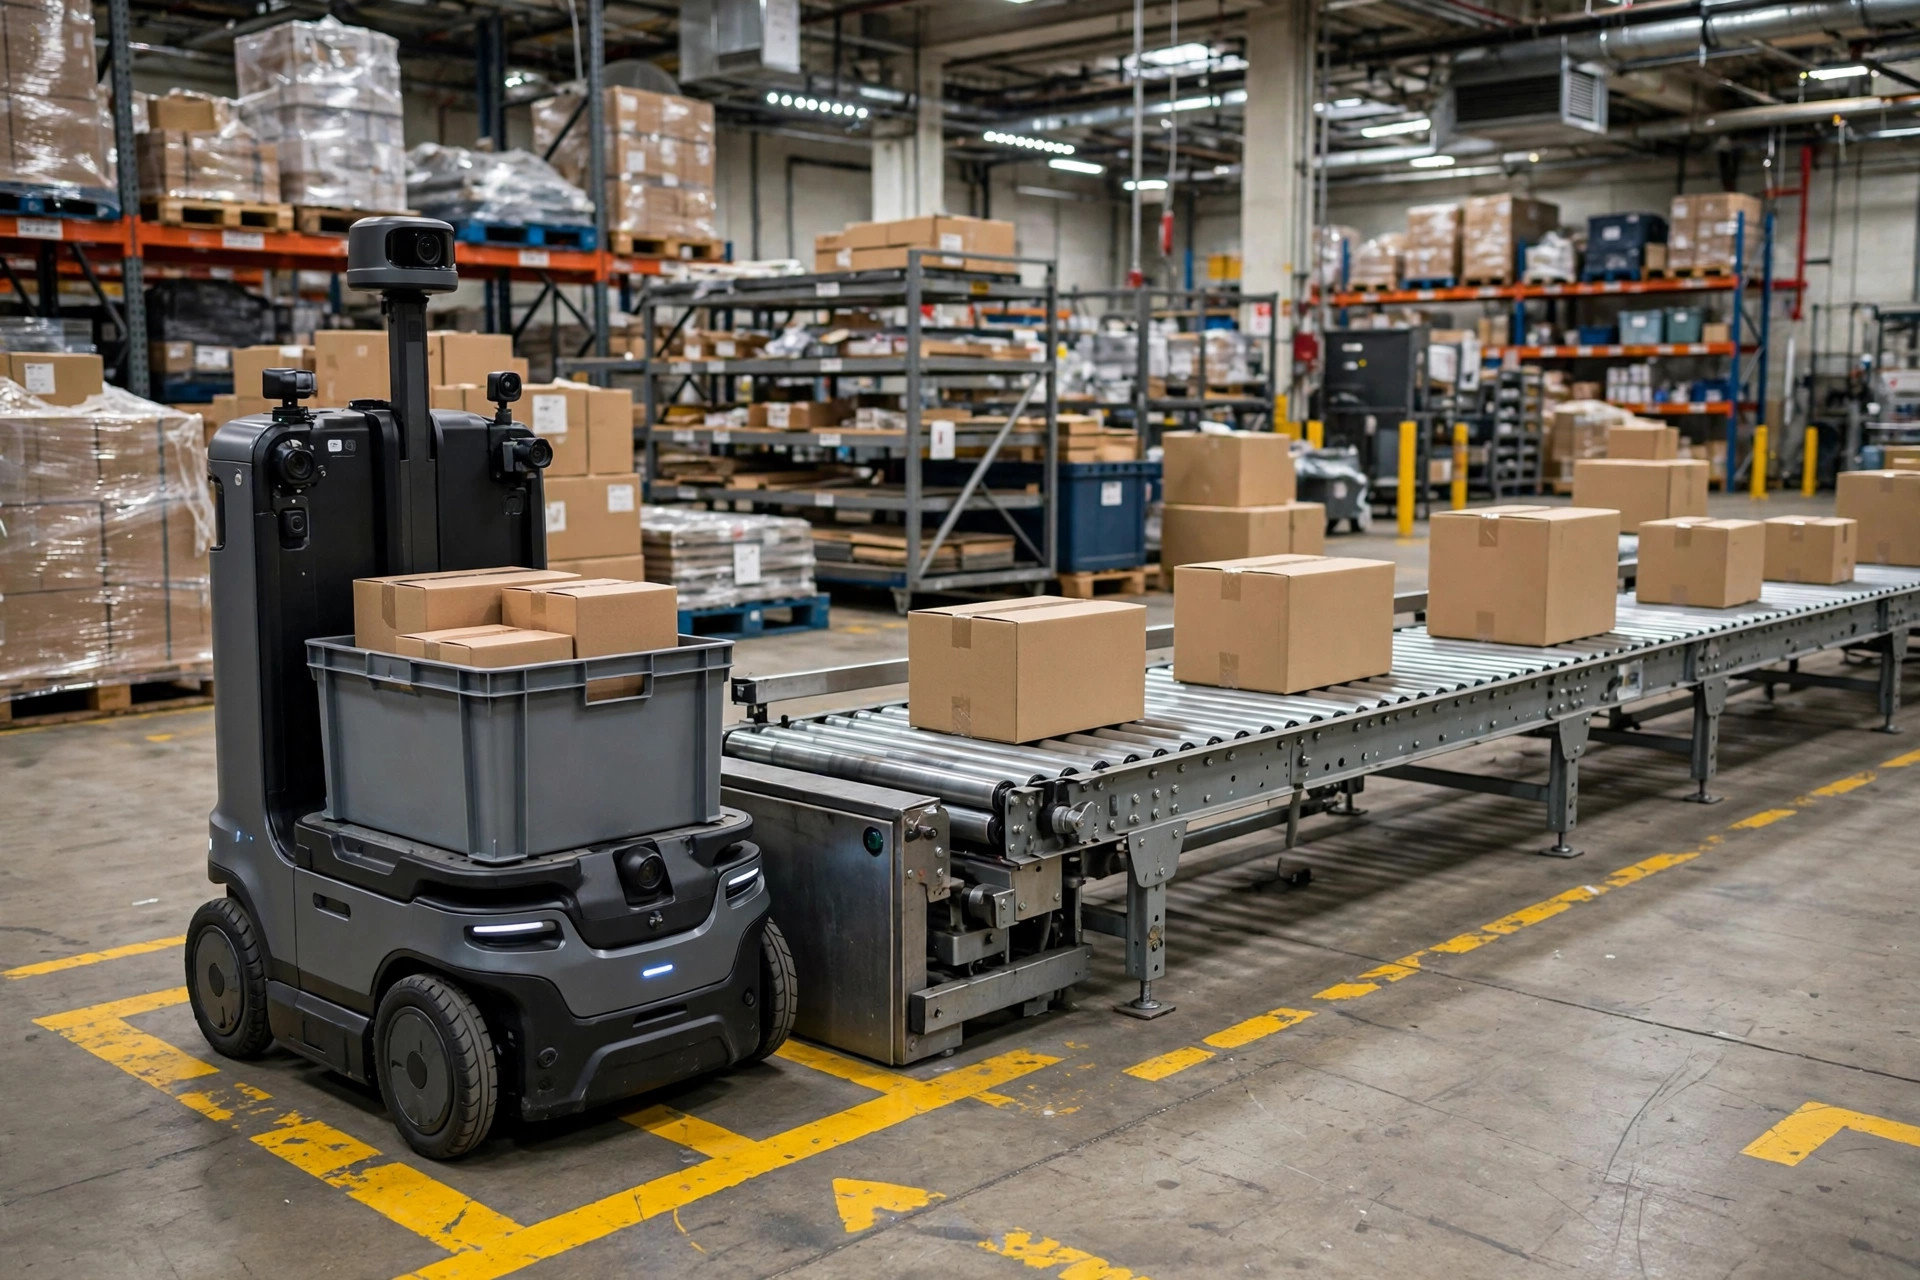
Un segundo caso viene del sur de China. Un almacén de comercio electrónico transfronterizo puesto en marcha a finales de 2023 usaba AMR para reponer cajas desde el almacenamiento hasta las estaciones de alimentación del clasificador, con transportadores devolviendo las cajas vacías. En el primer mes, la escena más común en la planta era AMR en cola frente a las estaciones de alimentación mientras el transportador funcionaba en vacío esperando cajas en el otro extremo. La atribución apuntó a un choque de dos filosofías de takt: el transportador es push y funciona a un takt fijo pase lo que pase, mientras que la reposición por AMR era pull, con el WES despachando tareas activadas por los niveles de inventario de las estaciones de alimentación. Sin un búfer diseñado entre push y pull, el AMR llegaba antes de que la caja estuviera vacía, y la caja quedaba vacía mientras el AMR aún iba en camino. La solución final fue la previsión de takt dentro del WES: despachar un ciclo de takt por delante del plan de clasificación para que los AMR "lleguen antes" en lugar de "salir bajo demanda". La inanición de alimentación prácticamente desapareció.
Ambos casos se reducen a la misma lógica contable: el rendimiento de un sistema coordinado de tres partes equivale al más lento de los tres takts, multiplicado por un factor de pérdida en cada interfaz. Todo el mundo calcula la capacidad de las máquinas por separado durante la selección de equipos; casi nadie calcula el takt de interfaz como su propia partida.
Tres capas de causas raíz en los tiempos de orquestación WES
Cavando un nivel más profundo, los problemas de tiempos en la orquestación de equipos WES suelen venir de tres capas — y las capas se amplifican entre sí.
La primera es la capa de interfaz física: precisión de acoplamiento, alturas de transferencia, protocolos de comunicación. Una desviación de acoplamiento del orden de más o menos 10 milímetros entre un AMR y un transportador puede provocar una transferencia fallida y un reintento, y un solo reintento puede consumir un ciclo de takt completo. El rasgo definitorio de esta capa es que es cara de corregir, porque la corrección es hardware.
La segunda es la capa de emparejamiento de takt: la proporción entre takt de alimentación, takt de clasificación y takt de transferencia. La práctica común de ingeniería dimensiona la capacidad de alimentación a 1.1 a 1.2 veces la capacidad de clasificación, y fija el número de muelles de transferencia redondeando hacia arriba el tiempo de transferencia de un solo muelle dividido por el intervalo de takt de clasificación, más uno de reserva. Nótese la lógica: la redundancia no es desperdicio; es capacidad de absorción para la varianza. Una configuración de tiempos sin redundancia se ve hermosa en estado estable y se desmorona en la primera ola de temporada alta.
La tercera es la capa de latencia de decisión, y es la más subestimada de las tres. El mundo del PLC funciona en milisegundos, la orquestación de tareas del WES funciona en segundos, y el gestor de flota de AMR añade la planificación de rutas encima. El verdadero cuello de botella en una coordinación a tres bandas a menudo no es la máquina más cara sino el bucle de decisión más lento. Aquí va el juicio contraintuitivo: en muchos proyectos el cuello de botella no es el clasificador en absoluto, sino los pocos segundos que tarda el WES en despachar una tarea a un AMR — un retraso que se convierte en colas visibles a ritmos de takt altos.
Un marco de configuración que realmente se implementa
De esa atribución, la configuración de tiempos converge en tres pasos. Primero, hacer las cuentas del takt: listar los tiempos por unidad y el paralelismo para alimentación, clasificación y transferencia, encontrar el cuello de botella teórico y dimensionar todo a su alrededor con un factor de redundancia de 1.1 a 1.2. Segundo, desacoplar por capas: bajar la coordinación de nivel de milisegundos — paros de emergencia, enclavamientos, disparos de fotoojos — a los PLC y controladores de borde, y dejar que el WES maneje solo la orquestación de tareas de nivel de segundos. No intenten correr dos escalas de tiempo en un solo sistema. La "programación totalmente centralizada" suena elegante, pero a ritmos de takt altos, la latencia de decisión se come cada ganancia teórica de optimización. Tercero, dar a las excepciones su propio carril: las excepciones, las devoluciones y las cajas completas — los tres flujos no planificados — necesitan takts de transferencia independientes y posiciones de búfer. Compartir takt con el flujo principal significa que una sola excepción contamina el ritmo de toda la línea.
| Patrón de coordinación | Encaja en | Fortaleza | Costo |
|---|---|---|---|
| Enclavamiento físico por PLC + capa de tareas WES | Línea única, rendimiento medio | Latencia más baja, más estable | Inflexible; los cambios de línea tocan hardware |
| Orquestación WES unificada | Multilínea, flotas grandes de AMR | Despacho globalmente óptimo, fácil de escalar | Mayor latencia de decisión, sensible al jitter de red |
| Aislado, con respaldo manual | Pilotos, bajo volumen | Rápido de lanzar | Colapsa a escala; costo más alto a largo plazo |
En el lado de las tendencias, dos datos importan: el estándar de interfaz de comunicación AMR VDA 5050 ha avanzado notablemente en los últimos dos años, y los principales proveedores de WES han empezado a incorporar la simulación de takt en sus herramientas de preventa. Mi juicio, con un plazo adjunto: dentro de los próximos dos a tres años, la configuración de tiempos WES pasará del ajuste proyecto por proyecto a plantillas productizadas — el mismo camino que las estrategias de olas de WMS recorrieron hace años. Pero templar no significa simplificar. Todo lo contrario: las plantillas solo funcionan cuando parámetros que antes vivían en las cabezas de ingenieros veteranos — takts de interfaz, latencias de decisión — se vuelven entradas de ingeniería medibles y simulables.
Varias preguntas aún no tienen respuestas estándar, y vale la pena vigilarlas. Cuando una flota de AMR supera las cincuenta unidades, ¿puede el despacho de nivel de segundos del WES seguir el ritmo del takt de línea de milisegundos, o se necesita un programador de borde de segundo nivel? Cuando el transportador, el clasificador y el AMR vienen de tres fabricantes distintos, ¿dónde debe situarse exactamente el límite de responsabilidad de tiempos en la pila de protocolos? Y cuando las filosofías de takt push y pull deben coexistir en la misma línea, ¿existe una fórmula general para la profundidad óptima del búfer? Ninguna de estas tiene una conclusión establecida — pero cada una decidirá si el próximo proyecto tiene éxito o fracasa.
Por Dr. Chen, Investigador de la cadena de suministro
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.