Extracto: Una estrategia de carga de AMR que los responsables de almacén puedan aplicar de verdad depende del momento, no del tamaño de la batería. Esta guía compara la carga de oportunidad con el intercambio de baterías, con cifras reales de almacén y una línea divisoria clara para elegir entre ambas.
Una estrategia de carga de AMR que los equipos de almacén aplican mal suele fallar siempre de la misma manera silenciosa. Nadie se fija en un solo robot que va a cargar. La gente se da cuenta cuando cinco robots hacen cola para los cargadores a las 3 p.m., las líneas de picking esperan y el jefe de turno empieza a mover pedidos a mano. La causa rara vez era un robot defectuoso.
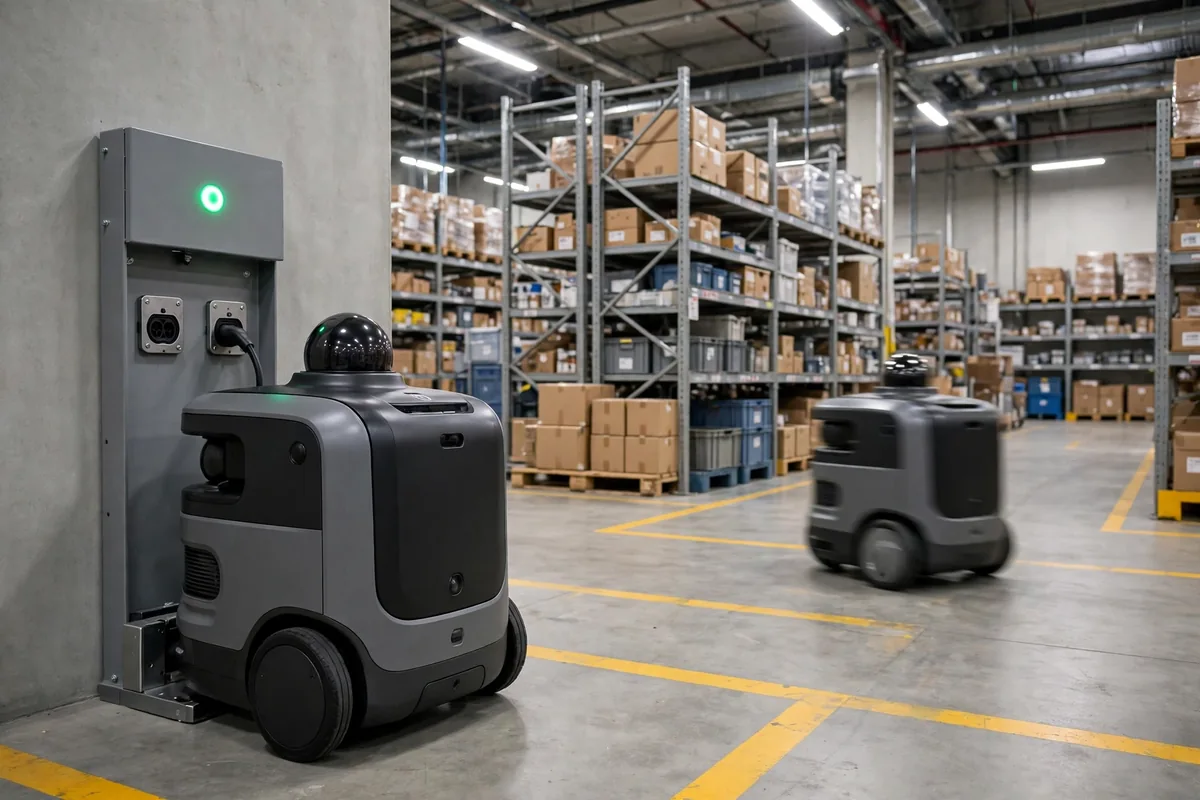
Piénsalo como un teléfono. Si insistes en agotarlo hasta cero y luego cargarlo hasta el tope, pasas gran parte del día atado a un cable. Un robot de almacén no es distinto. Las baterías de litio están más cómodas en la zona media de su rango, y la descarga profunda constante o la carga rápida repetida a alta temperatura envejece un paquete más rápido. La carga de oportunidad aprovecha los huecos cortos entre tareas para recargar dentro de una banda cómoda. El intercambio de baterías sigue otro camino: el robot deja un paquete agotado en una estación, recoge uno lleno en cuestión de minutos, y el paquete vacío se carga lentamente fuera del vehículo.
Ningún enfoque es mejor en abstracto. La pregunta es cuál se adapta a tu patrón de tareas, tu distancia diaria y tu superficie.
Cómo funciona la estrategia de carga de AMR en la operación real
Empieza por la física, porque todo lo demás se deriva de ella. Un robot no consume energía de forma uniforme a lo largo de un turno. La distancia recorrida, la carga útil, la aceleración, los ciclos de elevación y el tiempo de espera cambian la velocidad de descarga. Un robot que hace traslados cortos y ligeros en una zona compacta puede funcionar durante horas con una carga parcial. El mismo robot, transportando palés pesados por un edificio grande, con largos trayectos vacíos de vuelta al inicio, se descarga mucho más rápido.
La carga de oportunidad funciona cuando el propio trabajo crea huecos. Los robots esperan pedidos, esperan ascensores, esperan a que un operario confirme un picking, o quedan parados entre oleadas. Esos minutos son tiempo de carga gratuito si hay un cargador en la ruta. El intercambio funciona cuando el trabajo no crea huecos. Si la línea funciona de forma continua y detener un robot cuesta más que la estación de intercambio, el intercambio gana.
Trabajé con un almacén de comercio electrónico en el este de China que operaba 45 AMR durante la temporada alta de 2024. El plan original era sencillo: cargar todo por la noche y agotarlo durante el día. A media tarde, los robots empezaron a retirarse uno tras otro para cargar por batería baja. Sobre el papel, la flota tenía 45 robots. Durante la ventana punta, el número realmente disponible caía a menudo hasta unos 36. La disponibilidad de la flota rondaba apenas por encima del 90 %, y el equipo de picking notaba cada robot que faltaba.
Cambiamos el ritmo en lugar del hardware. Se programaron recargas cortas en los huecos naturales entre oleadas, cada una de aproximadamente diez a quince minutos, manteniendo las baterías entre aproximadamente el 40 y el 80 %. Dos robots que recorrían las rutas más largas pasaron al intercambio. En un mes, la disponibilidad punta subió a 43 robots o más, y el tiempo de funcionamiento perdido por día bajó de casi dos horas a menos de veinte minutos. Los robots eran los mismos. Las baterías eran las mismas. El ritmo de carga cambió.
Carga de oportunidad frente a intercambio de baterías: dónde trazar la línea
Yo trazo la línea divisoria con tres comprobaciones, y así es como debe elegirse una estrategia de carga de AMR en la práctica. La primera es si las tareas pueden pausarse. Si los pedidos llegan en oleadas con pausas naturales, la carga de oportunidad suele ser la opción económica. El robot carga mientras de todos modos estaría esperando. Si el trabajo es continuo y una pausa se propaga en congestión aguas abajo, el intercambio protege el rendimiento.
La segunda comprobación es la distancia diaria y la carga. Mide el tiempo real de funcionamiento de un robot con una carga completa bajo tus tareas reales, no la cifra del folleto. Luego mide cuánto tiempo de hueco puede acumular ese robot en un día normal. Multiplica el tiempo de hueco por la velocidad de carga. Si el resultado cubre aproximadamente el 80 % o más del consumo diario, la carga de oportunidad puede sostenerse. Por debajo de eso, la flota tenderá a la batería baja en la segunda mitad del turno, y ningún truco de despacho corrige un déficit de física.
La tercera comprobación es el espacio en planta y el capital. El intercambio necesita una estación, paquetes de repuesto y espacio para rotarlos. También necesita un responsable claro de la rotación de paquetes y del seguimiento de su salud. La carga de oportunidad necesita cargadores situados a lo largo de las rutas de tareas, lo cual es más barato y más fácil de adaptar, pero exige una colocación disciplinada. Un cargador lejos de la zona caliente es casi inútil, porque el robot gasta energía conduciendo hasta él.
| Factor | Carga de oportunidad | Intercambio de baterías | Solo carga completa nocturna |
|---|---|---|---|
| Tiempo de inactividad | Usa el tiempo de espera, poca parada adicional | Minutos por intercambio, y vuelta al trabajo | Carga diurna no planificada, la menos predecible |
| Vida útil de la batería | Ciclos superficiales en una banda media, generalmente benignos | Carga lenta en estación, más fácil de gestionar | Ciclos completos repetidos, envejecimiento más rápido |
| Coste inicial | Bajo, cargadores a lo largo de las rutas | Alto, estación más paquetes de repuesto | El más bajo, pero la pérdida de rendimiento es alta |
| Mejor uso | Trabajo por oleadas con huecos naturales | Trabajo continuo, alto coste de parada | Trabajo ligero con largos periodos de inactividad |
Esta es la parte contraintuitiva que muchos equipos resisten al principio: cargar al 100 % durante las horas punta puede hacer perder dinero. La carga se ralentiza bruscamente en la parte alta del rango. El último 20 % puede tardar tanto como el 50 % anterior. Aparcar un robot en un cargador para perseguir esa última porción intercambia rendimiento punta escaso por tranquilidad. Mi regla es tajante: durante la punta, carga solo hasta lo suficiente. Reserva las cargas completas para los turnos de noche o las ventanas de baja demanda.
Trampas de mantenimiento que están en el lado de la carga
La mayoría de los fallos de carga que veo son fallos de mantenimiento con otra etiqueta. La primera trampa es la colocación de los cargadores. Si los cargadores están lejos de los puntos calientes de las tareas, los robots hacen largos trayectos vacíos solo para cargar, y el trayecto consume gran parte de la energía recién ganada. Los cargadores pertenecen a la ruta, por donde el robot pasa de todos modos.
La segunda trampa es despachar solo por porcentaje. Dos paquetes pueden marcar ambos el 60 % y ofrecer un tiempo de funcionamiento muy distinto. Un paquete envejecido, con mayor resistencia interna, cae más rápido bajo la misma tarea. Si el sistema envía ese robot a una ruta larga porque el porcentaje parece aceptable, se detendrá a mitad de camino. La salud de la batería tiene que entrar en el peso del despacho. Los paquetes más débiles reciben tareas cortas y cercanas. Los más fuertes asumen los recorridos largos.
La tercera trampa es la rotación de paquetes de intercambio sin registros. Sin un registro de rotación, unos pocos paquetes se usan todos los días mientras otros quedan inactivos. Los paquetes ocupados envejecen rápido. Los inactivos siguen envejeciendo por calendario y se autodescargan. Cada paquete necesita un registro visible: número de ciclos, puntuación de salud y última carga completa. El sistema, no la memoria, debe decidir qué paquete sale a continuación.
La cuarta trampa es congelar la estrategia. La temporada alta y la temporada baja tienen ritmos distintos. Un parámetro de carga que funciona en febrero puede fallar en noviembre. Revisa los ajustes de carga con cada cambio de oleada y cada cambio de estación, y deja que el patrón de tareas fije los parámetros.
Un segundo almacén muestra el otro lado de la línea. Un almacén de repuestos de automóvil en el norte de China funcionaba de forma continua, incluidas las noches, y adoptó el intercambio en la primavera de 2025. La carga de oportunidad cubría allí solo alrededor del 60 % del consumo diario, así que nunca fue una opción real. La estación de intercambio y los paquetes de repuesto costaron más al principio, pero una parada de línea de diez minutos acumulaba trabajo mucho más allá de la propia línea. Tras el intercambio, cada robot ganó cerca de una hora de tiempo efectivo de funcionamiento diario frente al antiguo patrón de carga nocturna. La inversión se amortizó con el rendimiento en aproximadamente un año.
También he visto el error inverso. Un almacén pequeño de poco más de 2,000 metros cuadrados instaló el intercambio aunque su trabajo llegaba en oleadas claras, y la carga de oportunidad ya podría haber cubierto alrededor del 90 % del consumo. La estación de intercambio ocupó superficie que podría haber albergado posiciones de amortiguación, y los paquetes de repuesto inmovilizaron capital, mientras la disponibilidad de la flota apenas mejoró. La tecnología era sólida. El ajuste era incorrecto.
Así que pregunta un número antes de gastar: robots disponibles en hora punta divididos por el tamaño total de la flota, seguidos durante un mes. Si la carga está bien ajustada, el ratio se mantiene alto cuando importa. Si cae cada tarde, el problema es el programa, no el robot.
Por Da Liu, Ingeniero de Automatización
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.