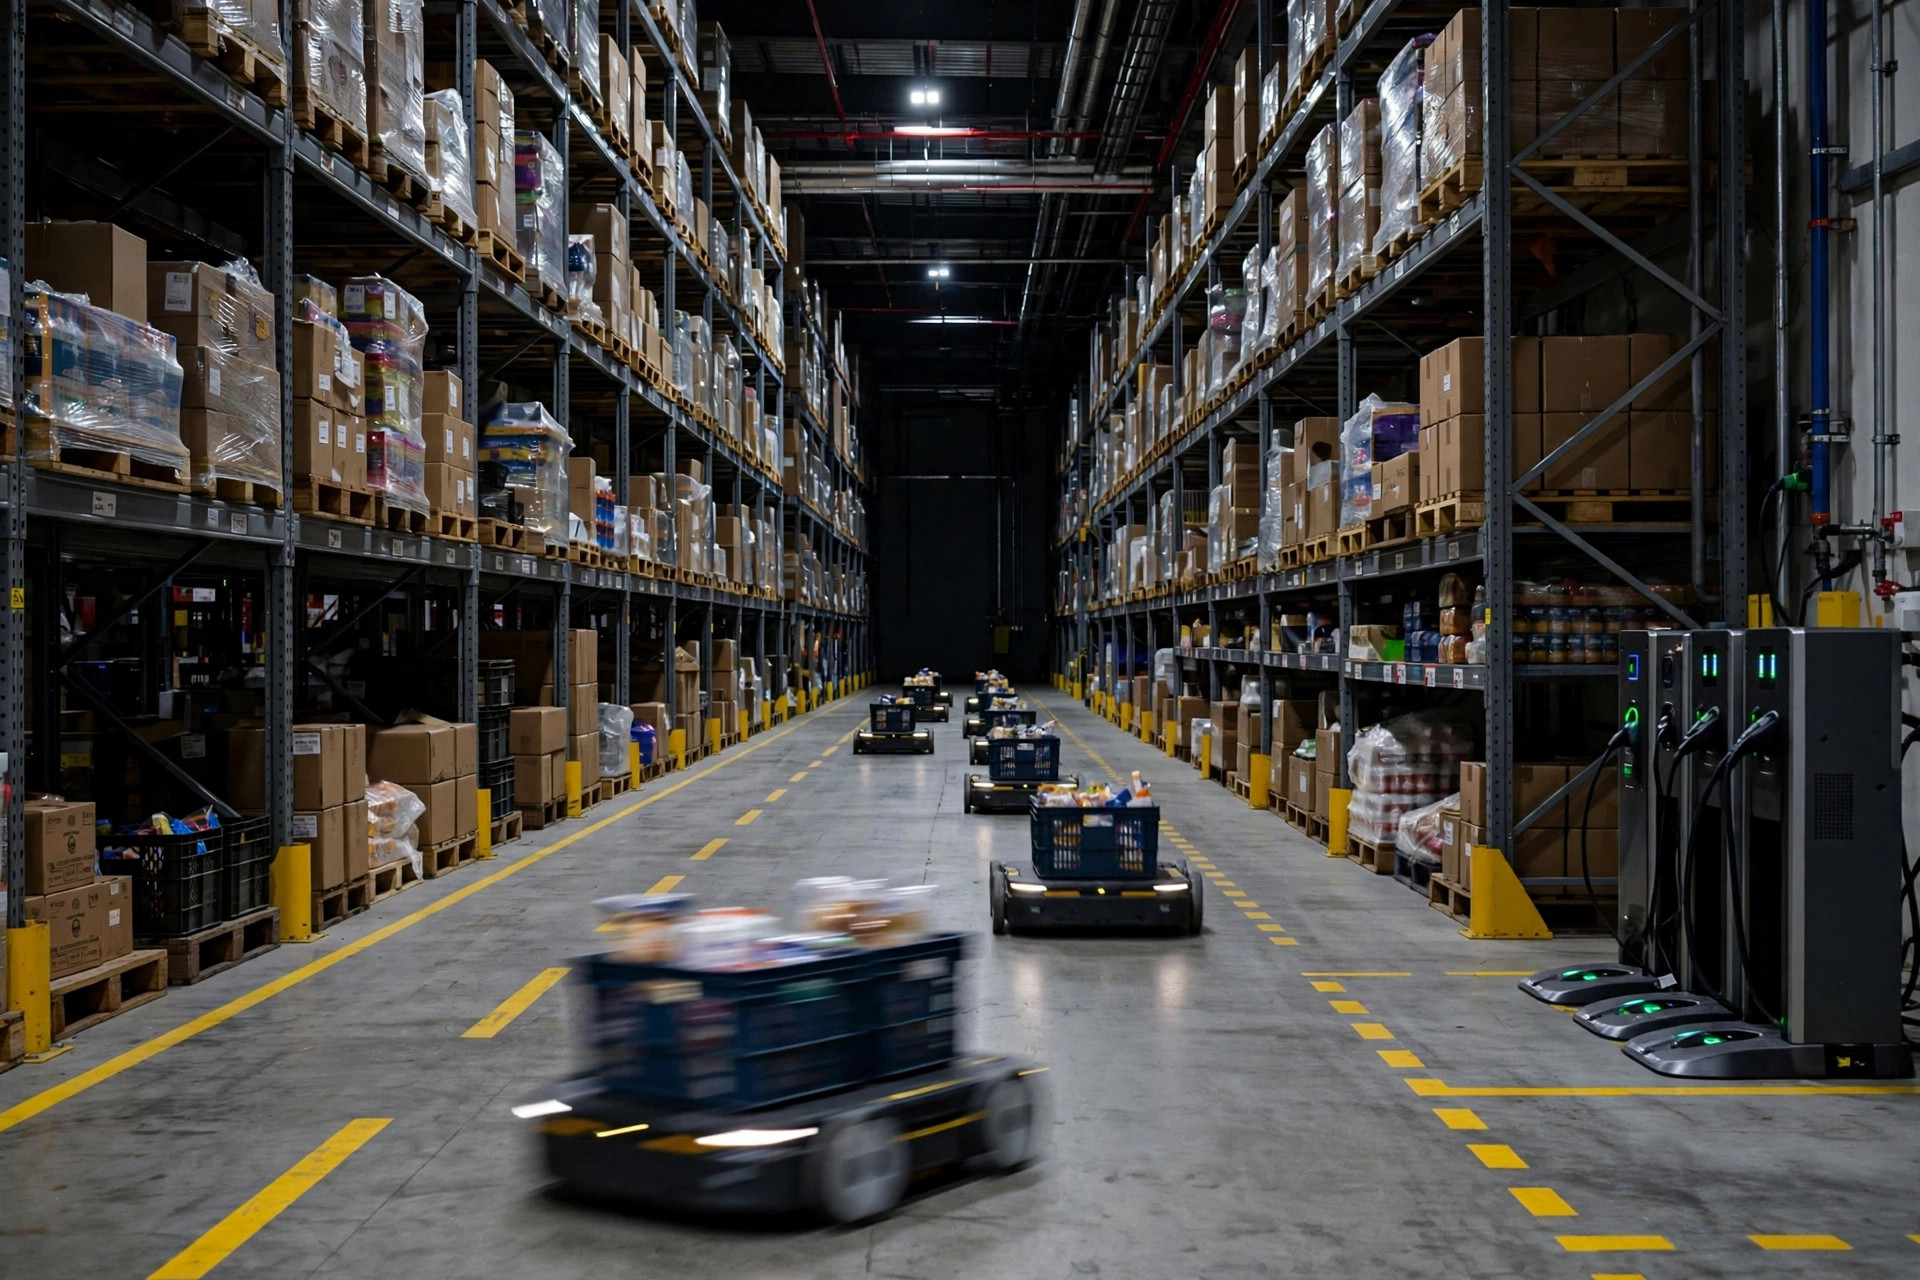
El otoño pasado recorrí un almacén 3PL a las afueras de Tianjin: 42 AMR, dos marcas, cada una con su propio software de flota. El gerente de operaciones señaló la intersección principal — «todos los días a las 4 p.m., atasco, como un reloj». Los robots de ambas marcas cediéndose el paso entre sí, nadie avanzando. Punto muerto. El propietario gastó una fortuna en robots y perdió contra un solo problema: tres cuadrillas de conductores, tres cerebros, ninguno escuchando a los demás. Si te confunde el esquema RCS vs WCS del almacén — quién comanda los equipos fijos, quién comanda la flota y cuándo necesitas de verdad un cerebro de robots unificado — este artículo lo aclara: tres capas, una tabla, dos fracasos que he visto y una frase de compra que podrás usar mañana.
RCS vs WCS vs WMS: tres capas, no una
La gente mezcla estas siglas. No lo hagas. Son tres capas, y la jerarquía importa.
El WMS está en la cima y hace la contabilidad: si el inventario está bien, qué pedido sale primero, de dónde vienen las tareas. Solo emite instrucciones — «mueve el pallet A del hueco 1 al muelle 3». Cómo se conduce la ruta, qué robot va, no le importa.
El WCS — el sistema de control de almacén — gobierna los equipos atornillados al suelo: transportadores, clasificadores, elevadores, lanzaderas. Habla con los PLC en milisegundos y hace el trabajo de control en tiempo real: cuándo gira la cinta, en qué canal suelta el clasificador. Piensa en él como el supervisor de producción de una línea fija, vigilando el takt.
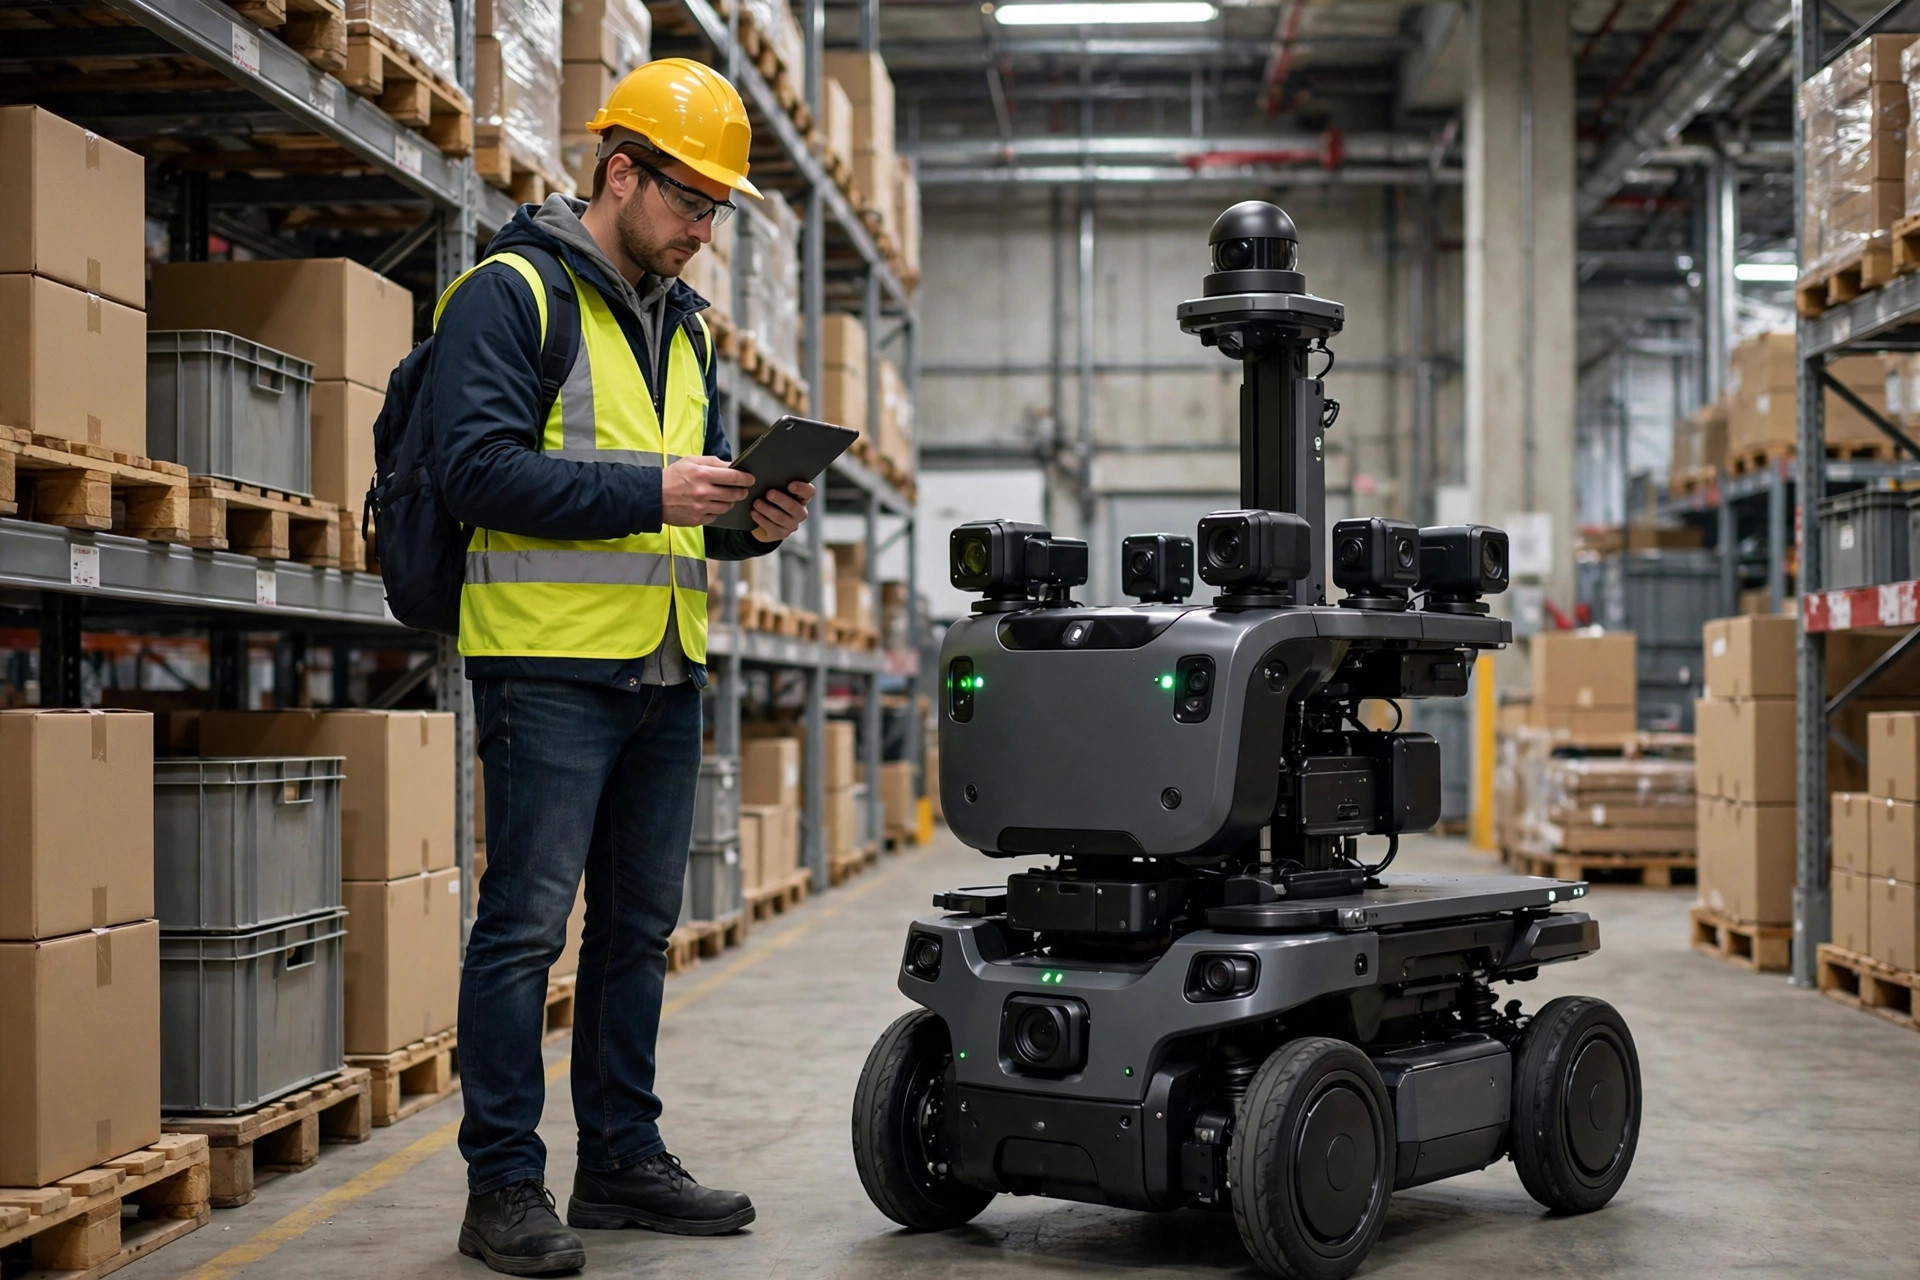
El RCS — el sistema de control de robots — gobierna las cosas que se mueven: la flota de AMR/AGV. Cuatro funciones: asignación de tareas (qué tarea va a qué robot), control de tráfico (quién pasa primero en una intersección), programación de cargas (qué robot carga y cuándo) y gestión del mapa. La analogía: el WMS es el director general, el WCS es el supervisor de línea, el RCS es el capitán de la flota. Al director general solo le importa que la carga se entregue; el capitán se asegura de que los camiones no choquen entre sí.
Esa es la verdadera diferencia entre RCS y WCS en un almacén: uno comanda equipos fijos, el otro comanda una flota en movimiento. El equipo no se mueve, así que todo va de takt; los robots se mueven, así que todo va de prioridad de paso.
RCS vs WCS vs software de flota del proveedor: una tabla
| WCS | RCS | Software de flota del proveedor | |
|---|---|---|---|
| Controla | Transportadores, clasificadores, elevadores — equipos fijos | Flota AMR/AGV, puede abarcar varias marcas | Solo los robots de su propia marca |
| Función principal | Control PLC en tiempo real, sincronización de takt, enclavamientos | Asignación de tareas, control de tráfico, programación de cargas, planificación de rutas | Estado por robot, despacho básico |
| Recibe órdenes de | WMS, tareas a nivel de equipo | WMS, tareas de transporte | Entregas del WMS o del RCS |
| Fallo típico | Solo conoce su propio equipo | Inútil si no está unificado entre marcas | Cada marca por su cuenta en las intersecciones |
El software del proveedor es como si cada escuadrón trajera su propio sargento — bien para su propia gente, inútil para el escuadrón de al lado. Con menos de 10 robots, una sola marca, el sargento basta. En el momento en que las marcas se mezclan, necesitas un capitán por encima de todos los capitanes. Ahí es donde se sitúa un RCS independiente.
Por qué una flota multimarca necesita un RCS unificado
Primero la idea contraintuitiva: comprar AMR de tres marcas sin un RCS unificado es como contratar tres cuadrillas de conductores que no se hablan entre sí. Cada cuadrilla solo escucha a su propio capitán; cuando se encuentran en una intersección se echan la culpa entre ellos, y tu pasillo es lo que queda bloqueado.
Esa fue la causa raíz en el almacén de Tianjin en 2024. Dos marcas, unos 20 robots cada una, cada una con su propio software de despacho, su propio mapa, sus propias reglas de tráfico. Los robots de la marca A creían tener la prioridad; los de la marca B creían lo mismo. Cada tarde, en el pico de expedición: 20–30 minutos de punto muerto. En temporada alta añadieron 8 robots más y empeoró — más robots, más atascos. La parte contraintuitiva: hasta que se resuelve el problema del RCS, añadir robots no añade capacidad. Añade congestión.
La solución es VDA 5050. En simple, es un estándar de interfaz abierta impulsado por la asociación de la industria automotriz alemana que permite que los robots de distintas marcas reciban órdenes de un solo RCS: un formato de tarea, una lógica de control de tráfico. Piensa en ello como darles el mismo reglamento a conductores de distintos países — da igual dónde se fabricó el coche, el rojo significa parar. El centro de Tianjin añadió después un RCS unificado compatible con VDA 5050, ambas marcas entraron en el mismo control de tráfico y los puntos muertos en intersecciones básicamente desaparecieron. Los viajes por robot por turno subieron aproximadamente un veinte por ciento, y esos 8 nuevos robots de temporada alta por fin se ganaron su coste. (Las especificaciones de los robots varían según el proveedor — verifícalas contra los parámetros publicados por el fabricante.)
Momento detector de tonterías: si tienes 8 robots de una sola marca y el software del proveedor funciona bien, y alguien te intenta vender una «plataforma RCS unificada» — enséñale la puerta. Eso es un cañón apuntando a un mosquito.
La frase de compra: cuándo merece la pena un RCS independiente
Un marco de decisión que puedes usar directamente:
- Menos de 10 robots, una sola marca: el software del proveedor basta. Un RCS independiente es tirar el dinero.
- 10–30 robots, o dos marcas mezcladas: mira la complejidad de las intersecciones. Cruces en pasillos principales, cuellos de botella de carga, rutas entre plantas — el RCS empieza a pagarse solo. ¿Rutas simples que nunca se cruzan? Puedes esperar.
- 30+ robots, o tres marcas mezcladas: un RCS independiente es casi obligatorio. Saltártelo es apuntarte a atascos diarios.
- Equipos fijos + entregas a flota (transportadores que alimentan AMR): no importa cuántos robots, el límite de interfaz WCS/RCS debe quedar escrito en los pliegos — quién reclama la tarea, quién reporta la finalización, palabra por palabra. Esta es la zona de desastre que describo a continuación.
Una cosa más que la gente pasa por alto: la programación de cargas. La gestión de cargas del RCS no es «ve a cargar cuando esté vacío» — calcula qué robot carga cuándo, durante cuánto tiempo y cuántos permanecen en línea para sostener la capacidad pico. El software del proveedor normalmente no puede hacer esa cuenta.
Dos cerebros, un almacén: fracasos que he visto
2023, un almacén de comercio electrónico en Guangdong: transportadores y clasificador con WCS, más de 30 AMR con RCS, WMS en la cima. La primera semana tras la puesta en marcha, la zona de expedición era un caos: el WMS empujó una tarea de transporte tanto al WCS como al RCS, y ambos la reclamaron — el transportador entregó la mercancía, un AMR también fue a recogerla, la mercancía quedó «entregada» dos veces y el papeleo no cuadraba. Causa raíz: el límite de interfaz nunca se definió. El WMS asumió que el WCS solo manejaba equipos; el WCS asumió que también debía tomar tareas de transporte. Dos horas de inactividad la noche antes de la temporada alta. La cara del director de operaciones lo decía todo.
La lección es una frase: una tarea, un cerebro que la reclame. Cuando el WMS despacha, la regla de enrutamiento debe ser explícita — los tramos de equipos fijos van al WCS, los tramos de transporte móvil van al RCS, y el punto de entrega (digamos, el final de un transportador) debe definir exactamente dónde termina el trabajo del WCS y dónde empieza el del RCS.
Dos fracasos más de desgaste lento. Uno: nadie mantiene el mapa. Las estanterías se movieron, los pallets quedaron almacenados temporalmente, pero el mapa del RCS tenía tres meses — los robots condujeron el mapa viejo directo contra las estanterías nuevas. El mapa del RCS debe moverse con cada cambio de layout: cambias el layout, cambias primero el mapa. Regla de hierro. Dos: el roaming del Wi-Fi. Un robot que cambia de un punto de acceso a otro se cae unos segundos, el RCS lo declara «perdido», y todos los robots de esa ruta se detienen a esperarlo. Prueba la cobertura inalámbrica del almacén y la transferencia de roaming contra operación continua de robots — no la califiques con estándares de Wi-Fi de oficina.
¿Merece la pena el dinero? Mira este único número
Si un RCS merece el dinero — no escuches historias de proveedores. Mira un número: viajes de transporte efectivos por robot por turno.
Antes de instalar un RCS unificado, saca una semana de registros de despacho y calcula la proporción de tiempo que los robots pasan esperando — esperando a personas, esperando la prioridad de paso, esperando cargadores. Si ese número supera el 20%, la mayor parte del tiempo de tu flota se lo está comiendo la espera mutua, y eso es exactamente lo que un RCS puede recuperar. Mide de nuevo tras la puesta en marcha: si los viajes suben un 15% o más, el dinero estuvo bien gastado. Sin cambios significa que el problema nunca fue el despacho — quizá el pozo de tareas en sí era escaso.
Una pregunta para llevarte a casa: en tu almacén, ¿cuánto del día pasan tus AMR simplemente... esperando? El número suele estar justo ahí, en la pantalla de despacho. Nadie lo mira.
Por Da Liu, ingeniero de automatización
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.