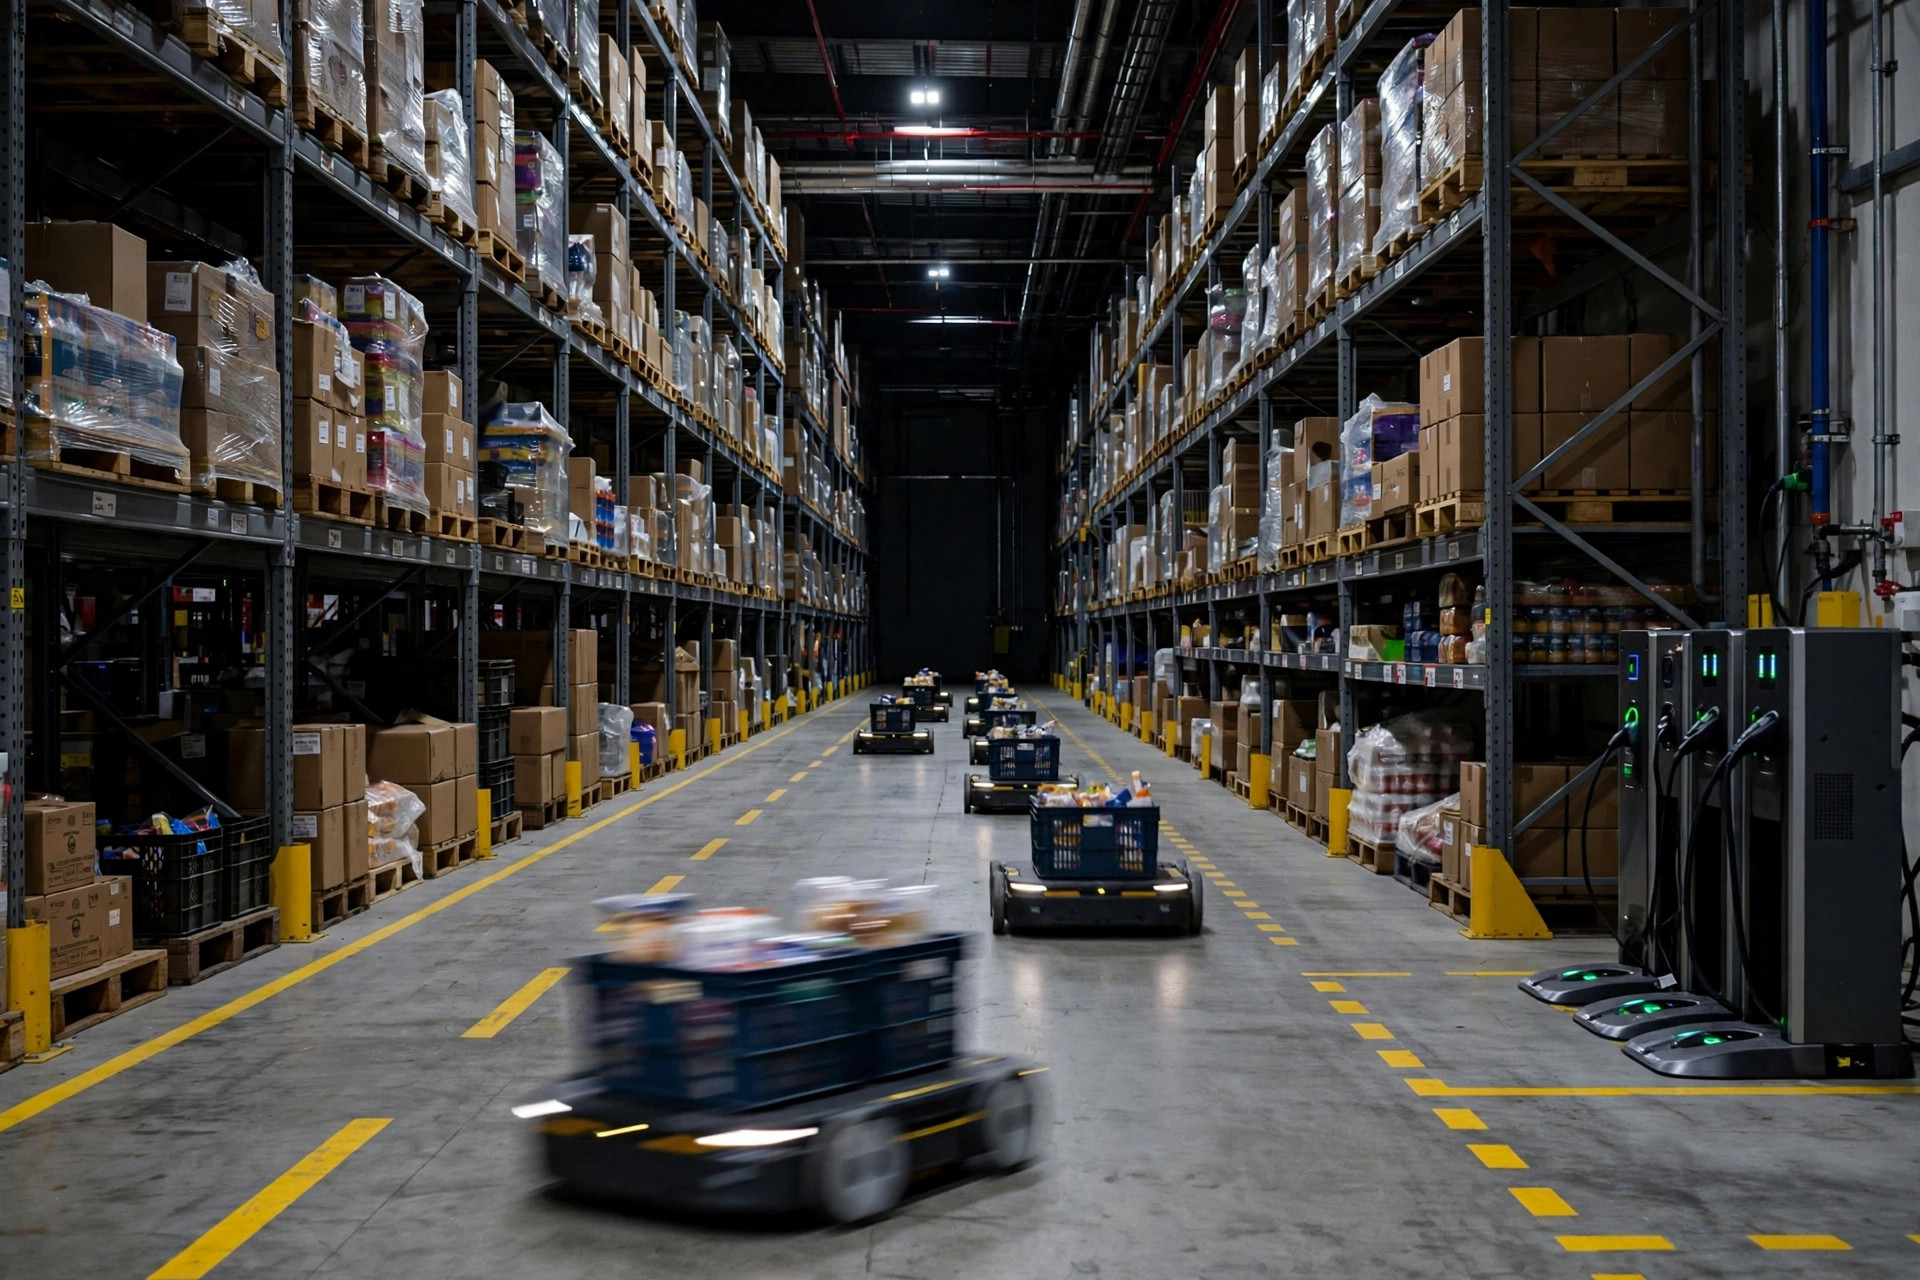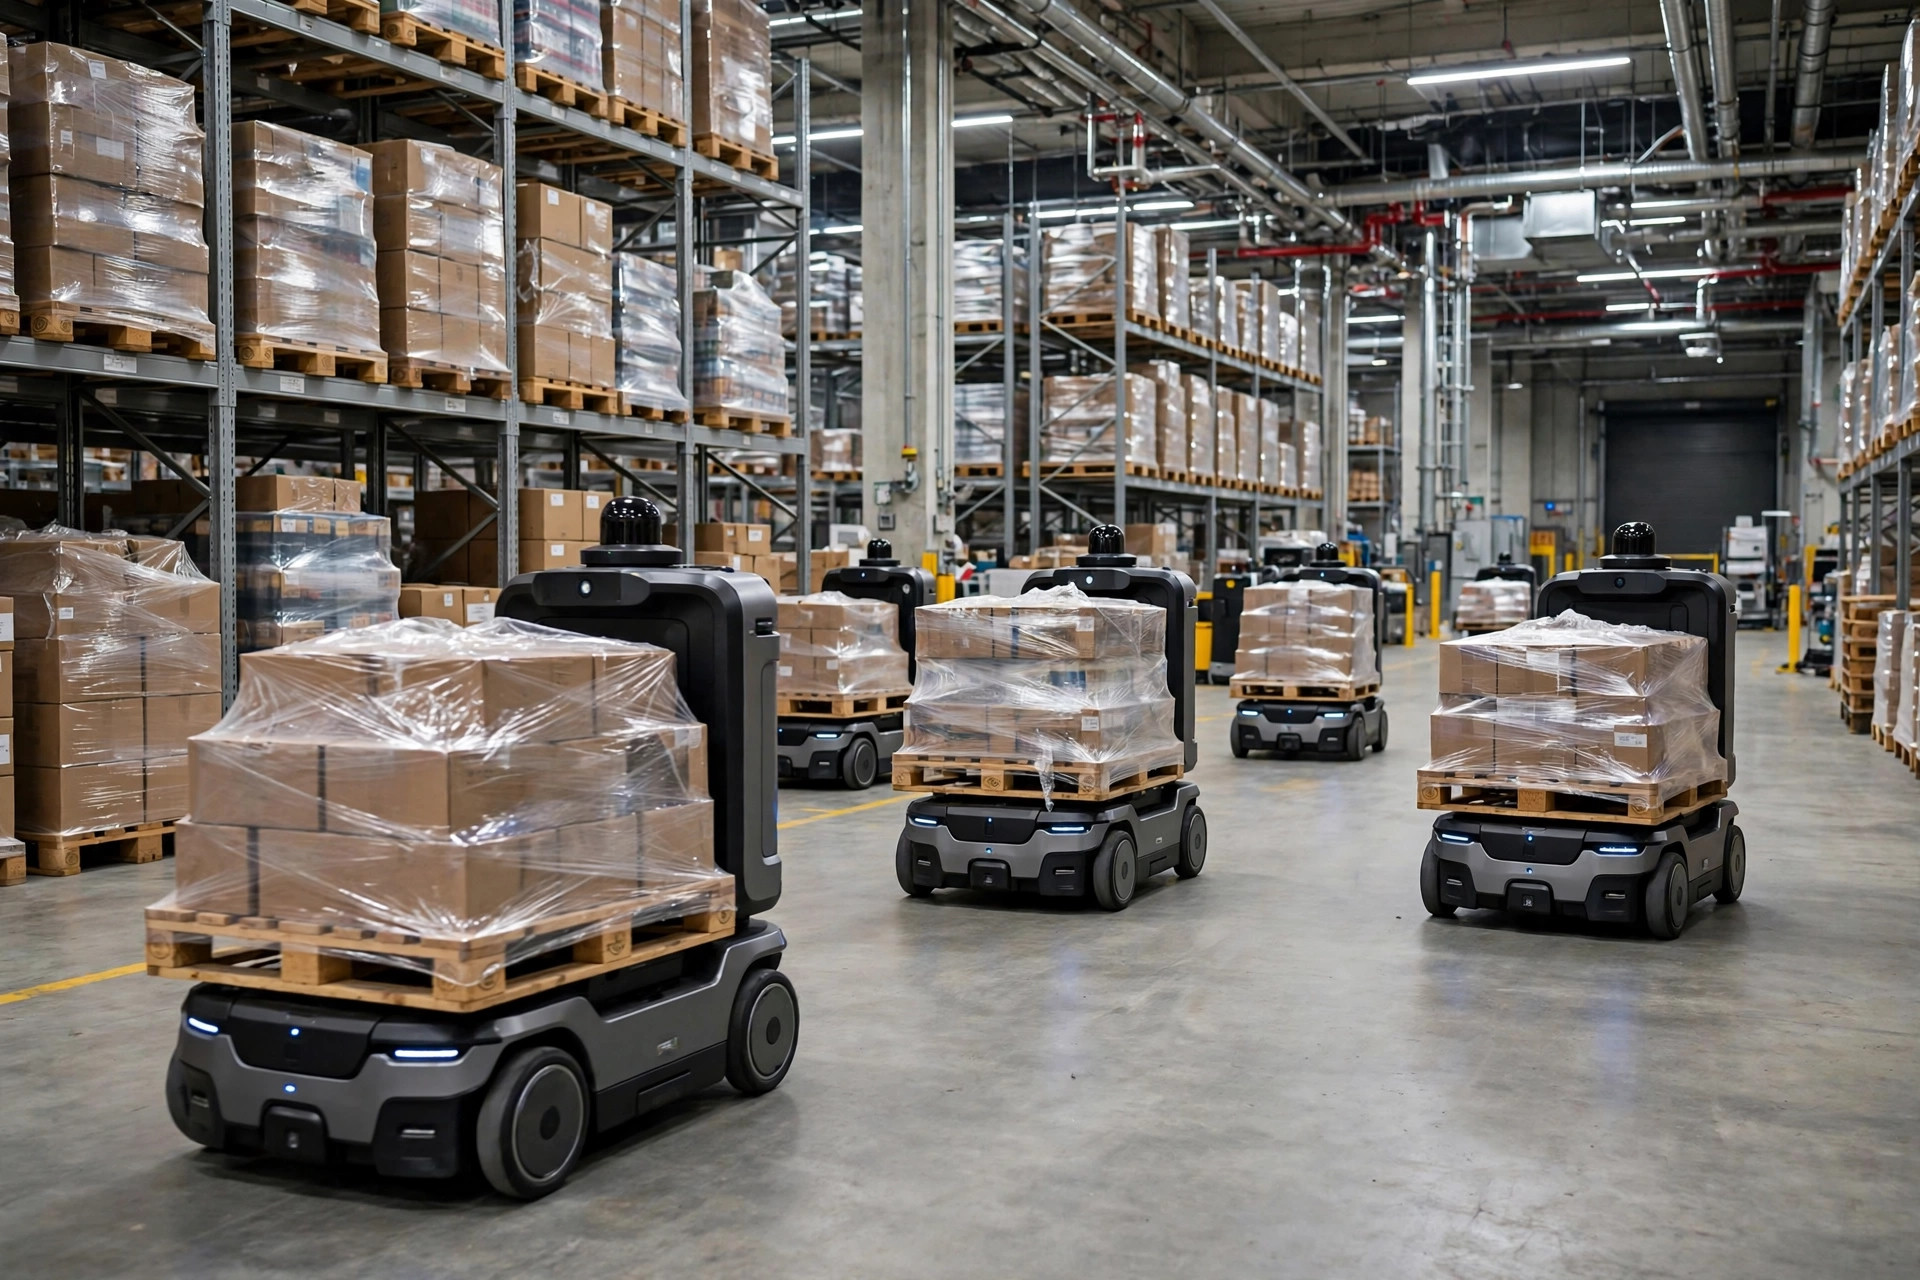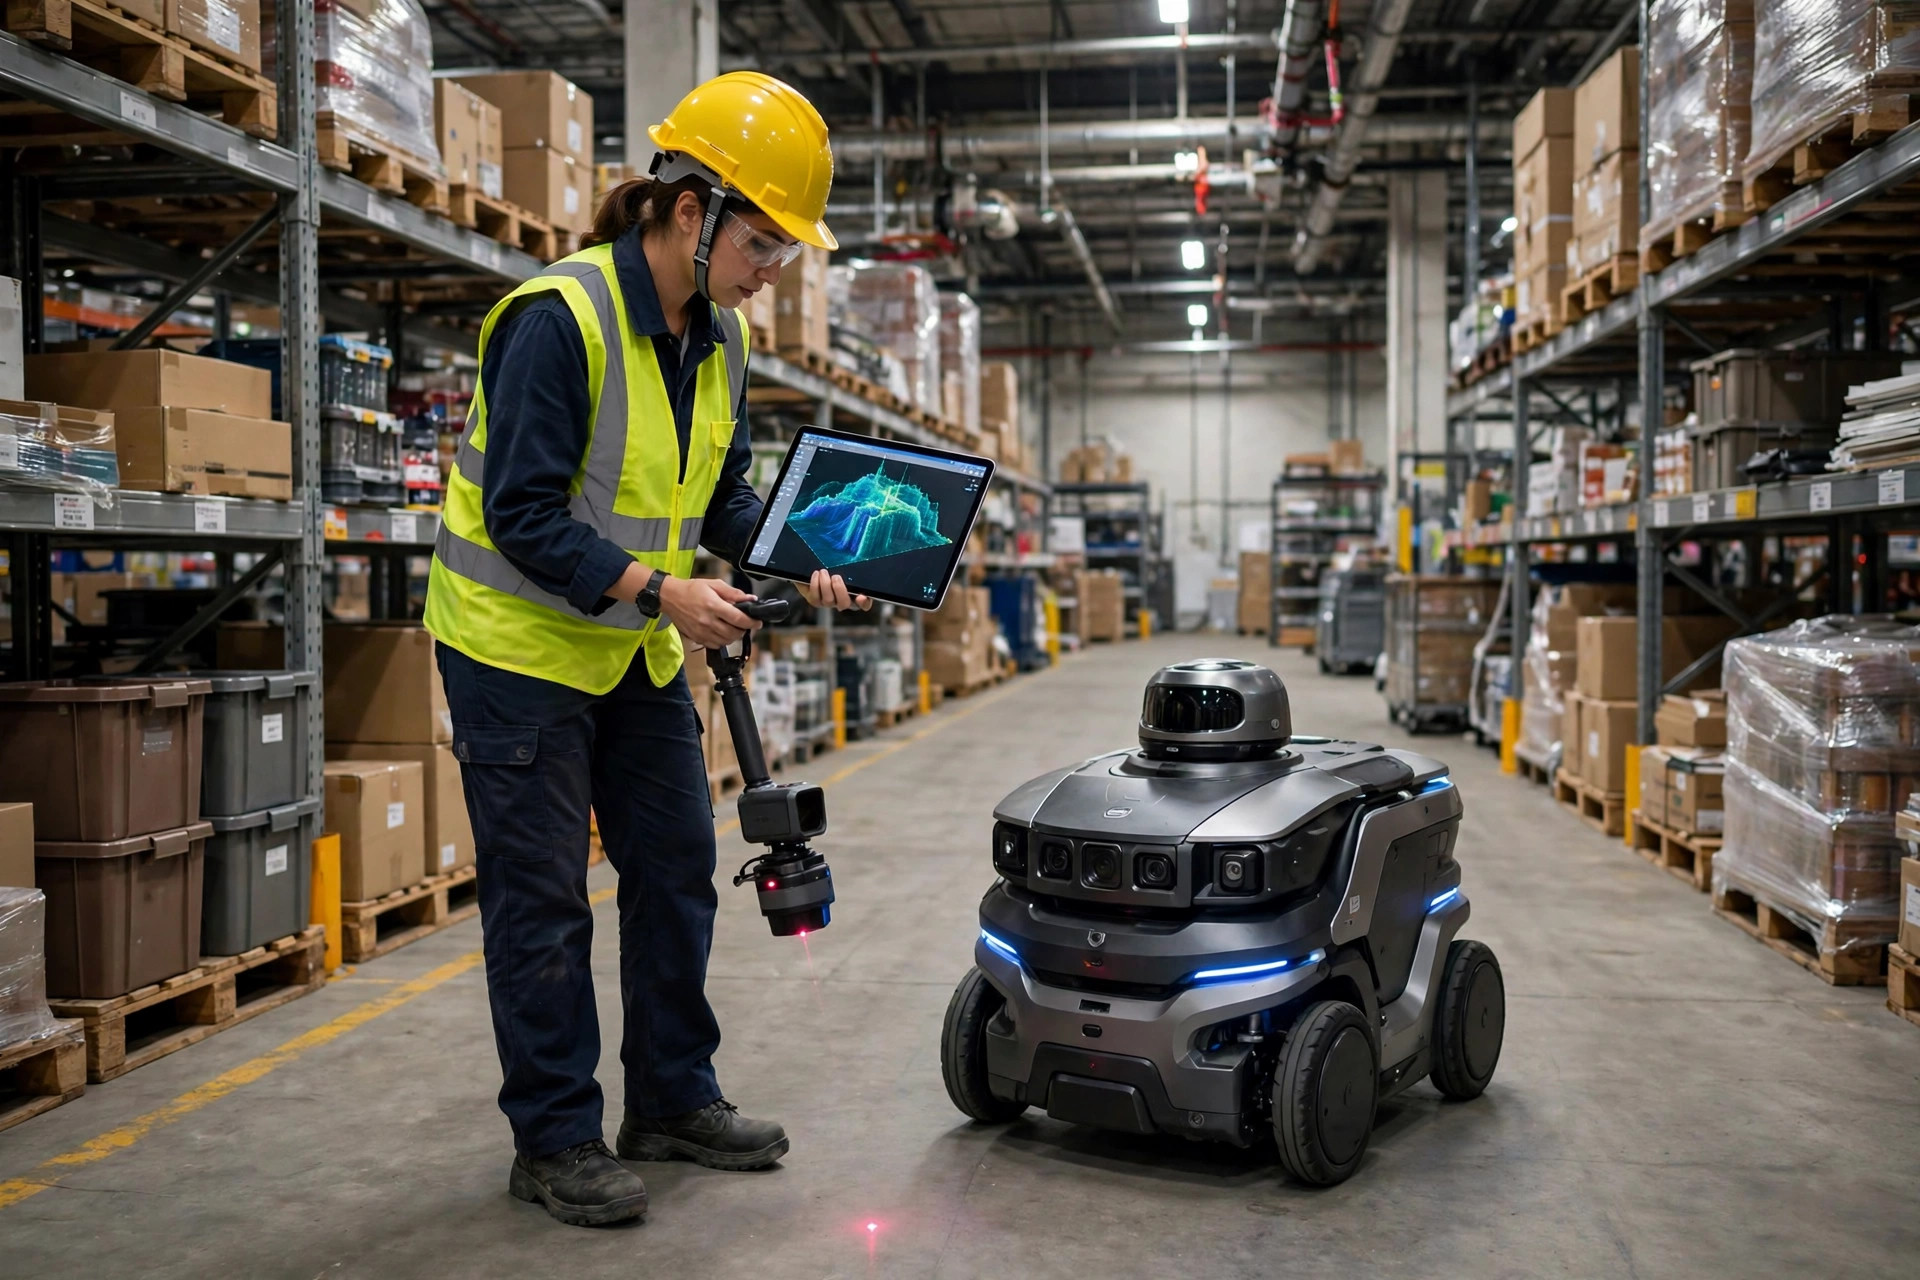
La conclusión, por adelantado: el paso más subestimado en cualquier despliegue de RCS no es elegir el robot ni integrarse con el WMS. Es el mapeo del almacén: cada pasillo, cada zona prohibida, cada regla de circulación, configurados antes de que se mueva un solo robot. Si el mapa está mal, el primer día se convierte en un espectáculo: robots embistiendo estanterías, intersecciones bloqueadas, robots girando sobre sí mismos e informando de «estoy atascado».
He visto este fallo exacto tres veces. El peor: 12 AMR, 4 en alarma al mismo tiempo, toda la zona de picking caída durante tres horas, con el jefe del cliente de pie justo detrás de mí. La causa raíz se resumía en cuatro palabras: el mapa estaba mal.
Por qué el mapa lo es todo
Un RCS (sistema de control de robots) hace tres cosas: recibir tareas del WMS, planificar rutas y gestionar el tráfico. Las tres asumen una sola cosa: que el almacén que el sistema «ve» coincide con el real.
El mapa es la visión del mundo del RCS: si está mal, todo lo que depende de él está mal. Y tiene un rasgo desagradable: los problemas del mapa nunca aparecen en las pruebas. Pruebas con dos robots, sin carga, a baja velocidad; todo funciona. Entonces llega la puesta en producción con cargas completas, flota completa, volumen pico, y cada pequeña desviación se amplifica hasta convertirse en un incidente de producción.
Historia uno: el día del mapeo frente a cualquier otro día
Mayo de 2024: un almacén 3PL en el este de China, 12.000 metros cuadrados, 20 AMR haciendo picking goods-to-person. El mapeo se programó para un domingo, con los palés del fin de semana aún en el suelo. El ingeniero tomó el atajo y mapeó rodeándolos.
El lunes las carretillas despejaron todo. El mapa ahora contenía una docena de muros fantasma; los AMR se desviaban rodeando el aire enrarecido todo el día, con un tiempo medio por tarea un 40 % por encima del plan (medido en el proyecto). Peor aún: un muro fantasma estaba sobre un pasillo principal, y dos robots se bloqueaban mutuamente allí a diario hasta que alguien iba a «rescatarlos».
Reparación: despejar, remapear, reconfigurar cada zona prohibida: tres días de cronograma perdidos más una semana de rendimiento perdido. Una lección: el suelo el día del mapeo debe parecerse a un día normal, no a un «especial de domingo».
Historia dos: la zona de carga sobre la vía de emergencia
Finales de 2023. Un almacén de comercio electrónico en Guangdong. El mapa en sí era preciso, pero la zona de carga se dibujó a ojo desde un plano CAD en la oficina, y cayó dentro de la vía de emergencia señalizada.
Dos semanas tranquilas, y luego llegó una inspección de bomberos y el requerimiento de corrección aterrizó en el escritorio del director general: todos los cargadores reubicados, el mapa reconfigurado, medio día de parada. He visto este fallo exacto tres veces: las zonas «auxiliares» dibujadas a la ligera durante el mapeo son siempre lo primero que marca un inspector.
Qué método de mapeo: empiece con esta comparación
| Mapeo con LiDAR SLAM | Anotación manual | Híbrido (mi opción por defecto) | |
|---|---|---|---|
| Método | Recorrer el suelo con el equipo de mapeo o ejecutar los AMR en modo mapeo | Importar planos CAD, marcar pasillos y zonas a mano | Mapa base LiDAR + zonas prohibidas y reglas de circulación manuales |
| Precisión | ±2–5 cm (rango de experiencia de proyecto) | Depende de la antigüedad del plano; un sitio antiguo puede desviarse medio metro | Igual que el mapeo LiDAR |
| Esfuerzo (por 10.000 m², referencia) | 2–3 días (rango de experiencia de proyecto) | 1–2 días | 3–4 días |
| Coste | El más alto (equipo + mano de obra) | El más bajo | En el medio |
| Encaja en | Sitios grandes/complejos, edificios antiguos con malos planos | Sitios pequeños con planos precisos y recientes | La mayoría de los proyectos: la opción por defecto |
Las cifras de esfuerzo y coste son rangos de experiencia de proyecto; varían con la complejidad del sitio y la mano de obra local. No las use como cotización.
Opinión contraintuitiva: «más precisión» es una trampa
Muchos clientes llegan exigiendo «precisión milimétrica». Mi veredicto: innecesaria y activamente perjudicial.
Un almacén está vivo: la preparación de promociones, las estanterías reubicadas, los nuevos cargadores cambian el mapa cada mes. La precisión más allá de lo que el AMR necesita para localizarse (con ±5 cm basta de sobra, por experiencia de proyecto) es puro coste de mantenimiento: mueva una estantería y vuelve a mapear.
El equilibrio correcto: precisión «suficientemente buena», exhaustividad «hecha de una pasada». Una zona prohibida que falte duele mucho más que un centímetro de error. Láncelo e itere: todo RCS admite actualizaciones en caliente del mapa. Salir en vivo al 90 y afinar el último 10 en producción gana a tres meses persiguiendo el 100.
El manual: lista de verificación de mapeo en seis pasos
Paso 1: preparación previa al mapeo (3 puntos, todos obligatorios)
- Despeje el suelo 24 horas antes del mapeo: palés y contenedores temporales retirados, condiciones de «día normal» restauradas. Omita esto y todo lo posterior es trabajo perdido.
- Consiga los planos más recientes: plano de planta en CAD, diagrama de vías de emergencia, esquemas eléctricos. Nunca coinciden perfectamente con la realidad: la realidad gana, pero necesita la base.
- Nombre un responsable de mapeo que conozca tanto el suelo como el RCS. Nunca entregue el mapeo por completo al proveedor del equipo: no saben dónde están sus vías de emergencia.
Paso 2: mapeo en campo (5 reglas de hierro)
- Mapee en horas de baja actividad, pero el suelo debe estar en estado de día normal (ver Historia uno).
- Cubra cada área donde pueda entrar un AMR, incluidos pasillos de mantenimiento y accesos a cargadores: las áreas sin mapear son terra incognita en cuanto entra un robot.
- El cristal, los espejos y las estanterías de rejilla abierta derrotan al LiDAR: verifique esos puntos a mano.
- Recorra el suelo con la tableta justo después de mapear; marque sobre la marcha lo que no coincida.
- Archive los datos brutos del mapeo del almacén: cuando las estanterías se muevan dentro de tres meses, me lo agradecerá.
Paso 3: zonas prohibidas (4 categorías, ninguna opcional)
- Vías de emergencia y salidas de emergencia: trace el diagrama de incendios 1:1, ni un metro más ni uno menos.
- Pasillos peatonales y zonas de tráfico mixto: cualquier lugar donde AMR y personas compartan espacio debe dibujarse; las reglas de límite de velocidad cuelgan de estas más adelante.
- Alrededor de áreas de carga y mantenimiento: dibuje «huella del vehículo más margen de seguridad», no la huella del equipo.
- Zonas dinámicas (preparación de promociones, retención de calidad): prohibiciones condicionales: bloqueadas cuando están ocupadas, abiertas cuando están libres.
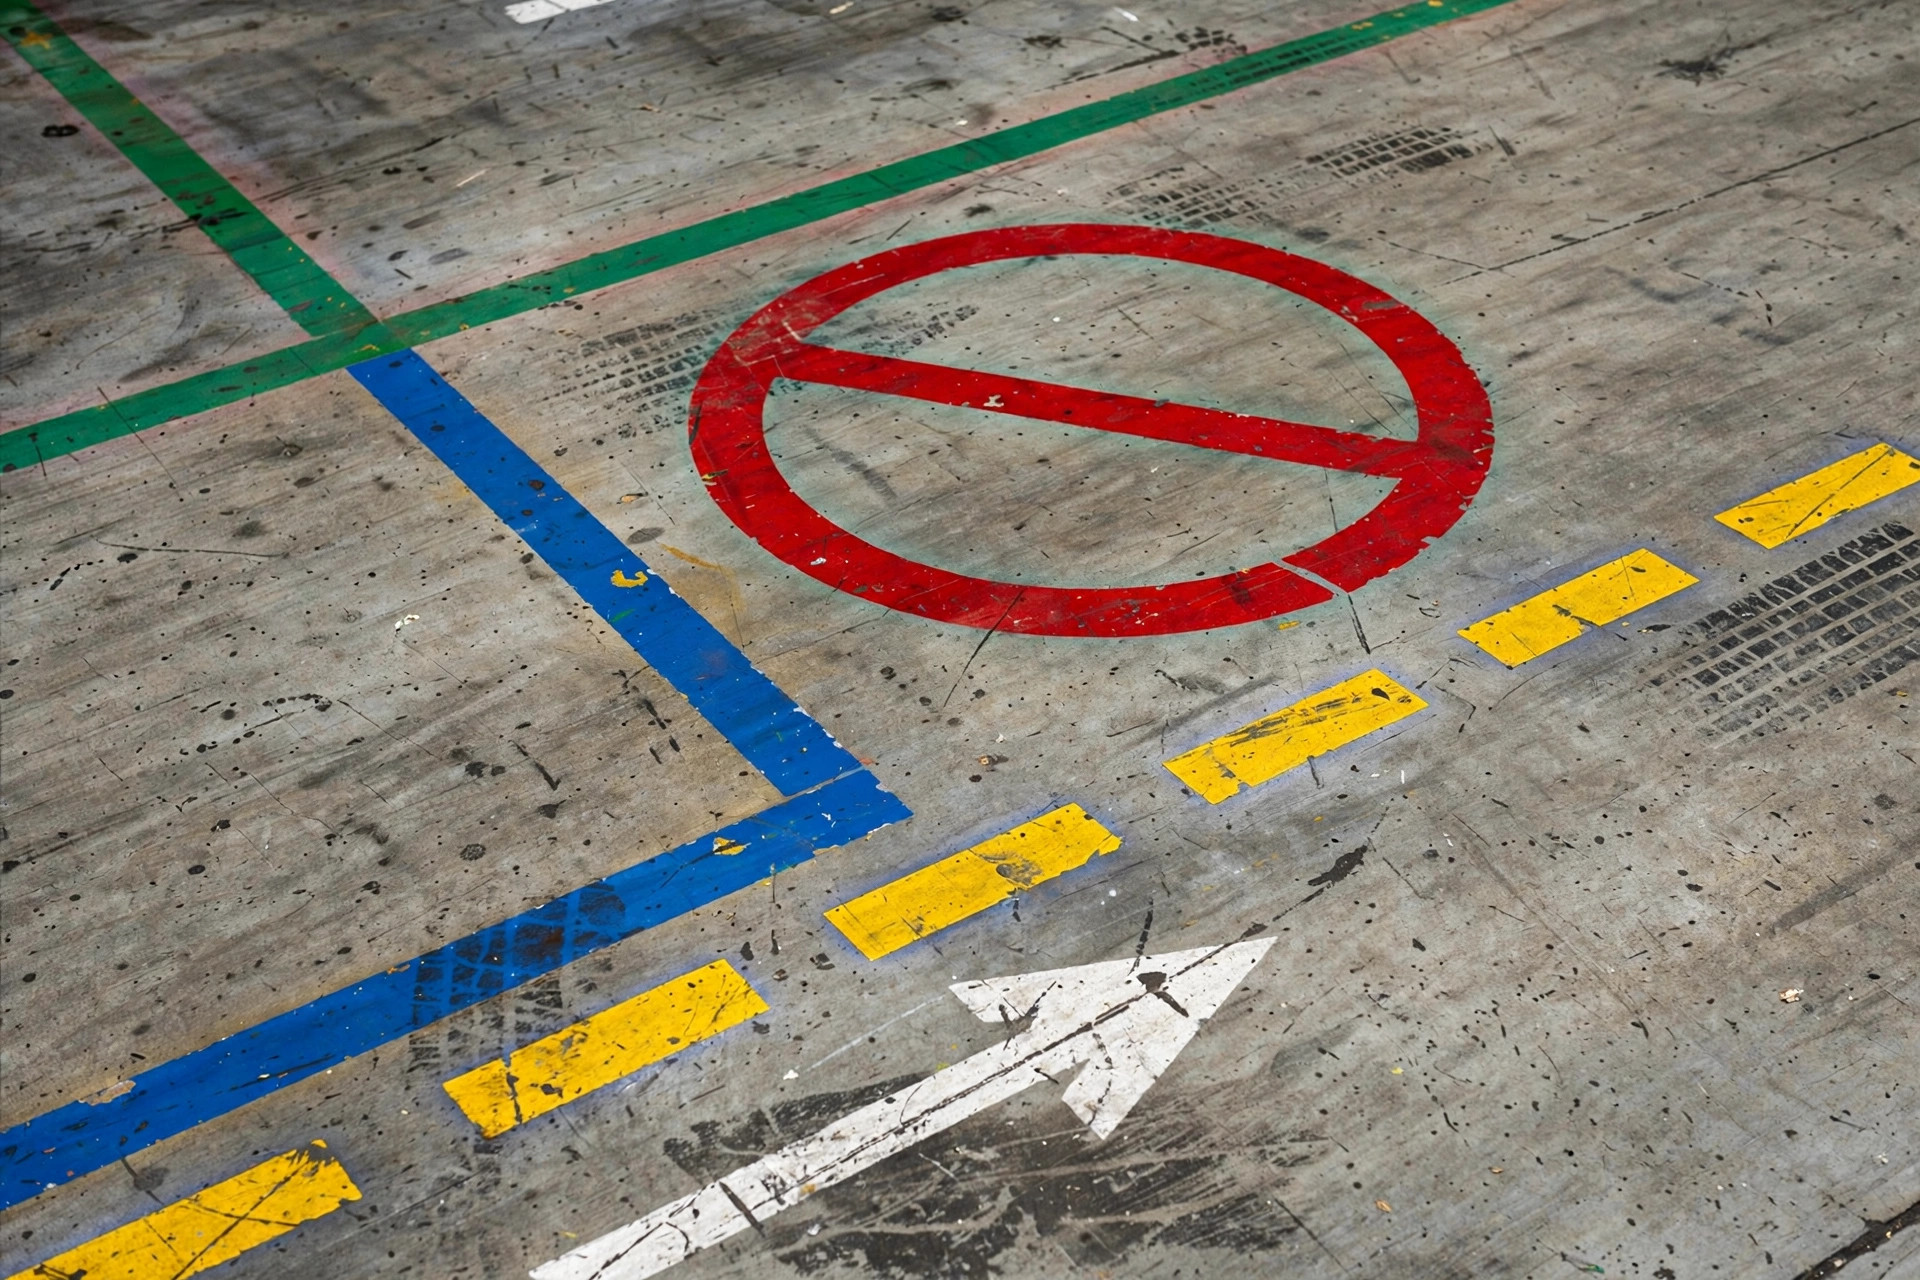
Paso 4: reglas de circulación (4 puntos)
- Pasillos de un solo sentido: cualquier pasillo más estrecho que dos anchos de vehículo más un margen de seguridad pasa a ser de un solo sentido (experiencia de proyecto: revise con lupa todo lo que esté por debajo de 2,5 metros); la dirección la marca el flujo de trabajo dominante.
- Prioridad en intersecciones: cada cruce necesita una: prioridad del pasillo principal o primero en llegar, primero en servir. Elija un esquema, aplíquelo en todas partes, nunca mezcle.
- Zonas de velocidad: las áreas de tráfico mixto, las curvas y las rampas llevan límites segmentados. Reduzca la velocidad y los incidentes caen de forma desproporcionada (observado en varios proyectos).
- Puntos de apartamiento: ponga apartaderos en ambos extremos de los pasillos de un solo sentido para que el programador tenga adónde enviar un robot cuando aceche un bloqueo.
Paso 5: zonas de carga y separación persona-robot (su propio paso, porque aquí es donde siempre falla)
- Ubicación de cargadores, tres reglas: nunca en una vía de emergencia, nunca en una arteria principal de flujo de trabajo, cerca del área de trabajo (recorte los desplazamientos en vacío).
- Dibuje una zona de aislamiento alrededor de cada banco de cargadores: separe la ruta de cambio de baterías del técnico de las rutas de aproximación de los AMR.
- Las zonas de tráfico mixto necesitan barreras físicas o alertas audibles/visuales como mínimo: las prohibiciones solo en el mapa no detienen a las personas.
Paso 6: pruebas de integración (48 horas antes de la puesta en producción)
- Recorrido en vacío de toda la planta: cada robot recorre cada ruta; el RCS registra las trayectorias reales contra el mapa.
- Prueba de estrés con carga: simule el volumen pico de tareas y observe los bloqueos en intersecciones y las colas en pasillos de un solo sentido.
- Simulacro de fallo: estacione un robot «muerto» en medio de un pasillo y verifique que el programador lo rodea. La mayoría de los proyectos lo omiten; los que lo hacen se arrepienten.
Lista de verificación de la noche de puesta en producción (imprímala, marque cada casilla)
- □ Versión del mapa congelada, número de versión registrado
- □ Las cuatro categorías de zonas prohibidas configuradas, capturas de pantalla archivadas
- □ Reglas de circulación completas (sentidos únicos, prioridades, zonas de velocidad, apartaderos)
- □ Zonas de carga fuera de las vías de emergencia (contrastado con el diagrama de incendios)
- □ Mapa revisado por un segundo par de ojos (no la persona que lo dibujó)
- □ Informes de recorrido en vacío, prueba de estrés con carga y simulacro de fallo en mano
- □ Datos brutos de mapeo archivados
- □ Proceso de actualización en caliente definido (quién puede editar, quién revisa la edición)
- □ El jefe de planta tiene el contacto de emergencia del proveedor del RCS en su teléfono
- □ Plan de reversión: si el mapa está muy mal esta noche, ¿puede revertir?
Puntos de fallo comunes (cada uno le costó a alguien un simulacro de emergencia)
- El suelo el día del mapeo no coincidía con la operación normal: los palés temporales son el asesino número uno. Ponga el despeje de 24 horas en el plan.
- Zonas prohibidas dibujadas a la huella del equipo sin margen de seguridad: los AMR giran más ancho de lo que cree.
- Zona de carga dibujada a ojo: ver Historia dos. El contraste con el diagrama de incendios no es negociable.
- Sin prioridad en intersecciones: dos robots «cediéndose el paso educadamente» para siempre.
- Una sola persona fue dueña de todo el mapa: la autorrevisión no es revisión. Consiga una segunda persona.
- Nadie mantiene el mapa después de la puesta en producción: una reubicación y se convierte en documento histórico. Ponga el mantenimiento en el SOP con un responsable nombrado.
Los días que dedique al mapeo del almacén son los días de mayor retorno de todo su proyecto RCS. Cada atajo que tome ahora se convierte en una llamada de alarma a las 2 de la madrugada después: he visto este fallo exacto tres veces y no tengo interés en una cuarta.
Por Lin Xiao, consultor de implementación de WMS
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.