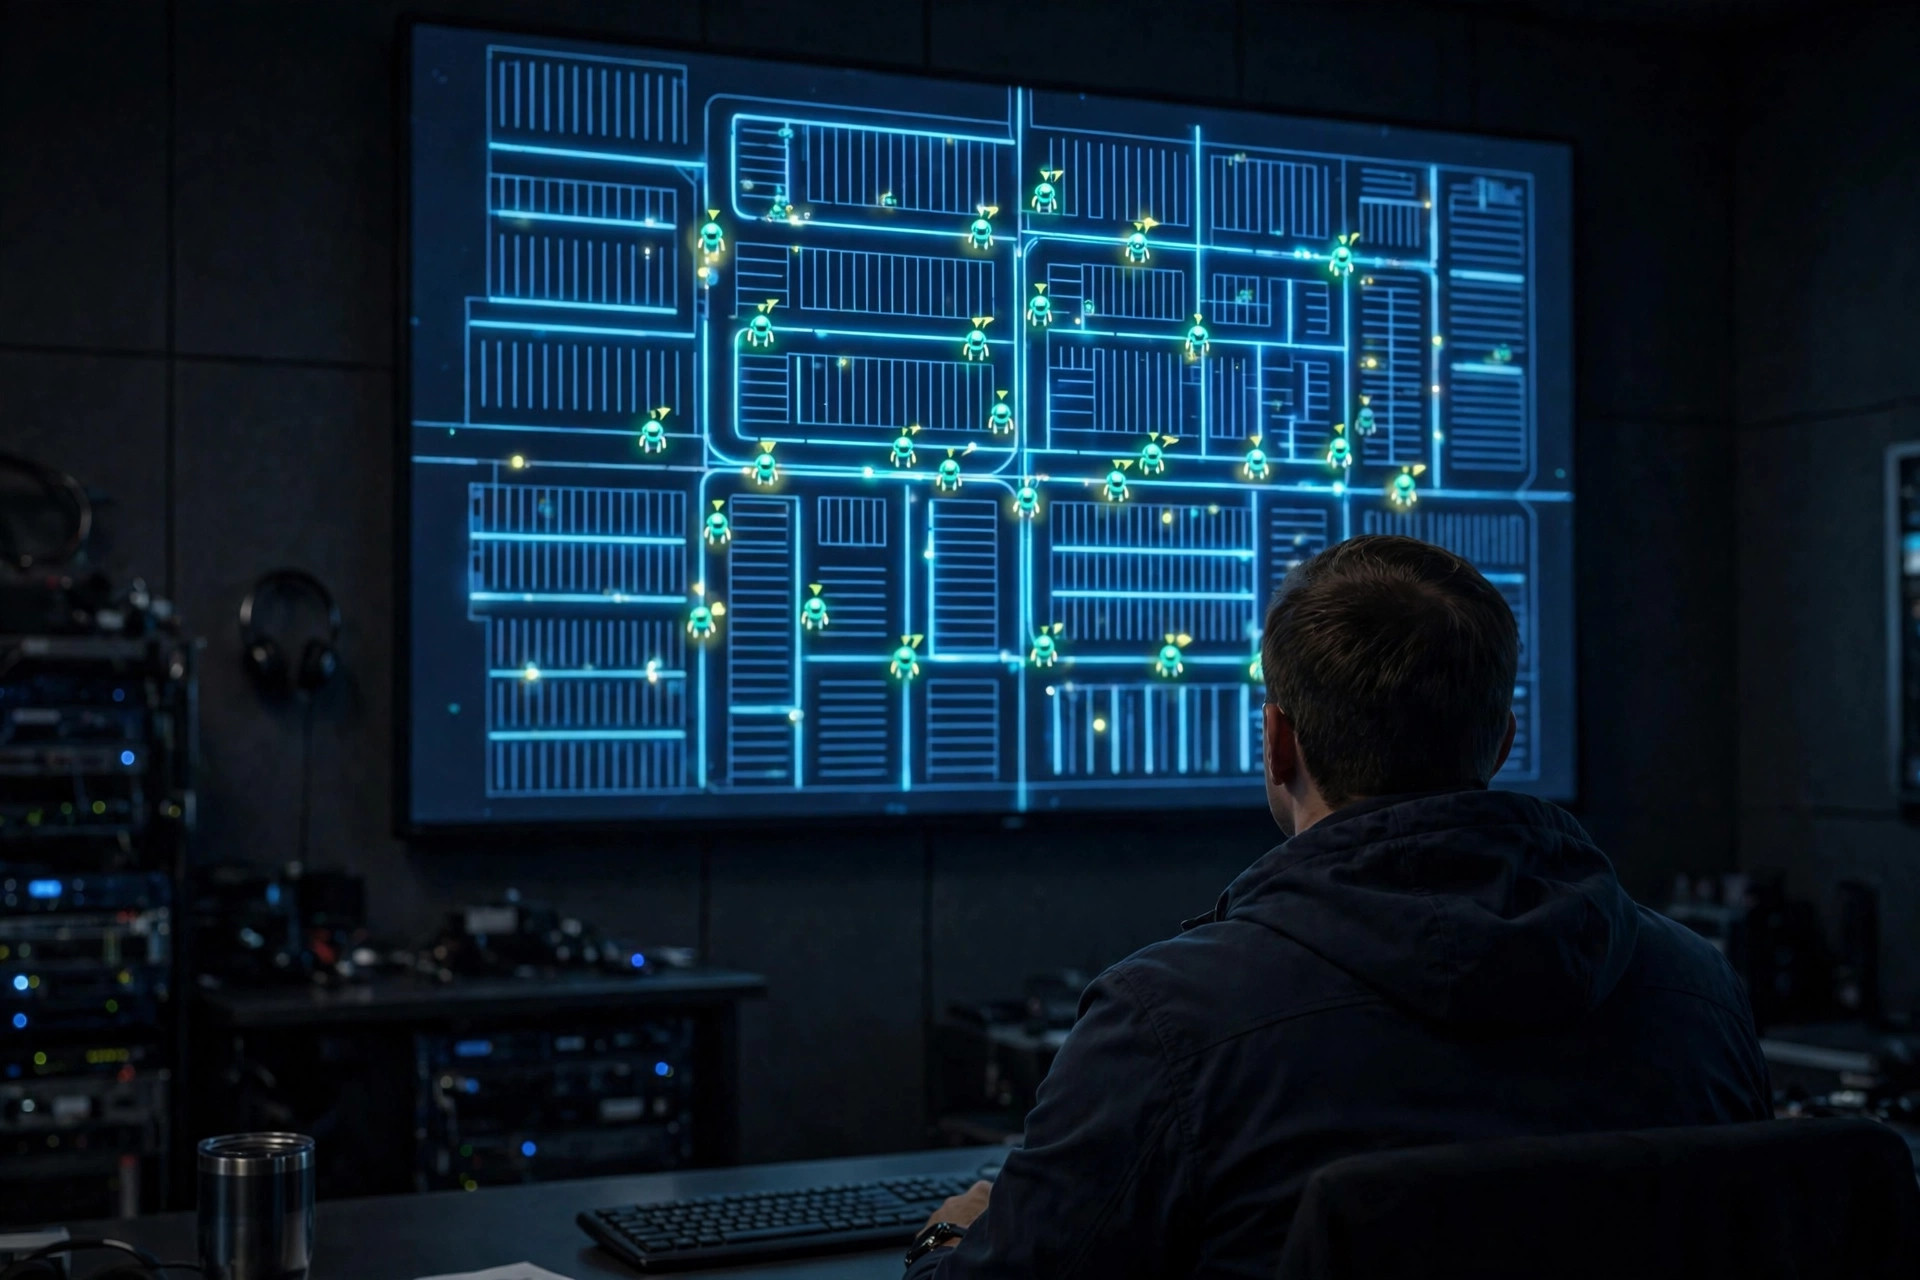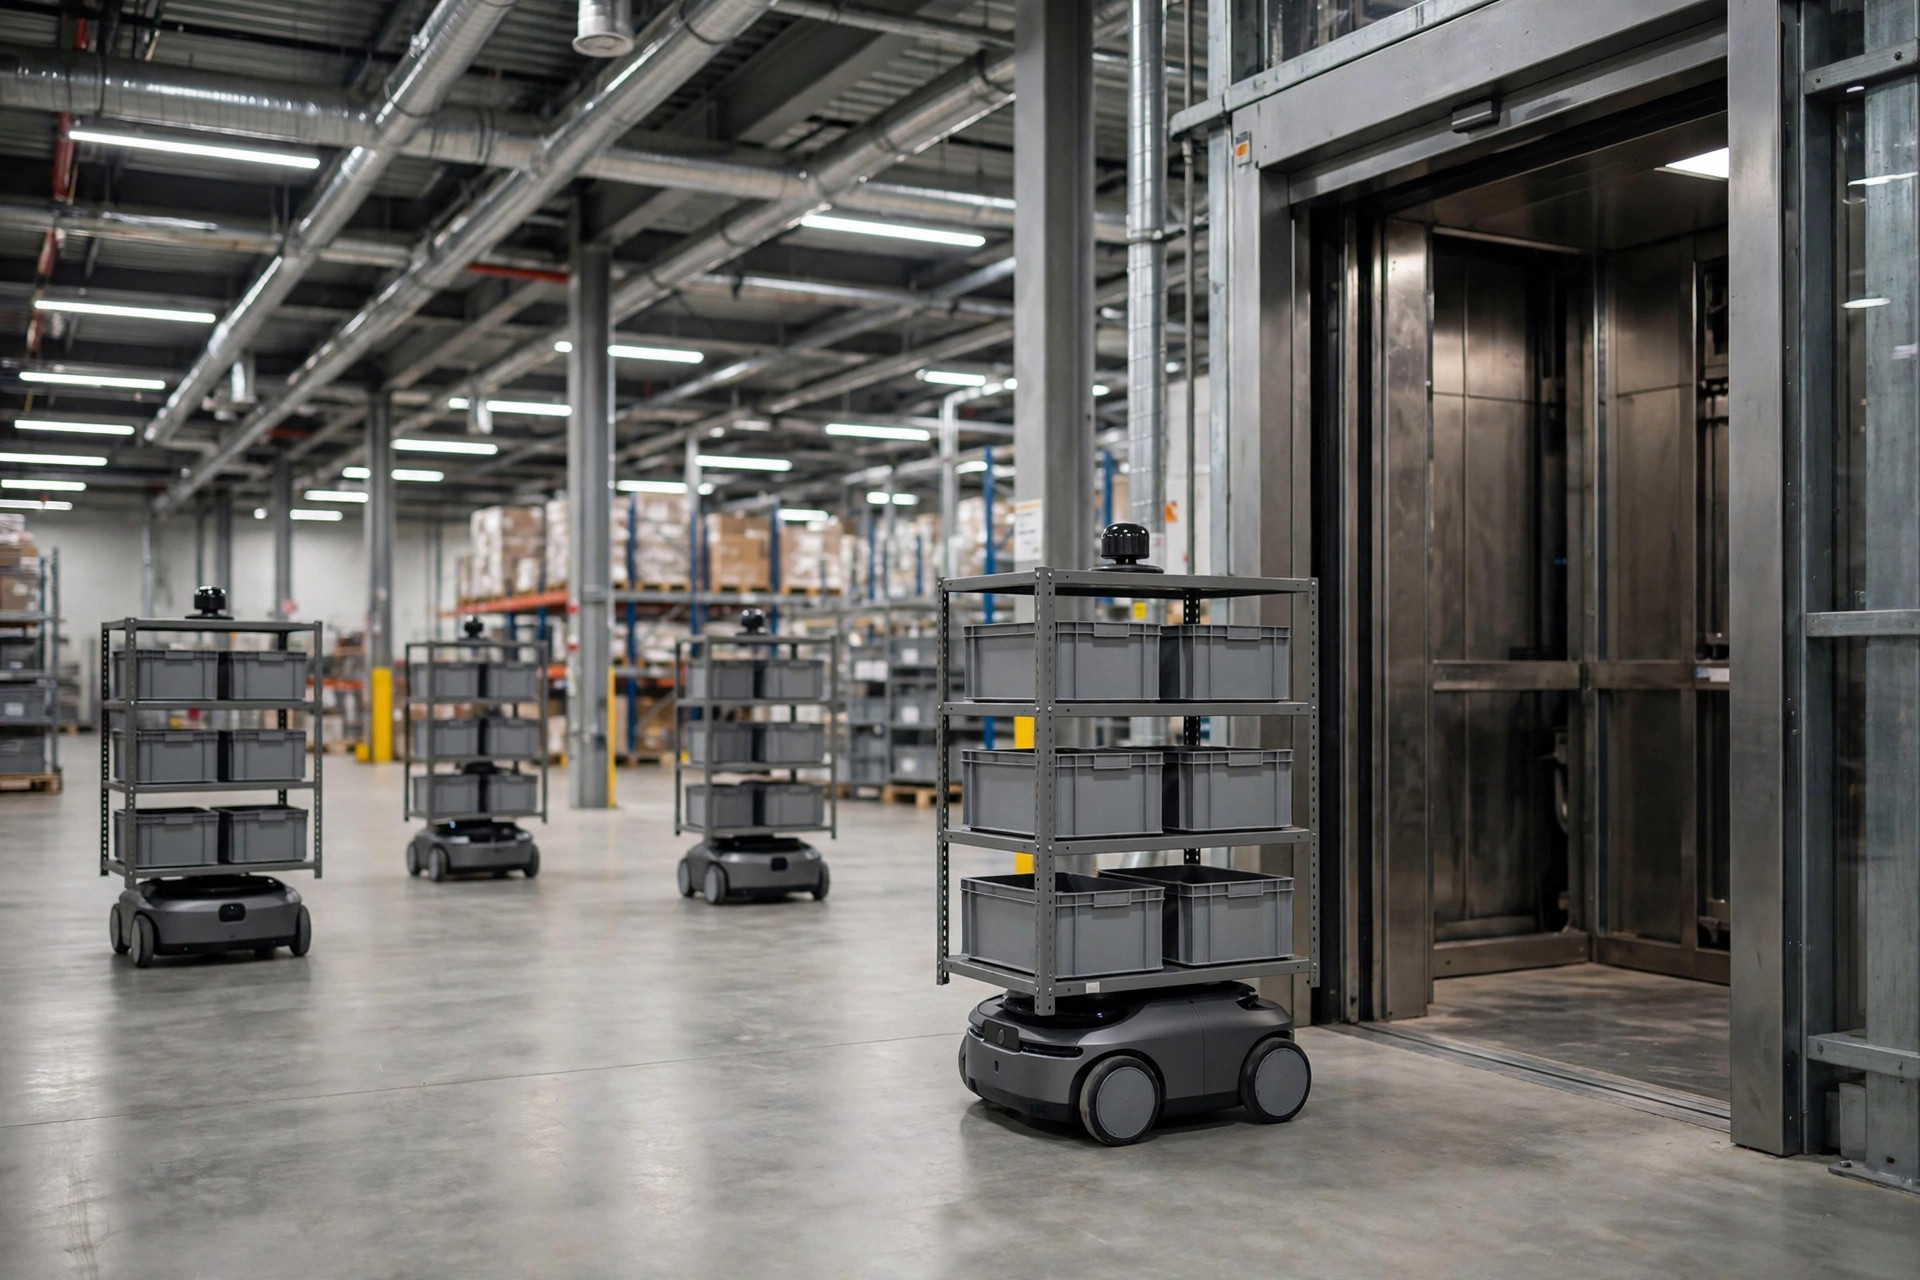
El despacho entre plantas es donde los proyectos RCS van a morir. Una flota que funciona de maravilla en una sola planta empieza a perder ascensores, a agotar tiempos de espera y a bloquear tareas en cuanto se añade un segundo nivel. Los vehículos rara vez son el problema: los AMR no pueden subir escaleras, así que dependen de los ascensores, y un ascensor es un recurso compartido para todo el edificio. Tu RCS controla los robots. No controla el temperamento del ascensor.
Desmontando un viaje en ascensor
Un desplazamiento entre plantas es en realidad cinco fases: llamar, esperar, entrar, viajar, salir. Cada fase puede atascarse. El ascensor nunca respondió a la llamada porque los protocolos nunca coincidieron. La cabina llegó pero las puertas nunca se abrieron porque se perdió una señal de estado. El robot entró pero las puertas no se cerraron por una obstrucción. Subió bien y luego no pudo salir porque su localización se desvió.
La idea clave: un robot nunca debe adivinar el estado del ascensor. El controlador del ascensor es la única fuente de verdad, y el RCS debe conducir todo a partir de su máquina de estados: posición de la cabina, estado de las puertas, peso de la carga, dirección del viaje. Las cuatro señales, sin excepciones. Estimar cualquiera de ellas, o suponerla a partir de un tiempo de espera, es plantar una mina.
La industria ya tiene marcos para este apretón de manos, así que no reinventes la capa de protocolo desde cero. En el ecosistema ROS2, RMF (el Robot Middleware Framework) define un conjunto completo de mensajes de integración con ascensores: el gestor de flota y el controlador del ascensor negocian mediante apretones de manos de estados estandarizados, y el robot simplemente ejecuta. Las directrices técnicas de la IMDA de Singapur para AMR en edificios comerciales también incorporan el intercambio de datos robot-ascensor-puerta en la especificación. Del lado de los equipos, la alemana Lödige Industries vende un módulo de automatización de ascensores que permite a AGV y AMR hablar directamente con ascensores de carga como las líneas Olympus y Sherpa, con cifras publicadas de hasta la clase de 20 toneladas métricas. Comprueba lo que tu proveedor de ascensores y tu middleware ya soportan antes de construir algo personalizado.
Quién puede llamar al ascensor
La primera bifurcación: ¿quién emite la llamada? Existen dos arquitecturas.
Conexión directa vehículo-ascensor: el robot llega al rellano y llama él mismo al ascensor. Sencillo, y solo apto para una demostración de uno o dos robots. Al escalar, N robots llaman a la vez, el ascensor recibe tirones en todas direcciones, todos pelean por la cabina y nadie se mueve.
Llamada centralizada del RCS: cada solicitud entre plantas se canaliza primero hacia el RCS, que emite un único flujo de comandos al ascensor y luego despacha cada robot: qué cabina, qué planta. Esta es la respuesta correcta para flotas reales, pero significa que el RCS debe ser dueño de la cola. Tres reglas de cola que considero innegociables:
Compartir viaje por dirección. Agrupa en una cabina los robots que van en la misma dirección. El coste de un viaje de ida y vuelta del ascensor es fijo; cada robot extra en la cabina es ganancia pura.
Prioridad sin inanición. Las órdenes urgentes entre plantas pueden saltarse la cola, pero limita la espera: una tarea ordinaria espera como máximo N rondas y luego se fuerza su paso. No dejes que las tareas de baja prioridad esperen en el rellano hasta el fin de los tiempos.
Expulsión por tiempo agotado. Si un robot acapara una cabina más allá de su presupuesto de tiempo —digamos que la maniobra de entrada no se ha completado tras varios minutos—, el RCS lo expulsa de la asignación actual de cabina y lo vuelve a encolar. El ascensor es un recurso escaso; ningún robot puede ocuparla.
Mi decisión: la autoridad de planificación de los desplazamientos entre plantas debe residir en el RCS. Los vehículos conservan solo el informe de estado: llegué, entré, salí. Divide las responsabilidades o nunca desenredarás un fallo.
Cuando el ascensor falla, el sistema no debe
Los ascensores son máquinas; se averían. Más a menudo se averían a medias: una puerta falla, los botones de una planta mueren, la cabina hace paradas de emergencia ocasionales. Escribe el plan de degradación en tres niveles, por adelantado.
Nivel uno, fallo de una sola cabina: el RCS reasigna automáticamente las tareas a las cabinas operativas, sin cambios en la cola. Esto exige al menos dos ascensores utilizables por robots en la instalación: un ascensor más negocio entre plantas equivale a un único punto de fallo. Señálalo en el arranque del proyecto.
Nivel dos, todos los ascensores caídos: suspende todas las tareas entre plantas, cambia el RCS a modo de planta única y mantén el trabajo de la misma planta en marcha; mueve la mercancía entre plantas con transferencia manual (carretilla elevadora o carro manual por la ruta de carga o la escalera). El sistema se ralentiza pero nunca se detiene.
Nivel tres, pérdida de comunicación: si el RCS deja de oír el latido del controlador del ascensor, cada vehículo se detiene en su punto de espera designado. Nada de entradas a ciegas en la cabina. Esta es una línea roja de seguridad: nunca sabes si la cabina está realmente detrás de esas puertas.
Seamos honestos con el compromiso: un plan de degradación cambia eficiencia por seguridad. Escríbelo en el SLA y acuerda con el cliente por adelantado lo que garantizas cuando los ascensores están totalmente caídos. El peor resultado es no hablarlo nunca y luego culparse mutuamente cuando ocurre.
Fijar el precio de las tareas entre plantas con justicia
Una tarea entre plantas es inherentemente más cara que una en la misma planta: consume un viaje de ida y vuelta del ascensor más tiempo de espera en ambos extremos. Tres reglas para fijar la prioridad:
Ponderar por urgencia del pedido. Las tareas de salida que corren contra la hora límite de un transportista obtienen un aumento de peso entre plantas.
Costear el viaje del ascensor. Convierte un viaje de ida y vuelta del ascensor en coste de tarea, y deja que el RCS prefiera cabinas llenas y minimice los viajes en vacío al planificar.
Separar la bolsa de ponderación. No clasifiques las tareas entre plantas en la misma bolsa de prioridad que las tareas ordinarias: dales su propio nivel de ponderación, o la avalancha de trabajo en planta las enterrará.
En una frase: el ascensor es el recurso compartido más caro del edificio, y toda la estrategia de planificación se reduce a menos viajes en vacío y ningún robot ocioso.
Errores que conviene clavar en la pared: nunca dejes que los robots llamen ellos mismos al ascensor en una flota multirobot: ahí empieza el caos. Verifica la carga: vehículo más mercancía deben mantenerse por debajo de la capacidad nominal del ascensor, ni un kilogramo por encima: es un tema de seguridad, no de eficiencia. Conecta el enclavamiento de la alarma de incendios: cuando la alarma se dispara, los ascensores quedan fuera de servicio y el RCS debe recibir la señal y congelar inmediatamente todas las tareas entre plantas. Haz primero la integración del protocolo y luego habla de tamaño de flota: un controlador conectado y una máquina de estados fluida antes de añadir vehículos. Invierte el orden y cada robot añadido es otra mina terrestre. Y si puedes permitírtelo, un ascensor dedicado a robots es la vida más sencilla; como mínimo, asegura autoridad de despacho en horas punta.
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.