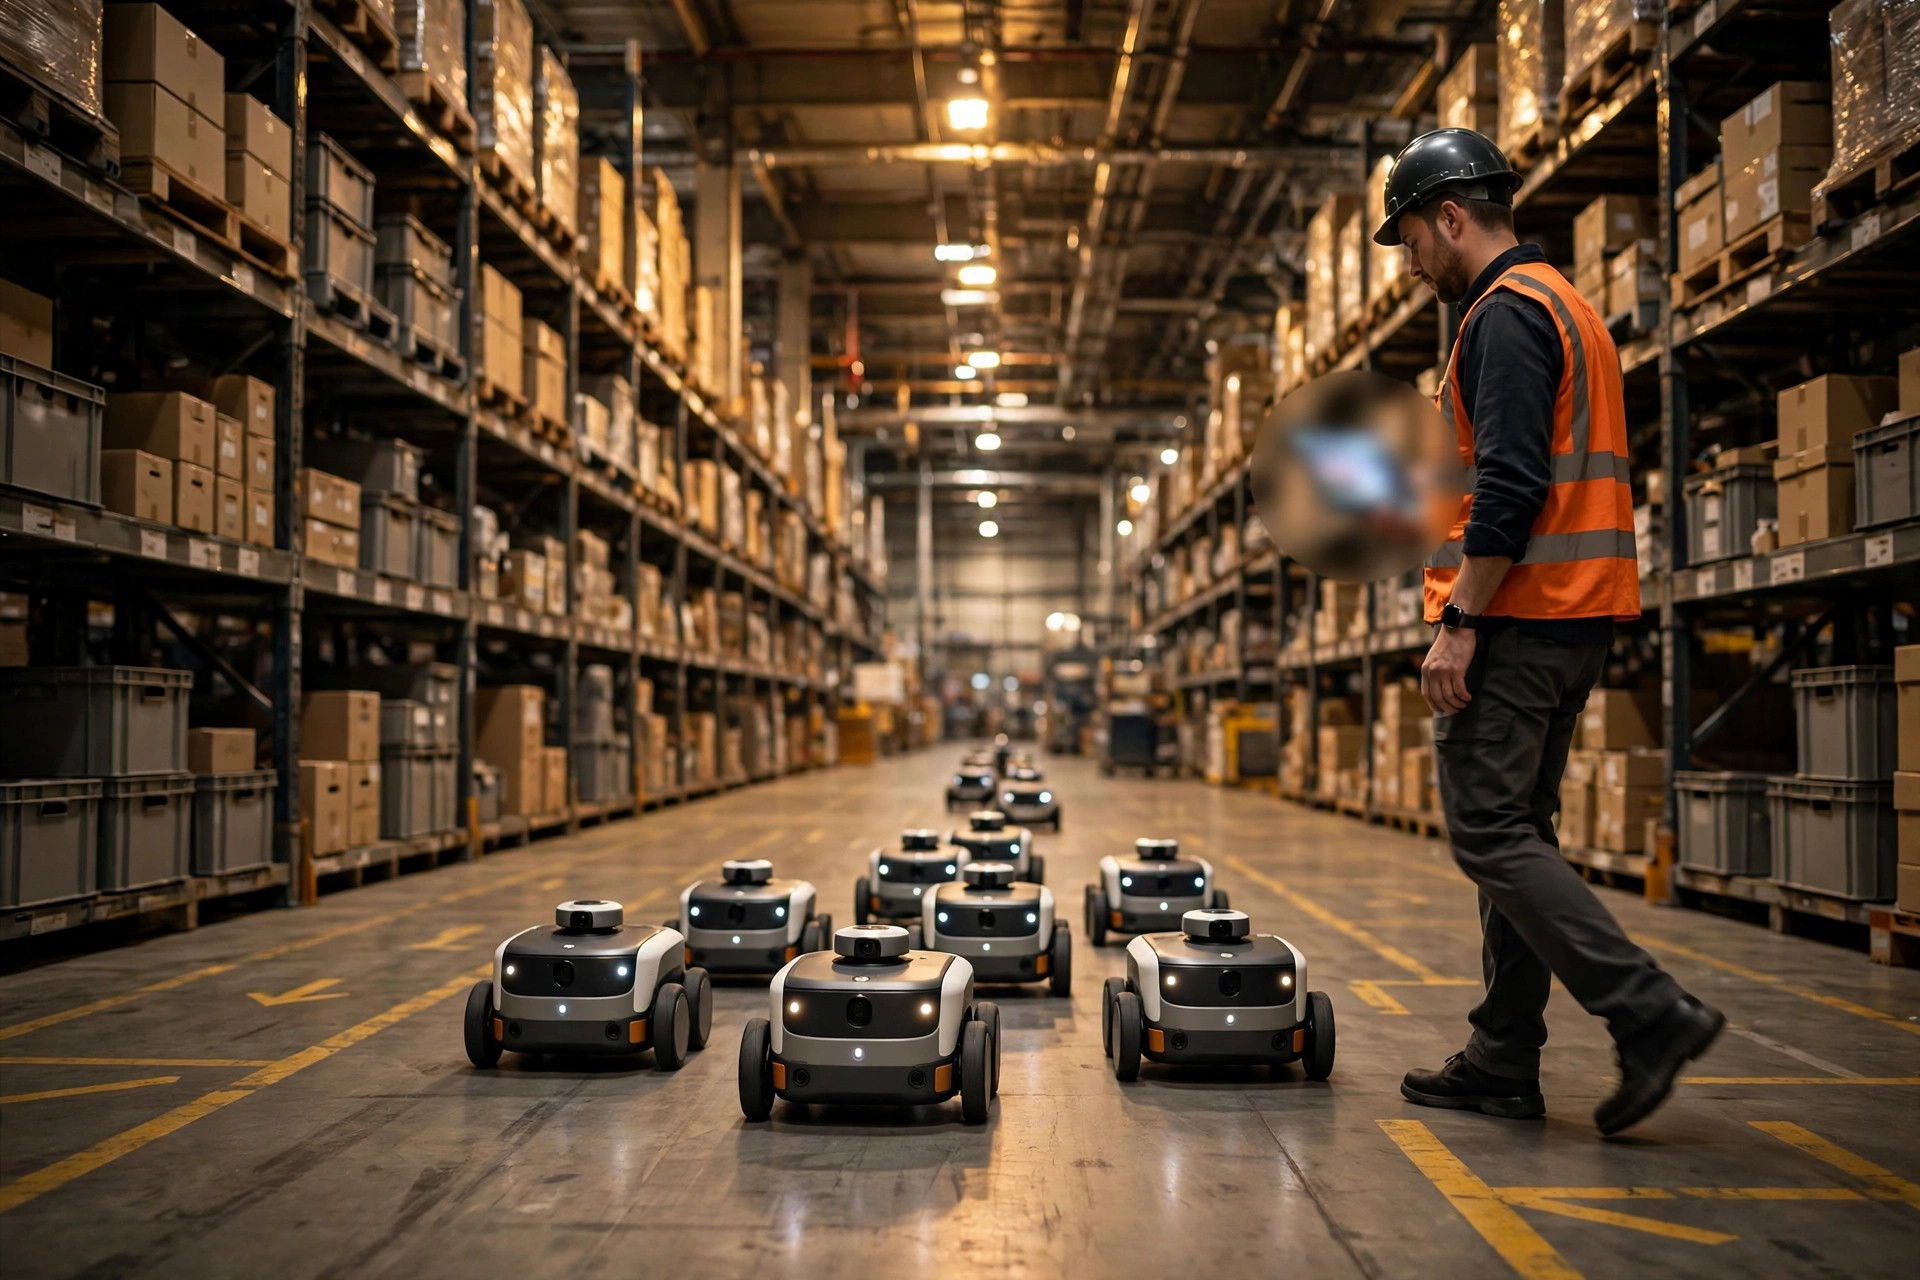
Los robots nunca mienten. Pero recuerdan cosas que dejaron de ser verdad hace semanas, y actúan sobre esos recuerdos con total confianza. Lo vi en el otoño de 2022 en un 3PL a las afueras de Fontana, California — 120,000 pies cuadrados, cuarenta AMR corriendo operaciones goods-to-person. Uno de ellos se detuvo en seco en medio de un pasillo vacío, giró dos veces sobre sí mismo y luego dio un largo rodeo alrededor de la nada. Los registros contaron la historia: el robot podía "ver" una fila de racking que había sido desmontada dos meses atrás. El mapa del RCS seguía viviendo en el pasado.
RCS — el robot control system — contiene el mapa por el que navega cada AMR del edificio. Muelles de carga, zonas de exclusión, carriles de circulación: todo vive en ese archivo. La mayoría de los equipos de operaciones tratan el mapa como un activo que se construye una sola vez. Ese es el pecado original de cada despliegue de AMR que he visitado. Los almacenes están vivos. El racking se mueve. La temporada alta llena los pasillos de tarimas temporales. Alguien repinta el suelo. Si el mapa no se mantiene al día, tus robots terminan trabajando en un universo paralelo, y el comportamiento extraño que ves en el piso es solo el síntoma.
Detectar los síntomas antes de que se conviertan en paradas
Un mapa obsoleto se anuncia de tres maneras, y las tres las he visto en la práctica.
Primero, la pérdida de localización. Un AMR sabe dónde está comparando los escaneos del lidar con el mapa. Mueve el racking y los escaneos dejan de coincidir; el robot de verdad ya no sabe dónde está. En el mejor caso, gira unos segundos y se relocaliza. En el peor, lanza una alarma y espera a que un humano venga a rescatarlo. En el sitio de Fontana estábamos viendo alarmas de localización de dos dígitos al día en el peor momento, y la zona goods-to-person se quedó a oscuras durante media hora en pleno pico.
Segundo, la ruta turística. Las tarimas colocadas temporalmente en un pasillo se memorizan como una pared. Termina el pico, las tarimas se van, la pared se queda en el mapa. Los robots siguen rodeando una pared que no existe, día tras día. Haz los números en un pasillo principal: 30 metros extra por viaje, 200 viajes al día por robot, seis kilómetros extra por robot al día. Multiplica por cuarenta robots. Estás quemando electricidad y neumáticos para evitar un fantasma.
Tercero — el desagradable — alarmas en cascada por un obstáculo fantasma. Un robot se queda atascado por un mapa desactualizado. Los robots de atrás hacen cola. El RCS declara congestión y empieza a redirigir todo, y los redireccionamientos lo empeoran hasta que toda la zona se queda quieta. En la pantalla del supervisor parece una falla general del sistema. La causa real puede ser una línea pintada en el suelo de la obra de la semana pasada que nunca llegó al mapa.
Mi veredicto es directo: en una operación con AMR, el mantenimiento del mapa es un trabajo de operaciones, no de TI. Niégate a aceptarlo, y todo lo que venga después será dolor.
Hay un cambio más que los equipos siempre subestiman: el trabajo en el suelo. Un suelo de epoxi recubierto de nuevo, pintura fresca, incluso tapetes nuevos con distinta reflectividad cambian lo que el lidar ve. El mapa es el mismo mapa, pero el mundo del robot se ve distinto, así que la localización empieza a derivar — misteriosas desaceleraciones y tirones con "nada cambió" en el piso. Mi regla: cualquier trabajo en el suelo, se mueva el racking o no, recibe una actualización incremental del mapa cuando termina el trabajo.
Clasificar primero, luego la rutina de cinco pasos
No todos los cambios merecen la misma respuesta. Clasifico los cambios en tres niveles. Nivel A: más de dos filas de racking movidas, un carril principal de circulación redirigido, una pared o columna nueva — remap completo. Nivel B: un par de huecos movidos, despeje de tarimas temporales, parchado menor del suelo — actualización incremental. Nivel C: huecos reetiquetados, cambios de alturas de apilado de cajas — ningún cambio en el mapa, solo una nota en el WMS. Muchos almacenes tratan el Nivel C como Nivel A y queman una noche entera rehaciendo el mapa, o tratan el Nivel A como Nivel C y lo pagan tres meses después.
La rutina de actualización en sí es de cinco pasos, en este orden, sin saltarse ninguno.
Uno, congelar el piso. Dos horas antes de la actualización: no mover racking, no poner tarimas temporales. Suena obvio, y sin embargo más de la mitad de los incidentes de actualización de mapas que he visto se remontan a que el piso volvió a cambiar a mitad de la actualización.
Dos, elige tu ventana. Para un edificio de cuarenta robots tomo la segunda mitad del turno de noche y bloqueo dos horas. Un remap completo de 120,000 pies cuadrados toma alrededor de una hora incluyendo la revisión humana; una pasada incremental toma veinte minutos. Despeja la zona afectada y márcala como prohibida en el RCS antes de empezar.
Tres, actualiza y luego verifica a mano. Cuando termina el escaneo, no publiques. Recorre tú mismo los puntos críticos: muelles de carga, descansos de ascensor, carriles contra incendios, zonas de tráfico mixto donde carretillas y AMR comparten espacio. Esto lo aprendí por las malas — después de una actualización incremental, un muelle de carga se había desplazado medio metro en el mapa, seis robots no lograron acoplarse en toda la noche, y el turno de la mañana empezó con robots muertos.
Cuatro, prueba en seco con robots vacíos. Antes de publicar, envía dos robots vacíos por toda la zona afectada con el mapa nuevo. Vigila desaceleraciones inexplicables, paradas bruscas, desvíos. Solo entonces publica a toda la flota.
Cinco, vigila el primer turno como un halcón. Después de la salida a producción, monitorea el registro de alarmas del RCS durante todo el primer turno — específicamente pérdidas de localización y picos de replanificación de rutas. Si alguno se dispara, haz rollback. No lo discutas.
El staging temporal merece su propia nota. Colocar tarimas en los pasillos durante el pico es un hecho de la vida; pelear contra eso no tiene sentido. Lo que funciona: designar zonas dinámicas de staging en el mapa, despejarlas al final del turno cada día durante el pico, y correr una actualización incremental justo después de despejar para borrar las "paredes". Las tarimas temporales no son el problema. No borrarlas del mapa sí lo es.
El control de versiones te salvará una noche
Cada mapa recibe un número de versión — yo uso fecha-más-secuencia, como 20261008-01. Guarda las últimas cinco versiones en el RCS, y haz del rollback una operación de diez minutos. Es un requisito innegociable en cada proyecto que toco. Haz un simulacro de rollback cada trimestre; no descubras durante un incidente real que tu archivo de respaldo está corrupto.
A principios de 2023, un almacén de comercio electrónico en Ontario publicó una actualización incremental, y veinte minutos después de publicar, el volumen de alarmas se triplicó — el mapa nuevo había clasificado mal un carril temporal de carretillas como transitable, y los AMR estaban cara a cara con las carretillas en la intersección. El supervisor de turno hizo rollback a la versión anterior siguiendo el simulacro: ocho minutos, pedidos del pico sin afectación. Sin versiones y sin práctica, esa noche cuesta un turno completo de producción. El rollback no es una contingencia; es una herramienta de producción.
Otra cosa que los equipos siempre pasan por alto: cuando el mapa cambia, el maestro de ubicaciones del WMS tiene que cambiar con él. El racking se movió, los códigos de hueco siguen igual, pero las coordenadas en el mapa nuevo son distintas. Si el WMS sigue guardando las coordenadas viejas, el robot llega y el sistema dice "location does not exist", y la tarea muere. Mi regla: cualquier movimiento de racking actualiza los campos de coordenadas del WMS el mismo día, con el mismo ticket de cambio que el mapa del RCS.
Si te quedas con una sola cosa de este artículo, que sea esta: cada viernes antes de que termine el turno, manda a alguien a caminar los carriles principales de circulación de los AMR con la lista de cambios del piso de la semana. Diez minutos. Verifica si el mapa todavía coincide con la realidad, y actualiza a primera hora del lunes si no.
Y esta es la pregunta incómoda detrás de todo esto: si tus robots empezaran a portarse mal mañana por la mañana, ¿cuánto tardaría tu equipo en probar que el mapa es inocente? Si la respuesta es "tendríamos que adivinar", el mapa ya está obsoleto — solo que aún no lo has notado.
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.