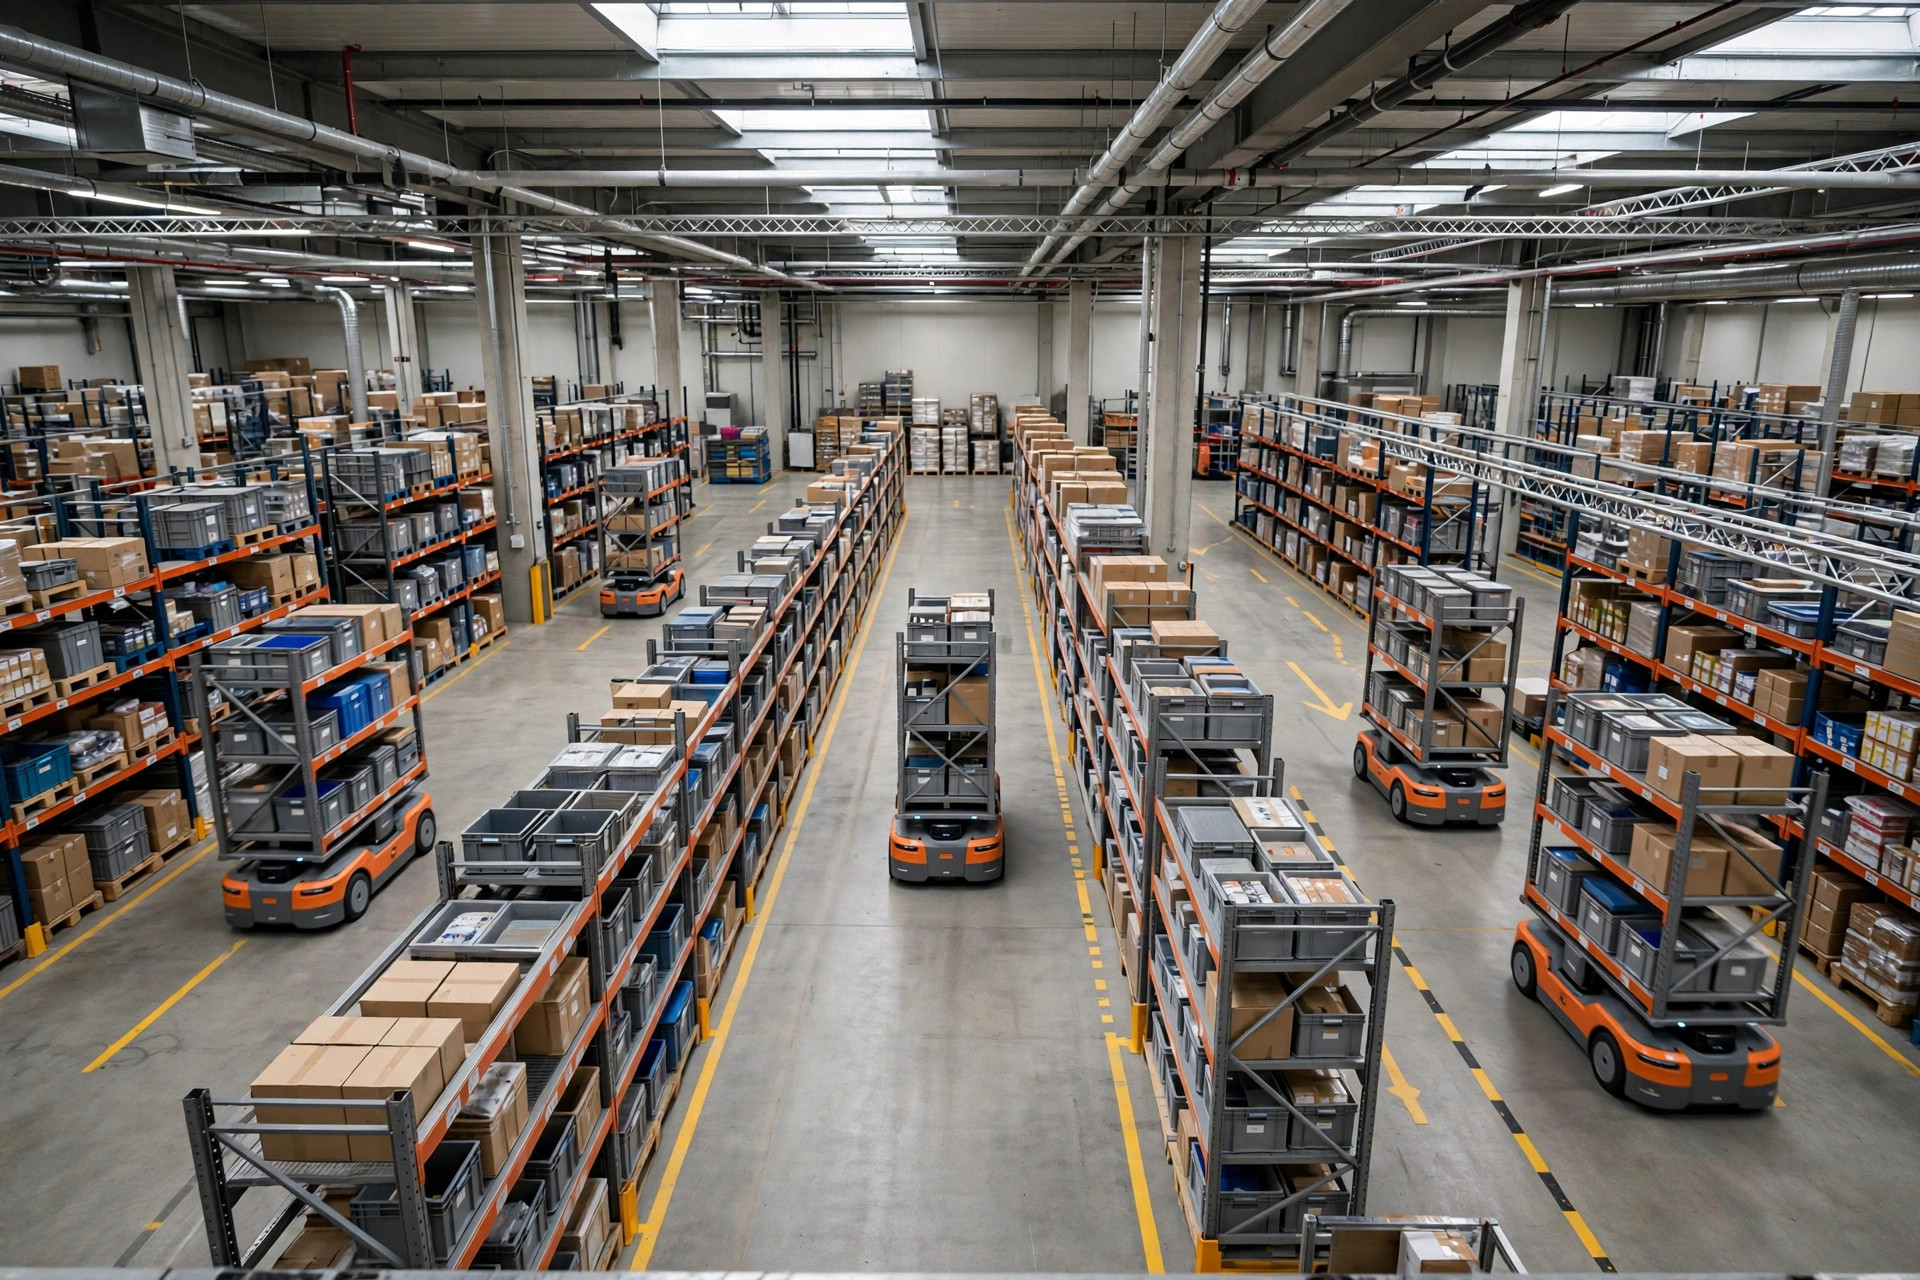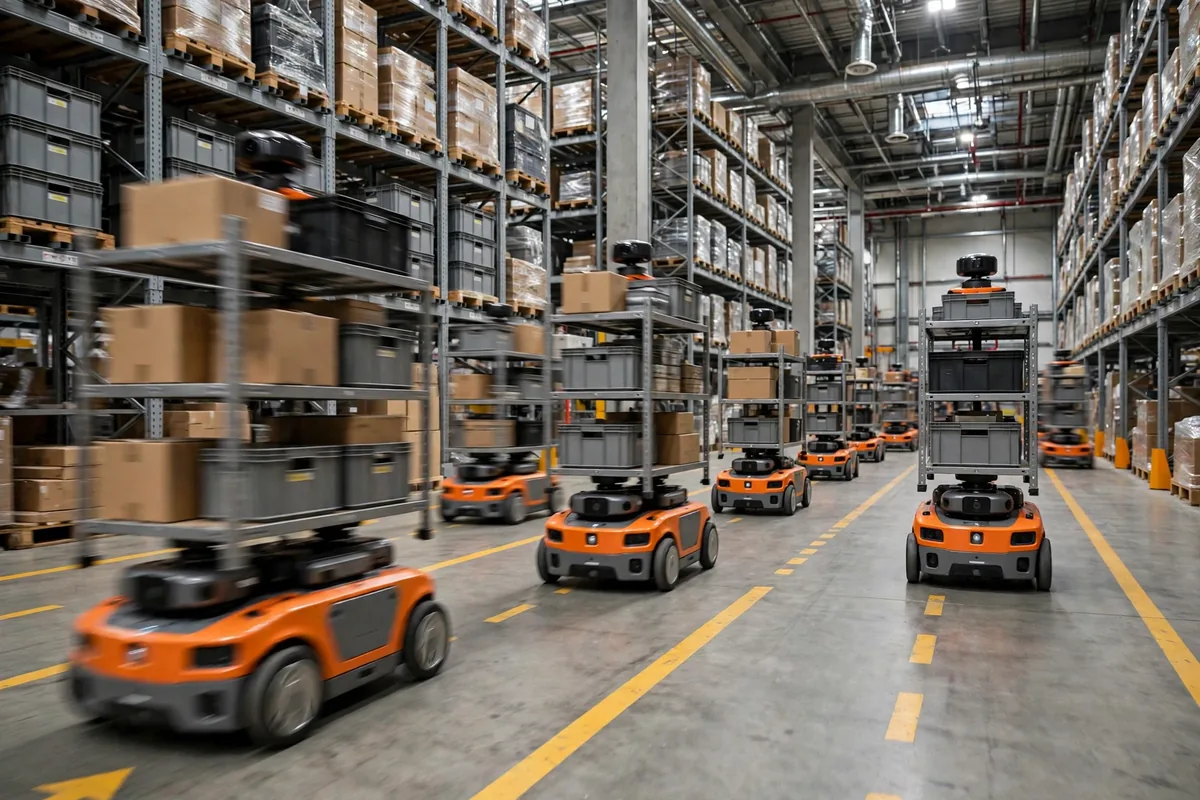
La coordinación de flotas de AMR multiagente aparece cada vez más en las conversaciones sobre automatización de almacenes en los últimos años, y la razón no es complicada: cuando los AMR de un almacén pasan de un puñado a decenas, el problema deja de ser cómo se mueve una máquina y se convierte en cómo todo el grupo evita chocar consigo mismo.
Empecemos por lo que ocurre en realidad. Tomemos un almacén típico de comercio electrónico de tamaño medio. El primer lote de AMR son seis unidades, y funcionan de maravilla: la productividad de picking sube visiblemente. Animada, la dirección amplía la flota a veinte y luego a cuarenta. Pero el año en que la flota llega a cuarenta, empieza a aparecer una escena extraña en el almacén: en el cruce del pasillo principal, varios robots quedan frente a frente, sin que ninguno se mueva, hasta que alguien interviene manualmente; y cuando llega una oleada de picking, una docena de robots hace cola esperando por un pasillo estrecho mientras la tasa de recorridos en vacío sube en lugar de bajar. Más robots, apenas más trabajo hecho, y atascos aprendidos antes que nada. Detrás de esa escena está el problema central de la coordinación de flotas de AMR multiagente: un solo robot persigue su propio camino óptimo, mientras que una flota necesita que todo el sistema no se enrede consigo mismo.
Coordinación de flotas de AMR multiagente: centralizada o distribuida primero
Los académicos llaman a esta clase de problema multi-agent path finding, MAPF por sus siglas en inglés, y lleva décadas estudiándose sin que haya surgido una única respuesta estándar. En la práctica, las arquitecturas de programación se dividen en dos campos, centralizada y distribuida, y cada una tiene su propio precio.
La programación centralizada significa que un solo cerebro lo decide todo: un servidor central guarda la posición de cada AMR, su tarea y el estado de la red vial, y calcula juntos el camino y el momento de cada vehículo. La ventaja es la visión global: puede elaborar un plan óptimo o casi óptimo en conjunto, y los conflictos se resuelven antes de que ocurran. El precio es la computación y la capacidad de respuesta en tiempo real: a medida que crece la flota, el espacio de combinaciones explota, y calcular un plan globalmente óptimo puede llevar más tiempo que el propio viaje. Y si el servidor central se cae, toda la flota se detiene con él. El riesgo de punto único de fallo es real.
La programación distribuida funciona al revés: cada AMR decide por sí mismo, negociando la prioridad de paso y las colas con los vehículos cercanos mediante comunicación de máquina a máquina. La ventaja es la resiliencia ante fallos locales, la expansión fácil —añadir un robot no significa reconstruir el programador— y respuestas rápidas en tiempo real. El precio es que los óptimos locales no suman un óptimo global. Cada vehículo solo ve su vecindario, y varios robots pueden cederse el paso cortésmente unos a otros hasta entrar en un bucle que nunca se resuelve. Los académicos lo llaman livelock. En el almacén, la gente lo llama «el baile de los robots».
| Arquitectura | Toma de decisiones | Fortaleza | Precio |
|---|---|---|---|
| Centralizada | Un servidor planifica para todos | Óptima a nivel global, conflictos excluidos de antemano | Gran carga de cómputo, riesgo de punto único de fallo |
| Distribuida | Cada vehículo negocia localmente | Tolerante a fallos, fácil de escalar, respuesta rápida | Óptimos locales, posible livelock |
Los almacenes reales rara vez van a ninguno de los dos extremos. El enfoque común es por capas: la programación central se encarga de la asignación de tareas y el enrutado aproximado, mientras que la evitación y la cesión locales quedan en manos de los vehículos en tiempo real. Central a grandes rasgos, distribuido en el detalle: cada lado asume la mitad del coste. Ese compromiso por capas es también lo que la mayoría de los proveedores de AMR realmente entregan hoy.
Bloqueos y prioridad de paso: las normas de tráfico de la coordinación de flotas de AMR multiagente
Con la arquitectura decidida, la siguiente pregunta son las normas de circulación. ¿Cómo ocurre un bloqueo? La escena clásica es un pasillo estrecho en el que cabe un robot a la vez, con dos AMR entrando por extremos opuestos y encontrándose en el medio. Ninguno puede avanzar, ninguno tiene instrucciones de retroceder, y sin una regla prediseñada, se quedan ahí hasta que interviene un humano. Más insidioso es un bloqueo en anillo: cuatro robots en un pasillo en bucle, cada uno ocupando un segmento, cada uno esperando a que se mueva el de delante, y nada en el bucle puede moverse.
Prevenir los bloqueos no depende de un algoritmo más ingenioso para un solo robot. Depende de un conjunto de normas de tráfico acordadas de antemano. Primero, carriles de sentido único: marcar los pasillos principales como de sentido único, permitir que un pasillo estrecho se entre solo desde una dirección, y la mitad de las fuentes de conflicto desaparecen antes de empezar. Segundo, clases de prioridad: un vehículo cargado tiene prioridad sobre uno vacío, un vehículo en un carril principal tiene prioridad sobre uno que se incorpora desde un carril lateral; prioridades escritas en las reglas de programación, no negociadas en la intersección. Tercero, reservas: antes de entrar en un segmento crítico, un vehículo reserva una ventana de tiempo con el programador, y si las ventanas se solapan, espera unos segundos en la entrada en lugar de quedarse congelado dentro del pasillo durante minutos. Cuarto, zonificación: dividir el almacén en zonas de programación, entregar las tareas entre zonas en puntos límite, y evitar que un vehículo cruce todo el almacén y desencadene una cadena de conflictos.
Estas normas no suenan a alta tecnología, y esa es exactamente la razón por la que son la parte más valiosa de la programación de flotas. He aquí el juicio contraintuitivo: en una flota de AMR, lo que suele importar más para el rendimiento no es lo rápido que conduce un robot, sino lo claras que están escritas las reglas de cesión. Aumenta la velocidad de un solo vehículo un diez por ciento y el tiempo ahorrado puede perderse por completo esperando en las intersecciones. Pon en orden las reglas de prioridad de paso y el rendimiento general de la flota sube. La velocidad es una métrica de un solo vehículo. El flujo es una métrica de flota. Las dos a menudo luchan entre sí, y la programación existe para evitar que luchen.
Asignación de tareas: quién toma este pedido lo decide el algoritmo
Más allá de los caminos, la programación tiene que responder otra pregunta: llega una tarea nueva, ¿qué vehículo la recibe? La respuesta más simple es la asignación por cercanía: el vehículo libre más cercano toma el trabajo. La lógica es intuitiva y fácil de implementar. El defecto es que los vehículos cerca de la zona concurrida siempre son los más ocupados, mientras que los lejanos quedan ociosos. Las cargas de trabajo y el desgaste de la batería se desequilibran, las condiciones de los vehículos divergen con el tiempo y los costes de mantenimiento siguen.
Un enfoque más cuidadoso es la asignación por subasta: el programador anuncia la tarea y cada vehículo puja un «coste» según su posición, el nivel de batería y su trabajo actual. Gana la puja más baja. La idea procede de la teoría de subastas, y la literatura académica la discute ampliamente; también hay despliegues reales en funcionamiento. El beneficio es que la distancia, la batería y el tipo de tarea se combinan en un solo número, así que la carga de la flota se equilibra sola. El coste es la sobrecarga de comunicación y cómputo: con un flujo intenso de tareas, la propia subasta se convierte en una carga, por lo que muchos sistemas solo hacen subastas entre oleadas o cuando las tareas se acumulan, y usan una regla simplificada de cercanía con pesos el resto del tiempo.
Tomemos un ejemplo ilustrativo. Supongamos una flota de veinte vehículos que afronta 120 tareas de transporte por hora en el pico. Con asignación por cercanía, los seis vehículos más cercanos a la zona de almacenamiento popular podrían tomar la mitad de las tareas, agotar sus baterías rápido y tener que salir a cargar a mitad de turno, reduciendo la flota efectiva a quince o dieciséis. Con asignación ponderada por batería, las tareas se reparten entre los veinte, la carga por vehículo baja y las rotaciones de carga pueden escalonarse en los huecos entre oleadas, de modo que los mismos veinte vehículos logran una mayor asistencia efectiva. Estos números son un ejemplo ilustrativo calculado, pensado para mostrar cómo las reglas de asignación afectan al tamaño efectivo de la flota; para cualquier almacén real, el cálculo debe rehacerse con su propia distribución de tareas y red vial.
Hacia dónde se dirige la coordinación de flotas de AMR multiagente
Uniendo los hilos, la dirección es bastante clara. Primero, las arquitecturas híbridas serán la corriente principal: control centralizado para las tareas y el panorama general, control distribuido para la evitación y el detalle, con una interfaz limpia que divide las dos capas en lugar de que un lado domine. Segundo, los algoritmos de programación se apoyarán más en la simulación: antes de que una regla nueva entre en vivo, ejecutar miles de oleadas en un gemelo digital, exponer de antemano los escenarios de bloqueo y congestión, y solo entonces desplegarla en el almacén real. Tercero, la asignación de tareas pasará de «quién está más cerca» a «quién es más adecuado», con el nivel de batería, el tipo de tarea y los ciclos de mantenimiento alimentando la función de coste.
Pero un recordatorio pertenece al final: por sofisticado que se vuelva el algoritmo de programación, no puede sustituir el diseño del propio almacén. Anchos de pasillo, ubicación de las zonas de almacenamiento, ritmo de las oleadas: si el diseño físico está mal desde el principio, incluso el mejor algoritmo solo está parcheando una red vial mala. Los algoritmos pueden evitar que un grupo de robots se pelee. No pueden ensanchar una carretera mal diseñada. Primero hay que hacer bien las carreteras, y luego hablar de cómo debe funcionar la flota. Es poco probable que ese orden cambie durante mucho tiempo.
Por Dr. Chen, Investigador de la cadena de suministro Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.