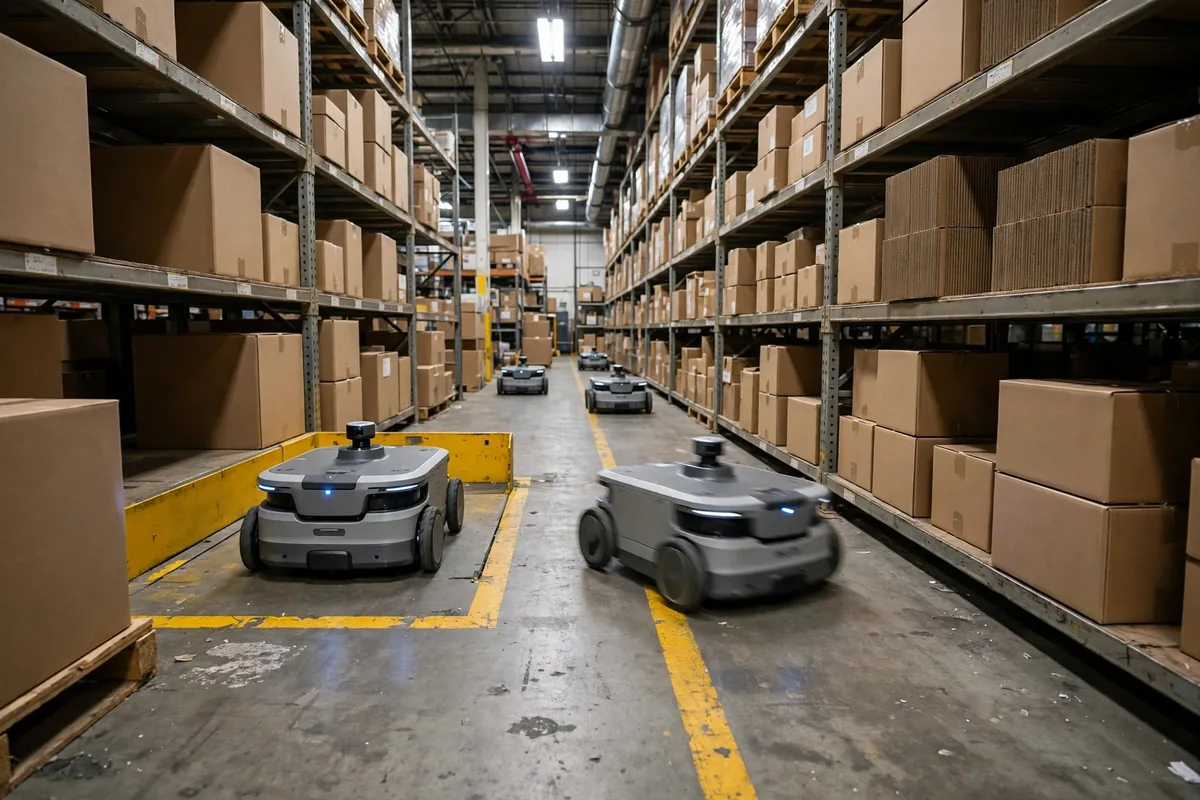
Eran las siete de la mañana de un martes, unas semanas antes de la temporada alta del año pasado, y mi supervisor del turno de noche me atrapó en la puerta en cuanto entré. Uno de los dos AMR que habían llegado la noche anterior estaba atascado en la entrada del pasillo B, con el segundo en fila detrás de él. Los preparadores caminaban rodeándolos, y los pedidos de salida de la noche llevaban cuarenta minutos de retraso. Hermanos, tenía exactamente un pensamiento en la cabeza: los robots estaban en el edificio, pero ¿funcionaba realmente nuestra integración de AMR con WMS?
Para ser honesto, las máquinas en sí son la parte fácil de la integración de AMR con WMS. La parte difícil es la línea entre el robot y el WMS: quién asigna el trabajo a quién, en qué punto va un trabajo, y a quién se llama cuando algo se atasca. Nada de eso está en el contrato ni en el folleto. Todo eso aparece en los primeros días en el piso.
Las tres vías para la integración de AMR con WMS
Teníamos tres opciones sobre la mesa. La primera era una conexión directa: el WMS envía las tareas directamente a los robots, sin nada en medio. La cadena es corta y el retraso es bajo, pero el WMS tiene que gestionar por sí mismo el estado de los robots, el tráfico y la carga, y si el proveedor del WMS está dispuesto a asumir eso se ve claramente en la cotización.
La segunda vía pasa por un gestor de flotas, a veces llamado middleware. El WMS solo entrega las tareas al sistema de flotas, y el sistema de flotas programa cada robot. La ventaja es que todo lo relacionado con los robots vive en un solo lugar, así que añadir máquinas o una segunda marca después es sencillo. La desventaja es una capa adicional, y cuando algo se rompe primero hay que averiguar qué capa falló.
La tercera vía es la interfaz estándar VDA 5050. VDA 5050 está liderada por la Asociación Alemana de la Industria Automotriz, la VDA, junto con la VDMA, la federación alemana de ingeniería, y define cómo los robots móviles se comunican con un sistema maestro de control. La versión actual es la 3.0, publicada en marzo de 2026, tras la versión 2.1.0 de enero de 2025. Transporta órdenes, acciones instantáneas y mensajes de estado por MQTT y JSON, con el objetivo de que robots de distintos fabricantes funcionen bajo un mismo control maestro. Hay que decir dos cosas con claridad: primero, es solo un estándar de interfaz de comunicación, no un sistema de control completo, y no cubre funciones de seguridad ni interfaces con equipos periféricos. Segundo, no es un estándar obligatorio y aún no es definitivo, así que el soporte varía según el fabricante. Antes de firmar, pida al proveedor que declare por escrito qué versión soporta y qué funciones han sido realmente probadas, y no se conforme con una sola línea que diga que cumple con los estándares.
Elegimos la segunda vía, el middleware. La razón era práctica: casi con seguridad añadiremos robots más adelante, posiblemente mezclando dos marcas, y con un sistema de flotas en el medio podemos hacerlo sin tocar el WMS. El middleware costó dinero extra, pero nos ahorró cambiar el WMS cada vez que añadimos una máquina.
Cómo funciona la cadena de tareas en la integración de AMR con WMS
La cadena de tareas suena a cuatro pasos simples: el WMS crea una tarea, el sistema de flotas la toma y la divide, el robot la ejecuta e informa su estado, y el WMS actualiza el pedido a partir de ese informe. Suena fluido. Cada problema en el piso vive en ese paso de informe.
En nuestra segunda semana en vivo, un robot llevó un palé del punto A al punto B, lo dejó, y el estado nunca llegó. El WMS seguía mostrando la tarea como abierta, así que la siguiente tarea del preparador nunca se asignó, y el piso se quedó parado quince minutos. La causa era una señal inalámbrica débil en esa esquina, y el mensaje de estado se perdió. La solución no fue glamorosa: añadimos un punto de acceso inalámbrico en esa esquina, añadimos reintentos en los informes de estado con tiempo agotado, y configuramos el WMS para que pregunte activamente al robot dónde está y en qué punto va el trabajo cada vez que un informe se retrasa.
La alineación de los datos maestros de mapa y ubicaciones es la otra gran trampa. El mapa del robot es uno que escaneó él mismo, y las ubicaciones del WMS las mantienen personas, así que cada lado tiene sus propias coordenadas. Una vez convertimos una fila de ubicaciones en la zona C en un área de preparación. El WMS se actualizó, el mapa del robot no, y un robot llevó un palé completo directo a una ubicación que ya no existía, dio tres vueltas en la entrada del pasillo, y se detuvo. Desde entonces tenemos una regla dura: cada vez que cambia una ubicación, ambos lados cambian juntos, y el robot hace un recorrido vacío de confirmación antes de que se reanuden las tareas reales. Los datos maestros parecen poco importantes en un día normal. En el momento en que llegan los robots, son la base.
Cuando las cosas salen mal: el almacén no puede parar
Un robot atascado, una tarea con tiempo agotado y un corte de red necesitan un plan antes de la puesta en marcha, no una reunión después de que ocurran. Cuando un robot se atasca, primero hay que averiguar si se detuvo solo o si otro robot lo bloqueó. Si está bloqueado, el sistema de flotas tiene que desviarlo o ponerlo en cola, no dejar dos máquinas mirándose en un pasillo. Cuando una tarea agota su tiempo, tiene que haber un límite claro, y pasado ese límite la tarea se revierte para que el WMS pueda reasignarla o entregársela a una persona.
El corte de red fue la verdadera prueba. Una vez un conmutador se reinició y todo el almacén perdió la conexión inalámbrica durante unos diez minutos. Los robots hicieron lo que fueron diseñados para hacer y esperaron en su lugar, lo que merece reconocimiento al fabricante. Pero durante esos diez minutos no salieron tareas nuevas, y el piso funcionó con trabajo manual. Nuestra regla ahora es que si la red está caída más de cinco minutos, el supervisor cambia a modo manual, los preparadores siguen trabajando con listas en papel o terminales portátiles, y cuando la red vuelve cada robot verifica su propia posición antes de volver a tomar trabajos uno por uno. A los robots se les permite detenerse. El trabajo en el almacén no.
Día de la puesta en marcha: el cambio y el camino de vuelta
Entramos en vivo en tres pasos. Primero vino la operación en sombra: los robots estuvieron en el piso una semana sin tareas reales, siguiendo el flujo normal vacíos, probando el mapa, la cadena de tareas y los informes de estado. Segundo, hicimos el cambio a medias: un turno de día funcionó con robots mientras el turno de noche se mantuvo manual, para poder comparar velocidad y tasas de error lado a lado. Solo entonces llegó el cambio completo, y ese día mantuvimos listo un plan de reversión: todos los robots de vuelta a sus bahías de carga, las tareas de vuelta a la asignación manual, hecho en media hora. Ensayamos esa reversión dos veces, de verdad, con un cronómetro en marcha.
Aquí va el juicio contraintuitivo desde el principio: en la integración de AMR con WMS, una interfaz que funciona no significa un proceso que funciona. La gente mira los tiempos de respuesta de la interfaz y los mensajes por segundo, pero lo que realmente bloquea a un robot en el piso nunca es una interfaz lenta. Son los datos maestros de ubicaciones que no coinciden, las reglas de tráfico en los pasillos que nunca se fijaron, y las excepciones que nadie asume. La interfaz es el cable. El proceso es el camino. El cable puede estar conectado mientras el camino sigue sin construir, y el camión sigue sin ir a ninguna parte.
Un recordatorio para los colegas operadores: no lo juzguen por lo bien que se veía el día de la demostración. Las demostraciones funcionan vacías, en rutas conocidas, con una buena red. Júzguenlo por el turno de noche, por la temporada alta, por una red inestable, por el día justo después de un cambio de ubicación, y pregúntense si los robots siguen terminando el trabajo. Una integración que sobrevive a esos días está genuinamente conectada.
Por Chen Feng, Gerente de Operaciones de Almacén Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.